
工件定位的原理和方式
教学目标:
1. 了解工件定位基本概念 2. 理解常见定位方式 3. 通过理论知识的学习和应用,培养综合运用能力。
工件加工:
定位 夹紧 走刀
工件定位能解决实际生产中 的什么问题?或者说工件为什么 要进行定位?
单个工件位置准确性
批量工件位置一致性
新课讲授
①课后复习思考题1、2 ②预习下一节基准的选择
2.1 工件定位原理和方法
不能满足加工要求。
过定位:工件的同一个或几个自由度被数
个不同的定位点重复限制。
考一考
判别以下定位方式
归纳总结:
完全定位
不完全定位
六个自由度完全限制
所限自由度小于六个
欠定位
过定位
实际限制的自由度<应该限制的自由度
某自由度被重复限制
谈一谈
请同学们举例我们身边的 物体或加工过程中工件的定位 方式
布置作业
1、工件定位
确定工件在夹具中占有正确位置的过程。
2、自由度 工件空间位置的不确定性
工件的六个自由度
要完全确定工件的位置,确保加工精度就必须 消除这六个自由度,常用支撑点(定位元件) 来限制工件的六个自由度实现的,其中每一个 支承点限制相应的一个自由度。
3、六点定位原理——若要使工件在夹
具中获得唯一确定的位置,就必须在夹具 上合理设置相当于定位元件的六个支承点, 使工件的定位面与定位元件紧贴接触,即 可消除工件的六个自由度,这就是工件的 六点定位原理。
4、定位方式
完全定位:工件的六个支承点全部被限制,
工件在空间占有完全确定的惟一位 置,称完全定位。 不完全定位:有些工件,根据加工要求, 并不需要限制其全部自由度。
4、定位方式
欠定位:工件的实际定位所限制的自由度 数少于按其加工要求所必须限制的 自由度数目。欠定位的结果将会导 致工件应该被限制的自由度不被限 制的不合理现象,在夹具中的位置
第二章 工件在夹具中的定位
Z
Y
X
考虑定位方案时,先分析必须消除哪些自由度,
再以相应定位点去限制。
Z
Z
Y
Y
X X
a) b)
ox方向上没有原始尺寸要求, 因此沿这个方向移动的自由 度。可以不加限制,工件只 要限制五个自由度就够了。 图2-3
只有oz方向上有原始尺寸, 但要保 证此尺寸必须限制三个 自由度,即沿Z轴的移动和绕X 轴、Y轴的转动
“一面两销”的两圆柱销重复限制了沿 x 方向的移动自 由度,属于过定位。由于工件上两孔的孔心距和夹具上两销 的销心距均会有误差,因而会出现上图所示的相互干涉现象。
解决“一面两孔”的定位干涉问题的途径: (1)减小一个销的直径; (2)将一个销做成削边销。
3)定位心轴
主要用于盘套类零 件的定位。心轴定心精 度高,但装卸费时,有 时易损伤工件孔,多用 于定心精度要求高的情 况。定位时,工件楔紧 在心轴上,多用于车或 磨同轴度要求高的盘类 零件,小锥度心轴实际 上起不到定位的作用
2-1. 工件定位原理
(1)六点定位原理
一个自由的物体,它对三 个相互垂直的坐标系来说,有 六个活动可能性,其中三种是 移动,三种是转动。习惯上把 这种活动的可能性称为自由度, 因此空间任一自由物体共有六 个自由度。
图2-1 工件自由度示意图
未定位工件在空间有六个自 由度,定位就是限制其自由度。
合理布置六个定位支承 点,使工件上的定位基面与 其接触,一个支承点限制工 件一个自由度,使工件六个 自由度被完全限制,在空间 得到唯一确定的位置,此即 六点定位原理。
AO AC AO2 AB
' 2
2 2
2
2
2
2
D2 b 1 D 2 min b Tlk Tlx 2 2 2 2 2 2
六点定位原理及方法概要

工件的六点定位原则一、概述工件的定位和夹紧是机械制造工艺中十分重要的技术内容之一,因为零件在加工时在机床上的正确安装(定位和夹紧)与否是获得合格零件的关键,保证加工时刀具与工件之间正确加工位置,就是说是保证零件的尺寸精度、形状和位置精度以及合格的表面质量等重要技术要求的关键。
二、六点定位原则(一)六个自由度:物体在空间具有六个自由度,即沿x、y、z三个直角坐标轴方向的移动自由度和绕这三个坐标轴的转动自由度。
因此,要完全确定物体的位置,就必须消除这六个自由度。
(二)工件加工时限制自由度的目的:的相互位置精度。
(三)工件的六点定位原则:(工件图例说明)该工件需要保证槽子的位置尺寸是:A±△A、B ±△B、C ±△ C要保证A±△A要保证B±△B要保证C±△C(四)定位支承点的合理分布:如果定位支承点如图分布,将有以下自由没法限制,即为:使工件产生绕Y轴和Z轴的旋转而无法保证A±△A、B ±△B的加工精度定位支承点像这样在同一条直线上,是绝对不允许的,属不合理分布。
二、六点定位原则的应用(一)分析模型的建立1、建立三位坐标系2、设立分析平面一个大平面(三点):限制一个移动和两个转动一个狭长平面(两点):限制一个移动和一个转动一个小平面(一点):限制一个移动(如图)(二)投影(1)对工件与夹具定位元件的接触面按其特点分别往三个坐标平面上投影。
(2(3(三)定位分析1、套类工件在芯轴上的定位:投影结果:1)XOY面限制了2)YOZ面限制了(2)圆柱形工件在V型贴上定位:1)圆柱在两个短V型铁上定位限制了:2)思考:A)圆柱体在长、短V型铁上定位。
B)圆柱体在车床上两顶尖安装时的定位。
《机床夹具设计》工件的定位
第1章工件的定位●理解六点定位原理。
●常用定位元件限制的自由度。
●工件定位方式:完全定位、不完全定位、过定位和欠定位。
●常用定位元件的设计。
●定位误差的分析和计算。
●根据零件工序加工要求,确定定位方式。
●根据零件工序加工要求,确定定位方案。
●掌握定位元件的设计方法。
●掌握定位误差的分析和计算。
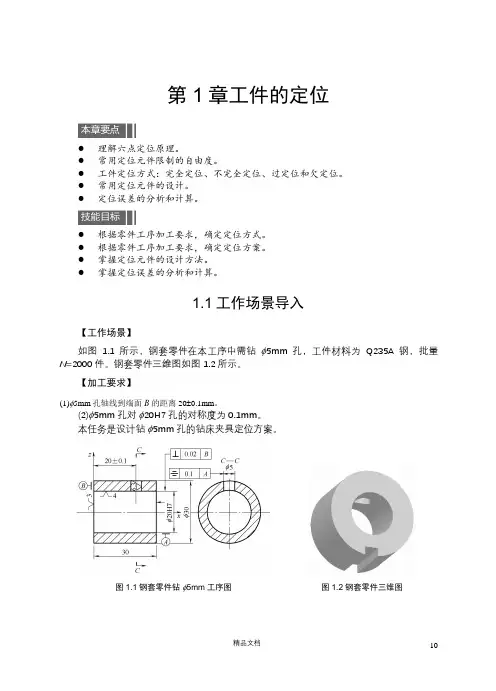
1.1工作场景导入【工作场景】如图1.1所示,钢套零件在本工序中需钻φ5mm孔,工件材料为Q235A钢,批量N=2000件。
钢套零件三维图如图1.2所示。
【加工要求】(1)φ5mm孔轴线到端面B的距离20±0.1mm。
(2)φ5mm孔对φ20H7孔的对称度为0.1mm。
本任务是设计钻φ5mm孔的钻床夹具定位方案。
图1.1钢套零件钻φ5mm工序图图1.2钢套零件三维图【引导问题】(1)仔细阅读图1.1,分析零件加工要求,各工序尺寸的工序基准是什么?(2)工件定位与夹紧的概念是什么?分析它们分别是由什么装置实现的?(3)六点定位原理是什么?(4)什么是完全定位、不完全定位、过定位和欠定位?(5)常用定位元件有哪些?定位元件限制的自由度?(6)定位方案设计的基本原则是什么?定位元件的要求是什么?(7)定位误差如何分析和计算?(8)企业生产参观实习。
①生产现场机床夹具的组成是什么?②生产现场机床夹具使用的定位元件有哪些?③生产现场机床夹具定位时限制几个自由度?1.2基础知识【学习目标】理解六点定位原理,分析常用定位元件限制的自由度,确定工件的定位方式,常用定位元件的设计,定位方案设计的基本原则,定位误差的分析和计算。
1.2.1工件定位的基本原理1.概述为了达到工件被加工表面的技术要求,必须保证工件在加工过程中的正确位置。
夹具保证加工精度的原理是加工需要满足3个条件:①一批工件在夹具中占有正确的位置;②夹具在机床上的正确位置;③刀具相对夹具的正确位置。
显然,工件的定位是极为重要的一个环节。
本章就要讨论工件的定位问题。
工件的六点定位原则

工件的六点定位原则
答案:
一、几何中心定位
几何中心定位是指通过机械加工根据产品的设计图纸测算出几何中心坐标的方式进行定位,主要用于精度较高的产品加工中,例如精密模具、精密零件等。
几何中心定位可以保证产品准确度和稳定性。
二、角点定位
角点定位是指将产品放置在定位工作台上,将其与工作台上的角点对齐而进行的定位方式。
以该角为线性定位,通常用于钣金成形加工中的角铆件或者是箱体加工等,具有很好的刚性定位特性。
三、圆心定位
圆心定位指的是对于直线和圆形的产品进行加工定位时,通过定位圆心坐标的方式来实现。
通常用于加工圆形和弧形零件等,圆心定位精度高,容易实现。
四、平面定位
平面定位是通过将产品放置在定位工作台上的面板上,利用平板和工作台的互相嵌合实现的定位方式。
具备很高的精度和稳定性,通常用于加工平面和薄板等零部件。
五、法线定位
法线定位是指将产品固定在工作台上,以产品轴线与法线的交点为基准点,进行定位。
较常见的应用领域就是对于轴类和轮廓零件的加工,例如机械中的转轴、滚动轴承等。
六、斜面定位
斜面定位和角点定位类似,指的是通过使用定位台上的斜向刻度来对产品进行定位的方式。
通常用于平面零部件的加工定位,例如机壳体等。
以上六种定位方式各有其适用场景和使用技巧,掌握正确的定位方法对于保证产品加工质量有着非常重要的作用。
一些较为简单的零部件可以使用单一的定位方式,而对于复杂的零部件可能需要综合使用多种定位方式来实现更高的定位精度和稳定性。
3.2工件定位原理

(2)定位基准 加工工件时定位所用的基准。用夹具装夹时, 定位基准就是工件上直接与夹具的定位元件相接触的点、 线、面。
3.2 工件定位原理
图3- 6钻套零件车削工序简图
3.2 工件定位原理
2.自由度分类
工件定位时,影响加工要求的自由度必须加以限制,称为 第一种自由度;不影响加工要求的自由度,称为第二种自 由度。第二种自由度有时需要限制,如控制刀具行程或承 受切削力或夹紧力等,有时也可不必限制,视其具体情况 而定。 分析自由度的方法如下: (1)分析零件的加工要求,找出该工序的所有第一种自由度。 明确加工要求,建立空间直角坐标系,依次找出影响加工 要求的自由度并汇总,即为第一种自由度。在已经建立的 坐标系中,假设工件已定位,若工件某加工要求的工序基 准发生偏离理想位置,则该项加工要求的尺寸(或形状) 数值就一定会发生变化。这种影响加工要求的自由度即为 第一种自由度。 (2)找出第二种自由度,从六个自由度中去除第一种自由 度即为第二种自由度 。 (3)根据具体加工要求,判断哪些第二种自由度无需限制。
3.2 工件定位原理
不完全定位例子: 为保证槽底面与A面的平行度和尺寸mm两项加工要求, 必须限制 、 、 三个自由度;为保证槽侧面与B面的平 行度及尺寸30±0.1 mm两项加工要求,必须限制 两 个自由度;至于 ,从加工要求的角度看, 可以不限制
图3-7 加工零件通槽工序图
3.2 工件定位原理
3.2 工件定位原理
3.2.3 工件的定位方式
1 完全定位: 工件的六个支承点全部被限制, 工件在空间占有完全确定的惟一位置,称完 全定位。
机械制造工艺学——工件的定位
基准不重合误差:
(四)提高工件在夹具中定位精度的措施
即如何减少或消除基准位置误差和基准 不重合误差。
1、减少或消除基准位置误差的措施 (1)选用基准位置误差小的定位元件 A、以毛坯平面作为定位基准时,可以多点自
位支承取代球头支承钉。
B、以内孔和端面定位时,可应用浮动球面支 承,以减小轴向定位误差。
的定位元件,称为固定支承。
(2)可调支承:定位支承点的位置可以调节的 定位元件,称为可调支承。
主要用于以制造精度不高的毛坯面定位的场合。
(3)自位支承:定位支承点的位置随工件定 位基准位置变化而自动与之适应的定位元件, 称为自位支承。
自位支承一般只起一个定位支承点的作用。
2、辅助支承:只起提高工件支承刚性或辅助 定位作用的定位元件,称为辅助支承。
削边定位销的直径为
当以两个或两个以上的组合表面定位时,重 复定位可能造成不良后果。
为减少重复定位造成的加工误差,可采取如 下措施:
(1)改变定位元件结构
(2)撤消重复定位的定位元件:
(3)提高工件定位基准之间、定位元件定位 面之间的位置精度
二、定位元件的选择 定位表面不同,应选择不同的定位元件 (一)平面定位元件 1.主要支承:工件定位时起主要定位支承作用 (1)固定支承:定位支承点的位置固定不变
*为提高定位稳定性和刚度,以加工过的表面 定位时,可以出现重复定位。
三、定位误差的分析与计算
(一)定位误差及其计算方法
1、定位误差的概念及产生原因: *定位误差:指由于工件定位不准确,而造成
工序尺寸或位置要求方面的加工误差。
*上存在着公差范围内的差异。
2-2 工件的定位
一、工件定位原理
工件定位,就是要使工件在夹具中占据某个 确定的正确加工位置。
工件定位原理
工件定位原理
工件定位原理是指将工件准确地放置在指定的位置上的方法和技术。
在工件加工过程中,正确的定位对于保证加工精度和工艺要求非常重要。
工件定位原理通常包括以下几个方面:
1. 参考面定位原理:通过工件的某个平面与工装、加工平台或其它零件的平面接触,实现工件的定位。
常见的方法有平台定位、基准销定位等。
2. 轮廓线定位原理:根据工件轮廓形状的特征,在工装或工作台上设计相应的定位槽、凸台或孔等结构,使工件与其相配合,实现位置的固定。
3. 嵌入定位原理:通过在工件上开设凸台、凹槽或插销等结构,在工装或工作台上开设相应的孔或槽位,使得工件能够固定在所需的位置。
4. 磁性定位原理:利用磁性力使工件与工装或工作台相吸附,实现工件的定位。
通常使用磁性定位块或电磁定位系统来实现。
5. 弹性定位原理:利用工装或夹具上的弹性元件(如弹簧、橡胶等),通过压紧或扩张力来实现工件的定位。
6. 摩擦定位原理:通过工件与工装或工作台间的摩擦力,实现位置的固定。
常见的方法有斜面摩擦定位、滚柱摩擦定位等。
上述只是工件定位原理中的一部分常见方法,实际应用中还会根据具体的工件形状、加工要求和工艺流程等因素选择适合的定位方式。
通过合理的定位方法,可以提高工件的加工精度和效率,确保产品质量的稳定性。
第3章工件的定位与夹紧
上一页 下一页 返回
第一节 概述
二、机床夹具的分类
机床夹具的种类繁多.可以从不同的角度对机床夹具进行分类。 常用的分类方法有以下几种。 1.按夹具的使用特点分类 (1)通用夹具已经标准化的.可加工一定范围内不同工件的夹 具.称为通用夹具. (2)专用夹具专为某一工件的某道工序设计制造的夹具.称为 专用夹具 (3)可调夹具。夹具的某些元件可调整或可更换.以适应多种 工件加工的夹具.称为可调夹具. (4)组合夹具。采用标准的组合夹具元件、部件.专为某一工 件的某道工序组装的夹具.称为组合夹具。 (5)拼装夹具。用专门的标准化、系列化的拼装夹具零部件 拼装而成的夹具.称为拼装夹具.
上一页 下一页 返回
第二节 工件定位原理
四、限制工件自由度与加工要求的关系
1.完全定位 工件在夹具体上六个自由度完全限制.称为完全定位。 2.不完全定位 这种根据加工要求.允许某些自由度不限制的定位称为“‘不 完全定位”。 3.欠定位 在满足加工要求的前提下.采用不完全定位是允许的。但是应 该限制的自由度.没有布置适当的支承点加以限制.这种定位 称为欠定位。 4.必须正确处理过定位 夹具上的定位元件重复限制工件的同一个或几个自由度.这种 重复限制工件自由度的定位称为过定位。
第一节 概述
一、夹具的功用
夹具是一种装夹工件的工艺装备.它的主要功用是实现工件定 位和夹紧.使工件加工时相对于机床、刀具有正确的位置.以 保证工件的加工精度。 机床夹具在零件的加工过程中其作用主要有以下五个方面。 (1)保证加工精度。用夹具装夹工件.减少对其他生产设备和 操作工人技术水平的依赖性.能稳定地保证加工精度。 (2)提高劳动生产率。用夹具装夹工件.无须找正便能使工件 迅速地定位和夹紧.显著地缩短辅助时间.提高劳动生产率.
工件的定位6个自由
如图13-7所示 (2) 支承板 支承板适用于工件以精基准定位的场合。工件以大平面
与一大(宽)支承板相接触定位 时,该支承板相当于三个不在一条直线上的定位支承点,可限制
工件三个自由度。一个窄长支承 板相当于两个定位支承点,可限制工件两个自由度。工件以一个
如图13-3所示,
如图13-3 所示 ,在空间直角坐标系的O面上布置三个定位支承点1、2、3, 使工件的底面与三点相接触,则该三点就限制了工件的、、 三个自由度。 同理,在O面上布置两个定位支承点4、5与工件侧面相接触,就可限制工 件的和的自由度。在O面上布置一个定位支承点与工件的另一侧面接触, 就可限制工件的自由度,从而使工件的位置完全确定。
证工件的加工技术要求。
?
工件在夹具中的定位,并不是用定位支承点,而是用各种不
同结构与形状的定位元件与工件相应的定位基准面相接触或配合
实现的。工件上的定位基准面与相应的定位元件的工作表面合称
为定位副。定位副的选择及其制造精度直接影响工件的定位精度
和夹具的制造及使用性能。
三、常见的定位方式及定位元件
常见的工件定位方式有四种,即工件以平面为定位基准面、工件 以内孔为定位基准面、工件以外圆为定位基准面和工件以一面两孔为 定位基准面。 1.工件以平面为定位基准面
2.工件的定位形式
(1)完全定位 用六个合理布置的定位支承点限制工件的六个自由 度,使工件位置完 全确定的定位形式称为完全定位。
(2)不完全定位 工件被限制的自由度少于六个,但能满足加工技 术要求的定位形 式称为不完全定位。如图13-5所示,即为不完全定位。
工件定位的基本原理
工件定位的基本原理
1.1 定位基本原理
例: 铣图所示
工件上的槽, 保证槽在三 个方向上的 位置要求, 试确定定位 方案。
工件定位的基本原理
1.1 定位基本原理
分析满足加工要求必须限制的自由 度(理限)。
保证槽的上下位置要求:必须限 制:
保证槽的左右位置要求:必须限 制:
保证槽的前后位置要求:必须限 制:
作用表示它与工件定位面接触,一旦 脱离接触就失去限制自由度的作用;
(2)在分析定位元件起定位作用时 不考虑外力影响,即要分清定位和夹 紧的区别。
工件定位的基本原理
1.1 定位基本原理
例2.3: 在图所示
工件上磨平 面,保证h 尺寸和平行 度,试确定 定位方案。
工件定位的基本原理
1.1 定位基本原理
机床夹具设计
工件定位的基本原理
1.1 定位基本原理
例2.1: 铣图所示
工件上的通槽, 保证槽宽和槽 的上下、左右 位置要求,试 确定定位方案。
工件定位的基本原理
1.1 定位基本原理
分析满足加工要求必须限制的自由度, 也称理论上应该限制的自由度,简称理限。
保证槽的上下位置要求:必须限制; 保证槽的左右位置要求:必须限制; 槽宽由定尺寸刀具保证; 综合要求:必须限制 五个自由度。
工件定位的基本原理
1.1 定位基本原理
用“定位元件”来限
制理论上应该限制的自由 度。
如图所示,在与机床
工作台面平行的平面上
“合理”布置三个支承钉
与工件底面接触,限制了
三个自由度
,在与
机床进给方向平行的平面 上“合理”布置两个支承 钉与工件侧面接触,限制 了两个自由度 , 综
合结果:限制了五个自由 度。