
1 系统参数设定
二、通用参数
参数 螺补参数 主轴控制参数 刀具补偿参数 固定循环参数 宏程序参数 跳步功能参数 基本功能参数
起始参数号 3600 3700 5000 5100 6000 6200 8130
任务一:系统参数设定
山东职业学院 FANUC数控系统应用中心
三、参数设定及修改
1、打开参数写保护开关 ① 将NC置于MDI方式或急停状态
1240 第1参考点在机械坐标系中的坐标值。
任务一:系统参数设定
山东职业学院 FANUC数控系统应用中心
二、通用参数
5、软限位检测参数,起始参数号1300。这一类参数的设定主要是用 于各轴保护区域的设定等。
1320
各轴正软限位设定
坐标值
1321 坐标值 各轴负软限位设定
任务一:系统参数设定
山东职业学院 FANUC数控系统应用中心
一、参数类型
参数类型?
任务一:系统参数设定
山东职业学院 FANUC数控系统应用中心
一、参数类型
参数类型?
任务一:系统参数设定
山东职业学院 FANUC数控系统应用中心
二、通用参数
1、设定参数,起始参数号0000。
参数含义 程序输出格式为ISO格式 输入单位 是否自动插入顺序号 I/O通道 参数号(#位) 0000#1(ISO) 0000#2(INI) 0000#5(SEQ) 20 设定值 0:EIA代码,1:ISO代码 0:公制输入,1:英制输入 0:不进行,1:进行 4:存储卡
常方式。 3004#5(DEC)
M,S,T,B的选通脉冲信号和结束信号之间的交换为
1:高速方式。 是否进行超程信号的检查。0: 进行。1: 不进行。
0:通
3030
M代码的允许位数
任务一:系统参数设定
山东职业学院 FANUC数控系统应用中心
二、通用参数
10、显示编辑参数,起始参数号3100。
3105#0(DPF) 3105#2(DPS) 是否显示实际速度。 0:不予显示。1:予以显示。 是否显示实际主轴速度、T代码。0:不予显示。1:
直线轴的最小移动单位,公/英制(0为公制); 各轴的移动指令(0:半径指定 1:直径指定);
手动参考点返回方向为(0:为正方向)
任务一:系统参数设定
山东职业学院 FANUC数控系统应用中心
二、通用参数
4、坐标系参数,起始参数号1200。这一类参数主要用于设定机床的 坐标系的设定,原点的偏移、工件坐标系的扩展等等。
一、参数类型
数控系统的参数完成数控系统与机床各种功能的匹配,使数 控机床的性能达到最佳。 参数按照数据的形式可分为位型和非位型 (字节型、字型、 双字型)。 按每个轴是否分别设置参数有分为轴型和非轴型。
任务一:系统参数设定
山东职业学院 FANUC数控系统应用中心
一、参数类型
数据类型 位型 位轴型 字节型 字节轴型 字型 字轴型 双字型 双字轴型 有效数据范围 0或1 -128~127 0~255 -32768~32767 0~65535 备注
“执行”,输出CNC参数,输出文件名为“CNC-PARA.TXT”。
任务一:系统参数设定
山东职业学院 FANUC数控系统应用中心
任务一:系统参数设定
山东职业学院 FANUC数控系统应用中心
二、通用参数
2、输入输出通道参数,起始参数号0100。
串行输入的停止位
输入/输出设备 数据传输波特率
101#0,111#0(SB2) 0:1位,1:2位
102,112 103,113 0:RS232C(使用控制代码) 1:RS232C(不使用)
任务一:系统参数设定
山东职业学院 FANUC数控系统应用中心
五、注意事项
1、对于位型参数,参数说明书中未进行功能说明的,请不要误设定。
2、参数输入结束后发生PW0000报警“请关闭电源”,请断电后重启,
因为有些参数重启后生效。 3、调试机床时,可能会频繁修改伺服参数,为安全起见,应在急停状 态下进行参数的设定及修改。 4、在设定参数后对机床的动作进行确认时,应有准备,以便能迅速按
1420 1421 1423 1424 1425 各轴的快速移动速度 每个轴的快速倍率的F0速度 每个轴的JOG进给速度 每个轴的手动快速移动速度 每个轴的手动返回参考点的FL速度
任务一:系统参数设定
山东职业学院 FANUC数控系统应用中心
二、通用参数
7、加减速参数,起始参数号1600。 这一类参数用于设定各种插补 方式下的启动停止时的加减速的方式,以及在程序路径发生变化时 (如出现转角、过渡等)进给速度的变化。
在一些参数中不使用符号
在一些参数中不使用符号
-99999999~9999999
小数点后带数据
实数型
实数轴型
任务一:系统参数设定
山东职业学院 FANUC数控系统应用中心
一、参数类型
参数类型?
任务一:系统参数设定
山东职业学院 FANUC数控系统应用中心
一、参数类型
参数类型?
任务一:系统参数设定
山东职业学院 FANUC数控系统应用中心
任务一:系统参数设定
山东职业学院 FANUC数控系统应用中心
三、参数设定及修改
1、打开参数写保护开关
② 用以下步骤使参数处于可
写状态。按SETTING功能键一次或 多次后,再按软键[SETTING],可
显示SETTING画面的第一页; 将
光标移至“参数写入”处,将其 设为1。
任务一:系统参数设定
10(4800bps) ,11(9600bps),12(19200bps)
任务一:系统参数设定
山东职业学院 FANUC数控系统应用中心
二、通用参数
3、轴控制参数,起始参数号1000。这一类参数主要用于设定各轴的
பைடு நூலகம்
移动单位、各轴的控制方式、伺服轴的设定、各轴的运动方式等。
如:
1001#0 1006#3 1006#5
下急停按钮。
任务一:系统参数设定
山东职业学院 FANUC数控系统应用中心
参数备份
1、系统参数备份,步骤如下: 1)系统置于MDI或急停状态下 2)在CNC设定画面将20号参数设为4 3)插入存储卡 4)机床操作面板上选择“编辑”模式 5)顺序按下“SYSTEM”键,显示参数画面。 6)在参数画面,顺序按下软键“操作”、“F输出”、“全部”、
二、通用参数
5、软限位检测参数,起始参数号1300。这一类参数的设定主要是用 于各轴保护区域的设定等。
任务一:系统参数设定
山东职业学院 FANUC数控系统应用中心
二、通用参数
6、速度参数,起始参数号1400。这一类参数涉及机床各轴在各种移 动方式、模式下的移动速度的设定,包括快移极限速度、进给极限 速度、手动移动速度的设定等。
使用的G指令格式、设置系统缺省的有效指令模态等等和程序编制有关
的状态。
3401 #0(DPI) 在可以使用小数点的地址中省略小数点时,0: 视为
最小设定单位。(标准型小数点输入)。1: 将其视为mm、inch、度、 sec 的单位。(计算器型小数点输入)
任务一:系统参数设定
山东职业学院 FANUC数控系统应用中心
功能键多次或按下”SYSTEM” 功能键后,再按软键“参
数”,进入参数界面。
任务一:系统参数设定
山东职业学院 FANUC数控系统应用中心
三、参数设定及修改
3、根据参数号查找参数
任务一:系统参数设定
山东职业学院 FANUC数控系统应用中心
三、参数设定及修改
4、参数修改: 输入数据,然后按[INPUT]软键,输入的数据将被设定 到光标指定的参数
1620 1622
每个轴的快速移动直线加/减速的时间常数(T),每个轴的快速移 动铃型加/减速的时间常数T1
每个轴的切削进给加/减速时间常数
1624
每个轴的JOG进给加/减速时间常数
任务一:系统参数设定
山东职业学院 FANUC数控系统应用中心
二、通用参数
9、输入输出信号参数,起始参数号3000。
3001#7(MHI)
予以显示。
3105#4(OPH) 3105#5(SOV) 3301#7(HDC) 是否显示操作履历画面。0:不予显示。1:予以显示。 是否显示主轴倍率值。0:不予显示。1:予以显示。 画面硬拷贝功能。1:有效
任务一:系统参数设定
山东职业学院 FANUC数控系统应用中心
二、通用参数
11、编程参数,起始参数号3400。用于设置编程时的数据格式,设置
任务一:系统参数设定
山东职业学院 FANUC数控系统应用中心
四、参数快捷输入方法
1、连续输入数据时,使用EOB分割数据。
801.EOB1.EOB1.INPUT
任务一:系统参数设定
山东职业学院 FANUC数控系统应用中心
四、参数快捷输入方法
2、连续输入相同的数据时,使用=。
801.EOB=EOB=.INPUT
山东职业学院 FANUC数控系统应用中心
任务一:系统参数设定
山东职业学院 宋嘎
任务一:系统参数设定
山东职业学院 FANUC数控系统应用中心
教学目标
掌握FANUC 0i 数控系统的参数类型
掌握FANUC 0i 数控系统的通用参数
能完成FANUC 0i 数控系统的参数修改
任务一:系统参数设定
山东职业学院 FANUC数控系统应用中心
山东职业学院 FANUC数控系统应用中心
三、参数设定及修改
1、打开参数写保护开关
打开写参数的权限后,系统会 出现100号报警,并自动切换到报
警页面。同时按下RESET+CAN键,
1、cnc可编程步进电机控制器(说明书)
CNC可编程步进电机控制器(说明书)一、概述CNC可编程步进电机控制器可与步进电机驱动器、步进电机组成一个完善的步进电机控制系统,能控制多台步进电机多段分时运行。
本控制器采用计算机式的编程语言,拥有输入、输出、计数、循环、条件转移、无条件转移、中断等多种指令。
具有编程灵活、适应范围广等特点,可广泛应用于各种控制的自动化领域。
二、技术指标1. 可控制3台步进电机(分时工作)2. 可编100段程序指令(不同的工作状态)3. 5条升降速曲线选择4. 最高输出频率:10 KPPS(脉冲/秒)5. 可接受外接信号控制6. 可控制外部其它部件工作7. 数码显示,可显示当前的运行状态、循环次数、脉冲数等8. 采用超高速单片机控制,采用共阳接法,可直接驱动我厂生产的SH系列步进电机驱动器三、控制器的显示及操作键1.面板说明:8位数码显示:作设定、循环作计数、运行状态、电机工作之用。
指示灯显示输入、输出、方向、脉冲等各种工作。
操作键多为复合键,在不同的状态下表示不同的功能。
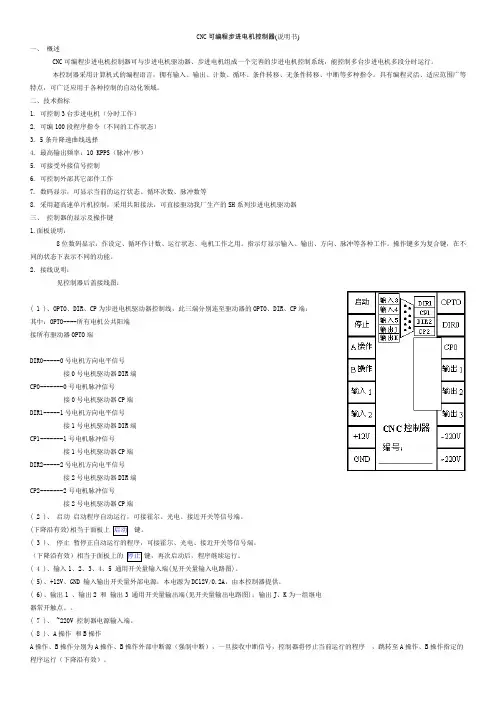
2.接线说明:见控制器后盖接线图:( 1 )、OPTO、DIR、CP为步进电机驱动器控制线,此三端分别连至驱动器的OPTO、DIR、CP端:其中:OPTO----所有电机公共阳端接所有驱动器OPTO端DIR0-----0号电机方向电平信号接0号电机驱动器DIR端CP0-------0号电机脉冲信号接0号电机驱动器CP端DIR1-----1号电机方向电平信号接1号电机驱动器DIR端CP1-------1号电机脉冲信号接1号电机驱动器CP端DIR2-----2号电机方向电平信号接2号电机驱动器DIR端CP2-------2号电机脉冲信号接2号电机驱动器CP端( 2 )、启动启动程序自动运行,可接霍尔、光电、接近开关等信号端。
(下降沿有效)相当于面板上键。
( 3 )、停止暂停正自动运行的程序,可接霍尔、光电、接近开关等信号端。
(下降沿有效)相当于面板上的键,再次启动后,程序继续运行。
一高线穿水控冷系统的自适应改造

()参数 设定显 示程序 :主要通过 WiC 1 n C配
置完成参数设定和显示 ,包括流量模式 / 手动模式 选择、 冷却水 入 水箱 , 回水槽选择、流量参数设定、
实际流量 显示 、主调节阀开 口度设定 、主调节阀实
3 系统软件缺陷分析及 改进算 法
31 系统软 件缺 陷分析 .
一
际开口 度等。 参数设定菜单 程序结构见图 2 。 ()P C程序 :主要包括三通 阀控制程序 、 2 L 流量闭环控制程序 、模式切换程序等几个部分 。 P C检测水箱前热 检信号 ,根据 前架轧机线速 L
HU AN B n G i
( a n o ln) B r dR dPa t a
Ab t a t S r y n tr c o i g c n r n s se o . h g p e ie r d l e wa e o me e s r c : p a i g wa e o l o t y t m fNo 1 ih s e d w r o i s r fr d b - n o n c u e o s i s f ce tf w y a o t g i r v d s l— d p i e c n r l n t o i h b s d o I a s f i n u f i n o b d p i mp o e e f a a t o t l g meh d wh c a e n P D, t i l n v o i
h n etef wp rmee cnb dutdo -ie e c o aa tr a eajs n l . hl e n
Ke o d : C o i g C n r n S se ; S r y n ae o l g Hi h S e d W i o yW r s o l o t y tm n o p a i g W trC o i ; s p e r R d; P D; F o n e I lw
浪潮ERP-PS10磅房管理用户说明书1.doc

浪潮ERP-PS10磅房管理用户说明书1 第一章系统概述(2)1.产品介绍(2)2.主要功能(2)3.产品接口(2)4.操作流程(2)第二章应用指南(3)第三章初始(3)1. 系统参数设置(3)2. 串口参数设置(5)3. 结算类别(7)4.磅房字典(7)第四章过磅(9)1.收货过磅(9)1.1采购过磅单(9)1.2.生产过磅单(11)1.3.其他收货过磅单(11)2.发货过磅(11)2.1销售过磅单(11)2.2领料过磅单(12)2.3其他发货过磅单(12)3.移库过磅(12)第五章结算(13)1.自动结算(13)2.手工结算(18)3.磅房结算单列表(21) 第六章辅助(22)1. 生成单据(22)2. 告警信息处理(23)3. 清理图片信息(24)第七章帐表(24)1. 单据查询(24)1.1磅房过磅单查询(24) 1.2磅房结算单查询(27)2. 分析查询(29)2.1.合同过磅分析(29)2.2.检验进度分析(30)第八章常用查询操作(30)1. 如何使用页面设置功能(31)2. 如何使用打印预览功能(36)3. 如何使用过滤功能(37)4. 如何使用排序功能(42)5. 如何使用数据转出功能(42)6. 其他(43)第一章系统概述1.产品介绍电子磅计量管理一直是产品需要计量采购、销售企业的一个难题,如何有效的堵住计量过程中出现的漏洞,加强收发货管理成为企业管理者十分关心的问题。
磅房管理软件就是利用计算机技术和严密的流程管理设计,帮助企业解决这个难题,它将会给企业带来很大的经济效益。
“浪潮ERP-PS 管理软件”的磅房管理通过参数设置软件可以从所有类型的电子磅自动读数。
实现了与“浪潮ERP-PS 管理软件”采购管理、销售管理、合同管理、质量管理的良好连接。
可以通过磅房管理的过磅单直接生成采购到货单、销售提货单等单据。
同时软件中增加了使用红外、视频监控等防作弊的技术,有效的减少了一些作弊行为给企业带来的损失。
三洋伺服电机RS1快速入门手册
1.Page00:位置检测系统选择。 说明:00:绝对系统;01:增量系统。选择“增量系统”,可
不用给绝对编码器安装备用电池,按照增量式编码器的使用方法 来使用。
SMC Pneumatics (H.K.) Ltd.
五.常用参数设置(附表)。
SMC Pneumatics (H.K.) Ltd.
四.通常参数,第1组参数。
1. Page02:KP1 位置环比例增益1。 说明:当该设定值越大,马达定位速度越快,太大可能机器有振 动或者有噪音,调到适当的值。
2.Page13:KVP1 速度环比例增益1。 说明:当该设定值越大,马达反应速度越快,太大可能机器有振
动或者有噪音,调到适当的值。一般原则是:KP1<KVP1 3.Page14:TVI1 速度环积分时间常数1。
四.通常参数,第9组参数。
1.Page00:正转超程功能。 说明:当伺服马达处于正超程状态时,改变设置则可。 0C:当通用输入CONT6为ON时启动该功能 0D:ຫໍສະໝຸດ 通用输入CONT6为OFF时启动该功能
2.Page01:反转超程功能。 说明:当伺服马达处于负超程状态时,改变设置则可。 0A:当通用输入CONT5为ON时启动该功能 0B:当通用输入CONT5为OFF时启动该功能
3.Page05:伺服ON功能。改变该值可以选择是否需要伺服ON信号。 说明:02:当通用输入CONT1为ON时启动该功能。 03:当通用输入CONT1为OFF时启动该功能
SMC Pneumatics (H.K.) Ltd.
四.通常参数,第9组参数(图例)。
SMC Pneumatics (H.K.) Ltd.
2.选择编码器类型。 page 01:00表示增量式的编码器,01表示绝对式的编码器。
#1机组小机TSI改造技术规范书1

发电公司#1机小机TSI改造技术规范书2012年12月16日目录1、范围2、设计条件与环境条件3、规范和标准4、技术要求5、供货范围6、设备包装与运输7、技术资料和交付进度8、技术服务9、改造工程工期10、售后服务及技术培训1范围1.1总则1.1.1本规范适用于发电公司的#1机组小机TSI系统改造设备,它提出了该设备的功能设计、结构、性能、安装和试验等方面的技术要求。
1.1.2本规范书提出了最低限度的技术要求,并未对一切技术细节作出规定。
也未充分引述有关标准和规范的条文,投标方应保证提供符合本规范书和工业标准的优质产品。
1.1.3如果投标方没有以书面形式对本规范书的条文提出异议,则意味着投标方提供的系统完全符合本规范书的要求。
如有差异,应在投标书中以“对规范书的意见和同规范书的差异”为标题的专门章节中加以详细说明。
1.1.4报价书及合同规定的文件,包括图纸、计算、说明、使用手册等,均应使用法定计量单位。
1.1.5从签订合同之后至投标方开始制造之日的这段时期内,招标方有权提出因规程、规范和标准发生变化而产生的一些补充修改要求,投标方应遵守这些要求。
1.1.6本技术规范书所引用的标准若与投标方所执行的标准发生矛盾时,按较高的标准执行。
1.1.7招标方对所供#1机组小机TSI系统改造设备及其附件负有全责,即包括分包(或采购)的产品。
设备采用的专利涉及到的全部费用均已包含在设备报价中,投标方保证招标方不承担有关设备专利的一切责任。
1.1.8招标方有权修改本规范书。
合同谈判将以本规范书为蓝本,并列入投标方所认可的技术偏差,最终确定的技术协议将作为订货合同的附件,并与合同文件具有同等法律效力。
双方共同签署的会议纪要、补充文件等也与合同文件有相同的法律效力。
1.1.9对本规范书的解释权属于招标方所有。
1.2投标方的工作范围1.2.1拆除原#1机组两台小机TSI系统。
原电子间小机TSI控制柜保留,安装新TSI框架。
山洋RS1伺服调试快速入门手册
如果出现“Not Connected”, 检查电源或驱动器与电脑的 连接线,然后回到幻灯片 “连接驱动器-1”,按提示 操作。
点击 “Connected”
点击”Exit”完成设 点击”Exit”完成设 ”Exit” 置
马达参数设置-1
点击Parameter 选择Motor 点击Parameter ,选择Motor Parameter Setting
点击 “ Execute”
点击“OK” 点击“OK”完成操 作
脉冲点动- 2
2. 点击此键开始设置 1. 选择此项 3. 设定运行脉冲值 4. 设定速度值
点击“Write” 5. 点击“Write” 键
点击“ ON” 5. 点击“Servo ON”开始马达励磁
脉冲点动- 3
点击“ 点击“Servo OFF ”键停止马 达励磁
转矩控制模式
06 07 08 09 0A
: : : : :
131072 p/r ( 17 bit ) 262144 p/r (18 bit ) 524288 p/r ( 19 bit ) 1048576 p/r ( 20 bit ) 2097152 p/r (21 bit )
选择控制模式
00 : 转矩 / 01 : 速度 / 02 : 位置 / 09 位置环 编码器设置 外部编码器 分辨率设置 再生电阻设置
点击“ Execute” 点击““ Execute”
点击”OK”完成操 点击”OK”完成操 ”OK” 作
速度点动 - 2
1. 选择此 项 点击“Exit” 2. 点击“Exit”更改运行速度
4.点击“Edit” 4.点击“Edit”键 点击
3. 设定速度值
点击“ ON” 5. 点击“Servo ON”开始马达励磁
服务器配置参数有哪些(一)
服务器配置参数有哪些(一)引言概述:在构建或管理服务器环境时,配置参数起着至关重要的作用。
通过正确设置服务器配置参数,可以提高服务器性能、增强安全性以及满足特定的应用需求。
本文将介绍一些常见的服务器配置参数。
正文:1. 操作系统参数:- 内核参数:调整内核的行为和性能,如文件打开限制、TCP/IP参数调整等。
- 网络参数:配置网络接口、IP地址、子网掩码、网关等参数。
- 内存参数:调整内存分配策略、页面置换方式、内存限制等。
- 文件系统参数:优化文件系统的性能和可靠性,如磁盘调度策略、缓存大小等。
- 安全参数:启用防火墙、配置访问控制、关闭不必要的服务等。
2. Web服务器参数:- 并发连接数:设置允许的最大并发连接数,以便处理多个客户端请求。
- 缓存设定:优化Web页面的缓存策略,减少服务器端的压力。
- 超时设置:配置连接、读取和写入等超时时间,以防止长时间占用资源。
- 虚拟主机:配置虚拟主机,实现多个域名在同一台服务器上的共享。
- 日志记录:调整日志记录级别、日志文件大小、日志格式等参数。
3. 数据库服务器参数:- 连接数:配置数据库服务器的最大并发连接数。
- 缓冲区和缓存:调整查询缓冲区和数据缓存区的大小,提高查询性能。
- 查询优化:配置查询优化器的参数,优化查询执行计划的生成。
- 事务和锁定:设置事务隔离级别和锁定策略,保证数据的一致性和并发性。
- 日志管理:配置数据库的日志记录级别、日志文件大小等参数。
4. 安全性参数:- 密码策略:设置密码复杂度要求、密码有效期、登录失败锁定等参数。
- 访问控制:通过ACL(访问控制列表)或防火墙策略限制对服务器的访问。
- SSL/TLS配置:启用HTTPS协议,配置SSL/TLS证书和加密算法。
- 安全审计:开启安全审计功能,监控服务器的安全事件和行为。
- 更新与升级:及时更新服务器上的操作系统和应用程序,修补安全漏洞。
5. 性能优化参数:- 硬件配置:根据应用需求选择合适的硬件组件,如CPU、内存、磁盘等。
FANUC-OI-A系统参数说明书范文1-图文
FANUC-OI-A系统参数说明书范文1-图文◆BEIJING一FANUCOI-A系统参数说明书B-63510C/01●本说明书中任何部分不得以任何形式复制。
●所有规格和设计如有变化,公司不作另行通知。
本说明书中,我们将尽力叙述各种事件。
但由于篇幅所限,不能对所有不必做和不能做的事件进行叙述。
因此本说明书中没有特别指明为可能的事件即视为“不可能’’的事件。
B-63510C/01前言本说明书适合以下机种系统名称BEIJING-FANUC0i—TABEIJING-FANUC0i—MAT系列:OI-TA M系列:OI-MA2、本说明书所叙述的某些功能,可能不适应某些产品。
详细情况,参照规格说明书。
(B63502C)相关说明书下表列出了和oi系列MODELA相关的说明书。
带(·)的为本说明书。
表l相关说明书说明书名称规格说明书连接说明书(硬件)连接说明书(功能)操作说明书(车床用)操作说明书(力11512中心用)维修说明书参数说明书编程说明书(宏程序编译器/宏程序执行器)FAPT宏程序编译器编程说明书PMCSAI/SA3编程说明书规格号B-63502CB-63503CB-63503C-1B-63504CB-63514CB-63505CB-63510CB-61803E-1B-66102EB-61863C^简称Oi—TA0i-MA0i系列注1、为了便于记忆系统划分为:—B-6—3510C/01目录前言P-11.参数的显示一12.用MDI设定参数23、通过阅读机/穿口机接口输入/输出参数43.1通过阅读机/穿口机接口输出参数53.2通过阅读机/穿口机接口输入参数64.参数说明74.1有关“SETTING”的参数94.2有关阅读机/穿口机接口的参数124.2.1所有通道共用的参数124.2.2有关通道1的参数(I/O=0)134.2.3有关通道1的参数(I/O=1)..144.2.4有关通道2的参数(I/O=2)154.3有关POWERMATE管理器的参数164.4有关轴控制/设定单位的参数..174.5有关座标系的参数234.6有关存储式行程检测的参数274.7有关进给速度的参数314.8有关加减速控制的参数414.17有关刚性攻丝的参数1414.18有关缩放/坐标旋转的参数1574.19有关单一方向定位的参数1594.20有关极坐标插补的参数1604.21有关法线方向控制的参数1624.22有关分度盘分度的参数1644.23有关用户宏程序的参数1664.24有关图案数据输入的参数1724.25有关跳步功能的参数1734.26有关自动刀具补偿(T系列)和自动刀具长度补偿(M系列)的参数1754.27有关外部数据输入/输出的参数1764.28有关图形显示的参数1774.29有关运行时间和加工零件数显示的参数1784.30有关刀具寿命管理的参数1814.31有关位置开关功能的参数1854.32有关手动运行和自动运行的参数1864.33有关手动手轮进给和手动插入的参数1874.34有关用档块设定参考点的参数1894.35有关软操作面板的参数1914.36有关程序再起动的参数1954.37有关多边形加工的参数..1964.38有关PMC轴控制的参数1974.39有关基本功能的参数2014.40有关简易同步控制的参数·2034.41有关顺序号校对停止的参数2054.42其它参数2064.43有关维修的参数206附录A。
FANUC系统参数 (version 1)
0 0 0
0 0 0 0
0
0
第 1 页,共 12 页
113 12:19200 其它通道参数请见参数说明书 3.进给伺服控制参数 1001/0 INM 公/英制丝杠 1002/2 SFD 是否移动参考点 1002/3 AZR 未回参考点时是否报警(#90号) 1006/0,1 ROT,ROS 设定回转轴和回转方式 1006/3 DIA 指定直径/半径值编程 1006/5 ZMI 回参考点方向 1007/3 RAA 回转轴的转向(与1008/1:RAB合用) 1008/0 ROA 回转轴的循环功能 1008/1 RAB 绝对回转指令时是否规算 1008/2 RRL 相对回转指令时是否规算 1260 回转轴一转的回转量 1010 1020 1022 1023 1410 1420 1421 1422 1423 1424 1425 1620 1622 1624 1626 1815/1 1815/5 1816/4,5,6 1820 CNC的控制轴数(不包括PMC轴) 各轴的编程轴名 基本坐标系的轴指定 务轴的伺服轴号 空运行速度 快速移动(G00)速度 快速移动倍率的低速(FO) 最高进给速度允许值(所有轴一样) 最高进给速度允许值(各轴分别设) 手动快速移动速度 咽参考点的慢速FL 快速移动GOO时直线加减速时间常数 切削进给时指数加减速时间常数 JOG方式的指数加减速时间常数 螺纹切削时的加减速时间常数 用分离型编码器 用绝对位置编码器 (设置原点) 检测倍乘比DMR 指令倍乘比CMR
手动回零点后自动设定工件坐标系 自动设定工件坐标系的坐标值 手动回零点后是否取消局部坐标系 复位时是否取消局部坐标系 第一参考点的坐标值 第二参考点的坐标值 第三参考点的坐标值 第四参考点的坐标值 第二行程限位的禁止区(内/外) 第一参考点的正向值 第一参考点的反向值 第二参考点的正向值 第二参考点的反向值 第三参考点的正向值 第三参考点的反向值 互锁信号的生效 各轴互锁信号的生效 各轴各方向互锁信号的生效 超程限位信号的检测 MF,SF,TF,BF滞后的时间 FIN宽度 RST信号的输出时间 M代码位数 S代码位数 T代码位数 B代码位数
英威腾交流伺服系统参数设定
位置控制模式参数设定:1.模式设定:点动‘DODE’键选择“基本参数设定模式”时,面板显示“PA.xx”中(xx 代表不同参数识符),再按‘△’或‘▽’键,选择参数‘PA.01’。
再按‘ENT’键,此时会看到相应修改参数的低位闪烁,再按‘’可移动字符闪烁位置,模式参数选择:‘0’为位置模式,‘1’为速度模式,“2”转矩模式,‘3’为位置/速度模式,‘4’为速度/转矩模式,‘5’为位置/转矩模式。
2.内部伺服使能设定:点动‘DODE’键选择“基本参数设定模式”时,面板显示“PA.xx”中(xx 代表不同参数识符),再按‘△’或‘▽’键,选择参数‘PA.03’。
再按‘ENT’键,此时会看到相应修改参数的低位闪烁,再按‘’可移动字符闪烁位置,伺服使能设定选择:‘0’为内部伺服使能无效,‘1’为内部伺服使能有效。
3.齿轮比设定:点动‘DODE’键选择“基本参数设定模式”时,面板显示“PA.xx”中(xx代表不同参数识符),再按‘△’或‘▽’键,选择参数‘PA.04’和‘PA.05’。
再按‘ENT’键,此时会看到相应修改参数的低位闪烁,再按‘’可移动字符闪烁位置,齿轮比参数设定:数字1-9999999范围。
4.脉冲输入形式设定:点动‘DODE’键选择“基本参数设定模式”时,面板显示“PA.xx”中(xx 代表不同参数识符),再按‘△’或‘▽’键,选择参数‘PA.06’。
再按‘ENT’键,此时会看到相应修改参数的低位闪烁,再按‘’可移动字符闪烁位置,脉冲输入形式选择:‘0’为脉冲+符号方式,‘1’为正反转脉冲列方式,“2”为正反编码脉冲列方式。
5.限位行程开关屏蔽设定:点动‘DODE’键选择“基本参数设定模式”时,面板显示“PA.xx”中(xx 代表不同参数识符),再按‘△’或‘▽’键,选择参数‘PA.16’。
再按‘ENT’键,此时会看到相应修改参数的低位闪烁,再按‘’可移动字符闪烁位置,限位行程开关设定选择:‘0’为限位行程开关端子信号无效,‘1’为限位行程开关端子信号有效。