
基于单片机控制的连续式捣固车起拨道补偿设计
操 作 人 员 的舒 适 性 。本 设 计 采 用 连 续 作 业 的方
式 ,其 主要 的作 业装 置装 在一 个可 相对 移动 的卫 星作业 小车 上 。在作 业 的过程 中,大车 一直 向前 运 动 .作业 小车 则通 过制 动系 统停 下来 作业 ,作
业 完 成后 再 加速 赶 上大 车 。由于 测 量 系统 中的C
操作 方便 ,并 可根 据 用户 需求修 改作 业 参数 。 实验证 明 ,该 系统 抗 干扰 能 力强 ,稳 定 性好 ,
精度较 高。
关键字 :连 续式捣 固车 ;起拨 道补偿 ;单 片机
0 引 言
我 国养 路 机 械 的发 展 起 步较 晚 。长 期 以来 。
点将 随 作业 小 车 的位 置不 断 变 化 而变 化 ,C 的 点 拨 道 正 矢也 随C点变 化 ,因此 ,为 了准 确 拨 道 , 设计 时就必 须加一 个补 偿值 。 1I 四点 法补偿 算 法设计 . 图l 所示 是 四点 法补 偿 算 法 的原 理 图 。设卫 星作 业 小 车 由C 移 动距 离X 到达点 C 。C 正 点 后 点
第l 卷 2
第 l期 0
电 子元 嚣 件 主 用
E e t n cC mp n n & D vc p ia in l cr i o o e t o e ieAp l t s c o
Vo .2 N .0 1 o1 1
Oc .2 O t Ol
2 l 年 l 月 0O 0
基于单片机控制的连续式 捣固车起拨道补偿设计
() 5
车驱 动 控制 板位 移传 感器 得 出 ,其输 入 电压 范 围
A D
— —— —— ——— —— — 一
/ 2 AB ・ - / BD
因此 .其总 补偿 值为 :
△ 风
…
=
A 1△ l I HH 日F 十 =
…
l ・ D一 - ) C C C x・ )I AC
【 AB・ BD j
三 二 I 三 _ ・
周恭 维 , 陈特 放
( 中南 大学 ,湖 南 长沙 摘
40 71 10 5
要 :给 出 了一套基 于单 片机 的 多功 能起 拨 道补偿 控 制 系统 的设 计 方 法。该 方 法以步进 式
捣 固车起 拨 道作 业 为基础 ,结合 了四点 法和 三点 法 的检 测 原 理与补 偿 原 理 , 因而 结构 简单 ,
业
( 1 )
因 此 .相 对 于 C 产 生 的正 矢 偏 差 为 衄 。, 点 故有 :
A 。 - 日
一 巡
() 2
收稿 日期 :0 0-5 1 2 1- — 0 . 0
设 由D 的方 向偏移 所产 生 的补偿值 为a - , 点 d 。 /
3 电 予 无 嚣 件 主 用 2 1.0 删 l_ d cl 2 0 01 舢e , c
A I B I C C , l I 作业方 向 —_ + D I
精度 和稳 定性 都 比较差 。为 此 。本文 介绍 了一 种 基 于单 片机 的多功 能起 拨道 补偿 控制 系统 ,因篇
幅 原 因 .本 文 仅 介 绍 拨 道 补 偿 的 算 法 设 计 与 实 验。
产 权 的 电气 控 制 系统 ,本 文针 对0 — 2 连续 式 93型 捣 固车起 拨道 的补偿 控制技 术进行 了研究 。 传统 的起拨 道 补偿 系统 大多 采用 运算 电路 组
成 的模拟 电路 来完 成 。这种 方式 控制 复 杂 ,系统
D 的方 向偏 移距 离 为 。图 I 的 “ ”表 示 正 点 中 1 确 的 圆 曲线 位置 : “ ” 表示 有 方 向偏 差 的 圆曲 2 线 ; “ ”表 示整 正后 的圆 曲线 。 3
图 I 四 点 法 补 偿 原 理 图
1 拨道补偿算法设计
为 了使 o — 2 固车 达 到更 高 的 效 率并 提 高 9 3捣
设A 到C 点之 间的 长度为AG ,AC - , 点 AC
C 点到D点之 间的长度 为CD,C D C x = D+ ,则 有 :
矢 设 为 日 ,C 的 正 矢设 为 日 ,B 的正 矢 为 , 点
我 国捣 固车 电气控 制技 术都 依靠 国外 进 口。由于
受 制于 国外 的技术 垄断 。因而严 重阻 碍 了我 国养
路机 械 的发展 进程 。为 了走 自主 发展 的道 路 ,打
破 现有 的 国外垄 断局 面 ,摆 脱 国外 技 术 的控 制 , 实现 电气 控制 系统 的 国产化 ,开 发具 有 自主知 识
第 1卷 2
21 第 1 0 年 O 期 0 l0 月
姆爨缔瘗
VI o0 0 2 . . N1 1
Oc .2 O t 0l
C 产 生 的 偏 移 误 差 为R ,C 的 偏 移 误 差 为 R 点 ,
业 点理 论正 矢 、前 端偏 移 、模拟 地 ;模 拟量 输 出
那 么 ,根 据相似 三角形 的 比例关 系 可知 , Hຫໍສະໝຸດ I AC C ~ : = .D =
一
・
对 于系统 的输入 信号 范 围 ,由于其 左右 起道
量 的转 换 关 系 为5 V mm,故 根 据 最 大 起 道 量 0m / 可 得 出其 输 入 电压 范 围 为± . V;而作 业 点 的理 75 论 正 矢 传 感 器 转 换 关 系 为2 V m 5m / m,故 其 输 入 电压 范 围为± .5V;卫 星小 车位 置可 根据卫 星 小 37
有 3 :包 括 左起 道 补偿 值 、右 起 道补 偿 值 、拨 路 道 补偿 值 ;此 外 有 2 数 字 量 输 入 ,即左 超 高信 路 号 和卫 星小 车在后 位信 号 。 () 3
() 4
…
丝 . F: Cx , c一 - . , A
AD AD
故有 :△ F F 日 = c =
DCL-32连续性捣固车起拨道装置故障分析

DCL-32连续性捣固车起拨道装置故障分析发布时间:2021-07-28T10:40:19.080Z 来源:《基层建设》2021年第13期作者:刘泽[导读] 摘要:大型养路机械设备通过汇集机电液并控制于一体实现人工自动化,极大的提高了既有铁路设施的维护效率但施工中故障发生率较高。
中国铁路武汉局集团有限公司武汉大型养路机械运用检修段湖北武汉 430012摘要:大型养路机械设备通过汇集机电液并控制于一体实现人工自动化,极大的提高了既有铁路设施的维护效率但施工中故障发生率较高。
本文在结合DCL-32连续性捣固车起拨道装置机构原理分析的基础上,总结了DCL-32连续性捣固车起拨道装置故障处理与维护相关经验,对大型养路机械故障排除和设备维护工作提供借鉴。
关键词:捣固车;起拨道;原理;故障;维护 1 引言近年来,随着铁路总公司对设备运用、管理、维护要求的不断提高,线路设备单位就如何提高线路设备稳定性,减少在机车车辆横向、纵向以及垂直综合动力作用下,以及在风、雨和温度变化等不良自然条件影响下线路产生的高低、水平、三角坑等病害给列车高速运营带来的安全隐患,不断的进行研究探索。
为进一步提高施工质量、实现线路安全运营,机械化养路是一种必然趋势。
DCL-32连续性捣固车作为铁路部门用于维护铁路线路状态的一种集机电液和控制于一体的设备,普遍应用于铁路设施各站段。
随着铁路维修体制工作的不断推进、线路修理周期的缩短,线路运输和线路修理之间的矛盾越来越突出,这就要求尽可能提高线路维修占用的时间来减少对铁路运营的干扰。
提高线路维护中养路机械的工作效率和精度已是必然。
目前大型养路机械在线路维修施工中扮演着不可或缺的角色,是维护铁路客货运安全运输的重要保障。
针对庞大的车辆系统如何实现设备操作的可靠性,本文围绕车辆核心起拨道装置进行探讨,分析和梳理日常维护项点和典型故障处理方案。
2 起拨道装置的作用 DCL-32连续性捣固车作业功能主要由起拨道系统、捣固装置两个核心体系组成,其中起拨道系统的可靠性是线路平顺度最直接的影响因素。
铁道DWL_48精测精捣技术研究

随着铁路事业的不断发展,列车在线路上运行的速度不断提高,对线路的品质要求也越来越高。
在列车不间断地运行和自然条件的作用下,线路的钢轨、轨枕、道碴和路基必然会发生各种各样的变形或损坏,使线路轨道产生不平顺,导致承载力下降。
为了确保列车安全平稳、快速运行,延长线路各组成部分的使用寿命,必须加强线路的养护和维修工作。
为了充分发挥大型养路机械优势,不断提高大机线路维修品质,本文通过对DWL-48连续走行捣固稳定车的起拨道基本原理,通过对电气控制系统的分析,总结出线路精测精捣的方法,从而大大提高线路维修作业精度,使线路设备经常保持良好状态。
1精确拨道1.1原理分析DWL-48拨道系统采用三点式检测方法(如图1所示),以检测直线为基础。
精确拨道时,起始作业位置需在线路方向较好无拨移量的地方,确保顺坡时前/后张紧测量(B /D 点)小车在设计线路中心线上。
前司机室的操作人员,把实测线路方向偏差输入ALC [1],或现场根据轨枕上标注的偏差手动给定拨移量[2],消除D 点小车处偏差对拨道(C 点)小车的影响。
在长大直线上采用激光拨道,利用激光光束左右横移时测出的线路偏差替代ALC 给定或人工手动给定偏差,提高方向检测精度,从而实现精确法拨道。
1.2控制电路分析拨道模拟控制电路(见图2)是整个拨道模拟控制的中心,来自拨道参数计算控制板的模拟信号形成总拨道信号输入到该板中。
总拨道信号输入后分为两路,一路经OP1A 和OP1D 进入拨道指示表,构成拨道指示电路。
另一路送到OP2A 的反相端,从OP2A 输出经过R17后分为两路:(1)一路至RE2常闭触头。
当自动拨道信号未到来时,RE2未得电,其常闭触头将拨道总信号短路,以使拨道伺服阀中无电流而不进行拨道。
只有当存在拨道信号时,才将拨道信号传递到后级。
(2)另一路经R18送入运放OP2B 的反相端,手动拨道信号也经电阻R26和R9后送到这里。
当RE2无动作,并且无手动拨道信号(RE3和RE4不动作)时,调节P4使拨道伺服阀中电流为零。
基于ARM的捣固车抄平起道系统的数字化改造的开题报告
基于ARM的捣固车抄平起道系统的数字化改造的开题报告一、研究背景捣固车是针对道路、机场、码头等拥挤的场所,通过抄起地面松散的材料进行挤实,提高道路的承载力和使用寿命的专业设备。
捣固车在使用过程中,需要路政部门对路面情况进行检测和分析,以确定最佳的抄平起道方案。
传统的检测方法采用人工目测和手持探针,效率低下且容易出现误差。
现代化的数字化抄平起道系统能够快速、准确地进行路面检测和分析,大大提高了工作效率和精度。
目前市场上存在一些数字化抄平起道系统,但多数采用传统的操作系统,性能较低,操作不便捷,远不能满足高效、精准的设备操作需求。
在此背景下,基于ARM的数字化抄平起道系统的开发具有重要的理论和实践意义。
二、研究内容本研究旨在设计和实现一款基于ARM的数字化抄平起道系统,实现对捣固车设备的自动控制和路面检测分析。
具体研究内容包括以下几点:1. 基于ARM架构实现数字化抄平起道系统的硬件设计和组装。
2. 开发适用于数字化抄平起道系统的嵌入式操作系统和驱动程序。
3. 设计和开发数字化抄平起道系统的检测算法和分析模型,实现自动化路面检测和分析。
4. 实现数字化抄平起道系统的人机交互界面,提高设备操作的便捷性和实用性。
三、研究意义本研究的意义体现在以下几个方面:1. 基于ARM的数字化抄平起道系统具有更高的性能,并且操作更便捷,有效提高检测和操作的精度和效率。
2. 通过数字化技术的应用,可以减少人工手动操作的介入,降低安全风险和操作成本。
3. 本研究可为道路、机场、码头等公共设施的保养和维护提供更加科学和精准的解决方案,具有积极的社会效益和经济价值。
四、研究方法本研究采用文献分析、实验研究和软硬件协同开发等方法,具体步骤如下:1. 分析目前数字化抄平起道系统相关文献,了解系统的技术特点和发展趋势。
2. 设计数字化抄平起道系统的硬件框架,选择适合的ARM芯片,搭配合适的外设,设计和组装数字化抄平起道系统的硬件平台。
D09_32型连续式捣固车拨道原理分析

108
铁 道 建 筑
October ,2008
只需通过拨道电路板设定 B ( 测量传感器) 和 C ( 拨道 传感器) 间固定的比例关系就可完成线路方向偏差的 计算 , 从而控制拨道作业 ; 而 D09232 型连续式捣固车 则是在整个的作业过程中 ,大车是始终处于运动中的 。 针对拨道检测而言 , 除 A 、 B、 D 三个小车固定在大车 上 ,相互位置距离不变外 , C 小车则跟随卫星小车相对 于大车在 BD 间变化 , 由 ( 4) 式的计算可以看出 , B 、 C 两小车的矢距关系也在改变 ( 即 KB 不能完全满足动 态作业过程中两矢距测量点的矢距关系) ,因此需要对 该改变的关系量进行补偿 。 D09232 型连续式捣固车在四点法动态拨道作业 中 ,B 、 C 两小车间矢距关系量的补偿关系及原理分析 如下 。 假设在拨道作业的瞬间 , C 小车跟随卫星小车 偏离静态零位的距离为 x ( 如图 4 所示) 。
K′ B 时 ,拨道动作停止 。则应有 V H′ ′ ′ 1 = - VH 2 ×K B = ( - V H2 × K B) + x ( 0175 - x ) - V H2 × 6105 ×14180
( 8)
其中 - VH2 × KB , 由于 KB 为定值 , 计算与D08232 型捣固车一样 , 通过拨道电路板设定完成 ; 而且对于
( 1) ( 2)
图2 四点法偏差检测原理
半径为 R ,如图 2 。 根据矢距的计算公式 (2 R) H1 = L 3 ( L 1 + L 2 ) Π
(2 R) H2 = L 1 ( L 2 + L 3 ) Π
线路方向偏差检测机构必须能在直线和不同线型的曲 线上工作 。因此 ,线路方向偏差的检测必须与曲线半 径无关 ,才能在各种线型上进行方向偏差检测工作 ,为 此将式 ( 1) 和式 ( 2) 相除 ,就可消除半径 R ,如式 ( 3)
09-32连续式捣固车起拨道的补偿关系

09-32连续式捣固车拨道系统的补偿原理作者:李石平王建宏摘要:本文首先介绍了08-32步进式捣固车拨道的基本原理,在这基础上详细讲述09-32连续式捣固车了拨道系统的补偿原理及其公式的推导过程,最后结合具体电路阐述补偿公式实现。
关键词:09-32捣固车连续式作业拨道补偿1.前言随着经济的高速发展,国内铁路货运、客运量的剧增,铁路运输面临严峻的考验。
为了保证提速后铁路运行的安全、准点的目标,我国从1989年以来引进了奥地利Plasser公司的08-32捣固车制造技术,极大的提高了铁路线路的养护质量和效率,并于2000年又引进了09-32型捣固车。
09-32是PLASSER公司九十年代末的产品,采用了连续捣固的作业方式和ALC自动导航等新技术,使其精度和效率都要比08-32高。
但是由于09-32型捣固车的作业装置在一个运动的小车上,位置是不确定的,为了达到精确作业的目的,控制系统中加入了一套补偿的装置。
2.拨道的几何原理08-32捣固车的拨道测量系统包括A、B、C、D四个小车,作业时这四个小车通过汽缸的加载和钢轨紧密连接,小车的位置能反应出钢轨的几何形状。
假设捣固车在圆曲线上作业,A、D之间有一根绷紧的钢弦,有两个传感器装在B、C两点,能测出曲线上B、C两点偏离钢弦的距离H2、H1(称正矢),具体如图1。
图1在理想圆曲线上,圆弧上的点C点离响应弦线AD的距离H1有如下关系:RCD AC H 21∙=(1)(其中R 为圆曲线的半径) 同理,可推出H2的值,而且他们之间有一个固定的比例关系i 。
而且,比例i 是一个与圆曲线半径无关的常数。
这一点同样也适用于半径无穷大的直线段。
在四点法作业中,A 、B 点位于作业好的曲线上,C 、D 两点没有作业,也就是说A 、B 两点在圆曲线上,C 、D 偏离了圆。
以H2作为测量基准,通过移动C 点,直到正矢H1与H2的比例校正到等于比例常数i 为止,C 点会在理想曲线上。
DCL_2-32型连续式捣固车连续作业模式拨道修正值分析
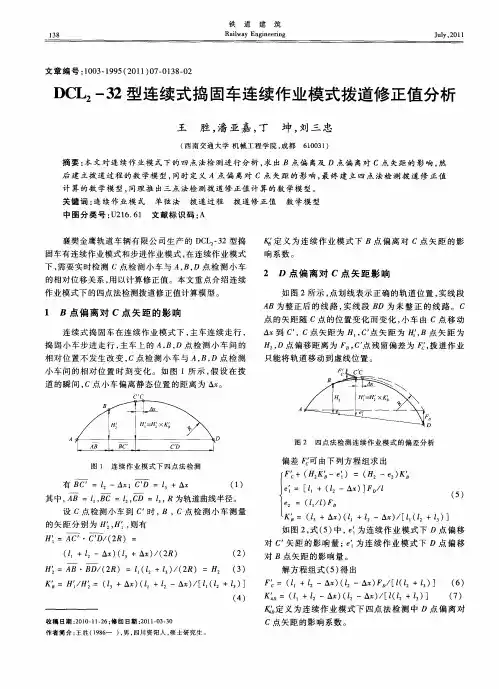
作业 模式下 的 四点法检 测拨道修 正值计算模 型。
1 B 点 偏 离 对 C点 矢 距 的 影 响
连 续式 捣 固车 在连 续作业 模 式下 , 车连续 走行 , 主
捣 固小车 步进 走行 , 车上 的 A, D点 检 测 小车 间的 主 B,
相 对位 置不 发 生改 变 , C点检 测 小 车与 A, D点 检 测 B, 小 车 间 的相 对位 置 时 刻 变 化 。如 图 1所 示 , 设 在拨 假 道 的瞬 间 , C点 小车 偏离 静态 位置 的距 离为 △ 。
定 义 为连 续 作业 模 式 下 点偏 离 对 C点 矢 距 的影
响系数 。
2 D 点 偏 离 对 C点 矢距 影 响
如 图 2所 示 , 点划线 表示 正确 的轨 道位 置 , 实线 段 A B为整 正后 的线 路 , 线 段 B 实 D为 未 整 正 的线 路 。 c 点 的矢距 随 C点 的位 置变 化 而变 化 , 车 由 C点 移 动 小 A x到 C , C点 矢距 为 日。c 点 矢 距 为 , , B点 矢 距 为 日, D点 偏移距 离 为 , 残 留偏差 为 , c点 拨道 作 业 只能将 轨道 移动 到虚线 位置 。
作 者 简 介 : 胜 (9 6 ) 男 , I 阳人 , 士 研 究 生 。 王 18 一 , 四川 资 硕
2 1 年 第 7期 0 1
D L 一 2型连 续 式 捣 固 车 连 续 作 业 模 式 拨 道 修 正 值 分 析 C 3
19 3
3 拨 道 过 程数 学模 型
如 图 3所 示 , 续 作 业 模 式 下 四点 法 检 测 拨 道 有 连
计 算 的数 学模 型 , 同理推 出三点 法检测 拨道 修 正值计 算 的数 学模型 。
09-32捣固车拨道系统调整说明
拨道系统调整说明SDR-22E拨道系统的平衡为了平衡拨道系统,捣固车应当稳固在一段笔直的并且没有任何纵向和横向误差的轨道上。
平衡的顺序当按下列说明来进行:使用的图纸:前侧输入 EL-09.1.49EK-354拨道系统 EL-09-1.110-0测量值补偿 EK-348模拟计算-拨道 EK-349说明:本说明中提到的图纸和零件号仅用于对功能和校准方法进行说明的一些实例。
直接地与一个具体的设备规范进行比较在此不能得到保证。
涉及到的零件号和线路细节,请参阅备件明细表和具体设备的线路图。
1.前侧输入(EK-345)数字显示器“4U2”-将选择开关旋向位置“4”,并旋转用于回摆值的电位计“4f4”,直到显示器上显示出零为止。
可能有必要移动旋钮来与标记相匹配。
用于TELE(遥控)-操作的开关应当在位置“OFF”上,而用于拨道调整值“4f1”的数字电位计应当在零位上。
将用于数字显示器的选择开关“4u2”旋至位置“1”,并旋转电位计“P13”,直到显示器上显示出零为止。
借助“4b1”将用于拨道遥控装置的滑动头置中,并将用于TELE-操作的开关旋至"ON"的位置。
将选择开关旋至位置“1”,并旋转电位计“15”,直到显示器“4u2”上显示出零为止。
将用于拨道遥控装置的滑动头移向一侧,如100米,并旋转电位计“P16”,直到显示器“4u2”显示出100mm为止。
将滑动头移向它的中心位置。
将滑动头移向左侧并用这样一种方法来调整电位计“P18”,即滑动停止在它原中心位置左侧140mm的位置上。
现在将滑动头移向右侧,并用这样一种方法来调整电位计,即将滑动停在它中心位置右侧140mm的地方。
用GVA(V,F,W)输入一个拨道修正值。
将数字显示器“4u2”选择开关旋至位置“5”,并旋转电位计“P21”,直到显示出与输入拨道修正值相同的值为止。
随后将GVA再次设定为零。
2.测量值补偿EK-348说明:这条印刷电路已由E车间进行了调整。
08—32捣固车线路水平和拨道值显示功能设计
用 于滤波 , 滤除杂散的高频 信号 , P1电位器 调节放 大倍数 。O 7 3 P
2 设计 方案
. 输 出信号经 OP 8电压跟 随器和 O 9反 向后经 F端 子送至数 字电 P
数字 电压表显示 的数字不是电压而是毫米数 , 5 每 0mV代表 1m 即当输入每增加 5 m, 0mV时 , 数字表小数点前 的个位就加 1 。 开关 b 用来选择显示板输 出信号 ( 拨道量 和水平 ) 中的某一路 送
本 方 案 的 实 现 分 为 水 平 显 示 和拨 道 量 显 示 , 示 板模 拟 电 路 压 表 显 示 。 显
( Poe 9 用 rtl 9电子电路设计软件绘制 ) 如图 1 所示 , 现将显示 原理
叙述如下 。
2. 水 平 显 示 的 实现 1
在 0 —2 固车 一 号 位 司机 室 下 的 后 测 量 小 车 上 安 装 着 一 电 入 数 字 表 进 行 显 示 。 83 捣
调整模板 比较 困难 , 后来 在模板 上加工 了定 位销 , 大大 节约 了支 工速度 , 减少施工接缝 , 提高混凝 土外观 质量 。
立模 板 的难 度 和工 作 强 度 , 少 了 支 立 模 板 的 时 间 , 快 了施 工 参 考 文 献 : 减 加 进 度 , 高 了工 作 效 率 。 提 5 1 墩模 板 设 计 为 15m 高 , 套 液 压 平 台 设 计 2 )3号 . 每 8个 顶 杆 , 工 时 接 缝 比较 多 。适 当 增 加 顶 杆 的 数 量 和 刚 度 , 提 高 平 施 以
子摆 , 把该 电子摆测量线路 水平的 电压值输 入 到显示板 的 B端 , 2 2 拨 道 显 示 的 实现 .
经 过 运 算 放 大 后 从 显 示 板 的 F端 输 出到 数 字 电压 表显 示 作 业 后
DCL-32连续式捣固车沉降补偿分析及运用
【作 者简介】杨 国志 (1985 ),男,云南昆明人,工程师,从事电气调 试研究。
图 1 左 、右总起道在 6U5中的叠加分析 图 1中 , ,、 分别 为左 总起 道量 和右总起 道量 ;U为沉 降补偿输出信号 ,由叠加原理 可得 :
市政交通水利工程设计imunicipalnq归watermj舢眦ele嚼o咖d时哲ldcl32连续式捣固车沉降补偿分析及运用analysisandapplicationofsettlementcompensationofdcl32continuoustampingvehicle杨国志中国铁建高新装备股份有限公司昆明650200yangguozhicrcchightechequipmentcorporationlimitedkunming650200chin摘要主要阐述了dcl32连续式捣固车的沉降补偿功能在起道系统中的作用并结合实际工况分析了沉降补偿原理总结了作业过程中的现象说明沉降补偿在系统中的功能便于工作人员做出正确的判断和操作对钢轨进行正确的补偿从而到达合格的作业标准
杨 国志
(中国铁建 高新装备股份有 限公司 ,昆明 650200)
G Guo.zhi
(CRCCHigh—TechEquipmentCorporationLimited,Kunming 650200,China)
【摘 要】主要阐述了DCL.32连续式捣固车的沉降补偿功能在起道系统中的作用,并结合实际工况,分析 了沉降补偿原理,总结了
【中 图 分 类 号】u216.6
【文献标 志码】B
【文 章 编 号】1007.9467(2018)03.01 1 1-02
捣固车自动起拨道作业方法探讨
捣固车是我国有砟线路大修、维修作业中的必备 大型养路机械之一。但由于其本身测量弦长度较短, 不能很好的消除线路长波不平顺。为了消除长波不平 顺, 提高捣固车作业精度, 使用激光准直系统作业能较 好的解决这一问题。
1) 响应速度快 采用当前配置和性能较好的工控 计算机系统作为数据处理器件, 具有更高的数据计算 能力。本系统输出速度可以达到 25 次Ps, 即每秒数据 更新 25 次。
2) 测量精度高 系统中采用大量数据处理方法, 让输出数据平滑, 以减少偶然干扰和随机误差。
3) 测量距离长 该系统推荐使用距离为 300 m 左 右; 600 m 时接收系统能正常工作, 但由于光束波动较 大, 图像取样精度受到影响, 测量精度有所降低, 不推 荐使用。
目前我国铁路大型捣固车只 有 082475 重型道岔 捣固车和 0923X 捣稳一体车 装备了 PLASSER 公司提 供的二维激光准直系统。而 082475 捣固车的二维激 光准直系统由于控制系统未配齐, 尚不能作为二维激 光使用。随着铁路第六次大面积提速和新建客运专线 和高速铁路的出现, 需要更多的捣固车具备/ 自动起拨 道作业0的功能。根据铁道部科研项目计划, 铁科院养 路机械事业部在昆明中铁和株洲时代电子集团的协助 和配合下, 经过几年的艰苦钻研, 研发了具有自主知识 产权的 JZT2C 型两维激光准直系统, 其功能和性能超 过了进口同类产品。2008 年 6 月在 082475 道岔捣固 车上安装了国产的两维激光系统, 在现场进行了自动 起拨道作业的使用方法的摸索。由于这是国内首次使 用自动起拨道作业, 本文介绍了国产 JZT2C 型两维激 光准直系统, 并根据现场实践重点探讨了捣固车自动