
闭合导线坐标计算表
点号 观测角
(右)
(°′″) 改正数
(″) 改正角
(°′″) 坐标方位角
(°′″) 距离∕m 坐标增量 改正后的坐标增量 坐标值 点号
△X∕m △Y∕m △X∕m △Y∕m X∕m Y∕m
1 2 3 4 5 6 7 8 9 10 11 12 13
总和
辅助计算
闭合导线坐标计算表
测量,闭合导线等计算及表格
一.坐标计算
以下为基本计算公式:
直线上计算公式:
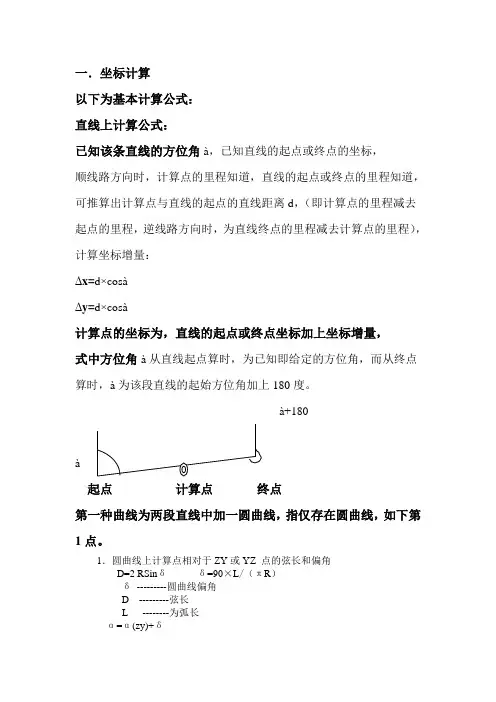
已知该条直线的方位角à,已知直线的起点或终点的坐标,
顺线路方向时,计算点的里程知道,直线的起点或终点的里程知道,可推算出计算点与直线的起点的直线距离d,(即计算点的里程减去起点的里程,逆线路方向时,为直线终点的里程减去计算点的里程),
计算坐标增量:
∆x=d×cosà
∆y=d×cosà
计算点的坐标为,直线的起点或终点坐标加上坐标增量,
式中方位角à从直线起点算时,为已知即给定的方位角,而从终点算时,à为该段直线的起始方位角加上180度。
à+180
à
起点 计算点 终点
第一种曲线为两段直线中加一圆曲线,指仅存在圆曲线,如下第1点。
1.圆曲线上计算点相对于ZY或YZ 点的弦长和偏角
D=2 RSinδ δ=90×L/(πR)
δ ---------圆曲线偏角
D ---------弦长
L --------为弧长
α=α(zy)+δ
α ------------为计算点的方位角,此α为顺着线路方向计算时。
α=α(yz)-δ
α ------------为计算点的方位角,此α为逆着线路方向计算时。
α(zy)、α(yz)---------为圆曲线的起始方位角。一般为已知。
计算点相对与直圆点或圆直点的坐标增量:
△ x=D*COSα
△ y=D*SINα
坐标增量计算完毕后,要算某一点的坐标,用直圆点或圆直点的坐标加上计算点与直圆点或圆直点的坐标增量,即为计算点的坐标。缓和曲线同理。
第二种曲线为两段直线中始端加一缓和曲线,末端加一缓和曲线,两段缓和曲线中加一圆曲线,如下第2点。
2.缓和曲线上计算点相对于HY或YH点的弦长和偏角
δ=L²/6RL0
X1=L-(L^5/40R²L0²)
闭合导线坐标计算表

△X(m)
1115 57 5400 04 00116 01 54△X(m)
0.52
-25.39-0.43-24.8724.96改正后增量
00 04 00120 21 18
00 04 00170 19 423170 15 422120 17 18点号观测角度 分 秒改正数度 分 秒改正角度 分 秒坐标方位角a度 分 秒增量计算值
35.905△Y(m)
25.39
15.59-0.43
34.54距离D(m)△Y(m)
75 21 18
65 41 0037.925135 00 00
37.895-0.43
36.63
-0.430.52
9.82
0.5234.0936.2
7
8-0.420.5229.80.53
0.8227.0213.54
30.330.88
37.726.490.5310.34
16.11
38.895
-0.4389 07 5400 04 005154 40 3600 04 00154 44 36
01 36 0029.945
29.825
37.1956178 58 5400 04 00179 02 5427 48 30
02 33 064142 03 3000 04 00142 07 30
9122 47 54122 51 54
174 38 0000 04 00174 42 0089 03 5400 04 00
-24.2208 17 4850.145-43.630.52
-44.15-0.43
-23.77-36.78-39.15
213 35 4837.895-31.04-21.40.52264 27 54-37.3-38.720.52-0.431.0437.18
335 36 4827.2550.535
14.28301 40 24
1177 14 1200 03 30177 17 42
-5.7554.71173 22 3600 04 00
总和1619 16 3010173 18 3613.97
-0.42
1.3
-25.67-31.56-20.97
控制点闭合导线坐标计算表

闭合导线坐标计算表
点号 ° ′ ″ 观测右角(°) 角度改正数(″) 改正后的角(°) 坐标方位角(°) 距离(m) ΔX(m) ΔY(m) 改正后ΔX(m) 改正后ΔY(m) X(m) Y(m)
D1 106 32 37 106.544 9.2 106.546 97.000 30.24 -3.685 30.015 -3.677 30.003 515 500
D2 182 44 46 182.746 9.2 182.749 94.251 29.78 -2.208 29.698 -2.199 29.687 511.323 530.003
D3 172 58 43 172.979 9.2 172.981 101.270 28.7 -5.609 28.147 -5.601 28.135 509.124 559.689
D4 141 45 55 141.765 9.2 141.768 139.502 27.31 -20.767 17.736 -20.760 17.725 503.523 587.825
D5 135 40 37 135.677 9.2 135.680 183.823 40.82 -40.729 -2.722 -40.718 -2.737 482.763 605.550
D6 164 26 55 164.449 9.2 164.451 199.372 39.4 -37.169 -13.069 -37.158 -13.084 442.046 602.813
D7 183 56 13 183.937 9.2 183.940 195.432 40.1 -38.654 -10.671 -38.643 -10.686 404.887 589.729
D8 180 23 10 180.386 9.2 180.389 195.044 32.71 -31.589 -8.490 -31.580 -8.503 366.244 579.043
闭合导线坐标计算表 2
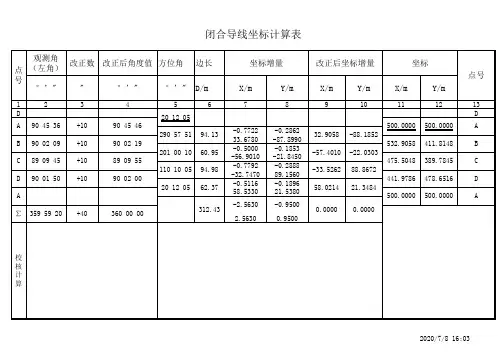
观测角(左角)改正数改正后角度值方位角边长°’""°’"°’"D/mX/mY/mX/mY/mX/mY/m12345678910111213DD-0.7722-0.286233.6780-87.8990-0.5000-0.1853-56.9010-21.8450-0.7792-0.2888-32.747089.1560-0.5116-0.189658.533021.5380
2.56300.9500坐标点号
359 59 20ABC坐标增量改正后坐标增量
A∑D
+4090 45 3690 02 0989 09 4590 01 50+10+1090 45 4690 02 1989 09 5590 02 00+10+10
312.4320 12 05290 57 51
20 12 05
360 00 00201 00 10110 10 0594.1360.9594.9862.37-33.5262
-2.5630-0.950058.02140.0000441.978621.34840.000032.9058-88.1852-22.030388.8672-57.4010
500.0000500.0000411.8148389.7845478.6516500.0000500.0000532.9058475.5048
校核计算闭合导线坐标计算表
DA点号
ABC
2013-5-19 19:20
闭合导线坐标计算

闭合导线坐标计算
1.准备工作准备工作
检查外业成果(记录、计算正确,精度,抄录的已知数据正确)检查外业成果(记录、计算正确,精度,抄录的已知数据正确)
将角度、起始边方位角、边长、起算点坐标填入表内或输入计算机,
图根导线长度取至厘米,角度取至秒(检查抄录是否正确)图根导线长度取至厘米,角度取至秒(检查抄录是否正确)
绘制导线略图,标注相应数据绘制导线略图,标注相应数据
观测的数据水平角和水平距离都存在误差,不能构成一个闭合四边形,先调整水
平角。平角。
2.角度闭合差计算和调整角度闭合差计算和调整
角度闭合差:角度闭合差:闭合导线实测的闭合导线实测的n个内角总和Σβ
测与理论值(与理论值(n-2n-2n-2))×180180°的°的
差值。差值。
°´--=å
180)2(nf
测b
b
角度闭合差容许值(图根导线):
nf04¢¢
±=
容b
容bbff
³:重测:重测
容bbff
£:各角度改正数
nfv/
bb-=(反符号平均分配,可凑整到1″、
6″、″、101010″,不能均分时短边邻角多分,保证改正数总和与闭合差之和为零″,不能均分时短边邻角多分,保证改正数总和与闭合差之和为零
bbfv
-=å)
3.推算各边坐标方位角推算各边坐标方位角
根据起始坐标方位角及改正后的转折角(角度可闭合),推算坐标方位角。,推算坐标方位角。
);为负值,应加,应减(计算结果大于;
右后前左后前
°°°°+=+°+=
360360360-180180baabaa
计算检核:推算回起始边应与已知方位角一致。计算检核:推算回起始边应与已知方位角一致。
4.计算各边坐标增量计算各边坐标增量
根据坐标方位角和边长计算各边坐标增量根据坐标方位角和边长计算各边坐标增量
ABABABABABAB
DyDx
aa
sincos
=D=D
观测的数据水平角和水平距离都存在误差,角度闭
合边长有误差仍不能构成一个闭合四边形,再调整
水平距离。水平距离。
5.坐标增量闭合差计算与调整坐标增量闭合差计算与调整
闭合导线坐标计算表 3
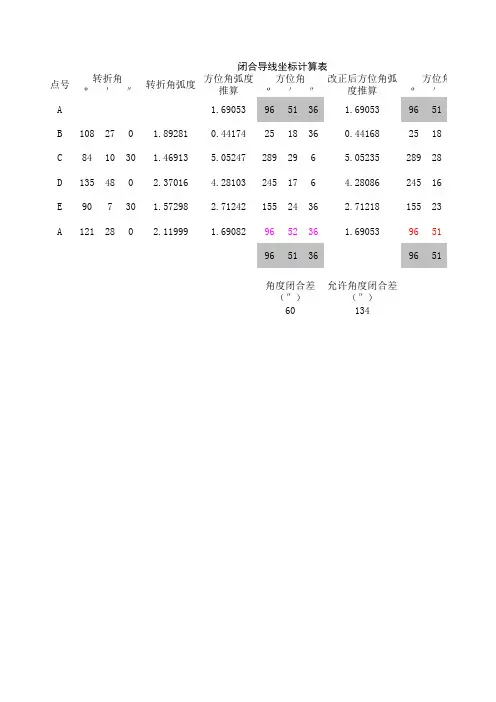
º′″º′″º′
134允许角度闭合差(″)96510.4416825
4.280862451.6905396方位角51
289
96512.71218155965236
角度闭合差(″)609651361.690821761552436245改正后方位角弧度推算
EA135489071212830C1.46913方位角弧度推算方位角闭合导线坐标计算表
0点号转折角
1.8928128951
295.05247转折角弧度
D10827841016A362518361.6905396B0.44174
2.370164.28103301.572982.7124200
2.1199965.0523518
1.6905328
23″deltXdeltYXYdeltX
1137.750.260-0.231[D]36fxfy80.307-83.882-210.372改正后坐标
238.071-24.123300.137
100.26099.769310.5793.463394.415112.598-227.207238.131314.05475.923边长201.58位角36
36231.32263.41
30-210.31996.306坐标坐标增量-24.077200.137100.000100.000
100.000100.000-83.837-182.06524241.0080.36242
48200.44412.735185.528deltYXY
0.3473276100.000f[D]/f-227.158-182.024394.2543.647100.000100.000310.37296.353后坐标增量改正后坐标
112.651100.000100.000200.17875.877300.178313.948412.829185.671
100.000
闭合导线坐标计算表 4
辅助计算987654=2+3321∆x/m∆y/m∆x/m改正增量计算值距离m坐标方位角改正角改正数观测角(左角)点号1234512∑81721088101841194135107090207212160.20140.26300.24140.20040.23100423350500540180)2(mnf180)25(050054005nf06p506413pff<0101010101058072108800184109413515609025621210000540801526361101687105123807533004233530.18321.2875.23559.11195.19192.8389.26102.5046.16624.12930.009.03.0mxWx22yxDWWWm31.0DWWDK80.1137m80.1137m31.05577622221183.28.235.1111920闭合导线坐标计算表**********
闭合导线坐标计算表 5
闭合导线坐标计算表
0113092班 第 组 年 月 日
点号 观测角
(º′") 改正数(") 改正角(º′") 坐标方位角α(º′") 距离D(m) 增量计算值 改正后增量 坐标值 点号 ΔX(m) ΔY(m) ΔX(m) ΔY(m) ΔX(m) ΔY(m)
1 1
2 2
3 3
4 4
5 5
6 6
7 7
8 8
1 1
2 2
总和 计算简图
辅助计算
闭合导线坐标计算与调整
闭合导线坐标计算
在工程坐标测量中,我们从一个点出发,经过多个测量点,最后再回到原点,所组成的一个闭合多边形称为闭合导线。一般情况下若在导线附近有高级控制点,应该尽可能与高级控制点链接。这个闭合导线法是工程控制测量的常用方法,求出控制点坐标,为工程测量提供依据。
N边形闭合导线内角和理论值为
Σβ理=(n-2)·180° 实测的内角和Σβ测与Σβ理的差,称为角度闭合差,即
Fβ=Σβ测-Σβ理
Fβ的大小反应了角度观测成果的好坏,故规范规定了各级导线的容许值 Fβ容 ,如图根导线误差Fβ容=±30"√n
如果Fβ>Fβ容,从新测量,若Fβ≤Fβ容,可进行角度闭合差的调整。由于各角是在同精度观测条件下进行的,故将角度闭合差反符号平均分配至导线各内角上,即
Uβ=-fβ/n
如果上式不能整除,由于找准和对中所产生的误差对含有短边的角度影响大,所以将余数分配至具有短边的角度上。
改正的角度:β´i=βi+Uβ
校核:Σβ´=(n-2)·180°
以上是角度闭合差的计算和调整,我们所测数据还需要进行坐标增量闭合差的计算和调整。
首先推算各边的坐标方位角,如果已知起始边的坐标方位角α0和导线各左角或右角时,可直接按下列公式计算第n边的坐标方位角αn
右1800nn
180n-0左n
然后计算各边的坐标增量
nDnYnnDnXnsincos
最后是坐标增量闭合差的计算与调整
对于闭合导线,纵、横坐标增量的代数和理论上应等于零,即
ΣΔX理=0
ΣΔY理=0
但一般由于测边的误差以及角度改正后的残余误差,使得坐标增量一般不等于零,其值即为纵、横坐标增量闭合差;
fx=ΣΔX理 fy=ΣΔY理
由于fx、fy使导线不能闭合,出现缺口,这个缺口的长度就是导线全长闭合差,f=√fx²+fy²
验算导线精度以导线的相对闭合差来衡量,即K=f/ΣD
闭合导线坐标计算表1
闭合导线坐标计算表
计算者: 复核者:
点号 观测值 改正数 改正后角值 坐标方位角 边长 坐标增量 改正后坐标增量 坐标
△x △y △x △y x y
1 2 3 4 5 6 7 8 9 10 11 12
P1 539.741 484.083
143˚07׳15״ 155.55 -124.42 +93.35
-3 -124.42 +93.32
P2 156˚00׳45״ 0″ 156˚00׳45״ 415.321 577.403
119˚08׳00״ 25.77 -12.55 +22.51
0 -12.55 +22.51
P3 88˚58׳00״ 0″ 88˚58׳00״ 402.771 599.913
28˚06׳00״ 123.68 +109.10 +58.25
-3 +109.10 +58.22
P4 95˚23׳00״ 0″ 95˚23׳00״ 511.871 658.133
303˚29׳00״ 76.57 +42.24 -63.86
-1 +42.24 -63.87
P5 139˚05׳00״ 0″ 139˚05׳00״ 554.111 594.263
262˚34׳00״ 111.09 -14.37 -110.16
-2 -14.37 -110.18
P1 60˚33׳15״ 0″ 60˚33׳15״
492.66 0 +0.09 0 0 Σ 540˚00׳00״ 0″
fβ=Σβ测 — Σβ理 =Σβ测 —(n-2)×180°=540˚00׳00״-(5-3)×180°=0″
Fβ=±40″n=±89″,则fβ < Fβ ,角度闭合,观测有效。△β=nf=50=0