
NXT常见问题解答
完成论坛任务可以拿代金券!NXT常见问题解答硬件(hardware)1. 在9797套装里面有几个马达? 3个.2. 在9797套装里面有哪些传感器? 2个触动传感器,1个光电传感器,1个声音传感器和一个超声波传感器.3. 什么是伺服马达? 伺服电机是一种速度或者位置能够被感知其位置的闭环反馈电路控制的电子马达。
马达的速度通过转速表来测量。
转速表产生一个和速度成比例的电压。
这个电压同一个预定的参考点和差额或者误差相比较,然后来调节马达的速度,或升或降.4. NXT智能积木块上的USB端口有什么作用? 这个USB端口是一个附属端口,意思是仅仅用来与USB主端口(比如电脑上的)进行通讯。
该端口的作用是用来快速下载程序到NXT中(线缆可以在9797套装里面找到).5. 什么是” 在积木块上编程”?通过NXT上的点矩阵显示屏,你可以不使用计算机来完成简单的程序编写。
比如一个程序,你可以在显示屏上通过重复定义图标然后完成5个步骤/活动的控制。
这些图标包括马达输出(向前走/向后走,左转/右转),声音输出,传感器输入,等待时间).6. 像RCX一样可不可以在同一端口连接更多的马达或者传感器? 不可以.7. 为什么9797套装里面的零件比现有的核心套装多出很多(431对240)? 这主要是由于9797是技术搭建系统,这里有许多小的结构件(不同的连接器)用来连接梁等.8. 转换线缆用来做什么? 通过转换线缆可以将灯连接到NXT上。
另外,也可以将现有的传感器或者马达连接到NXT上.9. 新的光电传感器比现有的更好么? 是的.新的光电传感器更加灵敏并且更加精确。
也可以屏蔽掉红外光源从而达到只测量环境光值.10. 新的触动传感器比现有的更好么? 不是。
主要的区别是在新的传感器触动端点部分有一个十字孔.11. 为什么乐高为新的产品改变了搭建系统(从传统的块到技术梁)? 技术搭建系统的灵感来源于更快更坚固的搭建3D模型,因为这已经是非常好的搭建系统.12. 如何将现有的积木块和新技术组件更好的配合起来使用? 虽然需要一段实践但这将是非常简单的过程。
9797套装里面大量的系统积木块也可以用来搭建结构,乐高教育部都做了前期的准备.13. NXT智能积木块能否用其他语言来编写程序,比如Java,NQC,Visual Basic 等? 可以.首先要公开新平台源代码。
一个软件开发者套装可能更有帮助.14. 可充电电池的电量和6节AA电池电量一样么? 还是有区别的.可充电电池提供相同的最高输出电压但是耐用性稍微低一些。
但是,通过可利用电压进行补偿这点比普通AA电池要好.15. 充电时间需要多久,什么情况下使用可充电电池? 锂电池能够通过小块来充电从而不损坏电池。
一块没电的电池用现有的充电器(9833)充电的话大概需要4个小时。
当充电太长的话,锂电池也不会损坏.16. NXT智能积木块是否能够承受可充电9V AA电池,如果可以的话,可以通过9833在NXT内部充电或者任何第三方的充电器? 可以,NXT可以通过AA可充电电池来供电。
但是这些电池是不能在NXT内部完成充电的,因为充电器的A/C插头是和可充电锂电池相匹配的,不是NXT本身的.17. 充电电池需要什么样的充电器? 现有的9833充电器是和充电电池完全匹配的。
第三方的充电器也有可能匹配但不敢保证.软件18. 什么是机器人教育包? 通过39个生动活泼的活动,机器人教育包将引导用户一步步的熟悉编程软件的所有功能。
内置的课程进度可以让老师根据学生不同的能力更好的来完成教学。
机器人教育包也提供相应的帮助。
当被激活的时候,机器人教育包界面占据屏幕的1/3(在屏幕的右侧), 但是如果使用搭建步骤的话可以放大占据整个屏幕.19. 为什么新的软件不支持数据采集功能(像ROBOLAB软件里的研究者级别? 为了更好的发挥数据采集课程的潜能,乐高教育部正在用其他编程环境开发一款新的,独立的软件(2007年发行)。
在这里将会有很好的课程活动和新的硬件特性.20. 新的软件看起来更像什么? 像ROBOLAB软件一样的图形化编程语言但是没有“子”图标。
是ROBOLAB和RIS 2.0之间的分离。
在软件中仅仅有一个级别(和ROBOLAB 软件中相对的导航者,发明家和研究者级别)但是将会被教育包里面的级所替代并且有两个不同编程面板可供选择。
总之,新的软件比ROBOLAB界面更有好,更直观.21. 新的软件里面有没有更多的级别? 有。
这个级别不像ROBOLAB里面那么严格,而且过渡的更加自然。
在课程包里面,众多的活动提供简单实用的软件编写和模型搭建步骤。
两个不同编程面板(一个只有7个图标-另外一个包含所有图标)的选择也提供了内在的级别.通讯/蓝牙 (BlueTooth)22. 什么是蓝牙技术? 蓝牙技术实际上是一种短距离无线电技术,利用“蓝牙”技术,能够有效地简化掌上电脑、笔记本电脑和手机等移动通信中断设备之间的通讯。
一旦两个设备之间通过“蓝牙”建立了通讯,第三方是没办法介入的。
蓝牙技术是无线的并且能够在30米范围内有效(可能更远).23. NXT上蓝牙可以用来做什么? 蓝牙技术能够使NXT和所有具有蓝牙功能的电子器件实现无线通讯,比如计算机,其它的NXT智能积木块,手机和掌上电脑。
NXT软件所特有的,蓝牙技术也可以使用电脑同时和多个NXT智能积木块进行通讯(课堂管理)。
使用蓝牙技术,两个或者更多的NXT能够互换程序和声音文件,并且可以通过手机远程控制NXT.24. NXT上的蓝牙能够传输多远? 最少10米,还可以更远.25. NXT和电脑之间的通讯能否被中断或者干扰? 不能。
当两个设备第一次被蓝牙建立通讯之后,是不可能有第三方设备能够中断他们之间通讯的.26. 能不能够保证正在运行的NXT不受其他蓝牙通讯的干扰(比如,比赛期间)? 可以的。
NXT是在“可见”蓝牙控制下的,这就是说当没有其他设备“可见”仅仅跟被选定的设备进行通讯.27. 为什么NXT上有了蓝牙通讯还要有USB线缆和电脑连接? USB线缆是确保不需要任何蓝牙设备的情况下NXT和计算机之间快速简单的完成通讯28. 计算机上已经有了蓝牙还需要额外的硬件用来跟NXT完成蓝牙通讯么? 不需要。
计算机内置的蓝牙通讯完全可以完成与NXT智能积木块的蓝牙通讯不需要额外的硬件.29. 如果我的电脑没有蓝牙模块的那怎么更好的来发挥NXT智能机木块的蓝牙通讯特性? 你可以通过使用蓝牙适配器让你的计算机具有蓝牙功能。
只需将蓝牙适配器直接连接到电脑USB端口上就可以(像U盘一样).30. 第三方的蓝牙适配器是否能够和NXT兼容? 大部分蓝牙适配器都是能够兼容的,但是乐高教育部不能对第三方的产品负责。
所以,推荐使用乐高的蓝牙适配器,因为已经测试过了.31. 是否所有的蓝牙适配器(内置的和外置的)都可以和NXT之间进行通讯?不是,因为存在多种不同的蓝牙软件标准。
NXT软件支持大多数常用的标准但不是所有的。
支持的标准有为Windows支持的Wildcomm蓝牙软件版本1.4.2.10 SP5或者更新的,还有Windows XP( SP2补丁)/Apple MacOS X 10.3.9和10.4系统下内置的。
32. 如果使用USB线缆的话是否需要驱动? 不需要.所有的驱动在安装软件的时候已经安装到电脑上了.33. 掌上电脑/手机都是可以兼容的蓝牙设备-那么NXT软件能够在这些设备上运行么? 不可以.编程软件不能够在这些设备上来操作,NXT和掌上电脑/手机之间的相互通讯取决于这些设备本身的软件.和现有产品的兼容性 (包括 ROBOLAB 2.9)34. 为了帮助现有用户过渡到新的平台将会做些什么? 现有的平台将会继续得到支持(直到2009年底) ,所以现有用户有时间来过渡. ROBOLAB 2.9的向上兼容特性可以让用户在ROBOLAB软件下使用新的硬件然后一步步逐渐过渡. 一个过渡网站() 将为现有的用户提供帮助和支持. 也会有相关书籍(比如 Eric Wang)帮助现有客户从ROBOLAB过渡到新的软件.35. 新的软件是否能够和RCX进行通讯(向下兼容)? 不兼容. 但是现有的RCX传感器和马达可以通过转换线缆(包括在9797 套装里面)连接到新的NXT智能积木块上.36. 为什么新的软件不能够和RCX进行通讯(向下兼容)? 如果不想将新软件和硬件的特性折衷的话,做到向下兼容是不太可能的。
但是,为了更大的发挥新平台的特性,就放弃了向下兼容的做法.37. 能否将新的硬件和现有的混合使用? 可以。
通过转换线缆(包含在9797套装里面),NXT能够控制现有的传感器和马达.38. ROBOLAB2.9是否可以和NXT智能积木块进行通讯(向上兼容)? 可以. NXT平台发布的同时, 乐高教育部将发行 ROBOLAB 2.9. 该软件既可以和RCX通讯也可以和新的NXT平台进行通讯.39. 为什么对于ROBOLAB(ROBOLAB控制NXT)在现有的平台和新的平台之间向上兼容是最好的办法? 通过ROBOLAB控制NXT和其他新的硬件,可以让老师在相对熟悉的软件环境下一点点过渡到新的硬件平台。
因为两个硬件平台可以同时应用在课堂上,随着时间的推移学校才会投资新的硬件.40. ROBOLAB 2.9是什么? 最新的 ROBOLAB软件平台. 这个软件可以实现RCX和NXT双平台的通讯; 也是为现有的ROBOLAB用户想一步步逐渐转移到NXT平台而开发的过渡软件.41. 谁可以使用ROBOALB 2.9 ROBOLAB 2.9是专门为现在使用 ROBOLAB的用户开发的新的软件. 但是, 新用户必须购买现有的ROBOLAB软件 (RL. 2.5.4 or older) 才能更新到RL 2.9.42. ROBOLAB 2.9 如何支持老用户? 因为ROBOLAB 2.9既可以和RCX通讯又可以和NXT进行通讯,这可以让老用户在比较熟悉的软件环境(ROBOLAB)下逐渐掌握新硬件.另外, 这一点可以让老师们在课堂上同时使用RCX和NXT机器人. 通过这种方式,对于现有的用户可以一步步循序渐进的从RCX过渡到NXT平台.对现有的用户,如果不想过渡到新的平台, 那么ROBOLAB 2.9 将会带给RCX新的功能.43. ROBOLAB 2.9 是否可以应用新硬件平台的所有特性? 几乎所有! NXT4个传感器和伺服电机,还可以支持大部分其它硬件比如可充电电池和在NXT智能积木块上编程等等. 但是ROBOLAB 2.9不支持蓝牙通讯.44. 除了NXT通讯, ROBLAB 2.9还有哪些特性? 这个软件和2.5.4 版本是一样的, 但是具有很多新特性,比如更快的固件,调试功能和浮点运算等.45. ROBOLAB 2.9 除了英文版还有其他语言版本么? 有. ROBOLAB 2.9 将支持以下语言: 德语,法语,西班牙语, 葡萄牙语, 荷兰语, 丹麦语, 瑞典语, 挪威语, 日语,中文和俄语. 大部分语言版本不是百分之百的翻译,但是没翻译部分会保留英语 (比如发明家级别).46. ROBOLAB 2.9对系统有什么需求? Win 2000或者更新的系统都支持ROBOLAB 2.9; 但NXT软件则限定Win XP(SP2). OS9操作系统的苹果机只能继续使用 ROBOLAB 2.54 或者更低的版本.FLL 和其他竞赛47. 新的机器人平台能否参加FLL 2006挑战? 当然可以.2006年的FLL挑战是在现有的机器人平台上设计的,但是允许每个代表队决定用哪个平台来参赛.但是,代表队用新产品来参与比赛的话将缩短准备时间.48. 为了使用新的平台(教育部的和玩具部的)来参加FLL挑战都需要什么? 参与FLL比赛的话需要9797套装外加9648备件套装,或者玩具部的8527套装.其他问题49. 乐高教育部对ROBOLAB 和现有的硬件 (RCX)支持到什么时候? 乐高教育部和其合作伙伴将会对硬件和软件提供相应的支持到2009年底.50. 9797套装内自带储存盒尺寸有多大? 中等大小的存储盒(比现有的绿盒子稍微高一些).9648备件库的存储盒也是中等大小.。
NXT 维修
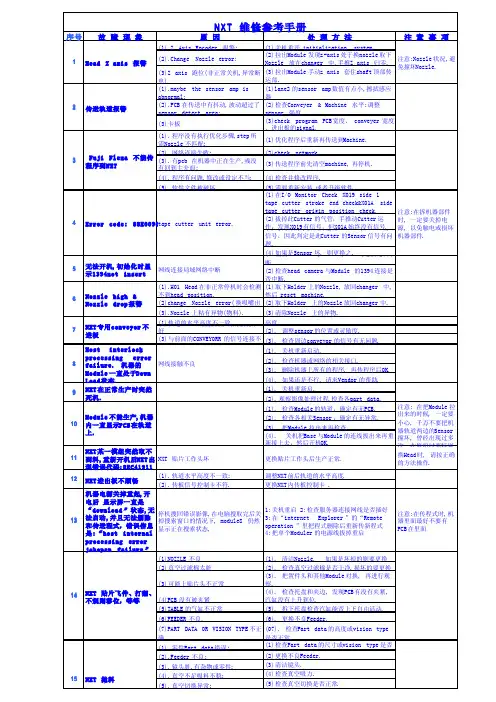
(1). 轨道水平高度不一致; (2). 传板信号控制卡不符.
调整NXT 前后轨道的水平高度. 更换NXT内传板控制卡 .
机 器 电 源 关 掉 重 起, 开
电后 显示屏一直是
13
“download ”状态,无 法启动,并且无法删除
停机搜回错误影像, 在电脑搜取完后关 掉搜索窗口的情况下, module8 仍然
(5) 更换NOZZLE.
(5)校正TABLE 水平.
(6)检查Part data 的尺寸或vision type 是否
正(1常).. 关机重新启动, ModulБайду номын сангаас 3-4 initialization 不能完成(黑屏)? 其它 Module 可以完成! 关机三四次都不行. (2). 在NXT附带软件内, 用指令也不能把 Module 松开或夹紧.
(2) 检查夹板.
(3)调整SUPPORT PIN .
(4) 检查真空吸力.
(5)换料架调整取料位置或使用Auto offset 功 能(6.)更换SHAFT 或 Head. (7)校正TABLE 水平 .
(1)调整SUPPORT PIN .
(2) 检查真空吸力.
(3) 检查真空切换是否正常.
(4)选用最合适的NOZZLE, 适当调整贴片程度.
(2). 检查真空过滤棉是否干净,损坏的要更换 (3). 把置件头和其他Module 对换, 再进行观 察. (4). 检查托盘和夹边, 发现PCB有没有夹紧, 汽缸没有上升到位.
(5). 拆下托盘检查汽缸能否上下自由活动.
(6)FEEDER 不良.
(6). 更换不良Feeder.
15 NXT 抛料
processing error
06-GTSNX运行安装问题回复
GTSNX运行安装问题运行安装时请查看GTSNX对电脑配置基本要求:项目最低配置推荐配置操作系统(OS)Microsoft Windows XP/7-32bit Win7-64bit处理器(CPU)Core2QuadCPU2.66GHz Core i7CPU3.3GHz或更高内存(RAM)2GB8GB硬盘类型HDD HDD(+*SSD)硬盘空间100GB1TB或更高配置显卡推荐GeForceNVIDIA系列(*支持GPU)同左显存256MB2GB1.运行时出现脚本错误答:提示脚本错误,访问者所使用的浏览器不能完全支持页面里的脚本,形成“脚本错误”。
遇到“脚本错误”时一般会弹出一个脚本运行错误警告窗口,并不会影响程序使用。
2.检测不到锁问题答:1)确认锁对应相应安装版本,计算时检测不到,检查是否购买该功能模块;2)web锁版时查看主机和本机安装版本的日期是否一致,测试主机可使用,再查看本机,IP:127.0.0.13)网络版本查看网络状态4)试着删除注册表,记住清除干净,然后重新安装再测试!3.对于更换补丁后计算出现问题答:对于提供的内部补丁一般是针对个别用户具体问题提供,非官网正式发布时,仅供内部测试用,对外正式发布时可提供!此问题正式版本已解决!4.程序停止工作答:出现问题一般是程序操作不当,模型本身有问题计算导致停止工作,或者导入CAD 几何文件时几何线有问题,请检查CAD文件后再导入,这种情况需要自行仔细检查模型,重启程序即可!5.网络版出现连接失败答:程序不正常中断时(包括断网或者运行程序时操作出错等因素),web版未能及时登出,需要先从web认证的页面先直接断开后再注册进去使用。
6.弹出以下对话框答:查看控制面板是否安装了以下关于VC++的一些环境,没有请下载安装vcredist.exe文件,该文件在程序安装包文件夹ISSetupPrerequisites中可找到!7.运行程序失败答:程序安装包文件夹ISSetupPrerequisites中Redistributable Package没安装造成,此类问题主要出现在GTSNX最初的版本150中。
NXT教程
5
standby LED 一直處
於閃爍狀態。
1.重複開機多次故障現象仍無法排除。 2.Module CPU Box 各端口線重新 連接,現象依舊。 3.進行CPU緊急安裝時無法建立連 接(LAN介面燈不亮)。 4.與其他模組交換 CPU Box 測試, 故障轉移。 5.暫更換備用Module CPU Box,設 備恢復生產。
连接基座时,不论连接后的基座尺寸及连接基座数如何,必须使用连接 BKT。 2M基座单独设置时,必须使用基座固定用的地脚螺栓。 4M基座单独设置、或者2台2M基座连接设置时,必须在水平垫脚下加入 粘性垫片
模組 (Module)
M3S/M3模组
M6S/M6模组
模組組成(Module)
貼裝工作頭(Place Head) H12(H)S H08 H04 H01
F04 OF GL
NXT HEAD CPH
NXT-2 HEAD CPH
NXT-2 HEAD CPH
吸嘴槽(Nozzle Station)
吸嘴(Nozzle)
影響處理(Vision Process)
元件相機(Parts Camera)
定位相機(Mark Camera)
基板搬運系統
双搬运轨道 不仅可以搬 运/生产同种 类型的电路 板,而且可 以搬运/生产 不同类型的 电路板, 2个 搬运轨道的 宽度可以独 立变换。
Line Monitor & Line Report
设备日常保养与维护
详细参考保养手册
基座電器控制部分
NXT電器控制原理图
基座電器制部分
NXT常见消耗品更換
• 主搬运轨道传送带 • 电路板夹紧部定位销 • 模组伺服放大器电池 • 贴装工作头电池 • 模组CPU 箱电池 • 基座CPU 箱电池 • 模组内电路板的保险丝 • 基座远程控制I/O电路板保险丝 • 基座控制I/F电路板保险丝 • 真空泵温度保险丝更换 • 具体更换步骤,请退出后双击右
第二章 NXT基本操作
NXT基本操作(05.7.19更新 Storm)一 NXT界面介绍说明1.1 界面各按键介绍1.2 基本操作画面介绍1.3 Cycle Stop\Stop\E-Stop的区别二相关操作2.1 NXT开关机操作2.2 程式传送2.3 换线的基本流程2.4 机器的自动校正过程2.5 更换Feeder2.6 更换Placing Head2.7 更换Back up Plate2.8 更换Nozzles2.9 更换Feeder Pallet2.10 更换 Trays2.11 用MCU卸下Module2.12 基本操作注意事项小结一 NXT界面介绍1.1 界面介绍直观的图形化界面是NXT的一个特点,有利于缩短操作人员的培训时间,从而缩短新生产线的导入时间。
1. STANDBY: 确认机器电源已经接通2. POWER: 打开/关闭NXT3. STOP: 完成当前板然后停止生产4. START: 开始执行操作5. READY ON: 消除当前的错误6. GROUP: 进行多模组的整体操作7. CYCLE STOP: 完成当前周期操作后停止生产8. MANUAL: 启动手动操作界面9. Arrow Keys: 移动当前的对象内容10. OK: 确认,并进行操作11. CANCEL: 取消所选的操作12. MONITOR: 切换到/切换出监视画面13. EMERGENCY: 切断 200V 电源停止机器的运行显示屏内容介绍1.2 NXT MANUAL操作画面介绍清扫:一般用于将模组拉出Place Head: 调整Place Head的停放位置自我诊断:版本升级使用时会保留机台程式和相关设定取出基板:选择该命令后,NXT会降下Plate,松开基板,然后就可以拉出模组取出基板更换单元:选择该命令后,NXT会让你选择要更换单元,有更换plate(或MTU)\Nozzle归位\更换Head\移动轨道等,然后可以按照屏幕的提示逐步操作资讯:可以看到NXT的一些相关信息如版本,IP地址等1.3 Cycle Stop\Stop\E-Stop的区别:•按下Cycle Stop,NXT执行完当前步骤,然后暂停,按Start继续生产•按下Stop,NXT生产完当前的基板,然后将Nozzle归位,然后停止;而且之后的模组均会做类似动作•按下E-Stop,NXT立即停止,待故障消除以后,按Start继续生产所以在一般操作中,非紧急状态而需要停止NXT动作,按Cycle Stop即可。
NXT常见保养项目
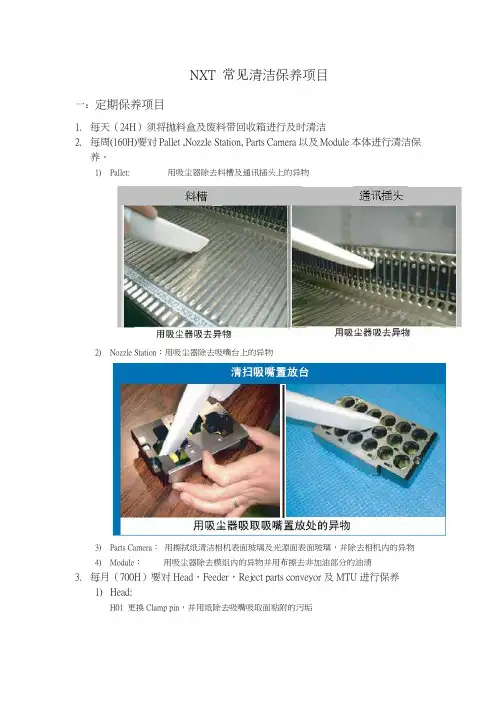
NXT 常见清洁保养项目一:定期保养项目1.每天(24H)须将抛料盒及废料带回收箱进行及时清洁2.每周(160H)要对Pallet ,Nozzle Station, Parts Camera以及Module本体进行清洁保养。
1)Pallet: 用吸尘器除去料槽及通讯插头上的异物2)Nozzle Station:用吸尘器除去吸嘴台上的异物3)Parts Camera:用擦拭纸清洁相机表面玻璃及光源面表面玻璃,并除去相机内的异物4)Module:用吸尘器除去模组内的异物并用布擦去非加油部分的油渍3.每月(700H)要对Head,Feeder,Reject parts conveyor及MTU进行保养1)Head:H01 更换Clamp pin,并用纸除去吸嘴吸取面粘附的污垢用气枪清洁法兰盘过滤器H12s,H08,H04用布除去每只Shaft上的污垢,并涂一层薄薄的Biral T&D 在Q轴齿轮处涂上薄薄的Biral T&D在每只Shaft的O形环处用治具涂敷Daphne Eponex NO.22)Feeder用气枪对Feeder各部分进行清洁除尘,如通讯插头,料带导盖,料带导轨,料膜卷绕部位等。
3)抛料轨道用干布擦拭输送带表面4) MTU用干布擦拭Shuttle及抛料带表面4每3个月(2000H)对Base及Feeder各部位加油1) Base对Base前后侧支撑块处薄薄涂一层AFC润滑油2) Feeder对Feeder以下部位加油,涂一层薄薄的AFC油而对于料带行走部位以及内部链轮与电路板,传感器等部位不可加油,如果沾上油,需用布擦拭干净二.不定期保养项目不定期保养的项目包括:MTU, Feeder Pallet,切刀,Head,Nozzle及Conveyor。
1) MTU对抛料带上的零件要及时收取,不要堆放过多当MTU夹紧异常时,要用吸尘器清洁插头处的异物2) Feeder Pallet当Pallet夹紧异常时,用吸尘器清洁pallet及模组插头上的异物3) 切刀当切刀运转不良或料带输送不良时,拆下切刀,并用吸尘器清洁4) Head当吸嘴真空异常时,拆下真空过滤器,使用超声波清洗器,将过滤器放入篮子用,使用用水稀释过的中性溶剂中清洗5分钟即可。
2024版nxt机器人(乐高)中文教程
获奖经验分享及心得体会交流
分享获奖经验
与团队成员分享获奖经验, 包括比赛技巧、团队协作 等方面的经验。
交流心得体会
鼓励团队成员交流比赛过 程中的心得体会,共同总 结经验和教训。
激励团队成员
通过获奖经验分享和心得 体会交流,激励团队成员 继续努力,争取更好的成 绩。
06 常见问题解答与 故障排除
硬件故障识别及排除方法论述
维护保养知识普及和注意事项提醒
01
定期清洁
定期使用干布擦拭机器人表面,保 持清洁,避免灰尘和污垢堆积。
03
存储环境
将机器人存放在干燥、通风、无阳 光直射的地方,避免潮湿和高温环
境。
02
电池保养
遵循电池使用说明,避免过度放电 和充电,以延长电池使用寿命。
04
使用注意事项
在使用过程中,避免将机器人暴露 在强磁场、高压电场等有害环境中,
NXT机器人通过蓝牙或USB接口与电脑进行连接,使用乐高MINDSTORMS软件进 行编程和控制。
NXT机器人发展历程
第一代乐高MINDSTORMS机器人于 1998年推出,基于RCX微控制器;
NXT机器人在教育、科研、竞赛等领 域得到了广泛应用;
2006年,乐高公司推出了第二代 MINDSTORMS NXT机器人,使用更 强大的NXT微控制器;
硬件需求
NXT主机、电机、机械臂、抓取器、传感பைடு நூலகம் 等。
软件编程
编写物品识别、机械臂控制、分拣逻辑等程 序。
调试与优化
调整机械臂动作、传感器位置等提高系统效 率与准确性。
其他创意项目展示
01
创意项目1
智能巡逻机器人,能够自主巡逻并 检测异常情况。
nxt机器人(乐高)中文教程
nxt(乐高)中文教程一、教学内容本节课的教学内容选自《NXT(乐高)中文教程》第一章第四节,主要介绍如何使用NXT的传感器和执行器进行简单的编程控制。
具体内容包括:温度传感器的使用、触摸传感器的使用、电机的基本控制和传感器数据的读取与显示。
二、教学目标1. 学生能够理解NXT的基本组成部分及其功能。
2. 学生能够掌握温度传感器和触摸传感器的使用方法。
3. 学生能够通过编程控制电机实现基本运动。
三、教学难点与重点重点:NXT的基本组成部分及其功能、温度传感器和触摸传感器的使用方法、电机的基本控制。
难点:传感器数据的读取与显示、编程控制电机实现复杂运动。
四、教具与学具准备教具:NXT套件、电脑、编程软件。
学具:每位学生一台NXT套件、每组一台电脑、编程软件。
五、教学过程1. 实践情景引入:让学生观察并描述NXT的外观和组成部分。
2. 知识点讲解:介绍NXT的基本组成部分及其功能,如电机、传感器、触摸屏等。
3. 例题讲解:示范如何使用温度传感器和触摸传感器进行编程控制。
4. 学生动手实践:让学生分组进行编程实验,使用温度传感器和触摸传感器控制NXT的运动。
5. 随堂练习:让学生编写程序,实现使用传感器数据控制NXT的运动。
6. 知识拓展:介绍如何使用编程软件进行电机控制和传感器数据的读取与显示。
六、板书设计板书内容:NXT基本组成部分及其功能、温度传感器和触摸传感器的使用方法、电机的基本控制。
七、作业设计1. 请用编程软件编写一个程序,实现使用温度传感器控制NXT的运动。
答案:根据温度传感器的数据,控制NXT的电机进行相应的运动。
2. 请用编程软件编写一个程序,实现使用触摸传感器控制NXT的运动。
答案:根据触摸传感器的状态,控制NXT的电机进行相应的运动。
八、课后反思及拓展延伸本节课学生掌握了NXT的基本组成部分及其功能,能够使用温度传感器和触摸传感器进行编程控制。
但在传感器数据的读取与显示方面,部分学生仍存在困难,需要在课后加强练习和指导。
NXT通信连接问题
机器型号:NXT
题目: NXT通信故障常见问题下面的表格提供了常见疑难通信故障的帮助信息。
包含的故障范围:
1,机器不能启动,
2,相机连接错误,
3, host和NXT连接问题
3.1 Flexa当传送程式或生产线改变时发生错误
3.2 机器启动后程式打开错误(2108)
3.3 程式无法从Flexa 传送(和其它错误)
4,中央处理器和模组处理器通信错误
5,不能升级版本
6, IEEE-1394问题
7,传输轨道问题
7.1 不能连接轨道控制器
7.2 PCB板传输错误
8,附属软件问题
这些信息面向有足够关于NXT知识的服务中心或代理店的工程师,一些细节已经省略。
例如:
对于轨道相关问题:
解决方法写到“重新安装附属软件”,至于怎样安装则被省略掉。
89A2,9262)
*安全门相关错误(4F04,8E8D)*周期停止超时(3902)
传送轨道问题
7,
NXT和其它机器之间无法搬运
故障常见问题。
常见故障及处理-NXT
项目 报警信息
含义
20.0
飞料
Training material 常见故障及处理-NXT
可能原因
相机上有料; 吸嘴上有异物; 吸嘴反光盘脏; 真空不够; 吸嘴破损; 飞达不对中; 影像错误; 装错料; 飞达进程错误;
解决方法
Symptom9:Error “1910” occurrs when start the machine(Head lower Z axis lever error).
项目 报警信息
1.0 2.0 3.0 8F590000 4.0 8F5A0000 5.0 8F5B0000 6.0 8F550000 7.0 4F04
Training material 常见故障及处理-NXT
含义
2108 报警
可能原因
网络不通
2402 报警
通讯错误
吸嘴没被抓上
吸嘴识别感应器工作不正常(可能是
吸嘴找不到
脏,也可能磨损,还有可能是位置不
对)
Shaft 变形
吸嘴置放台中的吸嘴 与程序中设定的不一 致
吸嘴置放台中的吸嘴与程序中设定的 不一致
吸嘴脱落
人为地拿走吸嘴(H12) 吸嘴头上的弹簧没装好(H12),一
般发生在保养后
被料带挂掉
头上的吸嘴没有放回 吸嘴置放台中
头上的吸嘴没有放回吸嘴置放台中
Байду номын сангаас含义
找不到元件相机 mark
16.0
照不到 mark
17.0
停板不到位
18.0
吸料问题
19.0
吸嘴检测不通过
Training material 常见故障及处理-NXT
可能原因
nxt故障处理
随着NXT的普及,送修的NXT主机数量有逐渐增加的趋势,除了因暴力使用所造成的硬件损坏外(注意:因不正常使用所造成的损坏,是不保固的喔)绝大多数报修原因都是~~ "我的NXT不能开机了"
其实,90%不能开机的原因是:NXT的Firmware(固件)不见了。 固件相当于计算机中的操作系统(不是非常恰当的比喻,尚请各方先进海涵)用来管理NXT的基本功能。一但流失了,就像没有Windows的PC一样,啥也做不了。
3-A.换ㄧ台计算机,重复上述动作,再试试看。没计算机可换,或是换了也没效...
3-B.参考1-C.注意︰请确定接到计算机的没固件NXT,还在持续的发出都都声。没在叫的NXT,计算机是不会认得的。 让NXT发出声音的方法:请参阅1-A.与1-B. 4.将固件安装到NXT内:
4-A.若您使用的是NXT-G点选主菜单->Tools->Update NXT Firmware... 会出来Update NXT Firmware的窗口 在该窗口中间分为Online Update、Available Firmware Files、Firmware三个部份 点选Download,就开始下载韧体到NXT啦。 在Update NXT Firmware的窗口中,可以在Progress中看到目前安装固件的进度。若看到三个绿色的棒子,你的NXT发出开机音乐,并显示出画面。
3.把没固件的NXT透过USB线接上您的计算机,若是WINDOWS的操作系统,在画面右下角的小时钟旁, “应该“会出现“探测到新的硬件“,若是在NXT驱动程序正确安装的情况下,“应该“会显示 “LEGO MINDSTORMS NXT Update Firmware mode"。我们可以在WINDOWS的控制面板->系统->硬件->设备管理器,看到LEGO device->“LEGO MINDSTORMS NXT Update Firmware mode"。在NXT正常的情况下(固件还在的时候),看到的会是LEGO device->“LEGO MINDSTORMS NXT"。如果你看到的是 “无法辨识的设备“,请找出您的ROBOLAB或是NXT-G安装片,重新安装NXT的驱动程序,或是到LEGO网站上去下载驱动程序回来安装。如果你用的那台计算机坚持不愿意跟NXT相认(你知道的,WINDOWS偶而会跟我们闹脾气)。