
铰链四杆机构类型的判别[优质课类]
判
课堂内容
20
三、实例分析,练习巩固 10′
教师讲解例题
45
33
20
55
分析详尽
解题完整
课堂内容
21
三、实例分析,练习巩固 10′
85
学生练习
40
45
18
75 25
35 40
设计意图
巩固所学知识,教师从练习 中获得反馈信息,了解学生 掌握情况。
课堂内容
22
三、实例分析,练习巩固 10′
推论 有曲柄存在的条件
①Lmax + Lmin ≤ L′+ L″ ②连架杆或机架中必有一杆 为最短杆
课堂内容
23
四、以实证理,理实一体 12′
动手设计制作
课堂内容
24
五、评价小结,布置作业 5′
你学了。。。
查漏补缺
你学会了。。
你体会了。。
课堂内容
25
五、评价小结,布置作业 5′
学生互评
教师评价
学生自评
指标
标准
实验完成情况 能及时正确的按要求完成实验。
8
教法设计
“兴趣是最好的老师”——爱因斯坦
图示法 实验法
课堂内容
9
教法设计
“兴趣是最好的老师”——爱因斯坦
图示法 实验法 问题引导法
课堂内容
10
教法设计
“兴趣是最好的老师”——爱因斯坦
图示法 实验法 问题引导法 练习法
课堂内容
11
学法指导
合作学习 观察分析
分组实验 实例练习
自主探究
动手制作
课堂内容
能力拓展题
提高学生用所学知识解决实际问 题的能力,培养学生的工程意识。
课堂内容
27
联系生活实际,你能用铰链四 杆机构的工作原理解决什么样 的实际问题?写出设想方案, 画出示意图。
课堂内容
28
幻灯片 投影区
课题
课堂内容
判别 方法 归纳
学生 练习
29
教学反思
理论学习
再
实
工程实践践
认 识
再 实 践
认 识
课堂内容
30
教学反思
学生为主体
组织者、引导者、合作者
课堂内容
31
教学反思
转化厌学情绪
知识
方法
课堂内容
技能
32
教学反思
兴趣浓厚、积极参与。
时间控制难度较大。
课堂内容
33
课堂内容
34
五、评价小结,布置作业 5′
课堂内容
16
一、创设情景,导入新课 3′
展示图片:车门启闭机构
设问:
如果不演示铰链 四杆机构的运动 状况,如何判断 类型呢?
导入
我们来做实验, 从实验中找找规 律。
判断类型
课堂内容
17
二、分组实验,探究理据 15′
难点
课堂内容
18
二、分组实验,探究理据 15′
判别方法归纳
1. Lmax + Lmin ≤ L′+ L″ 关键⑴ ⑵点取 取最 最短短杆杆为 为连机架架杆时时,,构构成成双曲曲柄柄机摇构杆;机构;
⑶取最短杆为连杆时,构成双摇杆机构。
2. Lmax + Lmin >L′+ L″
只能构成双摇杆机构。
课堂内容
19
二、分组实验,探究理据 15′
判别“三步曲”
算
找
动手参与程度 综合实践能力
能积极参与到实验中,配合其他同学 完成任务。
具有很好的发散思维能力,敢于打破 常规,勇于探索。
情感体验程度 体验成功感,感受到学习的乐趣。
评价等级
A (10分)
B
C
(6分) (4分)
课堂内容
26
五、评价小结,布置作业 5′
基础题
巩固基础知识,布置题目有一定 梯度,逐步提升学生的能力。
§3.2平面四杆机构
高等教育出版社
它是对铰链四杆机构分类 的进一步探究,对学习后 续其他机构起着重要的作 用。
课堂内容
4
说教材
教材分析
好奇心 基础差
学情分析 教学目标 重点难点
好动性
学情 分析
习惯差
认同感 没兴趣
课堂内容
5
说教材
教材分析 学情分析 教学目标 重点难点
知识目标
掌能 握进 类行 型简 判单 别的 方制 法作
12
教学过程设计
课前准备
课堂教学
课后拓展
课堂内容
13
课前准备
教具准备
教室布置
课堂内容
14
课前准备
教具准备
教室布置
分组并进行微调, 尽量缩小各组综合 水平层次差异。
每组选取一名小组 长作为“导生”。
课堂内容
15
课堂教学
一课时
一、创设情景,导入新课 3′
二、分组实验,探究理据 15′
三、实例分析,练习巩固 10′ 四、以实证理,理实一体 12′
铰链四杆机构类型的判别
课堂内容
1
三 以 以能力为本位、以职业实践 一 为主线、以项目课程为主体、 化 模块化。 PBL 教 学 贯彻以问题为导向的 法 教学方法。
教
学
生活性
理
念
发展性
课堂内容
2
说课内容
教法
教材
学法
教学3
说教材
教材分析 学情分析 教学目标 重点难点
教材分析:
《机械基础》(少学时)
教学目标
能力目标
培培 养养 观团 察队 动协 手作 能精 力神
课堂内容
情感目标
体培 验养 学工 习程 乐意 趣识
6
说教材
教材分析 学情分析 教学目标 重点难点
铰链四杆 机构类型 的判别方 法
教学重点
杆长 条件
教学难点
课堂内容
最短杆 条件
关键点
7
教法设计
“兴趣是最好的老师”——爱因斯坦
图示法
课堂内容
铰链四杆机构的基本类型

铰链四杆机构的基本类型
一、铰链四杆机构的基本类型
1、双铰链四杆机构
双铰链四杆机构是由四杆,两个铰铁,两个链轮或内和外球头节组成的机构,它具有结构简单,刚度大,调整方便等特点。
它能够在四杆围绕固定轴线上进行旋转,实现多自由度的旋转,同时它也可以作为偏转角度机构。
2、四轴铰链机构
四轴铰链机构也称为双弧四杆机构,它由杆,通用四轴两个铰铁,两个链轮或内和外球头节组成,它能够在四杆围绕同一轴线作出连续旋转,实现更多的自由度,还可以作为斜移角度机构。
3、铰链对称四杆机构
铰链对称四杆机构也称为对称四杆机构,它由小球头,四杆,两个铰铁,两个链轮或内外球头节组成,它能够在四杆围绕同一轴线作出连续旋转,实现更多的自由度,还可以作为斜移角机构。
4、相向四杆机构
相向四杆机构由四杆,两个单向装置(由铰铁链轮组成),两个链轮或内外球头节组成,它可以在四杆围绕同一轴线作出连续旋转,实现更多的自由度,同时它还可以作为斜移角度机构。
5、转动铰链四杆机构
转动铰链四杆机构由四杆,两个铰铁,两个链轮或内外球头节组成,它可以在四杆围绕不同的轴线作出连续旋转,实现更多的自由度,
还可以作为偏转角度机构。
二、铰链四杆机构的应用
1、铰链四杆机构可以用于单点拖动,它可以实现空间任意方向的连续运动,并可以解决物体受力方向不用的问题,是常用的拖动机构。
2、铰链四杆机构可以用于连续回转,它可以实现任意方向的回转,并且速度可以进行精确的控制,可以实现复杂的运动。
3、铰链四杆机构可以用于调整机构,它可以实现任意角度的偏转,可以调整物体在任意空间位置的偏转,是可以调整机构的常用机构。
《铰链四杆机构类型的判定》说课稿25
说课稿尊敬的各位评委:下午好!我说课的题目是《铰链四杆机构类型的判定》。
下面我将从教材、教法学法、教学过程、教学反思对本课的教学进行阐述。
一、说教材1、教材分析:本课选自教材为高等教育出版社,李世雄主编的《机械基础》(第二版)。
《机械基础》是机械类专业必修的专业基础课,本课程的主要任务是培养学生的综合素质,使学生掌握必备的机械基础知识和基本技能。
本节课选自教材的第六章第一节《平面连杆机构》。
平面四杆机构因其结构简单、应用广泛,贴近学生生活,是学生接近实践的纽带。
我根据教学大纲、教材内容和学生实际,把本节内容整合为三个课题,这是课题二,铰链四杆机构类型判别和曲柄存在条件,它是对前面铰链四杆机构分类的进一步探究,是学习后面四杆机构的演化的理论基础,在教学中起着承上启下的作用。
2、学情分析:我上课的对象是16级机械1班,该班学生具有强烈好奇心,动手能力强且他们学习新知兴趣浓。
但他们同时基础薄弱,行为习惯差,学习悟性有待提高。
本节课的设计紧紧抓住学生已有的优点和能力加以利用和引导。
3、教学目标根据教学大纲和学生的年龄特点,我确定本节课的三大目标:(1)知识目标:掌握铰链四杆机构三种基本类型的判别方法,掌握铰链四杆机构曲柄存在的条件;(2)能力目标:培养学生去探索和应用新知识的能力。
(3)情感目标:养成学生自主学习、积极参与、团结互助的职业素养。
4、重点难点。
根据高考教学大纲和学生现有的知识水平。
我确定本节课的教学重点是:链四杆机构三种基本类型的判别方法。
由于部分铰链四杆机构的结构复杂,运动特点分析抽象,学生不易理解,所以本节课教学难点是:铰链四杆机构曲柄存在的条件。
根据本节课的特点,我制定的本节课的关键点:杆长条件和最短杆条件。
二、教法学法爱因斯坦曾说过,兴趣是最好的老师。
而我们又得一切从实际出发,根据本节课内容的特点和所教学生的实际情况。
本着以学生能力培养为本位,尊重学生的认知规律和职业成长规律。
在本次课堂教学中以铰链四杆机构的真实工作情境导入教学内容,提出本次课的学习任务,学生课前做模型,课中展示模型,动手探究,课后按所学新知改进模型,体现“做中学,学中做,做中学,做中教”的教学理念。
简述铰链四杆机构基本类型的判别方法

简述铰链四杆机构基本类型的判别方法铰链四杆机构是一种特殊的机械机构,由四个刚性杆件组成,能够实现平衡和运动控制。
由于其具有灵活性和可扩展性,广泛应用于航空航天、汽车、机器人等领域。
在铰链四杆机构中,四个杆件的运动状态可以通过以下方法进行判别:
1. 分离式运动状态:当四个杆件分离时,机构处于平衡状态。
例如,在平衡车中,车轮和车把之间的分离式运动状态可以实现平衡控制。
2. 合并式运动状态:当四个杆件合并时,机构处于不平衡状态。
例如,在汽车刹车系统中,当刹车片与刹车盘合并时,车辆处于静止状态,但乘客仍然可以通过手臂控制车辆的运动。
3. 旋转式运动状态:当四个杆件在旋转过程中合并或分离时,机构处于不平衡状态。
例如,在陀螺仪中,陀螺仪的旋转可以控制它的运动状态。
4. 摆动式运动状态:当四个杆件在摆动过程中合并或分离时,机构处于不平衡状态。
例如,在摆动器中,摆动器的摆动可以控制它的运动状态。
除了以上方法外,还可以通过观察机构的外观和特征来确定其运动状态。
例如,在平衡车中,如果车轮和车把之间的分离式运动状态可以清晰地看到,那么就可以确定机构处于平衡状态。
铰链四杆机构具有灵活性和可扩展性,广泛应用于航空航天、汽车、机器人等领域。
通过不同的运动状态判别方法,可以根据不同的应用场景选择不同的机构设计。
《铰链四杆机构类型判别》说课稿

《铰链四杆机构类型判别》说课稿济宁高新区职业中专各位评委各位老师:您们好!我说课的题目是:《铰链四杆机构类型判别》。
下面我将从教材分析,教法设计,学法指导和教学过程五个方面实行阐述。
首先是我对教材的分析。
一、教材分析1、教材的出处及地位本节课选自高教出版社李世维老师主编《机械基础》第六章第一节《平面连杆机构》中的内容-----《铰链四杆机构类型判别》。
平面连杆机构是一种常用机构,而最简单的平面连杆机构就是铰链四杆机构,本节介绍铰链四杆机构类型判别,所以,本节既是本章知识基础,又是本书的重点内容。
2、学情分析本课程的教学对象是中职机电专业一年级学生。
他们对生活中的一些相关机械结构有一定的了解,具备一定的感性理解基础。
对抽象的理论推导缺少兴趣,学习缺少主动性。
但善于观察,喜欢动脑思考,有一定的求知欲望。
3、教材处理结合学生的实际情况,我对教材做了如下处理教学内容组织思路:(1)让学生亲自操作自制的模型或观察运动着的机构简图,引导学生掌握铰链四杆机构的组成和类型。
⑵在感性理解的基础上,以任务驱动为线索,引导学生探索铰链四杆机构的特点,继而总结类型判别方法。
⑶在掌握曲柄摇杆机构和双曲柄机构特点的基础上,引导学生探索曲柄存有的条件。
具体措施:在讲授“曲柄存有的前提”(Lmin+Lmax≤L′+L″)时,把“利用数学知识,实行理论推导”的方法,换成“观察多个生活实例,发现总结规律”的方法,符合学生的现状和认知需求。
4、教学目标基于以上教材的分析,我确定了如下教学目标:(1)知识目标:1)掌握铰链四杆机构的类型及曲柄存有条件2)熟悉铰链四杆机构类型的判别方法(2)水平目标:1)培养学生观察思考的水平。
2)培养学生归纳总结规律的水平(3)情感目标: 1)激发学生的求知欲,养成积极主动地思考习惯。
2)培养学生理论联系实际的学习作风。
5.教学重点、难点确定结合教材内容和学生当前掌握的知识水平,我确立了如下教学重点和难点重点1:掌握曲柄存有的条件确立理由:因为只有准确把握了曲柄的存有条件,才能真正理解四杆机构的基本形式。
如何判断铰链四杆机构的类型
如何判断铰链四杆机构的类型教学方案设计本次课使用的外语单词类型type曲柄Crank长度Length铰链四杆机构Four bar linkage mechanism 双曲柄机构Double crank mechanism双摇杆机构Double rocker mechanism曲柄摇杆机构Crank and rocker mechanism单元教学进度步骤教学内容及能力/知识目标教师活动学生活动时间(分钟)复习回顾1)铰链四杆机构的三种基本类型:曲柄摇杆机构、双曲柄机构,双摇杆机构。
2)铰链四杆机构各杆件的位置。
通过提问复习铰链四杆机构的三种基本类型。
铰链四杆机构各杆件的位置。
思考、在引导文上填写,回答提问。
1’1问题导入根据图片、动画和实物模型来判别铰链四杆机构的类型。
提问:如果没有运动仿真动画,也没有实物或模型可供观察,如何判断铰链四杆机构的类型?通过提问调动学生学习兴趣。
判断汽车前窗刮雨器和剪板机中铰链四杆机构的类型。
2’2分组模拟分组将自制的铰链四杆机构装配好,合作进行运动仿真填写关于杆长和类型的表格。
组织各组进行铰链四杆机构选择不同机架时,运动类型的演示。
分成将自制的铰链四杆机构用螺栓装配好,分别以不同杆件作为机架,进行运动仿真模拟,判断铰链四杆机构的类型并做好记录。
5’杆长条件Lmin +Lmax < L′+L〞类型长度(mm)70 180 200 250杆件位置机架连架杆连杆连架杆双曲柄机构连架杆机架连架杆连杆曲柄摇杆机构连杆连架杆机架连架杆双摇杆机构连架杆连杆连架杆机架曲柄摇杆机构杆长条件Lmin+Lmax=L′+L〞类型长度(mm)70 140 180 250杆件位置机架连架杆连杆连架杆双曲柄机构连架杆机架连架杆连杆曲柄摇杆机构连杆连架杆机架连架杆双摇杆机构连架杆连杆连架杆机架曲柄摇杆机构杆长条件Lmin+Lmax >L′+L〞类型长度(mm)70 190 270 140杆件位置机架连架杆连杆连架杆双摇杆机构连架杆机架连架杆连杆双摇杆机构连杆连架杆机架连架杆双摇杆机构连架杆连杆连架杆机架双摇杆机构师生根据各组填写的表格数据,共同进行总结推理,得出曲柄存在的条件。
铰链四杆机构的类型判定教案
铰链四杆机构的类型判定教学要求教学目的:铰链四杆机构的类型判定教学重点:铰链四杆机构的类型判定教学难点:铰链四杆机构的类型判定授课方式:讲授课时:2学时引入新课:曲柄存在的条件:在铰链四杆机构中,能作整周回转的连架杆称为曲柄。
而曲柄是否存在。
则取决于机构中各杆的长度关系,即要使连架杆能作整周转动而成为曲柄,各杆长度必须满足一定的条件,这就是所谓的曲柄存在的条件。
可将铰链四杆机构曲柄存在的条件概括为:1.连架杆与机架中必有一个是最短杆;2.最短杆与最长杆长度之和必小于或等于其余两杆长度之和。
教学过程:上述两条件必须同时满足,否则机构中无曲柄存在。
根据曲柄条件,还可作如下推论:(1)若铰链四杆机构中最短杆与最长杆长度之和必小于或等于其余两杆长度之和,则可能有以下几种情况:a.以最短杆的相邻杆作机架时,为曲柄摇杆机构;b.以最短杆为机架时,为双曲柄机构;c.以最短杆的相对杆为机架时,为双摇杆机构。
(2)若铰链四杆机构中最短杆与最长杆长度之和大于其余两杆长度之和,则不论以哪一杆为机架,均为双摇杆机构。
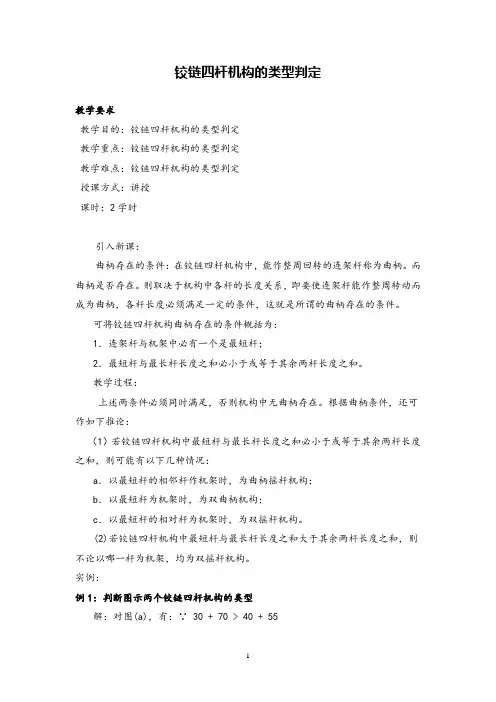
实例:例1:判断图示两个铰链四杆机构的类型解:对图(a),有:∵ 30 + 70 > 40 + 55∴ 该机构为双摇杆机构。
对图(b),有:∵20 + 80 < 40 + 70,且最短杆为连架杆,∴ 该机构为曲柄摇杆机构。
例2:若要求该机构为曲柄摇杆机构,问AB 杆尺寸应为多少? 解:1.设AB 为最短杆 即 L AB +110≤60+70 L AB ≤20 2.设AB 为最长杆 即 L AB +60≤110+70 L AB ≤120 3.设AB 为中间杆 即 110+60≤L AB +70 100≤L AB所以AB 杆的取值范围为:0 < L AB ≤ 20,100≤L AB ≤120课堂练习:如图所示的铰链四杆机构ABCD 中,已知各杆的长度分别为:a=30,b=50,c=40,d=45。
铰链四杆机构类型判断的方式
铰链四杆机构类型判断的方式
铰链四杆机构是一种常见的机械结构,用于转动或平移运动。
要判断铰链四杆机构的类型,可以从几个方面进行分析:
1. 运动副的类型,铰链四杆机构通常由铰链连接的四个杆件组成,通过观察各个连接处的运动副类型,可以判断机构的类型。
例如,如果存在旋转副和铰链副,那么这个四杆机构就是旋转-转动铰链机构;如果存在滑动副和铰链副,那么这个四杆机构就是平移-转动铰链机构。
2. 杆件的排列方式,观察四个杆件的排列方式,可以帮助判断铰链四杆机构的类型。
如果四个杆件呈矩形排列,两对对角杆件平行,这是典型的平行四杆机构;如果四个杆件呈菱形排列,这是典型的菱形四杆机构。
3. 运动特性,观察铰链四杆机构的运动特性也可以帮助判断其类型。
通过对机构进行手动模拟或进行运动学分析,可以得出机构的运动规律,从而确定其类型。
综上所述,判断铰链四杆机构的类型需要结合运动副类型、杆件排列方式和运动特性进行综合分析,以得出准确的结论。
铰链四杆机构类型
铰链四杆机构类型铰链四杆机构类型一、常见的铰链四杆机构铰链四杆机构是一种以驱动活塞活动的机构,通过其上的铰链的存在,通过控制发动机的活塞活动,就可以达到控制活塞的运动,从而实现活塞的控制。
常见的铰链四杆机构有拉杆结构、曲臂结构、拉杆曲臂结构和蜗杆结构等。
1、拉杆结构拉杆结构的铰链四杆机构,主要是通过拉杆对活塞进行控制,并且控制的运动也是活塞的前后运动,其具有精度高、操作简单、可靠性强等特点,常用于实验室分析仪器和包装机、模具机等设备中。
2、曲臂结构曲臂结构的铰链四杆机构,主要是将四杆作为曲臂的形式,通过其形成的曲线上的活塞的运动,从而实现活塞的控制,其动作范围比较大,但是控制的准确性相对于拉杆结构会有所损失。
因此该结构通常用于大范围控制应用中,如工业控制、气动机等。
3、拉杆曲臂结构拉杆曲臂结构的铰链四杆机构,是将拉杆结构和曲臂结构相结合,形成的一种结构,它既可以控制活塞的前后运动,也可以控制活塞沿曲线运动,是拉杆结构和曲臂结构的一种结合,其具有控制动作范围大,可靠性高的特点。
4、蜗杆结构蜗杆结构的铰链四杆机构,主要是通过蜗杆的形成,连接四杆,从而实现活塞的控制,它可以同时满足活塞的前后运动和沿着曲线路径运动,其具有控制动作范围广,精确度高,可靠性强等特点。
二、铰链四杆机构的优点1、结构简单,操作简便,维护方便;2、控制精度高,可以实现稳定的速度变化;3、可以实现小型化、节能;4、可以实现曲线路径的快速控制;5、在恒定载荷下,可以满足较长的寿命要求。
三、铰链四杆机构的应用1、工业控制:铰链四杆机构可以用于工业自动控制系统,实现控制精度高、操作简便、可靠性强的控制。
2、机械包装机:铰链四杆机构可以实现高效的包装生产,提高了包装设备的生产效率。
3、模具机:铰链四杆机构可以控制模具机的运动,实现高效的生产加工。
4、实验室分析仪器:由于铰链四杆机构具有控制精度高、可靠性强等特点,可以实现实验室分析仪器的准确控制。
铰链四杆机构类型判别ppt课件.ppt
以曲柄摇杆机构为例(设各杆长度依次
为L1、L2、L3、L4,且L1<L4)
结论:铰链四杆机构存在 一个曲柄的于或等于其余两杆长度之和。
(二)曲柄为 最短杆 。
连架杆为
曲柄属于连架杆
最短杆
在日常生活中,随处都可以看到浪费 粮食的 现象。 也许你 并未意 识到自 己在浪 费,也 许你认 为浪费 这一点 点算不 了什么
(1) 若此机构为曲柄摇杆机构,且AB为曲 柄,
求 LAB的最大值; ( 2 )若此机构为双曲柄机构,求LAB的最小值
。
在日常生活中,随处都可以看到浪费 粮食的 现象。 也许你 并未意 识到自 己在浪 费,也 许你认 为浪费 这一点 点算不 了什么
思考题:
练习:四杆机构中,机架长为30mm,两连架 杆分别为30mm,两连架杆分别为15mm和40mm, 若要该机构为曲柄摇杆机构。
[作业]
1、课堂作业: 习题卷 2、课外作业: 思考在曲柄摇杆机构中以摇杆为 主动件,则在运动中会发生什么情况?
[实验一]
结论:
取最短杆的相邻杆为机架,
构成曲柄摇杆机构;
取 最短杆 为机架, 构成双曲柄机构; 取最短杆的相对杆为机架, 构成双摇杆机构。
在日常生活中,随处都可以看到浪费 粮食的 现象。 也许你 并未意 识到自 己在浪 费,也 许你认 为浪费 这一点 点算不 了什么
[实验二]
返回
在日常生活中,随处都可以看到浪费 粮食的 现象。 也许你 并未意 识到自 己在浪 费,也 许你认 为浪费 这一点 点算不 了什么
铰链四杆机构的类型判别方法:
最短杆与最长杆长度之和大于其余两杆长度之和 不满足曲柄存在条件 双摇杆机构
铰链四杆机构的类型
铰链四杆机构的类型
铰链四杆机构是一种常见的机械结构,由多个铰链和四个相互连接的
杆件组成。
这种机构可以实现直线运动和旋转运动之间的转换,广泛
应用于各种工业设备和机械系统中。
根据不同的连接方式和结构形式,铰链四杆机构可以分为以下几种类型:
1. 丁字型铰链四杆机构
丁字型铰链四杆机构是一种基本结构简单、使用方便的机械结构。
它
由两个相互垂直的杆件和两个对角线上的铰链组成。
这种机构可以实
现直线运动和旋转运动之间的转换,并且具有较大的承载能力。
2. 平行四边形型铰链四杆机构
平行四边形型铰链四杆机构也是一种常见的结构形式。
它由两个相互
平行的杆件和两个对角线上的铰链组成。
这种机构可以实现平移运动,并且具有较高的精度和稳定性。
3. 立方体型铰链四杆机构
立方体型铰链四杆机构由六个相互垂直的杆件和八个对角线上的铰链
组成。
这种机构可以实现三维空间内的运动,并且具有较高的自由度
和灵活性。
它广泛应用于机器人、航天器等高精度、高稳定性的领域。
4. 旋转梯形型铰链四杆机构
旋转梯形型铰链四杆机构由两个相互垂直的杆件和两个不等长的对角
线上的铰链组成。
这种机构可以实现旋转运动,并且具有较大的承载
能力和较高的精度。
总之,铰链四杆机构是一种非常重要的机械结构,它在各种工业设备
和机械系统中都有着广泛应用。
不同类型的铰链四杆机构具有不同的
结构形式和特点,可以根据具体需求进行选择和设计。