
envi遥感图像监督分类
envi遥感图像监督分类监督分类,又称训练分类法,用被确认类别的样本像元去识别其他未知类别像元的过程。
它就是在分类之前通过目视判读和野外调查,对遥感图像上某些样区中影像地物的类别属性有了先验知识,对每一种类别选取一定数量的训练样本,计算机计算每种训练样区的统计或其他信息,同时用这些种子类别对判决函数进行训练,使其符合于对各种子类别分类的要求,随后用训练好的判决函数去对其他待分数据进行分类。
使每个像元和训练样本作比较,按不同的规则将其划分到和其最相似的样本类,以此完成对整个图像的分类。
遥感影像的监督分类一般包括以下6个步骤,如下图所示:详细操作步骤第一步:类别定义/特征判别根据分类目的、影像数据自身的特征和分类区收集的信息确定分类系统;对影像进行特征判断,评价图像质量,决定是否需要进行影像增强等预处理。
这个过程主要是一个目视查看的过程,为后面样本的选择打下基础。
启动ENVI5.1,打开待分类数据:can_tmr.img。
以R:TM Band 5,G: TM Band 4,B:TM Band 3波段组合显示。
通过目视可分辨六类地物:林地、草地/灌木、耕地、裸地、沙地、其他六类。
第二步:样本选择(1)在图层管理器Layer Manager中,can_tmr.img图层上右键,选择"New Region Of Interest",打开Region of Interest (ROI) Tool面板,下面学习利用选择样本。
1)在Region of Interest (ROI) Tool面板上,设置以下参数:ROI Name:林地ROI Color:2)默认ROIs绘制类型为多边形,在影像上辨别林地区域并单击鼠标左键开始绘制多边形样本,一个多边形绘制结束后,双击鼠标左键或者点击鼠标右键,选择Complete and Accept Polygon,完成一个多边形样本的选择;3)同样方法,在图像别的区域绘制其他样本,样本尽量均匀分布在整个图像上;4)这样就为林地选好了训练样本。
注:1、如果要对某个样本进行编辑,可将鼠标移到样本上点击右键,选择Edit record是修改样本,点击Delete record是删除样本。
2、一个样本ROI里面可以包含n个多边形或者其他形状的记录(record)。
3、如果不小心关闭了Region of Interest (ROI) Tool面板,可在图层管理器Layer Manager上的某一类样本(感兴趣区)双击鼠标。
(2)在图像上右键选择New ROI,或者在Region of Interest (ROI) Tool面板上,选择工具。
重复"林地"样本选择的方法,分别为草地/灌木、耕地、裸地、沙地、其他5类选择样本;(3)如下图为选好好的样本。
(4)计算样本的可分离性。
在Region of Interest (ROI) Tool面板上,选择Option>Compute ROI Separability,在Choose ROIs面板,将几类样本都打勾,点击OK;(5)表示各个样本类型之间的可分离性,用Jeffries-Matusita, Transformed Divergence参数表示,这两个参数的值在0~2.0之间,大于1.9说明样本之间可分离性好,属于合格样本;小于1.8,需要编辑样本或者重新选择样本;小于1,考虑将两类样本合成一类样本。
注:1、在图层管理器Layer Manager中,可以选择需要修改的训练样本。
2、在Region of Interest (ROI) Tool面板上,选择Options > Merge (Union/Intersection) ROIs,在Merge ROIs面板中,选择需要合并的类别,勾选Delete Input ROIs。
图2.4 Merge ROIs面板(6)在图层管理器中,选择Region of interest ,点击右键,save as,保存为.xml格式的样本文件。
注:1、早期版本的感兴趣文件格式为.roi,新版本的为.xml,新版本完全兼容.roi文件,在Region of Interest (ROI) Tool面板上,选择File>Open打开.xml或.roi 文件。
2、新版本的.xml样本文件(感兴趣区文件)可以通过,File>Export>Export to Classic菜单保存为.roi文件。
第三步:分类器选择根据分类的复杂度、精度需求等确定哪一种分类器。
目前ENVI的监督分类可分为基于传统统计分析学的,包括平行六面体、最小距离、马氏距离、最大似然,基于神经网络的,基于模式识别,包括支持向量机、模糊分类等,针对高光谱有波谱角(SAM),光谱信息散度,二进制编码。
下面是几种分类器的简单描述。
•平行六面体(Parallelepiped)根据训练样本的亮度值形成一个n维的平行六面体数据空间,其他像元的光谱值如果落在平行六面体任何一个训练样本所对应的区域,就被划分其对应的类别中。
•最小距离(Minimum Distance)利用训练样本数据计算出每一类的均值向量和标准差向量,然后以均值向量作为该类在特征空间中的中心位置,计算输入图像中每个像元到各类中心的距离,到哪一类中心的距离最小,该像元就归入到哪一类。
•马氏距离(Mahalanobis Distance)计算输入图像到各训练样本的协方差距离(一种有效的计算两个未知样本集的相似度的方法),最终技术协方差距离最小的,即为此类别。
•最大似然(Maximum Likelihood)假设每一个波段的每一类统计都呈正态分布,计算给定像元属于某一训练样本的似然度,像元最终被归并到似然度最大的一类当中。
•神经网络(Neural Net)指用计算机模拟人脑的结构,用许多小的处理单元模拟生物的神经元,用算法实现人脑的识别、记忆、思考过程。
•支持向量机(Support Vector Machine)支持向量机分类(Support Vector Machine或SVM)是一种建立在统计学习理论(Statistical Learning Theory或SLT)基础上的机器学习方法。
SVM可以自动寻找那些对分类有较大区分能力的支持向量,由此构造出分类器,可以将类与类之间的间隔最大化,因而有较好的推广性和较高的分类准确率。
•波谱角(Spectral Angle Mapper)它是在N维空间将像元与参照波谱进行匹配,通过计算波谱间的相似度,之后对波谱之间相似度进行角度的对比,较小的角度表示更大的相似度。
影像分类基于传统统计分析的分类方法参数设置比较简单,在Toolbox/Classification/Supervised Classification能找到相应的分类方法。
这里选择支持向量机分类方法。
在toolbox中选择/Classification/Supervised Classification/Support Vector Machine Classification,选择待分类影像,点击OK,按照默认设置参数输出分类结果。
图2.5 支持向量机分类器参数设置图2.6 支持向量机分类结果第五步:分类后处理包括更改类别颜色、分类后统计、小斑块处理、栅矢转换等,这部分专门有一节课讲解。
在此不做叙述。
第六步:精度验证对分类结果进行评价,确定分类的精度和可靠性。
有两种方式用于精度验证:一是混淆矩阵,二是ROC曲线,比较常用的为混淆矩阵,ROC曲线可以用图形的方式表达分类精度,比较抽象。
真实参考源可以使用两种方式:一是标准的分类图,二是选择的感兴趣区(验证样本区)。
两种方式的选择都可以通过主菜单->Classification->Post Classification->Confusion Matrix或者ROC Curves来选择。
真实的感兴趣区验证样本的选择可以是在高分辨率影像上选择,也可以是野外实地调查获取,原则是获取的类别参考源的真实性。
由于没有更高分辨率的数据源,本例中就把原分类的TM影像当作是高分辨率影像,在上面进行目视解译得到真实参考源。
(1)在Data Manager中,分类样本上右键选择Close,将分类样本从软件中移除(2)直接利用ROI工具,跟分类样本选择的方法一样,即重复第二步,在TM图上选择6类验证样本。
注:可直接File>open,打开can_tm-验证样本.roi。
图2.7选择验证样本(3)在Toolbox中,选择/Classification/Post Classification/Confusion Matrix Using Ground Truth ROIs,选择分类结果,软件会根据分类代码自动匹配,如不正确可以手动更改。
点击OK后选择报表的表示方法(像素和百分比),点击OK,就可以得到精度报表。
图2.8 验证操作面板图2.9分类精度评价混淆矩阵下面对混淆矩阵中的几项评价指标进行说明:•总体分类精度等于被正确分类的像元总和除以总像元数。
被正确分类的像元数目沿着混淆矩阵的对角线分布,总像元数等于所有真实参考源的像元总数,如本次精度分类精度表中的Overall Accuracy = (1849/2346) 78.8150%。
•Kappa系数它是通过把所有真实参考的像元总数(N)乘以混淆矩阵对角线(XKK)的和,再减去某一类中真实参考像元数与该类中被分类像元总数之积之后,再除以像元总数的平方减去某一类中真实参考像元总数与该类中被分类像元总数之积对所有类别求和的结果。
Kappa计算公式•错分误差指被分为用户感兴趣的类,而实际属于另一类的像元,它显示在混淆矩阵里面。
本例中,林地有419个真实参考像元,其中正确分类265,12个是其他类别错分为林地(混淆矩阵中林地一行其他类的总和),那么其错分误差为12/419=2.9%。
•漏分误差指本身属于地表真实分类,当没有被分类器分到相应类别中的像元数。
如在本例中的耕地类,有真实参考像元465个,其中462个正确分类,其余3个被错分为其余类(混淆矩阵中耕地类中一列里其他类的总和),漏分误差为3/465=0.6%•制图精度是指分类器将整个影像的像元正确分为A类的像元数(对角线值)与A类真实参考总数(混淆矩阵中A类列的总和)的比率。
如本例中林地有419个真实参考像元,其中265个正确分类,因此林地的制图精度是265/419=63.25%。
•用户精度是指正确分到A类的像元总数(对角线值)与分类器将整个影像的像元分为A类的像元总数(混淆矩阵中A类行的总和)比率。
如本例中林地有265个正确分类,总共划分为林地的有277,所以林地的用户精度是265/277=95.67%。
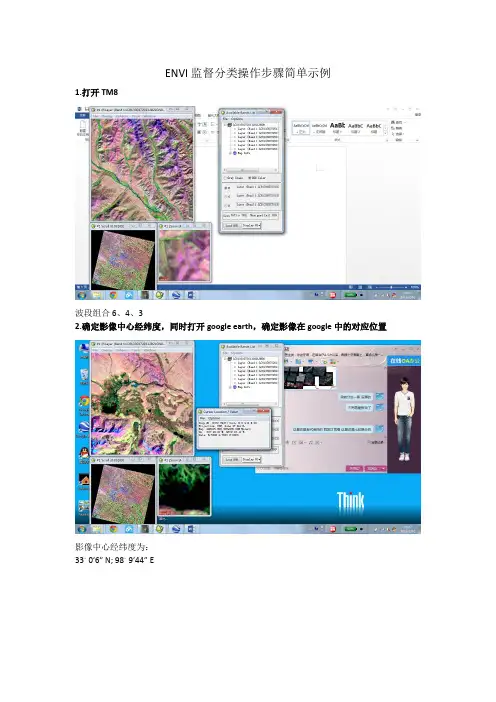
ENVI监督分类操作步骤简单示例
ENVI监督分类操作步骤简单示例
1.打开TM8
波段组合6、4、3
2.确定影像中心经纬度,同时打开google earth,确定影像在google中的对应位置
影像中心经纬度为:
33。
0’6” N; 98。
9’44” E
3.结合分类任务、影像信息以及google,确定图像总类别数
重点分:地表水、草地、林地
(1)初步判断影像中地表水可分为三类:1冰川、2湖泊、3河流
河流
冰川
湖泊(2)还分布有深绿色的4林地
林地
(3)草地往往分布在平坦的区域,比如河流周边等,颜色为浅绿色的5草地
草地
(4)根据纹理可以判断影像中有很多山脉,且是裸露的山脉(类似6山脉)
山脉
(5)河谷平原中还分布有7建筑物
建筑物
(6)在图像中还有许多未知地类,但是肯定不属于目标地物(林地、草地、地表水)的类别,建议单独分为一类,比如:云(颜色偏白色)等
8其他
初步判定,影像至少可以分为8类地物:
1冰川、2湖泊、3河流、4林地、5草地、6山脉、7建筑物、8其他
4.开始选择ROI
原则:每类均匀分类、数量足够
建议在ZOOM窗口下选ROI
考虑到建筑物的光谱信息与山脉以及其他较为接近,且在图像中分布极少,因此调整分类类别为:
1冰川、2湖泊、3河流、4林地、5草地、6山脉、7其他5.选择SVM分类(或最大似然分类)模型,进行分类。
ENVI遥感图像处理中几种监督分类方法的比较
[ 摘 要] 遥 感 图像 通 过 像 元值 的 差 异 反 映 地 物 的光 谱 信 息 及 空 间 变化 原 理 来表 示 地 物 差
ห้องสมุดไป่ตู้
异… , 为提 取各 类信 息 , 图像 分类 尤 为 重要 。在 遥 感 图像 数 据 分 类 处 理 过程 中, 监 督 分 类是 普遍 适 用的一 种分 类方 法 J 。为 了评价 几种 监督 分 类 的优 势与 缺 点 , 主要 选 用 S P O T 5 图像 数
d a t a t o t e s t s u p e vi r s e d c l a s s i i f c a t i o n a n d i n t r o d u c e d p a r a l l e l e pi p e d me t h o d,mi n i mu m d i s t a n c e a n d ma x i mum l i k e l i ho o d me t h o d .By d e in f i n g t h e t r a i n i n g s a mp l e,t r a i ni n g s a mp l e e v a l u a t i o n,i mp l e me n— t a t i o n mo n i t o r i n g c l a s s i ic f a t i o n a n d c l a s s i ic f a t i o n e v a l u a t i o n,i t s ho ws t h a t d r a w ma x i mu m l i ke l i h o o d
Abs t r a c t : Th r o u g h r e mo t e s e n s i n g i ma g e p i x e l v a l ue di f f e r e n c e s r e le f c t t h e s p e c t r a l b a n d i n f o r ma t i o n a n d s p a t i a l v a ia r t i o n p in r c i p l e t o r e p r e s e n t t he f e a t u r e d i f f e r e n c e s b e t we e n v a r i o us t y p e s o f i n f o r ma t i o n f o r t h e e x t r a c t i o n,t h e i ma g e c l a s s i i f c a t i o n i s p a r t i c u l a r l y i mp o ta r n t .I n r e mo t e s e n s i n g i ma g e p r o c e s s — i ng,s u p e r v i s e d c l a s s i ic f a t i o n i s g e n e r a l l y a p p l i c a b l e t o a c l a s s i ic f a t i o n me t h o d .I n o r d e r t o e v a l u a t e
ENVI软件基础知识以及监督分类详细步骤

ENVI软件基础知识以及监督分类详细步骤Ⅰ.软件的基本操作ENVI主⼯具条:1.图像的输⼊与输出.⾸先启动ENVI, 选择File- Open Image File,出现Enter DataFilename 对话框,选择⽂件的正确路径,点击⽂件名,再点击“OK”打开⽂件。
2.在打开的Available Band List 菜单中,可以显⽰图像的各个波段的基本信息,其中“Gray Scale”为灰⾊显⽰,“RGB Color”为彩⾊合成,并且可以选择彩⾊合成的波段,单击“Load”就可显⽰图像,打开的图像由三部分组成:Scroll(滚动)窗⼝、主图像窗⼝、以及缩放(Zoom)窗⼝, 可以使⽤多个显⽰窗⼝组,组中每个窗⼝的⼤⼩都可以调整。
其中菜单中的“New Diaplay”可以打开⼀个新的图像。
3.在“Available BandsList”菜单中选择“Available Files List”还可以可以显⽰出遥感图像的基本信息,具体如图所⽰:4.若要保存图像,需要在图像所在窗⼝中选择File-Save Image As-Image File,弹出Output Display to ImageFile 对话框。
对于单波段图像,选择8-bit Color,⽽多波段彩⾊合成图像则选择24-bit Color图像的保存⽅式有两种:⼀是直接保存为⽂件;⼆是选“Memory”,记忆在“Available BandsList”菜单中。
Ⅱ.图像增强与变换⼀.空间域增强1.线性变换线性拉伸:线性拉伸的最⼩和最⼤值分别设置为0 和255,两者之间的所有其它值设置为中间的线性输出值,选择Stretch_Type > Linear Contrast Stretch。
分段线性拉伸:分段线性对⽐度拉伸可以通过使⽤⿏标在输⼊直⽅图中放置⼏个点进⾏交互地限定。
当在点之间提供线性拉伸时,线段在点处连接起来,选择Stretch_Type > Piecewise Linear。
实验四遥感图像的监督分类和非监督分类
实验四遥感图像的监督分类和⾮监督分类实验四遥感图像的⾮监督分类与监督分类⼀、实验⽬的1.⾮监督分类是对数据集中的像元依据统计数字,光谱类似度和光谱距离进⾏分类,在没有⽤户定义的条件下练习使⽤,在ENVI环境下的⾮监督分类技术有两种:迭代⾃组织数据分析技术(ISodata)和K均值算法(K-Means);2.分类过程中应注意:1)怎样确定⼀个最优的波段组合,从⽽达到最佳的分类精度,基于OIF和相关系数,协⽅差矩阵以及经验的使⽤来完成对最适合的组合的选取,分类效果的关键即在于此;2)K-Means的基本原理;3)Isodata的基本原理;4)分类结束后,被分类后的图像是⼀个新的图像,被分类类码秘填充,从⽽可以获得数据提取信息,统计不同类码数量,转化为实际⾯积,在得到后的图像上,可对不同⽬标的形态指标进⾏分析。
3.对训练区中的像元进⾏分类;4.⽤训练数据集估计查看监督分类后的统计参数;5.⽤不同⽅法进⾏监督分类,如最⼩距离法、马⽒距离法和最⼤似然法。
⼆、实验设备与材料1、软件ENVI 4.7软件2、所需材料TM数据三、实验步骤1.选择最优的波段组合ENVI主⼯具栏中File →Open image file →选择hbtmref.img打开→在Basic Tools中选择Statistics →Compute statistics选定原图,在Spectral subset中可选项全部选定→OK →OK →全选→保存→OK,则各类统计数字均可查;OIF计算,选择分类波段:1,2;2,3;1,3波段标准差分别为2.665727;3.473308;4.574609,和为10.713644。
Correlation Matrix 中1和2波段的相关系数0.964308,加上2和3波段的相关系数0.980166,再加上1和3波段的相关系数0.945880,最终等于2.890354。
⽤标准差相加的结果10.713644⽐上相关系数之和2.890354等于3.70668922。
ENVI软件基础知识以及监督分类详细步骤
ENVI软件基础知识以及监督分类详细步骤一、ENVI软件基础知识:1. 遥感数据格式:ENVI软件支持处理多种遥感数据格式,包括常见的影像格式(如TIFF、JPEG、GeoTIFF)、高光谱遥感数据格式(如ENVI HDR、RST、HDF)以及雷达数据格式等。
2.遥感数据预处理:ENVI软件能够对遥感数据进行预处理,包括辐射校正、大气校正、几何校正等,以消除图像中的噪声、改正光谱形状,使数据更适合进行各种分析和应用。
3.遥感数据显示和可视化:ENVI软件提供多种数据显示和可视化方法,包括灰度显示、伪彩色显示、颜色合成、直方图等,以直观地展示遥感数据的信息。
4.遥感数据分析和处理:ENVI软件提供多种遥感数据分析和处理方法,包括光谱分析、空间分析、特征提取、分类、变化检测等,以获取遥感数据背后的信息。
5.遥感数据输出和应用:ENVI软件能够输出处理结果为常见的图像格式,方便进行后续的分析和应用。
二、监督分类的详细步骤:1.数据准备:首先需要准备监督分类所需的遥感数据集。
该数据集应包含所要分类的不同类别的样本数据,以及待分类的遥感影像数据。
样本数据应包含不同类别的典型样本,以训练分类器。
2.样本选择:从待分类的遥感影像数据中选择具有代表性的样本,包括不同类别的样本。
样本应遵循典型性、复杂性和可区分性的原则,以提高分类结果的准确性。
3.特征提取:从遥感影像数据中提取适当的特征用于分类器的训练和分类。
常用的特征包括光谱特征、纹理特征、形状特征等。
4.样本标记:对选择的样本进行标记,将其与相应的类别关联起来,以便进行监督分类的训练。
5.分类器选择:选择适合当前任务的分类器,常用的分类器包括最大似然分类器、支持向量机分类器、随机森林分类器等。
6.分类器训练:使用标记的样本数据对分类器进行训练,以建立分类模型。
7.分类器验证:使用未标记的样本数据对训练好的分类器进行验证,评估分类器的准确性和精确性。
8.影像分类:使用训练好的分类器对待分类的遥感影像数据进行分类,将其划分为不同的类别。
envi监督分类

Envi监督分类简介Envi(ENvironment for Visualizing Images)是一种用于大规模遥感图像分析的软件环境。
它提供了一系列功能强大的工具和算法,用于监督分类、特征提取、变化监测等遥感数据处理任务。
Envi监督分类是其主要功能之一,可以帮助用户实现高精度的地物分类和识别。
监督分类的基本原理监督分类是指利用一组已标记的样本数据来训练分类器,并将该分类器应用于未标记的数据集。
Envi监督分类涉及多种分类算法,如支持向量机(SVM)、随机森林(Random Forest)、神经网络(Neural Network)等。
这些算法可以根据样本数据的特征和类别信息建立数学模型,从而对未知数据进行分类。
Envi监督分类的步骤Envi监督分类主要包括数据准备、样本选择、分类器训练和分类结果评估等步骤。
下面将逐一介绍这些步骤的具体操作。
数据准备首先,用户需要准备用于分类的遥感图像数据。
Envi支持多种格式的遥感图像文件,如TIFF、JPEG等。
用户可以直接将图像文件导入到Envi中,也可以通过Envi的图像处理功能对图像进行预处理,如选择感兴趣区域、裁剪、去噪等。
样本选择样本是监督分类的基础,它是已标记的数据点,每个数据点都包括一组特征和其对应的类别。
在Envi中,用户可以使用绘制工具手动选择样本,也可以通过导入外部样本数据文件来自动选择样本。
在选择样本时,用户应尽量保证样本的代表性和多样性,以提高分类器的泛化能力。
分类器训练样本选择完成后,用户可以利用Envi提供的分类算法对样本数据进行训练,生成分类器模型。
用户可以选择不同的算法和参数来训练分类器,以达到最佳的分类效果。
在训练过程中,Envi会将样本数据划分为训练集和验证集,并根据验证集的分类精度调整模型参数,避免过拟合或欠拟合。
分类结果评估分类器训练完成后,用户可以将其应用于未标记的数据集,获得分类结果。
Envi提供了多种评估方法和指标,包括混淆矩阵、精确度、召回率等,用于评估分类结果的准确性和稳定性。
遥感图像的分类实验报告
一、实验名称遥感图像的监督分类与非监督分类二、实验目的理解遥感图像监督分类及非监督分类的原理;掌握用ENVI对影像进行监督分类和非监督分类的方法,初步掌握图像分类后的相关操作;了解整个实验的过程以及实验过程中要注意的事项;三、实验原理监督分类:又称训练分类法,用被确认类别的样本像元去识别其他未知类别像元的过程;它是在分类之前通过目视判读和野外调查,对遥感图像上某些样区中影像地物的类别属性有了先验知识,对每一种类别选取一定数量的训练样本,计算机计算每种训练样区的统计或其他信息,同时用这些种子类别对判决函数进行训练,使其符合于对各种子类别分类的要求,随后用训练好的判决函数去对其他待分数据进行分类;非监督分类:也称为聚类分析或点群分类;在多光谱图像中搜寻、定义其自然相似光谱集群的过程;它不必对影像地物获取先验知识,仅依靠影像上不同类地物光谱或纹理信息进行特征提取,再统计特征的差别来达到分类的目的,最后对已分出的各个类别的实际属性进行确认;目前比较常见也较为成熟的是ISODATA、K-Mean和链状方法等;四、数据来源本次实验所用数据来自于国际数据服务平台;landsat4-5波段30米分辨率TM 第三波段影像,投影为WGS-84,影像主要为山西省大同市恒山地区,中心纬度:中心经度:;鉴于实验内容及图像大小等问题,故从一景TM影像中裁取一个含有较丰富地物信息区域作为待分类影像;五、实验过程1.监督分类打开并显示影像文件,选择合适的波段组合加载影像打开并显示TM影像文件,从ENVI 主菜单中,选择File →Open Image File选择影像,为了更好地区分不同地物以及方便训练样本的选取,选择5、4、3波段进行相关操作,点击Load Band 在主窗口加载影像;使用感兴趣区ROI工具来选择训练样区1主影像窗口菜单栏中,选择 Overlay >Region of Interest;出现ROI Tool对话框,2根据不同的地物光谱特征,在图像上画出包含该类地物的若干多边形区域,建立相应的感兴趣区域,输入对应的地物名称,更改感兴趣区对应的显示色彩;由于该地区为山西省北部,地物相对单一,故分为以下几类:裸地、草地、灌木林、农田、水体、人类活动区、云层,阴影;选择分类方法进行分类1主菜单中,选择Classification>Supervised,在对应的选项菜单中选择分类方法,对影像进行分类;以最小距离法Minimum Distance为例进行说明;选择Minimum Distance选项,出现Classification Input File对话框,在该对话框中选择待分类图像;2在出现的Minimum Distance Parameters对话框中,select Ttems选择训练样本,定义相关参数,选择输出路径;点击ok完成分类,结果如图:2.非监督分类非监督分类方法有K-均值分类法及ISOData 重复自组织数据分析技术,本次实验报告以K-均值分类方法为例进行说明;1主菜单中 , 选择 Classincation>Unsupervised>K-Means;在Classification Input File对话框中选择待分类影像文件;2在K-Means Parameters对话框中定义相关参数,其中,可定义参数有:分类类别数,像元变化阈值,用于分类的最多迭代次数以及可选的距离阈值;选择结果输出位置,点击OK完成分类;3.分类后处理我们需要对分类后的影像进行后处理,评价其分类的精度,这里以监督分类结果为例进行说明;更改类别名称及颜色主图像窗口,Overlay->classification,出现Select Input file对话框,选择分类结果,点击OK;在Interactive Class TOOL对话框的option下拉菜单中选择Edit colors/names选项,在弹出的对话框中选择类别更改其名称颜色;分类结果微调包括删除或者合并小斑点;1将要修改的类别置于激活状态,点击Edit下拉菜单,选择Mode :polygon Add to class 将分类错误的点与周围区域点合并;选择Mode :polygon delete from class将错误点剔除;2主菜单classification->Post classification->sieve classes打开sieve parameters对话框,选择训练样本,及最小剔除像素,选择输出位置,完成操作;图为采用八联通域将像素小于5的点删除;混淆矩阵精度验证1选取验证样本,与监督分类操作类似,选择不同的感兴趣区域,保存ROI,作为选择训练样本;2进行精度验证,主菜单classification->Post classification->Using Ground Truth ROI,选择分类图像;对应分类结果和验证样本点击ok得到精度验证结果;分类统计主菜单classification->Post classification->class statistics,在弹出的对话框中输入分类结果,点ok下一个对话框输入原图像ok;在弹出的select classes对话框中选择训练样本;选择输出显示类型,点击ok得到统计结果;分类结果转换为矢量主菜单classification->Post classification-> classification to vector,弹出对话框中选择分类结果影像;选择训练样本及矢量文件输出位置,点击ok完成矢量化;矢量化结果如下:六、实验结果与分析1、监督分类结果分析将分类结果与原图像进行对比可发现分类结果基本符合要求,农田与建筑的分布具有较强的统一性,符合相关常识;2、非监督分类结果分析3、图为经过主次要分析的分类结果与原图对比,可发现去除了一些噪声点,分类结果相对较好;4、分类结果精度评价分析由于监督分类,训练样本及验证样本的选择失误,图像的分类精度为83%基本符合要求,但不是太高,从精度报表中可看出,误差来源主要为灌木林与草地之间的差异,其他地物的分类结果基本上比较精确;七、实验心得与体会本次实为遥感影像的监督分类与非监督分类以及分类后处理,通过本次实验,初步掌握了影像的分类过程,在影像的监督分类中,训练样本的选择是本实验的关键点,如何较为准确的选择感兴趣区域确定正确的训练样本需要在以后的学习中积累相关经验;实验中相近地物信息的不同地物该如何分类需要思考;。
遥感图像监督分类
1.实验目的(1)学习和掌握使用遥感图像分类的基本原理、方法,明确分类的实际意义。
(2)掌握用ENVI软件对遥感图像进行有监督分类的方法,包括参数类算法和非参数类算法,并进行定性和定量的对比分析。
(3)理解和巩固基础知识,熟练动手操作的过程,提高综合分析问题的能力。
2.实验原理遥感图像分类处理主要是利用遥感图像像元间的相关性或在特征空间的不同聚集位置,找一种对图像像元的归并或在特征空间的划分方法,实现对图像像元的类别划分。
分类的目的就是从遥感图像中识别实际的地物类型,进而提取地物信息。
图像分类的依据通常是像元之间的相似性,相似性通常采用“距离”来度量,距离越小则相似度越大。
其中包括欧氏距离、马氏距离和余弦距离等。
根据是否需要事先提供已知类别及其训练样本,可将遥感图像分类方法划分为监督分类和非监督分类。
本次实验使用的监督分类则是事先已知地物类别的部分信息(类别的先验知识),对未知类别的样本进行分类的方法。
其中监督分类的思想包括:(1)确定每个类别的样区(2)学习或训练(3)确定判别函数和相应的判别准则(4)计算未知类别的样本观测值函数值(5)按规则进行像元的所属判别主要的监督分类方法包括:参数类以及非参数类。
参数类包括距离判别函数和距离判别规则、最小距离分类法、平行六面体分类法、概率判别函数和贝叶斯判别规则、最大似然分类法。
非参数类包括神经网络、支持向量机(SVM)。
3.实验步骤(1)使用ENVI软件打开本次实验使用的多光谱图像,选择好RGB对应的波段后打开彩色图像。
(2)对彩色图像不同的区域进行ROI的选取,并保存ROI文件。
(3)选取好ROI之后进行分类,首先使用的分类方法是最大似然分类法,可以得到分类之后的图像。
(4)删除掉之前选取的ROI,重新导入真实地面的ROI。
(5)通过使用真实地面的ROI和第二步得到的分类结果图计算混淆矩阵,可以定量的求出总精度OA和Kappa系数。
(6)重复实验,并且使用另一种非参数的分类方法:支持向量机。
ENVI中几种监督分类方法精度比较
ENVI中几种监督分类方法精度比较遥感图像的监督分类常用方法目前可以分为:平行六面体法,马氏距离法,最大似然法,神经网络法以及支持向量机法等。
文章将就以上所述的五种常用的监督分类方法在ENVI中分别对汶川县威州镇同一Landsat8 OLI数据进行土地覆盖与利用状况分类.比较各种方法的分类精度,并对之所产生的差异的原因进行浅析,进而对实际的生产以及应用做出借鉴。
标签:监督分类;平行六面体;神经网络;支持向量机;分类精度Abstract:The common methods of supervised classification of remote sensing images can be divided into:parallelepiped classifier method,Mahalanobis distance method,maximum likelihood method,neural network method and support vector machine method. In this paper,the land cover and utilization of the same Landsat8 OLI data in Weizhou Town,Wenchuan County are classified by the five common supervised classification methods mentioned above in ENVI. Comparing the classification accuracy of various methods,we made an analysis of the causes of the differences,and then identify their actual production and application.Keywords:supervised classification;parallelepiped;neural network;support vector machine;classification accuracy1 概述遥感图像的分类主要是利用计算机将遥感图像中的光谱和空间信息进行分析,提出不同地物之间的特征及边界,并利用一定的算法的各个像元划归到互不重叠的各个子空间之中。
ENVI监督分类步骤
ENVI监督分类步骤ENVI是一种广泛使用的遥感图像分析软件,用于处理和分析多光谱、高光谱和雷达数据。
其中一个功能是进行监督分类,它是通过已标记的训练样本来训练分类器,然后使用分类器对未知像素进行分类。
下面是进行ENVI监督分类的步骤:1.数据准备:在进行监督分类之前,首先需要准备好遥感图像数据。
这包括获取遥感图像数据并导入到ENVI软件中。
确保数据是正确的,包括地理校正和辐射校正。
这些步骤将确保图像数据的准确性和一致性。
2.创建训练样本:在监督分类过程中,需要创建一些训练样本,这些样本用于训练分类器。
训练样本是经过标记的像素,表示各个类别的特征。
在ENVI中,可以使用“ROI工具”手动创建训练样本。
通过选择一个感兴趣区域,并为其分配一个特定的类别,可以创建一个训练样本。
3.设置训练参数:在进行监督分类之前,需要设置一些训练参数。
这些参数包括分类器类型(如像素或对象级别),分类器方法(如最大似然估计或支持向量机)以及其他相关参数,如类别权重和执行群集。
4.训练分类器:一旦训练样本和参数准备好,就可以开始训练分类器了。
在ENVI中,可以使用“Train Iso Cluster”或“Train Support Vector Machine”等工具对训练样本进行分类器训练。
该过程将使用训练样本中的特征来训练分类器,并生成一个能够对未知数据进行分类的模型。
5.分类预测:在分类器训练后,可以使用该模型对未知数据进行分类预测。
在ENVI中,可以使用“Predict Classification”工具来对整个图像或一部分图像进行分类。
该工具将应用训练得到的模型,并基于像素的特征将其分类为相应的类别。
6.评估分类结果:一旦分类预测完成,就可以评估分类结果了。
在ENVI中,可以使用“Confusion Matrix”工具来计算分类的准确性、精度和召回率。
该工具将根据已知的分类结果和分类预测结果来计算这些指标。
7.优化分类结果:如果分类结果不满意,可以考虑对分类器进行优化。