
四旋翼飞行器的建模及基于反步法的控制
刚体的空 间运 动可分解为质 心的平动和绕质
心 的转 动 , 将平 动运 动 和 转 动 运 动分 别 分 解 到 给定 的坐标 系 三轴 上 , 需 要 六 个 自由度 来 描 述 刚 体运 动
状态。
虽然四旋翼 飞行 器结构简单 , 但在 其飞行 时 , 各通道之 间存 在一定 的耦合 ; 此 外 还受 到气 流扰 动、 陀螺效应 等 因素 的影 响。因此 , 要想 实现稳定 控制是 比较 困难 的。四旋翼 飞行 器姿态 角的响应 速度远 比位置信号 的响应速度快 , 因此可 以将系统
d
d Lb
: 一
L MJ
j  ̄
也・ P : + ×( 。 e z )
( 1 3 )
式( 1 3 ) 中, I 表 示单个 电机对旋转轴的转动惯量 , e :
表示沿旋转 轴方向的单位 向量 。认 为 四个 电机 的 特性相同 , 有 I 1=1 2=1 3:1 4=. ,
,
) T o记 =( p q r ) , P, g , r 分别 表 示 飞 行 器 绕
机 体坐 标 系三轴 的角 速 度 。用 =e ( Y z ) 、 ’ / e= e ( z ) 分别表 示 四旋翼 飞行 器在 地面 坐标 系 中 的
了姿态稳定和位置稳定控制律 ; 并对所设计 的控制 律进行了数字仿真验证 。
第一作 者简介 : 赵 元伟 , 男。硕 士。研究 方 向 : 控 制理 论 与控 制 工
程。E — ma i l : i p a n p a n @o u t l o o k . c o m。
∑ =
=
( 2 )
式( 2 ) 中, J 表示 飞行器的惯性 张量 , 由于飞行器结
科
学
技
术
与
工
程
1 3卷
旋翼反扭矩
0 M 。 =
4
O
∑| l c ( 一 1 )
i =1
陀螺 力矩
M 。 :∑ ( 一 1 )
( 1 2 )
用 表示第 个 电机上 的陀 螺效应 , 应 有
d
: :
…
:
பைடு நூலகம்,=
[ 芝 芝 乏 ] = [ 三 弓 至 ] c 3
位置和飞行速度 。将旋翼转速记作 ∞ { =1 , 2 , 3 , 4 } 。记 R 。 为 地 面 坐 标 系 向机 体 坐 标 系 的转 换
矩阵。
1 . 1 动 力学 方程
1 建模
四旋翼 飞 行 器 由 固 定 在 十 字 叉 架 上 的 四个 旋 翼 电机 组成 , 通过 调 节 电机转 速 实 现 不 同 姿 态 的 飞 行 动作 , 如图 1 所示。
的拉力 、 重力 、 空气动力 及其相应 的力矩 。选择合 适 的坐标系可以方便、 确切地 描述 四旋翼飞行器 的
运 动状 态 。
用
={ O x y } 表示机体坐标系 , 用
=
{ O x ~ y } 表示地面坐标系。用 , 0 , 分别表示 四
旋 翼飞 行器 的滚 转角 、 俯 仰 角 和偏 航 角 , 记 =( ,
路结构 实现 飞行器 的控 制 目的。利用反步法设计姿态稳定 回路 , 实现对给定姿 态、 航 向和高度 的渐近跟踪。位置 回路 采用 带 饱和 的 P D控制器 , 为姿态 回路提供参考 信息 , 实现对位置 的稳定控制 。仿 真结果表 明, 飞行器位置稳定 和航迹跟 踪的效果 满
意, 验 证 了本文控制律设计方 法的正确 性和有效 性。
应用 牛 顿定 律 可 以建 立 飞 行 器 在 外 合 力 作 用
下 的线运 动方 程 为
假设 四旋翼飞行器 为刚体 , 且 结构严 格对称。
将地面坐标系视为惯性坐标系。
2 0 1 3 年7 月 5日收到 , 7 月 1 9 1 3 修改
∑F= m y
( 1 )
飞行器在外合力矩作用下的角运动方程为
第 1 3卷
第3 4期
2 0 1 3年 1 2月
科
学
技
术
与
工
程
Vo 1 . 1 3 No . 34 De c . 201 3
1 6 7 1 —1 8 1 5 ( 2 0 1 3 ) 3 4 — 1 0 4 2 5 — 0 6
S c i e n c e T e c h n o l o g y a n d E n g i n e e r i n g
分解 为 快子 系统 和 慢 子 系统 , 运用 反 步 法 对 控 制 系 统 进行 设计 。 本 文在 推 导 四旋 翼 飞 行 器 动力 学 和 运 动 学 方 程 的基 础上 建立 了 状 态 空 间模 型 ; 利 用 反 步 法 设 计
作 用在 四旋 翼 飞 行 器 上 的有 旋 翼 旋 转 所 产 生
将式( 1 4 ) 带入 式 ( 1 3 ) 得 到
M 】 ∞i q
t
d t 。‘ ’ 。 ‘
+
×L
( 4 )
( 1 4 )
∑F=F G + F 一 。
0 F = O
4
( 、 5 )
f
\ M = 一 J ( t ) i p
\ MI z= j 南
关键词 四旋 翼飞行器 中图法分类号
建模
反步法
控制律设计 A
仿真
V 2 4 9 . 1 2 2 . 2 ;
文献标志码
在过 去一段 时 间里 , 四旋 翼 飞 行器 由 于其 结 构 简单 、 成本 低 、 机动 性 好 等 优 点 , 从 众 多小 型 飞行 器 中脱颖 而 出 , 成 为 当 下 流 行 的 控 制 器 设 计 和 实 验 平 台 。
⑥
2 0 1 3 S c i . T e c h . E n g r g .
四旋翼飞行 器的建模及基于反 步法 的控制
赵 元伟 卢京朝
( 西北工业大学 ,西安 7 1 0 1 2 9 )
摘
要
研究 了基于反步法的 四旋 翼飞行器控制 系统 设计 问题。建 立 四旋 翼飞行器 简化 六 自由度模 型的基础 上 , 采 用 多回
四旋翼飞行器动力学建模与控制技术研究
四旋翼飞行器动力学建模与控制技术研究随着无人机技术的不断发展,四旋翼飞行器已经成为了无人机市场中的一种重要机型。
四旋翼飞行器由于其体积小、操作灵活、便携性强等特点,被广泛应用于农业、地质勘探、安防、航拍等领域。
然而,四旋翼飞行器的稳定性及控制问题一直是制约其广泛应用的关键性技术之一。
因此,本文将探究四旋翼飞行器动力学建模及控制技术的研究现状和趋势。
一、四旋翼飞行器动力学建模四旋翼飞行器的动力学模型一般包括四个方程,分别是运动学方程、动力学方程、气动平衡方程以及电机方程。
首先,运动学方程是描述四旋翼飞行器在空间的运动轨迹和姿态的方程。
这个方程组包括七个微分方程,包括三个表示位置的方程和四个表示姿态的方程。
位置方程描述飞行器在三个自由度上的运动,姿态方程描述飞行器在三个方向上的旋转。
接下来,动力学方程主要描述四旋翼飞行器的运动和状态方程。
四旋翼飞行器的动力学方程主要包括牛顿定律、欧拉定理、动量定理和角动量定理。
气动平衡方程则描述了四旋翼飞行器在空气中的运动状态。
这个方程组包括六个方程,其中四个方程描述四个电机的输出,两个方程描述飞行器的速度和角速度。
电机方程则描述了四个电机的动力输出。
这个方程通常采用电机的转矩和输出功率来进行建模,用来计算四旋翼飞行器的运动状态。
二、四旋翼飞行器控制技术四旋翼飞行器的控制技术是保障其稳定飞行的关键之一。
控制技术的核心是设计合理的控制算法和系统结构,通过对飞行器的状态进行控制,以达到预定的控制目标。
其中,传统的PID控制算法无法适应四旋翼飞行器的高自由度、快速响应的特点。
针对这个问题,目前研究较多的是基于模型预测控制(MPC)和切换控制的方法。
MPC将控制问题视为一个优化问题,通过对未来状态进行预测,优化当前状态,从而实现系统控制。
而切换控制则通过将控制问题分成多个子空间,通过切换不同的控制子空间,实现系统控制。
同时,四旋翼飞行器的控制技术也离不开传感技术的支撑。
四旋翼飞行器需要准确地获取各种姿态、位置、速度等信息才能进行控制。
基于反步滑模法的四旋翼飞行器轨迹跟踪控制
基于反步滑模法的四旋翼飞行器轨迹跟踪控制基于反步滑模法的四旋翼飞行器轨迹跟踪控制摘要:随着无人机的快速发展,四旋翼飞行器的应用越来越广泛。
然而,四旋翼飞行器的精准控制一直是一个挑战。
本文介绍了一种基于反步滑模法的四旋翼飞行器轨迹跟踪控制方法。
通过设计合适的控制器,可以实现飞行器对事先规定的轨迹进行精确跟踪。
数值仿真结果表明,该控制方法具有较好的性能,可以有效实现四旋翼飞行器的轨迹跟踪控制。
引言四旋翼飞行器具有垂直起降、悬停、灵活机动等特点,因此在航拍、物流配送、搜救等领域具有广泛的应用前景。
为了实现四旋翼飞行器的精准控制,轨迹跟踪控制成为研究的重点之一。
传统的控制方法包括PID控制、模糊控制等,这些方法在一定程度上可以实现飞行器的稳定控制,但在轨迹跟踪方面性能有限。
因此,需要设计更为高效的控制方法。
方法本文采用了反步滑模控制方法,该方法可以有效处理非线性和外部干扰。
首先,建立了四旋翼飞行器的数学模型,包括动力学方程和控制输入。
然后,根据滑模控制理论,设计了滑模面和滑模控制律。
最后,通过反映器和投影器来抑制抖动和实现控制输入的物理约束。
对于滑模面的设计,本文选择了一对滑模变量,分别表示飞机的位置误差和姿态误差。
通过对滑模面进行合理的定义,可以保证轨迹跟踪的精度和稳定性。
滑模控制律的设计是本文的重点,通过对系统动力学方程进行分析和线性化,在每个采样时刻计算控制输入。
基于反步设计,该控制律可以使系统状态在一定时间内收敛到滑模面上。
由于四旋翼飞行器存在空气动力学和机电耦合等非线性特性,外部干扰和测量噪声会对系统性能造成影响。
为了抵抗这些干扰,本文引入了反映器和投影器。
反映器通过优化设计,可以抑制系统抖动,并提高系统的鲁棒性。
投影器通过对控制输入进行约束,可以保证系统的稳定性和安全性。
结果与讨论为了验证所设计的控制方法的有效性,本文进行了数值仿真实验。
实验中,四旋翼飞行器需要跟踪一个先验规定的椭圆轨迹。
实验结果表明,所设计的控制方法能够实现飞行器对轨迹的精确跟踪,并且具有较好的鲁棒性和稳定性。
基于反步法的四旋翼飞行器滑动模态控制
基于反步法的四旋翼飞行器滑动模态控制牛洪芳;吴怀宇;陈洋【摘要】针对欠驱动四旋翼飞行器受控模型的复杂非线性问题,提出了一种基于反步的滑模控制器的设计方法。
该方法将四旋翼飞行器动力学模型进行简化,并将系统分解为全驱动子系统和欠驱动子系统,进而以滑模变结构控制理论为基础,利用反步控制方法推导出滑模控制面,分别为上述两个子系统设计控制律,为系统设计基于反步的滑模控制器。
通过李雅普诺夫稳定性理论验证了用上述方法设计的控制器系统的稳定性。
通过Matlab/Simulink进行的仿真表明,用上述方法设计的控制器能够有效实现对四旋翼飞行器的控制。
【期刊名称】《高技术通讯》【年(卷),期】2015(025)012【总页数】9页(P1083-1091)【关键词】四旋翼飞行器;滑模控制;反步方法;定点悬停;轨迹跟踪【作者】牛洪芳;吴怀宇;陈洋【作者单位】武汉科技大学信息科学与工程学院武汉430081;武汉科技大学信息科学与工程学院武汉430081;武汉科技大学信息科学与工程学院武汉430081【正文语种】中文近年来,四旋翼飞行器(quadrotor aircraft)逐渐成为航空领域学者们的研究热点。
四旋翼飞行器通过改变其4个螺旋桨的转速来改变各种飞行姿态,从而实现垂直升降、定点悬停、轨迹跟踪等六自由度的运动,而且对环境和场地的要求比较低,使得在军用与民用领域的应用日益广泛,包括侦查、环境监测、电力巡检、航拍等。
目前学者们已在四旋翼飞行器研究上取得了很多成就,但这种飞行器由其欠驱动、强耦合、非线性等特点[1]导致其动力学模型非常复杂,控制器设计十分繁琐的问题仍有待研究解决。
文献[2,3]采用线性化PID控制,虽然具有一定的鲁棒性,但在受到外界干扰时控制效果不太理想,不能适应复杂多变的环境;文献[4,5]采用反馈线性化,虽然取得了较好的控制效果,但由于对模型的精度要求较高,导致其应用范围受到限制;文献[6]分别利用反步算法和滑模算法求得了四旋翼的控制律,并将控制律应用在飞行器上,在姿态环控制效果很好,但并没有涉及到位置环;文献[7]采用基于反步的滑模变结构控制算法,姿态环与位置环双环控制,由高阶非完整约束导出姿态角,但位置环的变化并没有实时地反馈给姿态环。
四旋翼飞行仿真器的建模及控制方法的研究的开题报告
四旋翼飞行仿真器的建模及控制方法的研究的开题报告开题报告一、选题背景四旋翼无人机作为无人机中最为常见的一种类型,其应用领域十分广泛,包括但不限于:航拍、物流、救援、搜救等。
为了提高四旋翼无人机的飞行性能和安全性,需要对四旋翼无人机进行控制设计和仿真研究。
本文针对四旋翼无人机的飞行控制问题展开研究,探讨四旋翼无人机的建模与控制方法,以提高其飞行能力和稳定性。
二、研究内容1.四旋翼无人机的建模首先,需要对四旋翼无人机进行建模,抽象出合适的数学模型,建立其动力学关系式,同时选取合适的坐标系和传感器测量参数。
在建模过程中,需要考虑到四旋翼无人机的结构、电机和电调参数、传感器和控制器等综合因素,得到能够描述四旋翼无人机运动规律的数学模型。
2.四旋翼无人机的控制方法研究针对四旋翼无人机进行控制设计,探讨多种控制方法,包括PID控制、自适应控制、模糊控制等,根据四旋翼无人机的实际特点和要求,选择合适的控制方法。
同时,基于所选的控制方法,设计合适的控制算法,对四旋翼无人机进行模拟仿真,考察控制方法对四旋翼飞行的影响。
3.四旋翼无人机的仿真平台创建四旋翼无人机的仿真平台,通过建模和控制方法设计的仿真实验和模拟简化实验,验证仿真模型的准确性,研究不同控制方法的效果。
同时,从仿真中,可以得到更加详细的实验数据,并对其进行分析和处理,得出更有价值的结论。
三、研究意义本文的研究将有助于优化四旋翼无人机的飞控系统,提高飞行控制精度和稳定性,进一步提升飞行安全性,同时推动无人机技术的发展。
同时,基于该研究成果,还可以进一步对其他无人机类型进行研究,为无人机控制和应用提供更加详尽的指导和理论基础。
四、研究方法和步骤1.文献调研和资料收集:查阅相关文献和资料,掌握四旋翼无人机的基本原理、控制方法和应用领域。
2.建模与控制方法的设计:根据所学知识,对四旋翼无人机建立数学模型,探讨控制方法和算法,选择合适的控制方案。
3.仿真程序开发:基于四旋翼无人机的数学模型和控制方法,开发相应的仿真程序,进行模拟实验。
四旋翼无人机自主飞行控制方法设计研究综述

目录第一章选题背景和意义 (1)1.1选题背景 (1)1.2国内外研究现状及发展动态 (2)1.3四旋翼飞行控制器设计方法 (7)1.4论文选题的意义 (8)第二章研究方案 (10)2.1研究目标 (10)2.2研究内容 (10)2.2.1 四旋翼飞行器的基本结构和飞行原理 (10)2.2.2 四旋翼无人机自主飞行的控制 (15)2.2.4 四旋翼无人机稳定控制算法实用性分析 (17)2.3拟解决的关键问题 (18)2.3.1 无人机数学模型的建立与仿真 (18)2.3.2 四旋翼自主飞行抗扰控制器的设计与仿真 (19)2.4拟采取的研究方法及技术路线 (20)2.4.1 四旋翼无人机数学模型的建立 (20)2.4.2四旋翼自主飞行抗扰控制器的设计与仿真 (22)2.5可行性分析 (25)第三章预期研究成果与计划安排 (27)3.1预期研究成果 (27)3.2计划安排 (27)参考文献 (28)第一章选题背景和意义1.1 选题背景无人机(Unmanned Aerial Vehicles, UAV),通过在机体内装备的自主程序控制飞行或根据地面控制站无线遥控设备的操纵指令控制飞行。
近年来,以其体积小、成本低、适应性强、机动性隐蔽好、可重复使用、可替代人执行危险性大的作战任务等特点成为国内外研究的热点,并逐渐在军事、民用等诸多领域展现出巨大的应用潜力[1]。
通常无人机分为旋翼式无人飞行器和固定式无人飞行器[2]。
固定式无人飞行器出现的较早,自20世纪60年代初,美国首次使用无人机进行军事探查,并在之后的战争中起到巨大的效果,如参与中东海湾战争的“先锋”舰载无人机、科索沃战争的“掠夺者”无人机、阿富汗战争和伊拉克战争中的“捕食者”和“死神”系列无人机、“全球鹰”战略无人侦察机[3]。
随着微机电、通信、新材料和控制方法等科技的完善和研究,使得早期旋翼式无人飞行器相对复杂的工程应用找到了有效的解决方式,并且能够更好地满足如今越发复杂化的作战环境和要求。
基于反步法的四旋翼无人飞行器混合增稳控制
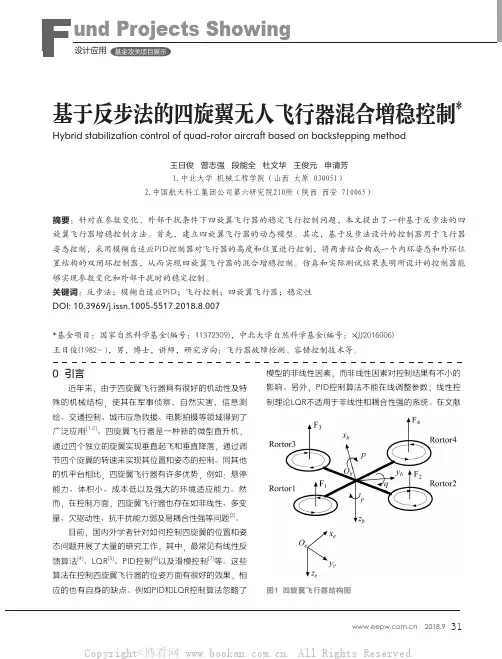
图1 四旋翼飞行器结构图3137 2018.9[8]中,应用了一个集成反步控制器来控制四旋翼飞行器的水平位置和高度。
滑模控制算法具有简单、可靠的优点,是一种很有效的控制算法,但是它也带来了颤振现象[9]。
文献[10]提出了一种基于解析模型的滑模PD控制器来实现对旋翼的控制。
文献[11]针对姿态稳定化问题,采用混合反步算法来创建姿态角加速度函数。
整体反步控制算法也可以用于四旋翼的控制,不足的是,整体反步算法需要有精确的模型,且其鲁棒性较差。
现有的许多研究均表明,在系统不确定性条件下,滑模控制器有很好的控制效果,但它有很高的增益和控制输入。
因此,本文针对在参数变化、外部干扰条件下四旋转动的转子对(1,4)和顺时针转动的转子对(2,3)之间的相对速度来控制机的偏航角。
推力的控制是通过调节四个转子的速度来实现的。
定义系统中两个参考坐标系分别为惯性坐标系和机体坐标系。
惯性参考系为O e(x e y e z e),主体参考系为O b(x b y b z b)。
四旋翼机的绝对位置由X=[x,y,z]T和姿态角Q=[φ,θ,ψ]T决定,其中姿态角包含三个方向角度,分别是滚转角(绕轴)、俯仰角(绕y轴)、偏航角(绕z轴)。
由一个在低速环境下的简单四旋翼飞行器动态模型可以得到:图2 模糊自适应PID控制器结构框图(a)俯仰角 (b)滚转角 (c)偏航角图3 姿态控制对比实验图4 高度控制对比实验其中,J r是与空气动力阻力相关的阻力系数四旋翼重心和每个转子中心之间的距离x,y,z方向的惯性矩。
定义以下变量(2)通过引入矢量X=[x1,x2,…x12]量,则四旋翼飞行器模型的状态空间形式为2 增稳控制器的设计本文所设计的增稳控制器采用双闭环控制结构用于飞行器高度和位置控制的模糊自适应成位置外环,用于飞行器姿态控制的反步控制器构成姿态内环。
2.1 模糊自适应PID控制器模糊自适应PID方法是基于应用模糊逻辑概念的智能算法。
基于积分反步法的四旋翼飞行器控制设计
基于积分反步法的四旋翼飞行器控制设计一、研究背景四旋翼飞行器作为一种新型的无人机,具有飞行灵活、垂直起降等特点,被广泛应用于各个领域。
然而,四旋翼飞行器的控制设计一直是研究的热门话题,如何精准控制四旋翼飞行器实现预定目标是目前学术界和工业界关注的问题。
二、控制策略积分反步法是一种常见的控制策略,它通过整合反馈误差和误差积分来实现对系统的控制。
对于四旋翼飞行器控制,积分反步法可以通过对四旋翼各轴的角速度进行控制来精准控制四旋翼的飞行状态。
具体控制方案如下:1. 设计控制器采用积分反步法设计四旋翼控制器,通过对四旋翼各轴的角速度进行控制,实现控制任务。
2. 控制误差计算通过计算四旋翼的实际角速度与期望角速度之间的差异,确定控制误差。
3. 误差积分对控制误差进行积分处理,可以逐步减小误差,并提高四旋翼控制精度。
4. 控制输出基于积分反步法的控制误差计算和误差积分,确定四旋翼控制输出,实现对四旋翼飞行状态的精准控制。
三、控制效果通过在MATLAB/Simulink上建立四旋翼飞行器模型,并基于积分反步法设计控制器,并在不同工况条件下进行仿真验证,结果表明:1. 基于积分反步法设计的四旋翼控制器具有高度精准的控制效果。
2. 可以实现快速、稳定的四旋翼飞行,大大提高了控制精度和稳定性。
3. 在高风速和不同荷载条件下,四旋翼飞行器的控制器都有很好的适应性。
四、结论本研究提出了一种基于积分反步法的四旋翼飞行器控制策略,在MATLAB/Simulink仿真验证了其精度和稳定性,可以满足实际控制任务要求,为四旋翼飞行器控制设计提供一种新的思路。
基于反步法的小型四旋翼无人飞行器飞行控制系统研究与设计
摘要小型四旋翼无人飞行器由于具有精确悬停、垂直起降以及机械结构简单等特点,已经成为众多研究机构的研究热点,无论是在军事领域,还是在民用领域,四旋翼无人机都有着广泛的应用。
由于四旋翼无人飞行器是一个具有6自由度和4个控制输入的欠驱动系统,其数学模型具有强耦合、非线性、多变量等特点,以及建模不精确和外部干扰等不确定因素,均使得飞行控制复杂化。
因此本文以反步法为基础,结合不同策略,研究与设计了四旋翼飞行器的控制系统,并利用仿真实验验证与分析了所设计系统的飞行性能。
首先,将四旋翼无人飞行器看作刚体,选取合适的坐标系,分析了四旋翼无人飞行器空气动力学特性和飞行原理,在此基础上,推导并建立四旋翼飞行器的数学模型。
其次,在不考虑不确定因素的情况下,详细分析了基于反步法的四旋翼无人飞行器飞行控制系统的设计。
设计过程中,将四旋翼的控制系统结构分为位置环路和姿态环路分别进行设计。
接着,针对飞行器姿态环路存在复合干扰的情况下,论文采用了基于反步法和RBF神经网络的控制策略。
利用RBF神经网络对任意非线性连续函数具有逼近的特点,在控制系统设计过程中在线估计出复合干扰,同时对于逼近误差进行了补偿。
最后,针对在位置和姿态环路均存在复合干扰的情况下,论文采用了基于反步法和ESO的控制策略。
为避免反步设计过程中出现“微分爆炸”现象,提出了动态面策略,以及为提高系统鲁棒性,采用了滑模面;为减轻控制系统的复杂计算,对于系统中出现的复合干扰项,提出了ESO方法对其在线实时估计,并在控制律设计中实时补偿。
关键词:四旋翼无人飞行器,反步法,RBF神经网络,扩张状态观测器,复合干扰,轨迹跟踪ABSTRACTDue to its advantages such as precise hovering, vertical taking off and landing (VTOL), and simple mechanical structure, the quadrotor unmanned aerial vehicle(UA V) has become hotspot in the unmanned aerial vehicle area, and whether in the military field or in the field of civil, the vehicle has been widely used. The vehicle is a typical uneractuated system, and it has six degrees of freedom and four control input. The mathematical model has the characteristics of strong coupling, nonlinear, multivariable, and modeling imprecision and uncertainty factors such as external disturbance, are complicated flight control. So this paper adopts control method based on the backstepping to study and design the flight control system of the vehicle and through the simulation to the control system analysis and verification.Firstly, this paper takes the vehicle as a rigid body, selects the appropriate coordinate system, and analyzes the aerodynamic characteristic and the flying principle. On this basis, the mathematical model of the vehicle is derivated and established.Secondly, without considering various uncertain factors, this paper introduces in detail the flight control system design based on the backstepping. In the design process, the whole control structure can be divided into position loop control and attitude loop to design respectively.Thirdly, for the aircraft attitude loop under the existence of the compound disturbance, this paper adopts the backstepping and RBFNN strategy. Using the characteristic of the RBFNN to approximate arbitrary nonlinear continuous function to estimate the compound disturbance online and compensate the approximation error. The controller can guarantee the vehicle to track the desired trajectory.Finally, for the position loop and attitude loop under the existence of the compound disturbance, this paper adopts the backstepping and RBFNN strategy. For avoiding the complex calculation, the interference is observed by ESO online and the algorithm composites the interference in the control law. For avoiding the problem of “explosion of terms” in backstepping control and improving the robust, the dynamic surface control method and the sliding mode surface are applied to design the controller.KEY WORDS:Quadrotor Unmanned Aerial Vehicle, Backstepping, Netural Network, Extended State Observer, Compound Interference, Trajectory Tracking目录摘要 (I)ABSTRACT .................................................................................................................. I I 第1章绪论 (1)1.1 论文的研究背景与意义 (1)1.2 四旋翼飞行器的国内外研究现状 (2)1.2.1 四旋翼飞行器的应用研究现状 (2)1.2.2 四旋翼飞行器的控制算法研究现状 (8)1.3 论文主要内容与论文结构 (9)第2章小型四旋翼无人飞行器的建模 (11)2.1 四旋翼飞行器的机体结构和飞行原理 (11)2.1.1 四旋翼飞行器的机体结构 (11)2.1.2 四旋翼飞行器的飞行原理 (12)2.2 四旋翼飞行器的数学模型 (12)2.2.1 坐标系分析 (13)2.2.2 四旋翼飞行器的空气动力和力矩分析 (14)2.2.3 四旋翼飞行器的位置子系统模型 (15)2.2.4 四旋翼飞行器的姿态子系统模型 (15)2.3 本章小结 (16)第3章基于反步法的小型四旋翼无人飞行器飞行控制系统设计 (17)3.1 反步法基本概念 (17)3.1.1 李雅普诺夫稳定性 (17)3.1.2 反步法及其稳定性 (18)3.2 四旋翼飞行器飞行控制系统设计 (20)3.2.1 姿态回路控制律设计 (22)3.2.2 位置回路控制律设计 (23)3.3 仿真分析 (24)3.4 本章小结 (27)第4章基于反步法和RBFNN的小型四旋翼无人飞行器飞行控制系统设计 (29)4.1 RBF神经网络基本概念 (29)4.1.1 RBF神经网络结构 (30)4.1.2 RBF神经网络的逼近 (31)4.2 四旋翼飞行器飞行控制系统设计 (32)4.2.1 位置环路控制律设计 (34)4.2.2 姿态环路控制律设计 (35)4.3 仿真分析 (38)4.4 本章小结 (40)第5章基于反步法和ESO的小型四旋翼无人飞行器飞行控制系统设计 (43)5.1 扩张状态观测器(ESO)以及相关基础知识 (44)5.1.1 ESO的设计及其误差有界性分析 (44)5.1.2 动态面策略 (46)5.2 四旋翼飞行器飞行控制系统设计 (47)5.2.1 位置环路控制律设计 (48)5.2.2 姿态环路控制律设计 (49)5.3 仿真分析 (52)5.4 本章小结 (55)第6章总结与展望 (57)6.1 论文总结 (57)6.2 论文展望 (58)参考文献 (59)发表论文和科研情况说明 (63)致谢 (65)第1章绪论第1章绪论在本章中首先简单描述了四旋翼无人飞行器的研究背景和意义,其次简单介绍了四旋翼无人机的发展历程以及目前的发展现状,最后概述了本论文的内容安排和论文的结构安排。
四旋翼飞行器建模及其运动控制
Ab s t r a c t :C o n s i d e r i n g q u a d r o t o r i s a n u n d e r a c t u a t e d , s t r o n g c o u p l i n g , n o n l i n e a r s y s t e m, i n o r d e r t o a c h i e v e
3 8
传感器与微 系统 ( T r a n s d u c e r a n d Mi c r o s y s t e m T e c h n o l o g i e s )
2 0 1 7年 第 3 6卷 第 1 l 期
D OI 1 0 . 1 3 8 7 3 / 1 0 0 0 - - 9 7 8 7 ( 2 0 1 7 ) 1 1 - 0 0 3 8 - 0 4
摘
要 :针对 四旋翼飞行器是一 个欠 驱动 、 强耦合 、 非线性系统 , 提出了运用反步法解决系统非线性 问题 ,
达到对飞行器快速 、 准确 、 稳定控 制 目的。研究 了以反步法作为非线性设计工具对 飞行器 控制 系统 的设 计 问题 , 将 飞行控制 系统 分为 内外环 2个子系统 。建立 四旋翼 飞行器动力学及运 动学 方程 , 并对数学模型进
基于积分反步法的四旋翼飞行器轨迹跟踪控制
U 1
U =
6 ( + + j + ) 6 ( 一 i ) b ( ; 一 ) d ( ; + ∞ 一 ∞ 一 ∞ ; )
=
( c o s  ̄ s i n 觚 s _s i n n )
第3 0卷第 4期
2 0 1 7年 8月
四川理工学院学报 ( 自然科学版 )
J o u na r l o f S i c h u a n U n i v e r s i t y o f S c i e n c e&E n g i n e e r i n g ( N a t u r a l S c i e n c e E d i t i o n )
性 和 欠 驱 动 而提 出的 。相 较 于 自适 应 滑 模 控 制 器 , 线
的解决。首先 , 定义飞行器的参 考系。通常认为惯性坐
标 系 固定 于 地 球 , 即E ( O E, X, Y , Z ) 。 机 体 坐 标 系 则 是 以飞 控 板 为重 心 、 以 XY Z 为 轴 向定 义 的 , 即 B( O B, , Y , z ) , 如图 1 所示。
图1 四旋 翼飞行器 的参考坐标系
基 金项 目: 四 川 省教 育 厅 自然 科 学 重 点 基 金 ( 2 0 1 6 J Y 0 1 7 9 )
作 者简介 : 石 川( 1 9 9 2 一 ) , 男, 河北邯郸人 , 硕士 生, 主要从事无人机 自 适应控制方面的研究 , ( E — m a i l ) 1 1 0 2 s c @s i n a . c n
的高度和水平方 向的位移 。最后 , 通过与传统的反步( B a c k s t e p p i n g ) 控 制法做 实验对 比, 结果表 明, 应用 积分反步( I n t e g r a l B a c k s t e p p i n g , I B ) 控制算法的飞行器能够较为精确地完成飞行器轨迹跟踪的任务。