
励磁控制系统的传递函数
TE S
1 (1 SE
)REEG
令 K
1
(1 SE )REEG
G(s) K 1 TE S
一阶惯性环节
电力系统 自动装置原理
第二节、励磁控制系统的传递函数
2.交流励磁机
可推导出
交流励磁机 AC-I 模型
电力系统 自动装置原理
第二节、励磁控制系统的传递函数
二、励磁调节器各单元传递函数
例见书中104页。
电力系统 自动装置原理
第三节、励磁自动控制系统的稳定性
二、励磁控制系统空载稳定性的改善
要想改善该励磁自动控制系统的稳定性,必须改变发电机极点 与励磁机极点间根轨迹的射出角,也就是要改变根轨迹的渐近 线,使之只处于虚轴的左半平面。为此必须增加开环传递函数 的零点,使渐近线平行于虚轴并处于左半平面。
K AKG K R
电力系统 自动装置原理
第三节、励磁自动控制系统的稳定性
一、励磁系统稳定性计算
求系统的开环传递函数,求开环极点 计算以下量,以确定根轨迹的形状 (1)根轨迹渐进线与实轴的交点及倾角
(2)根轨迹在实轴上的分离点
(3)在 j 轴交叉点的放大系数 根据劳斯判据,确定根轨迹与虚轴的交点 画出根轨迹图
(1 SE )U EG
E (1 K )a
uE Ka
Nda dt
(1
SE )U EGREE
uEE
TE
duE dt
(1 SE )GREEU E
uEE
拉氏变换之
[TL S
(1
SL )RLLG]U E
(s)
uEE (s), G(s)
U EE (s) uEE (s)
力,引起低频振荡。其原因可以归结为两条:
励磁调节器按电压偏 差比例调节;
励磁控制系统具有惯性。
当输电线负荷较重、转子相位角发生 振荡时,由于励磁调节器是采用按电 压偏差比例调节方式,所以提供的附 加励磁电流的相位具有使振荡角度加 大的趋势。但是,励磁调节器维持电 压是发电机运行中对其最基本的要求, 又不能取消其维持电压的功能。研究 表明,采用电力系统稳定器去产生正 阻尼转矩以抵消励磁控制系统引起的 负阻尼转矩,是一个比较有效的办法。
iEE —励磁机励磁电流
磁链与磁通的关系
E NE
dNdE/Ed/tdt
iEE RE iEE RE
uEE uEE
对应不同的运行点,采用饱和系数SE来 表达iEE与uEE之间的非线性关系。
电力系统 自动装置原理
第二节、励磁控制系统的传递函数
SE iEE
I EEA I EEB I EEB
Gs K z
1 Tz s
电力系统 自动装置原理
第二节、励磁控制系统的传递函数
Hale Waihona Puke 三、同步发电机传递函数一阶惯性:
GG
s
KG 1 Td0 s
四、励磁-系统总传递函数
UG s U REF s
1 TAsK E
K A KG 1 TR s TE s1 Td0s1 TR s
入端。当磁场电流跃增时,励磁系统稳定器输出正微分信号,
使电压测量比较单元瞬时输出负信号去减弱励磁机磁场电流。
反之,则增强励磁机磁场电流,而在稳态运行时励磁系统稳定
器无输出。从而构成了软反馈,改善了系统阻尼特性。
电力系统 自动装置原理
第三节、励磁自动控制系统的稳定性
四、改善电力系统稳定性措施——电力系统稳定器(PSS) 在远距离输电系统中,励磁控制系统会减弱系统的阻尼能
第四章、励磁自动控制系统的 动态特性
三峡大学 电气信息学院
第一节、概述
时间响应曲线
tr :上升时间
p :超调量
t p:瞬态响应峰值时间 ts :调整时间
电力系统 自动装置原理
第二节、励磁控制系统的传递函数
一、励磁机的传递函数 1.他励直流励磁机的传递函数
E —励磁机励磁磁链
RE —励磁机励磁电阻
1. 测量比较单元:
GR
S
U de UG
s s
1
KR TR
s
2. 综合放大单元,一阶惯性环节:
GAs
KA 1 TAs
限幅环节
3. 功率放大单元:包括触发器在内的晶闸管整流器的传递
函数为纯滞后环节:
Gs
ud s uSM s
K
e T2 S
z
用泰勒级数展开,略去 高次项得:
电力系统 自动装置原理
PSS——电力系统稳定器
PSS框图与传递函数
电力系统 自动装置原理
因此在发电机转自电压处增加一条电压速率负反馈回路。 引入电压速率反馈后,由于新增加了一对零点,把励磁系统的
根轨迹引向左半平面,从而使控制系统的稳定性大为改善。该 回路即励磁系统稳定器
电力系统 自动装置原理
第三节、励磁自动控制系统的稳定性
三、励磁系统稳定器
励磁系统稳定器原理图
A1输出励磁机磁场电流速率信号到电压测量比较单元的输
同步发电机励磁控制系统的传递函数

小结
1、同步发电机励磁控制系统框图
2、同步发电机励磁控制系统构成 3、同步发电机励磁系统分析方法
4、励磁控制系统的传递函数 (1)励磁机的传递函数 (2)测量比较单元的传递函数 (3)前置放大单元的传递函数 (4)功率放大单元的传递函数 (5)综合放大单元的传递函数
North China Electric Power University
page12
3 前置放大单元的传递函数
电子型励磁调节器的 前置放大单元
电磁型励磁调节器的 前置放大单元
由运算放大器为 基础构成
由磁放大器为基 础构成
忽略延时
G
A
s
1
KA TA
s
U SM . min U SM U SM . max North China Electric Power University
同步发电机励磁控制系统的传 递函数
North China Electric Power University
学 习 目录
一、同步发电机励磁控制系统框图 二、同步发电机励磁控制系统结构 三、励磁控制系统分析方法 四、励磁控制系统的传递函数
North China Electric Power University page2
page14
4 功率放大单元的传递函数
整流电路输出电压方程
ud K ZU SM t TZ
拉普拉斯变换 传递函数
ud s K Z e TZ sU SM s
Gs
ud s U SM s
K
Z
e
TZ
s
泰勒展开
Gs K Z
1 TZ s
《电力系统自动装置原理》课程教学大纲

《电力系统自动装置原理》课程教学大纲一、课程基本信息
二、课程内容及基本要求
a)同步发电机的自动并列
➢自同期并列
➢准同期并列
➢恒定越前时间并列装置的合闸控制频率差控制
b)同步发电机励磁自动控制系统
➢电压控制控制无功功率的分配提高同步发电机并联运行的稳定性改善电力系统的运行条件对水轮发电机组实行强行减磁
c)励磁自动控制系统的动态特性
➢励磁控制系统的传递函数励磁自动控制系统的稳定性电力系统频率及有功功率的自动调节
➢电力系统的频率特性调速器原理电力系统频率调节系统及其特性电力系统自动低频减载及其他安全自动控制装置
➢对汽轮机的影响
➢发生频率崩溃现象
➢发生电压崩溃现象
三、实践环节及基本要求:
详见《电力系统自动装置原理》实验教学大纲
四、学时分配表:
五、课程教学的有关说明
可对下述有关情况做出说明:
1.本课程自学内容及学时
2.课内习题课的安排及学时
3.利用现代化教学手段内容及学时4.对学生能力培养的要求等。
GEC-300励磁控制系统

GEC-31X励磁系统配置
4、600MW机组自并励配置
GEC-31X励磁系统配置
4、600MW机组自并励配置
● 励磁变压器 采用一台三相环氧树脂干式变压器。 型号为:SCB10-5500kVA/20kV/0.80kV。
● 励磁调节器 采用GEC-300型全微机双通道励磁调节器,具有完全独 立的两个电压调节通道(AVR)和两个独立的励磁电流调节 (FCR)通道。 AVR控制采用:PID+PSS2A
GEC-31X励磁系统配置
4、600MW机组自并励配置
● 电气制动柜及变压器(水电系统)
● 灭磁开关柜 采用GEMC-6000A灭磁开关柜,柜内装设起励回路等,同时转子加装 集中阻容吸收装置、非全相及大滑差保护。 灭磁开关选用瑞士赛雪龙HPB60M 82S产品,2000V/6000A。 建弧电压4000V,保证在任何工况可靠完成移能灭磁。 起励回路采用单相双半波整流,抑制二极管整流桥并联问题。 起励回路退出采用机端电压、励磁电流双重逻辑。
● 励磁调节器ECU界面
GEC-31X励磁系统配置
3、300MW机组自并励配置
● 励磁调节器元件
GEC-31X励磁系统配置
3、300MW机组自并励配置
GEC-31X励磁系统配置
3、300MW机组自并励配置
● 智能大功率整流柜
采用三台GEKL系列智能整流柜并列运行,整流柜额定输出电流为2000A, 双柜满足包括发电机短时强励等工况在内的所有运行工况的要求,实际 考虑较大安全裕度,配置三台整流柜。 智能大功率整流柜配置智能控制单元(IPU),可以脱离AVR独立运行(恒 同步电压),励磁系统整体控制通道为2AVR+3IPU方式,增加了系统的可 靠性。 可控硅采用瑞士ABB公司5STP18H 4200器件,2075A/4200V; 风机采用德国EBM低噪音免维护风机,电容采用德国ELECTRONICON产品。 脉冲变压器采用15000V耐压产品。 交流刀闸上海金工1000V/2000A;直流刀闸上海金工1000V/2500A。 快熔采用西整RS8 1000V/1400A。
电气自动化装置复习题整理
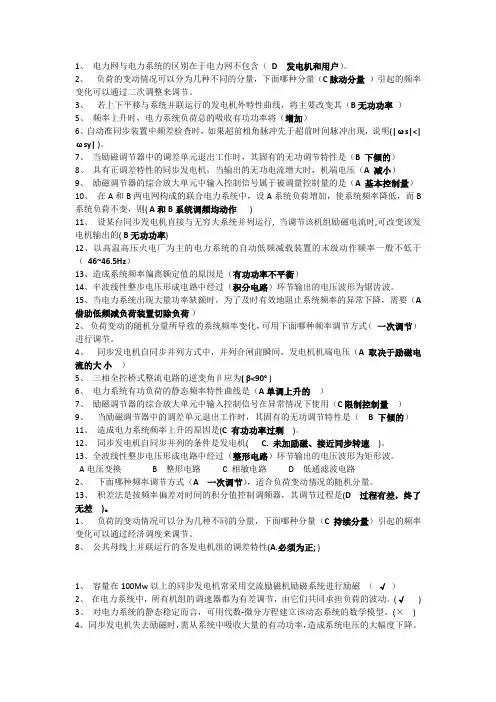
1、电力网与电力系统的区别在于电力网不包含(D 发电机和用户)。
2、负荷的变动情况可以分为几种不同的分量,下面哪种分量(C脉动分量)引起的频率变化可以通过二次调整来调节。
3、若上下平移与系统并联运行的发电机外特性曲线,将主要改变其(B无功功率)5、频率上升时,电力系统负荷总的吸收有功功率将(增加)6、自动准同步装置中频差检查时,如果超前相角脉冲先于超前时间脉冲出现,说明(|ωs|<|ωsy| )。
7、当励磁调节器中的调差单元退出工作时,其固有的无功调节特性是(B 下倾的)8、具有正调差特性的同步发电机,当输出的无功电流增大时,机端电压(A 减小)9、励磁调节器的综合放大单元中输入控制信号属于被调量控制量的是(A 基本控制量)10、在A和B两电网构成的联合电力系统中,设A系统负荷增加,使系统频率降低,而B 系统负荷不变,则( A和B系统调频均动作)11、设某台同步发电机直接与无穷大系统并列运行, 当调节该机组励磁电流时,可改变该发电机输出的(B无功功率)12、以高温高压火电厂为主的电力系统的自动低频减载装置的末级动作频率一般不低于(46~46.5Hz)13、造成系统频率偏离额定值的原因是(有功功率不平衡)14、半波线性整步电压形成电路中经过(积分电路)环节输出的电压波形为锯齿波。
15、当电力系统出现大量功率缺额时,为了及时有效地阻止系统频率的异常下降,需要(A 借助低频减负荷装置切除负荷)2、负荷变动的随机分量所导致的系统频率变化,可用下面哪种频率调节方式(一次调节)进行调节。
4、同步发电机自同步并列方式中,并列合闸前瞬间,发电机机端电压(A 取决于励磁电流的大小)5、三相全控桥式整流电路的逆变角β应为( β<90° )6、电力系统有功负荷的静态频率特性曲线是(A单调上升的)7、励磁调节器的综合放大单元中输入控制信号在异常情况下使用(C限制控制量)9、当励磁调节器中的调差单元退出工作时,其固有的无功调节特性是( B 下倾的)11、造成电力系统频率上升的原因是(C 有功功率过剩)。
电机励磁控制中的传递函数

1.1 他励直流励磁机的传递函数建立如图3.1所示,图中u E ,u EE 分别为励磁机输出电压和他励绕组的输入电压。
他励绕组的电压平衡方程为:u EE =i R EE E +dL dEEtEφ当不计转速变化时,励磁机的内电动势与磁链φe成正比,近似地认为励磁机电压u E 正比于φE。
他励电流i EE 和u E 的关系取决于励磁机的饱和特性曲线,不计饱和时为一条曲线。
根据上述情况有下列关系:uE=K φE一、不计饱和时:u E =K i EEL EE =G1iEE函数为:G(s)=)()(s s uu EEE=s T E +11(励磁系统不计饱和的传递函数)如图3.1所示图3.1 他励直流励磁机的传递函数框图二、计饱和时定义饱和函数为:S E=II I BBA -传递函数为:G(s)=)()(s s uu EEE=S K TEE Es ,1++所以,他励直流励磁机的传递函数框图如图3.2.在图中考虑了励磁机端电压uE与其对应的同步发电机励磁电动势E de 的换算关系。
图3.2他励直流励磁机规格化框图1.2 励磁器各单元的传递函数1.2.1 电压测量比较单元电压测量比较单元由测量变压器、整流滤波电路及测量比较电路组成。
其时间常数T R 主要取决滤波的参数。
测量比较电路的传递函数可用下式表示)(s G R=)()(s s U Gde =s TK RR+11.2.2 综合放大单元综合放大单元、移相触发单元可以合并且近似地当作一个惯性环节。
放大倍数为K A ,时间常数为T A 。
他们的合成函数是)(s G A =sTK AA +11.2.3 功率放大单元励磁调节器中的功率放大单元是晶闸管整流器。
晶闸管整流元件工作是断续的,而晶闸管的这一断续控制现象就有可能造成输出平均电压u d 滞后于触发器控制电压信号。
滞后时间为T Z 。
1.3 励磁控制系统的传递函数求得励磁控制系统各单元的传递函数后,可组成励磁控制系统的传递函数框图,如图3.3所示,在图中,如果采用G(s)表示前向传递函数,H (s )表示反馈传递函数,则该系统的传递函数为)()(s s UU REFG=)()(1)(s H s G s G +为简化起见,忽略励磁机的饱和特性和放大器的饱和限制,则可得:G (s )=ss S T TK T K K d EEAG A,01))(1(+++H(s)=STK RR +1图3.3励磁控制系统传递函数框图所以:)()(s s UU REFG=K K K TT T K T T K K RG A Rd EEARGAs s s ++++++)1)(1)()(1()1(,上式为同步发电机励磁控制系统的闭环传递函数。
100MW汽轮机励磁控制系统设计.

辽宁工业大学电力系统自动化课程设计(论文)题目:励磁机励磁控制系统设计院(系):电气工程学院专业班级:电气工程及其自动化学号: 080303109学生姓名:常佳宁指导教师:(签字)起止时间:2014.12.15—2014.12.26课程设计(论文)任务及评语院(系):电气工程学院教研室:电气工程学院Array注:成绩:平时20% 论文质量60% 答辩20% 以百分制计算摘要在电力系统运行中,同步发电机的励磁系统对于维持发电机端电压、分配并列运行机组之间的无功分配、提高电力系统稳定性等方面起着重要的作用。
并且,励磁控制系统是同步发电机的一个重要组成部分,在保证电能质量、无功功率合理分配和提高电力系统运行的可靠性方面起着十分重要作用。
同步发电机励磁控制器是同步发电机控制系统的核心,本文采用了PID控制系统设计了100MW汽轮机组励磁机励磁控制系统,该系统是一个典型的反馈控制系统,PID控制器简单易懂,使用中不需精确的系统模型等先决条件,因而成为应用最为广泛的控制器。
本设计进行了模糊自调整PID 控制设计,克服了传统PID 控制非线性差、对模型要求高的缺点,并深入进行了基于免疫算法的模糊PID 控制设计,把生物学中的细胞免疫原理用于模糊PID 控制器中,加强了控制器的自我校正能力,自适应能力,提高了控制精度和速度。
关键词:最优控制理论;励磁系统;仿真目录第1章绪论 (1)1.1励磁自动控制系统概况 (1)1.2本文设计内容 (1)第2章发电机励磁系统设计 (3)2.1励磁控制系统功能 (3)2.2励磁控制系统总体设计方案 (3)2.3励磁控制系统测量比较单元电路设计 (4)2.3.1电压的测量 (5)2.3.2比较整定 (5)2.3.3比较整定电路的整定 (6)第3章系统传递函数的建立 (7)3.1他励直流励磁机的传递函数建立 (7)3.2励磁器各单元的传递函数 (8)3.2.1 电压测量比较单元 (8)3.2.2 综合放大单元 (8)3.2.3 功率放大单元 (9)3.3励磁控制系统的传递函数 (9)3.4同步发电机的传递函数 (10)第4章PID控制与系统的仿真分析 (11)4.1系统仿真模型的设计.......................... 错误!未定义书签。
发电机自并励励磁自动控制系统稳定性分析
电力系统自动化课程设计报告题目发电机自并励励磁自动控制系统稳定性分析系别电子与电气工程系专业电气工程及其自动化班级0920***学号0920*****姓名指导教师黄新完成时间评定成绩目录第一章引言--------------------------------------------------------------------------------------------3 1.1基本概述-----------------------------------------------------------------------------------31.2励磁控制系统控制任务-----------------------------------------------------------------31.3 励磁控制系统的稳定性----------------------------------------------------------------3 第二章课设内容-----------------------------------------------------------------------------------4 2.1系统线性化---------------------------------------------------------------------------------4 2.2 稳定性分析--------------------------------------------------------------------------------42.3稳态误差分析------------------------------------------------------------------------------52.4绘根轨迹分析------------------------------------------------------------------------------52.5增强系统稳定性的措施------------------------------------------------------------------6 第三章课设总结------------------------------------------------------------------------------------8参考文献------------------------------------------------------------------------------------------------------9 第一章引言1.1基本概述同步发电机励磁控制系统主要由励磁功率单元和励磁调节器两部分组成,它和同步发电机构成一个闭环反馈控制系统,如下图所示。
励磁系统AVC系统
3、 提高电力系统的稳定性
对于汽轮发电机,其功角特性为:
式中Eq一发电机内电势; Us一受端电网电压; XdΣ一发电机与电网间的总电抗。 当无励磁调节时, Eq=常数,相应功角特性如图2-1(a)所示。此曲线亦称内功率特 性曲线。静态稳定功率极限等于PM= 。对应的功角为900。
自并激方式的优点是:设备和接线比较简单:由于无转动部分,具有较高的可靠性;造价低;励磁变压器放置自由,缩短了机组长度;励磁调节速度快。但对采用这种励磁方式,人们普遍有两点顾虑;第一,发电机近端短路时能否满足强励要求,机组是否失磁;第二,由于短路电流的迅速衰减,带时限的继电保护可能会拒绝动作。国内外的分析和试验表明,这些问题在技术上是可以解决的。自并励方式愈来愈普遍地得到采用。国外某些公司甚至把这种方式列为大型机组的定型励磁方式。我国近年来在大型发电机上广泛采用自并励方式。
0 Biblioteka 发电机内、外功率特性曲线及端电压和内电势变化图
Eq恒定, (b)当Eq恒定,Eq’及U的变化; Eq’恒定, (d)当Eq’恒定,Eq及U的变化; (e) U恒定, (f)当U恒定,Eq及Eq’的变化
(a)Eq恒定, (b)当Eq恒定,Eq’及U的变化; (c)Eq’恒定, (d)当Eq’恒定,Eq及U的变化; (e) U恒定, (f)当U恒定,Eq及Eq’的变化
自并激励磁系统的基本配置
1) 励磁变压器
励磁变压器为励磁系统提供励磁能源。对于自并激励磁系统的励磁变压器,通常不设自动开关。高压侧可加装高压熔断器,也可不加。 励磁变压器可设置过电流保护、温度保护。容量较大的油浸励磁变压器还设置瓦斯保护。大多小容量励磁变压器一般自己不设保护。变压器高压侧接线必须包括在发电机的差动保护范围之内。 早期的励磁变压器一般都采用油浸式变压器。近年来,随着干式变压器制造技术的进步及考虑防火、维护等因素的影响,一般采用干式变压器。对于大容量的励磁变压器,往往采用三个单相干式变压器组合而成。励磁变压器的联接组别,通常采用Y/△组别,Y/Y—12组别通常不用。与普通配电变压器一样,励磁变压器的短路压降为4%~8%。
电力系统自动装置原理-第04章_同步发电机励磁自动控制系统的动态特性(1-2)
• 分离角和汇合角恒等于90。
29
根轨迹的渐近线
• 若开环有限极点数n >开环有限零点数m,则将有 nm条根轨迹分支沿着渐近线伸向无穷远处。渐近
线与实轴的交点和交角分别为:
交点
n
m
pj zi
a j1
i1 (n m)
交角 = (2k+1) /(nm) ( k = 0, 1, 2, nm1 )
第四章 同步发电机励磁自动控制系统的动态特性
1
第1节 概述
一、同步发电机励磁自动控制系统动态特性应满足 的基本要求
二、同步发电机励磁自动控制系统的动态特性指标
2
动态特性应满足的基本要求
①控制系统应能稳定运行(自身空载和带载情况下稳 定运行、对电力系统的稳定运行具有积极作用或负 面影响较弱不致影响电力系统的稳定运行);
②动态特性要良好。
3
动态特性指标
①励磁电压响应比:励磁电压在最初0.5秒内上升的平均速率。
②由励磁电压响应曲线定义的指标:发电机空载、额定转速条 件下,突然加入励磁使发电机端电压从零升至额定值时的时间
响应曲线的上升时间(tr)、超调量(p)和调整时间(ts)可
以作为动态特性指标 。
上升时间(tr):由稳态值的10%上升到90%(或5%至95%或 0%至100%)的时间 。通常,对欠阻尼二阶系统,取0%至 100%;对过阻尼二阶系统, 取10%至90% 。
19
第3节 励磁自动控制系统的稳定性
一、概念回顾 二、励磁控制系统空载稳定性分析 三、励磁控制系统空载稳定性的改善
20
概念回顾
1.基本概念 ①控制理论分类 ②古典控制论的分析方法 ③根轨迹的定义 ④根轨迹的求取方法 2.根轨迹的直接作法(设以开环放大倍数K为参变量) 作图规则包括:
发电机励磁控制系统MATLAB仿真
上海电力学院《自动控制原理》MATLAB仿真实验报告课程:自动控制原理题目:发电机励磁控制系统院系:电气工程学院班级:2010021姓名:学号:20102168发电机励磁控制系统(PID 、超前、滞后控制)仿真一、仿真模型图1发电机励磁控制系统模型如图所示为发电机励磁控制系统模型。
功率励磁装置的传递函数为11f T S+,发电机的等效传递函数为11d T S'+,10.05T s =,0.5f T s =,5d T s '=,20K =,分别用不同的控制器(PID ,超前,滞后)使系统相位域量50γ≥,误差系数大于40。
,在实验过程中比较不同控制器的特点。
二、系统控制器 (1) PID 控制器PID 控制器有三个可以调整的参数,即p K 、i T 和d T ,11c p d i G K T s T s⎛⎫=++ ⎪⎝⎭这种控制器既有比例作用的及时迅速,又有积分作用的消除余差能力,还有微分作用的超前控制功能。
当偏差阶跃出现时,微分立即大幅度动作,抑制偏差的这种跃变;比例也同时起消除偏差的作用,使偏差幅度减小,由于比例作用是持久和起主要作用的控制规律,因此可使系统比较稳定;而积分作用慢慢把余差克服掉。
只要三个作用的控制参数选择得当,便可充分发挥三种控制规律的优点,得到较为理想的控制效果。
PID 控制器特别适用于过程的动态特性是线性的而且控制性能要求不太高的场合。
(2) 超前校正控制器超前校正装置的主要作用是通过其相位超前效应来改变频率响应曲线的形状,产生足够大的相位超前角,以补偿原来系统中元件造成的过大的相位滞后。
利用其相位超前特性,可以增大系统的稳定裕度,提高动态响应的平稳性和快速性;对提高系统稳态精度作用不大,系统抗干扰能力有所下降(一般用于稳态精度已基本满足要求,但动态性能差的系统);利用校正函数()11c p TSG s K TSα+=+,()1α>求得参数进行校正。