
ovation常用算法
1.Ovation 控制系统常用控制算法1-1. 模拟量控制常用算法1. 三选中MEDDIANSEL2. 二选一2XSELECT3. 加法器SUM4. 函数发生器FUNCTION5. PID 调节器6. 软手操器MASTATION7. 控制方式切换器MAMODE8. 控制输出平衡器BALANCER9. 切换器TRANSFER10. 常数发生器A V ALGEN11. 高、低监视器HIGHLOWMON12. 低监视器LOWMON13. 高监视器HIGHMON1-2. 逻辑控制常用算法1. TD ON 延时闭合2. NOT 非门3. ONESHOT 上升沿脉冲发生器4. OR 或门5. AND 与门6. ASSINGN7. KEYBOARD 操作键盘接口2.控制算法基本概念2-1. 算法符号定义1. 实线实箭头模拟量点(必须输入或输出)2. 虚线空箭头数字量点(必须输入或输出)3. 虚线实箭头模拟量(任意)4. 虚线空箭头数字量(任意)2-2. 算法参数Variable(变量)=(输入/输出点)Tuning Constant(调整参数)=保持常量的固定参数(可在操作员站或通过Control Builder修改)Data Initialization (数据初始化参数)=固定常量(不可由OPR改变,可由CB改变)Selectable(可选择的)=调整参数即可以是一个算法记录域的可调整常数也可以是一个点记录域。
2-3. 算法的品质检查和品质传递当一个无效数输入到算法时(如负数的平方根),一般输出也为无效,并且用Bad品质作标记。
无效数有三种:未定义的,不正常的,NAN。
一个未定义数是从没有合理结果的数学运算中产生的,一个NAN(非数值)无效字是一个不可识别的实数格式,且不该出现,当算数运算结果太小,以致无法用实数格式显示时,不正常数就产生了,此时站点进入报警状态,其故障码为66,错误标识ID=3。
算法输出点的品质选择输入点最差的品质。
过程点或算法点的2W状态字描述的是算法生成的错误信息,3W状态字描述的是算法工作模式状态字(如:跟踪,手动,自动等)。
2-4. 算法的硬件地址当MASTAION算法与LI卡件相连接时,需要在MASTAION算法内填入LI卡件的硬件地址。
确定卡件地址的主要步骤如下:1. 通过点信息查看模块点记录2. 选择模块点记录的HARDWARE标签,在HD字段中寻找十六进制表示的硬件地址该算法需要卡件的基地址,因此将硬件地址中的“D”去掉并将其换成”0”。
3. 把该地址输入到MASTATION算法的硬件地址字段内,如:LI卡的HD=0x9D则填入MASTATION 0x90。
2-5. 跟踪原则(CB在一张图内自动设置算法跟踪)1. 若下游的跟踪有多个源,则跟踪最初建立的算法(小号算法),可以手动改变跟踪顺序。
2. Balancer算法不受限制,它可跟踪16个下游算法。
3. 通过EDIT编辑算法清除算法的TRIN域即可消除跟踪。
4. 出现下列情况,跟踪将被修改。
⏹选择带有TRIN引脚的符号⏹与TRIN引脚连接5. 若非跟踪算法被插入到跟踪算法之间,需人工建立跨越该算法的跟踪。
6. 设置算法的TPSC和BTSC域实现抗积分饱和。
7. 跨页跟踪需要人工在页连接符号填入跟踪点名和页号。
2-6. 算法跟踪策略由跟踪信号在算法之间的传递来实线算法间的跟踪,这些信号告诉上游算法是否处在跟踪状态和下游算法需要什么值来取得当前的输出值。
跟踪逻辑的插入是透明的,不需用户完成,而用户可以进行阻断跟踪逻辑,一般对于只有IN1输入的算法都有一个用于跟踪的输出点TOUT,TOUT包括:串接IN1变量的跟踪输出值,工作模式及状态输出信号。
一些算法的TOUT作为上游算法的TRIN(包括:模拟量输入及限制,模式输入信号等)当前输入变量多于1个时,TOUT就被传递给IN1输入端。
2-6-1.设置和使用数字跟踪信号跟踪:PID算法:设定值=过程值,输出值=跟踪输入值TRANSFER算法:未被选中的那一端进入跟踪状态MASTA TION算法:第一次上电时读硬件值后设置回路跟踪传递,当跟踪输入为“真”,所有算法都设置跟踪输出为“真”。
3.算法功能3-1. 三选中(MEDIANSEL)功能:监视3个模拟量输入的品质和相互之间的偏差,正常情况下算法的输出为3个输入模拟量的中间值,反之,算法确定为最好的或者尽可能正确的输入,或者输入的平均值作为输出。
3-1-1.算法符号3-1-2.算法输入信号:3个输入模拟量(通常是硬件点)XA,XB,XC3-1-3.算法输出信号:1 OUT (中间值)2 HI (选择高报警模拟量输出)3 LO (选择低报警模拟量输出)4 提供12个数字信号输出,表明算法输入的状态。
5 1个成组开关量点PBPT(表明算法输入的状态)12个开关量输出点的定义:ABDA 输入变量A和B之间偏差大――――报警输出ABDC 输入变量A和B之间控制偏差大――――报警输出ACDA 输入变量A和C之间偏差大――――报警输出ACDC 输入变量A和C之间控制偏差大――――报警输出BCDA 输入变量B和C之间偏差大――――报警输出BCDC 输入变量B和C之间控制偏差大――――报警输出XABQ A传感器品质坏―――报警输出XBBQ B传感器品质坏―――报警输出XCBQ C传感器品质坏―――报警输出XBQ 3个传感器品质坏―――报警输出XALM 传感器故障报警,包括任一信号品质坏报警,控制偏差报警,报警偏差报警等。
MRE 切手动(包括:3个输入品质报警,1个输入品质报警另2个控制偏差报警,3个点之间都存在控制偏差报警。
)PBPT成组点包括16个bit位:0-15bit分别定义MRE,传感器故障,测点品质报警,控制偏差报警,报警偏差报警等信息。
Bit 0: Manual rejectBit 1: Transmitter malfunctionBit 2: All transmitters in Quality AlarmBit 3: Quality Alarm for Transmitter ABit 4: Quality Alarm for Transmitter BBit 5: Quality Alarm for Transmitter CBit 6: Alarm deviation between Transmitters A and BBit 7: Alarm deviation between Transmitters A and CBit 8: Alarm deviation between Transmitters B and CBit 9: Control deviation between Transmitters A and BBit 10: Control deviation between Transmitters A and CBit 11: Control deviation between Transmitters B and CBit 12: Inhibit Control Deviation Check for MRE OutputBit 13: Transmitter A modeBit 14: Transmitter B modeBit 15: Transmitter C mode3-1-4.与操作键相关的功能键定义P1:请求中间模式P2:请求传感器AP3:请求传感器BP4:请求传感器CP5:禁止控制偏差报警检查,输出MRE手动抑制信号。
3-1-5.算法参数1. 控制字CNTL设定品质报警的品质类型:bit 0:MRE信号类型:0 =脉冲信号,1 =持续信号。
bit 1:高/低输出:0 =选择高值GOOD品质输出,1 =选择低值GOOD报警(与HMTR和LMTR有关)。
bit 2:品质报警类型: 0 =品质坏BAD报警,1 =品质非好NOT GOOD 报警。
2. 报警偏差死区ALDB当两个点之间的偏差大于ALDB规定的值时,输出偏差报警数字信号。
3. 控制偏差死区CNDB当两个点之间的偏差大于CNDB中规定的值时,输出控制偏差报警数字信号,ALDB 的值要比CNDB值小。
4. 高报警监视值HMTR数值,用于当一个点的品质为Bad,且剩余2个点有偏差报警时,输出点的选择值。
5. 低报警监视值LMTR数值,用于当一个点的品质为Bad,且剩余2个点有偏差报警时,输出点的选择值。
6. 高报警监视值HI(输出模拟量)7. 低报警监视值LO(输出模拟量)3-1-6.算法输出控制策略分析⏹如果3个传感器都处在品质报警状态,其输出值保持最后的Good状态值不变,品质为Bad(或者输出无效)。
⏹如果2个传感器处在品质报警状态,其输出值取不在品质报警传感器的值。
⏹如果1个传感器处在品质报警且剩余2个点品质为Good且无偏差报警时,其输出取剩余2个点的平均值。
⏹如果1个传感器处在品质报警且不在品质报警状态的两个传感器有一个控制偏差报警时,其输出值为:●如果两个值的高值大于HMTR给定值,且较低值不处于监视报警状态,则输出值为较高值。
●如果两个值的低值小于LMTR给定值且较高值不处于高监视报警值状态,则输出为较低值。
●或者根据控制字CNTL初始定义的选高/低原则确定输出参数值。
⏹如果3个点无品质报警,但相互之间都有控制偏差,则输出值为:●如果3个输入的最高值大于HMTR规定值,则选择最高值●如果3个输入的最高值低于LMTR规定值,则选择最低值●或者,按控制字CNTL初始定义的选高/低原则确定输出参数值。
⏹如果3个传感器都不在品质报警状态,或者无控制偏差报警状态,则高报警输出值HI=OUT 低报警输出值LI=OUT,否则高报警输出值HI=无品质报警的最高值,低报警输出值=无品质报警的最低值。
3-2. 2XSELECT 选择或监控两个传输信号功能:监视两个输入信号的偏差和品质,可手动或自动执行输出值的选择方案。
算法符号:1 Average2 Lower3 Higher4 Transmitter A5 Transmitter BMode Output ValueAverage Average value of the two transmitterinput valuesLower Lower value of the two transmitterinput valuesHigher Higher value of the two transmitterinput valuesTransmitter A Value of Transmitter ATransmitter B Value of Transmitter BFunction Key UseP1 Transmitter A mode requestP2 Transmitter B mode requestP3 Toggle the inhibiting of the ControlDeviation Alarm check on the manualreject (MRE) outputP4 Average mode requestP5 Lower mode requestP6 Higher mode request3-3. PID 比例加积分加微分控制器功能:PID算法提供一个比例加积分加微分的控制器函数,输出值可由用户定义范围限制,并且在内部实现抗积分饱和。
Ovation系统单点温度保护算法分析及验证

Ovation系统单点温度保护算法分析及验证摘要:本文对Ovation DCS(Distributed Control System,集散控制系统)中的温度保护算法TEMPHIGH的内部逻辑进行了理论分析,发现在温度保护设定值低于环境温度时,保护信号无法触发,算法功能失效。
文章依据现场实际控制要求,通过逻辑组态仿真试验验证了理论分析和仿真结果的一致性,提出了在准确使用该算法时应注意的问题。
关键词:Ovation;温度保护算法;组态;仿真试验1引言工业控制过程中,低温测量传感器主要采用热电阻,逻辑保护一般通过冗余测点的“与”或者“2/3逻辑”判断从而提高连锁保护的可靠性。
实际工程中由于各种原因,无法对同一个参数安装多个测点,只能通过单点进行保护,如某燃煤机组其风扇磨配套液力耦合器,支撑和推力轴承温度共9点,均是单点启动跳闸。
12Ovation中带速率限制的温度保护算法TEMPHIGH2.1算法的内部逻辑该算法是一个“宏”,即DCS厂家根据最基本的功能块搭建出来的一个“程序段”,组态时当作一个标准功能块来使用。
其内部逻辑如图1所示。
1图1 TEMPHIGH算法内部逻辑12.2算法说明2.2.1温度保护回路:当温度点品质不坏,且变化率在允许范围内时(上升速率不超过限值,一般为3~5℃/S,下降无速率限制),温度保护算法正常工作。
此时温度超过保护限值经延时后保护动作,输出为1。
信号流程:IN→高限监视HIGHMON→延时TDON→第一个AND→OUT为1。
2.2.2静态闭锁及报警回路:当温度测点品质坏时,温度保护输出自动禁止,并通过ALM发出报警信号(注:需要时可接至光字牌报警),直至测点品质恢复后重新进行逻辑判断。
闭锁流程:IN→品质判断QUAL(此时因BAD置1)→或门OR→RS触发器置位→取反NOT→第一个AND→OUT为0。
本算法品质判断检查的项目是:BAD、FAIR、NOT GOOD、GOOD,当传感器故障(备注:可能超上、下限量程)时BAD置位。
OVATION系统中的一些常用命令和用法
OV ATION系统中的一些常用命令和用法1.在线查询命令:man xxx2.修改文件或目录的读、写、执行的权限,chmod [-R] mode name……mode:r(4),w(2),x(1)用su进入超级用户:chmod 许可权数值文件名/目录名(如chmod 777 filename1,chmod 666 filename2)改变文件或目录群组拥有权:chgrp [-R] groupname name(name可为文件名或目录名) 如:chgrp level4 文件名(level4为组名)chown username name(username为用户级别,name可为文件名或目录名)3.压缩文件:compress filename、compressdir directory-nameuncompress、uncomoressdir4.重定向:cat file1>file2-将file 1的内容送到file 25.文件连接:in [-s]oldname newname(hard link) in [-s]oldname newname(Symblick link)6.移动或更改文件、目录名称mv file1 file2……将file1更改名为file2的文件mv file1 dir1……将file1移到目录dir1下7.文件字符串寻找:grep string file8.密码的修改:passwd user4(user1…)9.查看各站的IP地址:cd /etc,more hosts10.查看目录所占磁盘容量:du [-s]directory11.查看文件内容:cat ,morecat filename or more filename12.输出控制:command>file……将command执行的结果送到file中,如:ls –l > list 将“ls –l ”执行的结果,写入list文件中。
ovation常用算法说明

1-1. SETPOINT 带回路接口卡的软/硬设定值操作站功能:算法符号:1-2. MASTA TION (手动/自动操作站)功能:将一个基于CRT的软手动/自动操作站与一个可选的带有OV A TION回路接口模块卡结合到一起。
⏹算法符号:⏹工作方式:自动、手动、就地(Auto,Manual,Local)1-2-1.连接类型:⏹SOFT(软手操站),RLI 与回路接口卡相连带SLIM手操器(复位或上电时,读LI卡的值作为输出OUT),RVP与阀定位模块相连。
⏹自动模式:AUTOOUT = (IN1 x IN1 GAIN) + IN1 BIAS + BIAS BAR,当算法处在跟踪方式时,输出=跟踪输入,跟踪消失时,从跟踪输入回到OUT计算。
当升高禁止或降低禁止信号存在时,它会阻止输出跟踪跟踪输入值。
偏置BAR是在自动方式时有效加入MASTA TION的输出值,在手动方式时可修改但无效。
如果连接LI卡,则输出值写入LI卡。
⏹手动模式:ManualOUT=操作员在CRT上的手动改变输出,升/降禁止优先于手动键盘输出,而跟踪信号会使算法的输出=跟踪输入而不受升/降禁止信号的影响。
如果连接LI卡,则输出值写入LI卡,在本地模式下可通过SLIM改变输出值。
⏹本地模式:Local仅对选择LI卡和SLIM时有效。
在该模式下,由SLIM直接控制LI卡的输出。
MASTA TION读LI卡值且跟踪。
在这种跟踪方式下,控制器的所有定向命令(如……),对该算法均无效。
1-2-2.模式切换:MAMODE的数字抑制信号将拒绝将该算法从自动方式进入手动方式或者拒绝该算法从自动进入本地模式。
(当手动禁止性能打开时,MRE=1)通过CRT键切换(不在Local 方式下)在SLIM上切换。
如果连接LI卡,且硬件有错,算法会拒绝进入本地模式。
如果LI卡在本地模式时有一个SLIM通信错就会拒绝LI卡进入手动方式,而MASTA TION算法仍可进入手动方式。
Ovation系统简介

仿真试验成为数字化仪控系统真正投入运行前原理样机、工程样机研制过程中非常重要的手段之一。
Ovatio n系统简介在核电站数字化仪控系统开发仿真试验中.采用的是西屋公司Ovation的最小配置系统。
这是一个可以扩展的快速以太网系统.其中的SUN Blade150工作站既作为工程师站,又作为操作员站,所有的控制组态都在SUN工作站上进行。
从而建立的最小配置核电站数字化仪控系统组成包括:I /O卡件、控制器、高速数据通信网络、系统服务器、操纵员控制台、工程师站、显示器、键盘、微机等。
该Ovati on系统的硬件配置如图7:(1)Sun Blade15O工作站一台,作为Ovation系统的操作员站和工程师站,主要用于完成监视以及组态等任务。
主要性能指标和配置为:600MHz Sparc处理器芯片;512M内存;36G内置硬盘;32M 显存的显示卡;20英寸纯平彩色CRT显示器;软盘驱动器、CD—ROM驱动器;外置SCSI硬盘盒和磁带驱动器。
(2)Ovatio n控制器一套.可实现从10ms~30 S五种不同频率的过程控制.并实现报警处理、冗余处理、控制状态和备份状态管理、以及故障自动切换等功能。
配备了VxWorks嵌入式实时操作系统。
两组控制器硬件,互为冗余:两组控制器电源.互为冗余。
CiSCO24口高速交换机,作为Ova t ion控制器和Sun工作站通信连接的桥梁.提供1 00M带宽的高速以太网通信条件。
4个I/o模块,主要是数据的采集和发送模块.包括模拟量和数字量的处理。
模拟量输入/输出模块,8路输入/输出信号互为隔离.每路有单独的A/D(D/A)转换器.O.4w低功耗.1 3位分辨力.正常时每秒刷新10次.每8 S自动校验一次.每路电流输入配有熔断保险丝。
左权-控制算法说明

英文缩写解释
1-MRE:强制切手动 2-ARE:强制切自动 3-L (LWI):闭锁减(禁止MASTAION输出指令减) 4-R (RAI):闭锁增(禁止MASTAION输出指令增)
LWI RAI
MRE TRK ARE A L M/A R MODE M PLW PRA LOC BACT STRK MODE
STOP PMT
自动启动 保护启动
AUTO START
STDMD
PROTECT START
自动停止
保护停止
AUTO STOP
SPDMD
PROTECT STOP
需要掌握的英语或缩写(1) 1- RUNNING-运行(反馈) OPENED-全开 2- STOPPED-停止 (反馈) CLOSED-全关
OVATION 部分控制算法介绍
华仿科技 吴铭棉
控制逻辑常见的数值分类
1-模拟量:测量值、四则运算算术值等,如
温度、压力、流量、液位等。 2-数字量:布尔逻辑运算,即具有ON和OFF (真或假)、(0或1)的特征 3-打包点:数学上称之为数组,即一个打包 点涵盖了多种信息(信息其实就是一个或者 多个模拟量或数字量的组合),OVATION 里常见有跟踪、应用于画面帮助里的启动允 许、跳闸条件驱动、设备跳闸首出条件等。
3- PROTECT ACT-保护动作(外部I/O接口)
VLV FAULT -阀门故障(外部I/O接口) 4- REMOTE-远方(ON)/就地(OFF) (I/O接口) RMT CTL-远方(ON) /就地(OFF)控制 5- START PMT-启动允许 (内部逻辑,若无 OPEN PMT-开允许 引线则默认允许) 6- STOP PMT -停止允许 (内部逻辑,若无 CLOSE PMT-关允许 引线则默认允许)
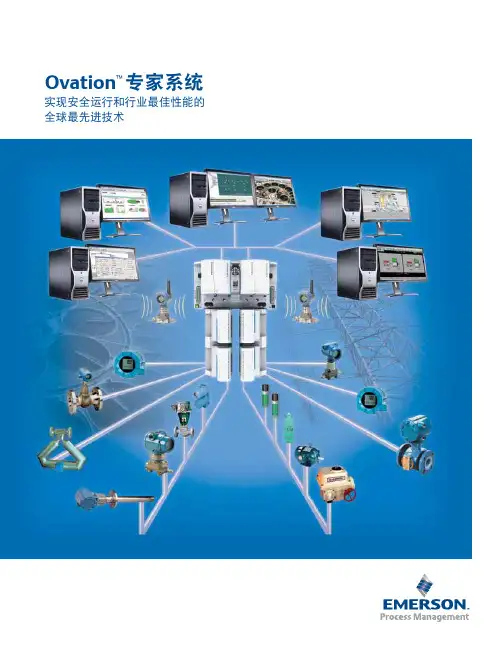
艾默生 Ovation专家控制系统简介 2011版
၃న
FDDI ࡴཨᇵ၃ ጒᇵ၃ ႇღ၃
ஏਾ ஏਾ
NetDDE ODBC OPC DA ݕߴਾଁ OPC DX OLE DB XML Express ਾଁ! (Xi)
૰༄फ़ ૰༄ ૰ ༄फ़ ༄ फ़
ׁݓ X ፮ޤ ናڋ Web ޭڋჺ Windows ࠵ႚධ ᇧֻົވ Ꮰ༄ဇ
通过利用智能设备提供的丰富数 据,艾默生 AMS 套件:智能 设备管理器的 Ovation 本地应 用程序允许您执行预见性维护计 划,持续分析设备状态,并在问 题影响过程前发现问题,从而避 免对正常设备的不必要维护和花 费。 Ovation PlantWeb 警告 Ovation PlantWeb 警告生成警 报来通知您现场设备的性能问 题。PlantWeb 警告包括用于辅 助维护计划的咨询警告、用于指 示需要立即进行维修的维护警告 和用于指示设备出现故障的故障 警告,电站操作员可以做出相应 反应。 操作清楚简单 要实现成功运行,让电站操 作人员可以清晰、简单、轻松 地通过窗口导航到过程十分重 要。Ovation 操作员工作站实 现了这一目标,它带有清晰的、 高分辨率的过程图形、易于访问 的趋势数据、先进的系统诊断显 示、用户友好的帮助屏幕和用于 确定报警优先级的精密报警管理 和分析软件包,使控制室的人员 可以快速隔离并解决问题。
༮ᏍᏓღ ༮Ꮝ ᏍᏓღ Ꮝ ᏍᏓ Ꮣღ Ꮣ
HART Foundation ო٠Ꮣღ Profibus DeviceNet Wireless HART IEC 61850
૿፟ධञ!J0P ૿፟ධञ ධञ!J0 J0P
75 mHz ୲ۃධ Q-line ञ Ovation I/O 400 mHz ୲ۃධ ়ڈ၃నਾଁ ᅎ૿፟ධ SCADA ࠵ႚධ ᇵ၃௸ ૿፟ධ ᇵ၃ናڋ I/O ়ڈภᄹ (SIL) ݢᏊ؝ღ
Ovation时序控制探讨
Ovation时序控制探讨摘要:介绍时序控制的应用及Ovation中时序设置的原则,通过现场除氧器液位控制试验中出现的问题,分析时序控制对逻辑功能的影响,提出解决时序问题的方案,并使用时序图对方案进行微观分析,现场测试解决方案并通过,得出正确的时序逻辑,以维持控制系统稳定。
关键词:时序;执行周期;脉冲带宽;逻辑组态前言某电厂一期工程共建设2台单机容量为1250MW的AP1000机组,电站主控制系统采用Emerson Ovation平台搭建,是全数字化仪控系统,这不同于传统的模拟系统,逻辑中存在的潜在错误或缺陷在特定触发条件下会引起错误的指令输出,造成系统功能失效,从而对核电站的安全稳定运行造成潜在严重影响。
对Ovation控制系统而言,时序控制的错误正属于这种潜在的错误,很难去发现,因此,有必要对Ovation控制系统中的时序控制作深入研究。
1.时序控制应用1.1时序控制介绍时序可理解为在DCS的一个执行周期内,完成一个控制循环,各个环节执行的顺序[1]。
执行周期由组态工程师配置,执行周期确定后,控制系统输入输出数据将在每个周期内更新一次,输入输出数据由每个逻辑块运算产生,而每个逻辑块之间按照特定的顺序依次执行,最终完成控制运算和信号输出。
可以认为DCS 中控制器的控制过程是串行完成的,即在固定的执行周期内,它将顺序地完成输入数据采集、控制逻辑运算和控制信号输出等过程。
在下一个执行周期内,仍然按照同样的执行顺序依次执行。
由于每个逻辑块的执行顺序是固定不变的,因此工程师在进行软件组态时,必须在保证逻辑功能正确的同时,要保证逻辑块执行顺序的正确性,确保控制逻辑正确执行。
模拟量控制中时序的错误,将会影响控制系统的精度,开关量控制中时序的错误,可能会造成错误的指令输出,例如设备误动或拒动。
1.2时序控制在Ovation中的应用在Ovation控制系统中,其控制器中的算法逻辑是顺序计算的,算法模块的执行有先后次序,这种有次序的执行方式即为Ovation中的时序控制。
OVATION-逻辑组态
OVATION 逻辑组态1、组态概述2、ovation组态及下装基本操作3、在线调试存在的逻辑4、建立宏算法;使用宏算法;实时回路中宏参数整定5、回路的备份及导入、导出1、组态概述控制器的特点– 5个任务区, 3-5号任务区可根据要求设置运算速度(10 ms - 30S);1号为100mS,2号为1000mS– Serial & Parallel I/O通讯方式可选;–冗余切换条件:控制处理器故障;网络通讯故障;I/O 接口故障;控制器电源断;控制处理器复位;控制器的负荷:每对控制器最多32000 个点;•每对控制器最多128 块I/O 模件(16 条支线);•每对控制器最多可接受4778 个I/O 点;•每对控制器最多1024 个SOE 点;•每对控制器最多2048X4 个第三方点;点的分* 点根据收集信息的对象不同分为十一大类:DU - 站点RN - 节点点RM - 模件点LA - 模拟量点DA - 豪华模拟量点LD - 数字量点DD - 豪华数字量点LP - 打包点(16个开关量)DP - 豪华打包点LC - 算法点PD - 打包数字量点(32位开关量或2个16位模拟量) (用于数据传送)加一个数字量选择完成填写表格中数据练习:建立数字量点1. 建立一个马达反馈信号点:(DI1-XXX)(LD类型的点;XXX为学习组的组号)Point:Description:点的描述(可写中文;如:马达反馈信号XXX);Characteristics:点的特征符;如:A-------OPP Rate:点的报警等状态的处理速度;一般与点的更新速度(Frequency)一致;Config:Status checking type:设置点的报警状态:Alarm on Zero)(当选择No Status Checking时,点为无报警);Security:设置点的操作权限范围:至少选择一个区名,否则,点将不能在操作站上操作。
《核电厂仪表与控制系统》第13部分-集散控制和信息系统
外部通信层将数据传输到其他通信网络,如应急指挥中心。
AP1000核电厂I&C系统概念性结构图
单元机组数字化仪控系统的功能子系统
➢运行与控制中心系统(OCS) ➢数据与显示处理系统(DDS) ➢保护与安全监测系统(PMS) ➢电厂控制系统(PLS) ➢汽轮机控制和诊断系统(TOS) ➢特殊监测系统(SMS) ➢多样性驱动系统(DAS) ➢辐射监测系统(RMS) ➢地震监测系统(SJS) ➢堆芯仪表系统(IIS) ➢控制棒控制系统 ➢控制棒棒位指示系统
13.1 DCIS概述
13.1 DCIS概述
集散控制和信息系统 distributed control and Information system(DCIS) 以计算机、控制、通信和屏幕显示技术为基础,由一个过程控制级和一个 过程监控级通过通信网络为纽带组成的多计算机系统。
实现对生产过程的数据采集、控制、显示和操作功能,并实现数据共享。 其主要特点是分散控制、集中操作、数据共享、分级管理、配置灵活、组态
核电厂仪表与控制基础
第13单元 集散控制和信息系统(DCIS)
第13单元目录
13.1.DCIS概述 13.2.AP1000核电厂仪控系统的特点 13.3 Common Q 平台技术 13.4 Ovation平台技术 13.5 AP1000 DCIS系统数据通信 13.6.仪控系统供电要求 13.7.结束语
➢电厂压缩空气系统 ➢取水泵房 ➢除盐水生产系统 ➢循环水系统
除了“运行与控制中心系统(OCS )和数据与显示处理系统(DDS) ”以外,其他系统都是独立运行的 。所有的这些系统都与控制室通讯 并产生数据,多数系统都能接受操 纵员的命令。
ovation常用算法Word版
1.Ovation 控制系统常用控制算法1-1. 模拟量控制常用算法1. 三选中MEDDIANSEL2. 二选一2XSELECT3. 加法器SUM4. 函数发生器 FUNCTION5. PID 调节器6. 软手操器 MASTATION7. 控制方式切换器MAMODE8. 控制输出平衡器BALANCER9. 切换器TRANSFER10. 常数发生器AVALGEN11. 高、低监视器HIGHLOWMON12. 低监视器LOWMON13. 高监视器HIGHMON1-2. 逻辑控制常用算法1. TD ON 延时闭合2. NOT 非门3. ONESHOT 上升沿脉冲发生器4. OR 或门5. AND 与门6. ASSINGN7. KEYBOARD 操作键盘接口2.控制算法基本概念2-1. 算法符号定义1. 实线实箭头模拟量点(必须输入或输出)2. 虚线空箭头数字量点(必须输入或输出)3. 虚线实箭头模拟量(任意)4. 虚线空箭头数字量(任意)2-2. 算法参数Variable(变量)=(输入/输出点)Tuning Constant(调整参数)=保持常量的固定参数(可在操作员站或通过Control Builder修改)Data Initialization (数据初始化参数)=固定常量(不可由OPR改变,可由CB 改变)Selectable(可选择的)=调整参数即可以是一个算法记录域的可调整常数也可以是一个点记录域。
2-3. 算法的品质检查和品质传递当一个无效数输入到算法时(如负数的平方根),一般输出也为无效,并且用Bad品质作标记。
无效数有三种:未定义的,不正常的,NAN。
一个未定义数是从没有合理结果的数学运算中产生的,一个NAN(非数值)无效字是一个不可识别的实数格式,且不该出现,当算数运算结果太小,以致无法用实数格式显示时,不正常数就产生了,此时站点进入报警状态,其故障码为66,错误标识ID=3。
算法输出点的品质选择输入点最差的品质。