
第2章_短基线水声定位系统(SBL)
2.2 使用非同步信标的短基线系统
定位解算的思路:
通过测量两两水听器接收信号的时间差,确定信标相对 水面船的距离。
由于使用的是非同步信标,只能利用时间差进行测向, 在进行定位。 利用几何关系建立定位方程。
解方程,确定水面船的相对信标的位置。
根据信标的绝对位置,确定水面船的位置坐标。
介绍短基线定位系统的实例
由定位方程进行定位解算的方法 定位误差的分析 基阵校准与水下姿态修正 距离模糊问题(定位系统存在的普遍问题)
2 2012-6-6
2.1 引言
一些名词的解释
注意:问答器和应答器的区别。
询问器或问答机(Interogator)
应答器(Transponder)
水下定位与导航技术
第二章 短基线水声定位系统 (Ultra-short baseline positioning system --SBL)
2012-6-6
1
本章要解决的问题
短基线定位系统的结构(组成)和原理 三种工作模式(同步和非同步信标方式、应答器方式) 下的定位算法(位置解算公式) 解算后位置修正问题(坐标变换是通用的。基阵坐标 系、转换为船坐标系、大地坐标系)
p
sin
4 2012-6-6
典型的SBL系统的工作原理
使用非同步信标的短基线系统
使用应答器的短基线水声定位系统
5 2012-6-6
测时方法: 采用常规脉冲包络检波和相对到达时间测量方法。
定位精度:
一般在长基线和超短基线系统之间。 特点及存在的问题: 水听器需要安装在载体的不同位置,有些水听器有时不 可避免地会处于噪声较大的位置,从而影响定位效果。 问题: 有无其它的信号形式? 有无其它的测时方法?效果如何?
T ( x, y, z )
13 2012-6-6
H3 (-a,-b)
H1 (a,-b)
定位解算方程
设应答器的坐标为 T(x,y,z) 不考虑声线弯曲时, 由几何关系可以得到 定位方程
R
2 1 2 2 2
x
H4 P H2 (a,b) R2
(-a,b)
R4
R3
R1
y
2
( x a) ( y b) z
16 2012-6-6
各个R值如何确定?
设H4为问答器,则H4 发射并接收,回波时 间为T0,因此,
R 4 cT 0 / 2
而H1收到回波的时间 为t1,行程为, y
H4
H3
H1
x
H2 P
R3 R4 R4
R2
R1 R1
R 1 R 4 ct 1
所以
R1 ct 1 R 4 ct 1 cT 0 2 c ( t1 T0 2 )
何知道?
应答器的 位置事先 类似地,计算出信标在y轴的位移,得到 是如何确 定的?
x z c ( dt ) 1 / D 1
y z c ( dt ) 2 / D 2
10 2012-6-6
2.3 使用应答器的短基线水声定位系统
使用应答器的优点
只有问答机发出询问信号时,应答器才回答。无询问 信号时,它保持安静,使电池寿命得以延长; 可利用绝对往返时间求解,不需要简化假设。使用非 同步信标方式,只能利用时差,不得不作假设;
( Z a Z 0 ) sin P
Z’a Q
Z v ON MN ( Z a Z 0 ) con P ( X a X 0 ) sin P
22 2012-6-6
X
v
TP PM ( X
a
X 0 ) cos P ( Z a Z 0 ) sin P
任意一个
R i ct i cT 0 2 c (t i T0 2 )
17
T(x,y,z)
2012-6-6
应答器
2.4 位置修正(姿态修正)
为何要进行位置修正?
船有纵摇(pitch在船的XZ平面内)、横摇 (roll在YZ平面内) 测量是以基阵坐标系进行的
修正的方法 进行坐标变换 什么是坐标变换 Y Y Z Z
修正算法的推导 方法一:
1) 假定基阵坐标系与船坐标系的坐标轴是平行的, 只是两个坐标系的中心点不同。
2) 先考虑二维的情况。
设基阵一个平面的坐标系为
X AO A Z A
,测得的海底应答器在此坐标系的 3)第一步进行坐标平移。 视在坐标为 X a , Z a 。船的坐标系 为 X O Z (已转动过的),应答 A A A X a X a ( X 0 ) 器在此坐标系中的坐标为 X a , Z a 。 两个坐标系的偏移量为 X 0 , Z 0 。 Z a Z a ( Z 0 )
X 0 ) sin P ( Z a Z 0 ) con P
Z v ON MN ( X
a
写成矩阵形式有
X v cos p Z sin p v X a X 0 cos p Z a Z 0
使用应答器
的短基线水 声定位系统 (船上除有 水听器阵外, 还有问答机)
12
2012-6-6
定位解算方法
设应答器的坐标为,
T ( x, y, z )
有4个水听器位于边 长为2a,2b的矩形 顶点 有X、y、z三个未知 数,3个水听器可有3 个斜距,列3个方程 有一个冗余的水听器, 有何意义?
可以编程询问,按需要调整数据速率。在多个应答器 的情况下,可在时间上调整询问,避免回答重叠;
因询问时刻已知,可用时间窗接收,从而降低虚警并 减小多途回波的干扰; 在两个问答机和两个应答器的情况,有可能根据几何 关系确定最佳可视范围。
11 2012-6-6
2.3 使用应答器的短基线水声定位系统
4)第二步进行坐标旋转。
X
v
TP PM ( X
a
a
X 0 ) cos P ( Z a Z 0 ) sin P
Z v ON MN ( X
X 0 ) sin P ( Z a Z 0 ) con P
2012-6-6
21
两个坐标系 的偏移量为
6
2012-6-6
2.2 使用非同步信标的短基线系统
分析: 用信标定位的目的:要知道船或目标(应答 器)的大地位置,首先需要知道船与信标的 相对位置。 定位条件:船上只需3只接收器 设要求解的船的坐标是:x、y、z,信号的为 θx,已知信标深度为Z、两换能器的间距分别 为D1 、D2 ,测得两两水听器接收信号的时延 差。 可用通过几何关系可列出它们之间的关系方 程。
2
(x a) ( y b)
2
2 4
( x a) ( y b)
2
2 1/ 2
因此有
x ( R 3 R1 ) ( R 4 R 2 )
2 2 2 2
深度的均值--4个值的平均
8a
y
( R1 R 2 ) ( R 3 R 4 )
为何要进行位置修正?
船有纵摇(pitch在船的XZ平面内)、横摇 (roll在YZ平面内) 测量是以基阵坐标系进行的
修正的方法 水听器、基阵坐标系与船坐标系是一致运动的
阵坐标系与船坐标系原点重合 只要作坐标旋转变换
X
水听器、基阵的坐标轴是平行的 阵坐标系与船坐标系XY平面平行 Y Y
2 3
R
2 1
4 ax
R R
R
2 4 2 1
2 3
R R
R
2 2 2 2
2 4
4 ax 4 by
4 by
z4
R R R
2 1
2 2
2 3
( x a) ( y b)
2
2 1/ 2
2 1/ 2
2 1/ 2
( x a) ( y b)
2 2 2 2
z
15
z1 z 2 z 3 z 4 4
2012-6-6
8b
若只收到3个信号,例如1,2,3号收到信号
x ( R 3 R1 )
2 2
y
( R1 R 2 )
2 2
4a
4b
深度的均值
z
z1 z 2 z 3 3
问题:各个R值如何确定? 在船中心只有一个发射器(不是问答器)时,应 答器到各水听器的距离可用各信号的往返距离的 1/2代替。 若采用问答机,则容易通过它得到船中心(发射 器位置)与应答器的距离,从而得到应答器到各 水听器的距离。
将测量坐标系(如基阵坐标系)下 测量的目标位置或者说目标的坐标(视
X
X
在坐标)转换到另一个坐标系(如船坐标系、大地坐标系),即求 出目标在新的坐标系下的坐标。
将基阵坐标系下的目标位置转换为大地坐标系下的坐标 需要:基阵坐标系→船坐标系(经摇摆修正后)→大地 坐标系。
18 2012-6-6
2.4 位置修正(姿态修正)
声信标(Beacon或Pinger) 响应器(Responder) 是安装在船上的发射器和接收器。它以一个频率发出
询问信号,并以另一频率接收回答信号。接收频率可 是置于海底或装在载体上的发射/接收器。 以多个,对应于多个应答器,常常只相隔0.5kHz。发 它接收问答机的询问信号(或指令),发回 问答器:先发后收,发射器和接收器可在一起也可分开。 射和接收换能器是无指向性的。 另一与接收频率不同的回答信号。收发换能 器无指向性的。 置于海底或装在水下载体(潜器)上的发射器,它以 应答器:先收后发,发射和接收共用一个换能器。 特定频率不停的发出声脉冲。它是自主工作的。声信 置于海底或装在水下载体(潜器)上的发射器,它由外部硬 标分同步式和非同步式两种。 件(如控制线)的控制信号触发,发出询问信号。问答机或
一种用于短基线水声定位的改进模型

一种用于短基线水声定位的改进模型
张玉册;梁开龙;朱广成
【期刊名称】《海洋测绘》
【年(卷),期】2002(22)2
【摘要】由于水下声速确定的不准确,用传统的短基线定位系统(SBL)来确定水下信标的位置通常是不准确的,主要原因是声速受环境的影响.本文给出了一个改进的SBL系统模型.这种模型用欧氏几何的原理来更有效、收敛更快地解算信标的位置函数,获得准确的水下信标的位置.最后用担负钻探任务的船只进行模拟验证SBL系统改进模型的有效性.
【总页数】3页(P30-32)
【作者】张玉册;梁开龙;朱广成
【作者单位】海军大连舰艇学院海洋测绘系,辽宁大连,116018;海军大连舰艇学院海洋测绘系,辽宁大连,116018;海军大连舰艇学院海洋测绘系,辽宁大连,116018【正文语种】中文
【中图分类】TB5
【相关文献】
1.一种适用于长基线水声定位系统的声线修正方法 [J], 王燕;梁国龙
2.短基线水声定位系统的后置处理 [J], 丁育中;刘伯胜;梁国龙
3.基于FPGA的短基线水声定位接收机设计 [J], 王楠;韩荣荣;雷亚辉
4.短基线水声定位精度仿真研究 [J], 杨贵海;李兵;马锦垠
5.一种适用于水下垂向运动目标的长基线水声定位方法 [J], 张旭;孙翱;韩旭;辛健
因版权原因,仅展示原文概要,查看原文内容请购买。
水声定位基本原理与发展趋势
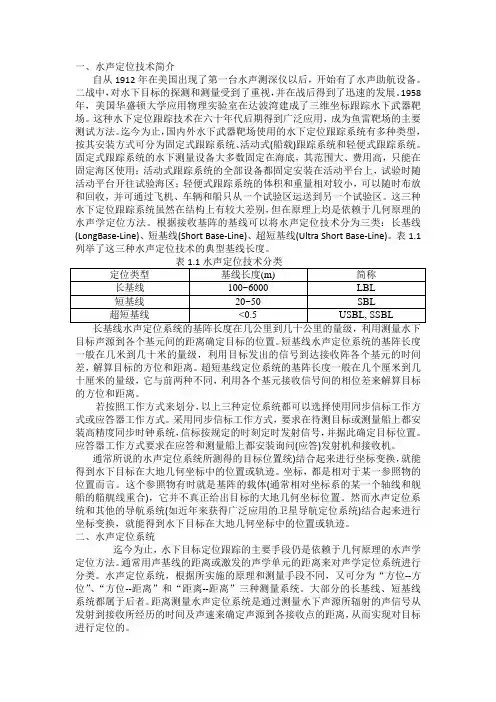
一、水声定位技术简介自从1912年在美国出现了第一台水声测深仪以后,开始有了水声助航设备。
二战中,对水下目标的探测和测量受到了重视,并在战后得到了迅速的发展。
1958年,美国华盛顿大学应用物理实验室在达波湾建成了三维坐标跟踪水下武器靶场。
这种水下定位跟踪技术在六十年代后期得到广泛应用,成为鱼雷靶场的主要测试方法。
迄今为止,国内外水下武器靶场使用的水下定位跟踪系统有多种类型,按其安装方式可分为固定式跟踪系统、活动式(船载)跟踪系统和轻便式跟踪系统。
固定式跟踪系统的水下测量设备大多数固定在海底,其范围大、费用高,只能在固定海区使用;活动式跟踪系统的全部设备都固定安装在活动平台上,试验时随活动平台开往试验海区;轻便式跟踪系统的体积和重量相对较小,可以随时布放和回收,并可通过飞机、车辆和船只从一个试验区运送到另一个试验区。
这三种水下定位跟踪系统虽然在结构上有较大差别,但在原理上均是依赖于几何原理的水声学定位方法。
根据接收基阵的基线可以将水声定位技术分为三类:长基线(LongBase-Line)、短基线(Short Base-Line)、超短基线(Ultra Short Base-Line)。
表1.1列举了这三种水声定位技术的典型基线长度。
目标声源到各个基元间的距离确定目标的位置。
短基线水声定位系统的基阵长度一般在几米到几十米的量级,利用目标发出的信号到达接收阵各个基元的时间差,解算目标的方位和距离。
超短基线定位系统的基阵长度一般在几个厘米到几十厘米的量级,它与前两种不同,利用各个基元接收信号间的相位差来解算目标的方位和距离。
若按照工作方式来划分,以上三种定位系统都可以选择使用同步信标工作方式或应答器工作方式。
采用同步信标工作方式,要求在待测目标或测量船上都安装高精度同步时钟系统,信标按规定的时刻定时发射信号,并据此确定目标位置。
应答器工作方式要求在应答和测量船上都安装询问(应答)发射机和接收机。
通常所说的水声定位系统所测得的目标位置统)结合起来进行坐标变换,就能得到水下目标在大地几何坐标中的位置或轨迹。
超短基线水声定位系统

令
则
r(t) Ar cost Br sint 解得
Br tan
Ar
rt Ar2 Br2 cos
r1 r1 Ar cos 1 Br sin 1 r2 r 2 Ar cos 2 Br sin 2
Ar
r2 sin 1 r1 sin
sin1 2
2
r3 r 3 Ar cos 3 Br sin 3
cost t0 ,
t -t0 T
0,
其它
23
3.5 改善超短基线定位系统定位精度的措施
采用宽带信号提高定位精度
Rout t
A
t
2T
t
0
s
in
t
t0 1
t
t0 T
cost t0 ,
ቤተ መጻሕፍቲ ባይዱ
t -t0 T
接收的时延0, 值t0:为最大值出现的X时a 刻 R。cosm其x它
Rc mx
d
“跳象限”的情况主要由水面反射引起,可通过信号处 理的方法解决。
以前采用单频信号时,对信号处理的手段未进行较深入地研究, 存在此种问题。
现在采用宽带信号,信号处理的手段也较高,“跳象限”的问
题可以解决。
16
3.5 改善超短基线定位系统
定位精度的措施
分析
不考虑声速和阵元间距误差的情况下
X a
当 接近 90°(即信标或应答器在基阵的下方)时,相位差很小,前3
项影响很小,相位测量误差起主要作用。
随θmx ,θ my 减小,前3项影响加大 当信标或应答器在靠近基阵所在平面
(即角度很小)时2,d因c有o反s射m声影
响,精度也难保证。
结论: 超短基线系统只在基阵下方一个有限的锥体内定位精度较高
海洋测绘名词解释

第一章绪论1.名词解释(1)海洋测绘/海洋测绘学:研究海洋定位、测定海洋大地水准面和平均海面、海底和海面地形、海洋重力、海洋磁力、海洋环境等自然和社会信息的地理分布,及编制各种海图的理论和技术的学科。
(2)海洋:海洋是地球表面包围大陆和岛屿的广大连续的含盐水域,是由作为海洋主体的海水水体、溶解和悬浮其中的物质、生活于其中的海洋生物、邻近海面上空的大气、围绕海洋周缘的海岸和海底等部分组成的统一体。
(3)海岸带:海陆交互的地带,其外界应在15~20m等深浅一带,这里既是波浪、潮汐对海底作用有明显影响的范围,也是人们活动频繁的区域;其内界,海岸部分为特大潮汐(包括风暴潮)影响的范围,河口部分则为盐水入侵的上界。
(4)海岸线:近似于多年平均大潮、高潮的痕迹所形成的水陆分界线。
(5)潮上带(海岸):高潮线以上狭窄的陆上地带,大部分时间里裸露于海水面之上,仅在特大风暴潮时才被淹没,故又称为潮上带。
⑹潮间带(海滩):高低潮之间的地带,高潮时被水淹没,低潮时露出水面,故又称为潮间带。
(7)潮下带(水下岸坡):低潮线以下直到波浪作用所能到达的海底部分,又称为潮下带。
(8)大陆边缘:大陆与大洋连接的边缘地带,也是大陆与大洋之间的过渡带。
通常由大陆架、大陆坡、大陆隆及海沟组成。
(9)大陆架:大陆周围被海水淹没的浅水地带,是大陆向海洋底的自然延伸,其范围是从低潮线起以极其平缓的坡度延伸到坡度突然变大的地方(大陆架外缘)为止。
(10)内海:亦称内水,指领海基线以内的水域。
(11)领海:沿海国主权之下的、与其陆地或内海相邻接的一定宽度的水域。
(12)领海基线:沿海国家测算领海宽度的起算线。
(13)毗连区:一种毗连国家领海并在领海外划定的一定宽度、供沿海国行使关于海关、财政、卫生和移民等方面管制权的一个特定区域。
(14)大陆专属经济区:领海以外并邻接领海,介于领海与公海之间,具有特定法律制度的国家管辖水域。
(15)绝对精度(点位精度):指确定的点相对于某一参考点或坐标系的可靠性,属于外符合精度。
卫星-声学组合定位系统satellite-acoustics概要

in tegrated positi oning system 卫星-声学组合定位系统satellite-acoustics卫星-声学组合定位系统是将卫星接收机接口和声学定位系统接口与计算机连接,并相应连接其他定位设备所组成的定位系统。
产品种类:1基于GPS孚标的水下长基线(LBL)定位系统1)定位精度与DGPS精度相当;2)定位范围20-100平方公里2高精度短基线(SBL)和超短基线(USBL)定位系统1 )工作半径大于4公里2 )定位精度优于1%斜距3 )使用方便灵活3水下声学应答器/释放器可工作在水下1000米/4000米/8000米4水声通信链通信速率240-2400bps5根据用户需求的水下声学定位系统主要应用领域:海洋工程、水下考古、海洋资源勘探与开发、近岸工程、水下反恐、水下RUV/UUV/AUX定位与导航、蛙人/潜员水下定位与导航。
GAPS型全球声学定位系统仪器介绍:该系统是一套无需标定的便携式超高精度超短基线(USBL系统,它将惯性导航与水下声学定位完美地结合在一起,并融入了GPS定位技术。
这使它能最大限度地满足水面和水下定位及导航的需要。
可同时对多个水下目标(ROV AUV拖鱼)精确定位,并可提供高精度的姿态及航向数据。
即使在GPS数据中断或有跳点的情况下,仍不丢失定位数据。
在系统的有效作用距离内,不管水深多大,均可保持水下目标定位数据的高速更新输岀。
技术规格:水下定位精度:斜距的0.2%;有效距离:4000m ;覆盖范围:200o(声学阵下方);工作频率:20〜30kHz。
法国IXSEA GAPS全球声学定位惯性导航系统♦惯性导航和水下声学宦位的完美组合GAPS是一套勿需标定的便携式、即插即用趙短基融声学宦位(USBL)制性导航磁它将高蓿度光纤紀螺惯性导就技术与水下声学址位究芙地结合在 -曲年融人了GF5测駁技术,斎逾可臥同时追踪爹个水F目标,这愎用妄須途的CAPS能呈大琨度她满足海jE j和水卜宦位及导航的要求"• 水下声学定位的一场革命传统的USBL系统由于涉及的外弼传感器多,如罗经、运动传感器、声学换能器等,在系统T作之前,等传感器之间的相对偏移虽需要宿确的测虽,系统还需要进厅海I.杯定。
海洋测绘名词解释

第一章绪论1. 名词解释(1) 海洋测绘/海洋测绘学:研究海洋定位、测定海洋大地水准面和平均海面、海底和海面地形、海洋重力、海洋磁力、海洋环境等自然和社会信息的地理分布,及编制各种海图的理论和技术的学科。
(2) 海洋:海洋是地球表面包围大陆和岛屿的广大连续的含盐水域,是由作为海洋主体的海水水体、溶解和悬浮其中的物质、生活于其中的海洋生物、邻近海面上空的大气、围绕海洋周缘的海岸和海底等部分组成的统一体。
(3) 海岸带:海陆交互的地带,其外界应在15~20m等深浅一带,这里既是波浪、潮汐对海底作用有明显影响的范围,也是人们活动频繁的区域;其内界,海岸部分为特大潮汐(包括风暴潮)影响的范围,河口部分则为盐水入侵的上界。
(4) 海岸线:近似于多年平均大潮、高潮的痕迹所形成的水陆分界线。
(5) 潮上带(海岸):高潮线以上狭窄的陆上地带,大部分时间里裸露于海水面之上,仅在特大风暴潮时才被淹没,故又称为潮上带。
(6) 潮间带(海滩):高低潮之间的地带,高潮时被水淹没,低潮时露出水面,故又称为潮间带。
(7) 潮下带(水下岸坡):低潮线以下直到波浪作用所能到达的海底部分,又称为潮下带。
(8) 大陆边缘:大陆与大洋连接的边缘地带,也是大陆与大洋之间的过渡带。
通常由大陆架、大陆坡、大陆隆及海沟组成。
(9) 大陆架:大陆周围被海水淹没的浅水地带,是大陆向海洋底的自然延伸,其范围是从低潮线起以极其平缓的坡度延伸到坡度突然变大的地方(大陆架外缘)为止。
(10) 内海:亦称内水,指领海基线以内的水域。
(11) 领海:沿海国主权之下的、与其陆地或内海相邻接的一定宽度的水域。
(12) 领海基线:沿海国家测算领海宽度的起算线。
(13) 毗连区:一种毗连国家领海并在领海外划定的一定宽度、供沿海国行使关于海关、财政、卫生和移民等方面管制权的一个特定区域。
(14) 大陆专属经济区:领海以外并邻接领海,介于领海与公海之间,具有特定法律制度的国家管辖水域。
水下声基阵信号处理
水声定位技术与发展趋势综述1 引言地球表面积的71%是海洋,海洋里蕴藏着丰富的生物和矿物质资源,是人类今后生存和发展的第二个空间。
而水下探测设备则是人类开发海洋的重要帮手,更是海军和民用航海事业不可缺少的组成部分。
水声定位系统由水下声标、船上的声学接收、发射设备组成的定位系统,是水下探测设备的重要组成部分,研究水声定位技术意义重大。
2 水声定位技术迄今为止,水下目标定位跟踪的主要手段仍是依赖于几何原理的水声学定位方法。
通常用声基线的距离或激发的声学单元的距离来对声学定位系统进行分类。
水声定位系统,根据所实施的原理和测量手段不同,又可分为“方位--方位”、“方位--距离”和“距离--距离”三种测量系统。
大部分的长基线、短基线系统都属于后者。
距离测量水声定位系统是通过测量水下声源所辐射的声信号从发射到接收所经历的时间及声速来确定声源到各接收点的距离,从而实现对目标进行定位的。
根据接收基阵的基线可以将水声定位技术分为三类:长基线(LongBase-Line)、短基线(Short Base-Line)、超短基线(Ultra Short Base-Line),另外还有一种组合定位系统,下面作详细介绍。
2.1超短基线定位系统(SSBL/USBL)超短基线定位系统(SSBL/USBL)的声基阵由集中安装在一个收发器中的所有声单元 (t>3)组成。
声单元之间的相互位置精确测定,组成声基阵坐标系,声基阵坐标系与船的坐标系之间的关系要在安装时精确测定。
包括位置和姿态(声基阵的安装偏差角度:横摇、纵摇和水平旋转)。
系统通过测定声单元的相位差来确定换能器到目标的方位(垂直和水平角度)。
换能器与目标的距离通过测定声波传播的时间,再用声速剖面修正波束线确定距离。
超短基线定位系统的示意图见图1。
图1 超短基线定位不意图超短基线定位系统的优点是整个系统的构成简单,操作方便,不需要组建水下基线阵,测距精度高。
超短基线定位系统的缺点是需要做大量的校准工作。
水声定位
各个水听器测的与目标的斜距为:
长基线水声定位系统
目标与原点的斜距为:
将式中
展开得:
从而得到:
ri
消去
r
可得方程:
用矩阵可写作:
其中,
但矩阵A奇异,因此方程有多个解,得不到唯一解。考虑再增加一个水听器, 并测得它与目标的斜距 r4,可得另一个方程:
消去
r 得:
用上式代替矩阵方程第三行,则矩阵A非奇异,方程组可得到唯一解。 但当水听器都位于同一水平面,且 仍然是奇异矩阵,可用三个水听器得测量值以及 已知时 ,矩阵A 联立,得方程组:
在海底布设由T1,T2,T3组成的水听 器接收基阵,在直角坐标系坐标分别为
T1 (x1, y1,z1), T2 (x 2 , y2 ,z2 ), T3 (x3 , y3 ,z3 ) ,水听器位置
校准后,则假定坐标为已知量。 各个水听器到原点的距离为:
di xi 2 yi2 zi2 (i 1, 2,3)
短基线水声定位
系统组成: 1) 被定位的船或潜器上至少有3个水听器。 2) 间距在5~20米的量级。 3) 水面船上面装有问答机 4) 一个同步信标(或应答器)置于海底 工作原理 问答机接收来自信标(或应答器)发出的信号, 根据信号到达各基元的时间,求得斜距,据此可计算 水面船相对于信标(或应答器)的位置。
超短基线定位系统的基阵长度一般在几厘米到几十厘米,与前两种不同,利
用各个基元接收信号间的相位差来解算目标的方位和距离。 若按照工作方式划分,以上三种定位系统都可以选择使用同步信标或应
答器工作方式。
询问器或问答机:是安装在船上的发射器和接收器。它以一个频率发出询 问信号,并以另一频率接收回答信号。接收频率可以多个,对应于多个应 答器,常常只相隔0.5kHz。发射和接收换能器是无指向性的。 应答器:是置于海底或装在载体上的发射/接收器。它接收问答机的询问信 号(或指令),发回另一与接收频率不同的回答信号。收发换能器无指向 性的。 声信标:置于海底或装在水下载体(潜器)上的发射器,它以特定频率不 停的发出声脉冲。它是自主工作的。声信标分同步式和非同步式两种。 响应器:置于海底或装在水下载体(潜器)上的发射器,它由外部硬件 (如控制线)的控制信号触发,发出询问信号。问答机或其它水听器接收 它的信号。它常用于噪声较强的场合。
短基线定位算法的设计与实现
图 4 左 右 系统 分 别解 算 结 果
2 误 差分 析
[ 一 ) +( ( Y—Y) +( ) 丁 =c z一 ] 1 t
() 3
-
2 0
-0 1
0
1 0
2 0
sm /
对 定位 方程 ( )进行 求 导得 3
使 用此 双 系统 可 以 明显减 少 交 汇误 差. 由于 基元 采 集 的时 间参 数存 在 误差 , 以用 于 解算 的 所
船模 到 三基 元 的 距 离 参 量 ( =c) ,:R 存 R tR。R , , 在误 差 . 船在 右 半 面 运 动 , 用 左 系 统 解 算 的 若 而 话, 误差 会 比右 半 面 系 统计 算 误 差 大 . 图 5所 如
() 1 测得 , 则可得到如下定位方程 :
( 一 ) X + ( Y—Y) +( —z) =R z o
=
12, 。 3
() 2
式 中 , , 基 元位 置 , 由基 阵 标校 测得 , Y是 已 足 已由( )得 到 , 1 z 基 元 和 池 底 的距 离 , 常 。为 为 量 , 程 中只有 , , 方 y z是 未 知 量. 程 组 ( )共 方 2 有 三个 方程 , 三个 未 知 量 , 其 进 行 解算 即 可得 对 出唯一 解.
关键 词 :水 声定位 ; 定位 算 法
径 继 而减 少测 时误 差 和 多途 干扰 , 采用 同步 工 作 方式测 量 船模 至 接 收 基 元 的距 离. 此 , 验 开 为 实
0 引 言
水 声 定位 系统 主 要 指 的是 可 用 于 局 部 趋 于
水下机器人定位方法综述
兵工自动化 2013-12Ordnance Industry Automation 32(12) ·46·doi: 10.7690/bgzdh.2013.12.013水下机器人定位方法综述商承超1,2,王伟2,谢广明2,罗文广1(1. 广西科技大学电气与信息工程学院,广西柳州 545006;2. 北京大学工学院,北京 100871)摘要:机器人定位是指通过机器人传感系统实时获得其所在的位置和航向信息,是移动机器人完成复杂实际任务的基础。
针对水中机器人,介绍了基于水声、基于GPS和基于概率等几种典型的水下定位方法。
分别描述了这些方法的实现原理,并分析了它们的特点和存在的问题。
最后,展望了该方向今后的发展趋势和应用前景。
关键词:水下机器人;定位方法;水声定位;GPS定位;概率定位中图分类号:TP242 文献标志码:ASurvey of Localization Methods for Underwater RobotsShang Chengchao1,2, Wang Wei2, Xie Guangming2, Luo Wenguang1(1. College of Electric & Information Engineering, Guangxi University of Science & Technology, Liuzhou 545006, China;2. College of Engineering, Peking University, Beijing 100871, China)Abstract: Robot localization means that the robot obtains its position and heading information through its sensor systems in real time, which is the start point of complex real applications for mobile robots. In this paper, for underwater robots, three typical localization methods including acoustic localization, GPS-based localization and probabilistic localization are introduced. Their implementation principles are described and their advantages and existing problems are analyzed, respectively. Finally, the direction of future development and application prospect are discussed.Key words: underwater robot; localization method; acoustic localization; GPS-based localization; probabilistic localization0 引言移动机器人定位是指机器人通过自身感知系统从所在环境获取与定位相关的信息数据,然后再经过一定的算法处理,进而对机器人当前的位姿(位置和航向)进行准确估计的过程。