
【精品】步进电机基础入门
步进电机基础入门
东方马达中国总公司朱华
摘要:步进电机是将电脉冲信号转变为角位移或线位移的开环控制元件。
在非超载的情况下,电机的转速、停止的位置只取决于脉冲信号的频率和脉冲数,而不受负载变化的影响,即给电机加一个脉冲信号,电机则转过一个步距角.这一线性关系的存在,加上步进电机只有周期性的误差而无累积误差等特点。
使得在速度、位置等控制领域用步进电机来控制变的非常的简单.
关键词:脉冲控制永磁励磁
一、步进电机的构造(以5相步进为例)
步进电机的构造主要采用图示的方式进行讲解:
步进电动机构造上大致分为定子与转子两部分。
转子由转子1、转子2、永久磁钢等3部分构成.而且转子朝轴方向已经磁化,转子1为N极时,转子2则为S 极。
定子拥有小齿状的磁极,共有10个,皆绕有线圈。
其线圈的对角位置的磁极相互连接着,电流流通后,线圈即会被磁化成同一极性。
(例如某一线圈经由电流的流通后,对角线的磁极将同化成S极或N极。
)对角线的2个磁极形成1个相,而由于有A相至E相等5个相位,因此称为5相步进电动机。
系统构成图示
转子的外圈由50个小齿构成,转子1和转子2的小齿于构造上互相错开1/2螺距。
由此转子形成了100个小齿.目前已经有转子单个加工至100齿的高分辨率型,那么高分辨率型的转子就有200个小齿。
因此其机械上就可以实现普通步进电机半步(普通步进电机半步需要电气细分达到)的分辨率。
电动机构造图2∶与转轴成垂直方向的断面图
二、步进电机的运转原理。
实际上经过磁化后的转子及定子的小齿的位置关系,在此说明如下。
首先解释励磁,励磁就是指电动机线圈通电时的状态。
●A相励磁
将A相励磁,会使得磁极磁化成S极,而其将与带有N极磁性的转子1的小齿互相吸引,并与带有S极磁性的转子2的小齿相斥,于平衡后停止.此时,没有励磁的B相磁极的小齿和带有S极磁性的转子2的小齿互相偏离0.72°。
以上是A相励磁时的定子和转子小齿的位置关系。
●B相励磁
其次由A相励磁转为B相励磁时,B相磁极磁化成N极,与拥有S极磁性的转子2互相吸引,而与拥有N极磁性的转子1相斥。
也就是说,从A相励磁转换至B相励磁时,转子转动0。
72°。
由此可知,励磁相位随A相→B相→C相→D相→E相→A相依次转换,则步进电动机以每次0.72°做正确的转动.同样的,希望作反方向转动时,只需将励磁顺序倒转,依照A相→E相→D相→C相→B相→A相励磁即可.
0。
72°的高分辨率,是取决于定子和转子构造上的机械偏移量,所以不需要编码器等传感器即可正确的定位。
下图就5相步进每次的位移量是0。
72°进行更详细的说明:
由于第一组定子正好与转子相对应吸引。
就势必会导致第二组定子与对应的转子相偏离(定子与转子齿距一样,但是各自所在的2个圆不一样大)。
而这个偏离值正好是齿距的十分之一.因此普通5相步进的步距角为:360°/50齿/10=0.72°
高分辨率5相步进的步距角为:360°/100齿/10=0。
36°
另外,就停止精度而言,会影响的只有定子与转子的加工精度、组装精度、及线圈的直流电阻的不同等而已,因此可获得±3分(无负载时)的高停止精度。
实际上步进电动机是由驱动器来进行励磁相的转换,而励磁相的转换时机则是由输入驱动器的脉冲信号所进行.以上举的是1相位励磁的例子,实际运转时,为有效利用线圈同时进行4相或5相励磁的.
三、步进电动机的特征
1、运转需要的三要素:控制器、驱动器、步进电动机
以上三部分是步进电机运转必不可少的三部分.控制器又叫脉冲产生器,目前主要有PLC、单片机、运动板卡等等。
2、运转量与脉冲数的比例关系
3、运转速度与脉冲速度的比例关系
4、本身具有保持力
步进电机只有在通电状况下,才具备自我保持力.在停电状况下,自我保持力消失.
因此在升降设备传动时,务必使用附电磁刹车型步进电机.
四、结束语
虽然步进电机已被广泛地应用,但步进电机并不能像普通的直流电机,交流电机在常规下就能使用。
它必须由脉冲信号、功率驱动电路等组成控制系统方可使用。
因此用好步进电机却非易事,它涉及到机械、电机、电子及计算机等许多专业知识。
但是万丈高楼平地起,从步进电机的基础开始学习,无疑为将来的应用打好扎实的基础。
步进电机及驱动器原理知识【知识讲解】课件
步进电机在医疗设备领域的应用逐渐增多,如手 术机器人、诊断设备和康复设备等。
智能家居
步进电机在智能家居领域的应用也日益广泛,如 智能门锁、智能窗帘和智能照明等。
无人机和机器人
步进电机在无人机和机器人领域的应用也取得了 重要进展,如飞行控制系统和机械臂等。
对未来发展的展望
1 2 3
创新驱动 未来步进电机的技术发展将更加依赖于创新驱动, 包括新材料、新工艺和新技术的应用。
在机器人领域的应用
关节驱动
步进电机常用于机器人的 关节驱动,实现机器人的 各种复杂动作和姿态。
移动机构
步进电机可以驱动机器人 的移动机构,实现机器人 在各种地形和环境中的稳 定行走。
操控手部
步进电机可以用于机器人 的手部操作,实现抓取、 搬运和操作等动作的精确 控制。
在其他领域的应用
医疗器械
航空航天
查并紧固相关部件。
过热或冒烟
可能是由于电机过载、电源电 压过高或驱动器故障,需要检 查电机负载、电源电压和驱动 器状态。
噪声或异响
可能是由于轴承磨损、齿轮损 坏或其他机械故障,需要检查 并更换相关部件。
不通电或无响应
可能是由于电源故障、接线不 良或驱动器故障,需要检查电
源、接线和驱动器状态。
05
步进电机发展趋势
驱动器的选择
根据电机类型选择
不同类型的步进电机需要选择相 应的驱动器,例如直流步进电机 需要选择直流步进电机驱动器, 交流步进电机需要选择交流步进
电机驱动器。
根据控制系统选择
不同的控制系统需要选择相应的 驱动器,例如PLC控制系统需要 选择与PLC控制系统兼容的驱动
器。
根据性能要求选择
步进电机基础知识——来自百度百科
步进电机是将电脉冲信号转变为角位移或线位移的开环控制电机,是现代数字程序控制系统中的主要执行元件,应用极为广泛。
在非超载的情况下,电机的转速、停止的位置只取决于脉冲信号的频率和脉冲数,而不受负载变化的影响,当步进驱动器接收到一个脉冲信号,它就驱动步进电机按设定的方向转动一个固定的角度,称为“步距角”,它的旋转是以固定的角度一步一步运行的。
可以通过控制脉冲个数来控制角位移量,从而到达准确定位的目的;同时可以通过控制脉冲频率来控制电机转动的速度和加速度,从而到达调速的目的。
步进电机是一种感应电机,它的工作原理是利用电子电路,将直流电变成分时供电的,多相时序控制电流,用这种电流为步进电机供电,步进电机才能正常工作,驱动器就是为步进电机分时供电的,多相时序控制器。
虽然步进电机已被广泛地应用,但步进电机并不能像普通的直流电机,交流电机在常规下使用。
它必须由双环形脉冲信号、功率驱动电路等组成控制系统方可使用。
因此用好步进电机却非易事,它涉及到机械、电机、电子及电脑等许多专业知识。
步进电机作为执行元件,是机电一体化的关键产品之一,广泛应用在各种自动化控制系统中。
随着微电子和电脑技术的发展,步进电机的需求量与日俱增,在各个国民经济领域都有应用。
步进电机概述步进电机又称为脉冲电机,基于最基本的电磁铁原理,它是一种可以自由回转的电磁铁,其动作原理是依靠气隙磁导的变化来产生电磁转矩。
年前后开始以控制为目的的尝试,应用于氢弧灯的电极输送机构中。
这被认为是最初的步进电机。
二十世纪初,在自动交换机中广泛使用了步进电机。
由于西方资本主义列强争夺殖民地,步进电机在缺乏交流电源的船舶和飞机等独立系统中得到了广泛的使用。
二十世纪五十年代后期晶体管的发明也逐渐应用在步进电机上,对于数字化的控制变得更为容易。
到了八十年代后,由于廉价的微型电脑以多功能的姿态出现,步进电机的控制方式更加灵活多样。
步进电机相对于其它控制用途电机的最大区别是,它接收数字控制信号电脉冲信号并转化成与之相对应的角位移或直线位移,它本身就是一个完成数字模式转化的执行元件。
步进电机基础知识入门

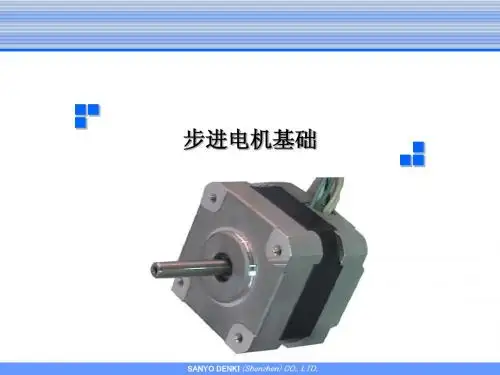
步进电机小知识1.什么是步进电机?步进电机是一种将电脉冲转化为角位移的执行机构。
通俗一点讲:当步进驱动器接收到一个脉冲信号,它就驱动步进电机按设定的方向转动一个固定的角度(及步进角)。
您可以通过控制脉冲个数来控制角位移量,从而达到准确定位的目的;同时您可以通过控制脉冲频率来控制电机转动的速度和加速度,从而达到调速的目的。
2.步进电机分哪几种?步进电机分三种:永磁式(PM),反应式(VR)和混合式(HB)永磁式步进一般为两相,转矩和体积较小,步进角一般为7.5度或15度;反应式步进一般为三相,可实现大转矩输出,步进角一般为1.5度,但噪声和振动都很大。
在欧美等发达国家80年代已被淘汰;混合式步进是指混合了永磁式和反应式的优点。
它又分为两相和五相:两相步进角一般为 1.8度而五相步进角一般为 0.72度。
这种步进电机的应用最为广泛。
3.什么是保持转矩(HOLDING TORQUE)?保持转矩(HOLDING TORQUE)是指步进电机通电但没有转动时,定子锁住转子的力矩。
它是步进电机最重要的参数之一,通常步进电机在低速时的力矩接近保持转矩。
由于步进电机的输出力矩随速度的增大而不断衰减,输出功率也随速度的增大而变化,所以保持转矩就成为了衡量步进电机最重要的参数之一。
比如,当人们说2N.m的步进电机,在没有特殊说明的情况下是指保持转矩为2N.m的步进电机。
4.什么是DETENT TORQUE?DETENT TORQUE 是指步进电机没有通电的情况下,定子锁住转子的力矩。
DETENT TORQUE 在国内没有统一的翻译方式,容易使大家产生误解;由于反应式步进电机的转子不是永磁材料,所以它没有DETENT TORQUE。
5.步进电机精度为多少?是否累积?一般步进电机的精度为步进角的3-5%,且不累积。
6.步进电机的外表温度允许达到多少?步进电机温度过高首先会使电机的磁性材料退磁,从而导致力矩下降乃至于失步,因此电机外表允许的最高温度应取决于不同电机磁性材料的退磁点;一般来讲,磁性材料的退磁点都在摄氏130度以上,有的甚至高达摄氏200度以上,所以步进电机外表温度在摄氏80-90度完全正常。
步进电机基础
8
しやすいです。 . 相励磁方式 によるフルステッ ( . ° / ハ ゚ ス ) 場合 ・ ・ 非常 に 理解 しやすいです 。 プ( 2 1 プ 1 8 ル の ・・
2. 1相励磁方式整步旋转(1.8°/Pulse)…非常好理解 1相励磁方式整 相励磁方式整步 1.8° Pulse)
4根引线 根引线
三相步进 三相步进
五相步进 五相步进
3根引线 根引线
SANYO DENKI (Shenzhen) CO., LTD.
5根引线 根引线
步进电机旋 步进电机旋转的原理…以二相步进 2 步距角1.8°为例基本ステップ角 ピングモータ 回転原理例・ 基本 距角1.8° の回転原理例 基本步 ステッ 机旋转的原理…以二相步进・相ステッピングモータ、基本ステップ角1.8°の場合 の
12
实际动作效果
给A相通电
给B相通电
SANYO DENKI (Shenzhen) CO., LTD.
13
如何驱动步进电机
脉冲
电流指令
以基本步距角为1.8°/Pulse为 以基本步距角为1.8°/Pulse为例 1 Pulse 10 Pulse 200 Pulse
SANYO DENKI (Shenzhen) CO., LTD.
を回転 速度制御、 速度制御、 ①~系统可以用来进行简单的速度和位置控制。 ステッ ピングモータ 回転( を回転( 步进系だけで、 步进④だけで、 可以用来进 简单的速度和位置控制位置制御) 。 的速度和位置控制位置制御) る。 簡単、 さ せるこ ができ 。 取り いが簡単、 スト と る 扱いが簡単 コ ,安価 … 容易操作 价格便宜! 容易操作,价格便宜!
最全的有关步进电机的基础知识,再也找不到这么全的了!

最全的有关步进电机的基础知识,再也找不到这么全的了!No.1如何正确选用步进电机第一步:步进电机的保持转矩,相当于传统电机所说的“功率”。
当然,他们有着本质的区别。
步进电机的物理结构,完全不同于普通的交、直流电机,它的输出功率是可变的。
通常根据需要的转矩大小,来选择哪种型号的步进电机。
大致来说,扭力在0.8n.m以下的,一般选择28、35、39、42;扭力在1N.m左右的,选择57电机较为合适。
扭力在几N.m或更大的情况下,就应当选择转矩更大的75、85、86、90、110、130等规格的步进电机。
同时,我们还应考虑电机的转速。
因为,电机的输出转矩,与转速成反比关系。
就是说,步进电机在低速(每分钟几百转或更低转速,其输出转矩较大),在高速旋转状态的转矩就很小了。
当然,有些工作环境需要高速电机,就要对步进电机的线圈电阻、电感等指标进行综合权衡。
选择电感稍小一些的电机,作为高速电机,能够获得较大输出转矩。
反之,要求低速大力矩的情况下,就要选择电感在十几或几十mH,电阻也要大一些为好。
第二步:步进电机空载启动频率,一般称为“空起频率”。
这是选购步进电机很重要的一项指标。
如果要求在瞬间频繁启动、停止,并且,转速在1000转/分钟左右或更高。
最好选择反应式或永磁式步进电机,这些电机的“空起频率”都比较高。
第三步:步进电机的相数选择,这项内容,很多客户几乎没有什么重视,大多是随便购买。
其实,不同相数的电机,工作效果是不同的。
相数越多,步距角就能够做的比较小,工作时的振动就相对小一些。
大多数场合,使用两相、三相、五相混合式步进电机的比较多。
在高速大力矩的工作环境,选择三相步进电机是很实用的。
第四步:防水防腐型步进电机能够防水、防油,适用于某些特殊场合。
例如水下机器人,就需要放水电机。
75BYG系列步进电机大多具有防水结构。
对于特种用途的电机,就要针对性选择了。
第五步:特殊规格的步进电机,通常需要和生产厂家沟通,在技术允许的范围内,加工订做。
步进电机、伺服电机基础知识

8
(4)电机接线方法
1. 步进电机驱动器接线方法 ① 光电隔离原件作用:电气隔离、抗干扰 ② 共阳极接法、共阴极接法和差分方式接法
共阳极接法
共阴极接法
9
步进电机驱动器的典型接线:
OPTO:输入信号的公共端 FREE:脱机信号(低电平 有效),当此输入控制端为低 电平时,电机励磁电流被关断, 电机处于脱机自由状态。 DIR:方向电平信号输入端, 高低电平控制电机正/反转。 CP:步进脉冲信号输入, 下降沿有效,信号电平稳定时 间不小于0.3μs。 A+、A-、B+、B-:接步进 电机线圈。
分类与结构
步进电动机分为反应式,永磁式, 和混合式三种.
C'
三相反应式步进电动机由定子 和转子两个部分构成.
右图中,定子有6个磁极,两个相
对的磁极组成一相;转子上有均 匀分布的4个齿.
B
A B'
C
A'
5
(1)步进电动机的工作原理
由环形分配器送来的脉冲信号,对定子绕组轮流通电。设相序为A→B→C→A。 当A相控制绕组通电, 而B、C相不通电时,步进电动机的气隙磁场与A相绕组轴线重合, 而磁力线总是力图从磁阻最小的路径通过,
A
A
A
A
C'
B' C'
B' C'
B' C'
B'
21 34
1 24
3
1 24
3
14 23
B
CB
CB
CB
C
A'
A'
A'
A'
(a)
(b)
(c)
步进电机的基础知识
步进电机的基础知识步进电机的基础知识步进电机是一种将电脉冲信号转换成离散力学运动的机电设备。
当施加适当的电脉冲指令时,步进电机旋转的轴或主轴将会以不连续的步进增量旋转。
电机转动与施加的脉冲之间有几个方面的直接关系。
所施加的脉冲序列决定了电机轴的旋转方向;电机的输出轴旋转的速度决定于输入脉冲的频率;电机旋转的角度决定于输入脉冲的数量。
步进电机的优点和缺点优点:1.电机的旋转角度与输入脉冲成正比。
2.当绕组通电时,电机转矩处于完全静止状态。
3.因为良好的步进电机的准确度为3%-5%,而且不会将误差从一个步骤累计到下一步,所以步进电机能够精确定位和重复性地运动。
4.对启动/停止/换向有极好的反应。
5.因为没有接触到电机上的电刷,所以它非常可靠。
电机的使用寿命仅仅依赖于轴承的寿命。
6.电机对数字输入脉冲的响应提供了开环控制,这样使电机能够更简单和低成本的控制。
7.负载直接耦合到轴,可以实现非常低速的同步旋转。
8.当速度与输入脉冲的频率成正比,可以实现更大范围的旋转速度。
缺点:1.如果不恰当地控制可能会产生共振。
2.如果速度太快则不易操作。
开环控制:步进电机的一个最显着的优点是它能够在开环系统中被精确地控制。
开环控制是指不需要反馈有关位置的信息。
这种类型的控制可以消除昂贵的传感和反馈装置的需要,例如光学编码器。
只需输入步骤脉冲跟踪就能知晓您此刻所处的位置。
步进电机的类型步进电机有三种类型,分别是:1.可变磁阻型2.永久磁场型3.混合型可变磁阻型(VR)这种类型的步进电机已经存在了很长一段时间。
从结构上来看,它可能是最容易理解的。
图1显示出了一个典型的V.R.步进电机的截面。
这种类型的电机包括一个软铁多齿的转子和一个绕定子。
当定子绕组通过直流电流通电,电机磁极则被磁化。
当转子齿被吸引到带电的定子极时,电机发生旋转。
永久磁场型(PM)永久磁场型的步进电机通常被称为“锡罐”电机,是一种低成本、低分辨率类型的电机,它的典型步距角为7.5°至15°(48 - 24步/转)。
步进电机基础知识
广州办事处
Au tonic s 5相 Hybrid type Stepping Motor的结构 相 的结构
定子STATOR部分 部分 定子
广州办事处
Au tonic s
什么是保持转矩(HOLDING TORQUE)?
保持转矩(HOLDING TORQUE)是指步进电机通电但没有转动时,定子锁住转 子的力矩。 它是步进电机最重要的参数之一,通常步进电机在低速时的力矩接近保持转矩。 由于步进电机的输出力矩随速度的增大而不断衰减,输出功率也随速度的增大而 变化,所以保持转矩就成为了衡量步进电机最重要的参数之一。 比如,当人们说2N.m的步进电机,在没有特殊说明的情况下是指保持转矩为2N. m的步进电机。
广州办事处
Au tonic s
D r i v e r 的 性 能 范 围 最大应答(驱动 频率(Maximum slewing Frequency) 最大应答 驱动) 频率 驱动 - Stepping Motor能接受的最大频率 能接受的最大频率 Pull-Out Torque(最大输出 Torque) 最大输出 - Stepping Motor正常启动时 正常启动时Torque的范围内,最大输出 Torque 的范围内, 正常启动时 的范围内 Pull-In Torque(输入 Torque) 输入 - Stepping Motor正常启动时的最大 正常启动时的最大Torque 正常启动时的最大 最大启动频率 (Maximum starting Frequency) - Stepping Motor能启动 停止 正⋅反旋转的最大频率 能启动, 能启动 停止, Pull-In Range(Pull-In 领域 : 最大启动领域 最大启动领域) - Stepping Motor正常启动时的最大 正常启动时的最大Torque的范围 正常启动时的最大 的范围
步进电机知识详解
步进电机知识详解,再不怕看不懂步进电机了!步进电机作为执行元件,是机电一体化的关键产品之一, 广泛应用在各种自动化控制系统中。
随着微电子和计算机技术的发展,步进电机的需求量与日俱增,在各个国民经济领域都有应用。
作为电力人对步进电机的也不能仅限于认识而已,应该深入了解它的结构、基本原理以及应用,接下来小七将从三个方面带大家全面认识步进电机。
01什么是步进电机步进电机是一种直接将电脉冲转化为机械运动的机电装置,通过控制施加在电机线圈上的电脉冲顺序、频率和数量,可以实现对步进电机的转向、速度和旋转角度的控制。
在不借助带位置感应的闭环反馈控制系统的情况下、使用步进电机与其配套的驱动器共同组成的控制简便、低成本的开环控制系统,就可以实现精确的位置和速度控制。
02基本结构和工作原理基本结构:工作原理:步进电机驱动器根据外来的控制脉冲和方向信号,通过其内部的逻辑电路,控制步进电机的绕组以一定的时序正向或反向通电,使得电机正向/反向旋转,或者锁定。
以1.8度两相步进电机为例:当两相绕组都通电励磁时,电机输出轴将静止并锁定位置。
在额定电流下使电机保持锁定的最大力矩为保持力矩。
如果其中一相绕组的电流发生了变向,则电机将顺着一个既定方向旋转一步(1.8度)。
同理,如果是另外一项绕组的电流发生了变向,则电机将顺着与前者相反的方向旋转一步(1.8度)。
当通过线圈绕组的电流按顺序依次变向励磁时,则电机会顺着既定的方向实现连续旋转步进,运行精度非常高。
对于1.8度两相步进电机旋转一周需200步。
两相步进电机有两种绕组形式:双极性和单极性。
双极性电机每相上只有一个绕组线圈,电机连续旋转时电流要在同一线圈内依次变向励磁,驱动电路设计上需要八个电子开关进行顺序切换。
单极性电机每相上有两个极性相反的绕组线圈,电机连续旋转时只要交替对同一相上的两个绕组线圈进行通电励磁。
驱动电路设计上只需要四个电子开关。
在双极性驱动模式下,因为每相的绕组线圈为100%励磁,所以双极性驱动模式下电机的输出力矩比单极性驱动模式下提高了约40%。
步进电机基础知识
设置A4988驱动的步序对照表
补充1
细分的基本概念为:步进电机通过细分驱动器的驱动,其 步距角变小了。如驱动器工作在 10 细分状态时,其步距 角只为‘电机固有步距角’的十分之一,也就是:当驱动 器工作在不细分的整步状态时,控制系统每发一个步进脉 冲,电机转动 1.8°;而用细分驱动器工作在 10 细分状 态时,电机只转动了 0.18°。细分功能完全是由驱动器 靠精确控制电机的相电流所产生的,与电机无关。
3.4 程序
四、 使用步进电机常见问题
1 、第一次使用步进电机驱动器,怎么能尽快调试到最佳状 态? 按照说明和驱动器上的标示,正确接好电源和电机后,把 驱动器调节到16细分,把信号的输出频率设置到1000HZ内 ,运行无误后在慢慢加速(提高频率)细分等。 2 、驱动器工作长时间工作外壳(散热片)比较热,正常吗 ? 正常,在常温下外壳(散热片)达到80摄氏度不会对性能 有影响,长时间大电流工作的话,你也可以通过加装风扇 或者散热片帮助散热。
补充2
什么是相数?
所谓“相数”,就是线圈组数。 目前常用的有二相、三 相、四相、五相步进电机。电
补充3
步距角
电机相数不同,其步距角也不同,一般二相电机的步距角 为 0.9°/1.8° 、 三 相 的 为 0.75°/1.5° 、 五 相 的 为 0.36°/0.72°。N 相步进电机有 N 个绕组,这 N 个绕 组要均匀地镶嵌在定子上,因此定子的磁极数必定 是 N 的整数倍,因此,转子转一圈的步数应该是 N 的整 数倍;也就是说: 3 相步进电机转一圈的步数是 3 的整 数倍,4 相步进电机转一圈的步数是 4 的整数倍,5相步 进电机转一圈的步数是 5 的整数倍;如果步进电机的基 本步距角为 θ ,转一圈的步数是 M ,步进电机的相数 是 N 则有下述关系: θ=360/M 。 M 必 然 是 相 数 N 的整数倍。跟据以上分析可以看出,基本步距角是 不能取任意值的。