
四相步进电机八拍调速程序
步进电机芯片初始化流程及程序段

步进电机芯片初始化流程及程序段设计原理分析使步进电机按照一定的方式运转,则要控制步进电机的电流的输出顺序。
将步进电机相序表存放于内存区,设置指针地址,从表中取出通电码,再输出到步进电机,产生一定的运行方式。
四相步进电机双四拍正向加电码:03H,06H,0CH,09H,双八拍正向加电码:AB→ABC →BC→BCD→CD→CDA→DA→DAB(03H,07H,06H,0EH,0CH,0DH,09H,0BH)。
选择不同的工作方式可调用DOS系统功能,使用09H中断号显示提示信息。
然后,使用25H中断号设置中断向量,然后使用21H功能号读取键盘值,存入设置的堆栈中。
再从堆栈中取出键盘值,判断后执行对应功能。
模拟电机转动则需要显示程序。
可调用BIOS,使用10H中断,设置功能号选择不同的功能,绘制简易图形。
每取出一个加电码则需要调用不同的图形。
步进电机的转速与输入脉冲频率成正比,频率越高,转速越高。
调节步进电机电机绕组通电时间,即可调整速度。
模拟显示时可通过不同的延迟程序实现不同的转速。
延时程序可使用8086系统BIOS功能,调用1AH中断号,设置延迟时长。
步进电机控制原理步进电机是将电脉冲信号转换成角位移的一种机电式数模转换器。
其旋转的角位移与输入脉冲的个数成正比;转速与输入脉冲的频率成正比;转动方向和输入脉冲对绕组加电的顺序有关。
因此,步进电机旋转的角度位移、转速以及方向均受输入脉冲的控制。
微机步进电机控制系统原理图步进电机接口的硬件部分主要是提供输送相序代码的并行数据线(8根),以及保护电机绕组的器件,所以接口电路以8255A为主芯片,由8086传送加电代码.步进电机的停转以及快慢控制——键盘控制使用25H中断号设置中断向量,然后使用21H功能号读取键盘值,存入设置的堆栈中。
再从堆栈中取出键盘值,判断后执行对应功能。
按键enter启动电机。
按键1——8选择不同的电机运行方式,按键ESC退出程序。
调用键盘中断服务,按下enter键后,显示“WELCOM”,调用BUJIN子程序。
【免费下载】四相八拍步进电机调速

图 1.5 是该四相反应式步进电机工作原理示意图。
对全部高中资料试卷电气设备,在安装过程中以及安装结束后进行高中资料试卷调整试验;通电检查所有设备高中资料电试力卷保相护互装作置用调与试相技互术关,系电,力根通保据过护生管高产线中工敷资艺设料高技试中术卷资,配料不置试仅技卷可术要以是求解指,决机对吊组电顶在气层进设配行备置继进不电行规保空范护载高与中带资负料荷试下卷高问总中题体资,配料而置试且时卷可,调保需控障要试各在验类最;管大对路限设习度备题内进到来行位确调。保整在机使管组其路高在敷中正设资常过料工程试况中卷下,安与要全过加,度强并工看且作护尽下关可都于能可管地以路缩正高小常中故工资障作料高;试中对卷资于连料继接试电管卷保口破护处坏进理范行高围整中,核资或对料者定试对值卷某,弯些审扁异核度常与固高校定中对盒资图位料纸置试,.卷保编工护写况层复进防杂行腐设自跨备动接与处地装理线置,弯高尤曲中其半资要径料避标试免高卷错等调误,试高要方中求案资技,料术编试交写5、卷底重电保。要气护管设设装线备备置敷4高、调动设中电试作技资气高,术料课中并3中试、件资且包卷管中料拒含试路调试绝线验敷试卷动槽方设技作、案技术,管以术来架及避等系免多统不项启必方动要式方高,案中为;资解对料决整试高套卷中启突语动然文过停电程机气中。课高因件中此中资,管料电壁试力薄卷高、电中接气资口设料不备试严进卷等行保问调护题试装,工置合作调理并试利且技用进术管行,线过要敷关求设运电技行力术高保。中护线资装缆料置敷试做设卷到原技准则术确:指灵在导活分。。线对对盒于于处调差,试动当过保不程护同中装电高置压中高回资中路料资交试料叉卷试时技卷,术调应问试采题技用,术金作是属为指隔调发板试电进人机行员一隔,变开需压处要器理在组;事在同前发一掌生线握内槽图部内 纸故,资障强料时电、,回设需路备要须制进同造行时厂外切家部断出电习具源题高高电中中源资资,料料线试试缆卷卷敷试切设验除完报从毕告而,与采要相用进关高行技中检术资查资料和料试检,卷测并主处且要理了保。解护现装场置设。备高中资料试卷布置情况与有关高中资料试卷电气系统接线等情况,然后根据规范与规程规定,制定设备调试高中资料试卷方案。
四相八拍步进电机调速
目录引言 (1)第1章绪论 (2)1.1步进电机的概述 (2)1.1.1 步进电机的特点 (2)1.1.2步进电机的工作原理简述 (2)1.2四相八拍步进电机 (2)1.2.1 四相步进电机工作原理 (2)1.2.2 八拍得工作方式 (4)1.3单片机概述 (4)1.3.1 单片机原理简述 (4)1.3.2 8031单片机 (5)1.4总体方案设计 (5)1.4.1 系统的组成 (5)1.4.2 系统的工作原理 (6)第2章系统软件设计 (6)2.1显示子程序的设计 (7)2.2键盘子程序的设计 (8)2.3正反转程序流程图 (11)2.3.1 正反转程序流程图 (11)2.3.2 转速快慢程序流程图 (14)2.4定时中断流程图 (17)2.5语音报警系统 (19)2.6主程序设计 (20)参考文献 (22)致谢 (23)引言步进电机是将电脉冲信号转变为角位移或线位移的开环控制元件。
在非超载的情况下,电机的转速、停止的位置只取决于脉冲信号的频率和脉冲数,而不受负载变化的影响,即给电机加一个脉冲信号,电机则转过一个步距角。
这一线性关系的存在,加上步进电机只有周期性的误差而无累积误差等特点。
使得在速度、位置等控制领域用步进电机来控制变的非常的简单。
步进电机的调速一般是改变输入步进电机的脉冲的频率来实现步进电机的调速,因为步进电机每给一个脉冲就转动一个固定的角度,这样就可以通过控制步进电机的一个脉冲到下一个脉冲的时间间隔来改变脉冲的频率,延时的长短来具体控制步进角来改变电机的转速,从而实现步进电机的调速。
在本设计方案中采用单片机内部的定时器改变脉冲的频率从而实现对步进电机的转速进行控制,实现电机调速与正反转的功能。
关键词:步进电机,单片机,调速系统第1章绪论1.1 步进电机的概述1.1.1 步进电机的特点1)一般步进电机的精度为步进角的3-5%,且不累积。
2)步进电机外表允许的温度高。
步进电机温度过高首先会使电机的磁性材料退磁,从而导致力矩下降乃至于失步,因此电机外表允许的最高温度应取决于不同电机磁性材料的退磁点;一般来讲,磁性材料的退磁点都在摄氏130度以上,有的甚至高达摄氏200度以上,所以步进电机外表温度在摄氏80-90度完全正常。
步进电机_28BYJ-48介绍和驱动及c编程

步进电机 28BYJ-48介绍和驱动及编程28BYJ-48步进电机:步进电机是一种将电脉冲转化为角位移的执行机构。
通俗一点讲:当步进驱动器接收到一个脉冲信号,它就驱动步进电机按设定的方向转动一个固定的角度(及步进角)。
您可以通过控制脉冲个来控制角位移量,从而达到准确定位的目的;同时您可以通过控制脉冲频率来控制电机转动的速度和加速度,从而达到调速的目的。
步进电机28BYJ48型四相八拍电机,电压为DC5V—DC12V。
当对步进电机施加一系列连续不断的控制脉冲时,它可以连续不断地转动。
每一个脉冲信号对应步进电机的某一相或两相绕组的通电状态改变一次,也就对应转子转过一定的角度(一个步距角)。
当通电状态的改变完成一个循环时,转子转过一个齿距。
四相步进电机可以在不同的通电方式下运行,常见的通电方式有单(单相绕组通电)四拍(A-B-C-D-A。
),双(双相绕组通电)四拍(AB-BC-CD-DA-AB-。
),八拍(A-AB-B-BC-C-CD-D-DA-A。
)红线接电源5V,橙色电线接P1.3口,黄色电线接P1.2口,粉色电线接P1.1口,蓝色接P1.0口。
由于单片机接口信号不够大,需要通过ULN2003放大再连接到相应的电机接口,如下:顺序刚好相反所以可以定义旋转相序uchar code CCW[8]={0x08,0x0c,0x04,0x06,0x02,0x03,0x01,0x09}; //逆时钟旋转相序表uchar code CW[8]={0x09,0x01,0x03,0x02,0x06,0x04,0x0c,0x08}; //正时钟旋转相序表C语言代码:#include<AT89X52.h>#include<intrins.h>#define uchar unsigned char#define uint unsigned intuchar code CCW[8]={0x08,0x0c,0x04,0x06,0x02,0x03,0x01,0x09}; //逆时钟旋转相序表 uchar code CW[8]={0x09,0x01,0x03,0x02,0x06,0x04,0x0c,0x08}; //正时钟旋转相序表sbit K1=P3^2; //反转按键sbit K2=P3^3; //正转按键sbit K3=P3^4; //停止按键sbit FMQ=P3^6; // 蜂鸣器void delaynms(uint aa){uchar bb;while(aa--){for(bb=0;bb<115;bb++) //1ms基准延时程序{;}}}void delay500us(void){int j;for(j=0;j<57;j++){;}}void beep(void){uchar t;for(t=0;t<100;t++){delay500us();FMQ=!FMQ; //产生脉冲}FMQ=1; //关闭蜂鸣器}void motor_ccw(void){uchar i,j;for(j=0;j<8;j++) //电机旋转一周,不是外面所看到的一周,是里面的传动轮转了一周{if(K3==0){break; //如果K3按下,退出此循环}for(i=0;i<8;i++) //旋转45度{P1=CCW[i];delaynms(10); //调节转速}}}void motor_cw(void){uchar i,j;for(j=0;j<8;j++){if(K3==0){break; //如果K3按下,退出此循环}for(i=0;i<8;i++) //旋转45度{P1=CW[i];delaynms(2); //调节转速}}}void main(void){uchar r;uchar N=64; //因为步进电机是减速步进电机,减速比的1/64 ,//所以N=64时,步进电机主轴转一圈while(1){if(K1==0){beep();for(r=0;r<N;r++){motor_ccw(); //电机逆转if(K3==0){beep();break;}}}else if(K2==0){beep();for(r=0;r<N;r++){motor_cw(); //电机反转if(K3==0){beep();break;}}}elseP1=0xf0; //电机停止}}附:步进电机小知识(转)1.什么是步进电机?步进电机是一种将电脉冲转化为角位移的执行机构。
A步进电机四相八拍
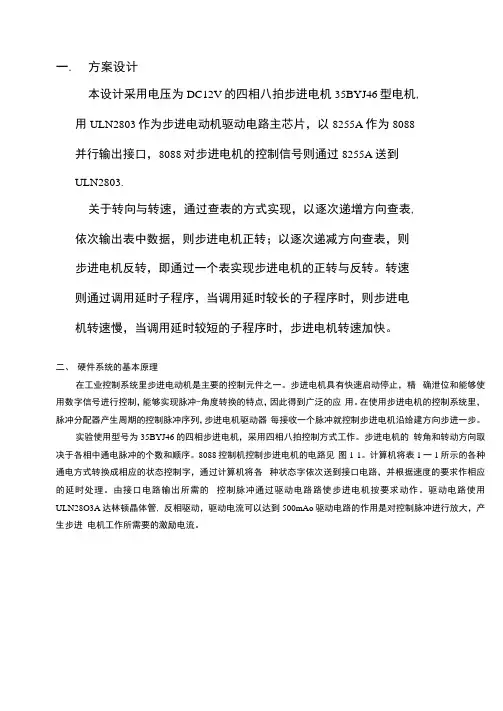
一.方案设计本设计采用电压为DC12V的四相八拍步进电机35BYJ46型电机, 用ULN2803作为步进电动机驱动电路主芯片,以8255A作为8088并行输出接口,8088对步进电机的控制信号则通过8255A送到ULN2803.关于转向与转速,通过查表的方式实现,以逐次递增方向查表, 依次输出表中数据,则步进电机正转;以逐次递减方向查表,则步进电机反转,即通过一个表实现步进电机的正转与反转。
转速则通过调用延时子程序,当调用延时较长的子程序时,则步进电机转速慢,当调用延时较短的子程序时,步进电机转速加快。
二、硬件系统的基本原理在工业控制系统里步进电动机是主要的控制元件之一。
步进电机具有快速启动停止,精确泄位和能够使用数字信号进行控制,能够实现脉冲-角度转换的特点,因此得到广泛的应用。
在使用步进电机的控制系统里,脉冲分配器产生周期的控制脉冲序列,步进电机驱动器每接收一个脉冲就控制步进电机沿给建方向步进一步。
实验使用型号为35BYJ46的四相步进电机,采用四相八拍控制方式工作。
步进电机的转角和转动方向取决于各相中通电脉冲的个数和顺序。
8088控制机控制步进电机的电路见图1-1。
计算机将表1一1所示的各种通电方式转换成相应的状态控制字,通过计算机将各种状态字依次送到接口电路,并根据速度的要求作相应的延时处理。
由接口电路输出所需的控制脉冲通过驱动电路路使步进电机按要求动作。
驱动电路使用ULN28O3A达林顿晶体管, 反相驱动,驱动电流可以达到500mAo驱动电路的作用是对控制脉冲进行放大,产生步进电机工作所需要的激励电流。
图1・1步进电机控制实验原理图35BYJ46型步进电机使用DC12V电压,采用四相八拍控制相序。
励磁线圈和励磁顺序如图1-2,控制相序如表l-lo表中的PB10〜PB13对应并行接口8055的B 口0〜3位。
如果使用8255B 口的其它位则相应的状态字也要改变。
34■■■3■■-2■■■1■-■图1・2励磁顺序和励磁线圈示意图(二)8255A可编程并行接口芯片1. 8255简介Intel 8086/8088系列的可编程外设接口电路(Programmable Peripheral Interface)简称PPI,型号为8255 (改进型为8255A 及8255A-5),具有24条输入/输出引脚、可编程的通用并行输入/输出接口电路。
4相8拍步进电机工作原理

4相8拍步进电机工作原理
4相8拍步进电机工作原理:
步进电机是一种通过依次激励不同的电磁线圈来使转子转动的电机。
它的工作原理可以分为以下几个步骤:
1. 电机通电:步进电机需要接通电源才能正常工作。
通过给电机施加电源电压,电流被输送到电机的不同线圈上。
2. 电流激励:步进电机中的线圈被分为四组,分别为A、B、
C和D相。
每个相由多个线圈组成,这些线圈被连在一起并
以特定的方式绕绕在动转子上。
3. 电流方向:通过改变每个相的电流方向来控制步进电机的转向。
电流可以从逆时针或顺时针方向流过线圈。
4. 步进模式:步进电机通常以8拍或4拍两种模式工作。
在8
拍模式下,每个相都按照特定的顺序依次激励。
在4拍模式下,相的激励顺序会不同。
5. 磁场旋转:当电流通过相线圈时,会在周围产生一个磁场。
这个磁场会与电机中的永磁转子进行相互作用,导致转子发生旋转。
6. 转子转动:通过循环激励电机的不同相,可以使得转子以步进的方式进行旋转。
每次激励一个相,转子就会转动一个固定的角度(通常为1.8度,对应于8拍模式)。
7. 控制方式:步进电机可以通过使用特定的控制器或驱动器来控制其旋转步长、转速和方向。
控制器会向驱动器发送信号,通过改变激励的相来控制电机的运行。
通过不断地循环激励不同相,步进电机可以实现相对准确的位置控制和连续的旋转运动,在自动化领域广泛应用于精密定位、自动化设备和机器人等方面。
步进电机驱动程序(二相四线可使用4、8节拍)
以下是STM32F1的代码部分(我是按照8拍的方式写的)
硬件的连线方式单片机IO口PB12 电机A+
PB13 电机A-
PB14 电机B+
PB14 电机B-
#define AA_H GPIO_SetBits(GPIOB, GPIO_Pin_12 ); #define AA_L GPIO_ResetBits(GPIOB, GPIO_Pin_12 ); #define AD_H GPIO_SetBits(GPIOB, GPIO_Pin_13 ); #define AD_L GPIO_ResetBits(GPIOB, GPIO_Pin_13 ); #define BA_H GPIO_SetBits(GPIOB, GPIO_Pin_14 ); #define BA_L GPIO_ResetBits(GPIOB, GPIO_Pin_14 ); #define BD_H GPIO_SetBits(GPIOB, GPIO_Pin_15 ); #define BD_L GPIO_ResetBits(GPIOB, GPIO_Pin_15 );
void motor_run(void) { AA_H; AD_L; BA_L; BD_L; delay_ms(5); AA_H; AD_L; BA_H; BD_L; delay_ms(5); AA_L; AD_L; BA_H; BD_L; delay_ms(5); AA_L; AD_H; BA_H; BD_L; delay_ms(5); AA_L; AD_H; BA_L; BD_L; delay_ms(5); AA_L; AD_H; BA_L; BD_H; delay_ms(5); AA_L; AD_L; BA_L; BD_H; delay_ms(5); AA_H; AD_L; BA_L; BD_H; delay_ms(5); }
步进电机_28BYJ-48
步进电机 28BYJ-48介绍和驱动及编程28BYJ-48步进电机:步电机是一种将电脉冲转化为角位移的执行机构。
通俗一点讲:当步进驱动器接收到一个脉冲信号,它就驱动步进电机按设定的方向转动一个固定的角度(及步进角)。
您可以通过控制脉冲个来控制角位移量,从而达到准确定位的目的;同时您可以通过控制脉冲频率来控制电机转动的速度和加速度,从而达到调速的目的。
步进电机28BYJ48型四相八拍电机,电压为DC5V—DC12V。
当对步进电机施加一系列连续不断的控制脉冲时,它可以连续不断地转动。
每一个脉冲信号对应步进电机的某一相或两相绕组的通电状态改变一次,也就对应转子转过一定的角度(一个步距角)。
当通电状态的改变完成一个循环时,转子转过一个齿距。
四相步进电机可以在不同的通电方式下运行,常见的通电方式有单(单相绕组通电)四拍(A-B-C-D-A。
),双(双相绕组通电)四拍(AB-BC-CD-DA-AB-。
),八拍(A-AB-B-BC-C-CD-D-DA-A。
)红线接电源5V,橙色电线接P1.3口,黄色电线接P1.2口,粉色电线接P1.1口,蓝色接P1.0口。
由于单片机接口信号不够大需要通过ULN2003放大再连接到相应的电机接口,如下:顺序刚好相反所以可以定义旋转相序uchar code CCW[8]={0x08,0x0c,0x04,0x06,0x02,0x03,0x01,0x09}; //逆时钟旋转相序表uchar code CW[8]={0x09,0x01,0x03,0x02,0x06,0x04,0x0c,0x08}; //正时钟旋转相序表C语言代码:#include<AT89X52.h>#include<intrins.h>#define uchar unsigned char#define uint unsigned intuchar code CCW[8]={0x08,0x0c,0x04,0x06,0x02,0x03,0x01,0x09}; //逆时钟旋转相序表 uchar code CW[8]={0x09,0x01,0x03,0x02,0x06,0x04,0x0c,0x08}; //正时钟旋转相序表 sbit K1=P3^2; //反转按键sbit K2=P3^3; //正转按键sbit K3=P3^4; //停止按键sbit FMQ=P3^6; // 蜂鸣器void delaynms(uint aa){uchar bb;while(aa--){for(bb=0;bb<115;bb++) //1ms基准延时程序{;}} }void delay500us(void) {int j;for(j=0;j<57;j++) {;}}void beep(void){uchar t;for(t=0;t<100;t++){delay500us();FMQ=!FMQ; //产生脉冲}FMQ=1; //关闭蜂鸣器}void motor_ccw(void){uchar i,j;for(j=0;j<8;j++) //电机旋转一周,不是外面所看到的一周,是里面的传动轮转了一周{if(K3==0){break; //如果K3按下,退出此循环}for(i=0;i<8;i++) //旋转45度{P1=CCW[i];delaynms(10); //调节转速}}}void motor_cw(void){uchar i,j;for(j=0;j<8;j++){if(K3==0){break; //如果K3按下,退出此循环 }for(i=0;i<8;i++) //旋转45度{P1=CW[i];delaynms(2); //调节转速}}}void main(void){uchar r;uchar N=64; //因为步进电机是减速步进电机,减速比的1/64 ,//所以N=64时,步进电机主轴转一圈 while(1){if(K1==0){beep();for(r=0;r<N;r++){motor_ccw(); //电机逆转if(K3==0){beep();break;}}}else if(K2==0){beep();for(r=0;r<N;r++){motor_cw(); //电机反转if(K3==0){beep();break;}}}elseP1=0xf0; //电机停止 }}附:步进电机小知识(转)1.什么是步进电机?步进电机是一种将电脉冲转化为角位移的执行机构。
写出四相八拍步进电机的控制模型
写出四相八拍步进电机的控制模型步进电机是一种常见的电动机,通过控制电流方向改变磁场来驱动转子运动。
四相八拍步进电机是其中一种类型,它包含四个相,每相有两个步进角度,总共有八拍。
在控制步进电机时需要了解其控制模型,以便准确控制其转动角度和速度。
步进电机的工作原理步进电机的运动是通过将电流施加到电机的不同相上,使得产生的磁场相互作用而形成驱动力,从而使转子运转。
对于四相八拍步进电机来说,控制每个相的电流能够实现准确的步进角度,从而控制电机的转动。
控制模型控制四相八拍步进电机的关键在于确定每个步进角度的电流控制。
一种常用的控制模型是利用微控制器或控制器来控制电机的电流输出。
通过适当的算法,可以实现精确的步进角度控制,从而控制电机的转动。
步进角度控制步进电机的每个步进角度由控制电流的波形决定。
在四相八拍步进电机中,可以通过改变每相的电流顺序和大小来控制电机的步进角度。
例如,按照ABCD的顺序控制每相电流,就可以实现电机的顺时针或逆时针转动,从而控制步进角度。
控制算法控制四相八拍步进电机的算法种类繁多,常见的有正弦曲线控制、脉冲信号控制等。
这些算法可以根据电机的具体应用需求进行选择,以实现最佳的电机控制效果。
通过合理选择和调整算法参数,可以实现步进电机的平稳转动和精确控制。
应用领域四相八拍步进电机广泛应用于打印机、CNC机床、自动化设备等领域。
在这些领域中,步进电机的精确控制和可靠性是非常重要的,只有准确地控制电机的步进角度,才能实现设备的高效运行和稳定性。
结语四相八拍步进电机的控制模型是实现电机精确控制的关键。
通过了解步进电机的工作原理、控制模型以及相应的控制算法,可以实现对电机转动角度和速度的精确定位和控制。
在实际应用中,需要根据具体需求选择合适的控制方法,以确保步进电机的稳定运行和精准控制。
28BYJ-48四相步进电机手动调速 (单步+加减速)
}
//------------------------------串口发送----------------------------------------
void usart_char_send(uchar data)
{
while(!(UCSRA&(1<<UDRE)));
UDR=data;
}
//---------------------main函数----------------------
int main()
{
usart_init();
//----------------------IO口初始化----------------------
void PORT_INIT()
{
PORTA=0x00;//所有口初始化为上拉输入
DDRA=0xFF;
PORTB=0x00;
DDRB=0xFF;
PORTC=0x00;
DDRC=0xFF;
cli();//关全局中断
timer0_init();
sei();//开全局中断
PORT_INIT();
PORTB=0x00;
DDRB=0xFF;
PORTD=0xFF;
DDRD=0xFF;
// uchar i=0;
while(1)
{
//usart_char_send(0x88);