
丝杆选型计算
计算结果
作用力类型 所选滚珠丝杆容许轴向负荷 所选丝杆允许最大转速 电机需要的转速 电机需要的惯性矩 无负荷匀速上升时丝杆承受力 无负荷匀速下落时丝杆承受力 无负荷垂直加速上提丝杆受力 无负荷垂直加速下落丝杆受力 负载时等速下落丝杆受力 克服摩擦力和重力所需电机扭矩 克服作用力所需电机扭矩 无负荷匀速上升所需电机扭矩 无负荷匀速下落所需电机扭矩 无负荷垂直加速下落电机扭矩 无负荷垂直加速上提电机扭矩 有负荷匀速下落电机扭矩 数值 2200 4861.111111 750 0.0000 211.61936 102.20464 216.9526933 96.87130667 1102.20464 38.71716914 707.7140835 149.7660014 72.33166313 460.5949647 682.6926293 780.0457466 单位 N rad/min rad/min Kg.m.m N N N N N N*mm N*mm N*mm N*mm N*mm N*mm N*mm
丝杆选型计算

丝杠水平运动选型计算表格机械结构参数:速度:Vl=20m/min滑动部分质量M=15kg丝杠长度L B=0.4m丝杠直径D B=0.016m丝杠导程P B=0.01m连轴器质量M C0.2kg连轴器直径D C0.04m摩擦系数μ=0.1移动距离L=0.4m机械效率η=0.9定位时间t=1s加减速时间比A=5%外力F A=0N移动方向与水平轴夹角a =0°1)速度曲线加速时间t0=t*A=0.05s2)电机转速N M =V l/P B=2000rpm 3)负荷转矩计算=14.7N=0.025995247Nm 4)克服惯量的加速转矩计算(也称做:启动转矩)直线运动平台与负载惯量J L=3.79953E-05kgm 2滚珠丝杠惯量J B=2.03314E-05kgm 2连轴器惯量J C=0.00004kgm 2总负荷惯量J L =J L +J B +J C=9.83267E-05kgm 2启动转矩T S ==2.338718864Nm 5)必须转矩必须转矩T M =(T L +T S )*S =4.729428222Nm6)电机选择负载转矩T L =根据计算,初步确定电机型号,然后输入转子惯量,确认T M7)负荷与电机惯量比惯量比I1=0.213753687 8)负荷与减速机惯量比当负荷与电机惯量比>5时,考虑采用减速装置,提高惯量匹配折算后的惯量比I2=0.03420059*其他常数*G=9.8m/s *pi= 3.1416*丝杠密度ρ=7900kg/m3 *******安全系数S=2电机惯量J M=0.00046kgm2减速机减速比i= 2.5。
丝杆选型计算公式

丝杆选型计算公式丝杆选型是机械设计中的重要环节,合理的丝杆选型可以保证机械的正常运行和性能的发挥。
丝杆选型的主要目标是确定丝杆的直径、螺距和材料等参数,以满足机械的运动要求,同时兼顾经济性和可靠性。
一、丝杆选型的基本参数1.丝杆直径:丝杆的直径决定了丝杆的承载能力,直径越大,丝杆的承载能力越大。
一般采用密歇根公式或者英国机械工程师协会公式来计算丝杆的承载能力。
2.螺距:螺距决定了每转一圈丝杆前进的距离,也就是丝杆的传动比。
螺距越大,传动比越大,同样的驱动力可以实现更大的位移。
3.丝杆材料:丝杆的材料直接关系到其强度和耐磨性。
常见的丝杆材料有碳钢、不锈钢和合金钢等。
二、丝杆选型的计算公式1.丝杆承载能力的计算公式:丝杆承载能力=π/4*(D^2-d^2)*σc式中,D为丝杆的外径,d为丝杆的芯径,σc为丝杆材料的屈服强度。
2.丝杆的传动比计算公式:传动比=π/p式中,p为丝杆的螺距。
三、丝杆选型的步骤1.确定所需的动力和运动参数,如负载力、转速、加速度等。
2.根据负载力和运动参数计算所需的丝杆承载能力,这时需要根据应力公式计算应力,然后根据选用的丝杆材料查找其屈服强度数值。
3.选择一个合适的丝杆直径,保证其承载能力能够满足需求。
4.根据所需的传动比计算丝杆的螺距,一般选择合理的传动比,既要满足运动要求,又要尽量减小负载力和功率的损耗。
5.最后根据所选的丝杆直径和螺距选择材料,一般根据经济性和耐磨性来选择。
以上就是丝杆选型的基本概念和计算公式,根据不同的应用和需求,丝杆选型的计算方法可能会有所不同。
因此,在实际应用中,需要根据具体情况进行综合考虑和调整,以确保选用的丝杆满足机械设计的要求。
丝杠的选型及计算

丝杠的选型及计算丝杠是一种将转动运动转换为直线运动的机械装置,广泛应用于各个行业中,例如自动化设备、数控机床、印刷机械等。
在选择丝杠时,需考虑以下几个方面的因素,包括传动效率、静态刚度、动态特性、尺寸等。
首先,选型时需要确定所需的传动效率。
一般来说,丝杠的传动效率较高且稳定,可以在0.8-0.9之间。
如果对传动效率有特殊要求,可以选择高效率的丝杠。
其次,需要考虑丝杠的静态刚度。
静态刚度是指在不考虑加速度和惯性的情况下,所施加的力与位移之间的关系。
静态刚度越高,丝杠系统的响应越快,精度越高。
因此,在需求较高的场合,要选择具有较高静态刚度的丝杠。
接下来,需要考虑丝杠的动态特性。
动态特性包括丝杠的加速度、速度和位置精度。
如果有较高的动态特性要求,应选择加速度、速度和位置精度较高的丝杠。
最后,需要考虑丝杠的尺寸。
尺寸包括丝杠的螺距、直径和长度。
螺距越大,丝杠的速度越快;直径越大,丝杠的静态刚度越高。
根据具体的应用需求,选择适当的螺距、直径和长度。
选定了丝杠型号后,还需要进行计算。
以下是一些常用的丝杠计算方法:1.传动效率的计算:传动效率=(输出力×轴向位移)/(输入力×轴向位移)。
其中,输入力为电机输出的力,轴向位移为丝杠的螺距。
2.静态刚度的计算:静态刚度=输出力/位移。
其中,输出力为施加在丝杠上的力,位移为丝杠的螺距。
3.动态特性的计算:动态特性包括加速度、速度和位置精度。
加速度=(终速度-初速度)/时间,速度=位移/时间,位置精度=测量误差/位移。
4.尺寸的计算:根据实际需求,选择适当的螺距、直径和长度。
螺距越大,速度越快;直径越大,静态刚度越高;长度越长,可承受的负载越大。
伺服电机和丝杆选型计算
伺服电机和丝杆选型计算1.伺服电机选型计算:伺服电机是一种将电能转化为机械能的装置,它通过电机驱动系统的精确控制,实现对机械位置、转速和力矩的精确控制。
在选型时,需要考虑以下几个方面:1.1额定输出功率:根据机械系统的工作要求和负载要求,确定伺服电机的额定输出功率。
通常,额定输出功率应略大于所需的最大功率。
1.2额定转速:根据工作要求和负载要求,确定伺服电机的额定转速。
通常,额定转速应略大于所需的最大转速。
1.3额定转矩:根据负载的特性和工作要求,确定伺服电机的额定转矩。
通常,额定转矩应略大于所需的最大转矩。
1.4动态响应速度:根据控制系统的要求,确定伺服电机的动态响应速度。
通常,要求动态响应速度能够满足系统的响应时间要求。
1.5额定电压:根据工作环境和电源供应的要求,确定伺服电机的额定电压。
通常,额定电压应与电源供应的电压相匹配。
2.丝杆选型计算:丝杆是一种将旋转运动转化为直线运动的装置,它通常由丝杆和螺母组成。
在选型时,需要考虑以下几个方面:2.1螺距:根据工作要求,确定丝杆的螺距。
螺距是丝杆每转一周所移动的距离,通常用毫米/转表示。
2.2进给速度:根据机械系统的工作要求,确定丝杆的进给速度。
进给速度是丝杆上点的线速度,通常用毫米/秒表示。
2.3进给力:根据工作负载和系统要求,确定丝杆的进给力。
进给力是丝杆在工作过程中所受的力,通常用牛顿表示。
2.4精度等级:根据工作要求,确定丝杆的精度等级。
精度等级决定了丝杆的运动精度,通常用C级、T级等表示。
2.5长度:根据机械系统的工作空间和要求,确定丝杆的长度。
丝杆的长度应能够满足系统的工作范围要求。
丝杠选型计算
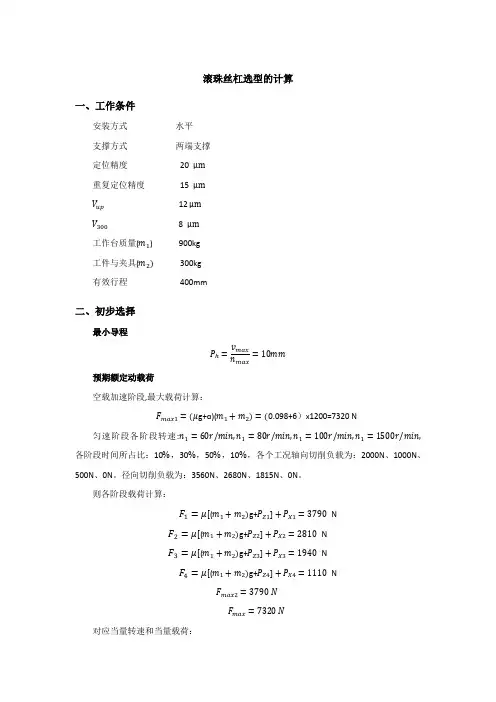
滚珠丝杠选型的计算一、工作条件安装方式水平支撑方式两端支撑定位精度20 μm重复定位精度15 μmV up12 μmV3008 μm工作台质量(m1) 900kg工件与夹具(m2)300kg有效行程400mm二、初步选择最小导程Pℎ=v maxn max=10mm预期额定动载荷空载加速阶段,最大载荷计算:F max1=(μg+ɑ)(m1+m2)=(0.098+6)x1200=7320 N匀速阶段各阶段转速:n1=60r/min,n1=80r/min,n1=100r/min,n1=1500r/min,各阶段时间所占比:10%,30%,50%,10%,各个工况轴向切削负载为:2000N、1000N、500N、0N。
径向切削负载为:3560N、2680N、1815N、0N。
则各阶段载荷计算:F1=μ[(m1+m2)g+P Z1]+P X1=3790NF2=μ[(m1+m2)g+P Z2]+P X2=2810NF3=μ[(m1+m2)g+P Z3]+P X3=1940NF4=μ[(m1+m2)g+P Z4]+P X4=1110NF max2=3790 NF max=7320 N对应当量转速和当量载荷:n m =n 1t 1100+n 2t 2100+n 3t 3100+n 4t 4100=230 r/min F m =√F 31N 1t 1100+F 32N 2t 2100+F 33N 3t 3100+F 34N 4t 4100n m3=8533 N 按照预期工作时间估计预期额定动载荷:C am =√60N m L ℎ3×F m f w 100f a f c=164124 N 取预期工作时间L ℎ=2000h0;载荷系数f w =1.3;精度系数f a =1;可靠性系数f c =0.44(可靠度取97%)按照最大负载估算预期额定动载荷:C am =f e F max =4.5×732=32940 N所以 C am =32940 N最小底径定位精度 20սmδm1=0.2×20=4 μm重复定位精度 10սmδm2=0.25×15=3.75 սm根据优化设计选型算法理论此时取最小值,因此最大允许轴向变形量为3.75սm 。
滚珠丝杠选型和电机选型计算

1.滚珠丝杠及电机选型计算1.1 确定滚珠丝杠副的导程根据电机额定转速和X 向滑板最大速度,计算丝杠导程。
X 向运动的驱动电机选择松下MDMA152P1V ,电机最高转速为4500rpm 。
电机与滚珠丝杆通过联轴器连接,传动比为0.99。
X 向最大运动速度24m/min ,即24000mm/min 。
则丝杠导程为max max 24000/ 5.390.994500h P V i n =⋅=≈⨯ 实际取mm P h 10=,可满足速度要求。
1.2 滚珠丝杠副的载荷及转速计算滚动导轨承重时的滑动摩擦系数最大为0.004,静摩擦系数与摩擦系数差别不大,此处计算取静摩擦系数为0.006。
则导轨静摩擦力:000.0065009.84549.4F M g f N μ=⋅⋅+=⨯⨯+⨯=式中:M ——工件及工作台质量, M 为500kg 。
f ——导轨滑块密封阻力,按4个滑块,每个滑块密封阻力5N 。
由于该设备主要用于检测,丝杠工作时不受切削力,检测运动接近匀速,其阻力主要来自于导轨、滑块的摩擦力。
则有:max min 60/6024/10144h n n v P rpm ≈=⋅=⨯=max min 049.4F F F N ≈≈=滚珠丝杠副的当量载荷:max min 0249.43m F F F F N +=≈= 滚珠丝杠副的当量转速:max min 1443m n n n rpm +== 1.3 滚珠丝杠副预期额定动载荷 1.3.1按滚珠丝杠副的预期工作时间计算:49.41253.0310010011m w am a c F f C N f f ⨯===⨯⨯ 式中: m n ——当量转速,max min 1443m n n n rpm +== h L ——预期工作时间,测试机床选择15000小时w f ——负荷系数,平稳无冲击选择w f =1a f ——精度系数,2级精度选择a f =1c f ——可靠性系数,一般选择c f =11.3.2 按滚珠丝杠副的预期运行距离计算:49.416784.0411m w am a c F f C N f f ⨯===⨯ 式中:s L ——预期运行距离,一般选择32410s L m =⨯1.3.3 按滚珠丝杠副的预加最大轴向负载计算:max 6.749.4303.98am C f F N ε==⨯=式中:e f ——预加负荷系数,轻预载时,选择e f =6.7m ax F ——丝杠副最大载荷1.4 估算滚珠丝杠的最大允许轴向变形量δm()∙≤4/1~31m δ重复定位精度X 向运动的重复定位精度要求为0.03mm ,则10.030.00754m mm δ≤⨯=1.5 估计算滚珠丝杠副的螺纹底X 1.5.1 根据X 向运动行程为1000mm ,可计算出两个固定支承的最大距离:(1.1 1.2)(1014) 1.2100014101340h L l P mm ≈⋅+⋅=⨯+⨯=1.5.2 按丝杠安装方式为轴向两端固定,则有丝杠螺纹底X :mo m L F d δ1000039.02≥ 式中:F 0——导轨静摩擦力,F 0=49.4NL ——滚珠螺母至滚珠丝杠固定端支承的最大距离,L=1340mm则有2 3.69m d mm ≥= 1.6 导程精度的选择根据X 向运动的定位精度要求达到0.08mm/1000mm ,则任意300mm 。
丝杆选型计算公式
丝杆选型计算公式
丝杆选型计算公式是机械设计领域中一个重要的公式,用于计算丝杆的选型参数。
其主要目的是根据负载、速度、力矩等因素确定适合的丝杆型号和规格,以保证机械设备的性能、精度和稳定性。
丝杆选型计算公式包括以下几个方面:
1.负载计算公式:根据负载的大小和方向,计算出丝杆的负载能力。
负载能力主要与丝杆的直径、丝距和材质有关。
2.速度计算公式:根据丝杆的转速和径向力,计算出丝杆的最大转速,以确定其适用于的工作环境。
3.力矩计算公式:根据丝杆的长度、直径和转速,计算出所需的扭矩,以保证丝杆能够满足负载情况下的正常工作。
4.噪声计算公式:根据丝杆的规格、转速和材质,计算出丝杆运行时产生的噪声水平,以确保机械设备能够正常工作。
以上几个方面是丝杆选型计算公式的主要内容,通过运用这些公式,可以选择适合的丝杆类型,并保证其在机械设备中的正常工作。
滚珠丝杆电机选型计算公式
滚珠丝杆电机选型计算公式
一、滚珠丝杆相关参数。
1. 负载力(F)计算。
- 垂直方向负载:如果滚珠丝杆用于垂直方向运动,需要考虑负载的重力。
F = mg+F_f,其中m是负载质量(kg),g = 9.81m/s²是重力加速度,F_f是摩擦力。
- 水平方向负载:F = F_f+F_a,其中F_a是加速力。
加速力F_a = ma,a是加速度(m/s²)。
摩擦力F_f=μ N,对于滚珠丝杆,摩擦系数μ较小,N是正压力(在水平方向时N = mg)。
2. 丝杆导程(P)
- 导程是丝杆旋转一周,螺母移动的距离,单位为mm。
3. 丝杆效率(eta)
- 滚珠丝杆的效率较高,一般在90% - 95%之间,可根据丝杆的质量和类型取值。
二、电机选型计算公式。
1. 扭矩(T)计算。
- 根据能量守恒原理,电机输出的扭矩转化为丝杆的轴向力来推动负载运动。
T=(F× P)/(2πeta),其中F是负载力(N),P是丝杆导程(m),eta是丝杆效率。
2. 转速(n)计算。
- 电机转速n与丝杆的线速度v有关。
n=(v)/(P),其中v是负载的线速度(mm/s),P是丝杆导程(mm)。
3. 电机功率(P_m)计算。
- P_m=(T× n)/(9550),其中T是扭矩(N·m),n是转速(r/min),9550是一个换算系数。
在实际电机选型时,还需要考虑电机的过载能力、工作环境、精度要求等因素,并且所选电机的额定扭矩和额定转速应大于计算得到的数值,以确保系统稳定可靠地运行。
滚珠丝杠选型计算
1 丝杠许用轴向负载计算22L EI n P πα= (1.1)464d I π=(1.2)公式(1.2)带入(1.1)得42364d LE n P απ= (1.3)2 丝杠许用转速AEIgL N γπλβ22260= (2.1)kg N mm kg g /8.9*/10*7800·39-==ργ24d A π=(2.2)d Ld L d L E A EIg L N 2272293522221010*780010*10*08.214.3*260*8.01000*860260λλλρπβγπλβ≈===- 则d LN 22710λ≈ (2.3)(2.3)公式推导过程仅适用于丝杠材料密度为7800kg/m 33 丝杠导程、丝杠长度、轴径、导程角 3.1 丝杠导程确定maxmaxN V l =(3.1)3.2 丝杠长度确定轴端预留量螺帽长度最大行程++=L (3.2)3.3 轴向最大负载计算丝杠竖直安装时,匀加速上升状态为轴向负载值最大。
ma mg mg F ++=μ(3.3)丝杠水平安装时,匀加速移动状态为轴向负载值最大。
ma mg F +=μ(3.4)3.4 丝杠轴径确定公式(1.3)中,使F ≤P ,逆运算求d 1。
4/132164⎪⎪⎭⎫ ⎝⎛≥E n PL d απ (3.5)根据长径比计算轴径d 2。
长径比通常必须小于60。
602≤d L得602L d ≥公式(2.3)中,使N ≥Nmax ,逆运算求d 3。
(丝杠材料为钢)722310*max *-≥λL N d(3.5)丝杠材料为其他时,使用下面公式 EL N d 32231060max*8ρβλπ≥(3.6)取),,m ax (321d d d d ≥3.5 丝杠导程角dlπβ=)tan( (3.7)4 基本额定载荷及寿命相关公式如下表:平均载荷计算如下:3/1332211333322321131⎪⎪⎭⎫ ⎝⎛++++=t N t N t N t N F t N F t N F F a a a am(4.1)平均转速如下321332211t t t t N t N t N N m ++++=(4.2)基本额定静载荷fs F F F Co a a a *),,m ax (321= (4.3)基本额定寿命6310*⎪⎪⎭⎫ ⎝⎛=am fF Ca L(4.4)mam m h N fF Ca N L L 6010*6063⎪⎪⎭⎫ ⎝⎛== (4.5)l fF Ca Ll L am d 3610⎪⎪⎭⎫ ⎝⎛== (4.6)如果有已知的L h ,可以用公式(4.5)反推Ca()23/110*60-=am h m fF L N Ca(4.7)根据计算得到的Ca 、Co 选择丝杠,丝杠的响应参数要大于计算值。
(完整版)丝杠的选型及计算
丝杠的选型及计算3.1丝杠的介绍3.1.1丝杠螺母机构基本传动形式丝杠螺母机构又称螺旋传动机构。
它主要用来将旋转运动变为直线运动或将直线运动变为旋转运动,有以传递能量为主的(如螺旋压力机),也有以传递运动为主的(如工作台的进给丝杠)。
丝杠螺母机构有滑动摩擦和滚动摩擦之分。
滑动丝杠螺母机构结构简单,加工方便,制造成本低,具有自锁功能。
但其摩擦阻力大,传动效率低(30%~40%)。
滚动丝杠螺母机构虽然结构复杂制造成本高。
但其最大优点是摩擦阻力小,传动效率高(92%~98%),因此选用滚动丝杠螺母机构。
根据工作台运动情况,应选择丝杠传动螺母移动的形式,该传动形式需要限制螺母的转动,故需导向装置。
其特点是结构紧凑,丝杠刚性较好,适用于工作行程较大的场合。
3.1.2滚珠丝杠副的组成及特点滚珠丝杠副是一种新型螺旋传动机构,其具有螺旋槽的丝杠与螺母之间装有中间传动元件—滚珠。
滚珠丝杠螺母机构由丝杠,螺母,滚珠,和反向器等四部分组成。
当丝杠转动时,带动滚珠沿螺纹滚道滚动,为防止滚珠从滚道端面掉出,在螺母的螺旋槽两端设有滚珠回程引导装置构成滚珠的循环返回通道,从而形成滚珠流动的闭合通路。
滚珠丝杠副与滑动丝杠副相比,除上述优点外,还具有轴向刚度高,运动平稳,传动精度高,不易磨损,使用寿命长等优点。
但由于不能自锁,具有传动的可逆性,在用做升降传动机构时,需要采取制动等措施。
3.1.3滚珠丝杠的结构形式按照用途和制造工艺的不同,滚珠丝杠副的结构形式很多。
一般,根据钢球的循环形式,消除轴向间隙和调整预紧的方法以及螺纹滚道法向截面形状的不同,将其区分成不同的结构形式进行研究。
1)钢球循环方式按钢球返回时是否脱离丝杠表面可分为内循环和外循环两大类,见表3-1[1]。
若钢球在循环过程中,始终与丝杠表面保持接触,称内循环;否则,称外循环。
通常,把在同一螺母上所具有的循环回路的数目,称为钢球的列数,常用的有2~4列。
而把每一循环回路中钢球所经过的螺纹滚道圈数(导程数)称为工作圈。