
FANUC 常用参数设定
1422 1423 1424 1425 1620 1622 1815#1
1422 1423 1424 1425 1620 1622
8000左右 4000左右 可为0,同 1420 300-400 50-200 50-200 全闭环1(可以看 出机床用的是光 栅尺还是编码器 是半闭环还是全 闭环)(半闭环 用编码器,全闭 环用光栅尺) 伺服带电池1 3000
FANUC系统参数 系统参数
系统参数不正确也会使系统报警。另外,工作中常常遇到 工作台不能回到零点、位置显示值不对或是用MDI键盘不 能输入刀偏量等数值,这些故障往往和参数值有关,因此 维修时若确认PMC信号或连线无误,应检查有关参数。
参数含义
程序输出格式为 ISO代码 数据传输波特率
FS-OI MA/MB FS-OIMate-MB FS16/18/21M FS16I/18I/21I M 0000#1 103,113 20
中文显示 实际进给速度显示 主轴速度和T代码显示 主轴倍率显示 实际手动速度显示 指 令
3102#3 3105#0 3105#2 3106#5 3108#7
3102#3 3105#0 3105#2 3106#5 3108#7
1 1 1 1 1
伺服调整画面显示 主轴监控画面显示 操作监控画面显示 伺服波形画面显示
3701#1 3708#0
0带,1不带 1 检测 限制值/最大值*4095
主轴各档最高转速 是否使用位置编码器 主轴电机参数初始化位
3741/2/3/4 4002#1 4019#7 4133 8130(OI) 1010 8131#0(OI) 3701#1
电机最大值/减速比 使用1
主轴电机代码 CNC控制轴数 CNC控制轴数 手轮是否有效 串行主轴有效
8130-PMC轴数 设0为步进方式 0为伺服主轴(此参 数可以看主轴配置)
直径编程
1006#3
同时CMR=1
1006#5 1020
1006#5 1020
轴属性 轴连接顺序 存储行程限位正极限 存储行程限位负极限 未回零执行手动快速 空运行速度 各轴快移速度
1022 1023 1320 1321 1401#0 1410 1420
1022 1023 1320 1321 1401#0 1410 1420
最大切削进给速度 各轴手动速度 各轴手动快移速度 各轴返回参考点FL速度 快移时间常数 切削时间常数 分离型位置检测器 1815#1
FS-OI TA/TB FS-OI-MateTB 备注 FS-16/18/21T (一般设定值) FS16I/18I/21IT PM-O 0000#1 103,113 20 1 10 0为232口,4为存 储卡
I/O通道
用存储卡DNC 未回零执行自动运行 直线轴/旋转轴 半径编程/直径编程 参考点返回方向 轴名称
FS-OI TA/TB FS-OI-Mate-TB 备注 FS-16/18/21T (设定值) FS-16I/18I/21IT PM-O
2024
柔性进给传动比(分 2084,2085 子)N 3003#0 互锁信号无效 各轴互锁信号无效 3003#2
2084 3003#0 3003#2
半12500,全 (电机一转时走 的微米数) 转动比,计算 *IT(G8.0) *ITX-*IT4(G130)
电机绝对编码器 各轴位置环增益
1815#5 1825
1815#5 1825
各轴停止位置偏差 极限 各轴反向间隙 P-I控制方式 单脉冲消除功能 虚拟串行反馈功能 电机代码 负载惯量比 电机旋转方向 速度反馈脉冲数
1829 1851 2003#3 2003#4 2009#0 2020 2021 2022 2023
1829 1851 2003#3 2003#4 2009#0 2020 2021 2022 2023
200 测量 1 停止时微小震动 设1 如果不带电机1 查表 200左右 111或-111 8192
参数含义
位置反馈脉冲数
FS-OI MA/MB FS-OIMate-MB FS16/18/21M FS16I/18I/21I M 2024
138#7 1005#0 1006#0
138 1005#0 1006#0 1006#3
1可选DNC文件 调试时为1 旋转轴为1 车床的X轴 0:+,1:88(X),89(Y), 90(Z),65(A), 66(B),67(C) 1,2,3 1,2,3 调试为 99999999 调试为99999999 调试为1 1000左右 8000左右
3111#0 3111#1 3111#5 3112#0
3111#0 3111#1 3111#5 3112#0
1 1 1 需要时1,最后要为 0 0:微米,1:毫米
指令数值单位
3401#0
3401#0
是否使用串行主轴 检测主轴速度到达信号 主轴电机最高钳制速度
3701#1 3708#0 3736 3741/2/3 4002#1 4019#7 4133 8130(OI) 1010 8131#0(OI) 3701#1
FANUC数控系统的常用维修调整参数及设置
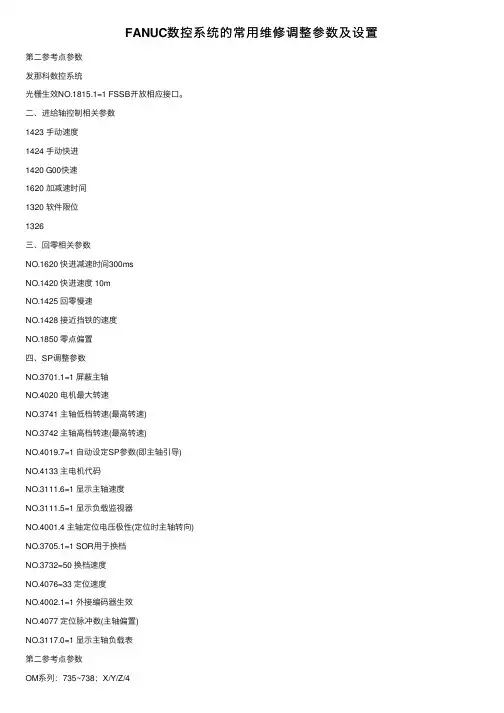
FANUC数控系统的常⽤维修调整参数及设置第⼆参考点参数发那科数控系统光栅⽣效NO.1815.1=1 FSSB开放相应接⼝。
⼆、进给轴控制相关参数1423 ⼿动速度1424 ⼿动快进1420 G00快速1620 加减速时间1320 软件限位1326三、回零相关参数NO.1620 快进减速时间300msNO.1420 快进速度 10mNO.1425 回零慢速NO.1428 接近挡铁的速度NO.1850 零点偏置四、SP调整参数NO.3701.1=1 屏蔽主轴NO.4020 电机最⼤转速NO.3741 主轴低档转速(最⾼转速)NO.3742 主轴⾼档转速(最⾼转速)NO.4019.7=1 ⾃动设定SP参数(即主轴引导)NO.4133 主电机代码NO.3111.6=1 显⽰主轴速度NO.3111.5=1 显⽰负载监视器NO.4001.4 主轴定位电压极性(定位时主轴转向)NO.3705.1=1 SOR⽤于换档NO.3732=50 换档速度NO.4076=33 定位速度NO.4002.1=1 外接编码器⽣效NO.4077 定位脉冲数(主轴偏置)NO.3117.0=1 显⽰主轴负载表第⼆参考点参数OM系列:735~738;X/Y/Z/4Oi系列:1241采⽤绝对编码器时,先将参数#1815.4改为0,当回零位置发⽣变化以后,第⼆参考点位置也会发⽣变化。
因此第⼆参考点的数值(参数:1241),就要重新设置,⽅法是先将该轴回零,然后⽤⼿脉将该轴摇⾄原先的位置(特别是换⼑点的轴要与机械⼿配合),这时显⽰器上该轴的数字再乘以每脉冲所⾛的距离的倒数,如0.001us/单脉冲,即乘以1000,输⼊到1241⾥去,可能要经过⼏次修调。
才能确定第⼆参考点。
数值输⼊完后,将#1815.4改为 1。
2,存储⾏程软限位参数O系列:700~702,对应 X/ Y/ Z轴设置值:0~9999999当设置 9999999 时,取消正⽅向软限位703;707,对应 4;-4,⼀般为回转轴704~706,对应-X/-Y/-Z轴设量值:0~ -9999999当设置为 -9999999 时。
FANUCO系统常用参数

FANUCO系统常用参数1. P参数(Programmable parameter):这些参数用于设定机床的各种功能和操作模式。
例如,P1表示第一个参数,通常用于设定主轴速度、进给速度、工件坐标系等。
2. G代码参数(G Code Parameter):这些参数用于切换不同的G代码功能、坐标系和刀具半径补偿。
例如,G54-G59表示不同的工件坐标系,G40-G42表示刀具半径补偿。
3. M代码参数(M Code Parameter):这些参数用于设定机床的不同操作模式,例如,M03表示主轴正转,M04表示主轴反转,M05表示停止主轴。
4. T代码参数(T Code Parameter):这些参数用于选择和切换刀具。
例如,T01表示选择第一个刀具,T02表示选择第二个刀具。
5. S参数(Speed Parameter):用于设定主轴转速。
例如,S1000表示主轴转速为1000转/分钟。
6. F参数(Feedrate Parameter):用于设定进给速度。
例如,F200表示进给速度为200mm/分钟。
7. I、J、K参数(Incremental Coordinate Parameter):这些参数用于设定圆弧的半径、起点和终点。
例如,G02 X10 Y10 I5 J5表示从当前位置以半径为5的圆弧运动到X=10、Y=10的位置。
8. R参数(Retract Plane Parameter):用于设定刀具的安全位置。
例如,G01 Z-10 R2表示在Z=-10位置进行切削时,刀具在切削时以2mm的高度保持安全。
9. L参数(Loop Count Parameter):用于设定循环次数。
例如,L2表示循环2次。
10. H参数(Tool Length Offset Parameter):用于设定刀具长度的补偿。
例如,H1表示第一个刀具长度的补偿。
11. D参数(Dwell Parameter):用于设定停顿时间。
FANUC常用系统参数说明

F A N U C常用系统参数说明-CAL-FENGHAI.-(YICAI)-Company One1FANUC0小括号()改为中括号【】将3204中的PAR由0改为1.释放风扇报警(ALM701)参数PRM8901#0(FAN)O8000-O8999保密设置NE8#0).O9000-O9999保密设置NE9#4).FANUC Series Oi-MD:在显示器上修改梯图。
按SYSTEM键,按右扩展键几次,直到显示器下面出现[PMCCNF]时,按[PMCCNF]软键,按[设定]软键,在出现的画面上将:编程允许(EDIT ENABLE),内置编程器许可(PROGRAMMER ENABLE),编辑后保存到快闪存储器(WRITE TO F-ROM (EDIT)),这三项打开即可修改梯图.FANUC Series Oi-MC :按SYSTEM 键,按 [ > ] 软键几次,当出现[PMCPRM]软键时按此键,按[SETING]软键,在出现的画面上将:EDIT ENABLE置1 WRITE TO F-ROM (EDIT)置1PROGRAMMER ENABLE 置1这三项打开即可修改梯图。
这三项只要能置为1 ,就能进入梯图修改,若置不了1,就是有参数封住了,防止别人乱改梯图。
对于有密码的梯形图,要输入密码才可以看到,才可以修改。
为使用梯形图编辑功能,应该在“PARAMETERSFORONLINEMONITOR”中把“RS-232-C”和“F-BUS”选择为“NOTUSE”,以使在线监控功能无效。
自动插入顺序号:0000 #5 SEQ自动插入顺序号增量值:3216最大主轴转速:3772加工中心乱刀修正System------参数-----PNMNET-----数据-----操作-----缩放-----寻找。
旧版本系统D144,主轴25,D145 1POT(1).D146(2)……新版本系统D300主轴25,D301 1POT(1).D302 2POT(2)……I/O通道号(参数()):I/O CHANNEL=0 0101停止位和其它数据。
数控维修常用参数FANUC
数控维修常用参数FANUCFANUC数控系统是目前广泛应用于数控机床的一套完整的控制系统,其参数设置和调整对于机床运行的稳定性和使用寿命都有非常重要的影响。
本文将介绍常用的FANUC数控系统的参数设置和调整方法。
1. 脉冲当量(Pulse Equivalency,PE)脉冲当量是指伺服电机每转动一定角度所需的脉冲数量。
FANUC数控系统中的每个轴都需要设置脉冲当量。
在机床加工时,FANUC数控系统通过计算脉冲数量来控制电机的转动角度,从而实现精确的加工。
脉冲当量的设置过大或过小都会导致机床加工精度的下降。
通常情况下,可以通过调整脉冲当量来提高加工精度。
脉冲当量的设置方法是根据机床的传动结构和伺服系统的性能进行计算,并通过实际加工进行调整。
2. 速度环比例增益(P-Gain)速度环比例增益是指在伺服电机的速度控制环节中,通过调整输入速度和输出速度的比例关系来提高系统的动态性能。
过大的比例增益会导致系统震荡或不稳定,过小的比例增益会影响系统的动态响应能力。
在FANUC数控系统中,可以通过调整速度环比例增益来提高机床的加工效率和精度。
一般情况下,可以通过实际加工试验和性能评估来确定最佳的速度环比例增益值。
3. 加速度环比例增益(A-Gain)加速度环比例增益是指在伺服电机的加速度控制环节中,通过调整输入加速度和输出加速度的比例关系来提高系统的动态性能和加工效率。
在FANUC数控系统中,可以通过调整加速度环比例增益来提高机床的动态性能和加工效率。
一般情况下,可以通过实际加工试验和性能评估来确定最佳的加速度环比例增益值。
4. 位置环比例增益(P-Gain)位置环比例增益是指在伺服电机的位置控制环节中,通过调整输入位置和输出位置的比例关系来提高系统的定位精度和稳定性。
在FANUC数控系统中,可以通过调整位置环比例增益来提高机床的定位精度和稳定性。
一般情况下,可以通过实际加工试验和性能评估来确定最佳的位置环比例增益值。
FANUC0I常用参数

FANUC0I常用参数
1.通用参数:
-PWE(表面粗糙度补偿):设置工具的切削半径和切削长度的自动补偿。
可以根据工件的表面要求进行调整。
-MTS(度量制/英制转换):设置数控系统的度量制或英制模式。
-PWE(手动工具切换):允许操作员手动更换工具,以便进行不同类型的加工操作。
-MP(机床保护控制):设置机床的各种保护功能,如过载保护、过温保护等。
-APS(绝对/相对坐标切换):设置坐标系的工作方式,可以选择绝对坐标或相对坐标。
2.坐标系参数:
-G54-G59(工件坐标系):设置机床中工件坐标系的位置和切换。
每个坐标系都有自己的工件原点和参考点。
-G92(坐标系偏移):允许在加工过程中对当前坐标系进行微调,以便更好地与工件的实际位置相匹配。
3.配置参数:
-G50(坐标系偏移):设置初始位置和加工范围之间的偏移量,以便更好地控制机床的加工范围。
-G10(工件坐标系设置):设置工件坐标系的位置和旋转角度,以便更好地与实际工件匹配。
-G30(第二工件原点):如果需要对工件进行多次加工,可以设置第二个工件原点,以便在不同位置进行加工。
以上仅是FANUC0i中的一些常用参数,这些参数可以根据具体的加工要求进行调整和设置。
在使用数控系统时,操作员应根据实际情况和机床要求进行正确的参数配置,以确保加工过程的顺利进行。
fanuc常用参数

fanuc常用参数Fanuc是世界领先的工业机器人和自动化解决方案供应商之一。
它的机器人和控制系统在许多行业中被广泛应用,包括汽车制造、航空航天、电子制造、金属加工等。
Fanuc机器人的参数设置对于机器人的正常运行和性能优化非常重要。
下面是几个常用的Fanuc机器人参数以及它们的参考内容。
1. RSPD - 机器人运行速度RSPD参数定义了机器人的运行速度,通常以百分比表示。
可以根据实际的应用需求来设置该参数。
例如,对于需要快速操作的任务,可以将RSPD设置为较高的值,以提高机器人的运行速度。
但是需要注意的是,过高的速度可能会导致机器人在操作过程中产生过大的惯性力,导致精度降低或者机器人移动不稳定。
因此,在设置RSPD时需要找到速度和精度之间的平衡点。
2. JVEL - 关节速度JVEL参数定义了机器人每个关节的最大速度,通常以度/秒为单位。
可以根据机器人结构和任务要求来设置该参数。
例如,如果机器人某些关节的负载较大或者受到了限制,可以降低JVEL以减小关节的运动速度。
另外,较低的JVEL值也可以用来提高机器人的运动平稳性和控制精度。
3. ACC - 加速度ACC参数定义了机器人的加速度,通常以度/秒^2为单位。
加速度决定了机器人在开始和结束运动时的速度变化率。
在设置ACC时,需要根据机器人和任务的特点来选择。
较小的加速度可以提高机器人的稳定性和精度,但是可能会导致运动速度过慢。
相反,较大的加速度可以加快机器人的运动速度,但是可能会对机器人结构和控制系统造成较大的负载。
4. RCTR - 机器人模式RACT参数定义了机器人的工作模式,常见的有Auto模式和Manual模式。
在Auto模式下,机器人将按照预先设定的程序执行任务。
在Manual模式下,机器人可以手动操作,例如通过操纵杆或者外部控制台进行控制。
根据具体的任务需求,可以调整机器人的工作模式。
5. ZONE - 动作平滑度ZONE参数定义了机器人在运动过程中的平滑度。
FANUC常用参数设定
2024
半12500,全 (电机一转时走
的微米数)
柔性进给传动比(分 2084,2085 子)N
2084
转动比,计算
互锁信号无效ຫໍສະໝຸດ 3003#03003#0
*IT(G8.0)
各轴互锁信号无效 3003#2
3003#2 *ITX-*IT4(G130)
中文显示 实际进给速度显示 主轴速度和T代码显示
主轴倍率显示 实际手动速度显示 指
参考点返回方向 轴名称
轴属性 轴连接顺序 存储行程限位正极限
存储行程限位负极限
未回零执行手动快速 空运行速度 各轴快移速度
138#7 1005#0 1006#0
1006#5 1020
1022 1023 1320
1321
1401#0 1410 1420
138 1005#0 1006#0 1006#3
1006#5 1020
3401#0
1 1 1 需要时1,最后要为 0
0:微米,1:毫米
是否使用串行主轴 检测主轴速度到达信号 主轴电机最高钳制速度
3701#1 3708#0
3736
3701#1 3708#0
主轴各档最高转速 是否使用位置编码器 主轴电机参数初始化位
3741/2/3 4002#1 4019#7
3741/2/3/4 4002#1 4019#7
1022 1023 1320
1321
1401#0 1410 1420
1可选DNC文件 调试时为1 旋转轴为1 车床的X轴
0:+,1:88(X),89(Y), 90(Z),65(A),
66(B),67(C)
1,2,3
1,2,3 调试为 99999999 调试为99999999 调试为1 1000左右 8000左右
fanuc常用参数
fanuc常用参数FANUC是全球最大的机器人制造商之一,其广泛的工业机器人和CNC系统在全球各领域被广泛应用。
在使用FANUC的机器人和CNC系统时,常涉及到一些重要的参数,这些参数对于机器人的正常运行以及生产过程中的安全和效率都发挥着至关重要的作用。
以下是FANUC机器人常用的参数及其相关参考内容:1. S型加减速度参数:S型加减速度参数对机器人的运动控制非常重要。
在使用机器人时,S型加速度参数的值决定了机器人运动的快慢和平滑程度。
加速度参数过高或过低都会影响机器人的正常运行。
若加速度参数过高,机器人可能会失去控制,因而应该根据实际情况设定合适的加速度参数。
2. 位置误差参数:机器人在进行运动时,如果位置控制不准确,会导致产品生产质量下降甚至出现不良品。
FANUC机器人使用位置误差参数来确定机器人位移量与位置设定值的差异。
通过调整位置误差参数,可以保证机器人的位置控制精度,提高产品的生产质量。
3. 坐标系参数:机器人的动作控制是基于坐标系来进行的。
坐标系参数确定了机器人坐标系相对于世界坐标系的位置和方向。
我们可以通过修改坐标系参数来实现机器人的坐标变换,实现机器人的多姿态操作。
4. 工具坐标系参数:工具坐标系是机器人的工具、末端执行器和传感器的坐标系。
工具坐标系参数与末端执行器的姿态和位置有关,并且可以影响到机器人的定位和运动控制。
当机器人进行复杂的运动时,我们可以通过设置工具坐标系参数来提高机器人运动的精度。
5. 坐标系旋转参数:在一些特殊的情况下,我们可能需要旋转整个机器人坐标系,以适应不同的生产需求。
坐标系旋转参数允许我们通过旋转机器人坐标系来调整其朝向。
通过修改坐标系旋转参数,我们可以改变机器人的运行方向、朝向和位置。
除了上述常见参数,FANUC机器人还有许多其他参数。
这些参数通常会随着使用的机器人模型和应用场景而有所不同,因此在使用机器人时,需要根据实际情况进行设定和调整。
不过,无论使用哪种参数,我们都应该注意安全性和操作精确性,以保证机器人能够正常运行并保持高效的生产效率。
FANUC 常用参数设定
指令数值单位
3401#0
3401#0
是否使用串行主轴 检测主轴速度到达信号 主轴电机最高钳制速度 主轴各档最高转速 是否使用位置编码器 主轴电机参数初始化位 主轴电机代码 CNC控制轴数 CNC控制轴数 手轮是否有效 串行主轴有效 直径编程
3701#1 3708#0 3736 3741/2/3 4002#1 4019#7 4133 8130(OI) 1010 8131#0(OI) 3701#1
FS-OI MA/MB FS-OIMate-MB FS16/18/21M FS16I/18I/21I M 0000#1 103,113 20
FS-OI TA/TB FS-OI-MateTB 备注 FS-16/18/21T (一般设定值) FS16I/18I/21IT PM-O 0000#1 103,113 20 1 10 0为232口,4为存 储卡
1422 1423 1424 1425 1620 1622 1815#1 1815#5 1825 1826 1828
1422 1423 1424 1425 1620 1622
8000左右 4000左右 可为0,同 1420 300-400 50-200 50-200 全闭环1 伺服带电池1 3000 20-100 调试10000
2024
柔性进给传动比(分 2084,2085 子)N 3003#0 互锁信号无效 各轴互锁信号无效 3003#2
2084 3003#0 3003#2
半12500,全 (电机一转时走 的微米数) 转动比,计算 *IT(G8.0) *ITX-*IT4(G130)
中文显示 实际进给速度显示 主轴速度和T代码显示 主轴倍率显示 实际手动速度显示 指 令 伺服调整画面显示 主轴监控画面显示 操作监控画面显示 伺服波形画面显示
FANUC常用参数
FANUC常用参数1.报警处理参数(ALM)这些参数用于设置系统报警的处理方式,例如报警终止的条件、报警信息的显示等。
2.坐标系参数(G54~G59)这些参数用于设置工件坐标系的原点和轴向移动的距离。
3.速度参数(F、S、G96~G97)这些参数用于设置切削进给速度、切削用途的材料速度等。
4.转速参数(M3、M4、M5)这些参数用于设置主轴的转速和方向。
5.工具偏移参数(G43、G44、G48)这些参数用于设置和调整工具补偿的位置。
6.急停参数(M0、M1)这些参数用于设置急停的条件和执行急停操作。
7.程序调用参数(M98、M99)这些参数用于调用和执行子程序。
8.伺服参数(SV、SET)这些参数用于设置伺服轴的速度和位置。
9.插补误差参数(G96、G97、G98、G99)这些参数用于设置插补误差补偿的方式和值。
10.自动换刀参数(T、M6)这些参数用于自动换刀操作,设置刀具编号和刀具长度补正值。
11.平台控制参数(G160~G169)这些参数用于配置和控制机床上的附加设备,例如自动上下料机等。
12.快速移动参数(G00)这些参数用于设置快速移动的速度和方式。
13.进给速度参数(G94、G95)这些参数用于设置进给速度单位和进给速度值。
14.反向间隙参数(G41、G42)这些参数用于设置反向间隙的值和位置。
15.加工参数(G01、G02、G03)这些参数用于设置不同的加工方式,例如直线插补、圆弧插补等。
以上是一些常用的FANUC参数示例,不同的机床和加工过程可能会有所差异。
在操作FANUC数控系统时,正确设置和调整这些参数是非常重要的,可以确保机床正常运行,并且获得高质量的加工结果。