
第4章 电力拖动自动控制系统 运动控制系统(第5版)汇总
Id Ud
Ui * ASR
M
Un
表示限幅作用
图4-2(b) 双闭环直流调速系统电路原理图
Shanghai university
4.1.1 稳态结构图与参数计算
图4-3 双闭环直流调速系统的稳态结构图 α——转速反馈系数 β——电流反馈系数
Shanghai university
1. 稳态结构图和静特性
Shanghai university
(1) 转速调节器不饱和
两个调节器都不饱和,稳态时,它们的输 入偏差电压都是零,即转速、电流均无静 差。 U * U n n
n n 0
U i* U i I d
n
* Un
n0
(4-1)
I d I dm
Shanghai university
(2)转速调节器饱和
ASR输出达到限幅值时,转速外环呈开环 状态,转速的变化对转速环不再产生影响。 双闭环系统变成一个电流无静差的单电流 闭环调节系统。稳态时
Id
U
* im
I dm
(4-2)
Shanghai university
AB段是两个调 节器都不饱和 时的静特性, Id<Idm, n=n0。 BC段是ASR调 节器饱和时的 静特性,Id=Idm, n < n 0。
Shanghai university
~
TA I Un
*
ASR Un
Ui*
Ui ACR Uc UPE Ud
Id
M
n n
TG
图4-2(a) 转速、电流反馈控制直流调速系统原理图
Shanghai university
~
Ui
Rn Cn R0 R0 Ri Ci
TA
Un* R0
R0
Uc UPE ACR
TG
4.2 转速、电流反馈控制直流调速系统 的数学模型与动态过程分析
Shanghai university
运动控制系统
第4章 转速、电流双闭环控 制的直流调速系统
Shanghai university
问题的提出
开 环 系 统 静态性能 不好 转 速 闭 环 P 堵转电流 过大 电 流 截 止 负 反 馈 静差 转 速 闭 环 PI 动态性能
?
动态性能要求:对于经常正、反转运行的调速系 统,缩短起、制动过程的时间是提高生产率的 重要因素。
Shanghai university
图4-1 时间最优的理想过渡过程
Shanghai university
单闭环系统的问题
转速单闭环系统不能控制电流(或转矩)的动态 过程。 电流截止负反馈环节只是用来限制电流的冲击, 并不能很好地控制电流的动态波形。
Shanghai university
图4-4 双闭环直流调速系统的静特性பைடு நூலகம்
Shanghai university
在负载电流小于Idm时表现为转速无静差,转速负 反馈起主要调节作用。 当负载电流达到Idm时,转速调节器为饱和输出 U*im,电流调节器起主要调节作用,系统表现为 电流无静差。 采用两个PI调节器形成了内、外两个闭环的效果。 当ASR处于饱和状态时,Id=Idm,若负载电流减 小,Id<Idm,使转速上升,n>n0,Δn<0,ASR反 向积分,使ASR调节器退出饱和。
Shanghai university
如何控制动态性能?
电力拖动系统的运动方程:
GD dn Te TL 375 dt
2
GD 2 dn Id IL 375Cm dt
结论:要得到好的动态性能,必须控制好 转矩,即控制好电流。
Shanghai university
在起动(或制动)过渡过程中,希望始终保持电 流(电磁转矩)为允许的最大值,使调速系统以 最大的加(减)速度运行。 当到达稳态转速时,最好使电流立即降下来,使 电磁转矩与负载转矩相平衡,从而迅速转入稳态 运行。
(4-4)
(4-5)
Shanghai university
根据各调节器的给定与反馈值计算有关的 反馈系数: * 转速反馈系数 U nm (4-6) nmax * U 电流反馈系数 im I dm (4-7) 两个给定电压的最大值U*nm和U*im由设计 者选定。
Shanghai university
Shanghai university
2.各变量的稳态工作点和 稳态参数计算
双闭环调速系统在稳态工作中,当两个调 节器都不饱和时,各变量之间有下列关系
* Un U n n n0
(4-3)
U U i I d I dL
* i
* U d 0 Ce n I d R CeU n / I dL R Uc Ks Ks Ks
Shanghai university
4.1.1 转速、电流反馈控制直流调速系统 的组成
两个调节器在系统中如何连接?系统结构是怎样 的?电流调节器的输入-电流给定如何确定呢? 把转速调节器的输出当作电流调节器的输入,再 用电流调节器的输出去控制电力电子变换器UPE。 从闭环结构上看,电流环在里面,称作内环;转 速环在外边,称作外环。形成了转速、电流反馈 控制直流调速系统(简称双闭环系统)。
理想的起动过程
Id n Idm n IdL O a) 理想的快速起动过程 Id n Idcr Idm n IdL
t
O
t
b) 带电流截止负反馈的单闭环调速系统
Shanghai university
解决思路
为了实现在允许条件下的最快起动,关键是 要获得一段使电流保持为最大值Idm的恒流过程。 按照反馈控制规律,采用某个物理量的负 反馈就可以保持该量基本不变,那么,采用电 流负反馈应该能够得到近似的恒流过程。 在系统中设置两个调节器,分别引入转速 负反馈和电流负反馈以调节转速和电流。
转速调节器ASR的输出限幅电压决定了电流给定的最大 值,电流调节器ACR的输出限幅电压限制了电力电子变 换器的最大输出电压。 对于静特性来说,只有转速调节器饱和与不饱和两种情 况,设计合理的电流调节器不进入饱和状态 。 当调节器饱和时,输出达到限幅值,输入量的变化不再 影响输出,除非有反向的输入信号使调节器退出饱和; 当调节器不饱和时,PI调节器工作在线性调节状态,其 作用是使输入偏差电压在稳态时为零。
电力拖动自动控制系统-运动控制系统-阮毅-陈伯时思考题和课后习题答案

电力拖动自动控制系统-运动控制系统〔阮毅伯时〕课后答案包括思考题和课后习题第2章2-1 直流电动机有哪几种调速方法?各有哪些特点?答:调压调速,弱磁调速,转子回路串电阻调速,变频调速。
特点略。
2-2 简述直流 PWM 变换器电路的根本构造。
答:直流 PWM 变换器根本构造如图,包括 IGBT 和续流二极管。
三相交流电经过整流滤波后送往直流 PWM 变换器,通过改变直流 PWM 变换器中 IGBT 的控制脉冲占空比,来调节直流 PWM 变换器输出电压大小,二极管起续流作用。
2-3 直流 PWM 变换器输出电压的特征是什么?答:脉动直流电压。
2=4 为什么直流 PWM 变换器-电动机系统比 V-M 系统能够获得更好的动态性能?答:直流 PWM 变换器和晶闸管整流装置均可看作是一阶惯性环节。
其中直流 PWM 变换器的时间常数 Ts 等于其 IGBT 控制脉冲周期〔1/fc〕,而晶闸管整流装置的时间常数 Ts 通常取其最大失控时间的一半〔1/〔2mf〕。
因 fc 通常为 kHz 级,而 f 通常为工频〔50 或 60Hz〕为一周〕,m 整流电压的脉波数,通常也不会超过 20,故直流 PWM 变换器时间常数通常比晶闸管整流装置时间常数更小,从而响应更快,动态性能更好。
2=5 在直流脉宽调速系统中,当电动机停顿不动时,电枢两端是否还有电压?电路中是否还有电流?为什么?答:电枢两端还有电压,因为在直流脉宽调速系统中,电动机电枢两端电压仅取决于直流 PWM 变换器的输出。
电枢回路中还有电流,因为电枢电压和电枢电阻的存在。
2-6 直流 PWM 变换器主电路中反并联二极管有何作用?如果二极管断路会产生什么后果?答:为电动机提供续流通道。
假设二极管断路则会使电动机在电枢电压瞬时值为零时产生过电压。
2-7 直流 PWM 变换器的开关频率是否越高越好?为什么?答:不是。
因为假设开关频率非常高,当给直流电动机供电时,有可能导致电枢电流还未上升至负载电流时,就已经开场下降了,从而导致平均电流总小于负载电流,电机无法运转。
第1章 电力拖动自动控制系统 运动控制系统(第5版)
1.2 运动控制系统的历史与发展
直流调速系统
直流电动机的数学模型简单,转 矩易于控制。 换向器与电刷的位置保证了电枢 电流与励磁电流的解耦,使转矩与 电枢电流成正比。
1.2 运动控制系统的历史与发展
交流调速系统
交流电动机(尤其是笼型感应电 动机)结构简单 交流电动机动态数学模型具有非 线性多变量强耦合的性质,比直流电 动机复杂得多。
图1-1运动控制及其相关学科
1.1 运动控制系统及其组成
图1-2 运动控制系统及其组成
运动控制系统的控制对象—— 电动机
从类型上分
直流电动机、交流感应电动机(交流异 步电动机)和交流同步电动机。 从用途上分 用于调速系统的拖动电动机和用于伺服 系统的伺服电动机。
运动控制系统的功率放大与变 换装置
1.3 运动控制系统转矩控制规律
当J为常数时,运动控制系统的基本
运动方程式 d m J Te TL D m K m dt d m m dt
1.3 运动控制系统转矩控制规律
忽略阻尼转矩和扭转弹性转矩,运
动控制系统的简化运动方程式
d m J Te TL dt d m m dt
同步电动机的转速与电源频率严 格保持同步,机械特性硬。 电力电子变频技术的发展,成功地 解决了阻碍同步电动机调速的失步 和启动两大问题。
1.3 运动控制系统转矩控制规律
运动控制系统的基本运动方程式
d ( J m ) Te TL Dm K m dt d m m dt
TL 常数
图1-3 恒转矩负载
恒功率负载
负载转矩与转 速成反比,而 功率为常数, 称作恒功率负 载
TL
m
电力拖动自动控制系统-运动控制系统习题解答第4、5章
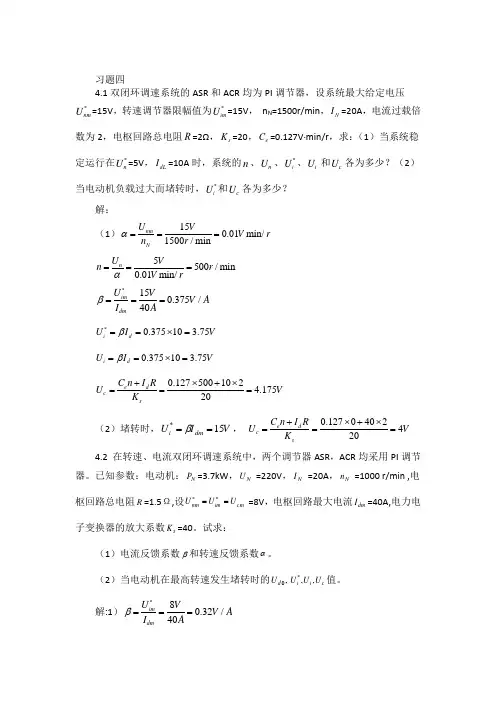
习题四4.1双闭环调速系统的ASR 和ACR 均为PI 调节器,设系统最大给定电压*nmU =15V ,转速调节器限幅值为*im U =15V , n N =1500r/min ,N I =20A ,电流过载倍数为2,电枢回路总电阻R =2Ω,s K =20,e C =0.127V·min/r ,求:(1)当系统稳定运行在*n U =5V ,dL I =10A 时,系统的n 、n U 、*i U 、i U 和c U 各为多少?(2)当电动机负载过大而堵转时,*i U 和c U 各为多少?解: (1)150.01min/1500/minnm N U VV r n r α=== 5500/min 0.01min/nU Vn r V rα===*150.375/40im dm U V V A I Aβ===*0.37510 3.75i d U I V β==⨯= 0.37510 3.75i d U I V β==⨯=0.1275001024.17520e d c s C n I R U V K +⨯+⨯=== (2)堵转时,V I U dm i 15*==β, 0.1270402420e d c s C n I R U V K +⨯+⨯=== 4.2 在转速、电流双闭环调速系统中,两个调节器ASR ,ACR 均采用PI 调节器。
已知参数:电动机:N P =3.7kW ,N U =220V ,N I =20A ,N n =1000 r/min ,电枢回路总电阻R =1.5Ω,设cm im nmU U U ==** =8V ,电枢回路最大电流dm I =40A,电力电子变换器的放大系数s K =40。
试求:(1)电流反馈系数β和转速反馈系数α。
(2)当电动机在最高转速发生堵转时的,0d U c i i U U U ,,*值。
解:1)*80.32/40im dm U VV A I Aβ===80.008min/1000/minnm N U VV r n r α=== 2) 040 1.560d d dm U E I R I R V ∑∑=+⨯=⨯=⨯=这时: *8,0n n U V U ==,ASR 处于饱和,输出最大电流给定。
电力拖动自动控制系统-运动控制系统答案,完整版..

CFPWM:特征:在原来主回路的基础上,采用电流闭环控制,使实际电流快速跟随给定值。
优缺点:在稳态时,尽可能使实际电流接近正弦波形,这就能比电压控制的
SPWM 获得更
好的性能。精度高、响应快,且易于实现。但功率开关器件的开关频率不定。
SVPWM:特征:把逆变器和交流电动机视为一体,以圆形旋转磁场为目标来控制逆变器的 工作,磁链轨迹的控制是通过交替使用不同的电压空间矢量实现的。 优缺点: 8 个基本输出矢量, 6 个有效工作矢量和 2 个零矢量,在一个旋转周期内,每个有 效工作矢量只作用 1 次的方式,生成正 6 边形的旋转磁链,谐波分量大,导致转矩脉动。
Ll's ]
Us 可调,电磁转矩与定子电压的平方成正比随着定子电压的降低而减小。
带恒转矩负载时,普通笼型异步电动机降压调速时的稳定工作范围为
限。
带风机类负载运行,稳定运行范围可以稍大一些
0<S<1。
0<S<Sm,调速范围有
5-3 (1)忽略定子漏阻抗:
US
m
4.44 f 1NSk NS
0.00862
用相邻的 2 个有效工作矢量,合成任意的期望输出电压矢量,使磁链轨迹接近于圆。开关 周期越小, 旋转磁场越接近于圆, 但功率器件的开关频率将提高。 用电压空间矢量直接生成 三相 PWM 波,计算简便。与一般的 SPWM 相比较, SVPWM 控制方式的输出电压最多可提 高 15%。
5-6 分析电流滞环跟踪 PWM 控制中,环宽 h 对电流波动于开关频率的影响。
5-8 当三相异步电动机由正弦对称电压供电,并达到稳态时,可以定义电压向量
U、电流向
量 I 等,用于分析三相异步电动机的稳定工作状态,
电力拖动自动控制系统-运动控制系统习题解答第4章
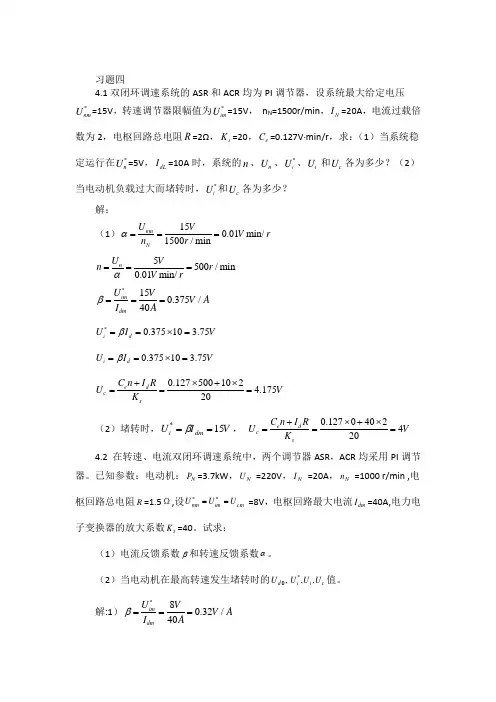
习题四4.1双闭环调速系统的ASR 和ACR 均为PI 调节器,设系统最大给定电压*nmU =15V ,转速调节器限幅值为*im U =15V , n N =1500r/min ,N I =20A ,电流过载倍数为2,电枢回路总电阻R =2Ω,s K =20,e C =0.127V·min/r ,求:(1)当系统稳定运行在*n U =5V ,dL I =10A 时,系统的n 、n U 、*i U 、i U 和c U 各为多少?(2)当电动机负载过大而堵转时,*i U 和c U 各为多少?解: (1)150.01min/1500/minnm N U VV r n r α=== 5500/min 0.01min/nU Vn r V rα===*150.375/40im dm U V V A I Aβ===*0.37510 3.75i d U I V β==⨯= 0.37510 3.75i d U I V β==⨯=0.1275001024.17520e d c s C n I R U V K +⨯+⨯=== (2)堵转时,V I U dm i 15*==β, 0.1270402420e d c s C n I R U V K +⨯+⨯=== 4.2 在转速、电流双闭环调速系统中,两个调节器ASR ,ACR 均采用PI 调节器。
已知参数:电动机:N P =3.7kW ,N U =220V ,N I =20A ,N n =1000 r/min ,电枢回路总电阻R =1.5Ω,设cm im nmU U U ==** =8V ,电枢回路最大电流dm I =40A,电力电子变换器的放大系数s K =40。
试求:(1)电流反馈系数β和转速反馈系数α。
(2)当电动机在最高转速发生堵转时的,0d U c i i U U U ,,*值。
解:1)*80.32/40im dm U VV A I Aβ===80.008min/1000/minnm N U VV r n r α=== 2) 040 1.560d d dm U E I R I R V ∑∑=+⨯=⨯=⨯=这时: *8,0n n U V U ==,ASR 处于饱和,输出最大电流给定。
电力拖动自动控制系统——运动控制系统总结
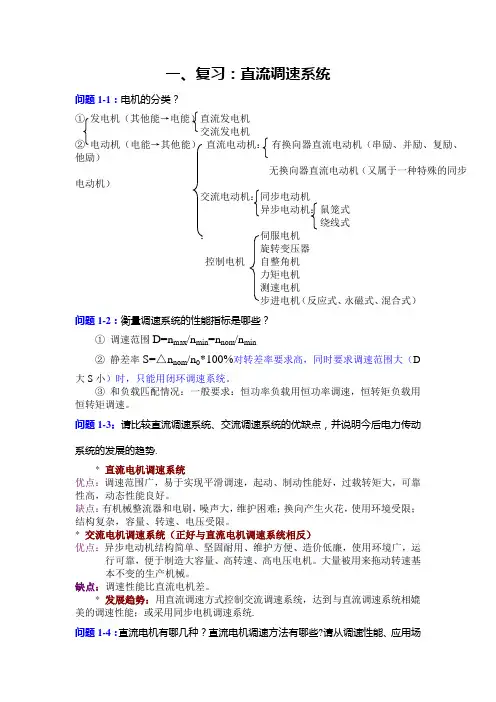
Φ-=e K IR U n 一、复习:直流调速系统问题1-1:电机的分类? ① 发电机(其他能→电能)直流发电机 交流发电机② 电动机(电能→其他能) 直流电动机: 有换向器直流电动机(串励、并励、复励、他励)无换向器直流电动机(又属于一种特殊的同步电动机)交流电动机:同步电动机异步电动机:鼠笼式绕线式: 伺服电机旋转变压器控制电机 自整角机力矩电机测速电机步进电机(反应式、永磁式、混合式)问题1-2:衡量调速系统的性能指标是哪些?① 调速范围D=n max /n min =n nom /n min② 静差率S=△n nom /n 0*100%对转差率要求高,同时要求调速范围大(D大S 小)时,只能用闭环调速系统。
③ 和负载匹配情况:一般要求:恒功率负载用恒功率调速,恒转矩负载用恒转矩调速。
问题1-3:请比较直流调速系统、交流调速系统的优缺点,并说明今后电力传动系统的发展的趋势.* 直流电机调速系统优点:调速范围广,易于实现平滑调速,起动、制动性能好,过载转矩大,可靠性高,动态性能良好。
缺点:有机械整流器和电刷,噪声大,维护困难;换向产生火花,使用环境受限;结构复杂,容量、转速、电压受限。
* 交流电机调速系统(正好与直流电机调速系统相反)优点:异步电动机结构简单、坚固耐用、维护方便、造价低廉,使用环境广,运行可靠,便于制造大容量、高转速、高电压电机。
大量被用来拖动转速基本不变的生产机械。
缺点:调速性能比直流电机差。
* 发展趋势:用直流调速方式控制交流调速系统,达到与直流调速系统相媲美的调速性能;或采用同步电机调速系统.问题1-4:直流电机有哪几种?直流电机调速方法有哪些?请从调速性能、应用场合和优缺点等方面进行比较. 哪些是有级调速?哪些是无级调速?直流电动机中常见的是有换向器直流电动机,可分为串励、并励、复励、他励四种,无换向器直流电动机属于一种特殊的同步电动机。
根据直流电机的转速公式,调速方法有变压调速、变电阻调速和变转差率调速。
第4章 电力拖动自动控制系统 运动控制系统(第5版)汇总
Uc 0 t Id IdL 0 -Idm n
t 0 t1 t 2 t3 t4
t
0
Ⅰ
Ⅱ
Ⅲ
IV
t
-
Shanghai university
恒流制动阶段(t
2
~
t3
)
转速仍旧开环,系统仍为恒值给定 * U - im 控制下的电流单环系统,除短 暂的电流调节阶段外, 在恒流制动阶段中反电动势 线性下 降,为维持 I d I dm ,控制电压线性 降低,电枢电压也随之线性下降。 由于电流调节系统的扰动量是电动 机的反电动势,它是一个线性渐减 的扰动量,而扰动作用点之前只有 一个积分环节,所以系统做不到无 静差,而是接近于 。
Shanghai university
第Ⅲ阶段:转速调节阶段(t2以后)
n n
*
Ⅰ
Ⅱ
Ⅲ
0 Id Idm
t
起始时刻是 n上升到了 给定值n*。
IdL 0 t1 t2 t3 t4 t
Shanghai university
n上升到了给定值n*,ΔUn=0。因为Id>Idm,电动机 仍处于加速过程,使n超过了n* ,称之为起动过程 的转速超调。 转速的超调造成了ΔUn<0,ASR退出饱和状态,Ui 和Id很快下降。转速仍在上升,直到t=t3时,Id= Idl , 转速才到达峰值。 在t3~t4时间内, Id <Idl,转速由加速变为减速,直到 稳定。 如果调节器参数整定得不够好,也会有一段振荡的 过程。 在第Ⅲ阶段中, ASR和ACR都不饱和,电流内环是 一个电流随动子系统。
Shanghai university
电力拖动自动控制系统-运动控制系统课后参考答案第三四章
3-1 在恒流起动过程中,电枢电流能否达到最大值 I dm为什么答:不能达到最大值,因为在恒流升速阶段,电流闭环调节的扰动是电动机的反电动势,它正是一个线性渐增的斜坡扰动量,所以系统做不到无静差,而是I d 略低于I dm 。
3-2 由于机械原因,造成转轴堵死,分析双闭环直流调速系统的工作状态。
答:转轴堵死,则n=0,比较大,导致比较大,也比较大,然后输出电压较大,最终可能导致电机烧坏。
3-3 双闭环直流调速系统中,给定电压 Un*不变,增加转速负反馈系数α,系统稳定后转速反馈电压 Un 和实际转速 n 是增加、减小还是不变答:反馈系数增加使得增大,减小,减小,减小,输出电压减小,转速n减小,然后会有所减小,但是由于α增大了,总体还是增大的。
3-4 双闭环直流调速系统调试时,遇到下列情况会出现什么现象答:(1)转速一直上升,ASR不会饱和,转速调节有静差。
(2)转速上升时,电流不能维持恒值,有静差。
3-5某双闭环调速系统,ASR、均采用 PI 调节器,ACR 调试中怎样才能做到Uim*=6V时,Idm=20A;如欲使 Un*=10V 时,n=1000rpm,应调什么参数答:前者应调节,后者应调节。
3-6 在转速、电流双闭环直流调速系统中,若要改变电动机的转速,应调节什么参数改变转速调节器的放大倍数Kn行不行改变电力电子变换器的放大倍数 Ks 行不行改变转速反馈系数α行不行若要改变电动机的堵转电流,应调节系统中的什么参数答:转速n是由给定电压决定的,若要改变电动机转速,应调节给定电压。
改变Kn和Ks不行。
改变转速反馈系数α行。
若要改变电动机的堵转电流,应调节或者。
3-7 转速电流双闭环直流调速系统稳态运行时,两个调节器的输入偏差电压和输出电压各是多少为什么答:均为零。
因为双闭环调速系统在稳态工作中,当两个调节器都不饱和时,PI调节器工作在线性调节状态,作用是使输入偏差电压在稳态时为零。
各变量之间关系如下:3-8 在双闭环系统中,若速度调节器改为比例调节器,或电流调节器改为比例调节器,对系统的稳态性能影响如何答:稳态运行时有静差,不能实现无静差。
《电力拖动自动控制系统-运动控制系统》课后习题答案
第一章闭环控制的直流调速系统1-1为什么PWM—电动机系统比晶闸管—电动机系统能够获得更好的动态性能?答:PWM—电动机系统在很多方面有较大的优越性:(1)主电路线路简单,需用的功率器件少。
(2)开关频率高,电流容易连续,谐波少,电机损耗及发热都较小。
(3)低速性能好,稳速精度高,调速范围宽,可达1:10000 左右。
(4)若与快速响应的电动机配合,则系统频带宽,动态响应快,动态抗扰能力强。
(5)功率开关器件工作在开关状态,导通损耗小,当开关频率适当时,开关损耗也不大,因而装置效率较高。
(6)直流电源采用不控整流时,电网功率因数比相控整流器高。
1-2试分析有制动通路的不可逆PWM 变换器进行制动时,两个VT 是如何工作的。
答:在制动状态中,为负值,i VT就发挥作用了。
这种情况发生在电动运行过程中需要降d 2速的时候。
这时,先减小控制电压,使U g1 的正脉冲变窄,负脉冲变宽,从而使平均电枢电压U d降低。
但是,由于机电惯性,转速和反电动势还来不及变化,因而造成E U d,很快使电流i d反向,VD2截止,在t on≤ t<T时,U g2 变正,于是VT2导通,反向电流沿回路3 流通,产生能耗制动作用。
在T t≤<T+ t时,VT关断,−i d沿回路4 经VD续流,向on 2 1电源回馈制动,与此同时,VD1两端压降钳住VT1使它不能导通。
在制动状态中,VT2和VT1轮流导通,而VT始终是关断的。
1在轻载电动状态,这时平均电流较小,以致在VT1关断后i d经VD2续流时,还没有达到周期T,电流已经衰减到零,这时VD2两端电压也降为零,VT2便提前导通了,使电流反向,产生局部时间的制动作用。
1-3调速范围和静差率的定义是什么?调速范围、静差速降和最小静差率之间有什么关系?为什么说“脱离了调速范围,要满足给定的静差率也就容易得多了”?答:生产机械要求电动机提供的最高转速和最低转速之比叫做调速范围,用字母D表示,即D= nmax其中,n和n一般都指电动机额定负载时的最高和最低转速,对于少数负n min max min载很轻的机械,可以用实际负载时的最高和最低转速。
电力拖动第五版第四章课后答案
电力拖动第五版第四章课后答案一、单项选择题(在每小题的备选答案中,选出1个正确的答案)1. 在规定的正常工作条件下,机械开关电器不需要修理或更换的负载操作循环次数称为_______。
() [单选题] *A.机械寿命B.连续工作持续率C.通电持续率D.电寿命(正确答案)2. 当从螺旋式熔断器的瓷帽玻璃窗口观测到带小红点的熔断指示器自动脱落时,表示熔丝______。
() [单选题] *A.未熔断B.已经熔断(正确答案)C.无法判断D.熔断后自恢复3. 低压断路器安装与使用说法错误的是。
() [单选题] *A. 低压断路器一般要垂直于配电板安装,电源引线应接到上端,负载引线接到下端B. 当断路器与熔断器配合使用时,熔断器应装于断路器之后,以保证使用安全(正确答案)C. 电磁脱扣器的整定值不允许随意更动,使用一段时间后应检查其动作的准确性D. 断路器在分断电流后,应在切除前级电源的情况下及时检查触头4. 下列低压电器中不属于主令电器的有________。
() [单选题] *A. 按钮B. 行程开关C. 凸轮控制器D. 热继电器(正确答案)5. 接近开关是一种近代发展起来的________行程开关。
() [单选题] *A. 无触点(正确答案)B. 有触电C. 电磁式D. 机械式6. 交流接触器E形铁心的中柱端面留有0.1~0.2mm的气隙是为了。
() [单选题] *A.减小剩磁影响(正确答案)B.减小铁芯振动C.减小噪声D.利于散热7. 按钮的不同颜色,可判断其工作状态,急停按钮应选用的颜色是________。
()[单选题] *A.黄色B.绿色C.红色(正确答案)D.光照红色8. 对于CJ10—10型容量较小的交流接触器,一般采用________ 灭弧。
() [单选题] *A.双断口结构的电动力灭弧装置(正确答案)B.栅片灭弧装置C.纵缝灭弧装置D.以上都可以9. 空气阻尼式继电器又称________时间继电器。