
基于PLC电铲控制系统
基于PLC电铲控制系统
2300XP电铲主要用于采矿作业过程中,由于这一型号的电铲年代比较早,其设备元件的老化问题是模拟控制系统一直以来存在的缺陷,加之电磁干扰和粉尘污染等也会对电铲的稳定作业产生较大影响。
2300XP电铲经过多年使用,原控制系统的诸多问题越来越突出,比如说元件故障率高、维护成本高、电路布线复杂以及备件难以采购等,因此我们应当积极的应用PLC控制系统来对2300XP 电铲进行技术改造,下面我们针对这一问题展开分析。
标签:PLC控制;系统改造;2300XP电铲
引言
我们结合2300XP电铲原有控制系统的功能及安全稳定性要求较高的特征,选择PLC来对过去以传统继电器为主的2300XP电铲电气控制系统进行升级与改造。
而利用PLC控制系统主要是按照可靠性和先进性的要求来确定的,PLC 控制系统具有较强的稳定性,其抗干扰能力也相对更好,因为PLC运用了大规模集成电路技术,其生产制造过程也运用了严格的工艺技术,控制系统内部电路的可靠性较强。
我们从PLC控制系统的机外电路而言,借助于PLC进行技术改造和过去2300XP继电器系统比起来,其设备元件的故障率将会得以极大的降低,维护和操作也更加方便。
1 原电气控制系统及存在问题
2300XP型电铲过去一直都是以继电器为核心的电气控制系统,在这一系统中其一个工作流程主要有挖掘、回转、卸载以及返回,将行走、回转、推压以及开斗等动作综合起来协调进行,各个环节通常都包括了两个或者以上的动作相互配合,而以继电器为主的控制系统一般存在下面的问题:一方面,系统中的中间继电器与时间继电器相对较多,开关接点较多,电气线路比较复杂,加之控制系统的常年运行,很多设备元件逐渐老化,很容易发生故障,对电铲的安全稳定作业产生影响;另一方面,2300XP电铲的设备元件如果需要更换,采购起来比较困难,维修维护的成本较高,对采矿的经济效益会产生一定的影响。
因此我们应当积极的应用PLC对2300XP电铲进行技术改造,从而提升其安全可靠性能[1]。
2 改造方案分析
我们在对PLC控制器进行选型的过程中必须要结合2300XP电铲控制系统具体使用环境的情况,考虑到电铲控制系统对于可靠性以及安全性的要求。
因此可选择SLC-300系列的PLC控制器,该系列控制器具备技术先进、稳定性高的特征,技术指标也与能够满足采矿作业要求,尤其是在进行振动、跌落等试验之后,获得的数据表明其适合应用于2300XP电铲改造。
改造后的控制系统设置有PLC主站,同时也增设辅助柜远程I/O站、司机室远程I/O站、变流柜远程I/O 站、RPC柜远程I/O站以及润滑室远程I/O。
这就在很大程度上让原有控制系统
的电气线路变得更加简化,比如说司机室,PLC控制系统选择了远程I/O通讯方式,可以凭借一根或者两根通讯线便能够代替过去数十根控制线,极大的增强了系统的稳定性。
2300XP电铲PLC系统在司机室与控制室都设置了触摸屏。
操作人员能够通过触摸屏直接的观察电铲运行的相关数据信息,同时触摸屏上还能够显示报警指示以及故障记录,另外操作人员还能够通过它来对润滑参数以及推压限位等进行设置,非常简便。
触摸屏与PLC主站CPU利用DP+网络进行通讯。
PLC主站以及远程I/O站一般利用RIO网络实现通讯,这些现代化的信息通信技术极大的对控制系统进行了简化,从而真正实现了模块化运行管理,在很大程度上增强了电铲PLC系统的可靠性,同时增加了较多新的功能。
3 功能设计
电铲控制系统进行改造之后,PLC系统能够对外围线路联锁、补偿电容器投切以及传动装置启停等动作进行有效的控制。
PLC控制系统在远程I/O逻辑的辅助之下,利用总线对数字调速器下达给定信号,从而实现挖掘动作。
借助于PLC 控制系统自身的运算功能,2300XP电铲不但可以完全的实现过去的所有功能,同时也相应的增加了部分新功能[2]。
3.1 RPC自动投切
RPC通常是1/2组、1组、2组、固定组等电容器组构成的。
对于容量方面,固定组和1/2组通常是300kV·A,而其余组基本相同,为450kV·A;对于补偿方式方面,固定组恒定投入,其余组的具体状态一般按照无功功率的实际需求呈现出不同的变化。
因为1/2组容量基本等于其余独立控制组容量的二分之一,所以我们利用各种组合能够直接实现各个梯级的补偿容量。
和过去的控制系统比起来,PLC控制下的RPC各个组别的投入顺序都具备轮换能力,按照其投入的作业时长和投入过程中电铲实际状态能够对容量相同的RPC各组实现自由切换,这样一来便能够有效的降低设备发生故障的几率。
3.2 卸料悬停控制
进行卸料操作时,当首台装料车撤回而第二台装料车尚未进入的时期,操作人员往往不会把电铲大臂放下,同时第二台装料车若进入视线范围,操作人员通常不会选择使用抱闸固定大臂。
为更好的解决短期内的空中悬停问题,PLC控制系统能够提供卸料悬停功能,可以实现悬停状态下的计算机判断、悬停过程中设备的动作设置和退出机制。
通过这样计算机自动控制的机制,可以明显的缩短停车再启动时间。
3.3 开斗转矩设定
开斗电动机通常负责装车作业过程中控制斗门的开合,以便于卸料,另外电铲在其他的作业流程中,开斗电动机同时要微微拉紧开斗钢丝绳,而在这两种情况之下都应当对开斗电动机进行转矩控制。
直接驱动电动机的变频器通常采取速度偏差加转矩限幅的控制手段。
因为铲斗自身的负荷量、矿石具体大小和形状等
因素的干扰,或多或少的会对开斗作业的负载转矩产生影响,而上述因素都是处于不断变化中的,所以导致各次开斗状态下的负载转矩也并非为定值。
控制系统能够存储各负载范围下的开斗负载转矩当成是预控值,再引入动态转矩给定,将二者相加得到的参数当成是转矩限幅给定。
另外程序会根据速度环退饱和的实际情况和开斗作业情况,对附加动态转矩给定进行合理的修订。
引入这样的算法能够确保各次卸料所进行的开斗动作不大于两次,同时还降低了钢丝绳被拉断的几率。
3.4 人机界面
操作人员能够通过触摸屏对驾驶室和控制柜的工控一体机进行直接访问,监控系统一般包括了主界面、故障诊断、参数设置以及帮助信息等。
主界面能够直观的显示挖掘机具体状态、推压限位等参数,也可以提供用户登录以及I/O查询等功能,是其余各个界面的主要入口;调试监控可以让操作人员直接对仪表进行开关操作,显示电压电流、运行曲线等数据信息;故障诊断系统能够提供故障预警,便于我们对设备进行维护检修;参数设置页面,操作人员可以执行自动润滑、RPC设置以及推压限位设置等动作,而在帮助信息中可以了解该系统的详细操作流程和系统概述信息[3]。
4 效益分析
对2300XP电铲进行PLC改造之后,因为改造后的系统人机界面更加友好,同时硬件线路清洗简明,原有系统内的继电器和其他各类复杂的连线基本都已经省掉,日常维护和检修工作变得更加便利,平均每个月的故障检修时间降低了五小时,其能够带来的经济效益约为每年八万元。
(1)首先进行控制系统改造的电铲会更换较多的备件,而这些备件可以留作后期改造的电铲继续使用,不需要再次进行采购,有效的降低设备维修成本。
一台电铲更换下来的备件折合库存价值一般为70万元,能够在很大程度上减少库存成本。
(2)进行PLC改造之后,2300XP电铲使用通用性较强的工控产品,能够实现备件库存的统一规范处理,且维修管理工作十分方便。
(3)触摸屏显示能够非常直观的为操作人员指出故障点,计算机控制不但可以对电铲的实际运行状态实施监控和预警,同时还能够结合报警信息做出快速反应,在很大程度上减少了电铲故障的处理时间,有效提升了作业效率。
参考文献
[1]程荣火.基于提高安全性能的2800XP电铲PLC控制系统改造[J].煤矿安全,2011(6):16.
[2]杨进京.2800XP电铲驱动系统烧保险及铲斗坠落故障分析[J].露天采矿技术,2011(5):10.
[3]李亚武,程荣火.2800XP电铲无功补偿控制系统的改造[J].露天采矿技术,
2011(6):29.。
工业铲车操作控制plc课程设计

工业铲车操作控制plc课程设计一、课程目标知识目标:1. 学生能够理解工业铲车操作的基本原理和PLC(可编程逻辑控制器)的基础知识。
2. 学生能够掌握PLC编程的基本指令,并运用这些指令完成简单的工业铲车操作控制程序设计。
3. 学生能够了解工业铲车操作控制中常用的传感器及其作用。
技能目标:1. 学生能够运用PLC进行工业铲车的启动、停止、前进、后退、提升和下降等基本操作的编程与控制。
2. 学生能够通过实际操作,调试并优化PLC程序,确保工业铲车的稳定运行。
3. 学生能够运用相关工具和设备,进行简单的故障排查和维修。
情感态度价值观目标:1. 培养学生热爱工业自动化,关注智能制造发展的情感态度。
2. 培养学生团队协作、沟通表达的能力,提高学生的职业素养。
3. 培养学生勇于尝试、积极探究的学习精神,形成严谨、踏实的学术态度。
课程性质:本课程为实践性较强的专业课,注重理论与实践相结合,强调学生的动手能力和创新能力。
学生特点:学生具备一定的电工电子基础,对工业自动化有浓厚兴趣,喜欢动手操作。
教学要求:教师应结合学生特点和课程性质,采用项目驱动、任务导向的教学方法,引导学生主动参与,培养其综合运用知识解决实际问题的能力。
同时,注重教学过程中的反馈与评价,及时调整教学策略,确保课程目标的实现。
二、教学内容1. 工业铲车操作原理及结构组成:讲解工业铲车的工作原理、各部件名称及功能,使学生了解整个系统的运行机制。
教材章节:第一章《工业铲车概述》2. PLC基础知识:介绍PLC的原理、结构、分类及其在工业控制中的应用。
教材章节:第二章《PLC基础知识》3. PLC编程指令学习:学习PLC的基本编程指令,如逻辑运算、定时器、计数器等,为后续编程打下基础。
教材章节:第三章《PLC编程指令与逻辑设计》4. 工业铲车操作控制程序设计:结合实际案例,教授学生如何使用PLC对工业铲车进行编程控制。
教材章节:第四章《工业控制程序设计实例》5. 常用传感器及其应用:介绍工业铲车操作控制中常用的传感器类型、原理及安装使用方法。
基于PLC的工业铲车系统的设计与实现
9. PLC工业铲车系统顺序功能图
总结
该论文采用PLC控制技术,并对机构的前进、后退、左右、上下、 进行了全方位检测,能严格,有效地完成测试,并能解决传统控制下 在操作方面的许多麻烦。同时,该PLC控制在改造老式起重机落后的 控制系统的应用也具有重要的实用意义。该论文有两大亮点:一是采 用PLC控制技术,充分应用了PLC的可靠性高、抗干扰强、体积小、 维护方便等优点:二是能进行自动和手动切换,进一步增强了桥式起 重机控制的可靠性和安全性。 在这里首先向治学严谨,诲人不倦的导师------王林生老师,表示我 最衷心的感谢。本论文从最初的选题到任务的制定,系统的设计和开 发以及论文的撰写过程中都得到了王老师
SQ5 目的地
0.5m
SQ4
0.5m
0.5m
SQ2 SQ3
0.5m
初始位置SQ1
图2.1工业铲车操作控制系统示意图
3.工业铲车系统工艺流程图
4. PLC的选型
本设计采用西门子公司的S7-200系列整体式PLC实现 工业铲车(模型)的自动控制。由上面分析可以知道, 系统共有开关量输入点17个、开关输出点6个;故CPU 模块采用CPU226(AC/DC/继电器)模块,该模块采用交 流220V供电。
题目:基于PLC的工业铲车系统的设计与实现 班 级:计算机控制0 9 0 2
姓 名:
指导教师:
课题设计目标
本设计是由PLC控制的工业铲车系统。根据加工 工艺要求要求,工作原理是:利用PLC控制小车的驱 动,其采用S7-200系列的PLC为主控芯片,结合外 围电路,通过软件程序组成工业铲车控制系统,能 够实现: 铲车可将货物铲起或放下,并能作前进、后 退、左转、右转的操作,要求动作过程如下:铲起: → 向前0.5米 → 左转90度后,向前0.5米 → 右转90 度后,向前0.5米 →右转90度后,后退0.5米 → 放下。
基于PLC的龙门刨床电气控制系统设计

摘要传统的龙门刨床控制系统可靠性差,维护困难,加工质量及生产效率低.如今PLC 技术的不断发展,用PLC设计电气控制系统是简便可行的方法。
本文介绍的用PLC设计龙门刨床的电气控制系统,不但满足了所需的各种控制功能,而且在节省资金的前提下,还具有结构简单,运行稳定和便于维护等特点。
特别是其硬件简单可靠,软件丰富灵活,运行效果好.以可编程控制器检测速度过零为换向条件实现了工作台的无冲击换向。
以精密电位计为速度给定元件,可手动实时精确地调节主电机转速,从根本上克服了龙门刨床换向冲击大、工作效率不高、耗电量大等一系列缺点。
系统以数字显示输出主电机实时转速和电枢电流值,显示准确、直观。
利用PLC对龙门刨床电控系统进行设计的途径和方法,为改进机床设计提供了新的思路,对促进工业企业技术进步具有一定意义。
关键词:可编程逻辑控制器;龙门刨床;控制系统;直流调速;刨台运动控制ABSTRACTThe traditional control system of gantry planer has the shortcomings in reliability, maintenance,processing of quality and efficiency of production. Now as a result of the PLC technology unceasing development, designing the electrical control system with PLC is a simple and feasible method.This paper presents the design of gantry planer with PLC for the electrical control system,which will satisfy the needs of control functions。
电收尘PLC控制系统的制作方法
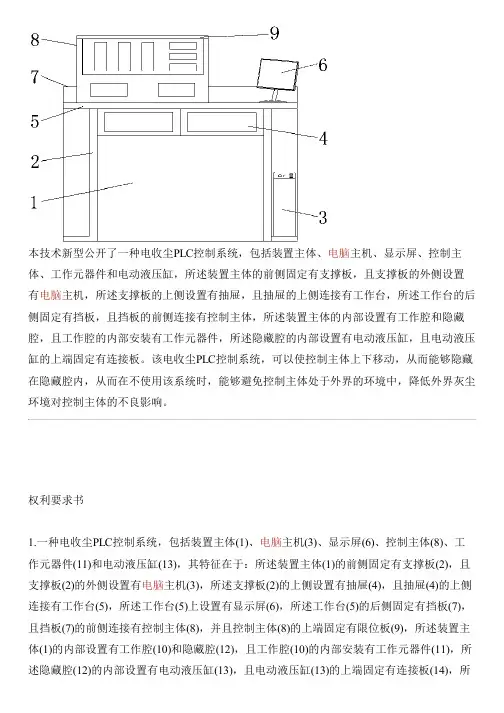
本技术新型公开了一种电收尘PLC控制系统,包括装置主体、电脑主机、显示屏、控制主体、工作元器件和电动液压缸,所述装置主体的前侧固定有支撑板,且支撑板的外侧设置有电脑主机,所述支撑板的上侧设置有抽屉,且抽屉的上侧连接有工作台,所述工作台的后侧固定有挡板,且挡板的前侧连接有控制主体,所述装置主体的内部设置有工作腔和隐藏腔,且工作腔的内部安装有工作元器件,所述隐藏腔的内部设置有电动液压缸,且电动液压缸的上端固定有连接板。
该电收尘PLC控制系统,可以使控制主体上下移动,从而能够隐藏在隐藏腔内,从而在不使用该系统时,能够避免控制主体处于外界的环境中,降低外界灰尘环境对控制主体的不良影响。
权利要求书1.一种电收尘PLC控制系统,包括装置主体(1)、电脑主机(3)、显示屏(6)、控制主体(8)、工作元器件(11)和电动液压缸(13),其特征在于:所述装置主体(1)的前侧固定有支撑板(2),且支撑板(2)的外侧设置有电脑主机(3),所述支撑板(2)的上侧设置有抽屉(4),且抽屉(4)的上侧连接有工作台(5),所述工作台(5)上设置有显示屏(6),所述工作台(5)的后侧固定有挡板(7),且挡板(7)的前侧连接有控制主体(8),并且控制主体(8)的上端固定有限位板(9),所述装置主体(1)的内部设置有工作腔(10)和隐藏腔(12),且工作腔(10)的内部安装有工作元器件(11),所述隐藏腔(12)的内部设置有电动液压缸(13),且电动液压缸(13)的上端固定有连接板(14),所述连接板(14)的两端安装有滑轮(15),且连接板(14)的上侧固定有控制主体(8),所述装置主体(1)的外侧安装有活动板(16)。
2.根据权利要求1所述的一种电收尘PLC控制系统,其特征在于:所述装置主体(1)、支撑板(2)和工作台(5)为一体化结构,且支撑板(2)的外形为“L”型。
3.根据权利要求1所述的一种电收尘PLC控制系统,其特征在于:所述挡板(7)位于工作台(5)上侧的边缘位置,且挡板(7)垂直于工作台(5),并且挡板(7)与控制主体(8)之间为贴合连接。
基于S7-200PLC的工业铲车控制系统设计
《电气控制与PLC技术》课程设计(2010届本科)题目:基于S7-200PLC的工业铲车控制系统设计系(部)院:物理与机电工程学院专业:电气工程及其自动化作者姓名:指导教师:职称:教授完成日期:2年7月5日二〇一三年六目录《电气控制与PLC技术》课程设计任务书 (1)摘要 (2)第一章工业铲车的介绍 (3)1.1工业铲车的概述 (3)1.2工业铲车结构示意图 (3)1.3基于PLC自动控制的工业铲车 (3)第二章PLC概述 (4)2.1PLC 的定义 (4)2.2PLC 的特点及功能 (4)第三章方案设计 (5)3.1PLC的选型 (5)3.2PLC 的基本单元构成及作用 (5)3.3设计任务与要求 (6)第四章软件设计 (6)4.1工业铲车流程图 (6)图4.1 (6)4.2输入输出编址 (7)4.3PLC 外部接线图 (8)图4.2 (8)4.4驱动部分设计 (8)4.5传动部分设计 (8)4.6工业铲车PLC控制梯形图 (8)4.7指令表 (12)4.8实际操作 (13)第五章结束语 (14)参考文献 (15)电气控制与PLC课程设计成绩评定表 (16)《电气控制与PLC技术》课程设计任务书摘要铲车是用来装零散坚固的货物的,一般以建筑材料为主,如碎石、砂土等,铲车一般用在建筑工地、建筑材料集散地,用于装车,有时也用于铲土和铲雪及地面平整等用途;工业铲车一般是在小四轮拖拉机上进行改装的小型装载机械。
利用拖拉机自身动力,采用液压控制,通过多路液压阀上的操作手柄可使铲斗升降和翻转,从而达到铲车平稳工作。
在搬运物料方面起了很大的作用,节省了大量人力和物力,它搬运东西速度快,操作也比较简单,所需的人员少,就能完成大量的搬运工作。
应用PLC对铲车进行自动化控制,使得铲车的智能化和自动化程度得到很大的提升。
工业铲车自动化及智能化程度低,本文提出了对其进行自动化改造的技术路线和具体思路,论述了应用PLC进行自动化控制的方案;采用西门子PLC编程器对工业铲车控制部分进行线路控制,可以很容易实现完成逻辑、顺序、定时、计数、数字运算、数据处理等功能,通过输入输出接口建立与工业铲车数字量和模拟量的联系,实现生产过程的自动控制,提高了生产效率,对其它的生产机械有一定借鉴意义。
8750-65吊斗铲的PLC系统

・ 1 5 1 ・
8 7 5 0 - 6 5吊斗铲 的 P L C系统
邢 贵 平
( 神华准格 尔能源有 限责任公 司设备维修 中心, 内蒙古 准格 尔 0 1 0 3 0 0 )
摘 要: 吊斗铲是 由美国比塞洛斯 国际公 司生产 的世界一流矿 山挖 掘设备 , 它采 用 了无齿轮 传动和 迈步式行走 。设备 的总重量 大约 为5 0 0 0吨 , 大臂长度为 1 0 9 . 7米 , 工作半径 大约 1 1 0米 , 挖掘深度和卸料 高度 分别是 7 1米和 4 5米。 如此庞大的设备也拥有世界 先进 的电 气技 术 , 其 中的 P L C系统是 由德 国西 门子公 司提供的。 关键词 : 吊斗铲 ; P L C; S 7 — 4 0 0 ; E T 2 0 0 ; P r o i f b u s 吊斗铲 的主要设备有提升 同步电动机 , 回拉 同步电动机 , 它们 吊斗铲体积庞大 , 参 与控制 的电器件相距太远 , 采用 p r o i f b u s 通
器件组成的变频系统进行交 一直 一交变频调速 。将提升 / 回拉 同步 1 . 2 . 1从 站 的 电源 。从 站 的 电 源 ,也是 由外 部 供 给恒 定 的 电动机 的调速范 围控制在 , 最高速度每分钟 3 5转 , 最低速度每分钟 1 2 0 V A C, 转换为 2 4 V D C和 5 V D C 。 通过背板总线给其它模块提供工 1 4转 , 进行无 齿轮传动 。 作 电压 。从 站的电源没有备用 电池 , 原 因是从站没有 C P U 。 P L C ( ¥ 7 - 4 0 0 ) 是吊斗铲 的心脏 , 吊斗铲 的运行完全依靠 P L C进 1 . 2 . 2从站 的通 信模 块 。E T 2 0 0 是 主 站 的通 信模 块 ,用 于 与 行控制 。所 以要 想维护 吊斗铲就必须熟悉 P L C ( S 7 - - 4 0 0 ) 的结构 , 工 P R O F I B U S — D P现场总线连接 , 每个通信模块都用 自己的地址 , 而且 作原理及使用方法。 在一个系统内不 能有重复 的地址 。他 的模块有终端设置 , 中间的模 吊斗铲使用的 P L C系统是 比较复杂的 , 所以它应 用了西门子的 块终端电阻设置在 “ O F F ” 位置 , 终端的模 块终端电阻设置的“ O N” 位 S 7 — 4 0 0 , S 7 — 4 0 0功能远远强大于 S 7 — 2 0 0和 S 7 — 3 0 0 ,它具有 以下特 置 。吊斗铲共有 3 2 个E T 2 0 0 从站 。C P U 4 1 6 — 2 D P的 X 1 M P I / D P接 点。 口的 P r o i f b u s 连接 了 1 O个从站 , X 2 D P接 口的 P r o i f b u s 连接了 1 9 a . 用 于中等到 高级性能要求 的强 大 P L C 。b . 多种性 能等级选择 个从站 , C P U 4 1 6 — 2 D P ( 1 ) 的X 2 D P接 口的 P r o i f b u s连接 了 3个从 范 围的 C P U。 c . 扩展模块选择范 围超过 3 0 0个模块 的可扩展设计 。 d . 站。 在模块 中集成背板总线 。e . 无插槽限制。f . 多C P U同时工作 。 1 . 2 . 3从站的输入 、 输 出模块 。从 站的数字输入模块 , 有2 4 V D C 维修如此复杂 的 P L C系统 , 必须对它 的硬 件系统 、 软件系统进 和 1 2 0 V A C, 模块主要用于采集设备 的信息 。例如 , 制动器 、 接触器 、 行 全 面 了解 。 开关 、 S I B A S 状态 的反馈信号 。 1 硬 件 从站 的数字 输 出模 块 , 有2 4 V D C、 1 2 0 V A C和 1 1 0 V D C, 模 块 主 吊斗铲 P L C系统 的硬 件 由主 机架 和远 程 E T 2 0 0组 成 。 要用于控制设备 。例如控制接触器 、转换 开头 、制动器 阀 ,以及 1 . 1主机 架 S I B A S信 号 。 1 . 1 . 1电源 ( P s ) 。P L C系统 主机架 电源是 由外部供 给恒 定 的 从站 的模拟 输入模块 有 , R T D、 4 — 2 0 mA / 0 — 2 0 m A和 0 一 I O V输入 1 2 0 V A C, 转换为 2 4 V D C和 5 V D C , 通过 背板总线给其它模块提 供工 模块 , 主要用于测量 速度 、 温度 、 力矩和直流母线 电压 。 作电压。 除了外部的供 电 , 电源模块 还安装 了备用 电池 , 备用 电池主 从站的模拟输 出模块 , 只有 0 - 1 0 V输 出模块 , 主要用 于将操作 要用于在外部 电源断 电后 , 保存用户存储器的数据。 指令 、 速度 、 力矩等参考信号传人 S I B A S机架。 1 . 1 . 2 C P U。C P U是 中央处理器 的缩写 ,是 P L C的核心组成部 2 吊斗 铲 P I . C 系统 的 软 件 分, 其 主要作用是装 载 P L C用户 程序 , 并对 其进行运算和 控制。 由 吊斗铲 P L C系统 的软件使用 的是 西门子的 S 7 — 4 0 0程序 。通过 于 吊斗铲的用户程序 比较 大 ,所以 吊斗铲 的 P L C系统使用 了 2个 S I MA T C Ma n a g e软件来管理程序 。软 件作 为应用软件安装 在 电脑 C P U。其 中一 号 C P U为 主 C P U,使 用 的是 西 门 子 系列 型 号 为 内 , 具有可视化功能。 C P U 4 1 6 — 2 D P , 定义为 C P U 4 1 6 — 2 D P , C P U 4 1 6 — 2 D P的 C P U有两个 接 2 . 1 硬 件组 态 口, 分别是 X 1 MP U D P和 X 2 D P 。 吊斗铲两个接 口都 用于 P r o i f b u s 硬件组态 工具 是对 硬件 进行 配置 、 参数赋值 以及诊 断 。即指定 通 信 。另 一个 C P U为 辅 C P U,也 使 用 的是 西 门子 系 列 型 号 为 如何在机架 中摆放模块 , 外部硬件必须和硬件组态的位置及参数一 C P U 4 1 6 — 2 D P , 定 义为 C P U 4 1 6 — 2 D P ( 1 ) , C P U 4 1 6 — 2 D P ( 1 ) 的C P U 也 对应 , 并且 每个 槽也有 自己的固定地 址 , 而且 硬件组态也要 下载 有 两个接 口 , 分别是 X1 M P U D P和 X 2 D P , 这个 C P U只使用 了 X 2 到 C P U中 。 D P 用于 P r o i f b u s 通 信。这两个 C P U之 间的通信是 使用 s 7的内部 2 . 2 P L C程 序 通信。 P L C程序是在 S I MA T C Ma n a g e 软件 内编辑 , 通过软件将程序下
基于PLC的工业铲车操作控制
摘要工业铲车自动化智能低,铲车又叫装载机,是在动力机械的基础上,采用液压控制铲斗升降和翻转,从而实现对砂石、水泥、粮食、土、煤等散装物料的铲运及装载。
本课程设计提出了对其进行自动化设计的技术路线和思路,应用了PLC进行自动化控制的方案;采用了FX2N-32MT-D编程器对工业铲车控制部分进行线路控制,可以很容易的实现完成逻辑,定时,计数,数字运算,数据处理等功能,通过输入输出接口建立与工业铲车数字量和模拟量的联系,实现生产过程的自动控制,提高了生产效率,对其他的生产机械有一定的借鉴意义。
关键字:PLC;铲车;设计目录1PLC与工业铲车的简介 (3)1.1PLC简介 (3)1.2工业铲车的简介 (7)2任务及要求 (8)2.1设计任务 (8)2.2设计要求 (8)3设计思想: (9)3.1硬件设计 (9)3.1.1.工业铲车操作控制系统的控制要求 (9)3.2软件设计 (11)3.2.1顺序功能图 (11)3.2.2梯形图 (13)3.2.3指令表 (14)四设计总结: (16)五参考文献: (17)1PLC与工业铲车的简介:1.1PLC简介:1.1 .1PLC的发展历程与组成元件在工业生产过程中,大量的开关量顺序控制,它按照逻辑条件进行顺序动作,并按照逻辑关系进行连锁保护动作的控制,及大量离散量的数据采集。
传统上,这些功能是通过气动或电气控制系统来实现的。
1968年美国GM(通用汽车)公司提出取代继电气控制装置的要求,第二年,美国数字公司研制出了基于集成电路和电子技术的控制装置,首次采用程序化的手段应用于电气控制,这就是第一代可编程序控制器,称Programmable Controller(PC)。
个人计算机(简称PC)发展起来后,为了方便,也为了反映可编程控制器的功能特点,可编程序控制器定名为ProgrammableLogic Controller(PLC)。
上世纪80年代至90年代中期,是PLC发展最快的时期,年增长率一直保持为30~40%。
电除尘系统PLC自动控制
电除尘系统PLC自动控制摘要:从plc控制在济钢炼铁厂400㎡烧结机机头除尘系统的应用中可以看出,plc系统可使电除尘系统自动化水平、控制性能、智能化等方面都有显著提高,现场操作和维护工作量大大减少,设备故障率也大大降低。
1 引言自1907年第一台电除尘器成功地用于工业生产以来,电除尘器以其除尘效率高、阻力损失少、处理烟气量大、能处理高温烟气和腐蚀性烟气、日常运行费用低等众多优点,使用领域不断扩大。
到目前为止,电除尘器已经是电力、冶金、建材、化工等众多行业除尘设备的首选。
电除尘器的结构、性能和控制方式等也日臻完善,plc控制在电除尘系统各部分的控制中都有不同程度的应用,作用显著。
2 电除尘系统工艺流程及基本原理电除尘器是在两个曲率半径相差较大的金属收尘极(阳极)和电晕极(阴极)上通过高压直流电,并维持一个足以使含尘气体(指一般的含尘烟气,不含腐蚀性和剧毒)电离的静电场(见图1)。
含尘气体在静电场中电离后所生成的电子、阴离子和阳离子吸附在通过电场的粉尘上,而使粉尘获得电荷自身带电。
荷电粉尘在电场力的作用下向电极性相反的电极(收尘极和电晕极)运行而沉积在电极上,从而达到粉尘和气体分离的目的。
当沉积在电极上的粉尘达到一定厚度时,借助于收尘极、电晕极振打机构使粉尘落入下部的灰斗中,再经过卸灰输灰系统将粉尘排出,而净化后的气体从电除尘器出口处排入大气中。
图1 电除尘基本原理示意图3 系统组成图2 系统构成图以济钢炼铁厂400m2烧结机机头电除尘系统为例,整套400m2烧结机机头电除尘自动控制系统由2台ablogix50001756-l55plc和2台上位机组成,其中1台ablogix5000plc设置了1台远程i/o站,2台上位机分别用于操作员站和工程师站(见图2)。
4 控制功能plc在电除尘系统中主要作用是控制所有低压设备自动运行和远程监控高压整流供电设备,对低压设备的控制一般都有现场手动和远程自动两种控制方式,所控制的设备包括阴极振打、阳极振打、灰斗卸灰阀电机、仓壁振动器、绝缘子保温梁电加热器、灰斗保温电加热器、灰斗料位计、烟气进出口温度显示、绝缘子保温梁温度显示、声波清灰装置、输灰系统、高压供电设备安全联锁以及远程监控等(见图3)。
基于PLC的多功能钻机电气控制系统设计
基于PLC的多功能钻机电气控制系统设计摘要:由于工业生产自动化发展速度越来越快,可编程控制器也就是PLC 作为一种新出现的自动化设备,能极大满足工业环境的需求。
PLC占据着工业领域主要的控制主导地位,同时随着需求的增多PLC设备在产品配套、控制规模以及控制能力等方面已经得到了极大的改善与提高。
多功能钻机作为一种工程机械设备,广泛应用于各种施工、工程建设中,再加上多功能钻机工作环境非常恶劣,所以多功能钻机只有使用维护简便、提高可靠性以及加强抗干扰能力强才能够满足工程施工需求。
因此为了提高多功能钻机的可靠性,在设计该钻机的电气控制系统时融入使用PLC设备,以提高多功能钻机的自动化程度,提高电气控制系统可靠性。
本文通过对比说明了PLC的优势,阐述了在多功能钻机电气控制系统融入使用PLC的设计注意问题。
关键字:PLC;多功能钻机;电气控制Abstract: As a result of industrial production automation development speed more and more quickly, the programmable controller is PLC as a new automatic equipment appears, can greatly meet the needs of industrial environment. PLC occupy the main control industry dominant position, at the same time, along with the increasing demand of PLC equipment in ancillary products, control the scale and control ability has been greatly improved and enhanced. Multifunctional drilling machine is a kind of engineering machinery, widely used in all kinds of construction, engineering construction, coupled with the multifunctional drilling machine work environment is very poor, so the multifunctional drilling machine, only the use of easy maintenance, improve reliability and enhance the anti-interference ability can meet the construction requirements. Therefore, in order to improve the reliability of multifunctional drilling machine, in the design of electrical control system of the drilling rig with the use of PLC equipment, in order to improve the degree of automation of multifunctional drilling machine, improve the reliability of electric control system. This paper describes the advantages of PLC by comparing, elaborated into the design of using PLC in the control system of multi function rig electrical problemsKeyword: PLC multifunctional drilling machine; electrical control随着我国铁路建设的速度越来越快,各种轨道以及铁路交通现已进入到了新的建设、发展时期,我国现已有大约一千多座的在建隧道,遍布全国各地。
基于PLC电铲控制系统
别 的投入顺 序都 具备轮 换能力 ,按照其 投入 的作业 时长和投入 过程 中 引言 我们结合 2 3 0 0 X P电铲原有控制系统的功能及安全稳定性要求较 电铲实际状态能够对容量相同的 R P C各组实现 自由切换 , 这样一来便 高 的特征 ,选 择 P L C来对过 去 以传 统继 电器为 主的 2 3 0 0 X P电铲 电气 能够有效的降低设备发生故障的几率。 控制系统进行升级与改造 。而利用 P L C控制系统主要是按照可靠性和 3 . 2卸料悬停 控制 进行卸料 操作时 ,当首 台装 料车撤 回而第 二 台装 料车 尚未进 入的 先 进性 的要 求来 确定 的 , P L C控制 系统具 有较强 的稳定性 , 其抗 干扰 能 力也 相对更 好 , 因为 P L C 运 用 了大 规模集成 电路技术 , 其 生产 制造过 程 时期 , 操 作人员往 往不会 把 电铲 大臂放 下 , 同 时第二 台装料车若 进入 视 也运用了严格的工艺技术,控制系统内部电路的可靠性较强。我们从 线 范 围, 操作 人员通 常不 会选择 使用抱 闸固定大臂 。为更 好 的解决 短期 P L C控 制系统 的机外 电路而言 ,借助于 P L C进行技术改造和过去 内的空中悬停问题, P L C控制系统能够提供卸料悬停功能, 可以实现悬 2 3 0 0 X P继 电器 系统 比起 来 , 其 设 备元件 的故 障率 将会 得 以极 大 的降 停 状态下 的计算机 判断 、 悬停过 程中设备 的动作设 置和退 出机制 。 通过 低, 维 护和操作 也更加方 便 。 这样计算 机 自动控 制的机制 , 可 以明显 的缩 短停车 再启动时 间。 3 . 3开斗 转矩设定 1原电气控制 系统及存 在问题 2 3 0 0 X P 型电铲过去一直都是以继电器为核心的电气控制系统, 在 开斗电动机通常负责装车作业过程中控制斗门的开合 ,以便于卸 这一系统中其—个工作流程主要有挖掘、 回转 、 卸载以及返回, 将行走 、 料, 另外电铲在其他的作业流程中, 开斗电动机同时要微微拉紧开斗钢 回转 、 推压 以及 开斗等 动作综 合起来协 调进行 , 各个环 节通常 都包括 了 丝绳 , 而在这两种情况之下都应当对开斗电动机进行转矩控制。直接驱 两个或者以上的动作相互配合,而以继电器为主的控制系统一般存在 动电动机的变频器通常采取速度偏差加转矩限幅的控制手段。因为铲 下面 的 问题 : 一方 面 , 系统 中的 中间继 电器 与 时间继 电器 相对 较 多 , 开 斗 自身的负荷量、 矿石具体大小和形状等因素的干扰, 或多或少的会对 关接点较多, 电气线路 比较复杂 , 加之控制系统 的常年运行, 很多设备 开斗 作业 的负载转 矩产生 影响 , 而上 述 因素都是处 于不 断变化 中的 , 所 元件 逐渐 老化 , 很 容易 发生 故障 , 对 电铲 的安全 稳定 作业 产 生影 响 ; 另 以导 致各次 开斗状 态下 的负载转 矩也并 非为定 值 。控制 系统能 够存储 方面, 2 3 0 0 X P电铲的设备元件如果需要更换 , 采购起来 比较困难, 维 各 负载范 围下 的开斗负载 转矩 当成是预 控值 , 再 引入动 态转矩 给定 , 将 修维护的成本较高, 对采矿的经济效益会产生一定的影响。因此我们应 二者相加得到的参数当成是转矩限幅给定。另外程序会根据速度环退 当积极的应用 P L C对 2 3 0 0 X P电铲进行技术改造 ,从而提升其安全可 饱 和的实 际情况 和开斗作 业 清况 ,对附 加动态转 矩给定 进行合 理的修 靠性能m 。 订。引入这样的算法能够确保各次卸料所进行的开斗动作不大于两次, 2改造 方案分析 同时还降低了钢丝绳被拉断的几率。 我们在对 P L C控制器进行选型的过程中必须要结合 2 3 0 0 X P电铲 3 : 4人机界 面 控制 系统具 体使用 环境 的情况 ,考虑 到电铲控制 系统 对于可靠 性 以及 操作人员 能够通过触 摸屏对 驾驶室 和控制 柜的工控 —体机 进行 直 安全 性 的要 求 。因此可选 择 S L C 一 3 0 0 系列 的 P L C控 制器 , 该 系列 控制 接 访 问 , 监 控 系统一 般包 括 了主界 面 、 故 障诊 断 、 参 数设 置 以及 帮助 信 器具备技术先进 、 稳定性高的特征, 技术指标也与能够满足采矿作业要 息等。主界面能够直观的显示挖掘机具体状态、 推压限位等参数, 也可 求, 尤其是在进行振动、 跌落等试验之后 , 获得的数据表明其适合应用 以提供用户登录以及 m 查询等功能 ,是其余各个界面的主要人 口; 调 于2 3 0 0 X P电铲改造。 改造后的控制系统设置有 P L C主站, 同时也增设 试监控可以让操作人员直接对仪表进行开关操作, 显示电压电流、 运行 辅助 柜远程 I / 0站 、 司机室远程 哟 站 、 变 流柜远程 I / O站 、 R P C柜远程 I , 曲线等数据信息 ; 故障诊断系统能够提供故障预警, 便于我们对设备进 0站以及润滑室远程 F O 。这就在很大程度上让原有控制系统的电气线 行维护检修 ; 参数设置页面, 操作人员可以执行 自动润滑、 R P C设置以 路变 得更加 简化 ,比如说 司机 室 , P L C控 制系统 选择 了远 程 I / O通讯 方 及 推压 限位设置 等动作 ,而在 帮助信 息 中可 以了解该 系统 的详 细操 作 式, 可以凭 借一根 或者两 根通讯 线便能 够代替 过去数 十根控制 线 , 极 大 流程和 系统 概述信息 日 。 的增 强 了系统的稳定性 。 2 3 0 0 X P电铲 P L C系统 在司机室 与控制室都 设 4效 益分析 置了触摸屏。操作人员能够通过触摸屏直接的观察电铲运行的相关数 对2 3 0 0 X P电铲进行 P L C改造之后,因为改造后的系统人机界面 据信息 , 同时触摸屏上还能够显示报警指示以及故障记录, 另外操作人 更加友好 , 同时硬件线路清洗简明, 原有系统内的继电器和其他各类复 员还 能够通 过它来对 润滑参数 以及推压 限位等进行 设置 , 非常简便 。触 E l 常维护 和检修 工作变得更 加便 利 , 平均 每 摸 屏与 P L C主站 C P U利 用 D P + 网络进 行通讯 。P L C主站 以及 远程 Ⅳ 0 个月的故障检修时间降低了五小时,其能够带来的经济效益约为每年 站一般利用 R I O网络实现通讯,这些现代化的信息通信技术极大的对 八万 元 。 控制系统进行了简化 , 从而真正实现了模块化运行管理, 在很大程度上 ( 1 ) 首先进行控制系统改造的电铲会更换较多的备件 , 而这些备件 增 强 了电铲 P L C系统的可靠 性 , 同时增加 了较多新 的功能 。 可以留作后期改造的电铲继续使用 , 不需要再次进行采购 , 有效 的降低 3功能设计 设备 维修成 本 。一 台电铲更换 下 来 的备件 折合 库存 价值 一般 为 7 0 万 电铲控制系统进行改造之后, P L C系统能够对外围线路联锁 、 补偿 元, 能够在很大程度上减少库存成本。( 2 ) 进行 P L C改造之后 , 2 3 0 0 X P 电容器投切以及传动装置启停等动作进行有效的控制。P L C控制系统 电铲使 用通用 性较 强的工控 产 品 , 能 够实现 备件库存 的统一 规范 处理 , 在 远程 I / O逻辑 的辅助之 下 ,利用 总线对数 字调速 器下达 给定信 号 , 从 且维修管 理工作 十分方便 。( 3 ) 触 摸屏显示 能够非常 直观的为操作 人员 而实现挖掘动作 借助手 p L c控制系统 自身的运算功能, 2 3 0 0 X P电铲 指 出故 障点 , 计 算机 控制不 但可 以对 电铲 的实际运 行状态 实施监 控和 不但可以完全的实现过去的所有功能,同时也相应的增加了部分新功 预警 , 同时还 能够结合报 警信 息做 出快速反 应 , 在很 大程度上 减少 了 电 I 科技创新与应用