
PID控制算法的matlab仿真.doc
PID 控制算法的 matlab 仿真
PID 控制算法是实际工业控制中应用最为广泛的控制算法,它具有控制器设
计简单,控制效果好等优点。
PID 控制器参数的设置是否合适对其控制效果具有很
大的影响,在本课程设计中一具有较大惯性时间常数和纯滞后的一阶惯性环节作为
被控对象的模型对 PID 控制算法进行研究。
被控对象的传递函数如下:
G(s)
Ke d s
1 T f s
其中各参数分别为 K 30, T f 630, d 60 。
MATLAB仿真框图如图1所示。
-K-
Kp
z 30
-K-
(z-1) 630s+1
Step Ki Zero-Order Transport
Transfer Fcn
Hold Delay
Add
(z-1)
-K-
z
Kd
图 1
2具体内容及实现功能
2.1 PID 参数整定
PID 控制器的控制参数对其控制效果起着决定性的作用,合理设置控制参
数是取得较好的控制效果的先决条件。
常用的 PID 参数整定方法有理论整定法和实
验整定法两类,其中常用的实验整定法由扩充临界比例度法、试凑法等。
在此处选用扩充临界比例度法对 PID 进行整定,其过程如下:
1)选择采样周期由于被控对象中含有纯滞后,且其滞后时间常数为
d60 ,故可选择采样周期 T s 1。
2)令积分时间常数T i,微分时间常数T d0 ,从小到大调节比例系数K ,
使得系统发生等幅震荡,记下此时的比例系数K k和振荡周期 T k。
1 Out1
3)选择控制度为Q 1.05 ,按下面公式计算各参数:
K p 0.63K k T i 0.49T k T d 0.14T k T s 0.014T k
通过仿真可得在 T s 1时, K
k 0.567, T k 233 ,故可得:
K p 0.357, T i 114.17, T d 32.62,T s 3.262
K p T s
0.005
K i
T i
K p T d
3.57
K d
T s
按此组控制参数得到的系统阶跃响应曲线如图 2 所示。
1.8
1.6
1.4
1.2
1
0.8
0.6
0.4
0.2
01002003004005006007008009001000
图 2
由响应曲线可知,此时系统虽然稳定,但是暂态性能较差,超调量过大,且响应曲线不平滑。
根据以下原则对控制器参数进行调整以改善系统的暂态过程:
1)通过减小采样周期,使响应曲线平滑。
2)减小采样周期后,通过增大积分时间常数来保证系统稳定。
3)减小比例系数和微分时间常数,以减小系统的超调。
改变控制器参数后得到系统的阶跃响应曲线如图3 所示,系统的暂态性能得到明显改善 .
1.4
1.2
1
0.8
0.6
0.4
0.2
01002003004005006007008009001000
图 3
最终,选择采样周期为T s1,PID控制器的控制参数为:
K p0.25, K i0.001, K d 3
此时,系统的超调量为M p27.7% ,上升时间为t r135 ,调整时间为t s445 。
稳态误差为 e ss0 。
2.2 模型失配对 PID 控制器控制效果的影响
实际中,由于建模误差以及被控对象的参数变化,都会使得被控对象传递函数参数不准确。
一个性能优良的控制器应该在系统参数发生变化时依然具有良好的控
制性能,既具有较强的鲁棒性。
PID 控制器的鲁棒性强弱是由控制器参数确定后系
统的稳定裕度决定的。
下面通过仿真分析被控对象参数变化时 PID 控制器的控制效果。
当被控对象的比例系数增大 5% 时,系统的单位阶跃响应曲线如图 4 所示,此时系统的个暂态性能指标为:
M p29.9%, t r 129, t s410
相对参数未变时单位阶跃响应而言,系统的超调量增大,上升时间和调整时间都减小,但是,各性能指标的变化量都比较小。
这是因为,被控对象的比例系
数增大使得系统的开环增益变大,故而系统响应的快速性得到提高,但超调量也
随之增大。
从被控对象的比例系数变化时系统的单位阶跃响应可知,当被控对象的比例系数在一定范围内变化时,对 PID 控制器的控制效果不会产生太大影响。
1.4
参数改变
参数不变
1.2
1
0.8
0.6
0.4
0.2
01002003004005006007008009001000
图 4
当被控对象的惯性时间常数增大5%
时,系统的单位阶跃响应曲线如图 5 所
示,此时系统的个暂态性能指标为:
M p26.4%, t r 175, t s475
1.4
参数不变
参数改变
1.2
1
0.8
0.6
0.4
0.2
01002003004005006007008009001000
图 5
相对参数未变时单位阶跃响应而言,被控对象的惯性时间常数增大使得系统的响应速度变慢,故而,使得系统的超调量减小,上升时间和调整时间都增大。
又各性能指标的变化量都比较小,故可知,当被控对象的惯性时间常数在一定范
围内变化时,对 PID 控制器的控制效果不会产生太大影响。
当被控对象的纯滞后时间常数增大 5% 时,系统的单位阶跃响应曲线如图 6 所示,此时系统的个暂态性能指标为:
M p31.5%, t r135, t s415
1.4
参数改变
参数不变
1.2
1
0.8
0.6
0.4
0.2
01002003004005006007008009001000
图 6
2.3非线性对PID控制器控制效果的影响
0.25
z 30
0.001
(z-1) 630s+1 Step Saturation Zero-Order Transport Transfer Fcn Scope
Hold Delay
Add
(z-1)
3
z
图 7
实际的控制系统中往往存在非线性,如执行机构的非线性。
系统的非线性将
会对控制器的控制效果产生影响,下面通过仿真研究非线性对PID 控制器控制效
果的影响。
在原控制系统仿真框图中控制器输出后加饱和非线性环节,得到图 7 所示的
框图。
在保持其它参数不变的情况下得到其阶跃响应曲线如图 8 所示。
从响应曲线
可知,加入非线性环节后,系统的超调量、上升时间、调整时间均增大,控制
效果变坏。
1.4
不含非线性
含非线性
1.2
1
0.8
0.6
0.4
0.2
01002003004005006007008009001000
图 8
2.4 扰动对 PID 控制器控制效果的影响
实际的控制系统中,被控对象和检测通道往往会受到多种因素的影响,从而对控制效果产生影响,下面分别以加在前向通道和反馈通道上的脉冲扰动和阶跃扰动为例探讨扰动对控制系统的影响。
1)前向通道上的扰动对控制效果的影响:
在前向通道上控制器输出之后加脉冲扰动和阶跃扰动信号时系统的响应曲
线分别如图 9 和图 10 所示。
由响应曲线可知,系统达到稳态后,前向通道上的
扰动信号将使得控制系统的输出产生波动,但通过控制器的作用,控制系统经过
一个过渡过程后将会恢复原来的稳定状态。
1.4
加阶跃扰动时响应曲线
不加扰动时响应曲线
1.2
1
0.8
0.6
0.4
0.2
01002003004005006007008009001000
图 9
1.4
加脉冲扰动时响应曲线
不加扰动时响应曲线
1.2
1
0.8
0.6
0.4
0.2
02004006008001000
图 10
2)反馈通道上的扰动对控制效果的影响:
在反馈通道上加脉冲扰动和阶跃扰动信号时,控制系统的响应曲线分别如
图 11 和图 12 所示 . 由响应曲线可知,控制系统输出随着反馈通道上的扰动变化而变化,且由反馈通道上的扰动引起的误差不能被消除。
但是当扰动消失时,控制系统也恢复原来的稳定状态。
1.4
加脉冲扰动时响应曲线
不加扰动时的响应曲线
1.2
1
0.8
0.6
0.4
0.2
01002003004005006007008009001000
图 11
1.4
加阶跃扰动时响应曲线
不加扰动时响应曲线
1.2
1
0.8
0.6
0.4
0.2
01002003004005006007008009001000
图 12
3分析与总结。
PID控制及其MATLAB仿真-62页文档
先进PID控制及其 MATLAB仿真
主讲人 付冬梅 自动化系
第1章 数字PID控制
• 1.1 PID控制原理 • 1.2 连续系统的模拟PID仿真 • 1.3 数字PID控制
1.1 PID控制原理
• 模拟PID控制系统原理框图
1.1 PID控制原理
• PID是一种线性控制器,它根据给定值rin(t)与实 际输出值yout(t)构成控制方案:
• 积分环节:integral ['intiɡrəl]主要用于消除静
差,提高系统的无差度。积分作用的强弱取决于积分时 间常数T,T越大,积分作用越弱,反之则越强。
微分环节:differential coefficient反映偏差信
号的变化趋势,并能在偏差信号变得太大之前,在系统 中引入一个有效的早期修正信号,从而加快系统的动作 速度,减少调节时间。
1.3.2 连续系统的数字PID控制仿真
• 本方法可实现D/A及A/D的功能,符合数字实时控 制的真实情况,计算机及DSP的实时PID控制都属 于这种情况。
• 采用MATLAB语句形式进行仿真。被控对象为一个 电机模型传递函数:
G(s) 1 Js2 Bs
式中,J=0.0067,B=0.10
1.3.2 连续系统的数字PID控制仿真
y o u t(k ) a (2 )y o u t(k 1 ) a (3 )y o u t(k 2 ) a (4 )y o u t(k 3 ) b (2 )u (k 1 ) b (3 )u (k 2 ) b (4 )u (k 3 )
1.3.3 离散系统的数字PID控制仿真
1.3.1 位置式PID控制算法
按模拟PID控制算法,以一系列的采样时刻点kT代 表连续时间t,以矩形法数值积分近似代替积分 ,以一阶后向差分近似代替微分,即:
PID控制算法的MATLAB仿真研究Word版
计算机控制技术实验报告题目PID控制算法的MATLAB仿真研究班级姓名学号一、 目的和要求1. 目的(1) 通过本课程设计进一步巩固PID 算法基本理论及数字控制器实现的认识和掌握,归纳和总结PID 控制算法在实际运用中的一些特性。
(2) 熟悉MATLAB 语言及其在控制系统设计中的应用,提高学生设计控制系统程序的能力。
2. 要求通过查阅资料,了解PID 算法的研究现状和研究领域,充分理解设计内容,对PID 算法的基本原理与运用进行归纳和总结,并独立完成设计实验和总结报告。
二、 基本内容及步骤1. 任务的提出采用纯滞后的一阶惯性环节作为系统的被控对象模型,传递函数为()1d sf Ke G s T sτ-=+,其中各参数分别为:, 630f T =,60d τ=。
对PID 控制算法的仿真研究可从以下四个方面展开。
(1) PID 控制器调节参数的整定。
PID 参数的整定对控制系统能否得到较好的控制效果是至关重要的,PID 参数的整定方法有很多种,可采用理论整定法(如ZN 法)或者实验确定法(如扩充临界比例度法、试凑法等),也可采用模糊自适应参数整定、遗传算法参数整定等新型的PID 参数整定方法。
选择某种方法对参数整定后,在MATLAB 上对系统进行数字仿真,绘制系统的阶跃响应曲线,从动态特性的性能指标评价系统控制效果的优劣。
(2)改变对象模型参数,通过仿真实验讨论PID 控制参数在被控对象模型失配情况下的控制效果。
由于在实际生产过程的控制中,用模型表示被控对象时往往存在一定误差,且参数也不可能是固定不变的。
在已确定控制器最优PID 调节参数下,仿真验证对象模型的三个参数()中某一个参数变化(不超过原值的±5%)时,系统出现模型失配时控制效果改变的现象并分析原因。
(3)执行机构非线性对PID 控制器控制效果的分析研究。
在控制器输出后加入非线性环节(如饱和非线性、死去非线性等),从仿真结果分析,讨论执行机构的非线性对控制效果的影响。
学生--PID控制MATLAB仿真实验
计算机控制技术实验指导书(MATLAB版)机电学院杨蜀秦编2012-11-19实验一 连续系统的模拟PID 仿真一、基本的PID 控制 在模拟控制系统中,控制器最常用的控制规律是PID 控制。
模拟PID 控制系统原理框图如图1-1所示。
图1-1 模拟PID 控制系统原理框图PID 控制规律为:⎪⎪⎭⎫⎝⎛++=⎰dt t de T dt t e T t e k t u DtI p )()(1)()(0或写成传递函数的形式⎪⎪⎭⎫ ⎝⎛++==s T s T k s E s U s G D I p 11)()()( Ex1 以二阶线性传递函数ss 251332+为被控对象,进行模拟PID 控制。
输入信号)2.0*2sin()(t t r π=,仿真时取3,1,60===d i p k k k ,采用ODE45迭代方法,仿真时间10s 。
仿真方法一:在Simulink 下进行仿真,PID 控制由Simulink Extras 节点中的PID Controller 提供。
仿真程序:ex1_1.mdl ,如图1-2所示。
图1-2 连续系统PID 的Simulink 仿真程序连续系统的模拟PID 控制正弦响应结果如图1-3所示。
图1-3 连续系统的模拟PID 控制正弦响应仿真方法二:在仿真一的基础上,将仿真结果输出到工作空间中,并利用m 文件作图。
仿真程序:ex1_2.mdl ,程序中同时采用了传递函数的另一种表达方式,即状态方程的形式,其中[]0,01,1330,25010==⎥⎦⎤⎢⎣⎡=⎥⎦⎤⎢⎣⎡-=D C B A ,如图1-4所示。
m 文件作图程序:ex1_2plot.mclose all ;plot(t,rin,'k',t,yout,'k'); xlabel('time(s)'); ylabel('r,y');二、线性时变系统的PID 控制 Ex2 设被控对象为Jss Ks G +=2)(,其中)2sin(300400),6sin(1020t K t J ππ+=+=,输入信号为)2sin(5.0t π。
PID控制算法及MATLAB仿真分析
题目:以PID控制进行系统仿真学院自动化学院专业班级工业自动化111班学生姓名黄熙晴目录1 引言 (1)1.1本论文研究内容 (1)2 PID控制算法 (1)2.1模拟PID控制算法 (1)2.2数字式PID控制算法 (3)2.3PID控制算法的改进 (5)2.3.1微分项的改进 (5)2.3.2积分项的改进 (9)2.4模糊PID控制算法 (11)2.4.1模糊推理的系统结构 (12)2.4.2 PID参数在线整定原则 (12)2.5PID控制器研究面临的主要问题 .................................. 错误!未定义书签。
3 MATLAB编程和仿真 (13)3.1PID控制算法分析 (13)3.2MATLAB仿真 (15)4结语 (20)参考文献...................................................................................... 错误!未定义书签。
1 引言PID控制器以其结构简单、稳定性好、工作可靠、调整方便而成为工业控制的主要技术之一。
光学表面等离子共振生物传感技术受温度影响很大,因此设计高精度的温度控制器对于生物分析仪十分重要。
研究PID的控制算法是PID控制器整定参数优化和设定的关键技术之一。
在工业过程控制中,目前采用最多的控制方式依然是PID方式。
它具有容易实现、控制效果好、鲁棒性强等特点,同时它原理简单,参数物理意义明确,理论分析体系完整,并为工程界所熟悉,因而在工业过程控制中得到了广泛应用。
在实际的应用中,许多被控过程机理复杂,具有高度非线性、时变不确定性和纯滞后等特点,特别是在噪声、负载扰动等因素的影响下,参数复杂烦琐的整定过程一直困扰着工程技术人员。
为了减少参数整定的工作量,克服因环境变化或扰动作用造成系统性能的降低,就要提出一种PID控制参数的自动整定。
1.2本论文研究内容本文在介绍传统的PID控制算法,并对传统算法改进后,在学习的基础上提出一种模糊参数自整定方法,这种模糊控制的PID算法必须精确地确定对象模型。
控制系统pid参数整定方法的matlab仿真
控制系统PID参数整定方法的MATLAB仿真1. 引言PID控制器是一种常见的控制算法,广泛应用于自动控制系统中。
其通过调节三个参数:比例增益(Proportional gain)、积分时间常数(Integral time constant)和微分时间常数(Derivative time constant),实现对被控对象的稳态误差、响应速度和稳定性等性能指标的调节。
PID参数的合理选择对控制系统的性能至关重要。
本文将介绍PID控制器的经典整定方法,并通过MATLAB软件进行仿真,验证整定方法的有效性。
2. PID控制器的整定方法2.1 手动整定法手动整定法是根据经验和试错法来选择PID参数的方法。
具体步骤如下:1.将积分时间常数和微分时间常数设为零,仅保留比例增益,将比例增益逐渐增大直至系统产生较大的超调现象。
2.根据超调响应的情况,调整比例增益,以使系统的超调量接近所需的范围。
3.逐步增加微分时间常数,观察系统的响应速度和稳定性。
4.增加积分时间常数,以减小系统的稳态误差。
手动整定法的优点是简单易行,但需要经验和反复试验,对控制系统要求较高。
2.2 Ziegler-Nichols整定法Ziegler-Nichols整定法是一种基于试探和试错法的自整定方法,该方法通过调整系统的输入信号,观察系统的输出响应,从而确定PID参数。
具体步骤如下:1.将I和D参数设为零,仅保留P参数。
2.逐步增大P参数,直到系统的输出出现大幅度的振荡。
3.记录下此时的P参数值,记为Ku。
4.根据振荡的周期Tp,计算出系统的临界增益Kc = 0.6 * Ku。
5.根据系统的类型选择相应的整定法则:–P型系统:Kp = 0.5 * Kc,Ti = ∞,Td = 0–PI型系统:Kp = 0.45 * Kc,Ti = Tp / 1.2,Td = 0–PID型系统:Kp = 0.6 * Kc,Ti = Tp / 2,Td = Tp / 82.3 Cohen-Coon整定法Cohen-Coon整定法是基于频域曲线拟合的方法,主要应用于一阶和二阶系统的整定。
数字PID控制算法及Matlab仿真
数字PID 控制算法及Matlab 仿真一.实验目的:1.学习数字PID 算法的基本原理。
2.学习数字PID 调节器参数调节方法。
二.实验属性及设备:验证性实验,使用电脑及相关专业软件。
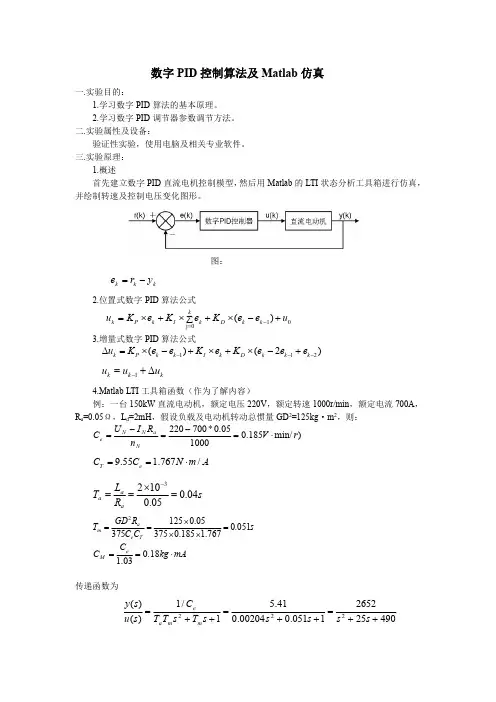
三.实验原理:1.概述首先建立数字PID 直流电机控制模型,然后用Matlab 的LTI 状态分析工具箱进行仿真,并绘制转速及控制电压变化图形。
图:kk k y r e -=2.位置式数字PID 算法公式010j )(u e e K e K e K u k k D kk I k P k +-⨯+⨯+⨯=-=∑3.增量式数字PID 算法公式)2()(211---+-⨯+⨯+-⨯=∆k k k D k I k k P k e e e K e K e e K u kk k u u u ∆+=-14.Matlab LTI 工具箱函数(作为了解内容)例:一台150kW 直流电动机,额定电压220V ,额定转速1000r/min ,额定电流700A ,R a =0.05Ω,L d =2mH ,假设负载及电动机转动总惯量GD 2=125kg ·m 2,则:)min/185.0100005.0*700220r V n R I U C N a N N e ⋅=-=-=Am N C C e T /767.155.9⋅==s R L T a a a 04.005.01023=⨯==-s C C R GD T T e a m 051.0767.1185.037505.01253752=⨯⨯⨯==mA kg C C e M ⋅==18.003.1传递函数为4902526521051.000204.041.51/1)()(222++=++=++=s s s s s T s T T C s u s y m m a e利用Matlab 建立传递函数方法为:sys=tf(270.5,[1,40,50])当采样间隔为ts=0.01s 时,则其z 变换(离散)传递函数为:dsys=c2d(sys,ts,'z')Matlab 输出为(Transfer function):0.1217z +0.112-----------------------------z^2-1.736z +0.7788Sampling time:0.01获得分子和分母的函数为:[num,den]=tfdata(dsys,'v')如果电机输入电压状态为u k ,输出转速状态为y k 。
PID控制算法matlab仿真实验
1 数字PID控制在MATLAB仿真实验下图为数字PID控制算法仿真实验的示意图:
在模拟的过程中,我们分别改变其中的一个参数,而其他的两个参数不变的情况下,观测他的图像变化。
1、当改变比例时:
分析结果:当只改变比例,积分和微分都不变的情况下,比例系数越大,调节作用越强,但是存在调节误差。
2、当只改变积分时
分析结果:当系统中只改变积分,而比例和微风都不变时,可以减少或消除误差,但响应慢。
3、当只改变微分时
分析结果:当系统中加入了微分环节时,改善了系统的稳定性能和动态性能,但是,它的响应比较慢。
PID控制算法的MATLAB仿真应用
PID控制算法的MATLAB仿真应用首先,我们需要了解PID控制算法的原理。
PID控制算法由比例控制、积分控制和微分控制三部分组成。
比例控制是根据误差信号的大小与输出信号的差异来调节控制器输出信号的增益。
积分控制是根据误差信号的累积值来调节控制器输出信号的增益。
微分控制是根据误差信号的变化率来调节控制器输出信号的增益。
PID控制算法的输出信号可以表示为:u(t) = Kp * e(t) + Ki * ∫e(t) dt + Kd * de(t)/dt其中,e(t)是系统输入与目标值之间的误差信号,u(t)是控制器的输出信号,Kp、Ki和Kd分别是比例增益、积分增益和微分增益。
在MATLAB中使用PID控制算法进行仿真应用,可以按照以下步骤进行:1. 创建一个Simulink模型,可以通过在命令窗口中输入simulink打开Simulink库,然后从库中选择合适的模块进行建模。
在模型中,需要包括被控对象、PID控制器和反馈信号。
2. 配置PID控制器的参数。
在Simulink模型中,可以使用PID Controller模块配置PID控制器的参数,包括比例增益、积分增益和微分增益。
3. 配置被控对象的模型。
在Simulink模型中,可以使用Transfer Fcn模块来建立被控对象的传递函数模型,包括系统的输入和输出端口,以及系统的传递函数。
4. 配置反馈信号。
在Simulink模型中,可以使用Sum模块将被控对象的输出信号和控制器的输出信号相加,作为反馈信号传递给PID控制器。
5. 运行Simulink模型进行仿真。
在Simulink中,可以选择仿真的时间范围和时间步长,然后点击运行按钮开始仿真。
仿真结果可以在模型中的Scope或To Workspace模块中查看和分析。
6.通过调整PID控制器的参数来优化系统的稳定性和响应速度。
根据仿真结果,可以逐步调整PID控制器的比例增益、积分增益和微分增益,以达到期望的控制效果。
PID控制算法的MATLAB仿真应用
1 GC ( s) K P 1 T s Ts D I 控制器的传递函数可写为:
基于 MATLAB 的 PID 控制在计算机控制中的应用
摘 要:
PID控制器结构和算法简单,应用广泛,但参数整定比较复杂,在此我探讨 利用MATLAB实现PID参数整定及其仿真的方法,并分析比较比例、比例积分、比 例微分控制,探讨Kp,Ti,Td三个参数对PID控制规律的影响。本文介绍了PID 控制器在工业领域中的广泛应用,及PID控制器的理论基础以及其对连续系统性 能指标的改善作用。 本文简要介绍了PID控制器在工业领域中的广泛应用,及PID 控制器的理论基础以及其对连续系统性能指标的改善作用。
1.1.3 微分(D)控制
在微分控制中,控制器的输出与输入误差信号的微分(即误差的变化率)成 正比关系。 自动控制系统在克服误差的调节过程中可能会出现振荡甚至失稳。 其原因是 由于存在有较大惯性组件(环节)或有滞后(delay)组件,具有抑制误差的作用, 其变化总是落后于误差的变化。 解决的办法是使抑制误差的作用的变化“超前” , 即在误差接近零时,抑制误差的作用就应该是零。 微分控制能够预测误差变化的趋势,可以减小超调量,克服振荡,使系统的 稳定性提高。同时,加快系统的动态响应速度,减小调整时间,从而改善系统的 动态性能。
1.1.1 比例(P)控制
比例控制是一种最简单的控制方式, 其控制器的输出与输入误差信号成比例 关系。当仅有比例控制时系统输出存在稳态误差(Steady-state error)。 比例控制作用及时,能迅速反应误差,从而减小稳态误差。但是,比例控制 不能消除稳态误差。其调节器用在控制系统中,会使系统出现余差。为了减少余 差,可适当增大 K P , K P 愈大,余差就愈小;但 K P 增大会引起系统的不稳定, 使系统的稳定性变差,容易产生振荡。
pid控制及其matlab仿真-详细
在MATLAB中搭建仿真模型,验证PID控制器对复杂系统的控制 效果。
PID控制器的参数优化
参数优化方法
采用智能优化算法(如遗传算法、粒子群算法等)对PID 控制器参数进行优化,以进一步提高控制性能。
01
MATLAB实现
在MATLAB中编写优化算法程序,通过 Simulink仿真模型进行测试和验证。
积分控制
02
03
微分控制
通过累积输入信号的变化量来控 制输出信号,以减小输出信号的 误差。
通过预测输入信号的变化趋势来 控制输出信号,以减小输出信号 的超调和响应时间。
PID控制器的参数整定
比例系数
影响控制器的增益,比例系数越 大,控制器的增益越大,输出信 号变化越快。
积分系数
影响积分控制的强度,积分系数 越大,积分控制作用越强,误差 减小越快。
温度控制系统中的应用
温度控制系统是PID控制器的另一个重要应用领域。在工 业和科学实验中,温度控制对于保持恒定的实验条件和产 品质量至关重要。
PID控制器用于温度控制系统的目的是通过自动调节加热 元件的功率或冷却介质的流量,将温度维持在设定的范围 内。
PID控制器通过比较温度传感器的实际测量值与期望值之 间的误差,来调整加热元件或冷却介质的控制信号,以减 小误差并实现稳定的温度控制。
pid控制及其 matlab仿真-详细
目 录
• PID控制理论简介 • MATLAB仿真环境介绍 • PID控制器在MATLAB中的实现 • PID控制器的性能分析 • PID控制器的应用实例 • 结论与展望
01
CATALOGUE
PID控制理论简介