
第3章 电力拖动自动控制系统 运动控制系统(第5版)
只有 K = ,才能使 ncl = 0,而这 是不可能的。过大的K值也会导致系 统的不稳定。
反馈控制规律
2. 反馈控制系统的作用是:抵抗扰动,服 从给定 。 一方面能够有效地抑制一切被包含在 负反馈环内前向通道上的扰动作用; 另一方面则能紧紧跟随着给定作用, 对给定信号的任何变化都是唯命是从。
例题3-1
在例题2-2中,龙门刨床要求D=20, s≤5%,已知 Ks=30,α= 0.015Vmin/r, Ce=0.2Vmin/r,采用比例控制闭环调速 系统满足上述要求时,比例放大器的 放大系数应该有多少?
解:
• 开环系统额定速降为 nop =275 r/min, • 闭环系统额定速降须为 ncl 2.63 r/min,由 式(3-4)可得 n 275
• 在直流调速系统中,被调节量是转速,所 构成的是转速反馈控制的直流调速系统。
图3-1
带转速负反馈的闭环直流调速系统原理框图
电压比较环节
比例调节器 测速反馈环节
U n U U n
* n
U c K p U n
U n n
U d 0 I dR n Ce
α——转速反馈系数(V· min/r)
图3-2 转速负反馈闭环直流调速系统稳态结 构框图
3.1.2 比例控制的直流调速系统
1.开环系统机械特性和比例控制闭环系统静特性的关系 • 开环机械特性为
* U d 0 I d R K p K sU n RI d n n0op nop Ce Ce Ce
式中, n0op 表示开环系统的理想空载转速, nop 表示开环系统的稳态速降。
3.1.1 比例控制转速闭环直流调速系统的结构 与静特性 • 转速开环系统控制系统存在的问题:对负 载扰动没有任何抑制作用
3.1.1 比例控制转速闭环直流调速系统 的结构与静特性
• 引入负反馈,在负反馈基础上的“检测误 差,用以纠正误差”这一原理组成的系统, 其输出量反馈的传递途径构成一个闭合的 环路,因此被称作闭环控制系统。
闭环系统如何减小加载引起的转速降落?
图3-3 闭环系统静特性和开环系统机械特性的关系
– 开环系统 I d n 例如:在图3-3中工作点从A A′ – 闭环系统 Id n Un Un Uc
n Ud0 例如:在图3-3中工作点从A B – 比例控制直流调速系统能够减少稳态速降的实质在于 它的自动调节作用,在于它能随着负载的变化而相应 地改变电枢电压,以补偿电枢回路电阻压降的变化。
扰动作用
Id
Kp变化 电源波动
R
电阻变化 励磁变化
Un*
给定作用
ΔUN UN
Kp
Uc
Ks
Ud0
1 Ce
n
被调量 (输出)
α
图3-4 闭环调速系统的给定作用和扰动作用
反馈控制规律
3. 系统的精度依赖于给定和反馈检测的精度。 反馈控制系统无法鉴别是给定信号的正常 调节还是外界的电压波动。 反馈通道上有一个测速反馈系数,它同样 存在着因扰动而发生的波动,由于它不是在 被反馈环包围的前向通道上,因此也不能被 抑制。
(3-2)
• 比例控制闭环系统的静特性为
RI d n n0cl ncl Ce (1 K ) Ce (1 K )
* K p K sU n
(3-3)
式中, n0 cl 表示闭环系统的理想空载转速, ncl 表示闭环系统的稳态速降。
转速负反馈闭环直流调速系统稳态结构框图
(1)闭环系统静特性可以比开环系统 机械特性硬得多
nop n0op
scl
sop 1 K
(3-5)
(3)如果所要求的静差率一定,则 闭环系统可以大大提高调速范围
• 如果电动机的最高转速都是nN,最低速静差 率都是s,可得 开环时, D n N s
op
nop (1 s)
闭环时, • 得到
nN s Dcl ncl (1 s)
(3-19)
式中
K K p K s / Ce
转速反馈控制直流调速系统的闭环传递函数
K p K s / Ce K p K s / Ce (Ts s 1)(TmTl s 2 Tm s 1) n( s ) Wcl ( s) * K K / C U n ( s) (Ts s 1)(TmTl s 2 Tm s 1) K p s e 1 (Ts s 1)(TmTl s 2 Tm s 1)
图3-7
直流电动机动态结构框图的变换
• 额定励磁下的直流电动机是一个二阶线性环节, • 时间常数Tm表示机电惯性 • 时间常数Tl表示电磁惯性。
图3-8 转速反馈控制直流调速系统的动态结构框图
转速反馈控制的直流调速系统的开环传递函数
U n ( s) K W ( s) 2 U n ( s) (Ts s 1)(TmTl s Tm s 1)
R Tms
(b)
E(s)
IdL(s) Ud0(s)
1/R Tls+1
Id(s)
R E(s) Tms
1 Ce
n(s)
(c)
• 直流电动机有两个输入量, • 一个是施加在电枢上的理想空载电压Ud0, 是控制输入量, • 另一个是负载电流IdL。扰动输入量。 • 如果不需要在结构图中显现出电流,可将 扰动量的综合点移前,再进行等效变换, 得图2-22。
Tm (Tl Ts ) Tm Ts TmTl Ts 0 1 K 1 K 1 K 2 T ( T T ) T s • K m l s 即 K Tm Tm Ts Ts Tl Tl TlTs (3-22)
TmTl Ts 3 Tm (Tl Ts ) 2 Tm Ts s s s 1 0 1 K 1 K 1 K
L 0.003 0.0167 s R 2 0.18
• 晶闸管装置的滞后时间常数为
• 为保证系统稳定,应满足的稳定条件:
2 Tm (Tl Ts ) Ts2 0.075 (0.0167 0.00167 ) 0.00167 K 49.5 TlTs 0.0167 0.00167
3.1.4 比例控制转速闭环系统的稳定 性
• 问题:增加比例调节器的比例系数,可以减小 转速降落,从而扩大调速范围,理论上当比例 系数为无穷大时,系统基本上就没有转速降 落了,调速范围可以无限大,比例系数可以无 限增大吗? • 注意:分析系统静特性的前提是系统必须是 稳定的
2.转速反馈控制直流调速系统的动态数学模型
例题 3-2
在例题3-1中,系统采用的是三 相桥式可控整流电路,已知电枢回路 总电阻 R 0.18 ,电感量 L 3mH, 系统运动部分的飞轮惯 量 GD2 60N m 2 ,试判别系统的稳 定性。
解:
• 电磁时间常数 • 机电时间常数
Tl
Tm GD R 60 0.18 0.075s 375CeCm 375 0.2 30 0.2
• 建立系统动态数学模型的基本步骤如下:
• 根据系统各环节的物理规律,列出描述该环节动 态过程的微分方程。 • 求出各环节的传递函数。 • 组成系统的动态结构框图,并求出系统的传递函 数。
• 比例放大器的传递函数
U c ( s) Wa ( s) Kp U n ( s)
(2-42)
• 电力电子变换器的传递函数
机械运动
GD 2 dn Te TL 375 dt
(3-10)
• 额定励磁下的感应电动势和电磁转矩分别为
E Ce n
Te Cm I d
(3-11)
(3-12) TL ——包括电动机空载转矩在内的负载转矩,(N· m) 2) GD 2 ——电力拖动装置折算到电动机轴上的飞轮惯量,(N· m 30 Cm C e ——电动机额定励磁下的转矩系数,(N· m/A) • 再定义下列时间常数: L ——电枢回路电磁时间常数(s) Tl
K p K s Ce
——闭环系统的开环放大系数
• 闭环调速系统的静特性表示闭环系统电动机 转速与负载电流(或转矩)间的稳态关系。
(a)闭环调速系统
图3-2 转速负反馈闭环直流调速系统稳态结 构框图
(b)只考虑给定作用时的闭环系统
图3-2 转速负反馈闭环直流调速系统稳态结 构框图
(c)只考虑扰动作用时的闭环系统
电力电子变换器 U d 0 K sU c 直流电动机
Kp——比例调节器的比例系数
静特性方程式
RI d n Ce (1 K p K s / Ce ) Ce (1 K ) Ce (1 K )
(3-1)
* K p K sU n Id R * K p K sU n
式中: K
Ks Ws ( s) Ts s 1
(2-33)
• 测速反馈的传递函数
U n ( s) W fn (s) n( s)
(2-43)
直流电动机运行原理 电枢电压 电压方程 电枢电流
反电动势 图3-5 他励直流电动机在额定励磁下的等效电路
电磁转矩
运动方程
• 假定主电路电流连续,动态电压方程为 dI U d 0 RI d L d E (3-9) dt • 忽略粘性摩擦及弹性转矩,电动机轴上的动力学方程为
R GD2 R Tm 375CeCm
——电力拖动系统机电时间常数(s)
• 整理后得
Ud0 dI d E R( I d Tl ) (3-13) dt
Tm dE R dt
I d I dL
(3-14)
式中,
I dL
TL Cm
——负载电流(A)。
• 在零初始条件下,取拉氏变换,得电压与 电流间的传递函数
电力拖动自动控制系统-运动控制系统-阮毅-陈伯时思考题和课后习题答案

电力拖动自动控制系统-运动控制系统〔阮毅伯时〕课后答案包括思考题和课后习题第2章2-1 直流电动机有哪几种调速方法?各有哪些特点?答:调压调速,弱磁调速,转子回路串电阻调速,变频调速。
特点略。
2-2 简述直流 PWM 变换器电路的根本构造。
答:直流 PWM 变换器根本构造如图,包括 IGBT 和续流二极管。
三相交流电经过整流滤波后送往直流 PWM 变换器,通过改变直流 PWM 变换器中 IGBT 的控制脉冲占空比,来调节直流 PWM 变换器输出电压大小,二极管起续流作用。
2-3 直流 PWM 变换器输出电压的特征是什么?答:脉动直流电压。
2=4 为什么直流 PWM 变换器-电动机系统比 V-M 系统能够获得更好的动态性能?答:直流 PWM 变换器和晶闸管整流装置均可看作是一阶惯性环节。
其中直流 PWM 变换器的时间常数 Ts 等于其 IGBT 控制脉冲周期〔1/fc〕,而晶闸管整流装置的时间常数 Ts 通常取其最大失控时间的一半〔1/〔2mf〕。
因 fc 通常为 kHz 级,而 f 通常为工频〔50 或 60Hz〕为一周〕,m 整流电压的脉波数,通常也不会超过 20,故直流 PWM 变换器时间常数通常比晶闸管整流装置时间常数更小,从而响应更快,动态性能更好。
2=5 在直流脉宽调速系统中,当电动机停顿不动时,电枢两端是否还有电压?电路中是否还有电流?为什么?答:电枢两端还有电压,因为在直流脉宽调速系统中,电动机电枢两端电压仅取决于直流 PWM 变换器的输出。
电枢回路中还有电流,因为电枢电压和电枢电阻的存在。
2-6 直流 PWM 变换器主电路中反并联二极管有何作用?如果二极管断路会产生什么后果?答:为电动机提供续流通道。
假设二极管断路则会使电动机在电枢电压瞬时值为零时产生过电压。
2-7 直流 PWM 变换器的开关频率是否越高越好?为什么?答:不是。
因为假设开关频率非常高,当给直流电动机供电时,有可能导致电枢电流还未上升至负载电流时,就已经开场下降了,从而导致平均电流总小于负载电流,电机无法运转。
电力拖动自动控制系统-运动控制系统习题解答第2、3章
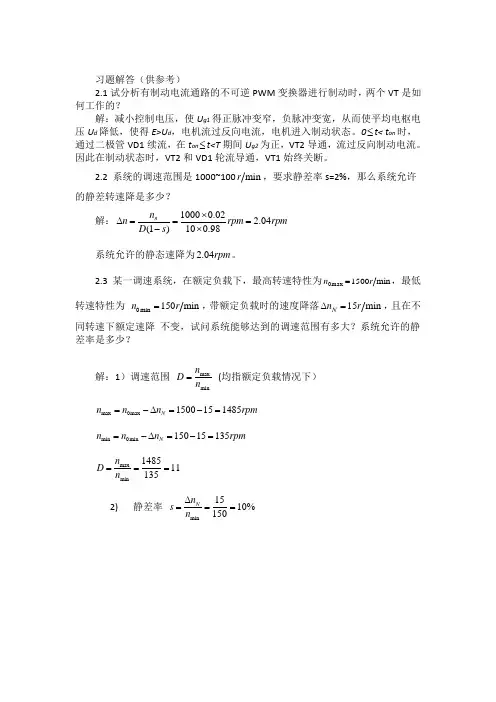
习题解答(供参考)2.1试分析有制动电流通路的不可逆PWM 变换器进行制动时,两个VT 是如何工作的?解:减小控制电压,使U g1得正脉冲变窄,负脉冲变宽,从而使平均电枢电压U d 降低,使得E>U d ,电机流过反向电流,电机进入制动状态。
0≤t< t on 时,通过二极管VD1续流,在t on ≤t<T 期间U g2为正,VT2导通,流过反向制动电流。
因此在制动状态时,VT2和VD1轮流导通,VT1始终关断。
2.2 系统的调速范围是1000~100min r ,要求静差率s=2%,那么系统允许的静差转速降是多少?解:10000.022.04(1)100.98n n n rpm rpm D s ⨯∆===-⨯系统允许的静态速降为2.04rpm 。
2.3 某一调速系统,在额定负载下,最高转速特性为min 1500max 0r n =,最低转速特性为 0min 150min n r =,带额定负载时的速度降落15min N n r ∆=,且在不同转速下额定速降 不变,试问系统能够达到的调速范围有多大?系统允许的静差率是多少?解:1)调速范围 maxminn D n =(均指额定负载情况下) max 0max 1500151485N n n n rpm =-∆=-=min 0min 15015135N n n n rpm=-∆=-=max min 148511135n D n ===2) 静差率 min 1510%150N n s n ∆===2.4 直流电动机为N P =74kW, N U =220V ,N I =378A ,N n =1430r/min ,Ra=0.023Ω。
相控整流器内阻Rrec=0.022Ω。
采用降压调速。
当生产机械要求s=20%时,求系统的调速范围。
如果s=30%时,则系统的调速范围又为多少??解: 2203780.0230.1478/1430N N a e N U I R C V rpm n --⨯===378(0.0230.022)1150.1478N e I R n rpm C ⨯+∆===当s=20%时 14300.23.1(1)115(10.2)N n s D n s ⨯===∆-⨯-当s=30%时 14300.35.33(1)115(10.3)N n s D n s ⨯===∆-⨯-2.5 某龙门刨床工作台采用V-M 调速系统。
电力拖动自动控制系统运动控制系统第5版

K)
n0cl
ncl
式中, n0cl 表示闭环系统的理想空载转速, ncl 表示闭环系统的稳态速降。
(3-3)
转速负反馈闭环直流调速系统稳态结构框图
(1)闭环系统静特性可以比开环系统 机械特性硬得多
• 在同样的负载扰动下,
开环系统的转速降落 闭环系统的转速降落
nop
RI d Ce
• 它们的关系是
ncl
第3章 转速闭环控制的直流调速系 统
第3章 目录
• 3.1有静差的转速闭环直流调速系统(系统 结构与静特性分析,闭环直流调速系统的 反馈控制规律,稳定性分析)
• 3.2 无静差的转速闭环直流调速系统(比例 积分控制规律、稳态参数计算)
• 3.3 转速闭环直流调速系统的限流保护 • 3.4 转速闭环控制直流调速系统的仿真
RI d Ce (1
K)
ncl
nop 1 K
(3-4)
(2)闭环系统的静差率要比开环系统 小得多
• 闭环系统的静差率为
scl
ncl n0cl
• 开环系统的静差n0op n0cl 时,
scl
sop 1 K
(3-5)
(3)如果所要求的静差率一定,则 闭环系统可以大大提高调速范围
• 如 率果都电是s动,机可的得最高转速都是nN,最低速静差
开环时,
Dop
nN s nop (1 s)
闭环时,
Dcl
nN s ncl (1
s)
• 得到
Dcl (1 K )Dop (3-6)
• 结论:比例控制的直流调速系统可以获得比 开环系统硬得多的稳态特性,即负载引起的 转速降落减小了,从而保证在一定静差率的 要求下,能够获得更宽的调速范围.
电力拖动自动控制系统-运动控制系统(_阮毅_陈伯时)课后思考题答案 (2)
int i,j;
for(i=0;p1[i];i++); for(j=0;p2[j];j++) p1[i++]=p2[j];
p1[i]='\0'; 注意:这三个是填空题 答案
if(t%2==0) x=10*x+t; n=n/10;
注意这两个是改成题答案 *t = 0; if (d%2 != 0) 2. 请编写函数fun,其功能是:计算并输出当x<0.97时下列多项式的值, 直到|Sn-S(n-1)|<0.000001为止。Sn=1+0.5x+0.5(0.51)/2!x(2)+...+ 0.5(0.5-1)(0.5-2) .....(0.5-n+1)/n!x(n) 输入0.21后,则输出为s=1.100000。 double s1=1.0,p=1.0,sum=0.0,s0,t=1.0; int n=1; do {s0=s1; sum+=s0; t*=n; p*=(0.5-n+1)*x; s1=p/t;n++;}while(fabs(s1-s0)>1e-6); return sum; t = x; t *= (-1.0)*x/n; while (fabs(t) >= 1e-6);
一、可以作为填空题或简答题的 2-1 简述直流电动机的调速方法。 答:直流调速系统常以(调压调 速)为主,必要时辅以(弱磁调速) ,以(扩大调速范围) , 实现 (额定转速以上调速) 。
2-2 直流调压调速主要方案有(G-M 调速系统,V-M 调速系统,直流 PWM 调速系统) 。 2-3 V-M 调速系统的电流脉动和断续是如何形成的?如何抑制电流脉 动? 11-12 答:整流器输出电压大于反电动势时,电感储能,电流上升,整 流器输出电压小于反电动势 时,电感放能,电流下降。整流器输出电 压为脉动电压,时而大于反电动势时而小于,从而导 致了电流脉动。 当电感较小或电动机轻载时,电流上升阶段电感储能不够大,从而导致 当电流下降时, 电感已放能完毕、电流已衰减至零,而下一个相却尚 未触发,于是形成电流断续。 2-4 看 P14 图简述 V-M 调速系统的最大失控时间。 14 答:t1 时刻某一对晶闸管被触发导通,触发延迟角为α1,在 t2>t1 时刻,控制电压发生变 化,但此时晶闸管已导通,故控制电压 的变化对它已不起作用,只有等到下一个自然换向点 t3 时刻到来时, 控制电压才能将正在承受正电压的另一对晶闸管在触发延迟角α2 后导 通。t3-t2 即为失控时间,最大失控时间即为考虑 t2=t1 时的失控时 间。 2-5 简述 V-M 调速系统存在的问题。16 答:整流器晶闸管的单 向导电性导致的电动机的不可逆行性。 整流器晶闸管对过电压过电流 的敏感性导致的电动机的运行不可靠性。 整流器晶闸管基于对其门极 的移相触发控制的可控性导致的低功率因数性。 2-6 简述不可逆 PWM 变换器 (无制动电流通路与有制动电流通路) 各个工作状态下的导通 器件和 电流通路。17-18 2-7 调速时一般以电动机的(额定转速)作 为最高转速。 2-8 (调速范围)和(静差率)合称调速系统的(稳态 性能指标) 。 2-8 一个调速系统的调速范围,是指(在最低转速时还 能满足所需静差率的转速可调范围) 。 2-9 简述转速反馈控制的直流 调速系统的静特性本质。 答:在闭环系统中,每增加(或减少)一点 负载,就相应地提高(或降低)一点电枢电压, 使电动机在新的机械 特性下工作。因此闭环系统的静特性本质上就是无数开环机械特性上各 取 一个相应的工作点连接而成的。 2-10 简述比例反馈控制的规律。 答:比例控制的反馈控制系统是(被调量有静差)的控制系统; 反馈 控制系统的作用是(抵抗前向通道的扰动,服从给定) ; 反馈1.编写 一个函数fun,它的功能是:实现两个字符串的连接(不使用库函数 strcat),即把p2所指的字符串连接到p1所指的字符串后。 实现两个字符串连接
第1章 电力拖动自动控制系统 运动控制系统(第5版)
硬件电路标准化程度高 控制规律体现在软件上,修改灵活 方便 拥有信息存储、数据通信和故障诊 断等功能
运动控制系统的控制器
模拟控制器
并行运行,控制器的滞后时间小。 微处理器数字控制器 串行运行方式,其滞后时间比模拟 控制器大得多,在设计系统时应予以 考虑。
运动控制系统的信号检测与处理
信号检测
1.2 运动控制系统的历史与发展
直流调速系统
直流电动机的数学模型简单,转 矩易于控制。 换向器与电刷的位置保证了电枢 电流与励磁电流的解耦,使转矩与 电枢电流成正比。
1.2 运动控制系统的历史与发展
交流调速系统
交流电动机(尤其是笼型感应电 动机)结构简单 交流电动机动态数学模型具有非 线性多变量强耦合的性质,比直流电 动机复杂得多。
交流调速系统
基于稳态模型的交流调速系统
转速开环的变压变频调速 转速闭环的转差频率控制系统 动态性能无法与直流调速系统相比
交流调速系统
基于动态模型的交流调速系统
矢量控制系统 直接转矩控制系统 动态性能良好,取代直流调速系统
1.2 运动控制系统的历史与发展
同步电动机交流调速系统
TL 常数
图1-3 恒转矩负载
恒功率负载
负载转矩与转 速成反比,而 功率为常数, 称作恒功率负 载
TL
mห้องสมุดไป่ตู้
PL
常数
m
图1-4 恒功率转矩负载
风机、泵类负载
负载转矩与转速 的平方成正比, 称作风机、泵类 负载
TL n
2 m
2
图1-5 风机、泵类负载
1.4 生产机械的负载转矩特性
生产机械的负载转矩是一个必然存
电力拖动自动控制系统-运动控制系统答案,完整版
事情是这样的,一个月前我的同事小度找到我吐槽……当时一听这话直接吓的我都坐地上了!!!完蛋了,莫不是要我卷铺盖了…但听完接下来的话我又爬了起来(老板拜托你说话不要大喘气好不好!)领导指着电脑:哧,还以为什么事儿呢。
我镇定地捋了捋头发站好:“老板你放心,不就是发福利么,这事儿包我身上了。
”虽然话放出去了,但说实话这一大堆福利具体怎么发心里还真没底。
但毕竟小度好歹是全国新媒体编辑里机智程度排名前一万的人,经过好几夜的苦思冥想后…哦呵呵呵…第五章思考题5-1 对于恒转矩负载,为什么调压调速的调速范围不大?电动机机械特性越软,调速范围越大吗?答:对于恒转矩负载,普通笼型异步电动机降压调速时的稳定工作范围为0<S<S m 所以调速范围不大。
电动机机械特性越软,调速范围不变,因为S m不变。
5-2 异步电动机变频调速时,为何要电压协调控制?在整个调速范围内,保持电压恒定是否可行?为何在基频以下时,采用恒压频比控制,而在基频以上保存电压恒定?答:当异步电动机在基频以下运行时,如果磁通太弱,没有充分利用电动机的铁心,是一种浪费;如果磁通,又会使铁心饱和,从而导致过大的励磁电流,严重时还会因绕组过热而损坏电动机。
由此可见,最好是保持每极磁通量为额定值不变。
当频率从额定值向下调节时,必须同时降低Eg 使14.44常值SgS N mN E N K f ϕ=⨯⨯=,即在基频以下应采用电动势频率比为恒值的控制方式。
然而,异步电动机绕组中的电动势是难以直接检测与控制的。
当电动势值较高时,可忽略定子电阻和漏感压降,而认为定子相电压s g U E ≈。
在整个调速范围内,保持电压恒定是不可行的。
在基频以上调速时,频率从额定值向上升高,受到电动机绝缘耐压和磁路饱和的限制,定子电压不能随之升高,最多只能保持额定电压不变,这将导致磁通与频率成反比地降低,使得异步电动机工作在弱磁状态。
5-3 异步电动机变频调速时,基频以下和基频以上分别属于恒功率还是恒转矩调速方式?为什么?所谓恒功率或恒转矩调速方式,是否指输出功率或转矩恒定?若不是,那么恒功率或恒转矩调速究竟是指什么?答:在基频以下,由于磁通恒定,允许输出转矩也恒定,属于“恒转矩调速”方式;在基频以上,转速升高时磁通减小,允许输出转矩也随之降低,输出功率基本不变,属于“近似的恒功率调速”方式。
电力拖动自动控制系统--运动控制系统(3)
Wcl(s)1 W W (s()s)s2(Ts 2hh1)2T12hhT1s(1hTs1)
2h2T2
2h2T2
hTs1 s2(Ts1)(hTs1)
2h2
hTs1 T3s32h2 T2s2hTs1
h1
h1 h1
9
而
WclC(s)/R(s),单位阶跃输入时,
R(s)
1 s
,因此
hTs1 C(s)
sh2h 21T3s3h2h 21T2s2hTs1
s(T2s1)
23
2)控制对象为积分和双惯性型其传递函数为:
Wob(js)s(T1s1 K )2T (2s1)
且T1和T2大小相仿。设计的任务是校正成典型Ⅱ型系统。 这时,采用PI调节器就不行了,可用PID调节器,其传递函
数为:
W pi(ds)(1s1)s(2s1)
令 1 T1 则 (1s1)与 1/(T1s1)对消,校正后系统的开环传递
– 加速度输入下稳态误差与开环增益K成反比。
8
(2)动态跟随性能指标
按Mr最小准则确定调节器参数时,若要求出系统的动态 跟随过程,先求得典型Ⅱ型系统的开环传递函数,得
W (s)s K 2( (T s s 1 1 )) 2 h h 2 T 1 2 s2 h (TT 1 s 1 )s
然后求系统的闭环传递函数为:
以T为时间基准,对于具体的值,可由上式求出对应 的单位阶跃响应函数C(t/T),从而计算出超调量σ%、上升 时间tr、调节时间ts和振荡次数k。采用数字仿真计算的结 果列于表2-6中。
10
表2-6 典型II型系统阶跃输入跟随性能指标
(按Mrmin准则确定关系时)
11
由于过渡过程的衰减振荡性质,调节时间随h的变化不 是单调的,以h=5时的调节时间为最短。此外,h愈大则超 调量愈小,如果要使σ%≤25%,中频宽就得选择h≥9才行, 但中频宽过大会使扰动作用下的恢复时间拖长,须视具体 工艺要求来决定取舍。总的说来,典型Ⅱ型系统的超调量 都比典型Ⅰ型系统大。
第4章 电力拖动自动控制系统 运动控制系统(第5版)汇总
Uc 0 t Id IdL 0 -Idm n
t 0 t1 t 2 t3 t4
t
0
Ⅰ
Ⅱ
Ⅲ
IV
t
-
Shanghai university
恒流制动阶段(t
2
~
t3
)
转速仍旧开环,系统仍为恒值给定 * U - im 控制下的电流单环系统,除短 暂的电流调节阶段外, 在恒流制动阶段中反电动势 线性下 降,为维持 I d I dm ,控制电压线性 降低,电枢电压也随之线性下降。 由于电流调节系统的扰动量是电动 机的反电动势,它是一个线性渐减 的扰动量,而扰动作用点之前只有 一个积分环节,所以系统做不到无 静差,而是接近于 。
Shanghai university
第Ⅲ阶段:转速调节阶段(t2以后)
n n
*
Ⅰ
Ⅱ
Ⅲ
0 Id Idm
t
起始时刻是 n上升到了 给定值n*。
IdL 0 t1 t2 t3 t4 t
Shanghai university
n上升到了给定值n*,ΔUn=0。因为Id>Idm,电动机 仍处于加速过程,使n超过了n* ,称之为起动过程 的转速超调。 转速的超调造成了ΔUn<0,ASR退出饱和状态,Ui 和Id很快下降。转速仍在上升,直到t=t3时,Id= Idl , 转速才到达峰值。 在t3~t4时间内, Id <Idl,转速由加速变为减速,直到 稳定。 如果调节器参数整定得不够好,也会有一段振荡的 过程。 在第Ⅲ阶段中, ASR和ACR都不饱和,电流内环是 一个电流随动子系统。
Shanghai university
《电力拖动自动控制系统—运动控制系统》习题答案
《电力拖动自动控制系统—运动控制系统》习题2-2调速系统的调速范围是1000~100r/min ,要求静差率s=2%,那么系统允许的稳态速降是多少?解:系统允许的稳态速降)min (04.2)02.01(10002.0)1(min r s sn n N =−×=−=∆2-5某龙门刨床工作台采用晶闸管整流器-电动机调速系统。
已知直流电动机kW P N 60=,V U N 220=,A I N 305=,min 1000r n N =,主电路总电阻Ω=18.0R ,r V C e min 2.0•=,求:(1)当电流连续时,在额定负载下的转速降落N n ∆为多少?(2)开环系统机械特性连续段在额定转速时的静差率N s 多少?(3)额定负载下的转速降落N n ∆为多少,才能满足%5,20≤=s D 的要求。
解:(1)当电流连续时,在额定负载下的转速降落)min (5.2742.018.0305r C R I n e N N =×==∆(2)开环系统机械特性连续段在额定转速时的静差率%5.21215.05.27410005.274=≈+=∆+∆=N N N N n n n s (3)额定负载下满足%5,20≤=s D 要求的转速降落)min (63.2)05.01(2005.01000)1(r s D s n n N N ≈−××=−=∆2-6有一晶闸管稳压电源,其稳态结构如图所示,已知给定电压,8.8*V U u =比例调节放大系数,2=p K 晶闸管装置放大系数,15=s K 反馈系数7.0=γ。
求:(1)输出电压d U ;(2)若把反馈线断开,d U 为何值?开环时的输出电压是闭环时的多少倍?(3)若把反馈系数减至5.30=γ,当保持同样的输出电压时,给定电压*u U 应为多少?解:(1)输出电压)V (128.87.015211521*=×××+×=+=u s p sp d U K K K K U γ;(2)若把反馈线断开,)V (2648.8152*=××==u s p d U K K U ;开环时的输出电压是闭环时的2212264=倍。
第6章 电力拖动自动控制系统 运动控制系统(第5版)
6.3 异步电动机变压变频调速
变压变频调速是改变异步电动机同步转速 的一种调速方法,同步转速随频率而变化
60 f1 601 n1 np 2n p
6.3.1 变压变频调速的基本原理
异步电动机的实际转速
n (1 s)n1 n1 sn1 n1 n
稳态速降
n sn1
6.2 异步电动机调压调速
保持电源频率为额定频率,只改变定
子电压的调速方法称作调压调速。 由于受电动机绝缘和磁路饱和的限制, 定子电压只能降低,不能升高,故又 称作降压调速。
异步电动机调压调速
调压调速的基本特征:电动机同步转速保 持额定值不变
60 f1N n1 n1N np
气隙磁通 Φ m
' 1 sR R s r
2
s Lls L
2 2 1
' lr
2
U s 可调
电磁转矩与定子电压的平方成正比
6.2.2 异步电动机调压调速 的机械特性
理想空载转速保持为同步转速不变
n0 n1N
临界转差率保持不变
sm Rr' R s2 12 ( Lls L'lr ) 2
三相异步电动机定子每相电动势的有效值
Eg 4.44 f1Ns kNS Φm
忽略定子绕组电阻和漏磁感抗压降
Us Eg 4.44 f1Ns kNS Φm
异步电动机的气隙磁通
气隙磁通
Φm Eg / f1 Us / f1
为了保持气隙磁通恒定,应使 或近似为