
激光武器光电跟踪瞄准系统的设计与仿真答辩稿共28页
舰载激光武器系统建模与仿真技术_栾胜利

−
x2
⎩
0
, d t <| r1 − r2 | , | r1 − r2 |< d t < m ax(r1 , r2 )
, m ax(r1 , r2 ) < d < r1 + r2 , r1 + r2 < d
(12)
其中,
x
=
1 2
(dt
+
(r12
−
r22 ) /
dt ) 。
外制导;毁伤阈值经验数数组
相关。
1)海上大气透过率
当功率为 Pλ 的激光在大气中传输时,由于吸收和 散射引起的辐射衰减的相对值都与通过的距离 dR 成
正比,则
dPλ / Pλ = - µ(λ)dR
(3)
式中,µ(λ) 为衰减系数,包括吸收系数和散射系
rc
=
⎡ λ2 cosε ⎤3/5
0.185
⎢ ⎢⎣
∫0R
Cn2
(h)dh
⎥ ⎥⎦
摘 要:针对舰载激光武器系统仿真技术发展要求和应用方向,通过对舰载激光武器系统组成、功能和作战过程
的分析,归纳整理出一套较完整的舰载激光武器仿真模型,其中对激光能量传输仿真模型和毁伤效果仿真模型进
行详细描述;并提出仿真软件设计方案,包括软件功能组成、软件结构、软件运行流程等仿真软件设计要点;最
后介绍了软件的仿真输出结果。文中设计的仿真软件可支持舰载激光武器系统的设计开发,也可以应用到舰船新
数,晴好天气时有 µ(λ) = 0.1km -1 。
将上式积分得
Pλ ( R ) = Pλ 0 exp[-µ (λ ) R ]
(4)
其中,Pλ0 为 R = 0 处的辐射功率,Pλ (R) 为激光在大气
智能车光电式毕业答辩PPtppt课件

本系统采用的是欧姆龙E6A2-CW5C型200线 光电编码器, 其集成性好,抗干扰才干强。 供电电压为5V。
;
本系统采用T170A舵机。该舵机可采用4~6V 电压控制。但经过实验发现当电压增大到 8V时,舵机依然可以正常任务,且其呼应 速度有明显提高,所以本系统运用了电池 电压直接为其供电。而控制那么同样采用 脉宽调制PWM波,改动PWM波的占空比以 获得相应的转角。
;
随动舵机采用比例〔P〕控制,转向舵机采用PD控制。 转向舵机的打角是根据上面摇头舵机的打角来控制, 当上面摇头舵机的PWM占空比值超越一定范围后, 先计算出上面舵机值与中心值的偏向,然后将这个
偏向量再乘以一个系数得到的值作为打角的参考量
同时,根据当前黑线相对激光光点的位置,为每个 位置赋予一个偏向。将上面的参考量与; 偏向量之和 加到前轮舵机PW采用的是飞思卡尔公司推出的S12系列单片机 MC9S12XS128,在本系统中没有单独设计单片机最小系统, 而是直接采用曾经设计好的开发板如以下图:
;
电源模块为系统其它各个模块提供所需求的电源,设计中, 除了要思索到电压范围和电流负载才干等根本参数之外。 还要在电源转换效率、降低噪声和防止干扰等方面进展优 化。可靠的电源方案是整个硬件电路稳定可靠运转的根底。 框图如下:
;
开场 关中断 初始化 开中断 延时
激光数据采集完否 是 激光数据处置 摇头、转向舵机控制 速度电机控制
否
;
红外管数据采集
红外管数据处置 否
能否停车 是
关中断 停车 终了
本系统用到很多S12单片机的功能模块,如 用于电机和舵机控制的PWM模块、用于测 速的ECT模块、以及S12的时钟初始化等, 这些模块在运用前都必需进展初始化。
激光光束实时监测与自动准直系统设计

第28卷 第8期光 学 学 报Vol.28,No.82008年8月ACTA OP TICA SINICAAugust ,2008文章编号:025322239(2008)0821590206激光光束实时监测与自动准直系统设计尉鹏飞1,2 刘 军1 李晓芳1 陈晓伟1 刘 鹏1 李儒新1 徐至展1(1中国科学院上海光学精密机械研究所强场激光物理国家重点实验室,上海201800;2中国科学院研究生院,北京100049)摘要 设计了一个激光光斑实时监测与光路自动准直装置,能够实时监测激光光斑并自动准直激光输出方向。
基于透镜成像原理,使用CCD 探测器获得光斑的二维成像,并根据两点确定一条直线原理和使用压电陶瓷电动调整架实现光路自动准直;监测控制程序采用虚拟仪器开发软件Lab View 编写,可以实时监测激光光斑模式与光斑位置抖动情况,并进行反馈控制。
经测试,设计装置的调整精度达0.5μrad ,反馈控制频率约1Hz ,完全可降低或消除抖动周期在1s 以上的光斑飘移。
关键词 光学设计;实时监测;自动准直;程控中图分类号 TP242;TP273.2 文献标识码 A doi :10.3788/AOS20082808.1590Des i g n of L as e r B ea m Real 2Ti me Moni t ori n g a n d A dap t i veColli m a t i o n S ys t e mWei Pengfei 1,2 Liu J un 1 Li Xiaofang 1 Chen Xiaowei 1 Liu Peng 1 Li Ruxin 1 Xu Zhizhan 11St a te Key L abor a tor y of High Fiel d L aser Physics ,S ha nghai Instit ute of Op tics a n d Fi ne Mecha nics ,Chi nese Aca dem y of sciences ,S ha nghai 201800,Chi n a2Gr a d ua te U niversit y of Chi nese Aca dem y of Scie nces ,Beiji ng 100049,Chi n aAbs t r act A new device is developed for real 2time monitoring of laser beam quality and adaptive collimating of laser beam direction.Based on lens imaging p rinciple ,the device is composed of one CCD camera for two 2dimensional imaging of laser spot and two piezoelect rically drived mirrors to correct laser beam shift by the p rinciple of two points exactly defining a line in space.The adaptive cont rol is performed through a home 2made comp uter p rogram using Lab View software.The system can collimate the beam direction in a resolution of 0.5μrad and 1Hz adjusting f requency ,and correct the laser spot shift of period above 1s.Key w or ds otpical system design ;real 2time monitoring ;adaptive collimation ;p rogram cont rol 收稿日期:2007211212;收到修改稿日期:2008203227基金项目:中国科学院知识创新工程重要方向性项目(KGCX 2YW 241722)、国家基金重点项目(2006CB806001)和上海市浦江人才计划项目(07pj14091)资助课题。
激光制导武器半实物仿真系统的分析与实现
激光制导武器半实物仿真系统的分析与实现摘要:半实物仿真系统是用于弹上部件引入仿真回路,并为其模拟出真实的应用场景的仿真方法,除实物外,以数学模型进行仿真。
半实物仿真系统能够有效解决建模困难的问题,且具备较高的仿真置信度,能够为技术决策提供丰富可靠数据资源。
目前,全球科技与军事力量都在不断强化,对于制导武器的开发水平也随着仿真技术的发展而快速提升,为提升我国武器装备的仿真实验技术,必须针对激光制导武器的半实物仿真平台进行科学研究与战略开发。
关键词:激光制导;半实物仿真;精准度;光学特性1制导系统半实物仿真试验的目的和内容对激光制导武器进行半实物仿真试验是为了利用仿真打靶的手段,将对弹的激光制导武器的制导部件与各部系统性能进行考核,保证制导精确度与系统动态性能,为激光武器的性能评判提供数据依据。
关于稳定回路,关键是对自动驾驶仪中所涉及到的惯性器件与控制电路进行考核,关于舵机回路,关键是对其静态与动态特性对激光制导系统精准度与性能产生的影响进行考核。
制导武器半实物仿真系统的展开依据是按照由开环至闭环、由部分至整体、由小回路至大回路的标准。
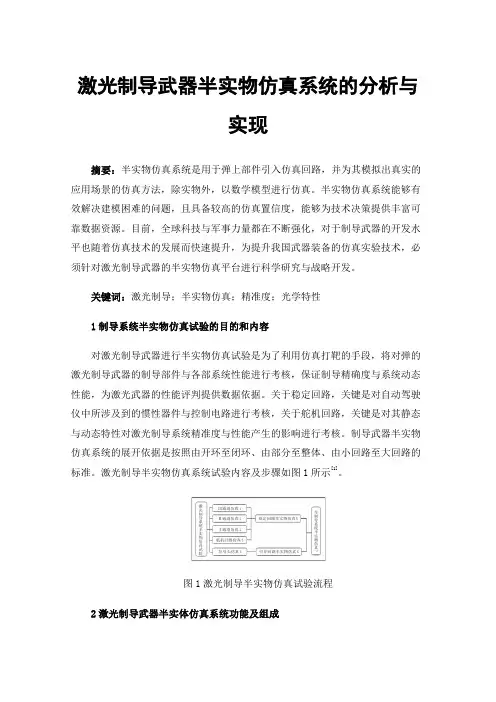
激光制导半实物仿真系统试验内容及步骤如图1所示[1]。
图1激光制导半实物仿真试验流程2激光制导武器半实体仿真系统功能及组成2.1半实物仿真系统半实物仿真,顾名思义是指在仿真试验系统的仿真回路中将部分模型用真实物理实物代替的仿真,也被称之为硬件在回路的仿真。
单纯地采用数学仿真一般会带来诸多的不便,这是因为大多数系统并不是孤立工作而是与其他系统协同开展工作,因此要想准确的建立数学模型具有一定的挑战,如激光导引头在近场条件下工作的从目标运动的激光传输特性到导引头输出的数学模型都很难准确建立。
与纯数学仿真中的完全建模不同,半实物仿真巧妙地规避了难以准确建模这个难题,同时也使仿真环境得到更高真实度的改善[2]。
激光寻的制导半实物仿真试验可以全面检验制导控制系统的动态特性和系统稳定性,考察制导律参数设计在各种干扰条件下的正确性和鲁棒性,最终考核制导武器在激光模式下的落点精度。
天基光电望远镜系统建模仿真研究
四川大学硕士学位论文天基光电望远镜系统建模仿真研究姓名:***申请学位级别:硕士专业:光学指导教师:***20060430小的和有遮光器的物体,并对它们成像,但该系统的探测器只能在夜间工作。
气象条件和满月时期限制了其观测的机会。
目前,美国有3个GEOSS站仍在使用,分别部署在美国新墨西哥州的索科里(Socorro)、夏威夷的毛伊岛(Maui)、印度洋上的迪戈加西亚岛(DiegoGarcia)。
由于气象因素的影响,韩国的征钟山站在1993年关闭。
毛伊岛光学站是美国空军GEODSS全球布站的光电跟踪站之一。
站上光学系统为具有两个主镜和一个副镜的里奇.克里廷(Ritchey-Cllretien)成像光学系统.该站可探测到40000km高地球同步轨道上足球大小的目标,探测灵敏度达到16个星等.1982年,毛伊岛光学站的自适应光学系统建成并投入使用,望远镜口径1.6m,成像分辨率达到O.075aresec。
该望远镜用来获取近地轨道目标的高分辨率图像情报,为美国各军事机构提供情报照片和识别信息【l’21。
图1.1即为Maui岛光电站。
图卜1Maui岛光电站3美国毛伊岛光学跟踪与识别设施(MOTIF)1121MOTIF是一种类似于GEODSS的光学探测器,但有一个附加的长波段红外探测系统,能提供卫星成像,可获得19个星等的跟踪与红外特征数据。
该设施执行近地球和深空空间监视与空间目标识别任务,探测距离与GEODSS相似。
同样,MOTIF也只能在夜间工作。
云、大风、高湿度和满月期间也限制了其观测能力。
四川大学硬十学位论史图1_2.MSX卫星及其星上设备SBV计划的主要目标有:(1)技术演示。
SBV中演示了三个新的关键技术:能够抑制大量离轴光的望远镜技术、先进的低噪声CCD焦平面阵列技术和星载的信号处理技术;(2)空间监视的功能演示.SBV计划主要是为了演示天基空间监视是否可行,这个目标包括:获取SBV支持空间监视的性能标准、进行常规空间监视、背景和其它现象的原始数据的收集;(3)弹道导弹数据的采集。
激光模块虚拟仿真实习
激光模块虚拟仿真实习实验简介INTRODUCTION激光武器是未来战争的颠覆性武器,是我国国防发展的重点方向。
激光武器采用高能激光对远距离的目标进行精确射击,具有快速、灵活、精确和抗电磁干扰等优异性能,在光电对抗、防空和战略防御中可发挥独特作用。
培养激光武器系统方面的专业人才是国家国防建设的迫切需要,也是南京理工大学的责任和使命。
南京理工大学的光学工程学科是国家重点学科,2015年,学校依托光学工程系组建先进固体激光工信部重点实验室,从事高能激光武器的教学、科研和人才培养工作。
本实验项目利用教师团队在高能激光武器系统教学和科研方面的长期的积累和前沿技术,将科研成果转化为实践教学资源,通过虚拟仿真现实技术引导学生学习激光器原理以及激光武器系统的相关知识,通过虚拟仿真的手段让学生观察到激光毁伤目标的完整过程,观察、测量到系统参数对激光发射系统毁伤目标的影响。
实验背景EXPERIMENTAL BACKGROUND在光学工程本科专业的教学中,激光武器系统设计、激光毁伤效能评估是南京理工大学光学工程专业的核心教学内容,《激光原理与应用》是专业的骨干课程,其中高能激光器、高能激光发射系统、高能激光传输及毁伤,涉及的理论知识点多、技术复杂,学生理解起来难度大。
教学过程中,高能激光武器系统以及相关的高能激光器、激光发射、激光传输与毁伤等内容无法开设实体实验,不仅因为代价太大,还涉及到难以解决的安全、保密、实验结果观测等问题。
传统上这部分教学内容多以理论授课为主,教学效率低、学生体验差。
实验目标THE EXPERIMENTAL GOALa) 帮助学生掌握激光器的组成、工作原理,通过实际案例使学生深入观察高能激光武器系统对不同目标的毁伤,理解高能激光的产生、发射、传输及毁伤的机理;b) 帮助学生熟悉高斯光束的空间传播,根据实验任务设计高能激光发射系统主要系统参数,并观察、计算发射系统参数对激光毁伤目标的影响,理解激光发射系统参数的设计原则和设计约束;c) 帮助学生理解光纤激光器的组成及工作原理,掌握激光器输出功率、泵浦转化效率的计算方法,根据实验任务设计泵浦、增益光纤以及谐振腔参数,并观察上述参数对激光器输出特性的影响,进一步理解光纤激光器的作用机理;d) 帮助学生理解高能激光武器系统参数对毁伤的影响,通过多参数组合优化设计,提高学生在高能激光武器系统的总体设计方面解决复杂问题的能力。
舰船光电跟踪取证视频监控仿真系统设计综述
图1 舰船光电跟踪取证视频监控仿真系统
视频区显示4个监视屏,每个预览窗口占1/4预览区,每个预览区的上方会显示当前时间,时间的右侧有一个“全屏显示”按钮,单击便可全屏显示某一区域,从而对重点区域进行观测,该区域的作用主要是通过视频影像的方式对所监控的区
域进行呈现。
设备控制包含手控杆控制、跟踪控制、电视、激光、红外控制几个部分,该区域可根据观察者的实际需要,对所监控目标的影像进行调整,仿真界面设计如图2所示。
图2 设备控制仿真界面
图3 红外控制界面仿真
设计手控杆控制时可以简化为如图2所示的箭头模式,用于控制转台向上、下、左、右、上左、下左、上右、下右
图4 雷达目标
转台控制用于显示静态界面,如图5所示。
图5 转台控制仿真界面
结束语
海警在维权执法过程中需要熟练操作光电跟踪监视系统,以便及时跟踪嫌疑目标,固定图像及音频数据作为关键证据。
在动用舰艇训练时所需费用大,台套数较少也限制了培训的效率。
基于舰艇综合仿真训练系统开展维权执法模拟训练,在训
科学与信息化2020年3月上。
模拟实弹激光打靶系统的研究与设计
本章主要叙述了课题的来源和研究目的,简单概括了激光模拟训练发展历史及国内 外的发展现状,并在此基础上提出了本课题的主要研究内容。
3
河北大学工学硕士论文
第 2 章 激光模拟打靶系统的基本原理
2.1 光电系统
激光训练打靶器就是一个光电系统它涉及了光学、电子学、通信等多方面知识。光 电系统实际上就是利用光来传载信号的系统,将其它的一些信号加载在光信号当中,经 过光信号的传输到达接收端[6]。在接收端利用传感器将光信号进行转换,将光信号转化 成电信号然后将电信号进行处理将有用的信息提取出来从而实现信息的传输。光电系统 主要分为两种类型,一种是被动光电系统,另一种是主动光电系统。
Key words laser targeting wireless communication database single-chimicrocomputer VC++
II
第 1 章 绪论
第 1 章 绪论
1.1 课题背景及意义
随着部队信息化建设的加强,科技强兵以深入到部队生活的方方面面。为了适应新 的形势和任务需要,部队的日常训练也需要一些改变。其中射击训练是部队训练中非常 基本也是非常重要的一个环节,因此寻找一种高效的训练方法是很重要的。目前在我国 的打靶训练中都采用非常传统的方法。实弹射击训练不但浪费弹药,而且危险性高,组 织和实施比较繁琐,在管理上也有一定的难度。用激光模拟实弹射击,不仅节省了训练 的费用,提高了训练的效率。而且保证了训练的安全性。另外利用激光可以很好的解决 射击场地保障困难,阴雨天难以展开射击训练以及射击成绩报靶问题。
在我国部队中射击训练仍然采用实弹射击的方法,实弹射击不但浪费弹药而且需要 人员去保障才能确保打靶时的安全。在部队一般的单位实弹射击训练一年只有几次,使 士兵对射击技能的掌握和提高受到了很大的制约。而且实弹射击组织起来比较繁琐,实 施起来也存在着一定的困难。采用激光模拟训练器来模拟枪械的实弹射击就能很好的解 决这些问题,既能完成实弹打靶训练的需要又能提高训练时的安全性,保障和实施起来 也比较容易。此外用激光模拟训练器还能解决因天气的恶劣使打靶射击难以开展实施的 问题,使射击训练更加简洁方便[5]。另外,激光模拟射击训练系统中包含有单片机技术、 无线通信技术、传感器技术、数据库技术通过对这些技术的掌握可以提高部队基层官兵 的科学技术水平提高部队的整体素质。科技强军,以人为本,激光模拟训练器有利于提 高部队整体素质,有利于实现军事发展的现代化和智能化。在上世纪国内也有一些人进 行了激光模拟射击训练这方面的研究也取得了一定的成果,特别是对步枪射击的研究。 但这些研究要么靶面的光电探测器太多造价高不能满足训练的实际训练,要么就是精度 低不能满足真实的射击要求。因此这些研究在我们部队中,还未得到正式的推广。
激光制导武器弹目视线仿真系统最优布局设计
21 年 1 02 0月
光 电工 程
Op o Elcr n cEn i e rn t — e to i g n e i g
、, I9 N o 1 ol3 . .O
Oc . 0 2 t2 1
文 章编 号 :10— 0X(0 21— 060 03 5 1 2 1)00 0— 9
从漫反射屏上 “ 看到”一个与真实情况一致的光斑。
12 弹 目视线 仿真 过程 .
弹 目视线仿真就是要复现弹 目 视线与导引头测量轴线的夹 角变化关系。实验室仿真时 ,假定导 引头测
量轴 方 向始终 指 向漫 反射屏 ,其具 体 复现过 程是 : 1 )仿真 程 序根据 照射机 模型 、目标 运动 模 型和弹 体 运动 模 型得 到 照射 光斑 能 量 中心和 弹体 质心在地 理
a e t g t e p e ii n i n l z d a c r ig t e p o e s o e s f c i h r c so sa a y e c o d n t r c s ft i lt n Th r c so d lo n e fLS TS i n oh h mu a i . e p e ii n mo e fa g l L s o o
寻 的制 导误 差 中 由于弹 体 因素( 引头 因素和 控制 系统 因素等) 导 引起 的误 差 和 由于 照射机 因素 引起 的误 差 , 并 能够 准确 的评定 和定 位误 差 。这样针 对如 何提 高激 光寻 的制导 精度 便有 了 明确 的 方 向和 目标 。
查阅公开发表的文献资料发现 , 对于实验室弹 目视线精确仿真 , 文献[] 1 ] 2 ̄ 1 曾给 出过一些重要的讨论 3 和研究,文献[ 对实验室的硬件标定进行了实验和分析 ,提出了精确标定的方法 , 2 ] 对于弹 目视线精确仿真 来说 , 精确标定非常重要 , 但在硬件标定精度已经确定的情况下 ,如何从模型本身出发来提高仿真精度也
固态激光武器系统指标设计与分析
固态激光武器系统指标设计与分析王辉华【摘要】With development of solid state laser weapon technology, and according to the incoherent combing laser action mechanism which was addition of laser energy, the infection ingredient such as laser diffraction, beam quality, atmospheric turbulence, tracking and aiming error etc., were synthesized into the spreading of far field spot. The index of sub-caliber system was simulated and analyzed, and the index of solid state laser weapon system such as laser power, combination number, system beam director size, beam quality, tracking and aiming error etc., were analyzed synthetically, and the sys⁃tem optional index scheme was presented.%针对固态激光武器技术的发展,利用其非相干合束的能量叠加作用机理,通过将激光束衍射、光束质量、湍流、跟瞄误差等因素归一化成远场光斑的扩展,对子口径发射时的指标进行仿真分析,并根据仿真结果、子口径与系统发射口径间的关系,对固态激光武器系统的单台激光器功率、合束数量、发射口径,以及光束质量、跟瞄误差等因素进行了综合分析,给出了一定输入条件下的武器系统指标备选方案。