
四旋翼飞行器建模_控制与仿真
察,若由 OX 转至投影线是逆时针旋转,则 ψ 角为 正,反之为负。
R 表示为一个 3×3 阶的方向余弦矩阵 [1],即表
示从惯性坐标系到机体坐标系的转换矩阵 [2]。 R= ⎡ Cθ Cψ Cφ Sψ + Sφ Sθ Cψ Sφ Sψ + Cφ Sθ Cψ ⎤ ⎢ Cθ Sψ Cφ Cψ + Sφ Sθ Sψ Sφ Cψ + Cφ Sθ Sψ ⎥ 。 (5) ⎢ Sθ ⎥ S φ Cθ C φ Cθ ⎣ ⎦ 这里用 C 和 S 分别代表三角函数 cos 和 sin , 对 于给定列向量 Ω = [ Ω1
式中: K p 为升力系数; ω i 为旋转角速度。
(13)
式中:
β0 =
Cs kk k k ,β1 = e m ,β 2 = r ,b = m 。 Jr rJ r Jr rJ r
(14)
第5期
杨庆华等:四旋翼飞行器建模、控制与仿真
·501·
2 飞行器的滑模控制
根据四旋翼飞行器的特点和动力学特性,我们 选择滑模控制
四旋翼飞行器是在平面上具有 4 个平均分布且 呈十字对称推进器的无人驾驶飞行器,其结构模型 图如图 1 所示。它除了具有一般无人机隐蔽性好、 生命力强、造价低廉、不惧伤亡、起降简单、操作 灵活的优点之外, 其特殊的结构使其还有以下优点。
因此,通过改变 4 个推进器的转动速度,我们可以 控制飞行器的垂直起降运动。如果相反地控制( 2、 4)推进器的旋转速度,会引起滚转运动;如果相反 地控制( 1、 3)推进器的旋转速度,会引起俯仰运 动;要使飞行器产生偏航运动,则需要通过共同控 制( 1、 2)和( 3、 4)推进器的旋转速度。
(3)
& & & ⎤T , 在小角度情况下, Ω 可以近似为 ⎡ ⎣φ θ ψ ⎦
即:
& & & ⎤T , Ω=⎡ (4) ⎣φ θ ψ ⎦ 式中: φ 表示为机体坐标系的轴与包含飞行器纵轴
统的控制输入量,具体如下:
Kp ⎡ U1 ⎤ ⎡ K p ⎢U ⎥ ⎢ − K 0 ⎢ 2⎥ = ⎢ p ⎢U 3 ⎥ ⎢ 0 −K p ⎢ ⎥ ⎢ ⎣U 4 ⎦ ⎣ K d − K d 式中: K d 为拖拉系数。 Kp Kp 0 Kd K p ⎤ ⎡ω12 ⎤ ⎢ 2⎥ 0 ⎥ ⎥ ⎢ω2 ⎥ , K p ⎥ ⎢ω32 ⎥ ⎥⎢ 2⎥ −Kd ⎦ ⎢ ⎣ω4 ⎥ ⎦
(10)
o′z 的铅垂平面的夹角,称之为滚转角,由飞行器尾
部顺纵轴前视,若 o′z 轴位于铅垂面的右侧(即飞行 器向右倾斜) ,则 φ 为正,反之为负; θ 表示为飞行 器的纵轴 (o ′z ) 与水平面 (OXY ) 间的夹角,称之为俯 仰角,飞行器纵轴指向水平面上方, θ 角为正,反 之为负;ψ 为飞行器纵轴在水平面内投影与地面系
& & & , x, x & , y, y & , z, z &⎤ X =⎡ (16) ⎣φ , φ , θ ,θ ,ψ ,ψ ⎦ 。 结合式 (9)、 (16),可得到如下空间表达式:
&1 = x2 ⎧x ⎪x = a x x + b U 1 4 6 1 2 ⎪ 2 ⎪x &3 = x4 ⎪ &4 = a3 x2 x6 + b2U 3 ⎪x ⎪x & = x6 ⎪ 5 &6 = a5 x2 x4 + b3U 4 ⎪x ⎪ &7 = x8 ⎪x , ⎨ U &8 = U x 1 ⎪x m ⎪ ⎪x &9 = x10 ⎪ U1 ⎪x & ⎪ 10 = U y m ⎪ &11 = x12 ⎪x ⎪ cos x1 cos x3 &12 = ⎪x U1 − g m ⎩
OX 轴之间的夹角,称之为偏航角,迎 ψ 角平面观
该飞行器的数学模型中存在一个非完整约束, 由式 (9)可得:
&⎞ &⎞ ⎧ x y ⎛ ⎛ − ⎜ && x − ⎟ cosψ + ⎜ && y − ⎟ sinψ ⎪ m⎠ m⎠ ⎝ ⎪tan θ = ⎝ & z ⎪ && z+g− ⎪ m ⎪ 。 (11) ⎨ &⎞ &⎞ y ⎛ && x ⎛ y − ⎟ cosψ − ⎜ x − ⎟ sinψ + ⎜ && ⎪ m⎠ ⎝ m⎠ ⎝ ⎪sin φ = 2 2 2 ⎪ &⎞ ⎛ &⎞ ⎛ &⎞ y z ⎛ && x ⎪ && && x y z g − + − + + − ⎜ ⎟ ⎜ ⎟ ⎜ ⎟ m⎠ ⎝ m⎠ ⎪ ⎝ m⎠ ⎝ ⎩
& i = bVi − β 0 − β1ωi − β 2ωi2 , i ∈ [1, 4] , ω
⎡cos φ cosψ sin θ + sin φ sinψ ⎤ 4 ⎥ F , (7) Ff = ⎢ i ⎢ cos φ sin θ sinψ − sin φ cosψ ⎥ ∑ i =1 ⎢ ⎥ cos φ cos θ ⎣ ⎦ Fi = K pω i2 , i = 1, 2, 3, 4 , (8)
⎧ && 1 & & ⎪φ = I θψ ( I y − I z ) + dU 2 x ⎪ ⎪θ && = 1 φψ & & ( I − I ) + dU z x 3 ⎪ Iy ⎪ 1 && ⎪ψ ⎪ && = I θφ ( I x − I y ) + U 4 , (9) z ⎨ 1 ⎪ x = {(cos φ sin θ cosψ + sin φ sinψ )U1} ⎪ && m ⎪ 1 ⎪ && y = {(cos φ sin θ sinψ − sin φ cosψ )U1} m ⎪ 1 ⎪ && z = (cos φ cos θ )U1 − g ⎪ m ⎩ 式中: d 为螺旋桨中心至机体坐标系原点的距离; U1 、U 2 、U 3 、U 4 是由 4 个转子的角速度决定的系
T
稳定控制律如下:
m ⎧ &d − x12 ) + g} zd + α ( z ⎪U1 = cosφ cosθ {−qsign ( Sz ) − kSz + && ⎪ 1 ⎪ && & ⎪U2 = b −qsign ( Sφ ) − kSφ − a1 x4 x6 + φd + α (φd − x2 ) ⎪ 1 。 ⎨ 1 && + α (θ & −x ) ⎪U = q S kS a x x sign θ − − − + ( ) 4 2 6 d d 4 θ θ ⎪ 3 b2 ⎪ ⎪U = 1 −qsign ( S ) − kS − a x x +ψ &&d + α (ψ & d − x4 ) 4 5 2 4 ψ ψ ⎪ b3 ⎩
系,根据飞行器的动力学特性建立该飞行器的数学模型;利用滑模控制的方法对所建立的模型进行研究;在满 足李雅普诺夫稳定条件下,利用反演控制方法推导出控制滑模面,并建立滑模控制律;最后,在给定参数值的 情况下,通过所建立的控制律对该飞行器的滑模控制进行了仿真。 关键词:四旋翼飞行器;动力学模型;反演;滑模控制;仿真 中图分类号:V249.122 文献标志码:A
1 四旋翼飞行器的数学模型
首先,建立惯性坐标系 E (OXYZ ) 和机体坐标系
B(o′xyz ) 如图 1 所示。
对该飞行器做如下假设: 1)飞行器视为刚体,而且完全均匀对称;
图1 四旋翼飞行器结构模型图
2)原点 o ' 与飞行器的质心在同一点; 3)飞行器的螺旋桨是固定不可变形的; 4)飞行器在各方向的运动速率、滚转快慢与 4 个推进器的速度是呈比例的。 在这些假设条件下,可以把飞行器的动力学模 型描述成一个固定飞行器在空气中由转子的转动而 引起的空气动力特性。 利用牛顿第二定律,该飞行器的动力学方程:
−Ω3 Ω2 ⎞ ⎛ 0 ⎜ ⎟ (6) S( Ω ) = ⎜ Ω3 0 −Ω1 ⎟ 。 ⎜ −Ω ⎟ 0 ⎠ ⎝ 2 Ω1 F f 为 4 个螺旋桨的合力,其具体表达式如下:
ke 、 km 、 kr 分别为电气、机械、负载扭矩常量; r
为发动机本身阻抗;J r 为转动惯量; Cs 为固体摩擦。 则螺旋桨模型为:
表示为坐标
系 B 中机体的转动惯量,具体表达式如下:
0⎞ ⎟ Iy 0 ⎟ , (2) ⎟ 0 Iz ⎠ 式中: I x 、 I y 、 I z 为机体分别绕三坐标轴的转动惯 0
量。
⎛ Ix ⎜ J =⎜ 0 ⎜0 ⎝
{
}
{
}
{
}
Ω 表示为飞行器相对于坐标系 B 中的旋转角
速度:
0 ⎛1 ⎜ Ω = ⎜ 0 cos φ ⎜ 0 − sin φ ⎝ &⎤ ⎞ ⎡φ ⎟⎢ &⎥ cos θ sin φ ⎟ ⎢ θ ⎥ 。 &⎥ cos θ cos φ ⎟ ⎠⎢ ⎣ψ ⎦ − sin θ
{
}
ห้องสมุดไป่ตู้
{
}
{
}
证明:结合式 (20)、 (21)可知:
(17)
1 2 1 2 ⎧ + z12 ⎪V12 = z11 。 ⎨ 2 2 ⎪ & z x x z α = − − 12 11d 11 ⎩ 12 由式 (22)可知: &11d − α z11 , S z = z12 = x12 − x
Ω2 Ω 3 ] ,定义 S(Ω) 为:
四旋翼飞行器的建模及控制算法仿真_高燕
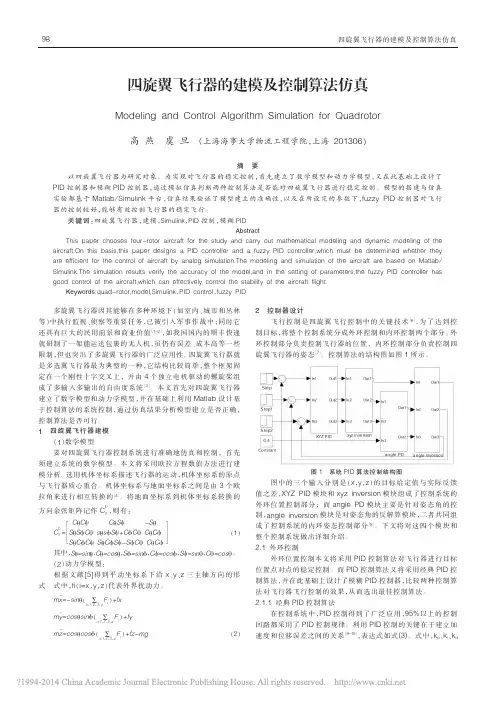
参数取值分别为 3 、5 、1 , 而 kd 的参数取值为 0.1 、2 、1 。 而 angle inversion 模 块 是 对 angle PD 模 块 的 三 个 输 出 进 行 反 解 算 , 三 个输出是姿态角的实际值 , 如图 2 所示 。
PID 参数将根据不同时刻三个参数的作用以 及 相 互 之 间 的
多旋翼飞行器因其能够在多种环境下 ( 如室内 、 城市和丛林 等 ) 中执行监视 、 侦察等重要任务 , 已被引入军事作战中 ; 同时它 还具有巨大的民用前景和商业价值
[1-2]
2
控制器设计 飞 行 控 制 是 四 旋 翼 飞 行 控 制 中 的 关 键 技 术 [6], 为 了 达 到 控
, 如我国国内的顺丰 快 递
2 ) 当 e 和 ec 为中等大小时 , 比例系数应较小些 , 积分系
四旋翼飞行器姿态控制建模与仿真
1四旋翼飞行器动力学模型的建立
1.1四旋翼飞行器受力分析
对于飞行器的每个旋翼,剖面呈非对称,一旦
旋翼旋转,由于 面空 速比 面快,故上
面受到的空气压力小于 面,
面受到
的压差形成升力,如图1所示。旋翼1、3逆时针
旋转,旋翼2、4顺时针旋转[叶素动量理
论可知,每个旋翼产生的升力*与电机转速!
的平方成正比,即*=+ !('1,2,3,4%,其中+
,
用受
&
[ 5 ]针对传统的离
线性 模 用于四旋翼飞行器控制
、响速度慢、
时间收敛等问题,提
了干扰观测器补偿的
终端滑模控
制,使响应时间更快、 效 更理想、鲁棒性更
强。
[6 ]利用线性扩张状态观测器对四旋翼
飞行器内部不确定干扰和外部干扰进行实时估
计, 采取线性状态反馈控制对扰动的估计值
行在线补偿,以实现四旋翼飞行器的姿态控制。
Abstract: Quadotoo aircraOt was a typOal under-actuated,nonlineat,and strongly coupled system. De attitude control accuracy and anti-disturbanco problem were always research hotspots. In ordet to realize the attitude control of small and low-cost quadotor aircraa,the fores of the quadotor aircraa was analyzed in detait. The nonlinear dynamic model of the quadrotoo was established by using the Newton-Eulerian equation. Aiming at the fact that the quadrotoo aircraft often encountered uncertain extemae disturbances such as gusts and airflow during the actual flight, a PID contollei1 based on small dmturbances was designed. The simulation test and osuW analysis of the MATLAB/Simulink simulation modds of pitch, roH and yzw channels show that the designed contoe algorithm can meet the attitude contml oquiomentr of quadotor aiooy and has better anti-disturbanco peOormanco.
基于单片机的四轴飞行器设计及仿真

摘要四轴飞行器具备飞行器的所有优点,又具备无人机的造价低、可重复性强以及事故代价低等特点,具有广阔的应用前景。
可应用于军事上的地面战场侦查和监视,获取不易获取的情报。
能执行禁飞区巡逻和近距离空中支持等特殊任务,可应对现代电子战、实现通信中继等现代战争模式。
在民用方面可用于灾后搜救、城市交通巡逻与目标跟踪等诸多方面。
工业上可以用在平安巡捡,大型化工现场等人工不容易到达的空间作业。
因此,四轴飞行器的研究意义重大。
本文主要讨论四轴飞行器的设计实现、建模分析与控制器设计。
首先从历史的角度介绍小型四轴飞行器的开展现状,引入现代四轴飞行器的研究,以及运用现代控制理论进展的研究方法和取得的结果。
其次是给出本次毕业设计的四轴飞行器样机模型与飞行控制器电路设计。
文中着重从机械构造与飞行控制器硬件电路设计方面论述四轴飞行器的设计。
文中详细分析了机械构造设计中的元器件选型,实现了一个切实可用,能满足应用研究的四轴飞行器模型。
之后分析四轴飞行器的飞行控制原理,在此根底上进展动力学分析,建立四轴飞行器的动力学模型。
通过软件设计实现飞行控制器方案,并通过protues软件践行模拟仿真以讨论其可行性。
关键词:四轴飞行器;单片机;飞行控制器;无人机ABSTRACT TheKeywords:Four aircraft; SCM; Flight controller; UAV目录1.绪论 (1)1.1国外研究现状 (1)1.2本文研究目的及意义 (2)1.3本文的主要容 (3)2.机械构造设计 (4)2.1元器件的选择 (4)2.1.1四轴飞行器根本工作原理 (4)2.1.2旋翼和机架确实定 (5)2.1.3其他小部件的选择 (5)2.2电机 (6)2.3总体构造 (7)3.硬件设计 (10)3.1概述 (11)3.2硬件电路的设计与选型 (11)3.2.1飞行控制系统构造 (11)3.2.2单片机选型及介绍 (12)3.2.3电机驱动电路 (14)3.2.4无线通讯与遥控 (17)3.2.5电源电路设计 (18)3.3 硬件局部整体电路图 (19)4.软件设计及调试分析 (20)4.1PWM调速原理分析 (20)4.2调速局部设计及分析 (22)4.3红外遥控系统的程序设计 (26)4.3.1红外发射局部 (26)4.3.2红外接收局部 (28)4.3.3键盘设计 (31)5. 调试分析 (33)5.1 Protues简介 (33)5.2调试结果分析 (37)完毕语 (38)致 (39)参考文献 (40)附录A:外文原文 (41)附录B:中文翻译 (51)附录C:程序源代码 (55)1 绪论1.1国外研究现状四轴飞行器是无人飞行器的一种,也就是智能机器人,四轴指飞行器的动力是由四个旋翼式的飞行引擎提供。
四旋翼飞行器的建模及基于反步法的控制
刚体的空 间运 动可分解为质 心的平动和绕质
心 的转 动 , 将平 动运 动 和 转 动 运 动分 别 分 解 到 给定 的坐标 系 三轴 上 , 需 要 六 个 自由度 来 描 述 刚 体运 动
状态。
虽然四旋翼 飞行 器结构简单 , 但在 其飞行 时 , 各通道之 间存 在一定 的耦合 ; 此 外 还受 到气 流扰 动、 陀螺效应 等 因素 的影 响。因此 , 要想 实现稳定 控制是 比较 困难 的。四旋翼 飞行 器姿态 角的响应 速度远 比位置信号 的响应速度快 , 因此可 以将系统
d
d Lb
: 一
L MJ
j  ̄
也・ P : + ×( 。 e z )
( 1 3 )
式( 1 3 ) 中, I 表 示单个 电机对旋转轴的转动惯量 , e :
表示沿旋转 轴方向的单位 向量 。认 为 四个 电机 的 特性相同 , 有 I 1=1 2=1 3:1 4=. ,
,
) T o记 =( p q r ) , P, g , r 分别 表 示 飞 行 器 绕
机 体坐 标 系三轴 的角 速 度 。用 =e ( Y z ) 、 ’ / e= e ( z ) 分别表 示 四旋翼 飞行 器在 地面 坐标 系 中 的
了姿态稳定和位置稳定控制律 ; 并对所设计 的控制 律进行了数字仿真验证 。
第一作 者简介 : 赵 元伟 , 男。硕 士。研究 方 向 : 控 制理 论 与控 制 工
程。E — ma i l : i p a n p a n @o u t l o o k . c o m。
∑ =
=
( 2 )
式( 2 ) 中, J 表示 飞行器的惯性 张量 , 由于飞行器结
动态系统建模(四旋翼飞行器仿真)实验报告-
动态系统建模(四旋翼飞行器仿真)实验报告:动态系统建模(四旋翼飞行器仿真)实验报告院(系)名称大飞机班学号学生姓名任课教师2021年 _月四旋翼飞行器的建模与仿真一、实验原理 I.四旋翼飞行器简介四旋翼飞行器通过四个螺旋桨产生的升力实现飞行,原理与直升机类似。
四个旋翼位于一个几何对称的十字支架前、后、左、右四端,如图1-1所示。
旋翼由电机控制;整个飞行器依靠改变每个电机的转速来实现飞行姿态控制。
在图1-1中,前端旋翼1 和后端旋翼3 逆时针旋转,而左端旋翼2 和右端的旋翼4 顺时针旋转,以平衡旋翼旋转所产生的反扭转矩。
由此可知,悬停时,四只旋翼的转速应该相等,以相互抵消反扭力矩;同时等量地增大或减小四只旋翼的转速,会引起上升或下降运动;增大某一只旋翼的转速,同时等量地减小同组另一只旋翼的转速,则产生俯仰、横滚运动;增大某一组旋翼的转速,同时等量减小另一组旋翼的转速,将产生偏航运动。
图1-1 四旋翼飞行器旋翼旋转方向示意图从动力学角度分析,四旋翼飞行器系统本身是不稳定的,因此,使系统稳定的控制算法的设计显得尤为关键。
由于四旋翼飞行器为六自由度的系统(三个角位移量,三个线位移量),而其控制量只有四个(4 个旋翼的转速),这就意味着被控量之间存在耦合关系。
因此,控制算法应能够对这种欠驱动(under-actuated)系统足够有效,用四个控制量对三个角位移量和三个线位移量进行稳态控制。
本实验针对四旋翼飞行器的悬浮飞行状态进行建模。
II.飞行器受力分析及运动模型(1)整体分析如图1-2所示,四旋翼飞行器所受外力和力矩为:Ø重力mg,机体受到重力沿-Zw方向Ø四个旋翼旋转所产生的升力Fi(i=1,2,3,4),旋翼升力沿ZB方向Ø旋翼旋转会产生扭转力矩Mi (i=1,2,3,4), Mi垂直于叶片的旋翼平面,与旋转矢量相反。
图1-2 四旋翼飞行器受力分析(2)电机模型Ø力模型(1.1)旋翼通过螺旋桨产生升力。
四旋翼飞行器建模与PID控制器设计
Vo l I 21 No _ 2 3
电 子 设 计 工 程
El e c t r o n i c De s i g n En g i n e e r i n g
2 0 1 3年 1 2月
De e . 2 01 3
四旋 翼 飞行 器建模 与 P I D 控制 器设计
关 键 词 :四 旋 翼 飞 行 器 ; L P V;非 线 性 建 模 ; P I D控 制
中 图 分类 号 : T N 7 9
文献标识码 : A
文 章 编 号 :1 6 7 4 - 6 2 3 6 ( 2 0 1 3 ) 2 3 - 0 1 4 7 - 0 4
Mo d e l i ng a n d PI D c o nt r o l f 0 r a q ua d r o t o r
近年来 , 随着新 型材料 、 微 机电 ( ME MS ) 、 微惯 导 ( MI MU)
坐标系如 图 l 所示 。
以 及 飞 行 控 制 等 技 术 的迅 速 发 展 , 小 型 四旋 翼 飞 行 器 得 到 了 进 一 步 的发 展 , 逐 渐 成 为 各 国科 技 人 员 关 注 的焦 点 。小 型 四 旋 翼 飞 行 器 是 一 种 具 有 4个 螺 旋 桨 , 并 且 螺 旋 桨 呈 十 字 交 叉 结构的旋翼式 飞行器 。 它 通 过 调 整 4个 电 机 的 转 速 来 实 现 俯 仰、 横滚、 偏航 等飞行动作 , 并具有可 悬停 、 机 动性好 、 结 构 简 单等优点 。 飞 行 控 制 一 直 是 小技 大 学 的聂 博 文 设 计 了基 于 反 步 法 的控 制器 。 哈 尔 滨 工 业 大
江 杰 ,岂伟 楠
基于matlab的四旋翼控制仿真与抗干扰验证
基于matlab的四旋翼控制仿真与抗干扰验证1. 引言1.1 背景介绍四旋翼飞行器是一种新兴的无人机飞行器,具有垂直起降和灵活性强的特点,在军事、民用和科研领域都有广泛应用。
随着科技的发展和社会的需求不断增加,四旋翼飞行器的控制系统设计和稳定性问题成为研究的热点之一。
在四旋翼飞行器的控制系统设计中,控制算法的选择和实现是至关重要的。
控制算法的设计直接影响到飞行器的稳定性和飞行性能,因此需要针对四旋翼飞行器的特点和需求来设计相应的控制算法。
通过基于Matlab的仿真分析,可以模拟四旋翼飞行器在不同环境和条件下的飞行情况,验证控制算法的有效性和稳定性。
抗干扰验证也是十分重要的,因为四旋翼飞行器在实际飞行中会受到各种干扰因素的影响,需要设计相应的控制策略来应对。
本文旨在通过基于Matlab的四旋翼控制仿真与抗干扰验证,研究四旋翼飞行器的控制系统设计和稳定性问题,为提高飞行器的飞行性能和稳定性提供理论支持和实验数据。
也希望为今后进一步研究和开发四旋翼飞行器提供参考和借鉴。
1.2 研究目的研究目的是通过基于Matlab的四旋翼控制仿真与抗干扰验证,探索四旋翼控制系统设计中的关键技术和方法,提高四旋翼系统的飞行稳定性和精度。
具体目的包括但不限于:深入研究四旋翼控制系统的设计原理和模型,探讨控制算法在四旋翼系统中的实际应用,分析控制系统对不同外部干扰的响应能力。
通过仿真验证和抗干扰实验,验证控制算法在不同环境条件下的有效性和稳定性,为四旋翼系统的工程应用提供理论支持和技术指导。
通过研究实践,深入理解四旋翼系统的控制原理,为进一步完善四旋翼系统的控制性能以及解决其在实际应用中面临的挑战提供参考和方向。
通过本研究,旨在为四旋翼控制技术的研究和应用提供新的思路和方法,推动四旋翼技术的发展和应用。
1.3 研究意义四旋翼无人机在军事、民用领域得到了广泛的应用,随着无人机技术的发展,其控制系统的设计和性能优化变得尤为关键。
四旋翼飞行器建模及其运动控制
Ab s t r a c t :C o n s i d e r i n g q u a d r o t o r i s a n u n d e r a c t u a t e d , s t r o n g c o u p l i n g , n o n l i n e a r s y s t e m, i n o r d e r t o a c h i e v e
3 8
传感器与微 系统 ( T r a n s d u c e r a n d Mi c r o s y s t e m T e c h n o l o g i e s )
2 0 1 7年 第 3 6卷 第 1 l 期
D OI 1 0 . 1 3 8 7 3 / 1 0 0 0 - - 9 7 8 7 ( 2 0 1 7 ) 1 1 - 0 0 3 8 - 0 4
摘
要 :针对 四旋翼飞行器是一 个欠 驱动 、 强耦合 、 非线性系统 , 提出了运用反步法解决系统非线性 问题 ,
达到对飞行器快速 、 准确 、 稳定控 制 目的。研究 了以反步法作为非线性设计工具对 飞行器 控制 系统 的设 计 问题 , 将 飞行控制 系统 分为 内外环 2个子系统 。建立 四旋翼 飞行器动力学及运 动学 方程 , 并对数学模型进
仿蝴蝶飞行器总体设计与控制仿真
总体设计
1、旋翼飞行器总体设计概述
旋翼飞行器是一种通过旋翼产生升力的飞行器,具有垂直起降、悬停、灵活 飞行等特点。其总体设计包括结构设计、气动设计、控制设计等多个方面。在微 型四旋翼飞行器设计中,需充分考虑尺寸、重量、动力等因素的限制,以实现最 优的设计效果。
2、微型四旋翼飞行器结构设计
微型四旋翼飞行器的结构设计主要包括机身结构、旋翼结构、电机及驱动系 统等部分。其中,机身结构应尽量轻巧、紧凑,以降低整个飞行器的重量;旋翼 结构需根据飞行器的性能要求进行精细化设计,以实现良好的气动性能;电机及 驱动系统则需要根据飞行器的动力需求进行选型和布局。
2、分析和解释
ቤተ መጻሕፍቲ ባይዱ
从结果分析来看,仿蝴蝶飞行器的总体设计和控制仿真取得了较好的效果。 其轻量化和仿生性设计提高了飞行性能和环境适应性,高效能和稳定性特点则保 证了其在任务执行过程中的效率和可靠性。此外,控制系统的优化也进一步提高 了仿蝴蝶飞行器的精度和稳定性。
3、总结经验
通过本次仿蝴蝶飞行器的总体设计与控制仿真,我们获得了以下实践经验: 首先,轻量化和仿生性设计是仿生飞行器设计的关键;其次,控制系统的高效性 和稳定性对仿生飞行器的性能有着重要影响;最后,仿真过程中需要不断调整和 优化控制算法和参数以达到最佳效果。
结论 本次演示对仿蝴蝶飞行器的总体设计与控制仿真进行了详细的分析和探讨。
参考内容
引言
微型四旋翼飞行器在许多领域都有广泛的应用,如军事侦察、环境监测、救 援搜索等。随着科技的发展,对微型四旋翼飞行器的性能要求也越来越高,因此 需要对其进行深入的研究和优化设计。本次演示将重点探讨微型四旋翼飞行器的 总体设计及运动控制问题,以期提高其性能指标和应用范围。
通过实验测试和结果分析,证实了本次演示所设计的微型四旋翼飞行器在性 能上具有一定的优势,能够满足多种应用场景的需求。然而,也存在一些不足之 处,如对复杂环境的适应性有待进一步提高。
四旋翼动力学建模
四旋翼动力学建模一、引言四旋翼无人机是近年来飞行器领域的热门话题,其广泛应用于农业、环保、安全监控等领域。
为了更好地掌握四旋翼的运动规律,需要对其进行建模分析。
本文将介绍四旋翼动力学建模的基本原理和方法。
二、四旋翼结构和工作原理1. 四旋翼结构四旋翼主要由机身、电机、螺旋桨和控制系统等组成。
其中,机身是支撑整个飞行器的主体部分,电机驱动螺旋桨产生升力,控制系统负责调节电机转速和方向。
2. 四旋翼工作原理四旋翼通过调节各个螺旋桨的转速和方向来实现飞行姿态调整和位置控制。
当四个螺旋桨转速相等时,飞行器保持平衡状态;当某一侧或某一角度需要调整时,相应螺旋桨的转速会发生变化以产生所需的力矩。
三、四旋翼运动学建模1. 坐标系选择在进行运动学建模时,需要选择合适的坐标系。
通常选择惯性坐标系和机体坐标系。
惯性坐标系是固定不动的,用于描述四旋翼在空间中的位置和速度;机体坐标系则随着四旋翼运动而改变,用于描述其姿态。
2. 姿态表示四旋翼的姿态通常用欧拉角表示。
欧拉角包括滚转角、俯仰角和偏航角,分别表示飞行器绕x、y、z轴旋转的角度。
3. 运动方程根据牛顿第二定律和欧拉定理,可以得到四旋翼的运动方程。
其中,力和力矩来自于螺旋桨产生的升力和扭矩,阻力主要来自于空气阻力和重力。
四、四旋翼动力学建模1. 动力学方程四旋翼的动力学方程可以通过牛顿第二定律和欧拉定理推导得到。
其中,电机输出扭矩与电机转速成正比;螺旋桨产生升力与螺旋桨转速的平方成正比。
2. 状态空间模型将四旋翼的动力学方程转化为状态空间模型可以方便地进行控制设计和仿真分析。
状态空间模型包括状态向量、输入向量和输出向量,其中状态向量包括四旋翼的位置、速度和姿态等状态变量。
3. 控制系统设计四旋翼的控制系统通常采用PID控制器。
PID控制器由比例、积分和微分三个部分组成,用于调节电机转速和方向以实现飞行姿态调整和位置控制。
五、结论本文介绍了四旋翼动力学建模的基本原理和方法。