
基于飞行力学的惯导轨迹发生器及其在半实物仿真中的应用--欢迎下载并发表
收稿日期:201X-xx-xx ; 修回日期:201X-xx-xx 基金项目:国家自然科学基金(90816027);航空科学基金(20135853037);航天技术支撑基金(2013-HT-XGD-15)基于飞行力学的惯导轨迹发生器及其在半实物仿真中的应用陈凯,卫凤,张前程,于云峰,闫杰 (西北工业大学 航天学院,西安710072)摘 要:讨论了在高超声速飞行器半实物仿真中,使用飞行器六自由度模型生成捷联惯导轨迹发生器的方案,使半实物仿真中的捷联惯导系统与飞行力学模型和飞行控制系统有机地融合到一起。
介绍了六自由度模型的坐标系定义,描述了发射坐标系下由32个方程组成的高精度六自由度模型。
指出了六自由度模型中惯性器件测量的比力和角速率理论值,比力和角速率是由飞行器飞控系统作用后所产生各种力和力矩的综合结果,而不同于传统轨迹发生器中由事先设定的速度和姿态变换获得。
将发射坐标系下的导航信息推导到高超声速飞行器需求的当地水平导航坐标系下。
高超声速飞行器数字仿真表明,提出的轨迹发生器满足半实物仿真算法精度要求;半实物仿真表明,导航系统与六自由度模型、飞行控制与制导系统能够有机结合,导航结果精度满足指标要求,支撑了高超声速飞行器飞控系统性能指标评估。
关键词:轨迹发生器;捷联惯导;六自由度模型;高超声速飞行器;半实物仿真 中图分类号:V249.3文献标识码:A 文章编号:Trajectory Generator of Strapdown Inertial Navigation System on Flight Dy-namics with Application in Hardware-in-the-Loop SimulationCHEN Kai, WEI Feng, ZHANG Qian-cheng, YU Yun-feng, Y AN Jie(School of Astronautics, Northwestern Polytechnical University, Xi ’an 710072, China )Abstract : How to generate trajectory profile of strapdown inertial navigation system (SINS) based on flight dy-namics is discussed in the hypersonic vehicle hardware-in-the-loop (HWIL) simulation, which makes SINS work together in harmony with hypersonic vehicle six-degree-of-freedom (6DoF) model and flight control and guidance system. Firstly, the definition of coordinate system in 6DoF model is introduced. Then the high precision 6DoF model consists of 32 equations is described in launch centered earth-fixed (LCEF) coordinate system. The theoreti-cal value of the specific force and the angular velocity measured by inertial measurement unit (IMU) in 6DoF mod-el is pointed out. The specific force and the angular velocity is a combined result of a variety of forces and mo-ments by flight control system during flight, which is different with a traditional trajectory generator whose specific force and angular velocity is obtained from velocity and attitude change sets in advance. The navigation informa-tion in LCEF frame is converted to local ENU frame to meet hypersonic vehicle demand. The hypersonic vehicle digital simulation result reveals that the 6DoF model, the flight control and guidance system, and SINS can work together. The HWIL simulation indicates that the accuracy of SINS satisfies the requirement of hypersonic vehicle and can support the evaluation of the hypersonic vehicle flight control system performance. Keywords :Trajectory generator; Strapdown inertial navigation system (SINS); Six-degree-of-freedom model; Hypersonic vehicle; Hardware-in-the-loop (HWIL) simulation0 引 言捷联惯导系统具有导航信息全、自主性高、连续性好、更新率高等优点,是飞行器飞行控制系统的关键部件之一,各种飞行器都在广泛使用。
如X-43A 高超声速飞行器验证机采用LN-100LG 组合导航系统,在飞行试验过程中采用纯捷联惯导导航[1]。
在对捷联惯导的研究和实验中,离不开轨迹发生器的使用和研究。
最为经典的轨迹发生器就是PROFGEN ,PROFGEN 提供当地水平坐标系下的位置、速度、姿态、角速度、比力等信息,支持4种动作:垂直转弯、水平转弯、正弦航向变化和直线飞行[2]。
国内学者对轨迹发生器也进行了广泛研究:文献[3]研究了飞机飞行轨迹发生器;文献[4]介绍了弹道导弹轨迹发生器设计;文献[5]建立了六自由度非线性飞机数学模型基础上,由测试基准轨迹参数推导出陀螺仪和加速度计的理想输出;严恭敏在轨迹发生器中增加了锥运动和划船运动,用于评估惯导算法[6]。
以上研究的轨迹发生器,都能输出捷联惯导的位置、速度、姿态、角速度、比力等信息。
然而,这些发生器输出的轨迹并不是飞行器真实的飞行轨迹,只能按照固定的几种机动运动,也不能反映之外的其它飞行信息(如攻角、侧滑角)。
其共同特点是:比力由惯导系统的基本方程(比力方程)获得,角速度由设定的姿态运动规律获得。
这样的轨迹发生器适合于捷联惯导算法的研究,但无法与半实物仿真中的六自由度模型、飞行控制与制导进行融合和联调,无法在飞控系统半实物仿真使用。
在飞控系统半实物仿真中,飞行器机动由飞行控制与制导系统产生,进而产生作用在飞行器上的力和力矩,惯导系统测量的比力和角速度是由力和力矩产生的结果[7]。
本文以参加的高超声速飞行器半实物仿真试验为背景,介绍如何由精确的飞行器六自由度模型提取捷联惯导轨迹发生器所需信息的方案,使在半实物仿真中,捷联惯导、飞行控制与制导、飞行器六自由度模型实现协调工作。
论文安排为:首先,介绍发射坐标系下的飞行器六自由度模型,这是捷联惯导轨迹发生器的信息源;分析了六自由度模型比力和角速率,比力和角速率由飞控系统控制后产生的力和力矩参与作用的结果,这是与传统轨迹发生器产生比力和角速率的不同之处;然后,把位置、速度、姿态转换推导到高超声速飞行器需求的当地水平导航坐标系下;最后进行了仿真验证。
1 半实物仿真六自由度模型飞行器半实物仿真是一种硬件在回路的仿真方法,目的是将飞行器飞行控制系统接入到半实物仿真系统中,在地面实验室条件下尽可能逼真地复现飞行器在空中的飞行环境,验证和评估其飞行控制系统性能指标[8]。
半实物仿真是飞行器研制过程中的重要环节之一,包括X-43A在内的各种高超声速飞行器,均经历了复杂而艰难的半实物仿真流程,如X-43A将惯导模拟器与仿真系统同步联调,就花费了半年多的时间[9]。
半实物仿真六自由度模型运行在仿真计算机上,地面发射坐标系与地球固连,便于描述飞行器相对于旋转地球的运动,因此,飞行器飞行力学研究中,常选择发射坐标系为参考坐标系[7]。
以下给出六自由度仿真模型中各个坐标系的定义,然后给出详细的六自由度仿真模型,六自由度模型输出是捷联惯导轨迹发生器的信息源,即仿真中捷联惯导的输入由六自由度模型得到。
1.1 坐标系定义1)地心惯性坐标系(i系):原点为地球中心,ix、iy轴载地球赤道平面内,ix轴指向春分点,iz 轴为地球自转轴。
2)地球固连坐标系(e系):原点为地球中心,ex、ey轴在地球赤道平面内,ex指向本初子午线,ez轴为地球自转轴。
3)发射坐标系(g系):坐标原点与发射点o固连,ox轴在发射点水平面内,指向发射瞄准方向,oy轴垂直于发射点水平面指向上方,oz轴与xoy 面相垂直并构成右手直角坐标系。
4)发射惯性系(a系):飞行器起飞瞬间,坐标原点ao与发射点o重合,各坐标轴与发射坐标系各轴也相应重合。
飞行器起飞后,ao点及坐标系各轴方向在惯性空间保持不动。
5)弹体坐标系(b1系):坐标原点1o为飞行器的质心,11o x轴为飞行器外壳对称轴,指向头部,11o y轴在飞行器的主对称面内,11o y轴垂直于11o x轴,向上为正,1oz轴与111x o y面相垂直并构成右手直角坐标系。
弹体坐标系(b1系)相对于发射坐标系(g系)的姿态角为六自由度模型使用的姿态角[7]。
1.2 质心动力学方程在发射坐标系中的质心动力学方程为:22'()2c km m m mt tδδδδ=-⨯⨯-⨯++++e e er rP R F F gωωrω(1) 式(1)中:22tδr是相对加速度项,22,,/Tx y zt dv dv dv dtδδ⎡⎤=⎣⎦r,,,Tx y zv v v⎡⎤⎣⎦是飞行器发射坐标系的速度;P是发动机推力矢量;R是飞行器所受到的空气动力矢量;cF是飞行器执行机构产生的控制力矢量;'kF是附加哥氏力;m g是地球引力,00erωem mg'mg=+g rω,其中()222e 1()(15sin )r g'fM r J a r φ⎡⎤=-+-⎣⎦,()22e e 2()5sin g fM r J a r ωφ=-,地球引力采用J2模型,因此重力模型适用于20km 以上高度;()e m =-⨯⨯e e F ωωr 为离心惯性力;2k m t δ=-⨯e F ωr 为哥氏惯性力。
飞控系统半物理仿真教学实验探究
飞控系统半物理仿真教学实验探究作者:唐鹏张文涛刘晓锋来源:《教育教学论坛》2021年第49期[摘要] 目前,飞行控制系统教学实验主要以Matlab/Simulink建模仿真为主,传统手工编码设计控制器软件的设计方法面临教学难度大、调试过程复杂等问题。
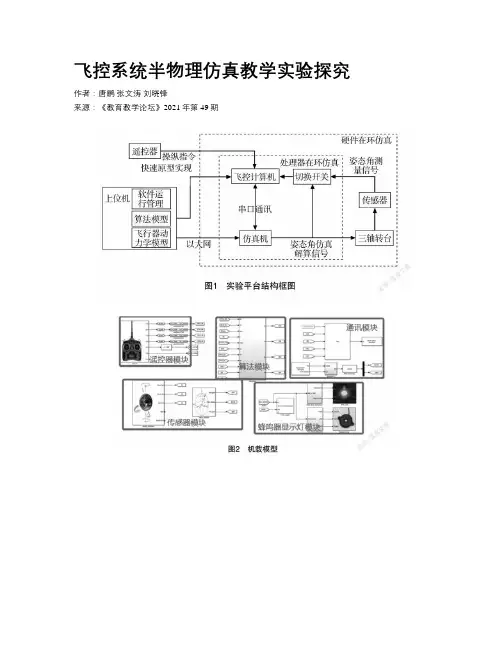
基于快速原型技术,引入三轴转台、飞控计算机等硬件设备,设计了半物理仿真教学实验。
教学结果表明,教学实验能够帮助学生理解数学仿真和实际飞行之间如操纵指令的延迟、传感器特性干扰、离散域和连续域之间的差异,了解飞行器的姿态运动及地面实验的方法,有利于提高学生的实践能力和综合解决问题的能力。
[关键词] 飞行控制系统;基于模型;半物理仿真;教学实验[基金项目] 2020年度北京航空航天大学本科生教学改革项目“飞行器适航技术专业课程设计教学实践”[作者简介] 唐鹏(1980—),男,北京人,博士,北京航空航天大学交通科学与工程学院实验师,主要从事飞行控制与试飞研究;张文涛(1995—),男,河南焦作人,北京航空航天大学交通科学与工程学院2019级交通运输工程专业硕士研究生,研究方向为无人机飞行控制系统半物理仿真和地面驗证;刘晓锋(1979—),男,辽宁凌源人,博士,北京航空航天大学交通科学与工程学院副教授(通信作者),主要从事系统建模与控制飞行研究。
[中图分类号] C229.29 [文献标识码] A [文章编号] 1674-9324(2021)49-0082-04 [收稿日期] 2021-04-20一、引言飞行控制系统的开发遵循设计—实现—验证的V模式,地面设计与试验主要包括以下步骤:动力学建模、控制器设计、数字仿真验证、控制算法/软件实现、半物理仿真验证[1-3]。
在传统的飞控系统设计中,完成飞行控制律设计和数字仿真验证后,需要根据飞控硬件系统开展机载代码编写、测试。
而目前基于模型的飞控系统开发技术方兴未艾,在飞控工程师基于Matlab/Simulink设计平台完成控制律设计后,可以直接生成机载代码,大幅提升飞控系统研发效率。
一种航空自导深弹控制系统半实物仿真系统[发明专利]

专利名称:一种航空自导深弹控制系统半实物仿真系统专利类型:发明专利
发明人:蒋平,夏中亚,王志刚,熊童满,杜鹏
申请号:CN201911307307.5
申请日:20191218
公开号:CN111258229A
公开日:
20200609
专利内容由知识产权出版社提供
摘要:本发明公开了一种航空自导深弹控制系统半实物仿真系统,属于航空自导深弹控制技术领域,结合真实的控制系统,即包括陀螺仪、控制模块、舵机及舵机组件,增加半实物仿真系统,包括通信模块、惯性测量组件、三轴转台、运动仿真参数解算模块以及装定模块;控制系统、通信模块、三轴转台以及装定模块组合形成深弹模拟弹体,对该深弹模拟弹体进行投放,并在投放过程中实现深弹控制策略,以三轴转台进行深弹运行姿态的模拟,以运动仿真参数解算模块进行深弹模拟弹体控制过程的运动仿真参数解算,在整个半实物仿真系统运行过程中,能够有效的模拟深弹工作环境和姿态变化,并将真实的控制系统直接参与仿真过程,提高了仿真结果的可靠性和置信度。
申请人:中国船舶重工集团有限公司第七一0研究所
地址:443003 湖北省宜昌市西陵区胜利三路58号
国籍:CN
代理机构:北京理工大学专利中心
代理人:高会允
更多信息请下载全文后查看。
激光制导武器半实物仿真系统的分析与实现

信息H程激光制导武器半实物仿真系统的分析与实现刘聪,张洋(中国飞行试验研究院,陕西西安,710089)摘要:首先,对于激光制导武器半实物仿真系统的设计是建立在激光制导弹药的背景下,阐明了激光制导武器半实物仿真系统的实验目标与内容,并介绍了激光制导武器的功能定位以及组成架构;其次,在室内半实物仿真环境下,基于激光制导武器中引导头的光学特性及制导与控制原理,设计出激光制导武器半实物仿真系统架构;最后,设定两种初始条件,进行仿真实验对比,查证结果显示建立在该导引头及角速率陀螺的控制系统上,能够使激光制导武器的精准度得到进一步提升。
关键词:激光制导;半实物仿真;精准度;光学特性0引言半实物仿真系统是用于弹上部件引入仿真回路,并为其模拟出真实的应用场景的仿真方法,除实物外,以数学模型进行仿真。
半实物仿真系统能够有效解决建模困难的问题,且具备较高的仿真置信度,能够为技术决策提供丰富可靠数据资源。
因此,半实物仿真方法是激光制导武器系统设计与开发中必要的性能评价手段与建造工具,科学应用于系统的设计、研制、评估等各个阶段。
目前,全球科技与军事力量都在不断强化,对于制导武器的开发水平也随着仿真技术的发展而快速提升,为提升我国武器装备的仿真实验技术,必须针对激光制导武器的半实物仿真平台进行科学研究与战略开发。
1制导系统半实物仿真试验的目的和内容对激光制导武器进行半实物仿真试验是为了利用仿真打靶的手段,将对弹的激光制导武器的制导部件与各部系统性能进行考核,保证制导精确度与系统动态性能,为激光武器的性能评判提供数据依据。
关于稳定回路,关键是对自动驾驶仪中所涉及到的惯性器件与控制电路进行考核,关于舵机回路,关键是对其静态与动态特性对激光制导系统精准度与性能产生的影响进行考核;关于引导回路,关键是对导引头上的探测器进行非线性特征检测与目标跟踪特性检测,以此保证激光制导武器动态性能的质量与精准度的控制。
制导武器半实物仿真系统的展开依据是按照由开环至闭环、由部分至整体、由小回路至大回路的标准E。
基于xPC的飞行控制系统半实物仿真设计

t e s mi h sc lsmu ain s s m a ih c n ie c e e h e — y i a i lt y t h sh g o f n e l v 1. p o e d
Ke wo ds: fihtc nr ls se ;x y r l g o to y tm PC a e ;s m ip sc lsm uai n t ̄ t e — hy ia i lto
WANG a . o g Xio d n ,DONG n. i ,YAO Xi r n a Cho g n。
( .es y X ’ n 7 0 3 , hn ; 1 C l eo E g e i , i o c n i ern nv ri , i a 1 0 8 C i a e n n t 2 T eT id Fih c d myo i F r e Jn h u1 1 0 C ia . h hr l t a e f r o c ,i z o 2 0 0, hn ) g A A
可 执行 代 码 。该 代 码 可 以 实 时 地运 行 在 无 任 何 操 作 系 统 的
半实物仿真是把数学模 型 、 实体模 型和系统 的实际 设 备联系在一起运行 , 组成仿真 系统 。实 时性是进 行半实物
仿真 的必 要 前 提 。从 系 统 的观 点 来 看 , 有 实 物 介 入 仿 真 因
捷联惯导系统仿真器设计
捷联惯导系统仿真器设计
程慧俐;以光衢;张洪铖
【期刊名称】《系统仿真学报》
【年(卷),期】1994(6)4
【摘要】本文介绍捷联惯导系统仿真器的设计方案。
仿真器包括四个模块:飞行轨迹发生器,惯性敏感元件仿真器,故障发生器,导航计算器。
该仿真器分别用C语言及FORTRAN语言在微机上实现。
【总页数】8页(P41-48)
【关键词】惯性导航系统;系统仿真;仿真器
【作者】程慧俐;以光衢;张洪铖
【作者单位】北京航空航天大学自动控制系
【正文语种】中文
【中图分类】V249.322
【相关文献】
1.捷联式惯导系统仿真器设计 [J], 王喜龙;程远;吴汪洋
2.基于VS的捷联惯导系统仿真器设计 [J], 李路苹;徐景硕;陈震
3.一种新的船用捷联惯导系统数字仿真器的设计 [J], 罗恬颖;徐景硕;汤文超;王晓飞
4.捷联惯导系统仿真器的设计与实现 [J], 陈敏;安艳辉;李晓华
5.无人车捷联惯导系统仿真器设计 [J], 李超; 王吉华; 郭栋; 曲金玉
因版权原因,仅展示原文概要,查看原文内容请购买。
半实物仿真技术在飞行器研制中的应用

半实物仿真技术在飞行器研制中的应用导言随着航空技术的不断发展,飞行器研制的过程变得越来越复杂。
传统的试验方法在成本、时间和安全性方面存在很大的局限性。
因此,半实物仿真技术作为一种重要的辅助手段,在飞行器研制中发挥着重要的作用。
本文将探讨半实物仿真技术在飞行器研制中的应用,并分析其优势和不足之处。
半实物仿真技术概述半实物仿真技术是一种将实物和计算机仿真相结合的技术方法。
它通过建立真实的硬件系统或实物模型,并与仿真软件相连接,使得硬件系统或实物模型能够与虚拟环境进行交互。
半实物仿真技术能够模拟真实环境下的各种情况和事件,为飞行器研制工作提供了高保真度的验证和测试平台。
半实物仿真技术在飞行器研制中的应用1. 飞行器设计验证在飞行器设计的早期阶段,使用半实物仿真技术进行验证是非常重要的。
通过建立飞行器的实物模型,并结合相关的仿真软件,可以对飞行器的各项性能进行分析和评估。
例如,可以通过半实物仿真技术来验证飞行器的气动特性、结构强度和稳定性等。
这样可以大大降低实际试飞带来的风险和成本,同时加快设计迭代的速度。
2. 系统集成测试在飞行器研制的过程中,系统集成测试是一个非常重要的环节。
通过半实物仿真技术,可以将各个子系统进行模拟和集成,以验证整个飞行器系统的性能和可靠性。
这种方法可以提前发现和解决潜在的问题,确保飞行器的正常运行。
半实物仿真技术不仅可以模拟真实的工作环境,还可以模拟各种异常情况和故障,使得系统的测试更加全面和真实。
3. 飞行器操作培训在飞行器研制完成后,飞行操作员的培训是非常重要的。
通过半实物仿真技术,可以将真实的驾驶舱和飞行操作界面进行模拟,并结合相关的控制软件,提供真实的操作体验。
飞行操作员可以通过模拟场景进行训练,熟悉飞行器的各项系统和操作流程,提升其操作技能和应对突发事件的能力。
这种培训方法具有较低的成本和安全风险,同时提高了培训效果。
半实物仿真技术的优势半实物仿真技术在飞行器研制中具有以下一些优势:1.成本效益:相比于传统的实物试验,半实物仿真技术的成本要低得多。
制导火箭弹飞行控制半实物仿真系统设计
YANG Yo n g — l i a ng, W U Xi a o - y i , LI Yi n g, W ANG Bi n- y i
( N o t r h w e s t I n s t i t u t e o f Me c h a n i c a l &E l e c t r i c a l E n  ̄ n e e r i n g , X i a n y a n g 7 1 2 0 9 9 , C h i n 口 )
中图分类号 : T J 7 1
文献标识码 : A
De s i g n o f Ha r d wa r e - i n - t h e - Lo o p S i mu l a t i o n o f F l i g h t Co n t r o l S y s t e m f o r Gu i d e d Ro c k e t
路仿真实验 , 使 算法 在硬件实现之前得到检验 。根据 半实物仿真试验结果 , 可 以优化控制参 数 , 调整控制策 略 , 完善 控制算 法 , 并为控 制软件的设计 、 改进及优 化提供 了试验 环境 。最后 通过试验验 证 , 该 半实物仿真 系统运行稳定可 靠, 实时 I 生强 , 具有工程应用价值 。 关键词 : 制 导火 箭弹 , 飞行控制 , 半 实物仿 真 , 快速控制原型
基于分布式仿真技术的惯性导航模拟训练软件设计
基于分布式仿真技术的惯性导航模拟训练软件设计
孙时珍;吴晓男;徐庆九
【期刊名称】《海军航空工程学院学报》
【年(卷),期】2010(025)005
【摘要】利用两台计算机分别对飞机的飞行过程(圆周协调转弯)和惯导系统进行仿真,对飞机飞行过程的仿真采用VC++和LabWindows/CVI语言,同时运用LabWindows/CVI语言完成了可视界面的制作,制作的用户界面直观、方便、简洁,易于使用与维护.最后利用相应的通讯程序通过网络将两台模拟器连接起来,完成基于分布式仿真技术的惯性导航模拟训练软件设计和实现.
【总页数】5页(P527-530,541)
【作者】孙时珍;吴晓男;徐庆九
【作者单位】海军装备部航空技术保障部,北京,100083;海军航空工程学院,控制工程系,山东,烟台,264001;海军航空工程学院,控制工程系,山东,烟台,264001
【正文语种】中文
【中图分类】TP311.53
【相关文献】
1.基于DSP的微惯性导航系统软件设计 [J], 黄丽斌;王寿荣;蔡体菁;杨文
2.基于脚本语言的雷达模拟训练软件设计方法 [J], 顾荣军;刘朝阳;周志增;杨建斌
3.基于WinCE的自行火炮火控系统模拟训练器软件设计 [J], 程治新;张瑞;黄丽娟;文谷生
4.基于半实物仿真技术的火箭布雷车模拟训练系统研制 [J], 李剑;杨小强
5.基于游戏化体验的火灾模拟训练软件设计 [J], 顾汉杰;许娅芬
因版权原因,仅展示原文概要,查看原文内容请购买。
基于xPC目标的无人机飞控半实物仿真技术研究与应用
制工作的有力手段 , 可有效提高飞行控制系统研制
质量 、 缩短 研 制周期 和节 省研 制 费用 。本 文 搭建 了 基 于 x C 目标 实 时仿 真开 发 环 境 的无 人 机 飞控 半 P
值 已经 得 到 了国 内外 的高度 重视 , 人 机 的研 制 在 无
世 界 范 围 内得 到蓬 勃发 展 。
通信。
广 葡丽— 一 — — — —
. 堕- 无 l 匦 壅卜 鍪 飞 1 垫 藉 r 壹 _ 转 控 卜 萎 鏖 竖 _一 人 五 - 机l堕 口 咂圆匦] . 转 、 —
一
挚
Байду номын сангаас
—
匪亘匦匿=一 辇 器 】 _
匝垂巫匝 — — — — —
大 的 Sfn t n s se fn t n 作为 Smuik功 - ci (y tm u ci ) u o o i l n 能模块 的扩 展 。Sfn t n可 以用 C语 言 编 写 , -u ci o 由 MATI AB提 供 的 me x编译 器 编 译 成 dl 件 , l文 供
f s ,t ea t o f h a e k su eo h y tm f ATL i t h u h ro ep p rma e s ftes se o r t M AB’ UAV ad r o i lto r ewihan m — S h r wa ei l psmuaint me g t u n o o
3 1 仿 真 平台设 计方 案 .
2 x C 目标 实 时仿 真 环 境 P
x C半 实 物仿 真 目标 是 MahWok 公 司 提 P t r s
供 和 发 行 的 一 个 基 于 MAT / e l Ti I AB R a- me
船用指北平台式惯导模拟器中轨迹发生器设计
Vol. 43, No. 3Mar., 2021第43卷第3期2021年3月舰船科学技术SHIP SCIENCE AND TECHNOLOGY船用指北平台式惯导模拟器中轨迹发生器设计张梦得I,胡柏青I,陈琪2,张会东1(1.海军工程大学导航工程教研室,湖北武汉430033;2.武警海警总队山东支队青岛大队,山东青岛266033)摘 要:针对船用指北方位平台式惯导模拟器的需要,设计了一种贴合于舰船实际情况的轨迹发生器。
根据舰船常见的运动状态给出了轨迹发生器的解析式方程,以及需要输入软件系统的运动参量,并在实验部分对设计的 轨迹发生器进行了仿真实验。
通过将轨迹发生器生成轨迹以及惯导在轨迹发生器生成的IMU 参数下,自主、组合工作模式生成的轨迹进行比较,证明了算法的有效性。
本文研究结果可为下一步船用指北平台式惯导模拟器的设计提供软件支持。
关键词:指北方位平台式惯导;舰船;模拟器;轨迹发生器;解析法中图分类号:U666.12 文献标识码:A文章编号:1672 - 7649(2021)03 - 0146 - 05 doi : 10.3404/j.issn.l672 - 7649.2021.03.028Design of trajectory generator in marine digital northplatform inertial navigation simulatorZHANG Meng-de 1, HU Bai-qing 1, CHEN Qi 2, ZHANG Hui-dong 1(1. Navigation Engineering Department of N aval University of Engineering, Wuhan 430033, China;2. Qingdao Brigade, Shandong Branch of the Armed Police Marine Police Corps, Qingdao 266033, China)Abstract: In order to meet the needs of the platform inertial navigation simulator in the North position, a trajectory gen erator is designed, which is suitable for the actual situation of the ship. According to the common motion state of the ship, theanalytic equation of the trajectory generator is given, and the motion parameters of the software system need to be input. In the experimental part, the trajectory generator is simulated. By comparing the generated trajectory of the trajectory generator, the inertial navigation system generates trajectory under the IMU parameters generated by the trajectory generator and in theindependent and combined mode, which proves the effectiveness of the algorithm. The research results of this paper can provide software support for the next step of the design of the platform inertial navigation simulator.Key words : digital north platform inertial navigation ; ship ; simulator ; traj e ctory generator ; analytical methodo 引言平台式惯性导航系统是自主式导航系统,能够为 舰船精确导航,是现代舰船上不可或缺的重要装备DT 。