
无碳小车Matlab轨迹仿真及路径图
无碳小车Matlab仿真程序及路径图1.仿真程序
clear
clc
tic
%符号定义
%重物下降的高度h
%驱动轴转过角度sd2
%驱动轴传动比i
%转向轮轴心距b
%转向杆的长c
%转向轮转过的角度af
%驱动轮半径R
%驱动轮A与转向轮横向偏距a1
%驱动轮B与转向轮横向偏距a2
%驱动轴与转向轮的距离d
%小车行驶的路程s
%小车x方向的位移x
%小车y方向的位移y
%轨迹曲率半径rou
%曲柄半径r1
%绳轮半径r2
%参数输入
n=1000;
h=linspace(0,0.4,n);
i1=0.5;
i2=1.05;
R=0.16;
%驱动轮A与转向轮横向偏距a1 a1=0.08;
%驱动轮B与转向轮横向偏距a2 a2=0.08;
%曲柄半径r1
r1=0.02;
%绳轮半径r2
r0=0.006;
%驱动轴与转向轮的距离d
d=0.2;
%连杆与转向轮的距离c
c=0.04;
%算法
g=-10;
sd0=h/r0;
sd2=sd0/i2;
af=atan(r1.*sin(sd2)/c);
format long
rou=a1+(d)./(tan(af));
s=sd1*R;
ds=s(2)-s(1);
dy=ds*cos(af);
dx=-ds*sin(af);
x=cumsum(dx);
y=cumsum(dy);
xb=x-(a1+a2).*cos(af);
yb=y-(a1+a2).*sin(af);
xc=x-a1*cos(af)-d*sin(af);
yc=y-a1*sin(af)+d*cos(af);
plot(x,y,'b',xb,yb,'b',xc,yc,'r');
hold on
grid on
for i=1:20
t=0:0.01:2*pi;
xy=0.01.*cos(t)-0.23;
yy=0.01.*sin(t)+i;
hold on end
2.仿真路径
Welcome To Download !!!
欢迎您的下载,资料仅供参考!。
“S”形轨迹无碳小车的结构设计与运动仿真
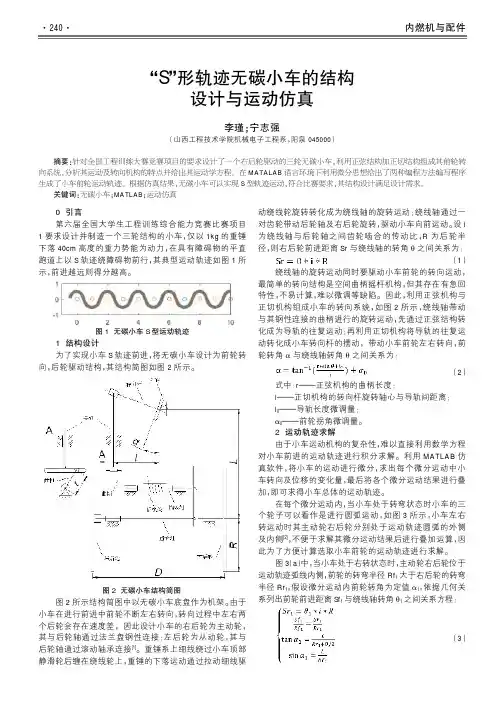
将小车微分运动看作是绕其某一圆心的圆周运动,如
图 3 所示,则小车车身中线运动的圆弧长度为前轮运动距
离 Sf,圆弧半径为 Rf,小车车身中线在微分运动 i 内转过
的角度为:
(7)
图 4 小车微分运动原理图
方法 2: 将小车微分运动看作小车车身中线末端沿着上一个 微分运动结束时的中线方向直行,车身中线前端 (即前
(2) 式中:r———正弦机构的曲柄长度; l———正切机构的转向杆旋转轴心与导轨间距离; l0———导轨长度微调量; 琢0———前轮拐角微调量。 2 运动轨迹求解 由于小车运动机构的复杂性,难以直接利用数学方程 对小车前进的运动轨迹进行积分求解。利用 MATLAB 仿 真 软 件 ,将 小 车 的运 动 进 行 微 分 ,求 出 每 个 微 分 运 动 中 小 车转向及位移的变化量,最后将各个微分运动结果进行叠 加,即可求得小车总体的运动轨迹。 在每个微分运动内,当小车处于转弯状态时小车的三 个轮子可以看作是进行圆弧运动,如图 3 所示,小车左右 转运动时其主动轮右后轮分别处于运动轨迹圆弧的外侧 及内侧[2],不便于求解其微分运动结果后进行叠加运算,因 此为了方便计算选取小车前轮的运动轨迹进行求解。 图 3(a)中,当小车处于右转状态时,主动轮右后轮位于 运动轨迹弧线内侧,前轮的转弯半径 Rf1 大于右后轮的转弯 半径 Rr1,假设微分运动内前轮转角为定值 琢1,依据几何关 系列出前轮前进距离 Sf1 与绕线轴转角 兹1 之间关系方程:
(3)
Internal Combustion Engine & Parts
· 241 ·
轮)沿着前轮方向前行[3],如图 4 所示,则可得出微分运动 i 结束后小车车身中线相对跑道在微分运动内转过的角 度 茁(i)为:
基于Matlab的汽车无人驾驶路径规划

收稿日期:2021-02-04基金项目:湖南科技学院校级科研项目(No.20XKY051),湖南科技学院应用特色学科建设项目。
第一作者简介:王道正(1995—),男,湖南邵阳人,湖南科技学院电子与信息工程学院电子信息工程专业2016级学生。
通信作者:潘学文(1983—),男,湖南永州人,硕士研究生,湖南科技学院电子与信息工程学院讲师,从事电子与通信方面课程教学工作。
DOI:10.16525/ki.14-1362/n.2021.04.12总第202期2021年第4期Total of202 No.4,2021创新发展现代工业经济和信息化Modern Industrial Economy and Informationization基于Matlab的汽车无人驾驶路径规划王道正,唐雅媛,王林惠,潘学文(湖南科技学院电子与信息工程学院,湖南永州425199)摘要:采用人工势场法进行路径规划和避障,建立新的汽车无人驾驶路径规划环境模型。
汽车以自身的圆周势场进行探测,每次移动都会使势力场发生改变,在进行信息收集后判断避开障碍物的所有路径,最终在规划的路径中找出最佳路径,从而完成避障和路径规划。
避障路径规划技术能够指引汽车避开障碍物,避免事故的发生,对提高道路交通的安全水平大有帮助。
关键词:Matlab;避开静态障碍物;局部路径规划;人工势场法中图分类号:TN911-4;G434文献标识码:A文章编号:2095-0748(2021)04-0028-03引言人民的生活水平正在逐步提高,汽车成为人们生活中首选的出行工具。
但随之而来的是我国日益严峻的道路交通安全形势,人们也越来越重视行车安全。
随着人工智能的发展,自动驾驶商用汽车智能化技术逐渐成熟,使无人驾驶商用化进程继续加快,成为当下热门的科技之一[1-2]。
无人驾驶技术适用于人们生产和生活的方方面面,如智能仓库搬运车能独立规划路线,进行货物分类搬运,从而使效率大大提高[3-4]。
无碳小车轨迹模拟及转向机构的优化

无碳小车轨迹模拟及转向机构的优化李杰;谢良喜;马昭;陈建文;章毅;田志翔【摘要】为了设计能自动绕障的无碳小车,建立了曲柄摇杆转向机构的数学模型,采用MATLAB进行小车轨迹模拟,发现转向机构的初始参数不尽合理.采用CAD模拟与数值分析相结合的方法,对转向机构参数进行了优化,最终设计出较优的曲柄摇杆转向机构,在此基础上设计、制作了无碳小车,取得了良好效果.【期刊名称】《机械工程师》【年(卷),期】2015(000)007【总页数】3页(P36-38)【关键词】无碳小车;曲柄摇杆机构;MATLAB;优化处理【作者】李杰;谢良喜;马昭;陈建文;章毅;田志翔【作者单位】武汉科技大学机械自动化学院,武汉430081;武汉科技大学机械自动化学院,武汉430081;武汉科技大学机械自动化学院,武汉430081;武汉科技大学机械自动化学院,武汉430081;武汉科技大学机械自动化学院,武汉430081;武汉科技大学机械自动化学院,武汉430081【正文语种】中文【中图分类】TP391.70 引言全国大学生工程训练综合能力竞赛命题中,有一项主题为“无碳小车越障竞赛”,要求小车利用重块的重力势能驱动,在前行时能够自动绕过赛道上按一定间隔设置的障碍物,以小车成功绕障数量和前行的距离和来综合评定成绩。
此命题对小车的运行轨迹有着很高要求,而转向机构设计是保证小车按最优轨迹运行的关键。
较好的转向机构方案的有4种,分别是曲柄摇杆机构、曲柄摆杆机构、空间四杆机构和正弦机构。
经过综合比较,我们选用曲柄摇杆机构作为小车转向机构。
为了提高设计质量,需要在设计阶段对小车运行轨迹进行模拟,并根据模拟结果,对转向机构进行参数化优化。
图1 曲柄摇杆机构模型图1 转向机构的数学建模如图1所示为该绕障小车曲柄摇杆转向机构示意图,将机构置于直角坐标系xoy 中,摇杆的固定铰链与坐标系原点重合,机架与x轴重合,其中曲柄长度a,连杆长度d,摇杆长度c,机架长度d,曲柄与机架的夹角记为θ,摇杆与机架之间的夹角为γ。
8字形无碳小车的建模与Matlab仿真
8字形无碳小车的建模与Matlab仿真作者:武时会来源:《科技风》2017年第14期DOI:10.19392/ki.16717341.201714023摘要:针对第5届工程训练大赛“无碳小车”的要求,设计出一种利用重力使能转化为动能的三轮8字形“无碳小车”,利用转向机构改变运动方向以实现无碳小车行进路线沿8字形轨迹绕行。
运用Solidworks进行建模装配,并利用相关运动学公式计算出8字形曲线的理论轨迹,以便设计出结构更加合理的8字形无碳小车。
关键词:无碳小车;运动仿真;工程训练;Solidworks建模给定一重力势能,根据能量转换原理,设计一种可将该重力势能转换为机械能并可用来驱动小车行走的装置[1]。
该自行小车在前行时能够自动避开赛道上设置的障碍物,把他称为无碳小车。
设计出的8字形无碳小车需要合理转化重力势能,以求能走出更多8字绕行轨迹[2]。
本文基于Solidworks平台对小车进行零部件设计,然后进行装配。
并通过Matlab软件行走轨迹进行模拟仿真,得到结构合理、绕行次数加多的8字形无碳小车。
1 结构方案设计与建模根据大赛要求,需设计出结构合理,能完成绕行8字轨迹的要求,为方便设计这里讲整车运动结构划分为3个相关模块进行分别设计,3个模块分别为驱动行进模块、转向模块以及微调模块。
1.1 驱动行进模块设计驱动模块作用是将重块的重力势能转化为此8字形无碳小车的行进动能。
并将这一动能传递给驱动轮以带动整车沿8字轨迹绕行[3],驱动行进模块除实现这一功能要求外还需要达到以下几点额外要求:(1)重力势能产生的驱动动能应合理以避免整车在行进过程中产生过大的行进速度导致整车翻转,或整车在行进过程中产生额外偏载荷。
(2)行进过程中速度应先加速后减速,以保证整车行进稳定性。
(3)整车行至终点时,速度应逐渐减小至最小值以避免撞击。
(4)重物竖直下降速度随时间在增大,为增加重力势能转化率,应设法减小驱动过程中整车的内部耗能。
双8字形轨迹无碳小车的设计与仿真

图 6 前轮支架微调设计
2.3.2 凸轮处微调方案 在凸轮处增加一个紧定螺丝,拧松紧定螺丝可以使凸 轮移动,用来调节凸轮位置。从而实现小车振幅的微调。
3.3 确定转向轮向左、向右时最大转角参数及此时余 弦曲线对应点的曲率半径
基于曲线曲率半径公式:
(2)
(1)
由 Matlab 软件计算得
当
时,圆曲线的圆弧长为
L2。同理运用曲线积分公式可得
。
双“8”轨迹总弧长
。
3.2 小车后轮直径 D(1 双“8”轨迹以 x=350 为对称轴) 以双“8”轨迹的位于对称轴左边区域的函数图形为小
车运动周期轨迹。令其弧长为 L4
取齿轮传动比为 1:4。齿轮模数 1,小齿轮 30 齿;大齿 轮 120 齿。两齿轮圆心距为 75 取两齿轮轴之间的距离为 70。设计驱动轮 B(左轮)与转向轮 A(前轮)的横向偏距 a1=62;从动轮(右轮)C 与转向轮 A 横向偏距 a2=62。小车 车宽 124。设计驱动轴与转向轮轴的距离为 d=111。
· 118 ·
内燃机与配件
双 8 字形轨迹无碳小车的设计与仿真
王相楠曰周浩
(武汉商学院,武汉 430056)
摘要院基于 2019 年第六届全国大学生工程训练综合能力野 8冶字型赛道避障行驶常规赛的规则袁进行无碳小车设计探索袁主要是凸 轮组合机构的设计遥通过 Solidworks 软件进行三维建模袁应用 Matlab 软件对无碳小车运动轨迹以及结构尺寸细化设计进行数学建模袁 进而优化设计参数袁对微调方案进行合理分析遥
图 4 小车结构简图
Internal Combustion Engine & Parts
适用于“无碳小车”走特定轨迹的凸轮机构及其设计方法(彩色版)

适用于“无碳小车”走特定轨迹的凸轮机构及其设计方法(彩色版)论文小白全国大学生工程训练综合能力竞赛,是由教育部高等教育司发文举办的竞赛活动之一。
“‘8’字无碳小车绕障行驶常规赛”作为该竞赛的赛项之一,在将于2019年5月份举办的竞赛中首次改为“双8”字型轨迹,较之前的单“8”字型难度明显提升。
但,绕桩轨迹的变化,根本上来说只是凸轮廓的变化[1],然而,目前我们能检索到的文章,仅少部分有其独特完整的方法[2],大部分仅是对凸轮廓的生成方法或模型建立的简短说明[3~4],就该比赛赛题规则及其善变而言,没有很强的针对性和普适性等而显得单薄[5];就后续的过程而言,缺少材料选取与检验分析等[6]而显得后继乏力。
这篇文章体系完备、结构合理、选材恰当。
这种凸轮机构及其设计方法能轻松应对赛题变化,具有一定的应用前景和价值。
1赛题规则解读如图1所示,中间三个圆点是障碍桩,分别标记为①、②和③。
1.1赛题特点及机构的选择如图1,假设小车从O点发车,方向如箭头所示(若未强调,均默认从此方向)。
它在绕桩②时必然向右转(以无碳小车自身来说,下同),绕桩①时必然向左转……表面上看,小车绕完3根桩是一个周期,但实际却不是;而且,在绕奇数号桩与绕偶数号相比,所要走的路程也有很大不同。
因此可得到如下事实:(1)一般情况下,小车绕过如图1所示三个障碍桩为两个周期;(2)一般情况下,小车绕过奇数号桩比绕偶数号桩,要走过更长的路程。
图1赛场俯视图根据这一特点,可以选择不完全齿轮机构、空间四连杆机构、槽轮机构以及凸轮推杆机构等。
但,例如不完全齿轮机构,有着加工复杂,速度存在突变,有刚性冲击以及不稳定等缺点,很难保证在比赛中轨迹偏差较小;四连杆机构活动关节较多,生产及装配累计误差较大,后期的调试难度也大大增加。
摆动从动件盘形凸轮机构刚好克服以上关键性缺点;另外,还能对其轨迹进行较为灵活的规划,而且稳定性较好。
1.2轨迹的规划与表达式的确定能完成比赛的绕桩轨迹并不唯一,所以首先需要对小车行走轨迹进行规划。
8字形无碳小车的建模与Matlab仿真
科技风2017年7月下科技创新DOI:10.19392/ki.1671-7341.2017140238字形无碳小车的建模与Matlab仿真武时会重庆人文科技学院重庆401520摘要:针对第5届工程训练大赛“无碳小车”的要求,设计出一种利用重力使能转化为动能的三轮8字形“无碳小车”,利用 转向机构改变运动方向以实现无碳小车行进路线沿8字形轨迹绕行。
运用Solidworks进行建模装配,并利用相关运动学公式计算 出8字形曲线的理论轨迹,以便设计出结构更加合理的8字形无碳小车。
关键词:无碳小车;运动仿真;工程训练;Solidworks建模给定一重力势能,根据能量转换原理,设计一种可将该重 力势能转换为机械能并可用来驱动小车行走的装置[1]。
该自 行小车在前行时能够自动避开赛道上设置的障碍物,把他称为 无碳小车。
设计出的8字形无碳小车需要合理转化重力势能,以求能走出更多8字绕行轨迹[2]。
本文基于SMdwoks平台对 小车进行零部件设计,然后进行装配。
并通过M Q Q软件行走 轨迹进行模拟仿真,得到结构合理、绕行次数加多的8字形无 碳小车。
1结构方案设计与建模根据大赛要求,需设计出结构合理,能完成绕行8字轨迹 的要求,为方便设计这里讲整车运动结构划分为3个相关模块 进行分别设计,3个模块分别为驱动行进模块、转向模块以及微 调模块。
1.1驱动行进模块设计驱动模块作用是将重块的重力势能转化为此8字形无碳 小车的行进动能。
并将这一动能传递给驱动轮以带动整车沿8 字轨迹绕行[3],驱动行进模块除实现这一功能要求外还需要达 到以下几点额外要求:(1)重力势能产生的驱动动能应合理以 避免整车在行进过程中产生过大的行进速度导致整车翻转,或 整车在行进过程中产生额外偏载荷。
(2)行进过程中速度应先 加速后减速,以保证整车行进稳定性。
(3)整车行至终点时,速 度应逐渐减小至最小值以避免撞击。
(4)重物竖直下降速度随 时间在增大,为增加重力势能转化率,应设法减小驱动过程中 整车的内部耗能。
基于MATLAB的“8”字绕障无碳小车的轨迹模拟
摘 要 :设计了一种数控激光切割机智能夹钳系统,这种智能夹钳系统能够实现板材加工过程中的固定,利用夹钳固定板 材时,保证夹钳使用的方便性,而且能使板材利用率达到最高。
关 键 词 :板材加工;激光切割;夹钳
中图分类号:1G 4S 5
文献标志码: B
文章编号:1〇〇2-2333( 2〇17 )〇1-〇〇98-〇2
小车由动力机构、传 动 机 构 、差 速 机 构 、转向机构、微 调 机 构 和 机 架 共 6部 分 构 成 。其 中 传 动 机 构 为 二 级 齿 轮 传 动 ,传动比为1:8。而转向机构使用RSSR空间四杆机构实 现 小 车 前 轮 转 向 ,使用不对称的不完全齿轮实现不对称 的 间 歇 运 动 ,以 实 现 驱 动 轮 在 内 外 圈 运 动 路 程 不 同 的 设 计 要 求 。不 完 全 齿 轮 两 段 光 滑 弧 长 比 1:2 。 3 轨迹模拟
B'D='姨B'E1+ DE1 -
B 忆C='姨BC2-BB 忆2= V s C 2-ABsina2; 茁= 蚁B忆DC- 蚁B忆DE
=arccos I B 1D2+ CD2- B忆C2-arctan 蓸-B-’-E '
\ 2 B ’D-CD 蔀
' DE
2)后 主 动 轮 转 角 。
小 车 转 角图如图2所 示 ,已 知 :车长即前轮中心到后
轮中心的垂直距离GH,车宽即两后轮中间的距离M N 传
网址 电 邮 :hrbengineer@ 2017 年第 1 期
97
机械工程师 MECHANICAL ENGINEER
激光切割机智能夹钳系统
顾 春 \ 周 建 华 \ 周 庆 2, 岳俊强2, 陈林2 (1.扬州大学机械工程学院,江苏扬州225009;2.江苏金方圆数控机床有限公司,江 苏 扬 州 225127)
基于MATLAB的“长征”路线无碳小车设计与仿真
基于MATLAB的“长征”路线无碳小车设计与仿真目录1. 项目概述 (3)1.1 项目背景 (3)1.2 目标与意义 (4)1.3 项目范围与限制 (5)2. 理论基础 (7)2.1 电动汽车技术 (8)2.2 MATLAB在控制系统设计中的应用 (9)2.3 长征路线特点分析 (10)3. 设计原则与要求 (11)3.1 性能指标 (12)3.2 安全性要求 (13)3.3 环保与可持续性 (14)4. 长征路线小车设计 (16)4.1 总体设计方案 (17)4.2 动力系统设计 (18)4.3 控制系统设计 (20)4.4 车身结构设计 (22)4.5 电气系统设计 (23)4.6 传感器与执行器设计 (25)5. MATLAB仿真与验证 (26)5.1 仿真模型建立 (28)5.2 动力学仿真 (29)5.3 控制策略仿真 (30)5.4 稳定性与性能分析 (32)5.5 优化与仿真结果对比 (33)6. 测试方案与实验 (34)6.1 测试设备与环境 (36)6.2 测试流程设计 (38)6.3 数据采集与分析 (39)6.4 测试结果与讨论 (40)7. 环境影响评估 (42)7.1 碳排放分析 (44)7.2 能源效率 (45)7.3 生态影响 (46)7.4 社会经济影响 (47)8. 结论与展望 (48)8.1 项目总结 (49)8.2 设计创新点 (51)8.3 存在的问题 (52)8.4 未来发展方向 (53)1. 项目概述本项目旨在设计与仿真一款基于的无碳小车,其任务是在模拟的“长征”路线环境中进行导航和避障。
“长征”路线被定义为一个复杂的道路场景,包括不同类型的路面、交通标志、行人以及其他道路使用者。
该小车的目标是自主导航,并能够在模拟环境中实现无碳行驶,即采用电力作为其动力源,摒弃传统的化石燃料发动机。
设计目标包括确保小车的稳定性、动力性能、转向控制以及传感器的准确性和可靠性。
基于MATLAB的无碳小车轨迹优化
0引言
全国大学生工程训练综合能力竞赛[1]已经成功举办
四届,吸引全国众多重点院校参与其中,有效地培养了大
学生动手实践、运用理论知识的能力。由于“8”字形小车[2],
对尺寸设计、机械加工的精度要求较高,为避免主要尺寸
误差对小车运行轨迹造成较大误差,本文在利用解析法[3]
建立小车转向以及运行轨迹的数学模型[4],并利用MATLAB
车内部结构并阐述其工作原理,并利用解析法得到小车转向机构以及运行轨迹的数学模型。为对小车参数进行优化以得出
最优值,根据建立的数学模型,利用MATLAB对小车单周期以及多周期运行轨迹进行运动仿真,得出最优值结果r=0.005
35m,b=0.01345m。
关键词:无碳小车;运动方程;轨迹仿真;参数优化
中图分类号:TH 122;TP 391.9
car is illustrated. The mathematical model of the steering shaft and running track which is based on the analytical
method is completed. According to the established model, the simulation of the running track with multicycle is
对小车运行轨迹进行仿真[5],在得出单周期小车最优尺寸
的前提下,为减小累积误差,对小车进行多周期仿真,最
终得出小车参数最优值,为无碳小车的设计提供了有效
的参考。
1 工作原理分析
所设计的无碳小车具体结构如图1所示。小车整体机
构主要分为驱动部分和换向部分,且均由线轴驱动。当重