
经纬仪i角误差校正
如何校正经纬仪的i角误差
经纬仪是三大常规测量仪器之一,广泛应用于各建设行业。
经纬仪经过维修后,有五项主要误差,即:(1)安平水准器轴垂直于竖轴的校正;(2)十字丝竖丝与铅垂线平行的校正;(3)视准轴垂直于横轴的校正;(4)横轴垂直于竖轴——i角误差的校正;(5)竖盘指标差的校正。
以上校正,是在不存在度盘偏心差前提下进行的、否则需先校正度盘偏心差。
本文仅对上述第(4)项i角误差校正作简要介绍。
当仪器置平时,若横轴垂直于竖轴,则望远镜视准轴绕横轴旋转所划之圆切面为铅垂面,否则该圆切面与铅垂方向会产生一个夹角,称之i角误差。
i角误差对测量成果有很大影响,比如在高上较大的地形测量、高层建筑和大型设备的安装测量,如仪器存在i角误差,便会带来较大的高程测量误差和导致高层楼房倾抖。
校正i角误差的方法是:首先安平仪器,再用望远镜仰视高处一个固定点M(仰角以30°为宜)。
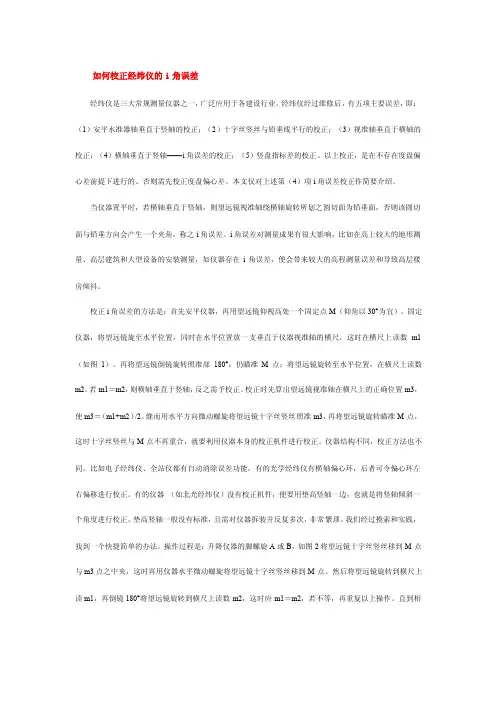
固定仪器,将望远镜旋至水平位置,同时在水平位置放一支垂直于仪器视准轴的横尺,这时在横尺上读数m1(如图1)。
再将望远镜倒镜旋转照准部180°,仍瞄准M点;将望远镜旋转至水平位置,在横尺上读数m2。
若m1=m2,则横轴垂直于竖轴,反之需予校正。
校正时先算出望远镜视准轴在横尺上的正确位置m3,使m3=(m1+m2)/2。
继而用水平方向微动螺旋将望远镜十字丝竖丝照准m3,再将望远镜旋转瞄准M点,这时十字丝竖丝与M点不再重合,就要利用仪器本身的校正机件进行校正。
仪器结构不同,校正方法也不同。
比如电子经纬仪、全站仪都有自动消除误差功能,有的光学经纬仪有横轴偏心环,后者可令偏心环左右偏移进行校正。
有的仪器(如北光经纬仪)没有校正机件,便要用垫高竖轴一边,也就是将竖轴倾斜一个角度进行校正。
垫高竖轴一般没有标准,且需对仪器拆装并反复多次,非常繁琐。
我们经过摸索和实践,找到一个快捷简单的办法。
操作过程是:升降仪器的脚螺旋A或B,如图2将望远镜十字丝竖丝移到M点与m3点之中央,这时再用仪器水平微动螺旋将望远镜十字丝竖丝移到M点。
然后将望远镜旋转到横尺上读m1,再倒镜180°将望远镜旋转到横尺上读数m2,这时应m1=m2,若不等,再重复以上操作。
直到相
等为止。
最后观察长水准器偏离中心位置的格值,并按每偏一个格值即在偏离侧的竖轴方向垫高0.01mm,依次类推,便可对经纬仪的i角误差进行快速校正。
经纬仪i角误差校正
如何校正经纬仪的i角误差经纬仪是三大常规测量仪器之一,广泛应用于各建设行业。
经纬仪经过维修后,有五项主要误差,即:(1)安平水准器轴垂直于竖轴的校正;(2)十字丝竖丝与铅垂线平行的校正;(3)视准轴垂直于横轴的校正;(4)横轴垂直于竖轴——i角误差的校正;(5)竖盘指标差的校正。
以上校正,是在不存在度盘偏心差前提下进行的、否则需先校正度盘偏心差。
本文仅对上述第(4)项i角误差校正作简要介绍。
当仪器置平时,若横轴垂直于竖轴,则望远镜视准轴绕横轴旋转所划之圆切面为铅垂面,否则该圆切面与铅垂方向会产生一个夹角,称之i角误差。
i角误差对测量成果有很大影响,比如在高上较大的地形测量、高层建筑和大型设备的安装测量,如仪器存在i角误差,便会带来较大的高程测量误差和导致高层楼房倾抖。
校正i角误差的方法是:首先安平仪器,再用望远镜仰视高处一个固定点M(仰角以30°为宜)。
固定仪器,将望远镜旋至水平位置,同时在水平位置放一支垂直于仪器视准轴的横尺,这时在横尺上读数m1(如图1)。
再将望远镜倒镜旋转照准部180°,仍瞄准M点;将望远镜旋转至水平位置,在横尺上读数m2。
若m1=m2,则横轴垂直于竖轴,反之需予校正。
校正时先算出望远镜视准轴在横尺上的正确位置m3,使m3=(m1+m2)/2。
继而用水平方向微动螺旋将望远镜十字丝竖丝照准m3,再将望远镜旋转瞄准M点,这时十字丝竖丝与M点不再重合,就要利用仪器本身的校正机件进行校正。
仪器结构不同,校正方法也不同。
比如电子经纬仪、全站仪都有自动消除误差功能,有的光学经纬仪有横轴偏心环,后者可令偏心环左右偏移进行校正。
有的仪器(如北光经纬仪)没有校正机件,便要用垫高竖轴一边,也就是将竖轴倾斜一个角度进行校正。
垫高竖轴一般没有标准,且需对仪器拆装并反复多次,非常繁琐。
我们经过摸索和实践,找到一个快捷简单的办法。
操作过程是:升降仪器的脚螺旋A或B,如图2将望远镜十字丝竖丝移到M点与m3点之中央,这时再用仪器水平微动螺旋将望远镜十字丝竖丝移到M点。
经纬仪的检验和校正

经纬仪的检验和校正本次检验经J2光学经纬仪1台,需用花杆2根、三角板1个、皮尺1把、记录板1个。
一、仪器各部件的检验仪器的表面洁净无灰尘、锈蚀,望远镜成像清晰,光学零件表面无油迹、霉点等缺陷。
仪器各运动机构转动灵活,制动螺旋没有松动、卡滞和影响操作的现象。
基座的3个脚螺旋及三角架均无松紧不适、晃动或卡死的现象。
二、照准部水准管轴的检验和校正检验方法:1、调节脚螺旋,使水准管气泡居中;2、将照准部旋转180°看气泡是否居中,如果仍然居中,说明满足条件,无需校正,否则需要进行校正。
校正方法:1、在检验的基础上调节脚螺旋,使气泡向中心移动偏移量的一半。
2、用拨针拨动水准管一端的校正螺旋,使气泡居中。
此项检验和校正需反复进行,直到气泡在任何方向偏离值在1/2格以内。
另外,经纬仪上若有圆水准器,也应对其进行检校,当管水准器校正完善并对仪器精确整平后,圆水准器的气泡也应该居中,如果不居中,应拨动其校正螺丝使其居中。
检验结果:用脚螺旋使照准部水准管气泡居中后,将经纬仪的照准部旋转180度,照准部水准管气泡偏离不到1格,因此不需校正。
三、十字丝的检验和校正检验方法:1、精确整平仪器,用竖丝的一端瞄准一个固定点,旋紧水平制动螺旋和望远镜制动螺旋。
2、转动望远镜微动螺旋,观察固定点是否始终在竖丝上移动,若始终在竖丝上移动,说明满足条件,否则需要进行校正。
校正方法:1、拧下目镜前面的十字丝的护盖,松开十字丝环的压环螺丝;2、转动十字丝环,使竖丝到达竖直位置,然后将松开的螺丝拧紧。
此项检验校正工作需反复进行。
检验结果:在墙上找一固定点,使其恰好位于经纬仪望远镜十字丝上端的竖丝上,旋转望远镜上下微动螺旋,该点一直位于十字丝的竖丝上,因此不需校正。
四、视准轴的检验和校正检验方法:1.度盘读数法安置仪器,盘左瞄准远处与仪器大致同高的一点A,读水平度盘读数为b1;2.倒转望远镜,盘右再瞄准A点,读水平度盘读数为b2;3.若b1-b2=±180°则满足条件,无需校正,否则需要进行校正。
第3章 经纬仪的检验和校正、误差来源、电子经纬仪(3)
3、选择角度增量方向为顺时针方向Hr(R/L); 选择角度单位为360°,即度、分、秒 (UNIT);选择竖直角测量模式为天顶距Vz (V/﹪)。 4、瞄准第一个目标,将水平角设置为 0°00′00″(0SET)。转动照准部瞄准另 一个目标,则显示屏上直接显示水平读盘角 值读数并记录。 5、进行下一步测量工作。 6、结束测量,按ON/OFF键关机。
Байду номын сангаас
二、电子经纬仪显示屏及操作键盘
特点:自动读数、 记录、计算。
三、电子经纬仪的使用 用电子经纬仪进行角度测量时,其操作方 法与光学DJ6经纬仪的操作方法基本一致。现以 ET-02型电子经纬仪来说明仪器的使用。 1、在测站上安臵仪器,对中、整平与光学经纬 仪相同。 2、开机,按ON/OFF键,水平转动照准部和上 下转动望远镜,使仪器初始化,显示屏自动 显示水平度盘和竖直度盘以及电池容量信息。
三、经纬仪的主要轴线及其应满足的几何条件
主要轴线: 竖轴 VV 水准管轴 LL 横轴 HH 视准轴 CC 几何关系: LL VV CC HH HH VV 望远镜十字丝竖丝
HH
•
由于仪器在出厂时,已严格保证水平度盘与竖 轴的垂直,故当竖轴处于铅垂位臵时,水平度盘即 处于水平状态。竖轴的铅垂位臵是利用照准部水准 管气泡居中,即水准管轴水平来实现的。满足了 LL⊥VV,就能使竖轴铅垂,水平度盘处于水平位 臵。 • CC⊥HH和HH⊥VV在于保证得到竖直的视准 平面。CC⊥HH时,视准面为一平面,否则,视准 面成了两个对顶的锥面;HH⊥VV时,视准平面就 成为竖直的平面,否则就成为一倾斜的平面。
精确整平可减弱)
二、观测误差
1、仪器对中误差(与偏心距成正比,与视线边长
成反比,当水平角接近180˚时
经纬仪的检验与校正
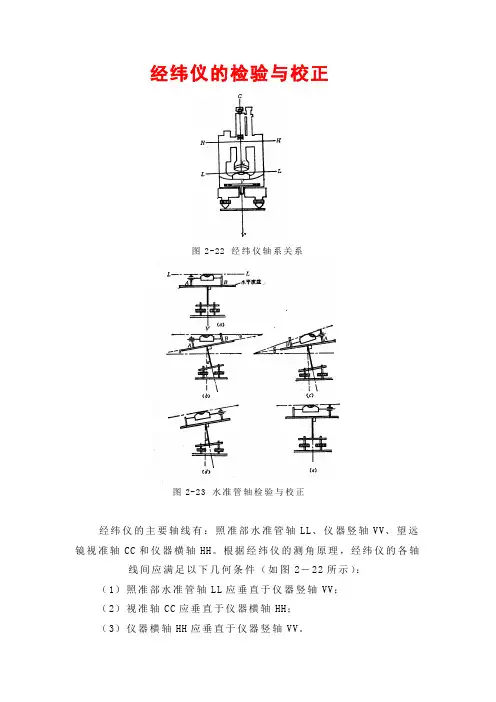
经纬仪的检验与校正图2-22 经纬仪轴系关系图2-23 水准管轴检验与校正经纬仪的主要轴线有:照准部水准管轴LL、仪器竖轴VV、望远镜视准轴CC和仪器横轴HH。
根据经纬仪的测角原理,经纬仪的各轴线间应满足以下几何条件(如图2-22所示):(1)照准部水准管轴LL应垂直于仪器竖轴VV;(2)视准轴CC应垂直于仪器横轴HH;(3)仪器横轴HH应垂直于仪器竖轴VV。
(4)经纬仪望远镜十字丝竖丝应垂直于横轴HH经纬仪各轴线或部件间的上述关系,在使用过程中会经常发生变化,因此在使用经纬仪前应对经纬仪的轴线关系进行上述有关进行检验,必要时还应进行校正。
(一)照准部水准管轴应垂直于仪器竖轴的检验和校正照准部水准管轴不垂直于仪器竖轴时,表现在难以整平仪器。
此时水平度盘也就不水平,势必影响测角精度。
检验方法:用圆水准器首先将仪器大致整平,转动照准部,使水准管平行于一对脚螺旋的连线,调节脚螺旋使水准管气泡居中。
再转动照准部180º,若气泡仍居中,说明此条件成立。
反之,若气泡的偏离量超过一格,则应进行校正。
校正方法:设水准管轴水平,竖轴倾斜并与铅垂线间的夹角为α(即水准管轴与水平度盘面之间的夹角为α),如图2-23b所示。
转动照准部180”,坚轴位置不变,水准管轴与水平度盘面之间的夹角仍为α,但水准管轴不再水平,而与水平线间的夹角为2α(图2-23c),并通过气泡偏离水准管零点的格数反映出来。
校正时,先用校正针拨动水准管校正螺丝,升高或降低水准管一端,使气泡退回偏离量的一半(图2-23d。
),再通过调节脚螺旋使气泡居中(图2-23e)。
这时,照准部水准管轴与仪器竖轴就垂直。
此项检验与校正须反复进行,直至满足要求。
(二)十字丝竖丝垂直于仪器横轴的检验图2-24 十字丝校正检验方法:用十字丝交点精确瞄准远处一清晰目标P。
旋紧照准部制动螺旋和望远镜制动螺旋,转动望远镜微动螺旋,如果P点不离开竖丝则条件满足。
否则须校正(图2-24)。
第五讲经纬仪检验校正误差分析观测值归算

2S
a
O
校正:专业人员进行
墙 面P
i i
S
A2
C
B
五、垂直度盘指标差检校
检验:
中丝法观测垂直角一测回,计算出指标差。
i = ( 左+ 右 - 360°)/2 校正:
<30″J2
i <1′ J6
1、调整指标水准器(030仪器)
保持中丝照准目标,旋转指标水准器微动螺丝,安置正确垂直 角读数右-i或左-i,此时气泡偏离,调整气泡校正 螺丝使 之居中。
1. 正确读数为 右′=右- C 左′=左+ C 2. 2.在仪器上安置正确读数 3. 3.用改针松开上下两个螺旋的任意一个,用左右两个
绞头螺旋移动十字丝板使其精确照准目标即可。 4. 4.将松开的螺旋上紧。
四、横轴应与竖轴正交
检验:
AC 1 AB , AB 2
tgi AC PC
PC OC tg s tg
§4.5经纬仪仪器误差对角度测量的影响
三、横轴误差
横轴不水平对水平角的影响。
M M1
xi = mm1/om = MM1/om = i× mM/om
xi = i× tg α
H′ H
i
O
α
xi
i
H
H′
i
m m1
§4.5经纬仪仪器误差对角度测量的影响
xi = i× tg α 特性 : (1) xi与i大小成正比,且与α有关。 (2)盘左、盘右观测中数可消除其影响。
A、B两点在参考椭球面上的最短距离
对向观测的法截线方向不相重合,故
对读数的影响为: esinM ()
R
左=左′+ε 右=右′-ε
经纬仪的检验和校正

经纬仪的检验和校正经纬仪应满足的条件根据观测水平角的原理,要测出水平角的准确数值,经纬仪的水平度盘必须处于水平位置;望远镜上下转动时,其视准轴所旋转的视准面应为一垂直平面。
为了保证上述要求,经纬仪各轴线之间要满足下列三项几何条件(图4-228):图4-228 经纬仪各轴线间几何条件1.上盘上的水准管轴垂直于竖轴(仪器旋转轴);2.视准轴垂直于水平轴(即望远镜旋转轴或横轴);3.水平轴垂直于竖轴。
在测量工作中,常需要用十字丝的竖丝来瞄准标杆。
因此还要满足竖丝应垂直于望远镜的旋转轴这项条件。
但此项检验与校正应在二、三两项之间进行,以免影响主要条件的满足。
经纬仪的检验与校正1.上盘水准管轴应垂直于竖轴检验:将仪器大致置平,使上盘水准管和任意两脚螺旋平行,调整脚螺旋,使气泡居中。
然后将上盘旋转180°(可利用度盘读数),若气泡仍然居中,则表示条件满足,否则应进行校正。
校正:用校正针拨动水准管校正螺丝,使水准管的一端抬高或降低,让气泡退回偏离中点的一半,另一半调整脚螺旋使其居中。
此项检验须反复进行,直至水准管不论轮到任何方向,气泡偏离中央不超过半格为止。
为了便于仪器整平,有的仪器上装有圆水准器。
圆水准器的校正可根据已校正好的水准管进行,即利用水准管将仪器置平,拨动圆水准器校正螺丝(一松一紧),使气泡居中。
圆水准器亦可单独进行校正,其方法见水准仪的检验与校正。
2.十字丝的竖丝应垂直于横轴检验:将仪器安平,使望远镜十字丝交点对准远方一点目标,旋紧度盘制动螺旋(如为游标经纬仪,则旋紧游标盘及度盘制动螺旋),然后旋转望远镜微动螺旋,使其上下微动,若该点始终都在竖丝上移动,则表示条件满足。
如果偏离竖丝(图4-229),说明竖丝不垂直于横轴。
图4-229 十字丝检验校正:松开十字丝的两相邻校正螺丝,并转动十字丝环使满足条件。
校正好以后,将松动的螺丝旋紧。
由于各种仪器望远镜目镜整套的结构各不相同,故校正方法亦稍有差异。
光电经纬仪动态误差修正方法
光电经纬仪动态误差修正方法
光电经纬仪,是一种用于度量几何变换的精密测量设备。
它可以用于定位和测量角度。
它主要由激光器、照相机、反射镜、光学组件等组成,并运用光电技术测量几何变换。
它可以用于准确记录旋转和平移等基本变换参数,从而提供准确的测量结果。
但是,它们也受到运动误差的影响,导致测量准确度降低,因此必须采用一种方法来修正运动误差,以提高测量结果的准确性。
为了修正运动误差,可以采用滤波和参数校正的方法。
滤波方法的基本思想是使用低通滤波器的响应来抑制经纬仪的时变变化,从而消除误差。
通常,会使用卡尔曼滤波对误差进行抑制。
另一种方法是参数校正,即使用反馈控制对控制参数进行校正,以实现测量更加准确。
此外,光电经纬仪还可以采用门控技术来修正动态误差。
门控技术不仅可以消除经纬仪的动态误差,而且还可以消除因激光照射、视觉中断等因素引起的动态误差。
门控技术主要包括增强门控和滤波门控,其中增强门控是一种非线性修正技术,它具有较高的精度和修正效果;滤波门控是一种线性修正技术,它是一种在测量过程中消除误差的有效方法。
上述几种光电经纬仪动态误差修正方法都可以提高经纬仪测量准确度,但最终的修正效果仍取决于各自的参数设置。
因此,在使用这些技术的过程中,要尽量使参数设置尽可能准确,从而使得结果修正的更加准确。
总之,光电经纬仪动态误差修正方法主要有滤波、参数校正和门控技术等三种,其中滤波方法可以抑制误差,参数校正可以较好地控制参数,门控技术可以消除动态误差。
无论采用哪种方法,最终的修正效果都取决于参数设置,因此事先应对参数进行设置,以保证最终的结果准确性。
经纬仪的检验与校正
经纬仪的检验与校正一、照准部水准管的检校1、目的:使照准部水准管轴垂直于竖轴(LLVV)当照准部水准管气泡居中时,仪器的竖轴处于铅垂状态。
2、检验:初平经纬仪,旋转照准部使水准管平行于一对脚螺旋,调脚螺旋使气泡严格居中,然后将照准部旋转1800,如果气泡不再居中,说明LL不垂直于VV。
3、校正:相对旋转这一对脚螺旋使气泡向中间退回偏移格数的一半,然后用校正针拨动水准管一端的校正螺丝,使气泡*居中,反复几次,直到在任何位置气泡偏离中心小于半格为止。
二、十字丝的检校1、目的:使十字丝纵丝垂直于横轴HH观测角度时,可用纵丝或横丝的任意部位代替十字丝交点照准目标。
2、检验:整平经纬仪,用十字丝交点照准一固定目标,旋转望远镜的微动螺旋,观察目标是否一直在十字丝纵丝上移动。
3、校正:卸下十字丝的保护盖,松开四个固定螺丝,微微转动十字丝环,使条件满足,旋紧固定螺丝,装上十字丝的保护盖。
三、视准轴的检校1、目的:使望远镜视准轴CC垂直于横轴HH使视准面成为平面,否则视准面成为锥面。
2、原因:十字丝交点处于不正确的位置。
视准轴是物镜光心与十字丝交点的连线。
仪器的物镜光心固定的,十字丝交点的位置可以变动的。
3、视准轴误差:视准轴不垂直于横轴所偏离的角度C,视准轴与横轴的交角与90度的差值。
2C差:同一目标盘左、盘右读数差为2倍视准轴误差。
4、检验:整平经纬仪,选择一个与望远镜的视准轴大致水平的点为目标。
盘左照准此目标,得水平度盘的读数,盘右照准此目标,得水平度盘的读数,。
5、校正:此时,仪器仍为盘右位置,计算,转动照准部微动螺旋,使水平度盘的读数为,此时目标偏离十字丝交点,卸下十字丝的保护盖,松开四个固定螺丝,调节十字丝环左右两个校正螺丝,使条件满足,旋紧固定螺丝,装上十字丝的保护盖。
四、横轴的检验1、目的:横轴HH垂直于竖轴VV整平仪器,横轴水平,竖轴铅直,视准面为铅垂面,否则视准面为倾斜面。
2、检验方法:B1与B2重合,横轴HH垂直于竖轴VVB1与B2不重合,横轴HH不垂直于竖轴VV横轴HH与水平线的夹角i为横轴误差。
角度测量—经纬仪的检验与校正(工程测量)
选与视准轴近于水平的一点作为照准目标,盘左照准目标的读数为左 ,盘
右再照准原目标的读数为右 ,如两者的差值不等于180°,则表明视准轴不
垂直于横轴,视准轴应进行校正。
视准轴的检验与校正
➢ 校正
以盘右位置读数为准,计算两次读数的平均数,即:
a右 (a左 180)
a
2
转动水平微动螺旋将度盘读数值配置为 读数,此时视准轴偏离了原照准
1
圆水准器轴应平行于竖轴
( ′ ′1 ∥ 1 )
十字丝的检校
a.十字丝竖丝应在铅垂面
内,横丝处于水平位置;
b.视准轴垂直于横轴
( 1 ⊥ 1 )
2014
水准管轴应垂直于竖轴
(1 ⊥1 )
圆水准器的检校
2014
水准管的检校
3
2
经纬仪检验与校正注意事项
光学经纬仪检验校正的顺序为:
视准轴的检验与校正
➢ 校正方法:
盘左时∠2 = ∠21 = 90° − ,则:
∠1 = 2。
盘右时,同理∠2 = 2。由此得到
∠12 = 4,12所产生的差数是四倍视准
轴误差。
视准轴的检验与校正
➢ 校正方法
校正时从2起在四分之一距离处得3
点,则3点在尺上读数值为视准轴应对准
视准轴的检验与校正
➢ 检验方法
盘左位置,视线大致水平照准点,固定照准
部,然后纵转望远镜,在点的横尺上读取读
数1,如图(a)所示。
松开照准部,再以盘右位置照准点,固定照
准部。再纵转望远镜在 点横尺上读取读数2 ,
如图(b)所示。如果1、2两点重合,则说明
视准轴与横轴相互垂直,否则需要进行校正。
水准仪“i”角误差的三种校准方法及结果比较
水准仪“i”角误差的三种校准方法及结果比较设备维护水准仪"i"角误差的三种校准方法及结果比较高明陈士连(同济大学测量与国土信息工程系)【摘要】本文使用同一校准对象,采用三种方法校准水准仪"i"角误差,对其测量结果进行不确定度评定,并通过分析测量结果的显着性差异和校准结果的比较,三种方法的测量结果是可靠和有效的.--【关键词】:计量校准;不确定度;角误差ThethreecalibrationmethodsandresultscomparisoninLevelIIj"error[Abstract]Usingthesamecalibratedinstrument,threemethodsareusedinthecalibrationofL evel"i"errorinthepaper.Itevaluatestheuncertaintyoftheresultsofitsmeasurement,andanalysest hesig—nificantdifferenceoftheresultsofthesurveyandcomparesthecalibrationresults,thenitconcl udedthat theuncertaintyofassessingthemeasurementresultsinthreemethodsarereliableandeffectiv e.[Keywords]CalibrationUncertainty"i"error'【中图分类号]TU190【文献标识码】A【文章编号11674—3954(2010)O8—0077—04水准仪是进行水准测量,测定点高程的仪器,为了消除仪器对测量成果的影响,水准仪在进行测量前一般都需进行检验,而在水准仪的检验项目中,"i"角误差的检验最为重要.所谓"i"角误差指的是水准管轴不平行于视准轴,两者的交角为i,当水准管气泡居中,视准轴不水平而倾斜i角,从而引起读数的误差.由此在水准尺上引起的读数误差与距离成正比[1].除了传统的在野外进行检验的方法外,水准仪"i"角的校准在室内常用以下三种方法.1校准方法方法一,如图1所示,将A,B两平行光管相对安置,其中A带高斯目镜,调整B光管+字丝与A光管+字丝重合.被校仪器置于A,B两光管路中,视准轴与A,B的光管光轴同高,整平,瞄准A光管+字丝,准确吻合仪器水准气泡,读数为d,然后瞄准B光管+字丝,读数为d:].盥l水准仪与平行光管安盔圈方法二,被校仪器安置于精密水准仪经纬仪综合检验仪上,视准轴与光管光轴同高,整平,将测量标准的补偿器处于I位置,水准仪望远镜对准主光管c×3目标,转动i角测微器使横丝重合,直接在测微器上读数为d,转动测量标准的补偿器处于Ⅱ位置,直接在测微器上读数为d:.方法三,被校仪器安置于高精度经纬仪水准仪检定装置上,视准轴与光管光轴同高,整平,水准仪望远镜对准主光管..目标,在分划板竖丝上读数为d,然后检定仪的卧式多齿分度台转动180.,水准仪转动180.,对准主光管..目标,在分划板竖丝上读数为d.评定的数学模型(三种方法的评定模型相同)为i一(dl+d.)/Z(1)其中,d的灵敏系数C-一1/2dz的灵敏aU1系数C2一了ill1/2dUZ2不确定度来源测量d值引起的标准不确定度由下列三部分构成:(1)由被测水准视准线的读数重复性引起的标准不确定度u(标准不确定度A类评定);(2)估读误差引入的标准不确定度U.(标准不确定度B类评定);(3)适用于第一种方法为标准平行光管水平准线偏差引起的标准不确定度分量U..(B类评定),适77设备维护用于第二种方法为精密水准仪经纬仪综合检验仪引起的标准不确定度分量(B类评定),适用于第三种方法为高精度经纬仪水准仪检定装置引起的标准不确定度分量U.(B类评定).3标准不确定度分量评定3.1由被测水准视准线的读数重复性引起的标准不确定度:使用C32型仪器,通过做1O次实验求得d读数的标准不确定度.将水准仪放在工作台上,升降到适当位置调平后,瞄准光管连续读数1O 次,取其标准偏差.按不确定度评定的(JJF1O59—1999)规范之4.1节的规定,采用单次测量结果的实验标准差可作为测量结果的标准不确定度A类估计[引.方法一:u1一s===0.67"自由度vl1:9方法二:ul1一s一0.55自由度v1l===9方法三:u.1一s===O『47"自由度v一93.2估读误差引人的标准不确定度u.方法一:估读误差为1.5",按均匀分布估计,取K=42;u12=1.5/√3=0.87方法二:估读误差为1.0",按均匀分布估计,取K=42;Ul2—1.0/√3—0.56"方法三:估读误差为1.5,按均匀分布估计,取K一√;U12—1.5142=o.87"估算其相对不确定度1o,则自由度vz一503.3标准平行光管水平准线偏差引起的标准不确定度分量U.(标准不确定度B类评定)方法一:根据水准仪检定装置的检定结果,水平准线偏差的稳定性A:2.0,扩展不确定度U=1. 0",k一2,则由此引起的标准不确定度:u.√(舍).+().一~/f研一.2"自由度取v13一oo方法二:根据精密水准仪综合检验仪的检定结果,水平准线偏差的稳定性A=1.0",扩展不确定度U=1.0",k=2,则由此引起的标准不确定度:u.√(含).+().一~/丽一..7自由度取v13一o.方法三:根据高精度经纬仪水准仪检定装置的检定结果,水平准线偏差△一1.0",按均匀分布估计, 则K----4~,则由此引起的标准不确定度:U.:1.o142=o.58"估算其相对不确定度10,78则自由度v.一50裘l标准不确定度一览衰标准不确方法不确定度来源标准不确定度值是t系数自由度定度分量由被测水准视准线的o.679ul1读数重复性引起的o.55/29标准不确定度o.479o.875O估读误差引入的Ul2o.56/25O标准不确定度o.875O际准平行光臂水平准线1.12偏差引起的标准o.71/Z不确定度分置o.585O4扩展标准不确定度4.1合成标准不确定度的计算方法一:u2一U1一~/u+ui2+u=-二F]一1.57"(2)u一蕊:=干r_=1.厶11"(3)同理:方法二:u2一u1===l_12",u一O.79同理:方法三:U2一U1—1.15",U一0.81"4.2扩展不确定度计算方法一:u—U×k一1.11"×2—2.3"(置信概率p—O.95,k一2)(4)方法二:U=u×k一0.79"×2—1.6"方法三:U—u×k一0.81"X2—1.75实验验证甲,乙,丙三人采用上述三种方法各进行三次观测,得到的结果如表2所示.表2i角测量观测值校准人员田乙丙次数方法温度℃i角(")温度℃i角(")温度℃i角(") 231.o251.o25一1.5127O.426O28一1.123o.525025O24——1.o251.524一1.5227一O.929一o.527o.524O25o.524025—1.o24一O.524O327—1.328o.i24一i.o25—1.o24O24O5.1采用单因子方差分析方法r进行比较:假定Xik一(+ai)+e|kk一1…,IIi,i:1,…a其中,e",E1n,…,虮|是独立同分布的随机变设备维护量,且每一个£jk都服从于N(O,).这里,,tt,al…a,dz均未知,因子A在a个不同水平下的效应al,…a 满足关系式∑1"1iai一0检验假设H0-a1一…一a一0设第i个样本均值为一∑X,1,…,aa个样本的总均值为叉一∑∑Xik一∑ni叉iSS=∑∑(Xik-X)SSA:∑∑ni(又i一艾)SS一∑∑(Xik一叉i)取检验统计量:F--(6)SS/(n—a)…当H.成立时,F~F(a一1,n—a).因此,在显着水平a下,若F>F.一(a一1,n—a)则拒绝原假设,认为因子A在a个不同水平下有显着差异.若F<F.一(a一1,n—a)则接受原假设,认为因子A在a个不同水平下没有显着差异.按照此检验假设来考查不同人员采用方法一所获得的观测值的显着性差异情况,取显着水平一0.1,计算见表3.表3不同人员采用方法一所获得的观测值的显着性差异表人员观测值角()平均值SSSSSSA田1.o——1.o——1.o—o.332.7O32.67o.04乙1.o1.5—0.5o.674.5432.172.37丙一1.5—1.5O一1.O03.313l_501.81一o.221o.5596.344.22F一2.0OF0.90(2.6)一3.46结论无显着性差异F:2.00<F卜.(a~1,n~a)===Fo.9.(2,6)一3.46因此,可以说不同人员采用方法一所获得的观测值的没有显着差异.按照此检验假设来考查不同人员采用方法二所获得的观测值的显着性差异情况,取显着水平a一0.1,计算见表4.裹4不同人员采用方法二所获得的观测值的显着性差异表人员观测值角(")平均值SSSss^田O.4—0.9—1.3一o.661.6731.58o.09乙0~o.5O.1一o.13o.463o.21o.Z5丙一1.10.5—1.0—0.531.6431.610.04一O.423.7893.390.38F一0.34F0.90(2,6)一3.46结论无显着性差异F一0.34<F1~(a一1,n—a)一Fo.9o(2,6)一3.46因此,可以说不同人员采用方法二所获得的观测值的也没有显着差异.按照此检验假设来考查甲用不同方法所获得的观测值的显着性差异情况,计算见表5.表5甲用不同方法所获得的观测值的显着性差异情况方法观测值I角(")平均值SSnSS,ss^方法iI.o~1.O一1.o一0.33Z.6732.67o.oo方法2o.4~o.9—1.3一o.60lI7431.58O.16方法30.5O一1.o——o.171.2931.17o.12—0.375.7095.41o.29F一0.16F0.9O(2,6)一3.46结论无显着性差异F=0.16<F1~(a一1,n—a)一Fo.90(2,6)一3.46因此,可以说甲用不同方法所获得的观测值也没有显着差异..按照此检验假设来考查乙用不同方法所获得的观测值的显着性差异情况,计算见表6.表6乙用不同方法所获得的观测值的显着性差异情况方法观测值I角()平均值SSSSSSA方法11.01.5—0.50.672.7332.170.56方法2O—O.5O.1—0.130.613O.210.40方法3OO.500.170.1830.170.010.233.5292.540.98F一1.16F0.90(2,6)一3.46结论无显着性差异F=1.16<F卜(a一1,n—a)一F0.90(2,6)=3.46因此,可以说乙用不同方法所获得的观测值也没有显着差异.按照此检验假设来考查丙用不同方法所获得的79设备维护观测值的显着性差异情况,计算见表7.裹7丙用不同方法所获得的观测值的显着性差异情况方法观测值I角()乎均值SSSSSSa方法1—1.5—1.5O一1.0C2.2231.500.72方法2—1_10.5~1.0一O.531.6l31.610.00方法3O0O0.000.7830.000.78—0.514.6193.111.5OF=1.45FO.90(2.6)一3.46结论无显着性差异F=1.45<F1一(a一1,n—a)=F0.90(2,6)一3.46因此,可以说丙用不同方法所获得的观测值也没有显着差异.5.2采用E值或比对方法【5]对不同人员的测量结果进行比较假定实验室的计量标准器具有相同准确度等级,采用各实验室得到的测量结果的平均值作为被测量的最佳估计值.此时,甲,乙,丙三人采用相同的方法进行测量所得到的测量值,可视为具有相同准确度等级的观测,可取三人的测量值的平均值作为测量的最佳估计值.因而,E值判断的公式,即:4-n"UIl<(8)式中:x——不同人员测量值的平均值;——不同人员间测量值的平均值;U—测量不确定度;r二_=—一若E<1或IX--一XI^/u,则相互间的测量Y■1结果满意,可靠.按照此检验方法来考查甲,乙,丙三人用相同方法所获得的观测值比较情况,计算见表8.衰8甲,乙,丙三人采用相同方法所得测量值的比较表8O方法1(u一2.3)方法z(U;1.6)方法3(U=1.7)人员Ea值En值En值测量值平均值()测量值平均值()量值平均值()甲1.00.36一l_30.8Z一1.00.64乙1.50.620.10.260.50.51丙一1.50.970.S0.5600.13均值0.330.230.17从表8可知,E值均小于1,因而甲,乙,丙三人采用方法一,方法二,方法三所得到的测量值都获得满意的结果.6结论从表2到表8可知,采用单因子方差分析方法和值方法来对甲,乙,丙三人所采用三种校准方法而得到的测量值进行比较是可行的.通过此方法对校准结果进行的验证,证明了角的不确定度评定是可靠的,并且此方法既考查了不同的人采用同一种方法所获得的测量结果又考查了同一人采用不同方法所获得的测量结果.这样,既可验证人员的校准能力,又可验证不同设备,不同方法之问的校准差异.通过上述方法,本文验证了甲,乙,丙三人所采用三种校准方法而得到的i角校准结果是可靠和有效的.参考文献[1]顾孝烈,鲍峰,程效军.测量学[M].上海:同济大学出版社,2006.[2]国家质量监督检验检疫总局.JJG425—2003,水准仪计量检定规程[s].北京:中国计量出版社,2003.[3]国家质量监督检验检疫总局.JJF1059—1999,测量不确定度评定与表示[s].北京:中国计量出版社,1999.E4]同济大学应用数学系.:I2程数学[-M-].上海:同济大学出版社,2004.[5]国家质量监督检验检疫总局.JJFlo33—2008,计量标准考核规范[s].北京:中国计量出版社,2008.。