
雷达信号处理流程图汇编
一、测距原理
测距物理基础:目标反射; 等速直线传播.
用脉冲测距法:测的是水平距离R.
雷达天线
目标
tr
2R c
R
1 2
ctr
R
发射脉冲
回波
tr
tr
t 噪声
t
二、测方位原理
目标方位角:
指真北与雷达和目标联 线在水平面上投影的夹角。 即斜距R在水平面上的投影 OB与正北(真北)之间的 夹角。
正北 R
αβ
• 雷达信号处理
– 目标信号总是被淹没于 杂波(+干扰)+ 噪声
的背景中 – 杂波及干扰强度往往超过目标信号的千万倍 – 信号处理作用
• 增强待测目标信噪比,提取目标参数 • 抑制杂波和干扰信号
2
0 -0.2 -0.4 -0.6 -0.8
-1 -1
1 0.8 0.6 0.4 0.2
门限
0.5
信号+噪声
0.4
(A /=3)
0.3
0.2
0.1
0 1 2 3 4 5 6 7 r / UR/ =2.5
检测门限确定
由雷达发射机产生的电磁波经收发开 关后传输给天线,由天线将此电磁波 定向辐射于大气中。电磁波在大气中 以近光速传播,如目标恰好位于定向 天线的波束内,则它将要截取一部分 电磁波。目标将被截取的电磁波向各 方向散射,其中部分散射的能量朝向 雷达接受方向。雷达天线搜集到这部 分散射的电磁波后,经传输线和收发 开关反馈给接收机。接收机将这微弱 信号放大并经信号处理后即可获取所 需信息,并将结果送至终端显示。
O
D
P H B
RD——测方位物理基础
直线传播(微波) 天线定向收、发
三、测速原理
当目标相对于RD运动后,出现△fD(回 波相对于发射ft 的频率偏移),此时, 目标相对于RD的径向速度为:
VR
1
2
fD
式中
0
v
地平线 D
λ ——RD工作波长(m) fd ——双程多普勒频率(Hz)
在海上, 速度单位俗称为“节 ”(1Kn), 即1 n mile / h
调整以保证虚警概率恒定
– 雷达信号的检测性能由Pd和Pfa来描述
门限值 A 噪声平均值
B
C
电功压率
时间
• 虚警概率Pfa
– 0均值高斯噪声(高斯 分布)的概率密度函 数,其包络为瑞利分 布
• 发现概率Pd
– 正弦信号(目标回波) + 0 均值高斯噪声, 包络为莱斯或广义瑞 利分布
p
(r)
噪声
0.6
0 -0.2 -0.4 -0.6 -0.8
-1 -1
LFM信 号 的 I路
-0.5
0
0.5
时 间 (s)
LFM信 号 的 Q路
-0.5
0
0.5
时 间 (s)
1
-5
x 10
1 x 10⁻⁵
• 门限检测
– 门限↓,Pfa↑,门限↑,Pd↓,需折中考虑 – 恒虚警(概)率(CFAR)检测:电子门限自动
雷达信号与数据处理--雷达信号处理基础 ppt课件

A 2
Q(
f
f0)
X( f ) A 2
A 2
Q(
f
f0)
f
f0
f0
X ( f ) sin π f
π f
fr ( f nfr )
n
fr 1/ Tr
6
随机信号与功率谱:
随机信号是指不可能用数学公式来确切地描述的信号,如接收机热噪声等。
x(t)
t
随机信号样本的波形
t
的矩形脉冲
Tr
x(t
)
A
cos(2πf0t 0,
),
t NTr / 2 t NTr / 2
A 2
Q(
f
f0)
z( f )
A
2
A 2 Q( f f0)
f
-f0
0
f0
X(
f
)
A 2
Q( f
f0) Q(
f
f0 )
Q( f ) sin(π f ) π f
9
广义平稳随机信号的自相关函数具有厄米特性质
Rx
(m)
E
xn
x* nm
Rx*
(m)
如果一个随机信号的所有统计特性都可以由它的某次样本来决定,就说它 是各态历经的。一个具有各态历经的性质的随机信号一定是狭义平稳的, 而且其数学期望运算可以用单次样本的时间平均运算来替代。
对于广义平稳的随机信号,常用功率谱来表征随机信号的频率特征。随机 信号功率谱等于其自相关函数的傅里叶变换。
Eg 表示数学期望
雷达系统中的信号处理技术
雷达系统中的信号处理技术摘要本文介绍了雷达系统及雷达系统信号处理的主要内容,着重介绍与分析了雷达系统信号处理的正交采样、脉冲压缩、MTD和恒虚警检测几种现代雷达技术,雷达系统通过脉冲压缩解决解决雷达作用距离和距离分辨力之间的矛盾,通过MTD来探测动目标,通过恒虚警〔CFAR〕来实现整个系统对目标的检测。
关键词雷达系统正交采样脉冲压缩MTD 恒虚警检测1雷达系统概述雷达是Radar〔Radio Detection And Ranging〕的音译词,意为“无线电检测和测距”,即利用无线电波来检测目标并测定目标的位置,这也是雷达设备在最初阶段的功能。
雷达的任务就是测量目标的距离、方位和仰角,还包括目标的速度,以及从目标回波中获取更多有关目标的信息。
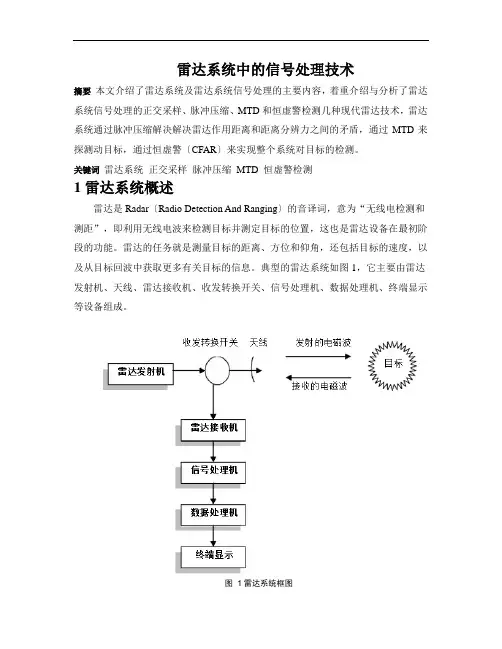
典型的雷达系统如图1,它主要由雷达发射机、天线、雷达接收机、收发转换开关、信号处理机、数据处理机、终端显示等设备组成。
图1雷达系统框图随着现代电子技术的不断发展,特别是数字信号处理技术、超大规模集成数字电路技术、电脑技术和通信技术的告诉发展,现代雷达信号处理技术正在向着算法更先进、更快速、处理容量更大和算法硬件化方向飞速发展,可以对目标回波与各种干扰、噪声的混叠信号进行有效的加工处理,最大程度低剔除无用信号,而且在一定的条件下,保证以最大发现概率发现目标和提取目标的有用信息。
雷达发射机产生符合要求的雷达波形,然后经馈线和收发开关由发射天线辐射出去,遇到目标后,电磁波一部分反射,经接收天线和收发开关由雷达接收机接收,然后对雷达回波信号依次进行信号处理、数据处理,就可以获知目标的相关信息。
雷达信号处理的流程如下:图 2 雷达信号处理流程2雷达信号处理的主要内容雷达信号处理是雷达系统的主要组成部分。
信号处理消除不需要的杂波,通过所需要的目标信号,并提取目标信息。
内容包括雷达信号处理的几个主要部分:正交采样、脉冲压缩、MTD和恒虚警检测。
正交采样是信号处理的第一步,担负着为后续处理提供高质量数据的任务。
雷达信号处理PPT电子教案-第七讲动目标检测
滤波
抑制噪声和其他干扰信号,提 高信号的信噪比。
混频
将接收到的信号从射频频段转 换到中频或视频频段,便于信
号处理。
自动增益控制
保持信号的相对稳定,防止因 目标距离远近导致的信号幅度
变化。
信号特征提取技术
多普勒频率提取
运动轨迹拟合
根据多普勒效应原理,提取出目标相对于 雷达的运动速度对应的频率信息。
展望
随着技术的不断发展,雷达信号处理将在智能交通、无人驾驶、无人机侦察等 领域发挥越来越重要的作用,动目标检测技术也将迎来更广阔的发展空间和应 用前景。
感谢您的观看
THANKS
人工智能融合
随着人工智能技术的发展,动目标检测将与人工智能技术进一步 融合,提高检测的准确性和实时性。
多传感器融合
利用多传感器融合技术,动目标检测将能够更好地处理复杂环境和 多变情况,提高目标检测的可靠性。
网络化与分布式处理
未来动目标检测技术将朝着网络化和分布式处理方向发展,实现大 规模数据处理和信息共享。
雷达信号处理ppt电子教案第七讲动目标检测
目录
• 引言 • 动目标检测的基本原理 • 动目标检测的雷达信号处理技术 • 动目标检测的实际应用 • 总结与展望
01
引言
课程背景
01
雷达信号处理是现代雷达系统中 的关键技术,动目标检测是其重 要组成部分。
02
随着雷达技术的不断发展,对雷 达信号处理的要求也越来越高, 动目标检测技术也得到了广泛的 应用。
信号接收
雷达接收到回波后, 将其转换为可处理的 电信号。
信号预处理
对接收到的信号进行 放大、滤波等处理, 以提高信号质量。
信号特征提取
浅谈雷达和ADS-B信号监控系统
浅谈雷达和ADS-B信号监控系统朱翊(中国民用航空湛江空中交通管理站,广东湛江524000)摘要:随着航班流量的日益增多,空域环境的日渐复杂,一旦雷达信号或ADS-B信号中断未能及时处理,将会造成严重的影响。
雷达和ADS-B信号监控系统有着广泛的应用前景,可推广至各个空管运行单位、部队、气象中心等使用,提高运行保障能力。
本文就湛江空管站近期主、备用自动化接入的ADS-B信号,谈一下ADS-B信号接入自动化的配置等问题,以供分享与探讨。
关键词:ADS-B信号;雷达信号;自动化中图分类号:TP393文献标识码:A文章编号:1009-3044(2021)13-0170-04开放科学(资源服务)标识码(OSID):1引言ADS-B系统是由多地面站和机载站构成,是一种合作监视技术。
飞机定时广播通过卫星导航系统获得的位置信息(位置、高度、速度、航向、识别号及其他信息);与传统雷达系统相比,ADS-B不仅提供更实时准确的监视信息,还具有建设成本少、数据精度高、使用寿命长等明显优势。
近些年我国对ADS-B技术进行大量的研究,已研制出ADS-B发射和接收设备;并通过地空数据链将信号下发给地面站,经过数据中心的目标检测和多重验证后再进行应用。
在空中,相比传统A/C模式雷达信号,ADS-B信号对于频率的占用率大大减少,信号纠错和解码能力将增强。
在地面,利用ADS-B数据源,能加强对场面运行航空器的监视,减少地面冲突的发生。
ADS-B技术作为一种新型的监视方式,它是基于卫星导航和地空数据链通信系统,能有效克服由于雷达测距定位位置信息不准确的缺点,且具备更高的数据精度和数据更新率。
实时的飞行位置等数据,能够提高飞行效率。
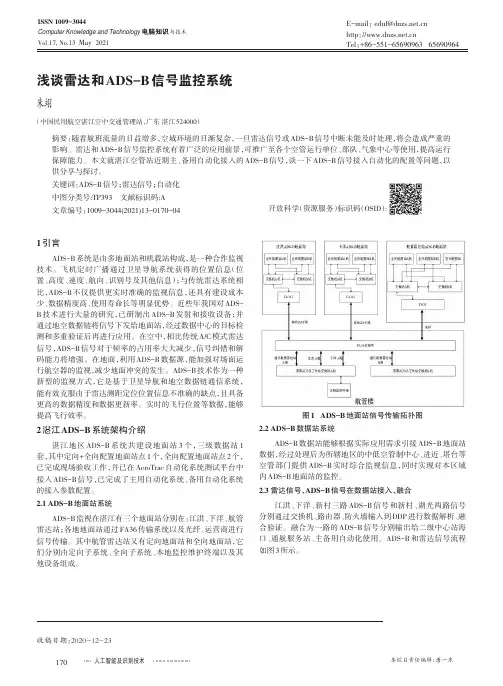
2湛江ADS-B系统架构介绍湛江地区ADS-B系统共建设地面站3个,三级数据站1套,其中定向+全向配置地面站点1个,全向配置地面站点2个,已完成现场验收工作,并已在AeroTrac自动化系统测试平台中接入ADS-B信号,已完成了主用自动化系统、备用自动化系统的接入参数配置。
雷达侦察的信号处理
的分选脉冲数多于检测门限V,便判为该雷达存
在,否则为不存在。——动态关联法
动态关联法
优点: 1、能在很大程度上消除虚假脉冲 2、运算量不大
缺点: 1、仅适用于PRI恒定或PRI抖动很小的雷达信号 2、对线性调频、频率捷变等雷达的分选过于依
赖DOA、PW等参数
相关函数PRI鉴别法
相关函数法PRI鉴别技术的实质是计算延迟后的 重合脉冲数,再根据计算结果以脉冲数最多的基 波来确定其PRI。
图4―12 几种典型tPRI工作样式的脉冲波形
雷达信号时域参数的测量
tTOA的测量 τPW的测量 AP的测量
tTOA的测量
Δt为时间计数器的计数脉冲周期,T=Δt·2N为时
典型雷达信号调制形式
信号处理设备的主要技术要求
可分选、识别的雷达辐射源类型和可信度 可测量和估计的辐射源参数、参数范围和估计精
度 信号处理的时间 可处理的输入信号流密度
信号处理的基本流程(1)
信号分选的基本流程(软件)
电磁环境 数据生成 PDW形 成
A
RF匹 配
Yes
PW匹 配
Yes
PRI匹 配
Yes
雷达数 据库
DOA分 选
No
RF分 选
PW分 选
No
B
PRI分 选
No
剩余脉冲 分选
统计分析 关联处理
C
雷达识别 威胁判别
三参数的空间分辨: AOA fRF PW
(1)已知辐射源的分离与扣除
已知辐射源 数据库
雷达对抗原理第4章 雷达侦察的信号处理
第4章
雷达侦察的信号处理
图4-2 对雷达信号极化方向的检测和测量的系统组成
第4章
雷达侦察的信号处理
第4章
雷达侦察的信号处理
4.2.2 tTOA测量
tTOA是脉冲雷达信号重要的时域参数,雷达侦察系统中 对tTOA的典型测量原理如图4-3(a)所示,其中输入信号si(t)经 过包络检波、视频放大后成为sv(t),它与检测门限VT进行比 较,当sv(t)≥VT时,从时间计数器中读取当前时刻t进入锁存
除了自身能力以外,雷达侦察系统实际能够达到的信号
处理时间还会受到实际信号环境的严重影响,S中的辐射源 越多,信号越复杂,相应的信号处理时间也越长。
第4章
雷达侦察的信号处理
4. 可处理的输入信号流密度
该指标是指在不发生前端输入的{PDWi}i或{s(n)}n数据 丢失的情况下,单位时间内信号处理机允许输入的{PDWi}i 或{s(n)}n最大平均脉冲数——λmax。在一般情况下,雷达侦 察接收机的宽带侦收前端对每一个检测到的射频脉冲均用一
处理的过程是:首先将实时输入的{PDWi}i与m个已知雷达数据库{Cj}
mj=1进行快速匹配,从中分离出符合{Cj}mj=1特征的已知雷达信号子流 {PDWi,j}mj=1,并分别放置于m个已知雷达的数据缓存区,交付信号主 处理按照对已知雷达信号的处理方法作进一步的分选、检测、参数估计 和识别处理等;对不符合{Cj}mj=1的剩余数据,再根据未知雷达知识库 {Dk}nk=1进行快速分配,产生n个未知雷达信号的分选子流{PDWi, k}nk=1, 另外放置于n个未知雷达的数据缓存区,交付信号主处理,按照对未知
1. 对输入{PDWi}i信号的处理 雷达侦察系统对{PDWi}i信号处理的基本流程如图4-1所 示,其中各部分的基本工作原理如下。
雷达信号处理方法综述
雷达信号处理方法综述雷达是一种广泛应用于军事、民用等领域的无线电测量技术,其本质是利用电磁波与物体相互作用的原理,通过测量反射回来的信号来确定目标的距离、速度和方位等信息。
然而,由于雷达应用的复杂性和环境的多样性,雷达信号处理一直是一个极具挑战性的研究领域。
本文将就雷达信号处理方法进行综述。
1. 脉冲压缩处理脉冲压缩是一种常用的雷达信号处理方法,其本质是通过合理的信号设计和处理使得雷达信号带宽变窄,达到更好的距离分辨率。
脉冲压缩技术主要包括线性调频信号、窄带信号、压缩滤波器等方法。
其中,线性调频信号是最常用的一种方法。
它通过在单个脉冲内改变信号频率,使得所产生的信号包含了多个频率分量。
通过对这些分量信号进行相位累积处理,就可以实现脉冲压缩。
此外,窄带信号则是在设计信号时选择一个窄带频率,通过窄化带宽提高距离分辨率。
压缩滤波器则是在接收端对信号进行滤波,去除绝大部分带外干扰信号。
然而,脉冲压缩技术也存在一些缺陷,比如会带来相干处理的问题,直接影响目标的信噪比等。
因此,在实际应用中,通常需要结合其他信号处理技术进行综合应用。
2. 相控阵信号处理相控阵技术是一种基于阵列天线的信号处理方法,它在空间领域实现对目标信号的精确定位、较高灵敏度和干扰抑制能力等优点。
相控阵技术的信号处理方法包括平衡传输子阵列、权重调整和波束形成等。
平衡传输子阵列是一种常用的相控阵信号处理方法,它通过对每个阵元的接收信号进行平衡处理,保证每个天线之间的插入损耗差异相同,从而消除了阵列天线的失配影响。
权重调整则是在信号接收过程中对每个天线的信号进行加权,以达到方向剖面控制和干扰抑制的目的。
波束形成是指通过迭代算法对参数进行优化,从而实现波束指向和形成的过程。
3. 非相参信号处理非相参信号处理技术是近年来迅速发展的一种信号处理方法,它不需要相位信息,只利用信号幅度和功率等信息来获取目标信息。
非相参信号处理技术主要包括多普勒谱分析、阵列信号处理和小波变换等方法。
雷达信号分析与处理第一章第二章
s(t) S ( f )e j2 ftdf
S(W) 或 S(f) 存在的充分条件是 s(t) 绝对可积,即 s(t)dt
雷达信号分析与处1理3
第二章 雷达信号与线性处理系 统
在雷达工程术语中,时间函数 s(t)称为雷达信号的时间波形,频率函数 S(W) 或 S(f) 称为雷达信号的频谱密度或频谱。
s(t) S( f ) 表示信号s(t) 和其频谱S(f)
复数表示
s(t) s1(t) js2 (t) S( f ) R( f ) jI ( f )
e j2 ft cos(2 ft) j sin(2 ft)
s1(t)
R( f ) cos(2 ft) I ( f )sin(2 ft)df
雷达信号分析与处理6
第一章 绪论
雷达发明之前的防空:盲人雷达;光学测距仪
1935年,英国皇家物理研究所的沃森.瓦特博士进行无线电科学考察 荧光屏上的亮点 载重汽车上的第一台雷达 东海岸对空警戒雷达网
雷达信号分析与处理7
第一章 绪论
二 、雷达测量原理
Radar-- Radio detection and ranging(无线电探测和测距)
测距 测高 测速
三、雷达与通信信号区别 1电磁波频率;
3天线方向性;
5信号处理;
2传输目的; 4主要考虑方面;
雷达信号分析与处理8
第一章 绪论
1.2 研究雷达信号的目的和意义
一、雷达所面临的问题 四大威胁 电子干扰 (干扰机:压制式、欺骗式)
徘徊者EA-6B
低空突防(巡航导弹)
咆哮者EF-18G
新型运8电子干扰机
第一章 绪论
二、新型雷达 1.低截获概率雷达; 2.超宽带雷达; 3.稀疏布阵雷达; 4.无源雷达; 5.双/多基地雷达; 6.星载毫米波雷达; 7.雷达组网; 8.多域融合探测系统
第4章 雷达侦察的信号处理
第4章 雷达侦察的信号处理
4.1.1 信号处理的任务和主要技术要求 雷达侦察系统中信号处理设备的主要任务是:对前
端输出的实时脉冲信号描述字流{PDWi}∞i=0进行信号分 选、参数估计、辐射源识别,并将对各辐射源检测、测 量和识别的结果提供给侦察系统中的显示、存储、记 录和其它有关设备。
雷达侦察系统前端输出的{PDWi}∞i=0的具体内容和 数据格式取决于侦察系统前端的组成和性能。在典型 的侦察系统中,
t T O A D m o d ( T , t , t ) |s U Ts ( t ) U T , 0 (4―3)
第4章 雷达侦察的信号处理
图 4―3
第4章 雷达侦察的信号处理
式中,Dmod(T,Δt,t)为求模、量化函数;Δt为时间计数
器的计数脉冲周期;T=Δt·2N为时间计数器的最大无模糊
第4章 雷达侦察的信号处理
图4―1 各种典型的雷达信号调制形式分类
第4章 雷达侦察的信号处理
2.可测量和估计的辐射源参数、参数范围和估计 精度
雷达侦察系统可测量和估计的辐射源参数包括由分 选后的脉冲描述字PDW中直接统计测量和估计的辐射 源参数,对PDW序列进行各种相关处理后统计测量和估 计的辐射源参数。这些参数的种类、范围和精度是与 雷达侦察系统的任务、用途密切相关的。典型雷达侦 察系统可测量和估计的辐射源参数、参数范围和估计 精度如表4―1所示。
第4章 雷达侦察的信号处理
由主处理单元按照对已知雷达信号的处理方法作
进一步的分选、识别和参数估计;然后再根据已知的一
般雷达信号特征的先验知识{Dk}nk=1,对剩余部分
{PDWi,k
}m k 1
再进行预分选,并由{Dk}nk=1的预分选产
电子对抗原理--雷达系统结构-信号处理 ppt课件
中 频 信 号
本振
正交相位 检波器
低通滤 波器
Q Q
视 频 放大器
Q
至信号 处理机
正交相位 检波信号
视频部分
数字中频接收机原理框图
中频 信号 中频 滤波器
低通滤波、抽 取
cos(2f I nT )
A/D
I
低通滤波、抽 取
Q
sin(2f I nT )
接收机主要技术指标
接收机保护 接收机的工作频率范围、带宽 中心频率 噪声系数、灵敏度 动态范围 增益、增益控制 镜像频率抑制比
一种典型的雷达系统原理框图
天线 收发开关 或环行器 天线扫 描控制 装置 发射机
频综
信号处理机
接收机 数据处理 显示终端
监控终端
超外差式接收机原理框图
射 频 信 号
接收机 保护器
低噪声 放大器 射频部分
滤波 器
混频 器
中 频 信 号
中频 滤波器
中频 放大器
中频 滤波器
中频 衰减器
中频部分
I I I
噪声系数
接收机输入端信号噪声比与输出端信号噪声比 的比值。
Si N i F So N o
接收机灵敏度
表示接收机接收微弱信号的能力。灵敏度用接收 机输入端的最小可检测信号功率来表示。
Pi min KTBF(S o / N o ) min
接收机的动态范围
表示接收机能够正常工作所容许的输入信号强 度范围。信号太弱,它不能检测出来,信号太 强,接收机会发生过载饱和。
接收机带宽
接收机带宽一般是指3dB带宽,即接收机输出视 频信号的3dB带宽