
工业机器人常用坐标系介绍
工业机器人常用坐标系介绍
坐标系:为确定机器人的位置和姿态而在机器人或空间上进行的位置指标系统。
坐标系包含:1、基坐标系(Base Coordinate System)
2、大地坐标系(World Coordinate System)
3、工具坐标系(Tool Coordinate System)
4、工件坐标系(Work Object Coordinate System)
1、工具坐标系机器人工具座标系是由工具中心点TCP 与座标方位组成。
机器人联动运行时,TCP 是必需的。
1) Reorient 重定位运动(姿态运动)机器人TCP 位置不变,机器人工具沿座标轴转动,改变姿态。
2) Linear 线性运动机器人工具姿态不变,机器人TCP 沿座标轴线性移动。
机器人程序支持多个TCP,可以根据当前工作状态进行变换。
机器人工具被更换,重新定义TCP 后,可以不更改程序,直接运行。
1.1.定义工具坐标系的方法:1、N(N=4)点法/TCP法-机器人TCP 通过N种不同姿态同某定点相碰,得出多组解,通过计算得出当前TCP 与机器人手腕中心点( tool0 ) 相应位置,座标系方向与tool0 一致。
2、TCPZ法-在N点法基础上,Z点与定点连线为座标系Z 方向。
3、TCPX,Z法-在N点法基础上,X点与定点连线为座标系X 方向,Z点与定点连线为座标系Z 方向。
2. 工件坐标系机器人工件座标系是由工件原点与座标方位组成。
机器人程序支持多个Wobj,可以根据当前工作状态进行变换。
外部夹具被更换,重新定义Wobj 后,可以不更改程序,直接运行。
通过重新定义Wobj,可以简便的完成一个程序适合多台机器人。
2.1.定义工件坐标系的方法:三点法-点X1 与点X2 连线组成X 轴,通过点Y1 向X。
简述工业机器人的坐标系类型
简述工业机器人的坐标系类型工业机器人是一种可以替代人工完成一系列重复性、高难度、高危险度的工作的机器人。
工业机器人的坐标系是机器人控制的基础,而坐标系的类型又决定了机器人的运动方式和精度。
因此,本文将简述工业机器人的坐标系类型。
一、笛卡尔坐标系笛卡尔坐标系是工业机器人应用最广泛的坐标系类型之一,它是一种三维坐标系,其中每个点都可以用三个数字(x,y,z)来表示,分别代表点在X轴、Y轴和Z轴上的坐标。
笛卡尔坐标系的特点是可以精确地控制机器人的位置和方向,适用于需要精确定位和定向的工作任务,如点焊、喷涂、切割等。
二、极坐标系极坐标系是一种基于极坐标的坐标系,它由极轴和极角两个参数组成。
其中,极轴代表点到原点的距离,极角代表点与极轴正方向的夹角。
极坐标系适用于需要进行圆弧运动的工作任务,如搬运、装配等。
三、关节坐标系关节坐标系是一种基于机器人关节的坐标系,它由每个关节的角度组成。
机器人的每个关节都有一个角度值,通过控制关节的转动角度,可以实现工具的位置和方向的控制。
关节坐标系适用于需要进行灵活、多变的工作任务,如装配、搬运等。
四、工具坐标系工具坐标系是一种基于机器人末端工具的坐标系,它由末端工具的位置和方向组成。
通过控制末端工具的位置和方向,可以实现机器人的控制。
工具坐标系适用于需要进行精细、复杂的工作任务,如零件加工、组装等。
五、基座坐标系基座坐标系是一种基于机器人底座的坐标系,它由底座的位置和方向组成。
通过控制底座的位置和方向,可以实现机器人的控制。
基座坐标系适用于需要进行大范围、高精度的工作任务,如搬运、装配等。
综上所述,工业机器人的坐标系类型有很多种,每种坐标系都有其适用范围和优缺点。
在实际应用中,需要根据工作任务的性质和要求选择适合的坐标系,以达到最佳的工作效果和控制精度。
工业机器人的五个坐标系
工业的五个坐标系工业的五个坐标系工业是用于自动化生产的设备,在工厂生产线中扮演着重要的角色。
为了精确地控制和定位的动作,需要使用五个坐标系来描述的位置和姿态。
本文将详细介绍这五个坐标系的定义和使用方法。
一.基坐标系基坐标系是工业运动的参考坐标系,也称为世界坐标系或基座标系。
它通常固定在所处的环境中的一个固定点上,例如工作台或地面。
基坐标系的原点通常被定义为的起始位置。
二.关节坐标系关节坐标系是相对于的关节运动而定义的坐标系。
它描述了各个关节的位置和姿态。
每个关节都有一个对应的关节坐标系,关节坐标系的原点位于关节的旋转中心。
三.工具坐标系工具坐标系是末端执行器所处的坐标系。
它通常是通过在末端装置一个工具或夹具来定义的。
工具坐标系的原点通常位于工具的中心或夹具的夹持点。
四.工件坐标系工件坐标系是工作时相对于工件而定义的坐标系。
它可以通过在工件上选择一个固定点来定义。
工件坐标系的原点通常位于工件的某个确定位置上。
五.外部坐标系外部坐标系是相对于工作环境的坐标系。
它通常是由一个传感器来提供的,如视觉传感器或激光扫描仪。
外部坐标系能够提供相对于周围环境的位置和姿态信息。
附件:本文档未涉及附件。
法律名词及注释:1. 工业:指用于工业生产领域的可编程自动操作。
2. 自动化生产:指利用机器或计算机控制系统自动完成工业生产过程。
3. 坐标系:指描述一个点在空间中位置的系统。
4. 关节:指中可以实现柔性运动的部件。
5. 姿态:指在空间中的方向或朝向。
6. 末端执行器:指末端的工具或夹具。
7. 工具:指末端用于执行特定任务的装置。
8. 夹具:指用于夹持工件的固定装置。
9. 外部坐标系:指相对于工作环境的参考坐标系。
收藏工业机器人4大坐标系详解!

收藏工业机器人4大坐标系详解!机器人的坐标系,你知道多少?真的会使用坐标系吗?下面我来带你来剖析机器人的坐标系吧!(以ABB机器人举例说明)1. 基坐标系基坐标系是以机器人安装基座为基准、用来描述机器人本体运动的直角坐标系。
任何机器人都离不开基坐标系,也是机器人TCP在三维空间运动空间所必须的基本坐标系(面对机器人前后:X轴,左右:Y轴,上下:Z轴)。
坐标系遵守右手准则:2. 大地坐标系大地坐标系:大地坐标系是以大地作为参考的直角坐标系。
在多个机器人联动的和带有外轴的机器人会用到,90%的大地坐标系与基坐标系是重合的。
但是在以下两种情况大地坐标系与基坐标系不重合:(1)机器人倒装。
如图1-0,倒装机器人的基坐标与大地坐标Z轴的方向是相反,机器人可以倒过来,但是大地却不可以倒过来。
(2)带外部轴的机器人。
如图1-1,大地坐标系固定好位置,而基坐标系却可以随着机器人整体的移动而移动。
3. 工具坐标系工具坐标系:是以工具中心点作为零点,机器人的轨迹参照工具中心点,不再是机器人手腕中心点Tool0(如图1-2)了,而是新的工具中心点(如图1-3)。
例如:焊接的时候,我们所使用的工具是焊枪,所以可把工具坐标移植为焊枪的顶点。
而用吸盘吸工件时使用的是吸盘,所以我们可以把工具坐标移植为吸盘的表面(如图1-5)。
4. 工件坐标系工件坐标系:工件坐标系是以工件为基准的直角坐标系,可用来描述TCP运动的坐标系。
充分利用工件坐标系能让我们编程达到事半功倍的效果。
例如:机器人加工工件1,轨迹编程已经编好,另外有工件2,轨迹不需要重复编程只要把工件坐标系1改为工件坐标系2即可。
End文章来源:网络,本文系网络转载,版权归原作者所有。
但因转载众多,无法确认真正原始作者,故仅标明转载来源。
本文所用视频、图片、文字如涉及作品版权问题,请第一时间告知,我们将根据您提供的证明材料确认版权并按国家标准支付稿酬或立即删除内容!本文内容为原作者观点,并不代表本公众号赞同其观点和对其真实性负责。
2.3.1 工业机器人的坐标系
O
Y
X
二、基坐标系:
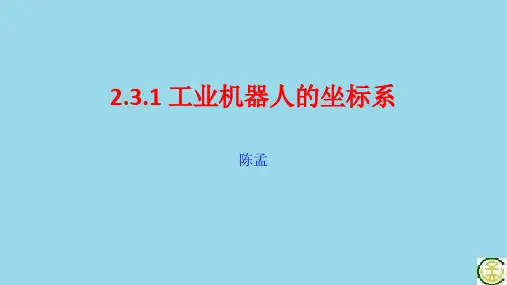
基坐标系是机器人其它坐标系的参照基础,是 机器人示教与编程时经常使用的坐标系之一,它的 原点位置没有硬性的规定,一般定义在机器人安装 面与第一转动轴的交点处。
右手定则: X轴:机器人机械零点
时,由基座指向机械手抓 TCP的水平方向。
Z轴:机器人机械零点 时,由基座指向机械手抓 TCP的垂直方向。
需要注意的是,以上讲解是一般机器人坐 标的定义,但不同品牌的不同的机器人型号, 可能采用不同的坐标定义,在使用机器人前, 一定要熟悉机器人坐标的正方向。
我们看一下ABB机器人的坐标截图:
很显然,在ABB机器人中没有关节坐标,却 多出一个大地坐标,这又是为什么呢?
那是因为我们使用的是外国的机器人,机 器人的定义在世界都没有完全的分界线,何况 一个坐标,肯定也会出现命名的不同,而且翻 译也不见得准确。
我们看一下英文版的:
我们看英文单词,可能还会翻译成世界坐 标。同样,还有把基坐标称为机械坐标的。
我们简单的看看这几个坐标: Nhomakorabea节坐标 基坐标 工具坐标 工件坐标 大地坐标 机械坐标 世界坐标
捏柿子
1、判断图中各轴的正 方向:
J1: J2: J3: J4: J5: J6:
捏柿子
2、说出下列坐标的名称
2、横向关节:ABB的, 末端执行器落下即为关节坐 标正方向。
四、工件坐标系:
工件坐标系是用户 自定义的坐标系,用户 坐标系也可以定义为工 件坐标系,可根据需要 定义多个工件坐标系, 当配备多个工作台时, 选择工件坐标系操作更 为简单。
五、工具坐标系:
工具坐标系是原点安装 在机器人末端的工具中心点 (TCP:Tool Center Point) 处的坐标系,原点及方向都 是随着末端位置与角度不断 变化的,该坐标系实际是将 基坐标系通过旋转及位移变 化而来的。工具坐标系也是 用户自定义的坐标系。
正常机器人运行的坐标系

正常机器人运行的坐标系一、引言机器人是一种能够执行各种任务的自动化设备。
在机器人的运行过程中,坐标系起着至关重要的作用。
本文将介绍正常机器人运行所使用的坐标系,并详细阐述其特点和应用。
二、笛卡尔坐标系在机器人领域中,最常用的坐标系是笛卡尔坐标系。
它是由法国数学家笛卡尔于17世纪提出的一种二维或三维坐标系统。
在笛卡尔坐标系中,通过确定一个原点和一组坐标轴,可以用坐标值来表示点的位置。
1. 二维笛卡尔坐标系二维笛卡尔坐标系由两个相互垂直的坐标轴x和y组成。
其中,x 轴表示水平方向,y轴表示垂直方向。
坐标原点为(0, 0),x轴正向为正数方向,y轴正向为正数方向。
通过x和y的数值,可以确定平面上任意一点的位置。
2. 三维笛卡尔坐标系三维笛卡尔坐标系在二维笛卡尔坐标系的基础上增加了一个坐标轴z,用来表示垂直于平面的方向。
其中,x轴表示水平方向,y轴表示垂直方向,z轴表示垂直于平面的方向。
坐标原点为(0, 0, 0),x、y、z轴的正向分别为正数方向。
通过x、y和z的数值,可以确定空间中任意一点的位置。
三、关节坐标系除了笛卡尔坐标系外,机器人运行还需要使用关节坐标系。
关节坐标系是基于机器人关节的运动来描述机器人位置的一种坐标系。
1. 旋转关节坐标系旋转关节坐标系适用于那些机器人关节只能绕一个旋转轴运动的情况。
在旋转关节坐标系中,每个关节都有一个坐标轴,通过关节的旋转角度可以确定机器人末端执行器的位置。
2. 平移关节坐标系平移关节坐标系适用于那些机器人关节只能沿一个平移轴运动的情况。
在平移关节坐标系中,每个关节都有一个沿着轴线的平移距离,通过关节的平移距离可以确定机器人末端执行器的位置。
四、坐标系转换在机器人运动过程中,有时需要将笛卡尔坐标系和关节坐标系进行转换。
这是因为,在一些特定的任务中,需要通过关节的运动来确定机器人的位置。
1. 正向运动学正向运动学是指通过机器人的关节角度计算出机器人末端执行器的位置。
工业机器人 坐标系和运动命名原则

一、工业机器人简介工业机器人是一种多功能的自动化设备,它可以根据预先设定的程序完成各种生产任务,如组装产品、搬运材料等。
工业机器人通常由机械臂、控制器、传感器等部件组成,能够在工业生产中发挥重要作用。
二、工业机器人的坐标系1. 机器人的坐标系是指用来描述机器人工作空间和姿态的一种坐标系统。
常见的工业机器人坐标系包括笛卡尔坐标系、关节坐标系等。
2. 笛卡尔坐标系是以机器人基座为原点建立的,通常采用三维直角坐标系描述机器人末端执行器的位置和姿态,对于需要精确控制位置和方向的任务非常适用。
3. 关节坐标系是以机器人的关节为原点建立的坐标系,通过描述每个关节的角度来确定机器人末端执行器的位置和姿态,适用于需要精确控制关节角度的任务。
三、工业机器人的运动命名原则1. 工业机器人的运动命名原则是指描述机器人运动状态和轨迹的命名规范。
根据国际标准和通用约定,常见的工业机器人运动命名原则包括PPT、PPP、PTP等。
2. PPT是指“点到点”运动,即机器人从一个位置移动到另一个位置,并在目标位置停止。
PPT运动适用于需要精确定位的任务,如焊接、喷涂等。
3. PPP是指“点到点到点”运动,即机器人从一个位置开始,经过一个中间点,最终到达目标位置。
PPP运动适用于需要避障或柔性轨迹控制的任务,如装配、搬运等。
4. PTP是指“点到点”运动,即机器人根据指定的关节角度从一个姿态移动到另一个姿态,并在目标姿态停止。
PTP运动适用于需要精确控制关节角度的任务,如加工、抓取等。
四、结论工业机器人的坐标系和运动命名原则是工业机器人控制和编程中的重要概念,对于工业机器人的精确控制和应用具有重要意义。
正确理解和掌握工业机器人的坐标系和运动命名原则,能够有效提高工业机器人的工作效率和生产质量,推动工业自动化的发展。
五、工业机器人的坐标系和运动命名原则在工业生产中的应用工业机器人的坐标系和运动命名原则在工业生产中起着至关重要的作用。
机器人坐标系的种类
机器人坐标系的种类
机器人坐标系(Robot Coordinate System)是机器人运动和控制的基础,用来描述机器人的位置和姿态。
机器人坐标系有多种不同的种类,每种种类有不同的定义和用途。
以下是几种常见的机器人坐标系:
1. 世界坐标系(World Coordinate System):世界坐标系通常是一个固定的全局坐标系,用来描述机器人所在的整个空间。
它类似于绝对坐标系,在整个机器人系统中保持稳定性。
2. 基坐标系(Base Coordinate System):基坐标系通常是机器人控制器确定的初始坐标系,它与机器人的基座之间有一一对应的关系。
基坐标系是机器人运动的参考坐标系。
3. 关节坐标系(Joint Coordinate System):关节坐标系是由机器人的各个关节(Joint)构成的坐标系。
它以机器人每个关节的旋转轴线为坐标系轴,用来描述机器人的关节角度。
4. 工具坐标系(Tool Coordinate System):工具坐标系是在机器人末端工具上定义的坐标系。
它描述了工具相对于机器人末端执行器的位置和姿态,通常用来描述工具的操作或执行特定任务时的姿态。
5. 末端坐标系(End-effector Coordinate System):末端坐标系是机器人执行器(末端执行器)的参考坐标系。
它通常与工具坐标系重合,用来描述机器人末端执行器的位置和姿态。
机器人坐标系的选择和应用根据具体的机器人结构和任务需求而定。
不同的坐标系可以在机器人控制、路径规划、姿态调整和对象定位等方面发挥重要作用。
在实际应用中,正确理解和使用适当的坐标系是机器人控制和操作的关键。
解密:工业机器人四大坐标系,小白可以进来学习
解密:工业机器人四大坐标系,小白可以进来学习
机器人坐标系的种类
定义:机器人分为机器人本体轴和外部轴。
外部轴又分为滑台和上位机等。
如无特别说明,机器人轴即指机器人本体的运动轴。
对机器人进行轴操作时,可以使用以下几种坐标系(各牌子机器人叫法不一致):
一、关节坐标系
机器人各轴进行单独动作,称关节坐标系。
二.直角坐标系
直角坐标系的原点定义在机器人轴轴线上,是与2轴所在水平面的交点。
直角坐标系的方向规定:X轴方向向前,Z轴方向向上,Y轴根据右手定则确定。
不管机器人处于什么位置,均可沿设定的X 轴、Y 轴、Z 轴平行移动。
三.工具坐标系
工具坐标系把机器人腕部法兰盘所持工具的有效方向作为Z 轴,并把坐标定义在工具的尖端点。
四.用户坐标系
在机器人动作允许范围内的任意位置,设定任意角度的X、Y、Z 轴,用户坐标系一般定义在工件,方向由用户自己定义.
以下是用户坐标的使用范例。
工业机器人常用坐标系你知道多少?
工业机器人常用坐标系你知道多少?据深圳启程工控学院了解,随着社会进步、科技发展,工业机器人的应用也越来越普遍。
由于其种类众多、坐标系也很多,确定起来容易出错,对于新手尤其如此。
下面就让小编来全面介绍机器人常用坐标系。
(1)基坐标系( B a s eCoordinate System),又称为机座坐标系,位于机器人基座。
基坐标系在机器人基座中有相应的零点,这使固定安装机器人的移动具有可预测性。
在正常配置的机器人系统中,工人可通过控制杆进行该坐标系的移动。
(2)世界坐标系(Wo r l dCoordinate System),又称为大地坐标系或绝对坐标系。
如果机器人安装在地面,在基坐标系下示教编程很容易,但当机器人吊装时,机器人末端移动直观性差,因而示教编程较为困难。
另外,如果两台或多台机器人共同协作时,例如,一台安装于地面,另一台倒置,倒置机器人的基坐标系也将上下颠倒(见图2)。
当分别在两台机器人的基坐标系A 、B 中进行运动控制时,很难预测相互协作运动的情况。
图2 世界坐标系此时,可以定义一个共同的世界坐标系C 取而代之。
若无特殊说明,单台机器人世界坐标系和基坐标系是重合的。
(3)用户坐标系(U s e rCoordinate System),机器人可以和不同的工作台或夹具配合工作,在每个工作台上建立一个用户坐标系。
机器人大部分采用示教编程的方式,步骤繁琐,对于相同工件,若放置在不同工作台进行操作,不必重新编程,只需相应地变换到当前用户坐标系下。
用户坐标系在基坐标系或者世界坐标系下建立。
(4)工件坐标系(Obje c tCoordinate System)与工件相关,通常最适于对机器人进行编图2 世界坐标系程。
工件坐标系对应工件,它定义工件相对于大地坐标系(或其他坐标系)的位置。
据深圳启程工控学院了解,工件坐标系拥有特定附加属性,主要用于简化编程。
他拥有两个框架:用户框架(与大地基座相关)和工件框架(与用户框架相关)。
工业机器人坐标系
空间直角坐标系
右手直角坐标系
坐标系
• 大地坐标系可定义机器人单元,所有其他的坐标系均与大 地坐标系直接或间接相关。它适用于微动控制、一般移动 以及处理具有若干机器人或外轴移动机器人的工作站和工 作单元。
• 基坐标系位于机器人基座。它是最便于机器人从一个位置 移动到另一个位置的坐标系。
• 工件坐标系与工件相关,通常是最适于对机器人进行编程 的坐标系。
在默认情况下,大 地坐标系与基坐标 系是一致的.
大地坐标系
假如,您有两个机器人,一个安装于地面,一个倒 置。倒置机器人的基坐标系也将上下颠倒。
如果您在倒置机器人的基坐标系中进行微动控制, 则很难预测移动情况。此时可选择共享大地坐标系取而代 之。
工具坐标系
• 工具坐标系是由工具中心点(TCP)与坐标轴方位构成, 运动时TCP会严格按程序指定路径和速度运动
• 在正常配置的机器人系统中,当 您站在机器人的前方并在基坐标 系中微动控制,将控制杆拉向自 己一方时,机器人将沿X 轴移动; 向两侧移动控制杆时,机器人将 沿Y 轴移动。扭动控制杆,机器 人将沿Z 轴移动.
大地坐标系
A 机器人1基坐标系 B 大地坐标系 C 机器人1基坐标系
大地坐标系在工作 单元或工作站中的 固定位置有其相应 的零点。这有助于 处理若干个机器人 或由外轴移动的机 器人.
• 工具坐标系定义机器人到达预设目标时所使用工具的位置。 • 用户坐标系在表示持有其他坐标系的设备(如工件)时非
常有用。
基坐标系
• 基坐标系在机器人基座中有相应 的零点,这使固定安装的机器人 的移动具有可预测性。因此它对 于将机器人从一个位置移动到另 一个位置很有帮助。对机器人编 程来说,其它如工件坐标系等坐 标系通常是最佳选择。