
输出反馈极点配置
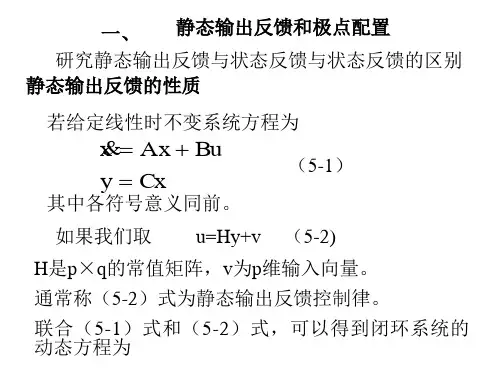
第五章静态输出反馈、观测器和静态输出反馈观测器和动态补偿器§5-1静态输出反馈和极点配置一、静态输出反馈的性质若给定线性时不变系统方程为=+=A B C xx u y x (5-1)若取静态输出反馈控制律u =K y +v (5-2)可以得到闭环系统的动态方程为(),(53)A BKCBC xx v y x =++=−(),=++=A BKC B C xx v y x xCBvyx∫AK闭环系统结构图)不改变系统的可观测性定理5-1反馈规律(5-2)不改变系统的可观测性。
证明根据等式()−+−−⎡⎤⎡⎤⎡⎤I A BCK IBK I A s s (5-4)0=⎢⎥⎢⎥⎢⎥⎣⎦⎣⎦⎣⎦C I C (54)由于(5-4)式右端第一个矩阵是非奇异阵,因此)式右端第个矩阵是非奇异阵,因此对任意的s 和K ,均有⎡()(55)s s rank rank −+−⎤⎡⎤=−⎢⎥⎢⎥⎣⎦⎣⎦I A BKC I A C C 证完。
可见,系统(A +BKC , C )可观测的充分必要条件)可观测这表明是系统(A , C )可观测。
这表明静态输出反馈不改变系统的可观测性。
)不可观测由(55)可知如果系统(A , C )不可观测,由(5-5)可知,静态输出反馈不会改变系统的不可观测模态。
推论:u =K y +v 的反馈律不改变系统的可控性。
把中看作态馈证明:把(A +BKC )中的KC 看作是状态反馈增益阵,而状态反馈不改变系统的可控性。
证完。
二、循环矩阵定义:称为是循环的系指其最小多项式1. 循环矩阵的定义:n ×n 方阵A 称为是循环的,系指其最小多项式就是特征多项式。
等价的提法有:1).s I −A 的Smith 标准形只有一个非1的不变因子;2)A 的若当形中一个特征值只有一个若当块2).A 的若当形中一个特征值只有一个若当块。
特别地,有:1A A )若的所有特征值互异,则为循环阵。
为循环矩阵则存在向量b 2)若A 为循环矩阵,则存在向量b , 使221,,,,,−−"b Ab A b Ab Abn n A b n 可张成一个维空间,即(,)可控。
因此,单输入系统(A, b )可控的充分必要条件是:A 是循环的且b 是A 的生成元。
可控且为循环阵则几乎对2. 循环阵与可控性:,)))×=A B A A B A b p ρρ若(可控,且为循环阵,则几乎对所有的1实向量,都有(,(,为可控。
引理1*:注:若A 非循环阵,可求K 1使得(A+BK 1, B )可控。
ρ[][]11121120K p nn n n n u u u x x x −×−×=∈""R,),×∈A B K Rp n若(可控,则对几乎所有的特征值各不相同因此是循环的引理2*:A BK A BK +的特征值各不相同,因此+是循环的。
3. 用状态反馈进行极点配置的循环矩阵算法:引理1*和引理2*提供了另一种状态反馈极点配置的算法(免去了第四章求K1的算法):1)根据引理2*,容易找到一个矩阵K1,使得A+BK1是且根据定理循环的,且根据定理4-2,(A+BK1,B)与(A, B)有相同的可控子空间;根据引理容易找到中的个向量使得2)1*,容易找到Im B中的一个向量b,使得(A+BK1,b)是可控的;)此时可按单输入系统极点配置原理构造状态反馈阵3)此时可按单输入系统极点配置原理构造状态反馈阵。
三、用于输出反馈极点配置问题中的几个定理推论5-2若(A, B)可控,A是循环矩阵,则存在向量b∈Im B,使(A, b)可控。
证明:这是引理1*的一个推论。
5-4设(A,B,C)可控可观测,则存在个推论54)可控可观测则存在一个p×q矩阵H,使(A+BHC,B)可控,(A+BHC, C)可观测,并且A+BHC是循环矩阵,即它的最)可观测并且是循环矩阵即它的最小多项式是n次。
例5-3给定系统为(A , B , C )如下1100110⎡⎤⎥⎥00⎡⎤00⎡00010⎢⎢=⎢⎥A 0010⎢⎥⎢⎥=⎢⎥B 100001⎤=⎢⎥⎣⎦C 0001⎢⎥⎣⎦01⎢⎥⎣⎦1100010110⎡⎤⎢⎥⎡⎤0000110001⎢⎥=+=⎢⎥⎢⎥⎣⎦⎢⎥H A BHC ⎣⎦可知(A +BHC ,B )可控,(A +BHC ,C )可观测,且A +BHC 是循环矩阵,它的最小多项式为4次。
四、用静态输出反馈配置极点首先研究单输多输出的系统以说明用静态1.单输入系统可配置n 个极点的条件首先研究单输入多输出的系统,以说明用静态输出反馈配置极点时所遇到的困难,而这些困难是用全部状态变量作反馈时所未遇到的用全部状态变量作反馈时所未遇到的。
1,,,A b A R b R C C R ×××=+∈∈=∈n n n q nxx u y x (5-11)121,[](512)×=+=∈−K K R "q q u y v k k k 由此可得闭环系统的动态方程为()(513)x x v =++−A bKC b2.单输入系统q 个极点的配置问题进一步的问题是:若rank C =q ,是否可以任意配置q 个极点或任意接近它们呢?我们有定理5—55-11rank C =设单输入系统(5)可控,q ,则总存在常值向量K ,使得q 个特征值任意接近于预先给定的q 个值,这些值中如有复数,应共轭成对出现。
证明设预先给定个值为12,,,qλλλ""并设它们彼此不同。
根据前面的推导:问题:1).为保证S 非奇异,为什么需要C 行满秩?考虑⎡102000C ⎤=⎢⎥⎦⎣2). 从数学和物理意义上解释为什么可对λi 稍稍)什i 进行摄动?3). 剩下的n −q 个特征值的位置在什么地方?3.多输入系统的极点配置问题定理5-6(A ,B ,C )可控可观测,rank B =p ,rank C =q则存在矩阵K ,使A +BKC 有max{p ,q }个特征值任意接近于预先给定的max{p ,q }个复数值。
证明不是循环阵则根据54总有使:若A 不是循环阵,则根据推论5-4,总有K 1,使得A +BK 1C 是循环阵。
又根据推论5-2,1Im ,(,)b B b BL A BK C b ∃∈⇔=+使得可控-55,K ⇒2根据定理,存在使得12A BK C bK C=C A B(K LK )C ++1212K A BK C BLK C=A ++++可任意接近个特征值。
qT T T ,,)A C B 另一方面(可控可观测,用上面的证明意味存T K 在,使得T T T TA C KB +的个特征值可任意接近于指定的个值。
p p T T T T T T T ,,)+A BKC A C B 注意到与其对偶系统(证完。
A C K B max{p, q}之+有相同的特征值。
故采用此种方法可以配置个特征值。
完剩下的?这是一个严重n −max{p ,q }个特征值的去向? 这是个严重的问题,因为若有根位于右半平面,将导致系统失去稳定性而无法工作此时极点配置便没有意义去稳定性而无法工作,此时极点配置便没有意义。
定理5-7若(A,B,C)可控可观测,rank B=p,rank C=q,且A有n个不同的特征值,则对几乎所有的(B,C)对,存在个p×q的输出反馈增益矩阵K,使得闭环对,存在一个系统A+BKC的特征值有max{p,q}−1个是任意指定的A的特征值(复数成对指定),以及(复数成对指定)以及{,p+q}({p,q})s=min{n−1}−(max{−1)个是任意接近于任意指定的值(复数成对)。
注:指定的根+任意接近的根= max{p ,q }−1+ min{n , {}1i {1}58)可控可观测p +q −1}−max{p ,q }+1= min{n , p +q −1} 定理5-8若(A ,B ,C )可控可观测,rank B =rank C =p ,q ,则对几乎所有的矩阵对(B ,C ),存在一个输出反使得馈增益阵K ,使得A +BKC 有−min{n ,p +q 1}个特征值设置得任意接近于min{n ,p +q −1}个任意指定的值(复数成对)。
特别,在p +q ≥n +1的情况下,几乎所有的线性时不变系统都可通过输出反馈来使之镇定。
证明:仅就四种情况之一(min{n , p +q −1}是奇数,a {)证明如下5-6max{p , q }是偶数) 证明如下:1)由定理56 ,可找到K 1,使得A +BK 1C 配置max{p , q } (1)个指定的极点,并使其中至少有一个是实的;若有必要稍稍摄动使2)若有必要,稍稍摄动K 1,使A +BK 1C 之特征值互不相同(循环阵,满足定理5-7)。
利用定理5-7,可找到K 2,使得在保留C {A +B K 1C 的max{p , q }−1个指定的极点max{, 中至少有一个是实的)(因为a {p ,q }中至少有个是实的)的同时,再由A+B K1C+B K2C= A+B(K1+K2)C设置i{{1)min{n,p+q−1}−(max{p,q}−1)个指定的特征值。
这样K=K K1+K2就给出了所要的反馈增益阵。
3)总共配置的极点个数是,−min{n, p+q1}定理5-8的证明过程事实上给出了一种多变量实种多变系统输出反馈配置极点的两步算法:56使得1)定理5-6可找到K1,使得A+BK1C配置max{,{p,q}个指定的极点且使A+BK1C之特征值互不相同(故57)至少有一个是A+BK1C是循环阵满足定理5-7 )、至少有一个是实的;2)按定理5-7找到K2;则K=K1+K2就给出了所要的反馈增益阵。
就给了所要的反馈增阵例5-6考虑系统010000⎡⎤⎡⎤0000101000,,0001000010A B C=⎢⎥⎢⎥⎡⎤⎢⎥⎢⎥==⎢⎥⎢⎥⎢⎥⎣⎦⎢容易验证定理5—8的条件满足。
现用输出反馈u =K y 来000001⎥⎢⎥⎣⎦⎣⎦配置极点。
取12k k ⎡⎤特征方程式为34K=k k ⎢⎥⎣⎦42141423()()0k k k k k k λλ+−+−=取何值仅能置个极点但不论K 取何值,仅能配置2个极点。
但=m in {,1}3n p q +−这说明定理的结论并不是对所有的(B ,C )都成立,而仅仅是对几乎所有的(B ,C )对成立。
57例5-7系统A 、B 、C 阵如下010100⎡⎡⎡1000110010⎤⎤⎤⎢⎥⎢⎥===⎢⎥⎢⎥⎢⎥⎣⎦A B C 00011⎢⎥⎢⎥⎣⎦⎣⎦要找出个输出反馈增益阵使得闭环极点任意接近要找出一个输出反馈增益阵使得闭环极点任意接近指定的三个极点{–1, –2, –5}。
7.4 状态反馈和极点配置

可配置条件_极点配置定理
考虑线性定常系统
x Ax Bu
假设控制输入u的幅值是无约束的。如果选取控制规律为
u r Kx
式中K为线性状态反馈矩阵。
定理 (极点配置定理) 线性定常系统可通过线性状态反馈任意地 配置其全部极点的充要条件是,此被控系统状态完全可控。
该定理对多变量系统也成立。
证明 (对单输入单输出系统) 1、充分性 2、必要性
kn 1 ]
由于 u r Kx r KPx ,此时该系统的状态方程为 x ( Ac Bc K ) x Bcr
相应的特征方程为 sI Ac BcK 0
因为非奇异线性变换不改变系统的特征值,当利用 u=r-Kx作为控制输 入时,相应的特征方程与上式相同,均有如下结果。
s
1
0
0
s
0
sI Ac BcK
◆确定将系统状态方程变换为可控标准形的变换矩阵P。若给定的状态方程已是 可控标准形,则P = I。此时无需再写出系统的可控标准形状态方程。非奇异线 性变换矩阵P=QW。
◆利用给定的期望闭环极点,可写出期望的特征多项式为
(s 1() s 2 ) (s n ) sn an1sn1 a1s a0
从而确定出a1* , a2 *,… an *的值。
◆最后得到状态反馈增益矩阵K为
K [ a0 a0 a1 a1
a n1
an1
]
P 1
10
极点配置 例1
【例】 考虑如下线性定常系统
0
1
0
0
x Ax Bu A 0
0
1 , B 0
1 5 6
1
利用状态反馈控制,希望该系统的闭环极点为s = -2±j4和s = -10。试确定状
输出反馈
C H
T
T
(5-15)
(5-15)是一个q个未知量,n个方程的方程组,而 是 任意的n维向量,它由所期望的极点所决定。
方程(5-15)对任意的 有解,显然要求 C 是n×n可逆方阵。
一般来说当q<n 时,对于任意 ,(5-15)无解。
对于给定的 ,方程(5-15)有解的条件是它们 相容,亦即当C的秩为q时,q个方程的唯一解应满足 剩下的n-q个方程。这时,这n-q个等式给出了加在
用静态输出反馈配置极点 首先研究单输入多输出的系统,以说明用静态 输出反馈配置极点时所遇到的困难,而这些困难是 用全部状态变量作反馈时所未遇到的。一个单输入 多输出系统动态方程为
Ax bu x y Cx
(5-11)
(5-12)
u=Hy+v
联合(5-11)和(5-12)可得闭环系统的动态方程为
i
i , i 0 使得扰动后的S非奇异,由于 C 的秩为q,
这总是可以做到的。式(5-17)给出了H的一个明显 表达式,并且 i H i 是给定的 1 , 2 ,, q 的函数, i S非奇异,则可精确地使闭环 如果所给的 能使
全维状态观测器及其设计
状态观测器 状态估计器 状态重构
^
2n阶复合系统:
. x . A ^ L HC x
y C
Bk x B ^ v A Bk HC L x B
x 0 ^ x
ˆ x x ( A Hc )( x x ) L 由(1)-(2):
3. 分离定理: . cx 原系统 x Ax Bu y ^ 引入状态反馈: u v k x
x Ax Bk x Bv, y cx . ^ ^ ^ 全维观测器:
反馈控制与极点配置
例 考察下述能控能观的系统
它在输出反馈下u=-hy下的闭环系统为 其闭环特征多项式为s2+h。
上例说明,输出反馈对能控能观系统可以改变极点位置,但不能 进行任意的极点配置。
2. 系统的开环特征多项式f(s)和由期望的闭环极点所确定的闭 环特征多项式f*(s)分别为
f(s)=s3+3s2+2s f*(s)=s3+4s2+6s+4 则相应的反馈矩阵K为 K=[a3*-a3 a2*-a2 a1*-a1]
因此,在反馈律u=-Kx+v下,闭环系统状态方程为
在例3中,由给定的传递函数通过状态反馈进行极点配置时需 先求系统实现,即需选择状态变量和建立状态空间模型。 ➢ 这里就存在一个所选择的状态变量是否可以直接测量、 可以直接作反馈量的问题。
证明过程的思路为:
•对状态不 完全能控开 环系统进行 能控分解
•对能控分 解后的系 统进行状 态反馈
•其完全不 能控子系统 不能进行极
点配置
•与假设 矛盾,必
要性得 证
➢ 被控系统(A,B,C)状态不完全能控,则一定存在线性变换 x=Pc ,对其可进行能控分解,得到如下状态空间模型:
其中状态变量 是完全能控的;状态变量 是完全不能控
➢ 由于状态反馈闭环系统保持其开环系统的状态完全能控 特性,故该闭环系统只能是状态不完全能观的。
➢ 这说明了状态反馈可能改变系统的状态能观性。
➢ 从以上说明亦可得知,若SISO系统没有零点,则状态反馈不 改变系统的状置方法
极点配置算法1(维数较大) 1. 对于SISO线性定常连续系统的极点配置问题,若其状态 空间模型为能控规范I形,则相应反馈矩阵为 K=[k1 … kn]=[an*-an … a1*-a1] 其中ai和ai*(i=1,2,…,n)分别为开环系统特征多项式和所期 望的闭环系统特征多项式的系数。
现代控制理论基础_周军_第五章状态反馈与状态观测器
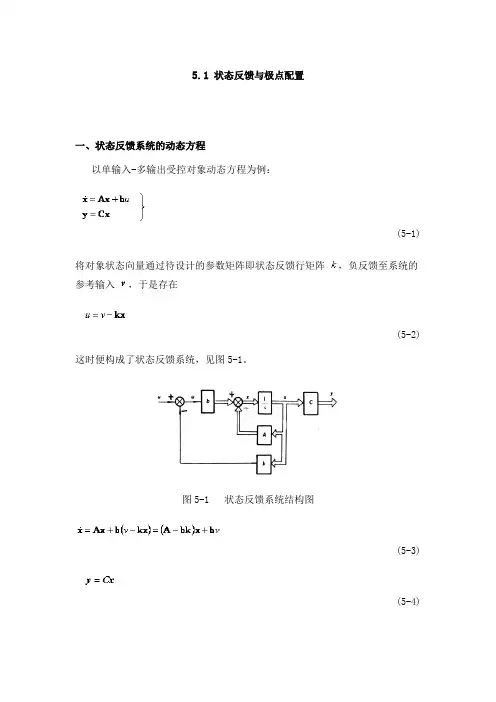
5.1状态反馈与极点配置一、状态反馈系统的动态方程以单输入-多输出受控对象动态方程为例:(5-1)将对象状态向量通过待设计的参数矩阵即状态反馈行矩阵,负反馈至系统的参考输入,于是存在(5-2)这时便构成了状态反馈系统,见图5-1。
图5-1 状态反馈系统结构图(5-3)(5-4)式中v为纯量,为维向量,为维矩阵,为维向量,为维行矩阵,为维向量,为维矩阵。
为闭环状态阵,为闭环特征多项式。
二、用状态反馈使闭环极点配置在任意位置上的充要条件是:受控对象能控证明若式(5-1)所示对象可控,定可通过变换化为能控标准形,有若在变换后的状态空间内引维状态反馈矩阵:(5-5)其中分别为由状态变量引出的反馈系数,则变换后的状态反馈系统动态方程为:(5-6)(5-7)式中(5-8)该式与仍为能控标准形,故引入状态反馈后,系统能控性不变。
特征方程为:(5-9)显见,任意选择阵的个元素,可使特征方程的个系数满足规定要求,能保证特征值(即闭环极点)任意配置。
将逆变换代入式(5-6),可求出原状态空间内的状态反馈系统状态方程:(5-10)与式(5-3)相比,式(5-10)所示对象应引入状态反馈阵为:(5-11)需指出,当受控对象可控时,若不具有能控标准形形式,并不必象如上证明那样去化为能控标准形,只要直接计算状态反馈系统闭环特征多项式,这时,其系数为的函数,与给定极点的特征多项式系数相比较,便可确定。
能控的多输入-多输出系统,经如上类似分析可知,实现闭环极点任意配置的状态反馈阵K为维。
若受控对象不稳定,只要有能控性,完全可由状态反馈配置极点使系统稳定。
状态变量受控情况下,引入状态反馈表示增加一条反馈通路,它能改变反馈所包围环节的传递特性,即通过改变局部回路的极点来改变闭环极点配置。
不能控状态变量与控制量无关,即使引入状态反馈,对闭环极点位置也不会产生任何影响,这是因为传递函数只与系统能控、能观测部分有关的缘故。
若不能控状态变量是稳定的状态变量,那么系统还是能稳定的,否则,系统不稳定。
反馈控制与极点配置

... 1
... - a1 - kn
相应的状态反馈闭环控制系统的传递函数和特征多项式 分别为
Gk (s)
sn
(a1
b1sn1 ... bn kn )sn1 ... (an
k1 )
f k(s) sn (a1 kn )sn1 ... (an k1)
Tc21
T1 T1 A
1 6
1 1
2 8
A~
Tc21 ATc2
0 5
1 2
B~
Tc21B
0 1
SISO系统状态反馈极点配置方法(5/10)
3. 求反馈律:
因此开环特征多项式
f(s)=s2-2s-5,
而由期望的闭环极点-1j2所确定的期望闭环特征多项式
本节讨论如何利用状态反馈与输出反馈来进行线性定常连续 系统的极点配置,即使反馈闭环控制系统具有所指定的闭环极 点。 对线性定常离散系统的状态反馈设计问题,有完全平行的 结论和方法。
反馈控制与极点配置(2/5)
对线性定常系统,系统的稳定性和各种性能的品质指标,在很 大程度上是由闭环系统的极点位置所决定的。
A11
B1K1 0
A12
B1K2 A22
x1
x2
B1 0
v
其中
[K1 K2 ] KPc
状态反馈极点配置定理(9/11)
由上式可知,状态完全不能控子系统的系统矩阵 A~22的特 征值不能通过状态反馈改变,即该部分的极点不能配置。 虽然状态完全能控子系统的 A~11的特征值可以任意配 置,但其特征值个数少于整个系统的系统矩阵 A 的特
7.4 状态反馈和极点配置

这是具有线性状态反馈的闭环系统的特征方程,它一定与期望特征方程相等。 通过使s的同次幂系数相等,可得
7
极点配置定理_充分性
a0 k0 a0
a1 k1 a1
an 1 kn 1 an 1 求解上述方程组,得到 ki
的值,则
K KP 1 [k 0 k1
[ a0 a0 a1 a1
0 1 an1 0
0 0 1 Bc P B 0 1
6
极点配置定理_充分性
设 K KP [k 0 k1 kn 1 ] 由于 u r Kx r KPx ,此时该系统的状态方程为 x ( Ac Bc K ) x Bc r
从而确定出a1* , a2 *,… an *的值。 ◆最后得到状态反馈增益矩阵K为 K [ a0 a0 a1 a1
1 an 1 an 1 ] P
10
极点配置 例1
【例】 考虑如下线性定常系统
1 0 0 0 , B 0 A 0 0 1 Ax Bu x 5 6 1 1 利用状态反馈控制,希望该系统的闭环极点为s = -2±j4和s = -10。试确定状 态反馈增益矩阵K。
0 0 1 Ac P AP 0 a0
x Ac x Bcu
1 0 0 a1
0 1 0 a2
上式为可控标准形。选取一组期望的特征值为 1 , 2 , , n ,则 期望的特征方程为
( s 1 )( s 2 )
* n 1 * * ( s n ) s n an s ... a s a 1 1 0 0
an1 1 0 0 1 0 0 0
现代控制理论第五章线性系统的设计与综合
第五章 线性系统的设计与综合
熟练掌握状态反馈与输出反馈,极点配置 熟练掌握状态观测器设计方法 掌握分离原理
教学要求:
状态反馈与输出反馈的基本结构、性质和有关定理 单输入、多输出系统的极点配置 全维观测器的设计 状态反馈与观测器的工程应用
重点内容:
5.1 状态反馈与输出反馈
CONTENTS
则:
令: 式中 标量 这说明 的列 是 列的线性组合。
01
列的线性组合。
同理: 的列 是
列的线性组合。
的列 是
输出反馈实现极点配置
01
输出反馈 状态微分 设多输入/单输出系统:
02
B
A
I/s
C
h
u
y
-
+
x
定理:由输出至 的反馈任意配置极点的充要条件是被控系统能观。
证明:运用对偶原理:
若(A,B,C)能观,则
能控,可由状态反馈实现极点配置:
可求出h 。
03
04
05
设
令
闭环系统状态空间表达式:
1/s
01
1/s
02
1/s
03
2
04
3
05
3
06
+
07
+
08
y
09
v
10
11
状态反馈
12
闭环系统的传递函数:
A
设单输入-单输出系统:
B
已知(A,b,c,d)能控,则经过 将(A,b,c,d)化为能控型
5.4 状态反馈对系统零极点的影响
引入状态反馈:
设:
01
02
B
V
极点配置
只要原系统(A,B,C)是能控(见 能控性)的,则这样的反馈增益矩阵K就一定可以找到。反馈 增益矩阵K的 求解,对于单输入单输出情况,已有较为简单的计算公式;对于一般的多输入多输出情况,计算步骤要复杂得多, 往往需要采用计算机来处理。
极点配置
数学术语0103 定Fra bibliotek 05 配置方法
目录
02 意义 04 状态反馈
通过比例环节的反馈把定常线性系统的极点移置到预定位置的一种综合原理。 极点配置的实质是用比例反馈去改变原系统的自由运动模式,以满足设计规定的性能要求。
pole assignment
极点配置定常线性系统的动态特性在很大程度上取决于它的传递函数矩阵(见传递函数)的极点在复数平面 (表示复数 s=x+jy的直角坐标平面)上的位置。
谢谢观看
首先必须指出,状态空间中,任意极点配置的充分且必要的条件是,系统必须是完全状态可控的。
配置方法
如果已知系统的模型或传递函数,通过引入某种控制器,使得闭环系统的极点可以移动到指定的位置,从而 使系统的动态性能得到改善,这种方法称为极点配置法。
有一控制系统其中a>b>0,要求设计一个控制器,使系统稳定, 解:(1)校正前,闭环系统的极点: s-a+s+b=0 s= > 0 因而控制系统不稳定。 (2)在控制对象前串联一个一阶惯性环节, c>0,则闭环系统极点: 显然,当 c-a+1>0,b-ac>0时,系统可以稳定。但此对参数 c的选择依赖于 a、 b。因而,可 选择控制器, c、 d,则有特征方程: 当b+d+c>a,时,系统稳定。 本例由于原开环系统不稳定,因而不能通过简单的零极点相消方式进行控制器的设计,其原因在于控制器的 参数在具体实现中无法那么准确,从而可能导致校正后的系统仍不稳定。
输出反馈极点配置
第五章静态输出反馈、观测器和静态输出反馈观测器和动态补偿器§5-1静态输出反馈和极点配置一、静态输出反馈的性质若给定线性时不变系统方程为=+=A B C xx u y x (5-1)若取静态输出反馈控制律u =K y +v (5-2)可以得到闭环系统的动态方程为(),(53)A BKCBC xx v y x =++=−(),=++=A BKC B C xx v y x xCBvyx∫AK闭环系统结构图)不改变系统的可观测性定理5-1反馈规律(5-2)不改变系统的可观测性。
证明根据等式()−+−−⎡⎤⎡⎤⎡⎤I A BCK IBK I A s s (5-4)0=⎢⎥⎢⎥⎢⎥⎣⎦⎣⎦⎣⎦C I C (54)由于(5-4)式右端第一个矩阵是非奇异阵,因此)式右端第个矩阵是非奇异阵,因此对任意的s 和K ,均有⎡()(55)s s rank rank −+−⎤⎡⎤=−⎢⎥⎢⎥⎣⎦⎣⎦I A BKC I A C C 证完。
可见,系统(A +BKC , C )可观测的充分必要条件)可观测这表明是系统(A , C )可观测。
这表明静态输出反馈不改变系统的可观测性。
)不可观测由(55)可知如果系统(A , C )不可观测,由(5-5)可知,静态输出反馈不会改变系统的不可观测模态。
推论:u =K y +v 的反馈律不改变系统的可控性。
把中看作态馈证明:把(A +BKC )中的KC 看作是状态反馈增益阵,而状态反馈不改变系统的可控性。
证完。
二、循环矩阵定义:称为是循环的系指其最小多项式1. 循环矩阵的定义:n ×n 方阵A 称为是循环的,系指其最小多项式就是特征多项式。
等价的提法有:1).s I −A 的Smith 标准形只有一个非1的不变因子;2)A 的若当形中一个特征值只有一个若当块2).A 的若当形中一个特征值只有一个若当块。
特别地,有:1A A )若的所有特征值互异,则为循环阵。
为循环矩阵则存在向量b 2)若A 为循环矩阵,则存在向量b , 使221,,,,,−−"b Ab A b Ab Abn n A b n 可张成一个维空间,即(,)可控。
江苏大学线性系统理论(现代控制理论)考试必备--第5章
望的闭环系统特征多项式
* n 1 * 1 * * ( s) ( s i* ) s n an s a s a 1 1 0 i 0 n
第5章 状态反馈
江苏大学电气学院
第3步:写出通过非奇异变换 x Px 将(A,b)化成能控
第5章 状态反馈
江苏大学电气学院
系统经输出反馈后,其系统矩阵变成了 A -BFC ,此处 FC的相当于状态反馈中的K。可见,选择 F 也可以改变系
统矩阵的值使系统特征根位置发生改变。
虽然状态反馈和输出反馈都可改变系统矩阵,但两者 是有区别的。状态变量包含了系统所有的运动信息,而系
统输出量是状态变量的线性组合。当输出矩阵 C 为单位矩
变成了一个单输入能控系统 ( A BK, bi ) 。 利用这一结论,在随后的多输入系统状态反馈极点 配置相关的结论证明中,可以方便地将多输入能控系统 变成单输入系统来讨论,从而利用单输入系统的极点配 置的相关结论。
第5章 状态反馈
江苏大学电气学院
5.3 系统的极点配置
一. 极点配置的概念
由前面的讨论可知,状态反馈使原系统的系统矩阵由 A变成了A-BK,通过选择不同的反馈增益矩阵 K ,可改 变系统的特征值。后面将看到,当系统完全能控且完全能 观时,系统的特征值也就是闭环传递函数矩阵的极点 。 由经典控制理论可知,闭环系统传统意义上的一些主
1.状态反馈与输出反馈的概念 2.反馈对能控性和能观性的影响 3.系统与输出反馈的极点配置 4.状态反馈的解耦
第5章 状态反馈
江苏大学电气学院
5.1 状态反馈与输出反馈的概念
经典控制理论以输出量作为反馈量,使系统得以稳定 或使系统性能指标得到改善。在系统的状态空间描述中,