
机械手任务书
本次组装与调试的机电一体化设备为机械手。
请你仔细阅读机械手和触摸屏的说明,理解应完成的工作任务与要求,在180 min内按要求完成指定的工作。
工作任务与要求
一、按《机械手部件组装图》(附页图号01)组装机械手,并满足图纸提出的技术要求。
二、按《机械手气动系统图》(附页图号02)连接机械手的气路,并满足图纸提出的技术要求。
四、根据如表1所示的PLC输入输出端子(I/O)分配,在赛场提供的图纸(附页图号03)上画出机械手电气原理图并连接电路。
你画的电气原理图和连接的电路应符合下列要求:
表1 PLC输入输出端子(I/O)分配表
图1 机械手各部件名称
悬臂
手臂
手指
气动马达
立柱
右限止位置
左限止位置
1. 电气原理图按2011年5月29日武汉说明会的要求绘制。
2. 凡是你连接的导线,必须套上写有编号的编号管。
交流电机金属外壳与变频器的接地极必须可靠接地。
3. 工作台上各传感器、电磁阀控制线圈、警示灯的连接线,必须放入线槽内。
五、请你正确理解机械手的调试、搬运要求以及指示灯的亮灭方式、异常情况的处理等,编写机械手的PLC 控制程序。
注意:在使用计算机编写程序时,请你随时保存已编好的程序,保存的文件名为工位号+A (如3号工位文件名为“3A ”)。
六、请你按触摸屏界面制作和监控要求的说明,制作触摸屏的4个界面,设置和记录相关参数,实现触摸屏对机械手的监控。
七、请你调整传感器的位置和灵敏度,调整机械部件的位置,完成机械手的整体调试,使机械手能按照要求完成物料的搬运。
一、机械手说明
机械手各部件名称如图1所示:
机械手设置了“调试”和“运行”两种功能。
用转换开关SA1在机械手停止的状态进行功能变换。
当SA1在左挡位时(常闭触点闭合,常开触点断开),
选择的功能为“调试”;当SA1在右挡位时(常闭触点断开,常开触点闭合),选择的功能为“运行”。
调试或运行前,机械手的有关部件必须在原位。
各有关部件的原位:机械手的悬臂靠在左限止位置,悬臂气缸缩回,手臂气缸上升,手指松开。
接通机械手电源后,绿色警示灯闪烁,指示电源正常;运行PLC,红色警示灯闪烁,指示PLC处于运行状态。
(一)机械手的调试
机械手在按规定需要调试时,必须对机械手的各个气缸进行调试。
将SA1置于左边选择“调试”模式时,若设备各部件在初始位置,则触摸
人机界面引导界面的按钮,人机界面切换到调试界面,此时系
统进入调试模式,在调试界面的操作提示框内显示“设备已经在初始位置,请选择需要调试的部件。
”。
需要调试的项目(旋转气缸、悬臂气缸、手臂气缸、手爪气缸)可在人机界面上选择,PLC接收到选择信号后由HL3、HL4、HL5组成的指示灯组的状态指示调试项目,调试项目对应的指示灯组状态如表2所示。
顺序按HL3→HL4→HL5→HL3----的顺序循环。
确定调试项目后,再通过操作SB5SB6按钮或
当选定项目的相关部件返回初始位置时,在人机界
面上复位本调试项目,则此项目被取消。
如果设备各部件均已返回初始位置,并且所有调试项目均已取消(复位),
1. 旋转气缸的调试
SA1
试界面的操作提示框内显示“已选择旋转气缸部件,请通过相应的按键进行部件
测试。
”。
按下按钮SB5SB6
旋转气缸右转。
这样可调试旋转气缸运动情况。
当旋转气
缸的调试项目被取消后,在操作提示框内显示“设备已经在初始位置,请选择需要调试的部件。
”。
2. 悬臂气缸的调试
SA1
试界面的操作提示框内显示“已选择悬臂气缸部件,请通过相应的按键进行部件
测试。
”。
按下按钮SB5SB6
悬臂气缸缩回。
这样可调试悬臂气缸运动情况。
当悬臂气
缸的调试项目被取消后,在操作提示框内显示“设备已经在初始位置,请选择需要调试的部件。
”。
3. 手臂气缸的调试
SA1
试界面的操作提示框内显示“已选择手臂气缸部件,请通过相应的按键进行部件
测试。
”。
按下按钮SB5SB6
手臂气缸上升。
这样可调试手臂气缸运动情况。
当手臂气
缸的调试项目被取消后,在操作提示框内显示“设备已经在初始位置,请选择需要调试的部件。
”。
4. 手爪气缸的调试
SA1
试界面的操作提示框内显示“已选择手爪气缸部件,请通过相应的按键进行部件
测试。
”。
按下按钮SB5SB6
手爪气缸松开。
这样可调试手爪气缸运动情况。
当手爪气
缸的调试项目被取消后,在操作提示框内显示“设备已经在初始位置,请选择需要调试的部件。
”。
(二)机械手的运行
将SA1置于右边选择“运行”模式时,若设备各部件在初始位置,则触摸
人机界面切换到运行界面,此时系统才能进入运行模式。
如果设备在停止状态,各部件均在初始位置,
1. 机械手的正常运行
在机械手的“运行”功能下,按下启动按钮SB5或触摸屏“运行监控”界
当物料检测传感器检测到有工件后,机械手悬臂伸出→手臂下降
→手指合拢抓取工件→手臂上升→悬臂缩回→机械手向右转动→悬臂伸出→手指松开,工件掉在处理盘内→悬臂缩回→机械手转回原位。
元件掉入处理盘后,不要求直流电动机转动。
如果物料检测传感器还有信号,则机械手继续完成搬运动作。
2.正常停止
(1)在机械手正在搬运工件的情况下或检测平台有工件的情况下,按下停
止按钮SB6
置后停止。
(2)若在机械手上没有要搬运的工件情况下,按下停止按钮SB6或触摸屏
(3)当搬运完成的个数与触摸屏运行界面上设置的搬运个数相同时,机械手回到初始位置后自动停止。
3. 异常情况
本次任务,只考虑下列异常情况:
(1)紧急停止若在运行过程中遇到需要紧急停止的意外情况,可按急
停开关QS QS或触摸屏运
机械手应保持停止时的状态,蜂鸣器鸣叫,同时触摸屏异常记录界面的“紧急停止次数”栏中显示累计紧急停止的次数。
待意外消除,
按下启动按钮SB5
(2)PLC供电异常PLC断电或电压过低,为供电异常。
PLC供电异常时,机械手应保持刚出现异常时的状态,此时,红色警示灯熄灭,同时触摸屏异常记录界面的“PLC供电异常次数”栏中显示累计PLC供电异常的次数。
待供
电正常时,按下启动按钮SB5
行。
(3)机械手异常没有抓取检测平台上的工件或在搬运过程中工件从机械手上脱落,为机械手异常。
机械手异常时,机械手应停止未完成的动作回到原位,重新抓取或等待下一物料,同时触摸屏异常记录界面的“机械手异常次数”栏中显示累计机械手异常的次数。
二、触摸屏说明
人机界面应设置引导、测试、运行和异常记录四个界面,分别如图3、图4、图5和图6所示。
各个界面中按钮以及指示灯外形可自行选择。
1、引导界面说明:
⑴引导界面是启动界面,其上工位号下面的方框应填写操作者所在的工位号。
⑵ SA1处在左边即选择测试模式,则界面上“测试模式位置”指示灯点亮;若设备处于初始位置(初始位置指示灯亮),操作提示区内将显示“请按测试键
进入设备测试模式界面”
⑶ SA1处在右边即选择运行模式,则界面上“运行模式位置”指示灯点亮,若设备处于初始位置,操作提示区内将显示“请按运行键进入设备运行模式界
面”,将切换到运行模式界面,并向PLC发布切换通知。
(4)设备在初始位置“初始位置指示”指示灯点亮,不在初始位置,按下
图3 触摸屏引导界面
2、调试界面说明:
图4 触摸屏的调试界面
调试界面如上图4所示。
若触摸界面上调试项目选择框内各项目,即可选定一个调试项目,被选定的项目框内文字及边线均以红色闪烁。
通过触摸屏界面上
后再触摸一次。
当设备返回到初始位置,且界面上各调试项目的选定均被取消时,可以按“返回引导界面”键返回。
3、运行界面说明
图5为系统运行过程中的一个画面,界面上应能设置搬运工件的个数,同时显示已搬运工件的个数。
若需要查看运行过程中出现的异常情况,进入异常情况记录界面。
图5 触摸屏的运行界面
4.异常记录界面
图6为机械手异常记录界面,主要用于显示机械手在搬运过程中的异常记录。
图6 触摸屏的异常记录界面
只有在运行界面下,才能进入异常情况记录界面。
该界面记录的数据,由指定人员清除。
“PLC供电异常次数”PLC供电异常的次数。
“紧急停止次数”
“机械手异常次数”
次数。
机械手控制系统设计任务书
机械手控制系统设计任务书机械手控制系统设计:(一)硬件系统:1.机械手结构设计:在控制系统的设计之前,需要先按需求对机械手结构进行设计和优化,负责机械手运动部分的设计和制造,保证机械手的精确性和可靠性。
2.电控系统设计:需要根据机械手结构和实际的工况确定电控系统的构成,包括传动系统、电控部分、解码控制部分和安全保护部分等,使电控系统能够实现匌合的驱动和控制功能。
3.控制系统软件设计:负责控制系统软件移植、设计、测试和调试,控制系统软件要求正确性,可靠性,实时性和高效率,确保机械手的正确运行。
系统软件以C语言编程实现,采用模块化的设计方法和结构化的程序编写。
(二)系统功能:1.平滑运动:控制机械手能够实现连续搬运,快速搬运和精确搬运三种运动模式,保证搬运过程中的平滑和准确。
2.避障功能:系统实现避障技术,当机械手遇到障碍物时能够及时反应,采取合适措施保护物料和机械手本身,防止意外碰撞危害。
3.重复定位:控制系统采用联锁机制进行重复定位,确保物料正确定位,预防物料受到外力的影响而产生的误差。
4.加速减速:机械手通过控制系统实现加速,减速和精确调速等,以满足机械手需要的运动精度和变速率要求。
(三)系统试验:1.总体试验:控制系统在完成设计编程后,应进行总体试验,确定其正确性和可靠性,测试的内容应包括电源调试、触摸屏调试、电机调试以及操作模式的测试等。
2.精度测试:对机械手系统的精度进行测试,检查其是否符合要求,以保证物料的正确搬运。
3.运行状态测试:在负载和行程范围内,检测机械手的运行状态,从而确保机械手能够正常运行搬运物料。
4.振动测试:检查机械手是否存在振动情况,以确保机械手搬运物料的准确性。
机械手任务书

无锡科技职业学院毕业设计(论文)任务书设计题目基于PLC的机械手控制系统设计学生姓名二级学院中德机电学院专业机电一体化技术班级起止日期2013.10-2014.4指导教师王莉莉发任务书日期2013年10月20日1.毕业设计(论文)的内容和要求(含技术要求、图表要求等):完成一个能实现抓取搬运功能的直角型运动机械手的控制系统的设计。
控制方式采用PLC控制,传动方式可选择气动或机械传动。
1、掌握机械手系统设计方法。
2、掌握S7-200系列PLC的构成、内部元器件、基本指令、功能指令。
3、掌握PLC控制系统设计的内容和步骤,会根据实际进行PLC的选择。
4、保证机械手系统使用方便,具有一定实用意义。
5、会熟练使用AUTOCAD绘制电气原理图。
6、会熟练使用S7-200系列PLC的编程软件。
7、符合控制逻辑,程序设计合理。
2.毕业设计(论文)应完成的技术文件:1、给出硬件控制原理图2、给出全部的PLC程序(梯形图和指令表)3、给出PLC的输入输出地址分配4、给出传动原理图4、8000汉字的毕业设计说明书5、5000个英文单词的专业文献翻译3.主要参考文献:[1]朱世强,王宣银.机器人技术及其应用[M].杭州:浙江大学出版社,2001.[2]胡海清.液压与液压传动控制技术基本常识高等教育出版社[3]漆汉宏.PLC电气控制技术机械工业出版社4.毕业设计(论文)进度安排:周次工作内容备注第一周查阅相关文献资料,了解与本课题相关的研究概况第二周对课题进行系统的分析,确定主要技术指标及实现的功能第三周讨论课题设计过程中可能会碰到的问题,及相应的解决办法第四周撰写开题报告第五周整理积累的资料,有选择性的进行消化并形成书面材料第六周熟悉被控对象,制定控制方案第七周确定I/O设备,选择合适的PLC第八周根据生产设备现场需要,合理分配PLC的I/O地址第九周讨论PLC在本课题中的具体实现第十周绘制硬件控制原理图第十一周编制合理的PLC程序第十二周编制合理的PLC程序第十三周完成专业英文文献的翻译第十四周完成专业英文文献的翻译第十五周全面整理毕业设计材料第十六周材料评阅送审,毕业资格审查教研室审查意见:室主任年月日院(系)审查意见:院(系)负责人年月日5毕业设计辅导记录序号辅导日期前一周完成主要工作存在问题下一周计划工作。
任务书(工业机械手)

任务书(基于PLC的工业机械手控制系统设计)一、设计目的1、通过设计巩固和加深学生对本专业课程有关内容的理解与掌握。
使学生建立正确的设计思路,掌握PLC工程设计的主要内容、一般程序及基本原则、设计步骤和方法。
2、提高学生使用技术资料、进行计算和绘图以及编写技术文件的技能。
3、培养和提高学生综合运用所学的基础理论、专业知识和基本技能去分析和解决本专业范围内工程实际问题的能力和进行科学研究的初步能力。
4、培养学生独立工作的能力、创新能力,以及理论联系实际和严谨求实的工作作风。
二、设计要求1、根据所选课题,按要求设计并完成PLC外部接线电路,编写出控制程序并调试成功,完成设计说明书(论文)。
2、学生要独立完成设计,并通过设计提高求取原始数据的能力、识图与制图能力以及查阅手册、使用国家技术标准、信息资料检索的能力和一定的文字表达能力。
3、通过设计进一步培养学生自学能力和分析问题、解决问题的能力。
4、要按规定的进度及时完成相应的设计任务,设计期间遵守有关的规章制度。
三、设计课题基于PLC的工业机械手控制系统设计技术要求:1、机械手能够检测并将传送带A物品搬到传送带B上;2、机械手具备左旋、右旋,上升、下降,手指抓紧、放松功能;3、系统设计必须按照国家有关规定进行设计,各参数必须达到部颁标准要求。
要求完成:1、完成PLC控制系统的硬件设计,包括外围电器元件的选型计算;2、PLC的I/O分配表3、电气原理图1张0号图;4、控制系统框图1张1号图;5、完成PLC控制程序设计,并上机调试通过;6、自动运行流程图;7、控制程序(梯形图及指令表清单);四、应完成的技术资料设计说明书(论文)及所选课题要求的图纸等。
五、参考资料钱锐主编,《PLC应用技术》,北京: 科学出版社弭洪涛主编,《PLC应用技术要点与题解》,北京: 中国电力出版社汪晓平主编,《PLC可编程控制器系统开发实例导航》,北京: 人民邮电出版社六、日程安排1、借毕业设计参考资料,领毕业设计用纸,指导和布置可编程控制器的有关内容;熟悉课题,整理、收集资料(2天)2、设计控制线路(3天)3、编写梯形图和指令表程序,实验室调试(10天)4、中期检查(1天)5、整理成果,编写设计说明说(7天)6、答辩(2天)。
机械手PLC控制系统设计任务书
课程设计任务书课题九机械手PLC控制系统设计机设0501 *** ***1.机械手结构、动作与控制要求机械手在专用机床及自动生产路上应用十分广泛,主要用于搬动成装卸零件的重复动作,以实现生产自动化。
本设计中的机械手采用关节式结构.各动作由液压驱动,并由电磁阀控制。
动作顺序及各动作时间的间隔采用按时间原则控制的电气控制系统。
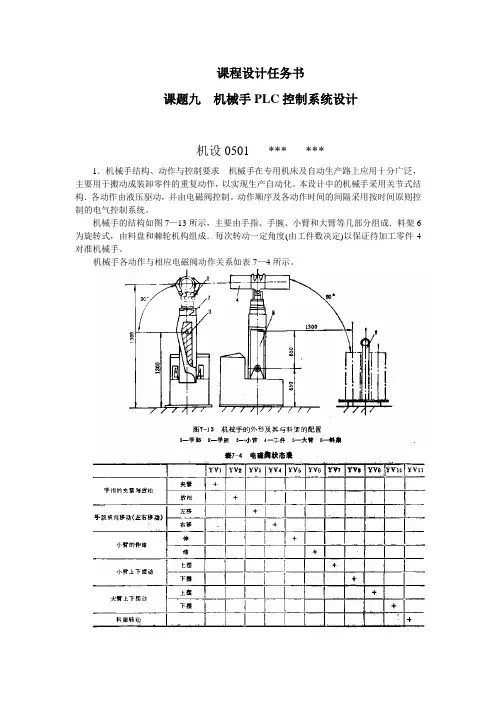
机械手的结构如图7—13所示,主要由手指、手腕、小臂和大臂等几部分组成.料架6为旋转式,由料盘和棘轮机构组成.每次转动一定角度(由工件数决定)以保证待加工零件4对准机械手。
机械手各动作与相应电磁阀动作关系如表7—4所示。
以镗孔专用机床加工零件的上科、下科为例,机械手的动作顺序是:由原始位置将已加工好的工件卸下,放回料架,等料架转过一定角后,再将来加工零件拿起,送到加工位置,等待镗孔加工结束,再将加工完毕工件放回料架,如此重复循环.具体动作历序是:原始位置(装好工件等待加工位置,其状态是大手臂竖立,小手臂伸出并处于水平位置,手腕横移向右,手指松开)→手指夹紧(抓住卡盘上的工件)。
→松卡盘→手腕左移(从卡盘上卸下已加工好的工件)→小手臂上摆→大手臂下摆→手指松开(工件放回料架)→小手臂收缩→料架转位→小手臂伸出→手指夹紧(抓住末加工零件)→大手臂上摆(取送零件)→小手臂下摆→手指右移(将工件装到机床的主轴卡盘中)→卡盘收紧→手指松开,等待加工。
根据表7—4及各动作中机械的状态,列出各动作中对YV1—YV11线圈的通电要求。
2.设计要求1)加工中上科、下料各动作采用自动循环。
2)各动作之间应有一定的延时(由时间继电器调定)3)机械手各部分应能单独动作,以使于调整及维修。
4)油泵电机(Y100L2-4.3KW)及各电磁阀运行状态应有指示。
5)应有必要的电气保护与联锁环节.3.设计任务1)设计并绘制电气原理图(继电器设计),选择电器元件,编制元件目录表。
2)PLC设计,PC选择及I/O的分配,根据控制要求设计必要的硬件系统,绘制梯形图、编写程序。
基于PLC的机械手控制系统设计任务书
基于PLC的机械手控制系统设计任务书任务书任务名称:基于PLC的机械手控制系统设计任务背景:机械手是现代工业自动化生产中的重要设备,可广泛应用于汽车制造、电子产品组装、物流分拣等领域。
机械手控制系统是机械手运动的核心,其稳定性和精确性对生产效率和产品质量有着重要影响。
PLC(可编程逻辑控制器)是一种功能强大的工业控制器,能够实现复杂的逻辑运算和实时控制,因此被广泛应用于机械手控制系统中。
任务目标:本任务的目标是设计一套基于PLC的机械手控制系统,实现对机械手的精确控制和稳定运动。
具体目标包括:1.设计机械手控制系统的硬件构架,包括PLC、传感器、执行器等的选择和连接。
2.实现机械手的运动控制算法,包括位置控制、速度控制和力控制等。
3.开发人机界面(HMI)程序,实现对机械手控制的可视化操作界面。
4.进行系统仿真和实际测试,验证控制系统的性能和稳定性。
任务内容:1.调研机械手的工作原理和市场上已有的PLC控制方案,了解相关技术和设备的特点和应用范围。
2.设计机械手控制系统的硬件构架,选择适合的PLC型号和相关的传感器、执行器等设备,并进行接线和连接的设计。
3.开发机械手运动控制算法,包括位置控制、速度控制和力控制等方面,保证机械手的稳定性和精确性。
4.开发人机界面(HMI)程序,实现对机械手运动的监控和控制,包括机械手的起停、位置调整等功能。
5.进行系统仿真和实际测试,验证机械手控制系统的性能和稳定性,并对系统进行优化和改进。
任务要求:1.完成机械手控制系统设计和开发的各个环节,保证系统的功能完整和性能稳定。
2.设计文档和代码要规范、清晰,能够有效地指导后续的优化和维护工作。
3.进行充分的系统测试,保证控制系统的稳定性和精确性,并及时修复和改进系统中的问题。
4.完成任务后,撰写详细的任务报告,包括任务设计、开发过程、测试结果等内容。
预期成果:1.机械手控制系统的设计文档和代码,包括硬件连接图、运动控制算法和HMI程序等。
创意机械手设计任务书
编号:毕业设计(论文)任务书题目:创意机械手设计院(系):机电工程学院专业:机械设计制造及其自动化学生姓名:卢存明学号:0801120333指导教师单位:教学实践部姓名:刘建伟职称:讲师软件开发2011年10 月28 日一、毕业设计(论文)的内容、要求通过对现有机械手的工作原理、结构特点和用途的调研,设计一款具有一定抓举等功能的机械手。
主要任务如下:机械手总体方案设计、结构方案的设计等;画出方案机构简图、装配图、重要零件图等。
毕业设计(论文)内容如下:1、参观调研,查阅资料。
到产品制造相关企业调研,了解产品生产、制造、加工情况。
结合本课题,查阅相关资料。
2、撰写开题报告。
3、通过对机械手的性能分析,完成相关的结构与零件设计。
4、绘制机械手总装图、零件图。
5、撰写毕业设计(论文)说明书。
6、翻译专业外语文献。
毕业设计(论文)的要求:1、结构简洁而美观,并符合人机工程学要求;2、所设计的产品要求完整、合理、经济;3、绘制装配图及零件图。
设计步骤提示如下:1、收集现有机械手资料,分析各自工作原理、主要功能及应用优缺点;2、提出设计方案,确定其预订功能,绘制机构运动简图,通过相关论证选定最佳方案;3、进行机构设计,绘制零件图、总装图及工艺卡的编写;4、控制部分设计,原动机及控制元件的选择。
二、毕业设计(论文)应完成的工作1.制品的3D造型。
2.机械手装配图。
3.若干重要零件图。
4.一本设计说明书(所有3D图插入说明书中恰当位置)。
5.科技论文翻译。
三、应收集的资料及主要参考文献1. 刘会英. 机械原理. 北京:机械工业出版社,20032. 邹慧君. 机械原理课程设计手册. 北京:高等教育出版社,19983. 师忠秀. 机械原理课程设计. 北京:机械工业出版社,20034. 关美华. 数控技术:原理及现代控制系统. 成都:西南交通大学出版社,20035. 杨叔子,机械加工工艺师手册,北京:机械工业出版社,2002年6.Taylan Atlan, Blaln Liny and Y. C. Yen. Manufacturing of dies and molds. Ann. C, 50(2001) No. 2.7. 杨继昌. 数控技术基础. 北京:化学工业出版社,20048. 濮良贵. 机械设计. 北京:高等教育出版社,20019. 徐灏.机械设计手册. 机械工业出版社,199110. Mechanisms and machine theory . Wuhan University of Technoloy Press,2004. 11.CAD、Pro/E、CAM等软件工具书12.机械制图、公差、金属材料与热处理等教材15.廖念钊.互换性与技术测量.中国计量出版社,199117. P.N.Rao .Manufacturing Technology Foundry, Forming and welding .Beijing: China Machine Press,200318. HERBERT W.YANKEE MANUFACTURING PROCESSES Prentice-Hall,Inc. 1989四、试验、测试、试制加工所需主要仪器设备及条件计算机一台。
技术任务书-桁架机械手
公司新增设备技术任务书1主题和适用范围:1.1设备名称:桁架机械手1.2设备数量: 1套1.3设备用途:用于将传动轴车间现有的016一线连成柔性自动化生产线。
2工艺技术要求2.1生产线通过零件描述:2.2工艺流程:(具体设备加工时间T机根据实际情况有所变化)2.3自动化连线装置主要要求:2.3.1本线为自动化连线,每班配置操作工一名,整体方案中要充分考虑人机工程2.3.2桁架机械手机械结构具有高强度、高抗震性等功能,运行平稳可靠。
2.3.3自动上下料系统与加工设备应能连线,保证动作时序协调,实现连续生产。
2.4生产线概述:2.4.1生产线布局区域:35m(长)×5.3m(宽)×5.2m(高)2.4.2设计生产节拍:240s;投标人在投标时提供详细的节拍计算表。
2.4.3实施内容:上料机构(考虑物流线),桁架机械手连线,中心孔深度测量装置,精车外圆测量装置,去毛刺方式的人机工程,下料机构;投标人在投标时提供详细的自动化连线方案及方案设计说明。
2.4.4供方在投标时需提供详细手爪的方案图。
2.5生产线的功能:2.5.1柔性功能:人工在对生产线以下内容作相应的调整便可加工尺寸合适范围内的产品;2.5.2调整上料机构相应部件以适应不同品种2.5.3调整铣打机刀具及夹具2.5.4调整数控车床刀具及夹具2.5.5调整组合机刀具及夹具2.5.6调整滚挤机刀具及夹具2.5.7调整冷轧机刀具及夹具2.5.8如有必要调整桁架机械手手指2.5.9调整生产线控制程序2.5.10自动化功能:采用桁架机械手实现自动周转,加工设备、辅助设施及桁架机械手由控制系统控制并实现自动化加工。
2.5.11集成控制功能:生产线设总控系统,对装备运行进行集中控制,总控系统可实现生产线自动及手动运行,可以控制生产线高效、可靠地自动运行,并对设备生产情况及区域内安全运行情况进行监控,同时可实现各机台程序传输、调用及后台编程。
机械手任务书
广西理工职业技术学院毕业设计(论文)任务书系别:专业班级:姓名:学号:指导教师:二〇年月日一、毕业设计(论文)的内容机械手控制电路的二、毕业设计(论文)的要求与数据机械手工作过程如下图示,且每次循环动作均从原位开始。
图1 机械手工作流程图图2 机械手工作示意图控制要求:1.在传输带A端部,安装了光电开关PS,用以检测物品的到来。
当光电开关检测到物品时为ON状态。
2.机械手在原位时,按下起动按钮,系统起动,传送带A运转。
当光电开关检测到物品后,传送带A停。
3.传输带A停止后,机械手进行一次循环动作,把物品从传送带A上搬到传送带B(连续运转)上。
4.机械手返回原位后,自动再起动传送带A运转,进行下一个循环。
5.按下停止按钮后,应等到整个循环完成后,才能使机械手返回原位,停止工作。
6.机械手的上升/下降和左移/右移的执行结构均采用双线圈的二位电磁阀驱动液压装置实现,每个线圈完成一个动作。
7.抓紧/放松由单线圈二位电磁阀驱动液压装置完成,线圈通电时执行抓紧动作,线圈断电时执行放松动作。
8.机械手的上升、下降、左移、右移动作均由极限开关控制。
9.抓紧动作由压力继电器控制,当抓紧时,压力继电器动合触点闭合。
放松动作为时间控制(设为5s)。
三、毕业设计(论文)应完成的工作1、根据设计任务提出设计方案。
2、根据设计方案,确定外部接线图。
3、根据设计要求与方案,编写系统程序。
4、认真写出详细的设计(论文)(包括工作控制过程、外部接线图、PLC 的选择,设计心得体会等),验证设计的正确性。
5、按规范撰写毕业设计相关的文件和资料。
四、毕业设计(论文)进程安排五、参考资料及文献查询方向、范围。
机械手控制系统设计任务书
电气控制与PLC课程设计
课程设计(论文)任务书
课程:电气控制与PLC课程设计
题目:机械手控制系统设计
学院专业班
任务起止日期:20XX 年XX 月XX 日至20XX 年XX 月XX 日
学生姓名学号
指导教师
教研室主任20XX年月日审查
院长(系主任) 20XX年月日批准
注:1、此任务书应由指导教师填写。
2、此任务书必须在课程设计开始前下达给学生。
学生送交成果日期
学生签名
Ps:
设备概况
机械手在专用机床及自动生产线上应用十分广泛,主要用于搬动或装卸零件的重复动作,以实现生产自动化。
本设备为一搬物机械手,其动力来源于液压系统。
(1) 工艺介绍
机械手搬运工件动作示意图,如图3所示。
左上角为原点位置,工件按下降→夹紧→上升→右行→下降→松开→上升→左行回原点为一个工作周期。
上升/下降、左行/右行、夹紧/松开动作均使用电磁阀控制液压系统实现,动作顺序由行程开关和定时器进行控制。
(2) 操作面板
该系统的控制方式由操作面板的转换开关箭头指向的位置决定(见图4),设计时要求能完成手、自动操作方式控制功能。
图3 机械手动作示意图
图4 操作方式面板布置图。
液压传动机械手设计任务书
*******************毕业设计任务书设计题目液压传动机械手设计
课题类型方案设计类指导教师
设计内容与技术要求一、设计内容
本课题可分为以下三个小课题:
1.液压传动机械手机构方案设计;
2. 液压传动机械手液压传动方案设计;
3.液压传动机械手电气控制系统设计;
二、技术要求
1.本液压机械手的臂力为N臂=1650(N),安全系数K一般可在1.5~3,本机械手取安全系数K=2。
定位精度为±1mm。
2.本机械手的动作范围如下:手腕回转角度±115°;手臂伸长量150mm;手臂回转角度±115°;手臂升降行程170mm;手臂水平运动行程100mm。
3.运动速度:①给定的运动时间应大于电气、液压元件的执行时间;②伸缩运动的速度要大于回转运动的速度,因为回转运动的惯性一般大于伸缩运动的惯性。
在满足工作拍节要求的条件下,应尽量选取较底的运动速度。
机械手的运动速度与臂力、行程、驱动方式、缓冲方式、定位方式都有很大关系,应根据具体情况加以确定。
③在工作拍节短、动作多的情况下,常使几个动作同时进行。
为此驱动系统要采取相应的措施,以保证动作的同步。
4.驱动方式:液压驱动。
设计进度查阅资料(1周)
设计机构(1周)
液压系统设计和系统调试(2周)撰写设计报告(1周)
参考资料机电传动控制
机械设计教材
机械设计手册[M]第5卷机械设计师手册
机械设计图册
机械原理课程设计指导书机构创新设计方法。