
基于云平台的多用户多机器人的控制系统实现
Computer Science and Application 计算机科学与应用, 2019, 9(11), 2065-2076Published Online November 2019 in Hans. /journal/csahttps:///10.12677/csa.2019.911232Implementation of Control System forMulti-User and Multi-Robot Based on Cloud PlatformXuling Jin1, Jianyong Feng2, Yunpeng Shen1, Yingjian Cao1, Jian Ye21Beijing University of Civil Engineering and Architecture, Beijing2Institute of Computing Technology Chinese Academy of Sciences, BeijingReceived: Nov. 1st, 2019; accepted: Nov. 12th, 2019; published: Nov. 19th, 2019AbstractAlong with the complexity and diversification of the robot service scene, the numerous data processing and analysis problems collected during the robot work process also need to be solved.To this end, a collaborative system of multi-user and multi-robot based on cloud platform is de-signed. The system transmits data through the http protocol, and the user sends a text command to the server through Android speech recognition, and the robot acquires the user’s command from the server, then executes and returns the result. The integration of cloud technology and multi-robot systems makes multi-robot systems feature improved energy efficiency, high real-time performance and low cost.KeywordsCloud Platform, Android, Robot Operating System (ROS)基于云平台的多用户多机器人的控制系统实现靳旭玲1,冯建勇2,沈云鹏1,曹英健1,叶剑21北京建筑大学,北京2中国科学院计算技术研究所,北京收稿日期:2019年11月1日;录用日期:2019年11月12日;发布日期:2019年11月19日靳旭玲 等摘 要伴随着机器人服务场景的复杂化、多样化,机器人工作过程中采集的数量种类繁多的数据处理与分析问题也亟待解决。
为此,设计一个基于云平台的多用户多机器人的协同工作系统。
该系统通过http 协议进行数据传输,用户通过Android 语音识别将文本命令发送到服务器,机器人从服务器获取用户的命令,执行并将结果返还。
将云技术和多机器人系统的集成使得多机器人系统具有改进能源效率、实时性高、成本低的特点。
关键词云平台,Android ,机器人操作系统(ROS)Copyright © 2019 by author(s) and Hans Publishers Inc.This work is licensed under the Creative Commons Attribution International License (CC BY). /licenses/by/4.0/1. 引言机器人技术在过去几十年中取得了重大进展,越来越多的机器人也出现在大众视野中,如工业机器人,科研机器人,家庭机器人如扫地机器人等。
机器人在现实生活中投入使用极大地便利了人类生活。
大部分应用场景中的机器人有一个相同的特点,那就是计算、内存和传感都集成在一个单机系统中,机器人执行任务时,只能利用本地机器人系统中的程序以及资源。
这种模式有一个缺点,由于机载硬件和计算资源的限制,当超出预料之外的情况发生或信息资源不足时,则会影响任务的执行。
为了解决这个问题,研究人员不断探索,2010年卡基梅隆大学的James Kuffner 教授在Humanoids 国际会议上首先提出了云机器人[1]的概念,获得了大量研究学者的赞同。
云机器人依靠云平台[2]上的数据或者代码支持它的操作,并实现自动化[3],而不是将传感、计算和内存集成到机器人单机系统。
它能够借助互联网共享机器人之间的数据[4],协同工作[5],打破单一机器人的硬件瓶颈[6],为云机器人提供了更高的计算能力和存储空间[7]。
对于机器人单机系统难以完成的任务[8],例如需要大量计算的场景识别、数据分析、语音合成等工作[9],可以借助服务器完成后由机器人访问任务信息,云机器人不需要运算复杂的任务。
本研究的主要贡献:1) 对于当前没有一个完整实用的系统实现任务的完整流程机器人系统环境,提供了一种从用户发布任务到任务完成,最后任务结果反馈给用户的闭环形式。
2) 依托云服务器构建了机器人云平台,该技术利用云平台中集成的模型为连接该平台的机器人按需提供数据资源,软件管理不必花费大量时间进行调整,并可以快速适配和添加服务。
本文对机器人云平台的架构设计进行了一定的探讨,并着力研究更好地实现云平台、机器人与Andorid 应用的协同配合,完成用户任务。
整个系统大致分为云服务器、Android 应用[10]和云机器人三个部分。
2. 系统分析与设计系统架构本系统需要完成用户通过Android 端将任务发布到服务器,服务器将任务转化为机器人的执行动作,将命令传递给相应的机器人,机器人在完成相应任务后发送相应的反馈结果,最终将结果展示到Android 端供用户查看[11]。
基于以上设计,规划出系统框架结构如图1所示。
靳旭玲等Figure 1. Architecture of multi-user and multi-robot control system图1.多用户多机器人控制系统架构系统各模块职责功能如下所述:Android:为用户提供最直接的交互服务。
从服务器获取机器人状态,执行任务状态,机器人反馈的各种数据,向服务器发送命令请求,展示文字、图片等供用户浏览。
服务器:安卓端用户与机器人用户的注册和管理;任务文本的处理,将字符串解释成机器人需要执行的任务,将任务和必要参数发布到特定API;目标识别与场景理解,对机器人上传的图片进行处理,返回目标识别与场景理解的结果;任务反馈,机器人完成任务后对安卓端返回任务执行结果。
机器人:机器人作为执行者通过HTTP协议与服务器通信获取任务,接受控制端的指令完成用户发布的任务并在完成任务时给服务器做出反馈。
3. 系统开发与实现3.1. Android端开发实现本文基于Android系统开发终端平台[12],设备选用Android端智能手机。
逻辑上由发布命令模块、查询结果模块、历史记录模块、HTTP通信模块。
Android端主要功能有登录登出注册、发布命令、查询结果、历史记录等。
发布命令模块:此界面为app的主界面,主界面效果如图2所示由登录成功后跳转进入,集成百度语音识别,用来讲用户的语音命令转化为文本,使命令的发布更加简单,除去繁琐的打字功能[13]。
发布命令的主界面中放置了spinner控件,实时刷新,点击后显示在线的机器人列表,供用户选择使用。
在选择机器人时判断机器人是否为闲置状态,防止不同用户控制同一个机器人的问题。
Textview用来显示语音转化的文字,如与用户本意不同可再次识别更改。
所有数据选择齐全点击发布按钮一个发布命令的流程就执行完毕了。
当用户不需要再次使用机器人时可以点击右上角的toolbar控件释放被占用的机器人,这时其他用户才可以使用这个机器人。
向右滑动主页面的左侧会显示菜单栏,点击里面的列表可以跳转到相应的模块。
查询结果模块:当发布完任务时界面会跳转到查询界面。
该界面显示9个文本框用来显示任务的各项具体信息。
当任务状态为“F”停止刷新网络请求,通知栏提示用户机器人任务完成。
如果发送任务请求时为关于图片的任务,获取到图片地址后可查看大图,长按图片选择是否保存到本地。
靳旭玲等Figure 2. Android main interface图2. Android端主界面历史记录模块:由发布命令模块的菜单栏进入,该模块由一个Listview控件,每个item中有四个Textview控件,分别显示用户、机器人、任务描述以及时间。
Listview分批量加载,每次加载20个提高加载速度。
HTTP通信模块:该模块负责从服务器获取机器人状态、任务状态以及向服务器发送数据请求等。
使用Android中的okhttp框架,通过使用post、get,put不同的方法发送登录时的用户名到各个服务器地址来实现不同的数据请求。
3.2. 服务器端实现3.2.1. 主要数据模块系统采用Django + restframework框架进行开发,篇幅限制,这里简要介绍云机器人平台的主要数据模块,有用户数据和任务数据。
前者主要对用户基本信息已经行为信息进行记录,形成用户资源库,方便云平台随时进行查询;后者对每个被发布的任务详细信息进行描述,在任务的执行状态与完结状态中扮演着重要角色。
靳旭玲等用户数据模块中,考虑到云机器人平台控制端用户与传统网站用户的差异,原有的Django中的用户不能满足本平台的需求,所以需要继承Django内部的抽象用户类,重写用户模块。
将发布命令的控制者和接受命令的执行者都看作用户,与重写好的用户类建立一对一连接,在该类的基础上加入两种用户不同的特性。
当然,应用中还设有一类管理数据信息的超级用户,这里不详细讨论。
用户模块数据信息类图如图3所示。
图3.用户模块数据信息类图考虑到后期用户数量的增多,任务执行过程中可能需要反复查询用户信息,如果用户表单占用系统资源过多,可能会影响系统的整体性能,所以将任务等待与任务执行过程中需要的信息分离出来,构建靳旭玲等任务管理表是整个数据系统的核心,任务的重要数据都存储在管理表中,任务类图如图5所示。
基于多智能体系统的机器人协作控制
基于多智能体系统的机器人协作控制一、引言随着机器人技术的不断发展和普及,机器人之间的协作越来越重要。
在实现机器人协作中,多智能体系统体现出了其优势。
机器人协作控制系统的性能和实用性受到了越来越多的关注。
本文将介绍基于多智能体系统的机器人协作控制。
二、机器人协作控制技术综述机器人协作控制是指多个独立的机器人同步工作,协完成一项任务的能力。
机器人协作系统主要包括协作机器人,协作管理器,通信网络以及图形界面等。
在机器人协作系统中,多智能体系统是一种重要的协作方式。
多智能体系统是指由多个独立的智能体组成的系统,每个智能体都能单独运行和决策,同时也可以相互合作协商。
三、多智能体机器人协作控制的设计在实现机器人协作控制时,需要将多智能体系统与机器人控制系统相结合。
具体来说,可以采取以下方案:1. 协作机器人协作机器人是指能够相互配合完成特定任务的机器人,例如搬运箱子等。
协作机器人可以通过视觉和激光雷达等传感器感知环境,协作管理器则负责协调机器人的任务分配。
2. 协作管理器协作管理器是机器人协作系统中的一个重要组成部分,其主要作用是协调机器人的任务分配和协作策略。
协作管理器可以通过多智能体系统来实现机器人的协同控制,减少机器人之间的冲突和重复操作。
3. 通信网络通信网络是多智能体系统协作的关键组成部分,其主要作用是传递机器人之间的信息和控制命令。
通信网络可以基于无线电信号或者有线传输实现,也可以采用云平台进行信息传输。
4. 图形界面图形界面是协作管理器的重要界面,通过图形界面可以直观地了解机器人状态和任务进度,方便用户进行任务调度和监控。
四、案例分析以物流机器人搬运为例,介绍多智能体机器人协作控制的应用。
该系统由两个二轮平衡车型物流机器人、激光雷达、视觉传感器、传感器集成平台和协作管理系统组成。
其中协作管理系统基于多智能体系统实现,协作机器人采用PID调节器控制系统进行控制。
协作机器人具有高度自主性和智能化,可以避免剧烈碰撞和防止重复运动。
云控制器在机器人平衡系统中应用与研究

摘 要 : 云模 型理论的研 究现状 , 出了基 于单 片机 一维云模 型控制 器的设计 方法, 针对 提 应用该 方法设计 的云模型控 制器成功地 实现 了对 轮式机 器人动 态倒 立 的平衡控 制 , 同时比较 了三规 则云模 型控制 器和五 规则控 制器对 系统的性 能影 响。 实验 结果表
t l r u i g h e r ls n f e u e a e o a e . e x e i n s h w a h p o o e c n r l r wh c i l s t r l s sn tr e u e a d i r ls r c mp r d Th e p rme t s o t t t e r p s d o to l . ih S o e o o e v h e c t e u n e a ir wi fv r l s a h e e g o o to e o a c a d r b sn s i h a sa d tt . i ep ul o r h h ma b h v o s t i e u e . c iv s o d c n r l p r r n e n o u t e s n e d tn sa eI s h l f f h f m t
C m ue n i ei n A p i t n 计算机工程与应用 o p t E gn r ga d p l ai s r e n c o
云控制器在机器人平衡系统中应用与研究
潘荷新
PAN He n xi
常 州纺织服装职业技术学院 信息技术系 , 江苏 常州 2 3 6 1 14
De a t n f I f r t n T c n l g C a g h u T x i r n n ttt , a g h u, in s 6 Ch n pr me t o n o ma i e h o o y, h n z o e tl Ga me t I si e Ch n z o Ja g u 2 1 4, i a o e u 1 3
基于云平台的工业互联网综合实训系统
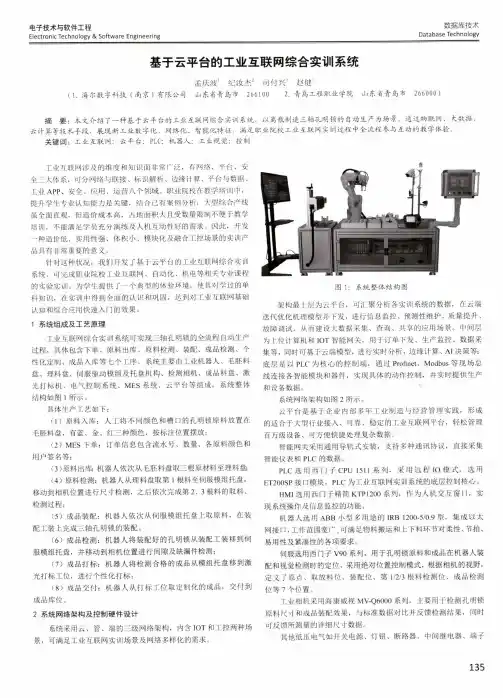
3. 4 机器人程序设计
机 器 人 是 系 统 执 行 物 料 搬 运 、装 配 的 核 心 部 件 ,与 主 控 PLC 之 间 为 Pmfinet网络通讯。在自动 模 式 下 ,机器人程序以任务号加 多 参 数 的 方 式 定 义 具 体 的 工 作 流 程 ,如 原 料 出 库 至 理 料 盘 、 原料移 至伺服模组托盘、三轴孔明锁装配、成品打标入库、成 品 N G 处理、 原 料 N G 补料等。手动模式 下,通过在示教器上的操作执行相应任 务。
一种造价低、实用性强、体 积 小 、模块化及融合工控场景的实训产 品具有非常重要的意义。
针 对 这 种 状 况 ,我 们 开 发 了 基 于 云 平 台 的 工 业 互 联 网 综 合 实 训
系统,可完成职业院校工业互联网、 自动化、机电等相关专业课程
的 实 验 实 训 。为 学 生 提 供 了 一 个 典 型 的 体 验 环 境 ,使 其 对学 过的 单
(4)
原料检测:机 器 人 从 理 料 盘 取 第 1 根料至伺服模组托盘E,T200S P 接口模块,P L C 为工业互联网实训系统的底层控制核心。
移动到相机位置进行尺寸检测,之 后依 次 完 成 第 2 、3 根料的取料、
HM丨选用西门子精简KTP1200系 列 ,作 为 人 机 交 互 窗 口 ,实
机 器 人 为 PLC提供其设备状态、关节位姿数据和任务执行结 果等信息,并 接 收 P L C 的控制指令,如主控急停、夹爪的开合等。 此 外 ,机器人程序设计重点考虑了安全环节,如紧急停止、快速停止, 超 范 围 保 护 等 ,结 合 硬 件 设 计 ,确 保 实 训 过 程 中 安 全 的 全 面 覆 盖 。
(6)
基于自动机器学习的云平台动态资源调度研究
基于自动机器学习的云平台动态资源调度研究1. 前言随着云计算技术的快速发展,云平台已经成为了企业和个人使用计算资源的主要方式。
云平台上资源的动态调度一直是一个重要的问题。
资源调度不当会导致资源的浪费,也会影响用户对云平台的体验。
如何利用自动机器学习技术来实现云平台资源的动态调度,一直是一个备受关注的研究领域。
2. 云平台动态资源调度的挑战在云平台上进行资源调度面临着多个挑战。
云平台上有大量的虚拟化资源,包括虚拟机、存储和网络资源等。
这些资源的需求和使用是动态变化的,需要根据实时的需求来进行调度。
云平台上的工作负载也是非常复杂的,包括了各种类型的应用程序和服务,它们的性能和资源需求各不相同。
由于云平台上资源的使用是多租户的,资源调度需要考虑多个用户之间的需求和冲突。
面对这些挑战,传统的资源调度方法往往难以满足实时的需求。
研究人员开始探索利用自动机器学习技术来实现云平台资源的动态调度。
3. 基于自动机器学习的云平台资源调度方法利用自动机器学习技术来进行云平台资源调度,主要包括以下几个步骤:3.1 数据采集和特征提取需要对云平台上的资源和工作负载进行数据采集,包括CPU、内存、网络等资源的使用情况,以及各种应用程序和服务的性能和资源需求。
然后,需要对这些数据进行特征提取,找到对资源调度有意义的特征。
3.2 模型训练与选择接下来,需要利用机器学习算法来训练资源调度模型。
常用的机器学习算法包括决策树、支持向量机、神经网络等。
在训练模型时,需要考虑到资源调度的实时性和准确性。
还需要根据不同的场景选择合适的机器学习模型。
3.3 模型部署与优化一旦训练好了机器学习模型,就需要将其部署到云平台上。
在部署的过程中,需要考虑到模型的实时性和可靠性。
还需要对模型进行优化,以确保其在实际调度中能够取得良好的效果。
4. 研究进展与挑战目前,已经有一些研究工作利用自动机器学习技术来进行云平台资源调度。
这些工作在一定程度上取得了一些成果,但也面临着一些挑战。
基于云控平台的功能机器人控制系统[发明专利]

专利名称:基于云控平台的功能机器人控制系统
专利类型:发明专利
发明人:刘旭辉,宋浩然,成玫,姚行艳,仪修琛,郑晓晖,叶鸣强,王智深
申请号:CN202011271336.3
申请日:20201113
公开号:CN112276976A
公开日:
20210129
专利内容由知识产权出版社提供
摘要:本发明公开了一种基于云控平台的功能机器人控制系统,包括:若干机器人控制端分别配置为连接对应的功能机器人,将接收的控制指令转换为功能机器人可识别的指令信号后,控制功能机器人运行,同时采集并存储功能机器人的运行日志;分布式区域云配置有互为冗余的若干云端服务器;任一执行监控的云端服务器与机器人控制端通信,通过机器人控制端对功能机器人发送控制指令,调用机器人控制端内存储的运行日志;同时,将工作情况实时分享给冗余设置的云端服务器,以便出现故障时,冗余设置的云端服务器接管对功能机器人的监控。
本发明通过机器人控制端实时监控功能机器人的运作情况,保证功能机器人的平稳运行,实现后台的远程监控。
申请人:上海应用技术大学,丁锦(上海)智能科技有限公司,上海亦贝实业有限公司
地址:200235 上海市徐汇区漕宝路120-121号
国籍:CN
代理机构:上海汉声知识产权代理有限公司
代理人:胡晶
更多信息请下载全文后查看。
MindSPhere:基于云的开放式IoT操作系统

MindSPhere:基于云的开放式IoT操作系统MindSphere是西门子公司提供的一个开放式的基于云的IoT操作系统。
它为工业领域的客户提供了一个完善的平台,用来连接他们的设备和系统,实现数据收集和分析,以便更好地管理和优化他们的生产和运营。
在这篇文章中,我们将介绍MindSphere的特点、优势以及为何它能成为工业领域的首选IoT操作系统。
MindSphere是一个基于云的操作系统,具有开放式架构和灵活的部署方式。
它能够基于各种类型的云平台进行部署,包括公有云、私有云和混合云,以满足不同客户的需求。
而且,MindSphere支持多种不同的技术和通信标准,包括OPC UA、MQTT和RESTful API。
这使得它能够与各种不同类型的设备和系统进行集成,包括传感器、机器人、PLC等等。
MindSphere的核心功能包括数据连接、数据分析和应用程序开发。
通过MindSphere,用户可以轻松地连接他们的设备和系统,并实时地收集和监控数据。
而且,MindSphere还提供了丰富的数据分析工具,帮助用户对数据进行深入的挖掘和分析,以便更好地理解他们的生产和运营情况。
MindSphere还提供了一系列的应用程序开发工具和平台,帮助用户快速地开发和部署自己的应用程序,以满足特定的需求和业务场景。
在西门子公司的帮助下,越来越多的客户已经选择了MindSphere作为他们的IoT操作系统,并取得了显著的成绩。
在某些客户的生产场景中,通过MindSphere的帮助,他们能够实现设备的远程监控和维护,提高了生产效率和设备利用率。
在某些客户的运营场景中,通过MindSphere的帮助,他们能够对生产和运营数据进行深入的分析,从而找到了生产优化的方向和路径。
这些都充分证明了MindSphere在工业领域的价值和优势。
基于plcopen的六轴工业机器人运动控制功能块设计
基于plcopen的六轴工业机器人运动控制功能块设计从简到繁,由浅入深的探讨基于plcopen的六轴工业机器人运动控制功能块设计:一、引言在当今工业制造领域,六轴工业机器人已经成为生产线上不可或缺的重要角色。
而要确保六轴工业机器人能够高效、精准地执行各种任务,其中运动控制功能块设计显得尤为重要。
plcopen作为一种开放式的可编程控制器标准,其在工业机器人运动控制领域的应用日益广泛。
本文将从plcopen的角度出发,深入探讨基于plcopen的六轴工业机器人运动控制功能块设计。
二、plcopen简介1. 了解plcopen的基本概念plcopen是一种可编程控制器(PLC)标准,旨在提高各种PLC编程环境之间的互操作性。
它定义了基于IEC 61131-3标准的运动控制功能块的接口,使得控制器供应商能够提供可重用的控制功能块。
2. 应用于六轴工业机器人控制的优势plcopen标准在六轴工业机器人控制中的应用,使得不同品牌的机器人控制器之间能够更好地进行通信和协作,从而提升了工业机器人的灵活性和可编程性。
三、六轴工业机器人运动控制功能块设计1. 运动控制功能块的基本结构(1)位置控制功能块(2)速度控制功能块(3)加速度控制功能块(4)姿态控制功能块(5)路径规划功能块(6)同步控制功能块2. 基于plcopen的六轴机器人运动控制功能块设计在plcopen标准中,各种运动控制功能块的设计需要严格遵循标准接口规范,以确保不同品牌的机器人控制器能够正确识别和执行这些功能块。
3. 深入探讨六轴机器人运动控制功能块的应用基于plcopen的六轴机器人运动控制功能块设计不仅能够实现基本的位置、速度和姿态控制,还可以提供更加灵活的路径规划和同步控制功能,从而满足复杂工业场景下的要求。
四、个人观点和总结在工业制造领域,基于plcopen的六轴工业机器人运动控制功能块设计是未来发展的趋势,其能够有效提高工业机器人的编程灵活性和可重用性。
智慧树答案大学计算机基础(海南联盟)知到答案见面课章节测试2022年
大学计算机基础(海南联盟)绪论1.计算机基础课程的目标有以下哪几个()答案:掌握计算机基础知识与基本原理;熟悉计算机技术与基本应用;具备利用计算机分析并解决实际问题的基本能力;培养良好的信息素养与计算思维2.计算机基础课程包含以下哪些内容()答案:计算机基础知识;Windows操作系统;Word文字处理;Excel电子表格;PowerPoint演示文稿;计算机网络基础;多媒体技术基础3.课程资源架构于以下哪几个平台()答案:智慧树在线教学平台;基于云平台的“一体化新形态教材建设”;服务重复实训的“E-Learning教学系统”;基于全面开放的“课程资源共享平台”;个性化协同教学平台“SPOC学院”4.教师在教学过程中扮演哪几个角色()答案:创设者;引导者;辅导者5.学生在学习过程中扮演哪几个角色()答案:行动者;主动者;主导者6.课程紧紧围绕哪几个环节开展个性化开放学习()答案:课堂教学;上机实验;课外训练;综合测试7.课程的考试题型有哪几个()答案:客观题;实操主观题8.课程的考核过程包含以下哪几个()答案:全面性;总结性9.课程构建了()的课程资源共享平台。
答案:多维度10.课程设计的原则是什么()答案:理论与实践并重;教学与自学并用第一章1.IP地址由()位二进制数组成。
答案:322.使用16位二进制表示声音与使用8位二进制表示声音效果相比,前者()。
答案:噪声小,保真度高,音质好3.计算机中的所有信息都是以二进制方式表示的,主要理由是()。
答案:物理元件性能所致4.计算机的字长取决于CPU内数据总线的宽度,若一台计算机的字长是4B,则它在CPU中作为一个整体加以传送处理的二进制代码为()位。
答案:325.2B表示()二进制位。
答案:16位6.()个二进制位组成1B。
答案:87.十进制数415转换为二进制数是()。
答案:110011111B8.在计算机内把汉字表示为()B的二进制编码,这种编码叫机内码。
基于手机Android操作系统自动控制一种移动机器人
基于手机AndrOid操作系统自动控制一种移动机器人1.引言:简要介绍手机Android操作系统自动控制移动机器人的背景和意义。
2.相关研究:分析相关文献,总结围绕手机AndrOid操作系统自动控制移动机器人的研究进展。
3.技术原理:阐述实现手机AndrOid操作系统自动控制移动机器人技术原理。
4.实验设计与程序:介绍手机AndrOid操作系统自动控制移动机器人实验设计和程序编写步骤。
5.评估:评估手机AndrOid操作系统自动控制移动机器人的效果。
6.结论:总结本文的研究内容,提出展望。
引言:随着科技的发展,机器人技术也得到了快速发展。
机器人已经广泛应用于工业、娱乐、教育、医疗等不同领域,并在不断地作出前所未有的贡献。
其中,移动机器人是最重要的一种,它可以在室内和室外环境中自由移动,自主完成巡航任务。
随着手机AndrOid操作系统的发展,它已成为当今最流行的智能手机操作系统,同时也可以用于控制移动机器人。
因此,设计一种基于手机AndrOid操作系统的自动控制移动机器人显得尤为重要。
本文考虑利用手机Android操作系统自动控制一种移动机器人,主要研究监控机器人位置,控制机器人运动,以及抗环境干扰等等问题。
首先,介绍手机Android操作系统自动控制移动机器人的背景和意义;然后,从相关文献出发,总结围绕手机AndrOid操作系统自动控制移动机器人的研究进展;接着,介绍实现手机Android 操作系统自动控制移动机器人技术原理;然后,介绍手机Android 操作系统自动控制移动机器人实验设计和程序编写步骤;最后,通过实验评估手机AndrOid操作系统自动控制移动机器人的效果,并总结本文研究内容,提出展望。
相关研究:目前,已经有大量研究致力于基于手机AndrOid操作系统控制移动机器人,并取得了一定成就。
Sun等人提出了一种基于Android智能手机的机器人避障系统,并对外部环境变化进行了快速响应。
云平台多用户资源管理方案推荐
云平台多用户资源管理方案推荐近年来,随着企业信息化建设的不断推进以及云计算技术的飞速发展,越来越多的企业和组织开始将自己的业务系统迁移到云平台上。
相比于传统的本地部署方式,云平台具有资源灵活配置、全球范围内的快速部署、低成本可扩展等优势,已经成为企业信息化建设的主流选择。
然而,随着企业规模的逐渐扩大,公司内部资源管理和共享也成为了一个亟待解决的难题。
在传统的本地部署方式下,企业往往采取单一服务器运行全部业务系统或使用一台服务器负责运行一个特定业务系统的方案。
这种方式在小型企业内部尚能运行,但是在大型企业内部发展起来将面临着许多挑战,比如服务器性能不足、管理人员过多等。
因此云平台多用户资源管理方案成为了一种必要的选项。
云平台多用户资源管理方案有很多种实现方式,可以根据用户的需求和企业的规模来定制方案。
下面简单介绍几种常见的方案:一、独立虚拟机方案这种方案通常是为小规模企业所采用的方案。
在这种方案下,每个企业用户对应着一台独立的虚拟机,虚拟机中运行着该企业用户所需要的全部业务系统。
这种方案的优点在于隔离性极强,防止不同企业用户内部的资源相互冲突,保证了数据的安全性。
不过这种方案的缺点也非常明显,资源利用率非常低,无法实现多用户共享资源。
二、开放式云方案这种方案通常是为大规模企业所采用的方案。
在这种方案下,所有企业用户共享云平台所提供的全部资源,包括网络、存储、计算等。
这种方案的优点在于资源利用率非常高,可以快速扩展,建立集中运维、集中维护等管理体系。
缺点在于安全性不高,因为所有企业用户共享同一资源池,一旦有企业用户的安全漏洞被攻破,则将牵扯到全部企业用户的安全。
三、混合式云方案这种方案是上述两种方案的混合,即开放式云方案与独立虚拟机方案的混合,既可以实现资源的共享,又可以实现安全性的保证。
在这种方案下,云平台为用户提供一个公共资源池,包含网络、存储、计算资源等,但对于某些敏感的业务系统和数据资源,还是独立为用户提供虚拟机。