
《电力电子电机控制系统仿真技术》洪乃刚第2章
Simulink仿真平台
2.2 模型库浏览器(Simulink Library ) Browser
2.2.1 Simulink模型库的打开 打开Simulink模型库的方法有如下几种: 在MATLAB窗口的工具栏上点击快捷键 在MATLAB的文本窗口中键入simulink 在Simulink窗口上点击快捷键
1. 建立模型 打开Simulink窗口和模型浏览器,将需要的典型环
节模块提取到仿真平台上,然后将平台上的模块一 一连接,形成仿真的系统模型。
一个完整的仿真模型应该至少包括一个源模块 (Sources)和一个输出模块(Sink) 2. 设置模块参数。 3. 设置仿真参数 4. 启动仿真 5. 观测仿真结果
2.1.1 Simulink环境的进入
2.1.1 Simulink环境的进入
从MATLAB窗口进入Simulink环境有几种方法 在MATLAB的菜单栏上选择File,在下拉菜单中的
New项下选中Model。 在MATLAB的工具栏上点击按钮 , 然后在打开
的模型库浏览窗口菜单上点击快捷键 。 在MATLAB的命令窗口中键入simulink后回车,然
模型库浏览器窗口之一
模型库浏览器窗口之二
2.2.2 模块的基本操作
一 模块的提取。 二 模块的复制和粘贴 三 模块的移动、放大和缩小 四 模块的转动 五 模块名的修改和移动 六 模块的参数设置 七 模块的删除和恢复 八 模块的连接
2.3 Simulink仿真步骤和模型建立 2.3.1块赋值
步骤3: 设置模型仿真参数
步骤4: 启动仿真并观察结果
点击快捷键 启动仿真
双击示波器模块打开示波器
2.4 Simulink的仿真算法
可变步长类算法(Variable-step)
1. ode45(Dormand-Prince) Rung-Kutta(4,5)和Dormand-Prince组合的算法
2. ode23(Bogacki-Shampine) Rung-Kutta(2,3)、Bogacki和Shampine相结合的算法 3. ode113(Adams),可变阶数的多步算法 4. ode15s(stiff/NDF) 一种可变阶数的算法 5. ode23s(stiff/Mod.Rosenbrock) 一种改进的二阶 Rosenbrock算法 6. ode23t(mod.stiff/Trapezoidal) 采用自由内插方 法的梯形算法
Fcn
积分器
Simulink/Continuous/Integrator
pulse
产生脉冲信号
generator
Sum
信号综合
Simulink/Sources/ pulse generator Simulink/Math Operations/ Sum
系统运行的状态和结果可以通过波形和曲线观察, 这和实验室中用示波器观察的效果几乎一致。
Simulink仿真平台特点(续)
系统仿真得到的数据可以用.mat为后缀的文件保 存,并且可以用其它数据处理软件处理。
如果系统方框图绘制和构成不完整或仿真过程中 出现了计算不收敛的情况,会给出一定的出错提 示信息,方便用户根据提示信息修改。
一 PI调节器传递函数模型
WPI
(s)
KP
TI s 1 TI s
(2.1)
WPI
(s)
KP
(1
1 TI s
)
(2.2)
PI调节器模型模块提取路径
模块
功能
提取模块路径
Gain
Transfer Fcn
Integrator
调节器放大倍数 Simulink/Math Operations/Gain
Kp
调节器传递函数 Simulink/Continuous/ Transfer
第2章 SIMULINK和结构图仿真
MATLAB的SIMULINK是很有特色的仿 真环境。
Simulink仿真环境包括Simulink仿真平台和 Simulink Library Browser系统仿真模型库。 表示函数、电路元器件等模型的模块都保 存在模型库中,用户只要学习图形界面的 使用方法和熟悉模型库的内容,就可以很 方便地使用鼠标和键盘通过调用模块搭建 电路和系统并进行仿真 。
Simulink仿真平台特点
以调用模块代替程序的编写,以模块连成的方框图 表示系统,点击模块即可以输入模块参数。以框图 表示的系统应包括输入(激励源)、输出(观测用 仪器)和组成系统自身的模块。
提取模块并连接组成系统模型,设置了仿真参数, 即可启动仿真,这时程序会自动完成仿真系统的初 始化过程,将系统的框图转换为仿真的数学方程, 建立仿真的数据结构并计算系统在给定激励下的响 应。设计的系统模型可以命名保存,模型名的后缀 为.mdl。
7. ode23tb(stiff/TR-BDF2) 采用TR-BDF2算法
2.5 示波器(Scope)的使用和数据保存
2.5.1 示波器的参数
示波器设置第一页
示波器设置第二页
2.5.2 图形缩放
Y轴范围设定
2.7 Simulink在调速系统中的应用
2.7.1 PI调节器建模和特性研究,比较几种以 Simulink模块构建PI调节器方式
以框图形式仿真控制系统是Simulink的最早功能, 后来在Simulink的基础上又开发了数字信号处理、 通信系统、电力系统、模糊控制等数十种模型库, 但是Simulink的窗口界面是其他工具箱共用的平台, 在这平台上可以进行控制系统、电力系统、通信 系统等各种系统的仿真。
2.1 Simulink系统仿真环境
仿真参数设置对话框
仿真时间(Simulation time) 开始时间(Start time),终止时间(Stop time) 算法选择(Solver options) 计算类型(Type) 算法Solve
【例2.1】仿真一阶惯性环节 W (s) 1
在单位阶跃给定下的响应。
0.1s 1
步骤1: 在Simulink模型库中分别提取阶跃给定 (Step)、传递函数(Transfer Fcn)和示波器 (Scope)三个模块,并连接组成仿真模型
电力电子技术基础课程设计-三相半波可控整流电路的设计(电阻性负载)
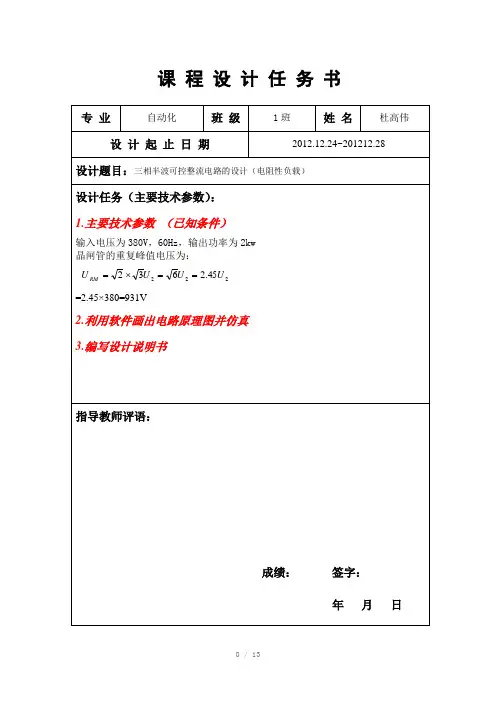
课程设计任务书图1三相半波可控整流电路原理图对于VS1、VS2、VS3,只有在1、2、3点之后对应于该元件承受正向电压期间来触发脉冲,该晶闸管才能触发导通,1、2、3点是相邻相电压波形的交点,也是不可控整流的自然换相点。
对三相可控整流而言,控制角α就是从自然换相点算起的。
控制角0<α£2π/3,导通角0<θ£2π/3。
晶闸管承受的最大正向电压.承受的最大反向电压:2.1.2负载电压当0 ≤ α ≤ π/6时图2电路输出电压波形在一个周期内三相轮流导通,负载上得到脉动直流电压Ud,其波形是连续的。
电流波形与电压波形相似,这时,每只晶闸管导通角为120°,负载上电压平均值为:当π/6 < α ≤ 5π/6时图3电路输出电压波形2.2带阻感负载时的工作情况2.2.1原理说明电感性负载由于电感的存在使得电流始终保持连续,所以每只晶闸管导通角为2π/3,输出电压的平均值为:当α=π/2时,Ud =0,因此三相半波整流电感负载时的控制角为0~ π/2正向承受的最大电压为反向承受的最大电压为图4是电路接线图图4阻感负载接线图图5输出电压波形3.设计结果与分析3.1仿真模型根据原理图利用MATLAB/SIMULINK软件中,电力电子模块库建立相应的仿真模型如图5图6仿真模型图3.2 仿真参数设置晶闸管参数:I vt=I/√3=0.577I d=0.577×6.04=3.46AI fav=I VT/1.57=2.2A额定值一般取正向电流的1.5-2倍,所以取3.3-4.4A之间的数值。
UFM=URM=2.45U2=245V晶闸管额定电压选值一般为最大承受电压的2-3倍,所以额定电压取值为490-735V之间。
变压器参数计算Ud=100V变压器二次侧采用星形接法,所以变压器二次侧峰值为141.4V变压器一次侧采用三角形接法,因此每相接入电压峰值为380V一次侧电压接电网电压220V电压器变比则约为2.693.3仿真结果U2波形仿真图图7 U2波形仿真图U波形图vt1图8 U vt1波形图波形图Ivt1Ivt图9 I vt1波形图u波形图d图10 u d波形图i波形图d图11 i d波形图设置触发脉冲α分别为0°。
电力电子技术_洪乃刚_第一章电力电子技术导论

整流
二个开关变流电路(半桥式) 1. 整流
二个开关变流电路(半桥式) 2. 逆变
四个开关的单相桥式变流电路
1. 整流
四个开关的单相桥式变流电路
2. 逆变
六个开关组成的三相桥式变流电路
整流 逆变
m×n个开关的变流电路
整流 逆变 变频 调压
1.2.2 开关变流电路的开关模式
1. 相位控制(Phase Controlled) 简称相控 2. 斩波控制(Chopping) PWM 简称斩控 3. 三相电路又有180°导通型和120° 导通型的两种控制方式。
《电力电子技术基础》
洪乃刚 陈 坚 编著 主审
第1章 电力电子技术导论
1.1 电力电子技术的发展史 1.2 开关变流的概念 1.3 电力电子技术的应用 1.4 学习方法 1.5 电力电子电路的仿真 1.6小结
1.1 电力电子技术的发展史
电子技术
微电子技术 微处理芯片和电脑,现代信息科学 电力电子技术 电能变换和控制,微信号控制大功率
SIMULINK的仿真步骤
1、根据要仿真的系统和电路,在Simulink窗口 的仿真平台上构建仿真模型 。 2、设置模块参数。 3、设置仿真参数。 4、启动仿真。 5、观测仿真结果。
仿真的数值算法
1、ode45(Dormand-Prince) 2、ode23(Bogacki-Shampine) 3、ode113(Adams) 4、ode15s(stiff/NDF) 5、ode23s(stiff/Mod.Rosenbrock) 6、ode23t(mod.stiff/Trapezoidal) 7、ode23tb(stiff/TR-BDF2) 8、discrete(No continuous states)
电力电子电机控制系统仿真技术第5章
化不敏感。
Uct / V
5.2.2 ASR采用比例-积分调节器
A B C T hree-Phase Source
Cl o ck
t
A
a
B
b
C
c
T hree-Phase T ransformer (T wo Windings)
Sa tu ra ti o n
uct 90-6*u[1]
Fcn
alpha n-feed
30/pi
Gain
De m u x
id
if
Te
speed
30KW 220V 136A 1460rpm DC-MOTOR
采用比例调节器的有静差转速闭环调速系统模型
一 采用比例调节器系统的调速性能
2000
有静差调速系统。
在实际系统中 K if 取电流互感器的变换系数,
死区范围相当于稳压管稳压值,死区范围可 以根据电流限制要求选取。
n / rpm
id / A
500 400 300 200 100
0 0
1500
1000 500
0 0
无电流截止负反馈 有电流截止负反馈
0.5
1
t/s
无电流截止负反馈
有电流截止负反馈
0.5
n / rpm
ud2 / V
2000
电机在 Uct 10V
1500
1000 500
30 时空载起动,
0
0
0.5
1
t/s
1.5
加载稳定后电压为
300
(
218V
250
电力电子技术_洪乃刚_第二章电力电子器件
返回
2、晶闸管的电流参数 通态平均电流和额定电流 通态平均电流IAV国际规 定是在环境温度为40°C和在规定冷却条件下,稳定结 温不超过额定结温时,晶闸管允许流过的最大正弦半 波电流的平均值。晶闸管以通态平均电流标定为额定 电流。 当通过晶闸管的电流不是正弦半波时,选择额定 电流就需要将实际通过晶闸管电流的有效值IT折算为 正弦半波电流的平均值,其折算过程如下: 通过晶闸管正弦半波电流的平均值 :
晶闸管开通和关断过程
晶闸管在受反向电压关断时,反向阻断恢复时间 trr,正向电压阻断能力恢复的这段时间称为正向阻断 恢复时间tgr,晶闸管的关断时间toff=trr+tgr,约为 数百微秒。 (2)dv/dt和di/dt限制 晶闸管在断态时,如果加在阳极上的正向电压上 升率dv/dt很大会使晶闸管误导通,因此,对晶闸管正 向电压的dv/dt需要作一定的限制。 晶闸管在导通过程中,如果电流上升率di/dt很 大 会引起局部结面过热使晶闸管烧坏,因此,在晶闸 管导通过程中对di/dt也要有一定的限制。
返回
二、电力二极管的伏安特性
当施加在二极管上的正向电压大于UTO 时, 二极管导通。当二极管受反向电压时,二极管仅 有很小的反向漏电流(也称反向饱和电流)。
二极管的伏安特性
返回
三、电力二极管的主要参数
A、额定电压 B、额定电流 C、结温
电力二极管实物图
返回
A、电力二极管的额定电压 反向重复峰值电压和额定电压: 额定电压即是能够反复施加在二极管上,二极 管不会被击穿的最高反向重复峰值电压URRM,该电压 一般是击穿电压UB的2/3。在使用中额定电压一般取 二极管在电路中可能承受的最高反向电压(在交流 电路中是交流电压峰值),并增加一定的安全裕量。
电力电子技术第二章 全控型电力电子器件
第三节 功率场效应晶体管
功率场效应晶体管简称功率MOSFET,它是对小功率场效应晶体管 的工艺结构进行改进,在功率上有所突破的单极型半导体器件,属于 电压控制型,具有驱动功率小、控制电路简单、工作频率高的特点。
一、功率场效应晶体管的结构与工作原理
1.功率场效应晶体管的结构 由电子技术基础可知,小功率场效应晶体管的栅极G、源极S和漏极 D位于芯片的同一侧,导电沟道平行于芯片表面,是横向导电器件, 这种结构限制了它的电流容量。功率场效应晶体管采取两次扩散工 艺,并将漏极D移到芯片的另一侧表面上,使从漏极到源极的电流 垂直于芯片表面流过,这样有利于减小芯片面积和提高电流密度。 这种由垂直导电结构组成的场效应晶体管称为VMOSFET。
第二节 电力晶体管
(1)放大区(线性区) 其特点是发射结正偏,集电结反偏,集电极与 基极电流呈线性关系。 (2)饱和区 其特征是发射结、集电结都正偏。 (3)准饱和区(临界饱和区) 其特征是集电结反偏,发射结正偏,但 集电极电流与基极电流不是线性关系。 (4)截止区 发射结、集电结反偏,IB为零。 电力晶体管在变流技术应用中作为开关使用,往返工作于饱和区、 截止区。在状态转换过程中,快速地通过放大区及准饱和区。
三、电力晶体管的额定参数
1.最高工作电压 最高工作电压即最高集电极电压额定值,它不仅因器件不同而不同, 而且即便是同一器件,也会由于基极电路条件不同而存在差异。在 晶体管产品目录中BUCEO作为电压容量给出,但不能仅以此项指标 确定晶体管实际工作时的工作电压上限。
2.最大电流额定值ICM 最大电流额定值ICM即允许流过集电极的最大电流值。为了提高GTR 的输出功率,集电极输出电流应尽可能地大。但是集电极电流大,则 要求基极注入的电流也大,这样会使GTR的电气性能变差,甚至于损 坏器件。使用中通常只用到ICM的(1/3~1/2),以确保使用的稳定与 安全。
电流滞环控制
摘要脉冲宽度调制(PWM),其基本思想是:控制逆变器中电力电子器件的开通或关断,输出电压为幅值相等、宽度按一定规律变化的脉冲序列,用这样的高频脉冲序列代替期望的输出电压。
传统的PWM技术是用正弦波来调制等腰三角波,称为正脉冲宽度调制,随着控制技术的发展,产生了电流跟踪PWM(CHBPWM)控制技术。
CHBPWM的控制方法是:在原来主回路的基础上,采用电流闭环控制,使实际电流快速跟随给定值,在稳态时,尽可能使实际电流接近正弦波。
关键词:电流控制;脉宽调制; CHBPWM;1.前言SPWM控制技术以输入电压接近正弦波为目的,电流波形则因负载的性质及大小而异。
然而对于交流电机来说,应该保证为正弦波的是电流,稳态时在绕组中通入三相平衡的正弦电流才能使合成的电磁转矩为恒定值,不产生脉动,因此以正弦波电流为控制目标更为合适。
电流跟踪PWM(Current Follow PWM, CHBPWM)的控制方法是:在原来主回路的基础上,采用电流闭环控制,使实际电流快速跟随给定值,在稳态时,尽可能使实际电流接近正弦波形,这就能比电压控制的SPWM获得更好的性能。
电流跟踪控制的精度与滞环的宽度有关,同时还受到功率开关器件允许开关频率的制约。
在实际使用中,应在器件开关频率允许的前提下,尽可能选择小的宽度。
电流滞环跟踪控制方法的精度高、响应快,且易于实现,但功率开关器件的开关频率不定。
为了克服这个缺点,可以采用具有恒定开关频率到的电流控制器,或者局部范围内限制开关频率,但这样对电流波形都会产生影响。
2.原理2.1.电流滞环跟踪控制原理现在以A相电流滞环跟踪控制为例,其控制结构图如下图 2-1 所示:图1-1 电流跟踪控制A相原理图其中电流控制器是带滞环的比较器,环宽为h,将给定电流ia与输出电流i*a进行比较,电流偏差△ia 超过±0.5h 时,经滞环控制器(HBC)控制逆变器 A 相上、下桥臂的功率开关器件动作。
《电力电子技术仿真实验》指导书
.. 《电力电子技术实验》指导书合肥师范学院电子信息工程学院实验一电力电子器件仿真过程:进入MATLAB环境,点击工具栏中的Simulink选项。
进入所需的仿真环境,如图1.1所示。
点击File/New/Model新建一个仿真平台。
点击左边的器件分类,找到Simulink和SimPowerSystems,分别在他们的下拉选项中找到所需的器件,用鼠标左键点击所需的元件不放,然后直接拉到Model平台中。
图1.1实验一的具体过程:第一步:打开仿真环境新建一个仿真平台,根据表中的路径找到我们所需的器件跟连接器。
元件名称提取路径触发脉冲Simulink/Sources/Pulse Generator电源Sim Power Systems/Electrical Sources/ DC Voltage Source接地端子Simulink/Sinks/Scope示波器Sim Power Systems/Elements/Ground信号分解器Simulink/Signal Routing/Demux电压表Sim Power Systems/Measurements/ Voltage Measurement电流表Sim Power Systems/Measurements/Current Measurement负载RLC Sim Power Systems/Elements/ Series RLC BranchGTO器件Sim Power Systems/Power Electronics/Gto 提取出来的器件模型如图1.2所示:图1.2第二步,元件的复制跟粘贴。
有时候相同的模块在仿真中需要多次用到,这时按照常规的方法可以进行复制跟粘贴,可以用一个虚线框复制整个仿真模型。
还有一个常用方便的方法是在选中模块的同时按下Ctrl键拖拉鼠标,选中的模块上会出现一个小“+”好,继续按住鼠标和Ctrl键不动,移动鼠标就可以将模块拖拉到模型的其他地方复制出一个相同的模块,同时该模块名后会自动加“1”,因为在同一仿真模型中,不允许出现两个名字相同的模块。
三相绕线式异步电动机转子串电阻起动的MATLAB仿真
三相绕线式异步电动机转子串电阻起动的MATLAB仿真一、实验目的:设计三相绕线式异步电动机转子串电阻起动的MATLAB仿真模型,通过仿真观察三相绕线式异步电动机转子串电阻起动时电机有关参数的变化情况,进一步理解三相绕线式异步电动机转子起动过程。
二、仿真模型:创建三相绕线式异步电动机转子串电阻起动的仿真模型如图所示。
仿真模型中主要使用的模块(MATLAB7.10版本):AC Voltage Source:理想交流电压源模块;Breaker:断路器模块;Asynchronous Machine:异步电机模块;Machine Measurement Demux:电机测量信号分解模块;Selector:选路器模块;Gain:增益模块;Constant:负载常数模块;Series RLC Branch:单相串联RLC支路元件Scope:示波器模块Powergui:电力系统分析工具箱三、模型描述:电路连线结构如图L1、L2、L3接三相交流电源;QF为断路器;M为三相绕线式异步电动机;R为电机起动时串联的电阻。
四、模块参数计算及设置:Ua、Ub、Uc交流电压源参数:“Peak amplitude”置为380,“Phase”初相角分别置为0、-120、120,“Frequency”频率置为60Hz。
断路器Breaker A、B、C参数设置断路器Breaker a、b、c参数设置异步电动机测试信号分配器参数设置选路器参数设置单相串联RLC支路元件参数设置增益模块参数设置鼠笼式异步电动机参数设置其余参数均采用默认值。
五、仿真参数选择及设置:对于所建模型,首先在主菜单【Simulation】下【Configuration Parameters】设置模型参数里,选择算法Oder45,设置仿真开始时间为0,停止时间为0.5s其他设置取默认值。
程序调试过程中遇到的问题和解决办法:(1)仿真模型不能正确运行,解决办法:添加powergui模块使仿真能够运行;(2)仿真时间太长,仿真不能完全运行;解决办法:修改仿真时间使仿真能够合理运行;(3)仿真波形不正确解决办法:修改仿真参数,得到正确的仿真波形。
第一节 电力电子应用技术的MATLAB仿真基础PPT课件
for循环
• for x=初始值:步进值:终值
语句体 end
help for
17
while循环
• while 表达式 • 语句体 • end 图1-10拷贝过来
help while
18
if else end结构
• if 表达式 语句体 end
• if 表达式 语句体1 else 语句体2 end
• 语言描述与科学计算的思路和 表达方式一致。
• 在数值计算、算法设计及验证、 统计、图像处理、自动化控制 理论、数字信号处理、系统识 别和神经网络。
• 电力电子应用技术
4
MATLAB环境
5
命令窗口的控制键功能
6
重要的MATLAB系统命令
7
文件管理命令
8
Matlab数据结构
• 赋值语句:
– 变量名=运算表达式 – [返回变量列表]=函数名(输入变量列表)
Va22s0in502t V
Vb22s0in502t120V Vc22s0in502t240V
• 文件重命令要注意:不要 直接改动文件名,建议 用MATLAB打开后,用 Save as功能。
35
结束语
当你尽了自己的最大努力时,失败也是伟大的, 所以不要放弃,坚持就是正确的。
When You Do Your Best, Failure Is Great, So Don'T Give Up, Stick To The End
• 当模型规模很大且很复杂时,合成一个子系统(FPGA子节 点,LabVIEW子VI,MATLAB的function函数),其优点:
– 减少窗口模块数,使窗口调理清晰、层次分明。 – 相关模块整合,用于建立自己的模型库。 – 层次化模型图表(类比:软件的驱动层次设计,硬件的芯片、板卡级
《电力电子电机控制系统仿真技术》洪乃刚第3章
vak
g m
Demux Scope 2
Mean Val ue
Scope 5
a
k
+
i -
id
In Mean
Ud
VT
Current Measurement
Scope 3 Scope 6 Mean Val ue1
+
+ v
us
-
Seri es RLC Branch Scope 7
-
v
ur ud Scope 4
100
0 -100 -200
-300
0
0.02
0.04
0.06 t / s
0.08
0.1
0.12
3.4.3 三相桥式整流电路仿真
220V
g +
ua
A
ud Series RLC Branch
B
id
-
ub
C
uab Universal Bridge uc 7
+ v -
ab
+ v -
30 Constant
单 位 欧姆 Ω 亨利 H
备 注
Detailed T hyristor
正向电压
Vf
伏特 V 安培 A 秒 s
安培 A 欧姆 Ω 法拉 F
擎住电流 I1 关断时间 tq
初始电流 缓冲电阻 缓冲电容 Ic Rs Cs
普通模型 没有
3.1.3 可关断晶闸管模型(GTO)
g a m k
可关断晶闸管 参数名 导通电阻 Ron 内部电感 Lon
id / A
200 id 0 -200 -400
0
0.01