
基于四元数的四轴飞行器姿态控制
第器姿态控制
控板上编程实现算法。实验证明,该控制系统较单级 PID 具有响应速度快,超调量小等优点,基本满足室外飞行要求。
关键词:四轴飞行器;四元数法;PID 控制算法;串级 PID;姿态控制;微分方程
中图分类号:TN967.6⁃34;TP273
文献标识码:A
文章编号:1004⁃373X(2018)16⁃0116⁃04
2018 年 8 月 15 日 第 41 卷第 16 期
现代电子技术 Modern Electronics Technique
116 DOI:10.16652/j.issn.1004⁃373x.2018.16.029
Aug. 2018 Vol. 41 No. 16
基于四元数的四轴飞行器姿态控制
荆学东,潘 翔
Project Supported by Scientific Research Plan of Shanghai Science
and Technology Committee(16090503700)
图 1 参考坐标系和机体坐标系 Fig. 1 Reference coordinate system and
1 姿态描述与姿态角表示
1.1 四轴飞行器姿态描述 为了更好地描述四轴飞行器的姿态,建立如图 1 所
示的坐标系,分别为参考坐标系 n 系、机体坐标系 b 系。 参考坐标系的原点为机体的旋转中心,机体坐标系的原 点为机体的中心。
收稿日期:2017⁃11⁃08
修回日期:2018⁃01⁃04
基金项目:上海市科学技术委员会科研计划项目(16090503700)
本文通过建立四轴飞行器四元数运动学方程,得到 该 方 程 的 数 值 解 ,再 将 四 元 数 转 换 为 欧 拉 角 ,避 免 了 欧 拉 角 法 运 算 量 大 、存 在 奇 异 点 的 问 题 。 在 控 制 算 法 方 面,采用串级 PID 控制,增加了系统的可靠性和鲁棒性。 通 过 Matlab /Simulink 仿 真 ,并 搭 建 四 轴 飞 行 器 实 验 平 台,验证了算法的正确性。
Quadrotor aircraft attitude control based on quaternion
JING Xuedong,PAN Xiang
(Shanghai Institute of Technology,Shanghai 201418,China)
Abstract:A quaternion kinematic equation for the quadrotor aircraft is established,the analytical solution and numerical solution of the quaternion differential equation are given,and the Euler angle is solved on this basis,so as to realize attitude control of the quadrotor aircraft. The cascade PID control algorithm is used for the quadrotor aircraft,taking the Euler angle as the outer ring of the system and angular velocity after compensation as the inner ring of the system. The reliability of the algo⁃ rithm is verified by using the Matlab/Simulink simulation to compare the effects of single⁃level PID control and cascade PID con⁃ trol. The aircraft test platform is established. The algorithm is implemented by means of programming on the STM32 flight control board. The experimental results show that in comparison with the single⁃level PID,the control system has the advantages of fast⁃ er response speed and less overshoot,which can basically meet the requirements of outdoor flight.
(上海应用技术大学,上海 201418)
摘 要:为了实现四轴飞行器的姿态控制,建立四轴飞行器四元数运动学方程,给出了四元数微分方程的解析解和数
值解,在此基础上求解出欧拉角。四轴飞行器采用串级 PID 控制算法,以欧拉角作为系统外环,补偿后的角速度作为系统内
环。通过 Matlab/Simulink 仿真,对比单级 PID 控制效果,验证了算法的可靠性。最后,搭建了飞行器试验平台,在 STM32 飞
Keywords:quadrotor aircraft;quaternion method;PID control algorithm;cascade PID;attitude control;differential equation
四轴飞行器与普通的飞行器相比具有结构简单、故 障 率 低 及 单 位 体 积 能 够 产 生 更 大 升 力 等 优 点 ,在 军 事 、 民用和科技领域发挥着越来越重要的作用,非常适合在 狭小空间内执行任务。因此四旋翼飞行器具有广阔的 应 用 前 景 ,吸 引 了 众 多 科 研 人 员 ,成 为 国 内 外 新 的 研 究 热点。
基于四元数的飞行器姿态控制技术研究

基于四元数的飞行器姿态控制技术研究飞行器的姿态控制是飞行器设计中的重要部分之一。
姿态控制技术主要用于保持飞行器的运动稳定性,控制飞行器在空中的飞行姿态,包括方向、角速度、俯仰和滚转等。
传统的飞行器姿态控制方法主要是基于欧拉角理论。
尽管欧拉角理论可以解决大多数飞行器姿态控制问题,但是欧拉角理论存在一些问题,尤其是姿态失控问题。
为此,研究者提出了新的姿态控制理论,如四元数姿态控制技术,本文将围绕此展开讨论。
一、欧拉角理论存在的问题欧拉角姿态控制技术是飞行器最常用的姿态控制技术。
欧拉角是用来描述飞行器的空间位置变化的一种数学方法。
常用的欧拉角有仰角、俯角和滚角。
欧拉角与三个互相垂直的轴之间的旋转角度有关系。
但是,欧拉角的使用存在一些问题。
首先,欧拉角的参数是冗余的,因此容易出现分歧。
此外,欧拉角在大范围的姿态转换中存在奇异点问题,在这些奇异点处会发生欧拉角失控现象。
欧拉角失控现象发生时,飞行器的姿态控制变得异常困难。
二、四元数的基本概念四元数是一种数学工具,可以用来描述旋转问题。
四元数被广泛应用于空间姿态控制中。
四元数的数学定义如下:q = q0 + qi*I + qj*J + qk*K其中,q0、qi、qj、qk都是实数,I、J、K是满足如下条件的虚数:I² = J² = K² = IJK = -1q0 + qi*I + qj*J + qk*K 称为四元数的向量部分 (vector part) ,q0 称为四元数的标量部分 (scalar part) 。
三、四元数表示器旋转四元数的旋转定义如下:qs = cos(θ/2)qv = sin(θ/2) * (ix + jy + kz)其中,qs 是标量部分,qv 是向量部分,θ 是旋转角度,i、j、k是单位向量。
四元数的旋转表示可以用来描述飞行器的空间位置变化问题。
四、四元数的运算四元数的运算包括加法、减法、乘法和除法。
四元数加法:一个四元数的加法是指对应位置之和。
基于四元数的四旋翼无人飞行器轨迹跟踪控制
第 4期
应
用
科
学
学
报
V0l O No.4 _3
J . 0 2 u1 2 1
2 1 年7 0 2 月
J U R N A L O F P PLI O A ED SCI EN C E S -— E lc r ni sa n o m a i n En n e i g — e t o c nd I f r t o gi e r n
A bs r c : Be a s o tat c u e a c mplt a h m a i a o e fa q a r t r i c mp ia e ,t e c n r l r d sg s e e m t e t c l m d lo u d o o s o l t d h o t o l e i n i c e u u l a e n a sm p i e o e .I h sp p r we a l e t el ia i n o c i s a l b s d o i l d m d 1 n t i a e , nayz h m t t o f u h smpl c t o a d c n i r y i f i s i a i n, n o sde i f
摘 要 : 四旋翼无人 飞行器 具有复杂 的数学模 型 , 现有控 制方法大 多是基 于系统简 化模型提 出的.为此 ,该 但 文 分析 了这类 方法 的局 限性 ,并基 于原始 数学模 型研 究 了非线性 轨迹跟 踪控 制 问题. 过期 望轨迹 建立跟 踪误 通 差 模 型,将其 分 解 为两 个相 互 独立 的子 系 统,并 以刚体 旋转 的 四元数 为 系统 状态 对姿 态 子系统 进 行描 述.利 用 b cse pn 方法设 计时变反馈控 制律使其子系统 指数稳定.根据级联 系统 的全局稳定性判据 ,通过研究耦 合 ak tp ig 部分 的性质 证明系统的全局指数稳定性. 仿真结果表 明,该方法能够实现 四旋翼无人飞行器对期望轨迹的跟踪. 关键词 :四旋翼无人飞行器 ; 轨迹跟 踪控 制;四元数 ; ak tp ig b c se pn 方法 ;非完整系统;级联系统
四轴飞行器姿态控制算法
姿态解算姿态解算(attitude algorithm),是指把陀螺仪,加速度计, 罗盘等的数据融合在一起,得出飞行器的空中姿态,飞行器从陀螺仪器的三轴角速度通过四元数法得到俯仰,航偏,滚转角,这是快速解算,结合三轴地磁和三周加速度得到漂移补偿和深度解算。
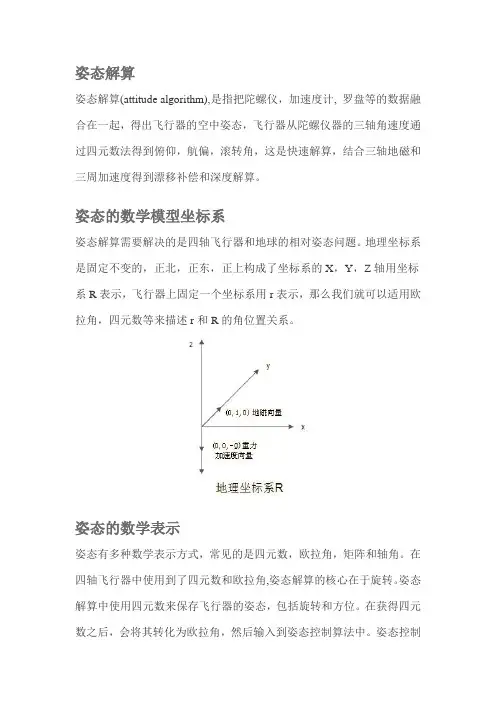
姿态的数学模型坐标系姿态解算需要解决的是四轴飞行器和地球的相对姿态问题。
地理坐标系是固定不变的,正北,正东,正上构成了坐标系的X,Y,Z轴用坐标系R表示,飞行器上固定一个坐标系用r表示,那么我们就可以适用欧拉角,四元数等来描述r和R的角位置关系。
姿态的数学表示姿态有多种数学表示方式,常见的是四元数,欧拉角,矩阵和轴角。
在四轴飞行器中使用到了四元数和欧拉角,姿态解算的核心在于旋转。
姿态解算中使用四元数来保存飞行器的姿态,包括旋转和方位。
在获得四元数之后,会将其转化为欧拉角,然后输入到姿态控制算法中。
姿态控制算法的输入参数必须要是欧拉角。
AD值是指MPU6050的陀螺仪和加速度值,3个维度的陀螺仪值和3个维度的加速度值,每个值为16位精度。
AD值必须先转化为四元数,然后通过四元数转化为欧拉角。
在四轴上控制流程如下图:下面是用四元数表示飞行姿态的数学公式,从MPU6050中采集的数据经过下面的公式计算就可以转换成欧拉角,传给姿态PID控制器中进行姿态控制.PID控制算法先简单说明下四轴飞行器是如何飞行的,四轴飞行器的螺旋桨与空气发生相对运动,产生了向上的升力,当升力大于四轴的重力时四轴就可以起飞了。
四轴飞行器飞行过程中如何保持水平:我们先假设一种理想状况:四个电机的转速是完全相同的是不是我们控制四轴飞行器的四个电机保持同样的转速,当转速超过一个临界点时(升力刚好抵消重力)四轴就可以平稳的飞起来了呢?答案是否定的,由于四个电机转向相同,四轴会发生旋转。
我们控制四轴电机1和电机3同向,电机2电机4反向,刚好抵消反扭矩,巧妙的实现了平衡, 但是实际上由于电机和螺旋浆本身的差异,造成我们无法做到四个电机产生相同的升力,这样飞行器起飞之后就会失去平衡。
基于四元数的四轴飞行器姿态控制

现代电子技术 Modern Electronics Technique
116 DOI:10.16652/j.issn.1004⁃373x.2018.16.029
Aug. 2018 Vol. 41 No. 16
基于四元数的四轴飞行器姿态控制
荆学东,潘 翔
Quadrotor aircraft attitude control based on quaternion
JING Xuedong,PAN Xiang
(Shanghai Institute of Technology,Shanghai 201418,China)
Abstract:A quaternion kinematic equation for the quadrotor aircraft is established,the analytical solution and numerical solution of the quaternion differential equation are given,and the Euler angle is solved on this basis,so as to realize attitude control of the quadrotor aircraft. The cascade PID control algorithm is used for the quadrotor aircraft,taking the Euler angle as the outer ring of the system and angular velocity after compensation as the inner ring of the system. The reliability of the algo⁃ rithm is verified by using the Matlab/Simulink simulation to compare the effects of single⁃level PID control and cascade PID con⁃ trol. The aircraft test platform is established. The algorithm is implemented by means of programming on the STM32 flight control board. The experimental results show that in comparison with the single⁃level PID,the control system has the advantages of fast⁃ er response speed and less overshoot,which can basically meet the requirements of outdoor flight.
基于四元数二阶互补滤波的四旋翼姿态解算
基于四元数二阶互补滤波的四旋翼姿态解算
基于四元数二阶互补滤波的四旋翼姿态解算
伏家杰,周翟和,尹辉,陈燕
【摘要】姿态解算是四旋翼飞行器的关键技术,其精度直接影响飞行器控制的可靠性和稳定性。
针对当前常用一阶互补滤波算法中阻带衰减速率慢和陀螺仪常值漂移产生的稳态误差问题,通过增加积分环节,设计了一种基于四元数的二阶互补滤波算法,能更好地利用加速度计和磁力计的稳态信息有效补偿陀螺仪常值漂移,从而减少姿态解算的累积误差。
仿真结果表明,该算法具有更好的稳定性,提高了系统的姿态解算精度。
通过飞行器真实飞行数据对算法进行了实验验证,结果显示姿态的俯仰角、横滚角精度<1°,偏航角精度<2°,能很好地满足飞行器控制系统对姿态解算的精度要求。
【期刊名称】机械制造与自动化
【年(卷),期】2019(048)002
【总页数】5
【关键词】姿态估计;四元数;互补滤波;四旋翼飞行器;MEMS IMU
基金项目:国家自然科学基金项目(61174102);江苏省产学研前瞻性联合研究项目(BY2015003-06)
0 引言
四旋翼飞行器姿态解算的精度和速度将直接影响飞行器控制算法的稳定性、可靠性和实现的难易程度。
所以姿态解算是四旋翼飞行器控制实现的前提[1-2]。
随着微机电技术和计算机技术的发展,由于陀螺仪和加速度计组成的低成本惯性测量单元(IMU)具有体积小、重量轻、功耗低、性价比高等特点,在四旋翼飞行器姿态的测量系统得到普遍应用[3-4]。
本文研究的四旋翼飞行器姿态测量。
四轴姿态检测和控制理论

二.四轴飞行器的姿态测量与控制
假设四轴为刚体,根据质点系动量矩定理, 角速度和角加速度由外力矩决定,通过控制四个 螺旋桨,可以产生需要的力矩。 首先对螺旋桨编号:第一象限的为0 号,然 后逆时针依次递增。同步增加0 号和1 号、减小2 号和3 号桨的功率,可以在不改变推力的情况下, 提供x 轴的力矩;同步增加1 号和2 号、减小0 号 和3 号桨的功率,可以在不改变推力的情况下, 提供y 轴的力矩;同步增加1 号和3 号、减小0 号 和2 号桨的功率,可以在不改变推力的情况下, 提供z 轴的力矩。
q
r n
18
二.四轴飞行器的姿态测量与控制
19
二.四轴飞行器的姿态测量与控制
假设姿态差为小量,所以正弦值近似等 于角度值,但注意此处四元数内的角度值仅 为实际姿态差角度的一半,将这些值带入PID 控制其中就得到了姿态变化所对应的各轴转 矩。
xm K px xd , n K dx xd , n xd , n 1 ym K py yd , n K dy yd , n yd , n1 zm K pz zd , n K dz zd , n zd , n1
m xm ym ym
20
谢谢
21
9
二.四轴飞行器的姿态测量与控制
1 2 yq2 2 zq2 2 xq yq 2wq zq 2 xq zq 2wq yq 2 2 R q 2 xq yq 2wq zq 1 2 xq 2 zq 2 yq zq 2wq xq 2 xq zq 2wq yq 2 yq zq 2wq xq 1 2 xq2 2 yq2
2
二.四轴飞行器的姿态测量与控制
基于四元数互补滤波的小型四旋翼姿态解算
文章编号: 1001-2265( 2019) 03-0037-03
DOI: 10.13462 / j.cnki.mmtamt.2019.03.010
No.3 Mar. 2019
基于四元数互补滤波的小型四旋翼姿态解算*
李二闯,张建杰,袁 亮,吴金强
( 新疆大学 机械工程学院,乌鲁木齐 830000)
摘要: 文章做出了针对小型无人机的姿态的详细的分析和解算。无人机姿态解算是无人 87 机飞控
单独使用微机械陀螺仪进行小型四旋翼的姿态的解算又存在较大的误差所以解决小型四旋翼无人机的姿态解算的有效途径是利用微机械陀螺仪和其他的传感器组件进行结合使用利用多传感器的组合实现小型四旋翼无机床与自动化加工技术
2019 年 3 月
Modular Machine Tool & Automatic Manufacturing Technique
0 引言
由于小型、低成本的无人机特别适合各种应用,在 研究的过程中,无人机的姿态解算又是研究无人机的 一个关键性的问题[1]。在小型四旋翼无人机的飞行控 制研究过程中,姿态解算的精度和速度又是姿态解算 的主要核心研究内容之一,姿态解算的精度和速度是 评估小型四旋翼无人机飞行控制算法的关键性指标。 过去由于传感器体积和精度的限制,不适合使用到小 型四旋翼无人机的姿态解算上,但是随着科技的发展, 特别是微电子方面的发展,促进了小型四旋翼无人机 在姿态解算方面的一次进步,使得小型四旋翼无人机
的关键问题。因为 MEMS( 微机电系统) 惯性器件存在测量精度低、噪声大等缺点,会给无人机的姿
态解算控制造成了很大的误差,因此需要进行一些必要的改进来提高惯性器件的精度。文章设计
了基于三轴陀螺仪、三轴加速度计和三轴磁强计的姿态测量解算系统,完成多数据体融合的无人
四轴飞行器姿态控制系统设计
四轴飞行器姿态控制系统设计
和雨
【期刊名称】《电脑与电信》
【年(卷),期】2017(000)004
【摘要】由于四轴飞行器系统具有不稳定、非线性、强耦合等特性,所以姿态控制在飞行器完成飞行任务的过程中尤为重要.本文着重对飞行器姿态控制算法进行研究.首先对飞行器建立合理的坐标系,根据角度传感器所测得的角度,得到以四元数表示的姿态转换矩阵.根据空气动力学原理,牛顿第二定律,对飞行器建立动力学模型,得到四个独立通道的控制输入量,该控制输入量可以通过控制四轴飞行器各个方向的加速度来对飞行器进行姿态控制.
【总页数】3页(P1-3)
【作者】和雨
【作者单位】天津师范大学计算机与信息工程学院,天津300387
【正文语种】中文
【中图分类】V249.122.2
【相关文献】
1.四轴飞行器姿态控制系统设计 [J], 常敏;崔永进;何蓓薇;张学典;钱研华;王戈
2.基于四元数的四轴飞行器姿态控制 [J], 荆学东;潘翔
3.四轴飞行器姿态控制系统设计 [J], 刘峰;吕强;王国胜;王东来
4.基于MPU9150的四轴飞行器姿态控制系统设计 [J], 朱阳;王伟成;王民慧
5.四轴飞行器改进型串级姿态控制算法仿真研究 [J], 陈登峰;姜翔;王彦柱;赵红亮
因版权原因,仅展示原文概要,查看原文内容请购买。
基于四元数的四轴无人机姿态的估计和控制
基于四元数的四轴无人机姿态的估计和控制作者:冀亮钱正洪白茹来源:《现代电子技术》2015年第11期摘要:介绍一种只需少量计算就可实现四轴无人机姿态的估计和控制的新颖方法。
整个算法采用四元数表示,四元数运算基于惯性测量单元(IMU)的加速度和陀螺仪传感器。
姿态估计使用四元数代替三角函数,允许用加速度数据分析推导和优化梯度下降算法来减少由陀螺仪传感器产生的误差。
姿态控制将当前姿态与目标姿态的姿态误差反馈到PD控制器来实现想要的目标姿态。
姿态估计中用到的梯度下降算法通过四元数对应的欧拉角的均方误差验证,静态均方误差小于0.945°。
实际的飞行测试可以实现一个稳定的飞行,同时验证了姿态控制算法。
关键词:四轴无人机;四元数;姿态估计;姿态控制中图分类号: TN967⁃34 文献标识码: A 文章编号: 1004⁃373X(2015)11⁃0112⁃05 Attitude estimation and control of quaternion based quad⁃axis UAVJI Liang, QIAN Zheng⁃hong, BAI Ru(Center for Integrated Spintronic Devices, Hangzhou Dianzi University, Hangzhou 310018, China)Abstract: A novel method with few calculations is presented to realize estimation and control of quad⁃axis UAV. The whole algorithm is expressed with quaternion, and the quaternion calculation is based on the acceleration of inertial measurement units (IMU) and gyroscope sensor. The quaternion is applied in attitude estimation instead of trigonometric function. Gradient descent algorithm is analyzed, deduced and optimized with acceleration data to reduce the error generated by gyroscope sensor. The error of current attitude and target attitude is fed back to PD controller with attitude control, to realize the expectant target attitude. The gradient descent algorithm applied in attitude estimation is verified with RMS error which is obtained from Euler angle corresponded with quaternion. The static RMS error is less than 0.945°. The stable flying is realized by actual flight test, meanwhile the attitude control algorithm is verified.Keywords: quad⁃axis UAV; quaternion; attitude estimation; attitude control0 引言四轴飞行器是众多无人机中的典型代表,它通过四个电机作为引擎来实现空中飞行。
四旋翼飞行器 四元数和欧拉角的关系 与 姿态解算
四旋翼飞行器四元数和欧拉角的关系与姿态解算下载提示:该文档是本店铺精心编制而成的,希望大家下载后,能够帮助大家解决实际问题。
文档下载后可定制修改,请根据实际需要进行调整和使用,谢谢!本店铺为大家提供各种类型的实用资料,如教育随笔、日记赏析、句子摘抄、古诗大全、经典美文、话题作文、工作总结、词语解析、文案摘录、其他资料等等,想了解不同资料格式和写法,敬请关注!Download tips: This document is carefully compiled by this editor. I hope that after you download it, it can help you solve practical problems. The document can be customized and modified after downloading, please adjust and use it according to actual needs, thank you! In addition, this shop provides you with various types of practical materials, such as educational essays, diary appreciation, sentence excerpts, ancient poems, classic articles, topic composition, work summary, word parsing, copy excerpts, other materials and so on, want to know different data formats and writing methods, please pay attention!四旋翼飞行器:四元数与欧拉角的关系与姿态解算1. 引言四旋翼飞行器是一种常见的无人机类型,其姿态(即飞行器的方向)通常由欧拉角或四元数来描述。