
三、串行端口程序设计
三、串行端口程序设计
1、实验目的
了解在Linux 环境下串行程序设计的基本方法;掌握终端的主要属性及设置方法;熟悉终端IO 函数的使用;完成串口的收发处理。
2、实验内容
读懂程序源代码,学习终端IO 函数tcgetattr(), tcsetattr(),tcflush()的使用方法,学习将多线程编程应用到串口的接收和发送程序设计中。
3、预备知识
有 C 语言基础;掌握 Makefile 的编写和使用;掌握 Linux 下的程序编译与交叉编译过程
4、实验设备及工具
硬件:UP-TECHPXA270-S 嵌入式开发板、PC 机Pentumn500 以上, 硬盘10G 以上。
软件:PC 机操作系统REDHAT LINUX 9.0 +MINICOM + ARM-LINUX 开发环境
5、实验步骤
(1)、将E盘下的03_tty复制到D:\PXA270\Share下;将虚拟机的共享打开;
(2)、主机A的虚拟机添加串口,主机A的COM1与实验箱ttyS1相连,实验箱ttyS0与另一台PC机B相连;
(3)、将每台虚拟机linux的/up-techpxa270/exp/basic/03_tty删除,将两台主机的D:\PXA270\Share\03_tty复制到虚拟机linux下的/up-techpxa270/exp/basic下;(4)、进入/up-techpxa270/exp/basic/03_tty 目录,使用vi 编辑器或其他编辑器阅读理解serial_rcv和serial_send的源代码。
(5)、分别编译serial_rcv和serial_send下的源文件生成可执行文件。
(6)、自主选择作为发送端或接收端,并修改相应的代码。
(7)、挂载PC机B的/up-techpxa270/exp到开发板的/mnt/nfs。
(8)、在开发板和PC机Alinux下运行可执行程序,一个发送数据,一个接收数据。
(9)、修改程序,使发送端发送一个特定字符给接收端,且发送端回显一个字符或一句话。
6、实验报告要求
(1)、写清每步实验步骤的具体操作内容。
答:①打开E盘找到03_tty文件复制到D:\PXA270\Share后解压到当前目录,打开虚拟机的文件共享功能,把共享目录设为D:\PXA270\Share(两台计算机进行都要进行以上设置)。
②主机A的虚拟机添加串口,A的com1与试验箱的ttys1相连,实验箱ttyS0与另一
台PC机B相连。
③将每台虚拟机linux的/up-techpxa270/exp/basic/03_tty删除,将两台主机的
D:\PXA270\Share\03_tty复制到虚拟机linux下的/up-techpxa270/exp/basic下。
④进入/up-techpxa270/exp/basic/03_tty 目录,使用vi 编辑器或其他编辑器阅读理
解serial_rcv和serial_send的源代码。
⑤分别编译serial_rcv和serial_send下的源文件生成可执行文件。
⑥选择B作为发送方,A作为接收方。
⑦挂载PC的/up-techpxa270/exp到开发板的/mnt/nfs。
⑧在开发板和PC机上运行编译的程序,一个发送,一个接收。
(2)、232 串行通讯的数据格式是什么?
答:232串行通讯的数据格式主要包含起始位、数据位、奇偶位、和停止位,如下图
图1 串行通讯数据格式
(3)、串行通讯最少需要几根线,分别如何连接?
答:串行通讯至少需要2根线,即TxD和RxD(但最好还需要地线GND);连接方式如下图:
图2 串行通讯基本连接图(地线可以不要)
(4)、分析Makefile文件。
答:serial_rcv和serial_send中都有对应程序的Makefile文件,他集成了Linux 编译等的相关命令集,只要通过make命令就可以自动进行编译成期望的程序。
由于Makefile文件在前面的实验有过分析,并且里面条目较多,这里不做详细分析赘述。
(5)、简述调试情况。
答:两台计算机通过编译后,发送方运行serial_rcv中的程序,接收方运行serial_send中编译好的程序;通过调试,发送方发送数据,接收方可以正常接收数据,表示串行通讯成功。
单片机实验指导书
目录实验一系统认识实验 (2)实验二端口I/O输入输出实验 (14)实验三外部中断实验 (17)实验四定时器实验 (21)实验五串行口通信实验 (25)实验六串行通信的调试实验 (29)实验七数码管静态显示实验 (34)实验八数码管动态显示实验 (39)实验一系统认识实验一、实验目的1.学习Keil C51编译环境的使用;2.学习STC单片机的下载软件STC-ISP的使用;3.掌握51单片机输出端口的使用方法。
二、实验内容任选单片机的一组I/O端口,连接LED发光二极管,编写程序实现8个LED按二进制加1点亮。
三、接线方案单片机P10~P17/C51单片机接L0~L7/LED显示,如下图:图1-1实验线路四、实验原理51单片机有4个8位的并行I/O端口:P0、P1、P2、P3,在不扩展存储器、I/O端口,在不使用定时器、中断、串行口时,4个并行端口,32根口线均可用作输入或输出。
作为输出时,除P0口要加上拉电阻外,其余端口与一般的并行输出接口用法相同,但作为输入端口时,必须先向该端口写“1”。
例如P0接有一个输入设备,从P0口输入数据至累加器A中,程序为:MOV P0, #0FFHMOV A, P0若将P0.0位的数据传送至C中,程序为:SETB P0.0MOV C, P0.0五、实验步骤1、连接串行通信电缆和电源线;2、根据图1-1实验线路进行电路连接;3、将C51单片机核心板上的三个开关分别拨到“独立”、“运行”“单片机”;4、打开实验箱上的电源开关。
5、利用Keil C51创建实验程序,并进行编译生成后缀为.HEX的文件;6、利用STC-ISP软件将后缀为.HEX的文件下载到单片机ROM中;7、观察实验现象,并记录。
若实验现象有误请重复第5、6步。
六、参考程序ORG 0000H ;程序的开始LJMP MAIN ;转入主程序ORG 0200H ;主程序的开始MAIN: MOV P1,#00H ;P1口做准备M1: INC P1 ;P1口连接输出计数,LCALL DELAY ;转入延时子程序LJMP M1 ;循环DELAY: MOV R5,#255 ;延时子程序D1: MOV R6,#255DJNZ R6,$DJNZ R5,D1RETEND ;程序体结束七、思考题1、利用其他I/O口实现LED加1点亮功能;2、利用P1端口实现流水灯(左移或右移)功能;3、实现LED其他点亮功能。
上位机VB实现与三菱PLC的串行通讯

上位机VB实现与三菱PLC的串行通讯上位机VB实现与三菱PLC的串行通讯1. 通行原理与方法上位机要能够通过PLC监控下层设备的状态,就要实现上位机与PLC间的通信,一般工业控制中都是采用RS232C实现。
上位机首先向PLC发送查询数据的指令(实际上是查询PLC中端子的状态和DM 区的值等),PLC接收了上位的指令后,进行校验(FCS校验码),看其是否正确,如果正确,则向上位机传送数据(包含首尾校验字节)。
否则,PLC拒绝向上位机传送数据。
上位接收到PLC传送的数据,也要判断正确与否,如果正确,则接收,否则,拒绝接收。
由于CPM1A没有提供串行通信口,我们利用其提供的外设端口实现通信。
PLC与计算机之间的连接是通过OMRON提供的专用电缆CQM1-CIF01来实现的,其硬件连接图如图1所示。
(见附图)2. PLC与计算机间的通信规约计算机与PLC间的通信是以“帧”为单位进行的,并且在通信的过程中,计算机具有更高的优先级。
首先,计算机向PLC发出命令帧,然后,PLC作出响应,向计算机发送回响应帧。
其中命令帧和响应帧的格式如下:(1) 命令帧格式。
为了方便计算机和PLC的通讯,CPM1A对在计算机连接通信中交换的命令和响应规定了相应的格式。
当计算机发送一个命令时,命令数据主准备格式如图2所示。
(见附图)其中@放在首位,表示以@开始,设备号为上位机识别所连接的PLC的设备号。
识别码为命令代码,用来设置用户希望上位机完成的操作,FCS为帧检验代码,一旦通信出错,通过计算FCS可以及时发现。
结束符为“*”和CR回车符,表示命令结束。
(2) 响应帧格式。
由PLC发出的对应于命令格式的响应帧格式如图3所示。
(见附图)其中,异常码可以确定计算机发送的命令是否正确执行。
其它的与正文中的含义相同。
正文仅在有读出数据时有返回。
3. 通信程序的设计为了充分利用计算机数据处理的强大功能,我们可以采用计算机有优先权的方式,在计算机上编写程序来实现计算机与PLC的通信,计算机向PLC发出命令发起通信,PLC自动返回响应。
51单片机结构功能

51单片机结构功能51单片机是指基于Intel的8051微处理器为核心的单片机,其结构功能丰富,被广泛应用于各种嵌入式系统。
一、结构51单片机采用冯·诺依曼结构,具有指令存储器和数据存储器,其中程序存储器(ROM)用于存储程序和表格数据,而数据存储器(RAM)用于存储可变数据。
51单片机还具有特殊功能寄存器(SFR),这些寄存器专门用于控制和设置单片机的各种功能。
二、功能1、运算功能:51单片机具有8位运算器,可以进行算术、逻辑和位运算。
2、控制功能:51单片机具有丰富的控制指令,可以实现如条件转移、跳转、中断等功能,还可以进行定时器和计数器的控制。
3、通信功能:51单片机可以通过串行口实现串行通信,也可以通过并行口实现并行通信。
4、存储功能:51单片机内部具有少量的RAM和ROM存储器,同时还可以外接扩展存储器。
5、定时/计数功能:51单片机内部具有定时器和计数器,可以实现定时和计数的功能。
6、中断功能:51单片机具有多个中断源,可以实现多级中断控制。
7、输入/输出功能:51单片机具有多个输入/输出端口,可以实现多种输入/输出控制。
51单片机以其结构紧凑、功能丰富、易于使用等特点,被广泛应用于工业控制、智能家居、消费电子等领域。
C51单片机寄存器功能湖山网络广播系统设计方案一、概述随着科技的发展和数字化的普及,网络广播系统在各种场所扮演着越来越重要的角色。
湖山网络广播系统设计方案旨在满足湖山地区对高质量、高效的网络广播系统的需求。
该方案旨在构建一个稳定、可靠、易用的网络广播系统,以满足湖山地区在公共广播、紧急通知、日常资讯等方面的需求。
二、系统需求分析1、稳定性:系统应具备高度的稳定性,能够保证长时间的连续运行,避免因设备故障或网络问题导致的广播中断。
2、可靠性:系统应具备可靠的备份机制,确保在主设备出现问题时,备份设备能够迅速接管,保证广播的连续性。
3、易用性:系统应具备良好的用户界面,操作简单易懂,方便管理员进行配置和管理。
微机第6章并行通信和串行通信

(3)异步传送:5~8位/字符,时钟速率为通信波 特率的1、16或64倍
(4)可自动产生、检测和处理终止字符, 可产生1、1.5或2位的停止位
(5)波特率在同步方式时为0~64Kbps, 异步方式时为0~19.2Kbps
(6)全双工、双缓冲器发送器和接收器
3. 信号传输方式(续)
常用的调制方式有三种: 调幅、调频和调相,分别如下图所示。
4. 调制解调器
• 调制(Modulating)
– 把数字信号转换为电话线路传送的模拟信号
• 解调(Demodulating)
– 将电话线路的模拟信号转换为数字信号
• 调制解调器MODEM
– 具有调制和解调功能的器件合制在一个装置
与并行相比串行通信的特点
将数据分解成二进制位用一条信号线, 既传送数据信息,又传送控制信息
要求数据格式固定,分为异步和同步数 据格式
串行通信中对信号的逻辑定义与TTL不 兼容,需进行逻辑关系和逻辑电平转换
串行传送信息的速率需要控制,要求双 方约定通信传输的波特率
6.4 可编程并行通信接口芯片8255A
3.端口C的使用较特殊,除工作在方式0作为数据端 口之外,当工作在方式1和方式2时,它的大部分 引脚被用作联络信号,端口C还可以进行按位置位 /复位操作
二.8255A的编程结构
8255A由以下几部分组成:见图 1.三个数据端口A,B,C 这三个端口均可看作是I/O 口,但它们的结构和功能也 稍有不同。 A口:是一个独立的8位I/O 口,它的内部有对数据
字符速率与波特率两者关系
字符速率:每秒钟传输的字符数。 波特率:指单位时间内传送二进制数据的 位数。单位为:b/s
汇编语言串口通信接收发送的程序题
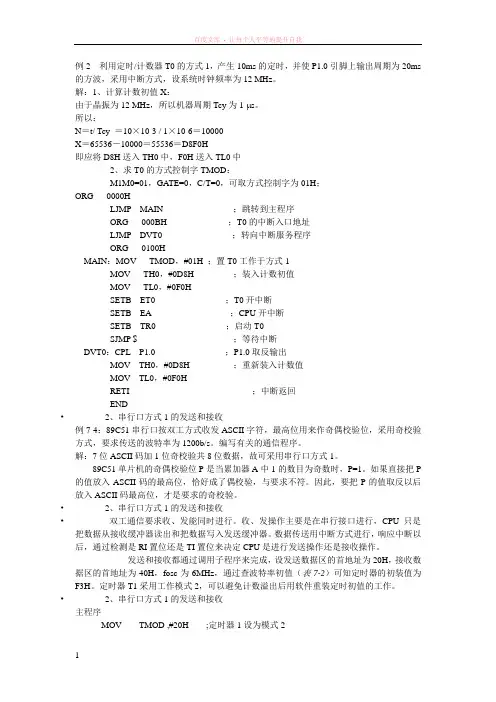
例2 利用定时/计数器T0的方式1,产生10ms的定时,并使P1.0引脚上输出周期为20ms 的方波,采用中断方式,设系统时钟频率为12 MHz。
解:1、计算计数初值X:由于晶振为12 MHz,所以机器周期Tcy为1 s。
所以:N=t/ Tcy =10×10-3 / 1×10-6=10000X=65536-10000=55536=D8F0H即应将D8H送入TH0中,F0H送入TL0中2、求T0的方式控制字TMOD:M1M0=01,GATE=0,C/T=0,可取方式控制字为01H;ORG 0000HLJMP MAIN ;跳转到主程序ORG 000BH ;T0的中断入口地址LJMP DVT0 ;转向中断服务程序ORG 0100HMAIN:MOV TMOD,#01H ;置T0工作于方式1MOV TH0,#0D8H ;装入计数初值MOV TL0,#0F0HSETB ET0 ;T0开中断SETB EA ;CPU开中断SETB TR0 ;启动T0SJMP $ ;等待中断DVT0:CPL P1.0 ;P1.0取反输出MOV TH0,#0D8H ;重新装入计数值MOV TL0,#0F0HRETI ;中断返回END•2、串行口方式1的发送和接收例7-4:89C51串行口按双工方式收发ASCII字符,最高位用来作奇偶校验位,采用奇校验方式,要求传送的波特率为1200b/s。
编写有关的通信程序。
解:7位ASCII码加1位奇校验共8位数据,故可采用串行口方式1。
89C51单片机的奇偶校验位P是当累加器A中1的数目为奇数时,P=1。
如果直接把P 的值放入ASCII码的最高位,恰好成了偶校验,与要求不符。
因此,要把P的值取反以后放入ASCII码最高位,才是要求的奇校验。
•2、串行口方式1的发送和接收•双工通信要求收、发能同时进行。
收、发操作主要是在串行接口进行,CPU只是把数据从接收缓冲器读出和把数据写入发送缓冲器。
Vxworks串口通信程序设计与实现

_
1 Vx rs简 介 wo k
从 19 9 5年 以 后 , S 公 司 推 出 了 一 套 实 时 操 作 系 统 开 发 环 WR
# n l d i Li - > i c u e< o b h 撕 n l d s d oh c u e< t i .> 衔n l d i c 1 > c u e< o t. h
பைடு நூலகம்
境— — T ma0 o ao集 成 环 境 提 供 了高 效 明 晰 的 图 形 化 的 实 时 应 o d 。T r d n
用 开发 平 台 ,它 包 括 一 套 完 整 的 面 向 嵌 入 式 系 统 的 开 发 和 调 测 工 具 。 T rao环 境 采 用 主 机— — 目标 机 交 叉 开 发 模 型 ,应 用 程 序 在 主 机 的 o d n
2 串 口通 信 基 本 原 理
i tc n i n o fg
_
cm1 od o ( i) v
/ 口 l配置 函数 / 串
串 L在 嵌 入 式 系 统 中是 一 类 重 要 的 数 据 通 信 接 口 , 本 质 功 能 是 I 其 作 为 C U 和 串 行设 备 间 的编 码 转 换 器 。 当 数 据 从 C U经 过 串行 端 口 模 式 :I E MO E P P LN _ D 发 送 出去 时 , 节 数 据 转 换 为 串 行 的位 ; 接 收 数 据 时 , 字 在 串行 的位 被 转 i ts , B U A E9 0 ) / 置 串 口波 特 率 为 9 0 b s o l f  ̄O A DR T ,6 0 ; / c(d 设 60 p 换 为字 节 数 据 。应 用 程 序 要 使 用 串 口进行 通 信 , 须 在 使 用 之 前 向 操 必 i ts , F U H,】 o lf  ̄O L S o ; c (d / 空 输 入 输 出 缓 冲 区 / 清
串行通信的基本原理
本文详细介绍了串行通信的基本原理,以及在Windows NT、Win98环境下用MFC 实现串口(COM)通信的方法:使用ActiveX控件或Win API.并给出用Visual C++6.0编写的相应MFC32位应用程序。
关键词:串行通信、VC++6.0、ActiveX控件、Win API、MFC32位应用程序、事件驱动、非阻塞通信、多线程.在Windows应用程序的开发中,我们常常需要面临与外围数据源设备通信的问题。
计算机和单片机(如MCS-51)都具有串行通信口,可以设计相应的串口通信程序,完成二者之间的数据通信任务。
实际工作中利用串口完成通信任务的时候非常之多。
已有一些文章介绍串口编程的文章在计算机杂志上发表。
但总的感觉说来不太全面,特别是介绍32位下编程的更少,且很不详细。
笔者在实际工作中积累了较多经验,结合硬件、软件,重点提及比较新的技术,及需要注意的要点作一番探讨。
希望对各位需要编写串口通信程序的朋友有一些帮助。
一.串行通信的基本原理串行端口的本质功能是作为CPU和串行设备间的编码转换器。
当数据从 CPU经过串行端口发送出去时,字节数据转换为串行的位。
在接收数据时,串行的位被转换为字节数据。
在Windows环境(Windows NT、Win98、Windows2000)下,串口是系统资源的一部分。
应用程序要使用串口进行通信,必须在使用之前向操作系统提出资源申请要求(打开串口),通信完成后必须释放资源(关闭串口)。
串口通信程序的流程如下图:二.串口信号线的接法一个完整的RS-232C接口有22根线,采用标准的25芯插头座(或者9芯插头座)。
25芯和9芯的主要信号线相同。
以下的介绍是以25芯的RS-232C为例。
①主要信号线定义:2脚:发送数据TXD; 3脚:接收数据RXD; 4脚:请求发送RTS; 5脚:清除发送CTS;6脚:数据设备就绪DSR;20脚:数据终端就绪DTR; 8脚:数据载波检测DCD;1脚:保护地; 7脚:信号地。
用VC++编写USB接口通讯程序
用VC++编写USB接口通讯程序摘要:详细介绍Visual C++ 6.0环境下利用Windows API(Application Program Interface)函数来实现与符合HID设备类的USB接口通讯,并给出了通信程序的部分代码。
关键词:通用串行总线人际接口设备API VisualC++1 引言在USB出现之前,计算机的典型接口有并行口(打印口)、串行口、鼠标口、键盘口、显示器口、游戏口及各种卡式接口(如声卡、网卡)等,与这些接口对应的有各种不同的电缆。
在传输速度方面,这些接口都存在速度偏低的问题;在技术方面,这种设计容易产生I/O冲突。
中断(IRQ)不够用,以及对于每一种新的外设都必须设计新的接口卡等缺点。
当今的计算机外部设备,都在追求高速度和高通用型。
USB接口适应了这种要求,并以其速度快,使用方便,成本低等优点,迅速得到了众多PC厂商和半导体厂商的大力支持,外设向USB过渡称为必然的趋势。
但如果主机PC不知道如何与USB外设通信,那么这个USB外设一点用处都没有,人机接口设备(HID)类是Windows完全支持的第一批USB设备类型中的一种。
在运行Windows98或更高版本的PC机上,应用程序可以使用操作系统内置的驱动与HID通信,但与HID通信不像打开一个端口,设定几个参数,然后就可以读写数据那么简单。
在应用程序能与HID交换数据之前,它先要找到设备,获取有关它的报告信息,为做到这些,应用程序必须通过访问通信API函数,使位于上层的应用程序与位于下层的设备驱动程序进行数据交换。
应用程序可以使用任何能访问API函数的编程语言,C++是一种能访问API函数的功能强大的语言,本文将在VisualC++6.0环境下编写与USB设备通信的Windows程序。
2 USB简介USB是由Intel,Compaq,Digital,IBM,Microsoft,NEC,Northern Telecom等七家世界著名的计算机和通信公司共同推出的新一代接口标准,全称为Universal Serial Bus(通用串行总线)。
用VB6实现仪器串口通信及检测功能
1 设计用户界面首先新建一个“标准EXE”工程,然后选择“工程/部件”菜单项,在“部件”对话框中选择Microsoft Comm Control6.0即可添加MsComm控件;再在窗体中依次布置如下控件并设置其属性。
控件名称name属性Caption属性Form form1空Frame1frame1空Frame2frame2空Frame3frame3空Command1comd1确定Command2comd2退出Command3comd3确定Command4comd4退出Command5comd5做完退出MSComm msc1空Label 1lab1RS-232接口功能检测Label 2lab2请输入被检仪器程控码控制仪器功能Label 3lab3请输入被检仪器程控码读取仪器数据Text1txt1空Text2txt2空完成后的界面如图1所示图1 用户界面2 编写程序代码编写的程序代码如下:PriV ate Sub Form_Load()mPort=1 ’ 使用串行口1’波特率9600,偶校验,8个数据位,1个停止位Msc 1.Settings=“9600,E,8,1”’当使用Msc 1.Input时,每次从接收缓冲区取一个字节。
Msc1.InputLen=0 ’读取整个接收缓冲区内码或消除Msc1.Portopen=True ’ 打开串行口End SubPrivate Sub Comd1_Click()On Error Resume Next ’简单的错误处理If Txt1.Text = "" Thenx = MsgBox("被检仪器程控码不能为空值", 16)Exit SubEnd IfMSC1.Output = Txt1.Text + Chr$(13)’发送程控码For i = 1 To 20000000NextEnd SubPrivate Sub Comd2_Click()Txt1.Text = ""Txt1.SetFocusEnd SubPrivate Sub Comd3_Click()Dim instring As stringinstring = MSC1.InputMSC1.Output = Txt2.Text + Chr$(13)DoDoEventsLoop Until MSC1.InBufferCount >= 20instring = MSC1.Input ’ 从接收队列中读入字符串Txt2.Text = ""Txt2.Text = instring ’ 显示读入的字符串End SubPrivate Sub Comd4_Click()Txt2.Text = ""Txt2.SetFocusEnd SubPrivate Sub Comd5_Click()MSC1.PortOpen = False ’ 关闭串行口EndEnd Sub3 程序简要说明上述程序设置的端口通信协议为:9600波特率,偶校验,8个数据位,1个停止位。
PIC单片机在线串行编程(ICSP)和低电压编程(LVP)
PIC单⽚机在线串⾏编程(ICSP)和低电压编程(LVP)PIC单⽚机在线串⾏编程(ICSP)和低电压编程(LVP)前⾔:呵呵,不是论⽂。
刚开始研究PIC,因为想⾃⼰做个开发板。
除了如何让板⼦⼯作外,如何下程序就最关键了。
所以搜罗了些资料,经过⼀番研究,终于懂得了⼀些,拿出来分享⼀下。
有些前辈们在⽹上早就写过的资料,摘了⼀些。
特此感谢啊!副⾔:因为想做PIC16F877和16F887的板⼦,所以只对这两个做了研究,但是貌似其他的型号的PIC单⽚机的在线编程和这个⼀样!正⽂:ICSP,全称In-Circuit Serial Programming,在线串⾏编程。
这⾏英⽂和ICSP这四个字母,⼀般使⽤时都带有TM标记的,也就是说,这是MICROCHIP的商标。
也是MicroChip 独有的吧。
呵呵!ICSP分⾼电压在线串⾏编程(High-voltage In Circuit Serial Programing)和低电压在线串⾏编程(low-voltage ICSP)两种⽅法。
低电压编程和⾼电压编程只是略微有⼀些不同(详见下⽂)。
硬件连接⽅式:MicroChip的ICSP,只需要使⽤芯⽚上的5个脚就可以,其中包括VDD、VSS(GND),,然后就是VPP编程电压和输⼊的数据和时钟两个脚。
⼀般是端⼝B⼝的RB6(PGC,也叫ICSPCLK)和RB7(PGD,也叫ICSPDAT)。
若要对芯⽚的Flash和其他内存等进⾏编程,要使单⽚机⼯作到“编程/校验模式”。
编程器可以通过以下两种⽅法单⽚机⼯作到“编程/校验模式”。
第⼀种,VPP优先,时序图如下:说明:⾸先,保持和为低电平。
在此期间,先将从低电平(VIL)拉⾼到编程电压(VIHH,⼤约13V),然后将拉⾼,为芯⽚供电。
接下来,就可以通过和对芯⽚编程了。
不管芯⽚内的配置字(Configuration Word)如何配置,都可以使单⽚机⼯作到“编程校验模式”。