
无约束规划建模案例
数学建模规划问题的经典案例
s.t.
x13 x34 x36 0; x12 x24 x25 0; x24 x34 x45 x47 0; x25 x45 x56 x57 0; x47 x57 x67 Q x36 x56 x67 0; xij 0, i , j 1,2,,7.
§2.4 案例
建立优化模型的一般步骤
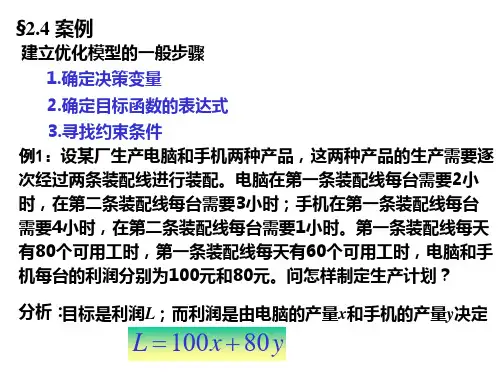
1.确定决策变量 2.确定目标函数的表达式 3.寻找约束条件 例1:设某厂生产电脑和手机两种产品,这两种产品的生产需要 逐次经过两条装配线进行装配。电脑在第一条装配线每台需要2 小时,在第二条装配线每台需要3小时;手机在第一条装配线每 台需要4小时,在第二条装配线每台需要1小时。第一条装配线每 天有80个可用工时,第一条装配线每天有60个可用工时,电脑和 手机每台的利润分别为100元和80元。问怎样制定生产计划?
问题1
不允许缺货的存贮模型
配件厂为装配线生产若干种部件,轮换生产不
同的部件时因更换设备要付生产准备费(与生产数
量无关),同一部件的产量大于需求时因积压资金、 占用仓库要付存贮费。今已知某一部件的日需求量 100件,生产准备费5000元,存贮费每日每件1元。 如果生产能力远大于需求,并且不允许出现缺货,
A
T1
B
T
t
允许缺货模型的存贮量q(t)
一个周期内存贮费
c2
T1
0
Q2 QT1 c2 q(t )dt c2 2r 2
( rT Q )(T T1 ) 一个周期内缺货损失费 c3 q(t )dt c3 T1 2 ( rT Q )2 c3 一个周期的总费用 2r
T
Q ( rT Q ) C c1 c2 c3 2r 2r
数学建模案例分析第四章 数学规划模型

原料 供应
劳动 时间
x1 x 5 3
加工能力 附加约束 非负约束
x 1 x 5 100
x 3 0 .8 x 5
4 ( x1 x 5 ) 2 ( x 2 x 6 ) 2 x 5 2 x 6 480
x 4 0 . 75 x 6
x1 , x 6 0
LINDO 6.1
OBJECTIVE FUNCTION VALUE 3360.000
2)x1+x2<50
3)12x1+8x2<480 4)3x1<100 end DO RANGE (SENSITIVITY) ANALYSIS? No
VARIABLE
X1 X2
VALUE
20.000000 30.000000
T
f(x)~目标函数
gi(x)0~约束条件 数 学 规 划 线性规划 非线性规划 整数规划
决策变量个数n和 多元函数 约束条件个数m较大 条件极值 最优解在可行域 的边界上取得
重点在模型的建立和结果的分析
4.1 奶制品的生产与销售
企业生产计划 空间层次
工厂级:根据外部需求和内部设备、人力、原料等 条件,以最大利润为目标制订产品生产计划;
线性规划模型
A1,A2每公斤的获利是与各 自产量无关的常数 每桶牛奶加工出A1,A2的数量 和时间是与各自产量无关的常 数 A1,A2每公斤的获利是与相 互产量无关的常数 每桶牛奶加工出A1,A2的数量和 时间是与相互产量无关的常数 加工A1,A2的牛奶桶数是实数
模型求解
约 束 12 x 1 8 x 2 条 3 x 1 100 件
RANGES IN WHICH THE BASIS IS UNCHANGED: OBJ COEFFICIENT RANGES VARIABLE CURRENT ALLOWABLE ALLOWABLE COEF INCREASE DECREASE X1 X2 ROW 72.000000 24.000000 8.000000
无约束重力模式

无约束重力模式根据无约束重力模型公式:γβαij jit UTkjiX ∙=),(两边取对数得Ln(Tij)=lnk+αlnGi+βlnAj-γlntijTij─交通区i到交通区j的出行分布量:Gi─交通区i的出行产生总量:Aj─交通区j的出行吸引总量:K,α,β,γ─模型参数;公式转换为:Y=K+αx1+βx2-γx3参数的确定是通过拟合现状OD调查资料,用最小二乘法确定。
现有一规划区域,共划分为5个交通区,经调查其现状OD分布见表1,各交通区间的出行时间见表2,通过对各交通区的交通生成进行预测,得到各交通区未来交通产生、吸引量见表3,分析计算得到未来各交通区间的交通出行时间见表4。
表A1(现状OD分布)表B2(各交通区间的出行时间)表C2(各交通区未来交通产生,吸引量)表D1(未来各交通区间的交通出行时间)解:选用出行时间的函数形式,将无约束重力模型变为:Ln(Tij)=lnk+αlnGi+βlnAj-γlntij格式LN(number):number是用于计算其自然对数的正实数。
Ln是exp函数的反函数计算步骤:打开数据文件,在定下的单元格中输入公式 Ln(number),按下number之后选择要计算的数字,然后按下Entre键后公式将返回计算结果如下表:Y=K+αx1+βx2-γx3此方程为线性回归方程,k, α,β,γ是用最小二乘法标定。
计算步骤:[c¹·c]¯¹c¹·y=β^c=(1 x):将C=( 1 x)转置的步骤是:按矩阵c选择行列数,在单元格中输入:=TRANSPOSE(B2:E26),然后按Cntrl+Shift+Enter组合键最后得出的结果是如下表(C¹):下一步的步骤是[C¹.c];依据C4×25·C25×4=C4×4 选择单元格区域的行列数,在单元格区域中输入为=MMULT(A28:Y31,B2:E26),然后然后按Cntrl+Shift+Enter组合键最后得出的结果是如下表[C¹.c]:下一步是算[C¹.c] ¯¹;先选择单元格区域的行列数,在单元格区域中输入:=MINVERSE(B34:E37)然后按Cntrl+Shift+Enter组合键。
无约束优化选址问题

无约束优化选址问题超市选址问题问题的提出:怎么选择超市的地址,使得居民区离超市所在位置距离最近。
居民区位置用二维坐标表示,(X,Y)i=1,2,..n 。
此问题的优化模型为:min D =实例分析某投资商想在城市居民区新建一个超市,已知其五个居民区的位置坐标如下表:X Y1 10 32 -4 113 6 -24 2 145 -5 1为使超市离居民区距离之和达到最小,该如何选择超市的位置?居民区坐标位置图绘制如下:则此问题的优化模型为minD=++++函数用MA TLAB画出曲面图以及等高线图[X,Y]=meshgrid(-10:0.1:10);Z=sqrt((X-10).^2+(Y-3).^2)+sqrt((X+4).^2+(Y-11).^2)+sqrt((X-6).^2+(Y+ 2).^2)+...sqrt((X-2).^2+(Y-14).^2)+sqrt((X+5).^2+(Y-1).^2);surf(X,Y,Z)shading interpxlabel('X');ylabel('Y');zlabel('Z');title('surf of surface')[X,Y]=meshgrid(-10:0.1:10);Z=sqrt((X-10).^2+(Y-3).^2)+sqrt((X+4).^2+(Y-11).^2)+sqrt((X-6).^2+(Y+ 2).^2)+...sqrt((X-2).^2+(Y-14).^2)+sqrt((X+5).^2+(Y-1).^2);contour(X,Y,Z,100)shading interpxlabel('X');ylabel('Y');title('contour of surface')我们可以用无约束优化算法中的最速下降法进行求解Grad.mfunction [x,val,k]=grad(fun,gfun,x0)% 功能: 用最速下降法求解无约束问题: min f(x)%输入: x0是初始点, fun, gfun分别是目标函数和梯度%输出: x, val分别是近似最优点和最优值, k是迭代次数.maxk=5000; %最大迭代次数rho=0.5;sigma=0.4;k=0; epsilon=1e-5;while(k<maxk)g=feval(gfun,x0); %计算梯度d=-g; %计算搜索方向if(norm(d)<epsilon), break; endm=0; mk=0;while(m<20) %Armijo搜索if(feval(fun,x0+rho^m*d)<feval(fun,x0)+sigma*rho^m*g'*d) mk=m; break;endm=m+1;endx0=x0+rho^mk*d;k=k+1;endx=x0;val=feval(fun,x0);Fun.mfunction f=fun(x)f=sqrt((x(1)-10)^2+(x(2)-3)^2)+sqrt((x(1)+4)^2+(x(2)-11)^2)+sqrt((x(1 )-6)^2+(x(2)+2)^2)+...sqrt((x(1)-2)^2+(x(2)-14)^2)+sqrt((x(1)+5)^2+(x(2)-1)^2);Gfun.mfunction g=gfun(x)g=[ (2*x(1) + 10)/(2*((x(1) + 5)^2 + (x(2) - 1)^2)^(1/2)) + (2*x(1) - 4)/(2*((x(1) - 2)^2 + (x(2) - 14)^2)^(1/2)) + (2*x(1) - 12)/(2*((x(1) - 6)^2 + (x(2) + 2)^2)^(1/2)) + (2*x(1) + 8)/(2*((x(1) + 4)^2 + (x(2) - 11)^2)^(1/2)) + (2*x(1) - 20)/(2*((x(1) - 10)^2 + (x(2) - 3)^2)^(1/2)), ...(2*x(2) - 2)/(2*((x(1) + 5)^2 + (x(2) - 1)^2)^(1/2)) + (2*x(2) + 4)/(2*((x(1) - 6)^2 + (x(2) + 2)^2)^(1/2)) + (2*x(2) - 6)/(2*((x(1) - 10)^2 + (x(2) - 3)^2)^(1/2)) + (2*x(2) - 22)/(2*((x(1) + 4)^2 + (x(2) - 11)^2)^(1/2)) + (2*x(2) - 28)/(2*((x(1) - 2)^2 + (x(2) - 14)^2)^(1/2))].';we.mx0=[0 0]';[x,val,k]=grad('fun','gfun',x0)运行结果:x =1.51465.4837val =41.8050k =44所以超市最佳的位置是(1.5146,,54837)。
《无约束优化》课件
3
求解方法
梯度法、牛顿法、拟牛顿法、共轭梯度法等。
多目标优化问题
01
定义
同时优化多个相互矛盾的目标函 数。
02
03
特点
求解方法
不存在一种解能够同时使所有目 标函数达到最优,需要寻找 Pareto最优解。
权重法、约束法、多目标遗传算 法等。
无约束优化的未来
05
发展
算法的改进与优化
混合梯度法
结合线搜索技术和梯度法,提高收敛速度和稳定性。
无约束优化在数学中的地位
重要性
无约束优化是数学中的重要分支之一 ,它与约束优化、变分法等分支相互 交织,共同构成了数学优化的完整体 系。
基础性
无约束优化作为基础性学科,为其他 优化问题的解决提供了基本方法和思 路,是解决复杂优化问题的关键。
无约束优化在实际问题中的应用
最小二乘问题
在统计学和数据分析中,无约束优化常用于解决最小二乘问题,通过最小化观测数据与预测数据之间的平方误差来拟 合数据。
鲁棒性研究
研究算法对噪声和异常值的鲁棒性,以提高算法在实际应用中的 可靠性。
在实际问题中的应用与推广
机器学习优化
将无约束优化算法应用于机器学 习模型的参数优化,提高模型的 预测精度和泛化能力。
图像处理
利用无约束优化算法对图像进行 去噪、增强、超分辨率等处理, 提高图像质量。
控制系统
将无约束优化算法应用于控制系 统设计,实现最优控制策略,提 高系统性能。
最小二乘问题
在数据拟合中,通过最小化误差平方和来求解未知参数的无约束优 化问题。
机器学习中的参数优化
在机器学习算法中,如神经网络、支持向量机等,需要通过无约束 优化方法来调整模型参数以实现最佳性能。
实验7 无约束优化
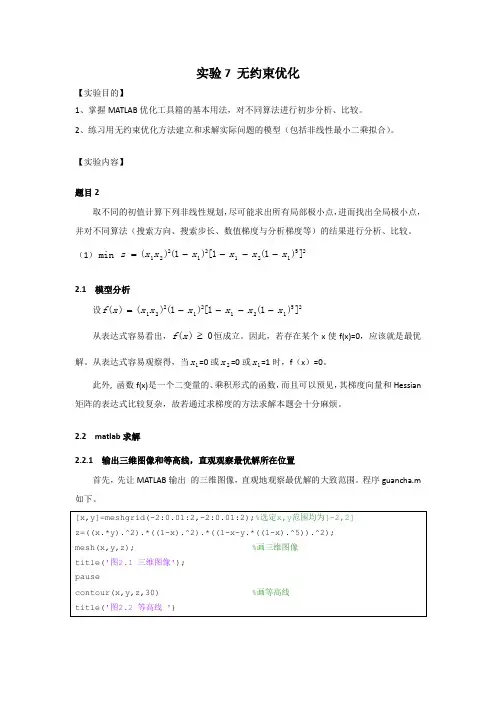
在第一幅图中,最大的函数值的数量级已到 107,说明画图范围取得过大,函数值为 0 的,点在该图中均呈现一平面, 故需要缩小自变量的范围再绘图。 修改程序 guancha1.m 如下。
[x,y]=meshgrid(-0.1:0.01:1.1,-0.1:0.01:1.1);%选定x,y范围均为[-0.1,1.1] z=((x.*y).^2).*((1-x).^2).*((1-x-y.*((1-x).^5)).^2); mesh(x,y,z);%画三维图像 title('图2.1 三维图像'); pause contour(x,y,z,200) %画等高线 title('图2.2 等高线 ')
2.2 matlab 求解 2.2.1 输出三维图像和等高线,直观观察最优解所在位置 首先,先让 MATLAB 输出的三维图像,直观地观察最优解的大致范围。程序 guancha.m 如下。
[x,y]=meshgrid(-2:0.01:2,-2:0.01:2);%选定x,y范围均为[-2,2] z=((x.*y).^2).*((1-x).^2).*((1-x-y.*((1-x).^5)).^2); mesh(x,y,z);%画三维图像 title('图2.1 三维图像'); pause contour(x,y,z,30) %画等高线 title('图2.2 等高线 ')
3.42E-08 3.41E-08 2.21E-05 3.42E-08 3.41E-08 2.21E-05
2.42E-17 2.40E-17 1.00E-11 2.42E-17 2.40E-17 1.00E-11
18 18 99 18 18 99
2.比较分析梯度与数值梯度对结果的影响 首先计算 f(x)的梯度
第7章无约束优化问题
Fminunc fminsearch
Matlab设计与优化
fminunc函数
功能:求多变量无约束函数的最小值。 语法格式: x = fminunc(fun,x0) x = fminunc(fun,x0,options) x = fminunc(fun,x0,options,P1,P2,...) [x,fval] = fminunc(...) [x,fval,exitflag] = fminunc(...) [x,fval,exitflag,output] = fminunc(...) [x,fval,exitflag,output,grad] = fminunc(...) [x,fval,exitflag,output,grad,hessian] = fminunc(...) 描述:
MFamtilanbb设n计d与(优)化 语法
1. 一元函数无约束优化问题: min f(x) x1 x x2
常用格式如下:
(1)x= fminbnd (fun,x1,x2)
返回区间{x1,x2}上fun参数描述的标量函数的最小值x。
(2)x= fminbnd (fun,x1,x2 ,options)
Matlab设计与优化
缺省时的一维搜索算法,当options. LineSearchType设置为'quadcubic'时,将采用 二次和三次混合插值法。将options.Line SearchType设置为'cubicpoly'时,将采用三 次插值法。第二种方法需要的目标函数计算 次数更少,但梯度的计算次数更多。这样, 如果提供了梯度信息,或者能较容易地算得, 则三次插值法是更佳的选择。
无约束线性规划问题
无约束线性规划问题求解无约束最优化问题的方法主要有两类,即直接搜索法(Search method)和梯度法(Gradient method)直接搜索法适用于目标函数高度非线性,没有导数或导数很难计算的情况,由于实际工程中很多问题都是非线性的,直接搜索法不失为一种有效的解决办法。
常用的直接搜索法为单纯形法,此外还有Hooke-Jeeves搜索法、Pavell共轭方向法等,其缺点是收敛速度慢。
在函数的导数可求的情况下,梯度法是一种更优的方法,该法利用函数的梯度(一阶导数)和Hessian矩阵(二阶导数)构造算法,可以获得更快的收敛速度。
函数f(x)的负梯度方向-▽f(x)即反映了函数的最大下降方向。
当搜索方向取为负梯度方向时称为最速下降法。
当需要最小化的函数有一狭长的谷形值域时,该法的效率很低,如Rosenbrock函数9.2.3.2 相关函数介绍fminunc函数功能:求多变量无约束函数的最小值。
数学模型:其中,x为一向量,f(x)为一函数,返回标量。
语法格式:x = fminunc(fun,x0)x = fminunc(fun,x0,options)x = fminunc(fun,x0,options,P1,P2,...)[x,fval] = fminunc(...)[x,fval,exitflag] = fminunc(...)[x,fval,exitflag,output] = fminunc(...)[x,fval,exitflag,output,grad] = fminunc(...)[x,fval,exitflag,output,grad,hessian] = fminunc(...)描述:fminunc给定初值,求多变量标量函数的最小值。
常用于无约束非线性最优化问题。
x = fminunc(fun,x0)给定初值x0,求fun函数的局部极小点x。
x0可以是标量、向量或矩阵。
x = fminunc(fun,x0,options)用options参数中指定的优化参数进行最小化。
第六讲:无约束优化和最短路问题
程序参考
第一步:编写floyΒιβλιοθήκη .m见课堂演示程序参考
接上页
for k=1:n for i=1:n for j=1:n if D(i,k)+D(k,j)<D(i,j) D(i,j)=D(i,k)+D(k,j); path(i,j)=path(i,k); end end end end
引例的求解
山区高程表
3200
2800 2400 2000 1600 1200
1430
950 910 880 830 740
1450
1190 1090 1060 980 880
1460
1370 1270 1230 1180 1080
1500
1500 1500 1390 1320 1130
1550
1200 1200 1500 1450 1250
内容提要
最短路问题 实例:逢山开路
引例:求V0到各个点的最短距离
V1 5 4 V2 4 3 V5 V4
1 V0
2 V3
5 2
6 V6 4
最短路问题
所谓最短路问题,就是从网络的起点到终点的长度 (总权)最小的通路。 最短路问题主要包括两类算法 (1)固定起点的最短路问题:Dijkstra算法 (2)每对顶点之间的最短路问题:Floyd算法(算法 原理参考实验指导书)
11
12 13
19.7067
18.4311 17.8012
38.3049
36.6023 35.9553
26
27 28
29.6605
30.4353 31.4635
27.0816
28.4292 29.3211
五无约束非线性规划PPT课件
(*)
其中 c1 , c2 , c 3 是待定参数。现通过测试获
得 n 组 与 t 之间的实验数据 (ti , i ) ,i=1,
2,…,n。试确定参数 c1 , c2 , c 3 ,使理论
曲线(*)尽可能地与 n 个测试点 (ti , i ) 拟
t
合。
n
min[ i (c1c2ti ec3ti)2]
4
例3
非线性规划问题
某公司经营两种设备,第一种设备每 件售件 30 元,第二种设备每件售件 450 元,根据统计,售出一件第一种 设备所需要的营业时间平均是 0.5 小 时,第二种设备是(2+0.25x2)小 时,其中 x2 是第二种设备的售出数 量。已知该公司在这段时间内的总营 业时间为 800 小时,试决定使其营业 额最大的营业计划。
什么值,总有(3)式成立,故f(x1)=-x12为凹函 数,同理可证f(x2)=-x22也是凹函数.
.
27
凸函数的判定
证: (2)用定理5.2.4来证明,由于
i1
.
3
例2 构件容积问题
设计一个右图所示的由圆锥和圆柱面 围成的构件,要求构件的表面积为 S, 圆锥部分的高 h 和圆柱部分的高 x2 之 比为 a。确定构件尺寸,使其容积最 大。
maxV
s.t. x1
(1a/3)x12x2 x12 a2x22 2x1x2
x12
S
x1 0,x2 0
.
x3 x2 x1
其中
f
(
x1
)
f ( x1 ( x1
)
,....,
f ( x1 x n
))T
是函数
f
在点
x1