
DC-DC变换器平均模型建模及仿真
. 页脚 I. 引言 现代电子设备和电子系统通常由高密度、高速度的电路组成,这样的电路具有低压大电流的特性。为了带动这样的负载,电源必须能在一个很宽的电流范围内提供稳定的电压,其稳态及暂态的整流特性也必须相当出色。 建模与仿真在现代DC-DC变换器的设计过程中扮演了很重要的角色。它能让工程师在制作实际电路之前评估变换器的性能。因此,我们可以在设计之初就发现并更正可能存在的设计缺陷,以提高生产率并节约生产成本。 DC-DC变换器的建模和仿真在过去的十年里是一个热点[1]。一般来说,变换器建模方法有两种:开关模型、平均模型。在开关模型中,模型仿真了变换器的开关动作,仿真波形是包含了开关纹波的波形,这与实际看到的波形很相似。而平均模型只仿真了变换器的平均特性,仿真波形也是平滑而连续的,这个波形代表了平均值而非实际值。众所周知,对平均模型进行仿真要比开关模型快。因此,平均模型常用于变换器动态性能的总体评估。在过去,平均模型的仿真主要是用SPICE来完成的[2]。SPICE的缺点在于仿真的对象必须是电路的形式,如果模型原型是复杂的方程式,则要花费很大的精力将其转换成等效的电路形式。尽管SPICE的新版本也开始支持建立纯数学模型,但是改善仍然有限。最近,参考文献[3]介绍了一个不错的可以用在DC-DC变换器建模和仿真方面的工具——SIMULINK[4]。然而,作者使用的变换器模型是线性化的,在大信号条件下,这个模型的仿真效果并不理想。 为了克服上述缺点,本论文讨论了如何应用SIMULINK在大信号条件下对DC-DC变换器进行平均模型的建模与方针。本文拓展了文献[3]的研究,在变换器的功率和控制部分使用了非线性化的模型,从而改进了模型在大信号条件下的仿真效果。
II.DC-DC变换器的建模 下面将分别讨论Buck变换器的非线性化的模型,及相关的三个输出电压控制策略。
A. Buck变换器主电路拓扑 Buck变换器主拓扑如图1所示:
IzCRL
Vinrc
V
图1 Buck变换器 Fig.1. Buck Converter 在电流连续的模式下(CCM)——即开关开通的时候,电感电流连续——变换器表现为两个电路状态。第一个状态是当MOSFET开通的情况(图2(a))。第二个状态是当MOSFET关断的情况(图2(b))。 . 页脚 IzCRL
Vin
rc
V
i
Vc
(a)
IzCRL
rc
V
i
Vc
(b) 图2 Buck变换器状态:(a)MOSFET导通时 (b)MOSFET关断时 Fig.2. Buck converter when MOSFET: (a) turns on and (b) turns off 两种状态的状态空间表达式分别为:
1()()()110()()()cccccinczccccRrRrRLRrLRrLLRriVivIRvCRrCRrCRr
&& (1)
0()()()110()()()cccccinczccccRrRrRLRrLRrLRriVivIRvCRrCRrCRr
&& (2)
式中i和Vc分别代表电感电流和电容电压,电流源Iz代表负载电流扰动,rc是输出电容的等效串联电阻(ESR)。根据文献[5]所述,对(1)式和(2)式进行加权平均,则得出Buck变换器的平均状态空间方程为:
()()()110()()()cccccinczccccRrRrRdLRrLRrLLRriVivIRvCRrCRrCRr
&& (3)
注意式(3)是一个非线性方程,因其包含了dVin,而d与Vin是不相关的变量。 B. 电压模式控制策略(VMC) VMC控制策略如图3所示。 . 页脚 CRL
Vinrc
V
ControllerH(s)
PWM Modulator
Vp
VrefVc
d
图3 使用VMC控制的Buck变换器 Fig. 3. Buck converter with VMC 具体做法如下:首先将变换器的输出电压V反馈回来,并与参考电压Vref做差,这两个电压的差值称为误差电压;然后控制环节H(s)根据误差电压得出控制电压Vc;紧接着控制电压Vc与锯齿波相比较以产生PWM信号——d;最后由d来控制MOSFET的开关动作。我们定义d与Vc的商为PWM调制增益,文献[3]中给出了它的表达式:
1cpdVV (4)
其中Vp是锯齿波电压的幅值。 图4所示的控制器可以用来补偿Buck变换器的主要的二阶特性。
R1R3R2
R4C1
C2
VVref
Vc
图4 包含双极点和双零点的控制器 Fig.4. Two-pole two-zero controller
控制环节有2个极点(12,pp
)和2个零点(12,zz),传递函数如下:
1212(1)(1)()(1)(1)czzpp
ssVHsKssV
(5)
其中K=R3/(R1+R2),ωz1=1/R4C2,ωz2=1/R2C1,ωp1=1/(R3+R4)C2和ωp2=(R1+R2)/R1R2C2。在设计控制器的时候,第一个极点1p
通常被放置在低频区用来增强系统的DC增益,第二个
极点2p
用来抵消由输出电容的ESR引入的零点的作用。两个零点用来抵消由LC滤波器引
入的两个极点。 . 页脚 C. 电流模式控制策略(CMC) CMC控制策略如图5所示。
CRL
Vinrc
V
ControllerH(s)V
ref
Clock
Pulse
Iref
Ifb
QS R
dT(1-d)TIIpdT(1-d)TIref
(c)iIfb(b)
(a)
图5 (a)使用CMC的Buck变换器;(b)电感电流波形;(c)开关电流波形 Fig. 5. (a) Buck converter with CMC; (b) Inductor current waveform;(c) Switch current waveform. 在一个开关周期开始的时候,时钟信号将触发器置位(Q=1)使MOSFET开通。在开关开通的这段时间内,流过开关的电流等于电感电流,并呈线性增长;与此同时我们将开关电流Ifb与来自控制器控制信号Iref作比较。当Ifb稍大于Iref的时候,比较器输出高电平,触发器被复位(Q=0),MOSFET被关断,这标志了一个开关周期的结束。以后的开关周期都遵循这个过程周而复始。由稳态时电感电流的波形(如图5(b)所示)可得出平均电感电流 ()2inpVVdTIIL (6)
其中Ip是电感电流的峰值,T是开关周期。 由开关电流的波形(如图5(c)所示)可得出Ip与Iref的关系:
fbsrefIRIpI (7)
其中Rs是电流传感增益。将(7)代入(6)可得 2()()refinsILdIVVTR
(8)
在CMC中,因为电感电流是被控量,所以它不再是独立的变量。因此,使用CMC的Buck变换器是一个一阶系统,即是说,它的动态特性主要受变换器的输出电容的影响。CMC Buck变换器可以选用如图6所示的比例积分(PI)控制器。它有一个在原点的极点——代表积分环节,和一个零点。PI控制器的传递函数为: . 页脚 ()()czVKsHsVs (9)
其中K=R2/R1,ωz=1/R2C1 。原点的极点增加了系统的DC增益。在效果上,积分环节可帮助变换器改善输出电压波形。另外,根据系统的设计要求(带宽和响应时间)可计算出ωz。
R1
R2
C1
VVref
Vc
图6 PI调节器 Fig. 6. Proportional-Integral (PI) controller.
D. 平均模式控制策略(ACMC) ACMC方案如图7所示。
CRL
Vinrc
V
H(s)PWM ModulatorVrefdRsF(s)Current ControllerVoltage Controller+--+
Vc
Vs
Vci
Vp
图7 使用ACMC的Buck变换器 Fig. 7. Buck converter with ACMC. H(s)是电压控制器,它同VMC下的控制器一样,也产生一个控制信号Vc。电感电流通过电阻Rs获取,经放大器放大Ac倍后得到传感电流信号Vs=iAcRs。Vs与Vc的差值作为电流控制器F(s)的输入,得到的结果Vci又和锯齿波做比较,进而得到PWM信号d。我们可以通过这个信号d来控制MOSFET开关动作。当输出电压V偏离了Vref的时候,控制信号Vc和占空比d就会发生改变。d的变化会导致平均电感电流和输出电压的调整。在达到新的稳态的时候,平均电感电流会保持一个合适的值来保证稳定的输出电压。因此,在ACMC模式下,通过调整平均电流可以控制输出电压。从图7中看出,占空比被表示为
]}))(()[({1srefpVVVsHsFVd (10)
图8是一个补偿电路。该电路有两个极点和一个零点。ACMC中的电压控制器和电流控制器都使用了这个电路。它的传递函数是
第二章 DCM模式DC-DC变换器的交流模型
控制-输出: 输入-输出:
其中:
电能变换与控制研究所
Institute of Power Conversion & Control
31
Harbin Institute of Technology
2.4 DCM模式小信号传递函数的确定
PC&C
输入文本
PC&C
电能变换与控制研究所
Institute of Power Conversion & Control
19
Harbin Institute of Technology
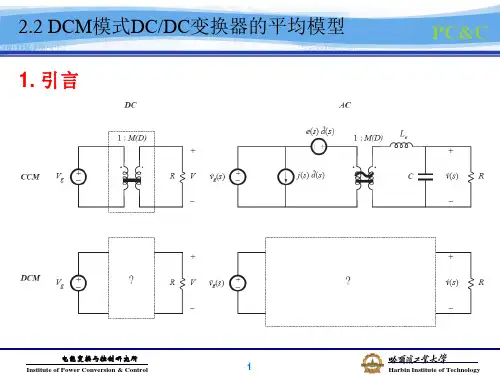
2.2 DCM模式DC/DC变换器的平均模型
基本变换器的CCM、DCM模式下的电压传输比:
PC&C
ቤተ መጻሕፍቲ ባይዱ
电能变换与控制研究所
Institute of Power Conversion & Control
2.2 DCM模式DC/DC变换器的平均模型
开关网络
PC&C
于是可得Buck-Boost变换器 DCM模式下的开关平均模型:
电能变换与控制研究所
Institute of Power Conversion & Control
14
Harbin Institute of Technology
2.2 DCM模式DC/DC变换器的平均模型
电能变换与控制研究所
Institute of Power Conversion & Control
30
Harbin Institute of Technology
2.4 DCM模式小信号传递函数的确定
Buck、Boost、Buck-Boost变换器可简化为:
电力电子系统建模及控制1_第1章DCDC变换器的动态建模

由式(1—6)得到
当Buck-Boost变换器电路达到稳态时,电感电流的瞬时值间隔一个周期 是相同的,即i(t+Ts)=i(t),于是 上式表明,电感两端电压一个开关周期的平均值等于零,即所谓伏秒平 衡。这样可以得到
在阶段1,即[t,t+DTs],电感两端的电压vL(t)=Vg;在阶段2,即[t+DTs,tБайду номын сангаасTs], 电感两端的电压vL(t)=V。代人式(1-12)得到
1.1状态平均的概念 由于DC/DC变换器中包含功率开关器件或二极管等非线性元件,因此
是一个非线性系统。但是当:DC/DC变换器运行在某一稳态工作点附近, 电路状态变量的小信号扰动量之间的关系呈现线性的特性。因此,尽管: DC/DC变换器为非线性电路,但在研究它在某一稳态工作点附近的动态特 性时,仍可以把它当作线性系统来近似,这就要用到状态空间平均的概念。 图1—2所示为:DC/DC变换器的反馈控制系统,由Buck DC/DC变换器、 PWM调制器、功率器件驱动器、补偿网络等单元构成。设DC/DC变换器的占 空比为d(t),在某一稳态工作点的占空比为D;又设占空比d(t)在D附近有 一个小的扰动,即:
在阶段2,即[t+dTs,t+Ts],开关在位置2时,电感两端电压为
通过电容的电流为
图1-5为电感两端电压和通过电感的电流波形,电感电压在一个开关周 期的平均值为
如果输入电压vg(t)连续,而且在一个开关周期中变化很小,于是vg(t)在 [t,t+dTs]区间的值可以近似用开关周期的平均值<vg(t)>Ts表示,这样
下面我们将电感电流波形作直线近似,推导关于电感电流的方程。如图 1—6所示.当开关在位置1时
第4章 DC-DC电路的仿真

1.设计一个降压变换器,输入电压为200V,输出电压为50V,纹波电压为输出电压的0.2%,负载电阻为20Ω,工作频率为20kHz。
分别仿真将工作频率改为50kHz,电感改为约临界电感值的一半进行对比分析。
(例4-1)powerguiContinuousScopeRPulseGeneratorMultimeter3Mosfetg mD SMean ValueIn MeanLDisplay49.37DiodemakC200V<MOSFET current><Diode current>Buck-boost变换器仿真模型Buck变换器仿真波形f=20KhzBuck变换器仿真波形f=50KhzBuck变换器电感电流断续仿真波形f=50Khzx 1040102030405060708090100使用Workspace 做出的图2.输入侧为20V 直流电压,设计一个DC-DC 变换器,使其输出电压为10~40V ,要求纹波电压为0.2%,电感电流连续,开关管用MOSFET ,开关频率为20kHz ,负载为10Ω.(例4-3)powerguiContinuous Us=20VU0v+-ScopeRPulse GeneratorMultimeter2Mosfetg m DSLDiodem akC<Diode current><MOSFET current >Buck-boost 变换器仿真模型Buck-boost 变换器降压仿真结果Buck-boost变换器升压仿真结果。
DC-DC变换器的动态建模和控制

• •
静态指标
动态指标
功率变换电路设计与系统控制的设计就如汽车的左、右轮
为什么要讨论动态模型?(续)
控制环节的地位?
SWMB
SWIN
TLI
输入 滤波
三相 PFC
三相半桥 逆变器
输 出 滤 波
SWS
为什么要讨论动态模型?
用解析法设计控制系统 系统静态特性、动态性能分析以及仿真 需要
动态模型
?
v( s) ? d (s)
PWM
v( s ) ? vg ( s)
为什么要讨论动态模型?(续)
电力电子装置的技术指标(DC/DC变换器为例) 静态指标:输出电压的精度、纹波、变换效率、功率密度 动态指标:电源调整率、负载调整率、输出电压的精度、动态性能、并联模 块的不均流度
linear
vg (t )
C
L
R
v(t )
vc (t )
i1 (t )
端口1
iL (t )
i2 (t )
开关网络
nonlinear
端口2
v1 (t )
v2 (t )
d (t )
•线性子电路 •非线性子电路
Boost 变换器分割成子电路
Boost converter
• • •
二端口网络有4个端口变量 选择其中的两个作为独立变量(自变量),其他两个变量作为非独立 变量(因变量) 选择状态变量作为独立变量
电压反馈控制
ˆ v( s ) Gvg ( s) ˆ vg ( s )
ˆ ˆ d ( s ) 0, io ( s ) 0
BUCK变换器状态空间平均法建模与闭环仿真

BUCK变换器状态空间平均法建模与闭环仿真孙路;陆亭华;赵继敏【摘要】DC-DC变换器进行建模和仿真,对实际电路的设计调试有一定的指导意义.运用状态空间平均法建立Buck变换器CCM模式下的模型,并对交流小信号模型进行一定分析.设计了反馈控制回路,借助MATLAB仿真工具,建立开环和闭环系统的状态空间及电路仿真模型.通过对仿真结果的分析,可以得出状态空间平均法建立的模型与实际电路模型在动态性能及稳态输出方面基本相符,对于变换器理论分析等工作有较大参考意义.【期刊名称】《电气自动化》【年(卷),期】2014(036)004【总页数】4页(P1-3,12)【关键词】DC-DC变换器;小信号模型;状态空间平均法;建模;闭环控制;MATLAB 【作者】孙路;陆亭华;赵继敏【作者单位】上海交通大学电子信息与电气工程学院,上海200240;上海交通大学电子信息与电气工程学院,上海200240;上海交通大学电子信息与电气工程学院,上海200240【正文语种】中文【中图分类】TP391.9开关电源建模一直是电力电子理论研究领域的重要内容之一[1]4,而分析和建模过程中使用的方法多种多样,本文基于状态空间平均法来实现模型的建立,分析模型与电路在动态和稳态响应方面的差异。
通常,开关变换器的分析和建模都假定在理想条件下,忽略了器件及电路寄生参数的影响。
这样简化虽然方便了建模,但所建模型与实际电路存在一定的偏差。
本文以Buck变换器为例,主要考虑了电路的寄生参数而建立其非理想模型,从而考察连续导电(CCM)模式下电路寄生参数对输出特性的影响。
状态空间平均法即在一个开关周期内求变量平均值的方法,并以状态方程的形式建立各平均变量间的关系,进而建立平均状态方程。
该方法能消除变换器中高频纹波对各变量的影响,是为DC-DC变换器建立直流和交流解析模型的有力工具。
CCM模式下的DC-DC变换器,通常在一个开关周期内,可以将变换器的工作过程分为两个阶段,对应开关元件有不同的工作状态,针对不同阶段分别列出状态方程。
Matlab_DC-DC转换器建模
西安电子科技大学 微电子学院
Xi Dian University School of Microelectronics
系统模型搭建
状态空间法概述
系统模型搭建
iS
T L D C R uo
Buck DC/DC状态空间模型
iL io
US iS
T D
iL
L
利用状态空间平均法对系统进行建模时须满足以下三个假设条件: 1)交流小信号频率远远小于开关频率(即低频假设); 2)转换器的转折频率远远小于开关频率(即小纹波假设); 3)电路中个交流分量的幅值必须远远小于相应的直流分量(即 小信号假设)。 在实际DC/DC转换器中,开关频率较高,很容易满足低频假设、小纹波 假设和小信号假设。因此可以 采用状态空间平均法对DC/DC转换器进行 建模。
一种DC-DC变换器在电感电流连续状态下的建模及仿真
一种DC-DC变换器在电感电流连续状态下的建模及仿真胡维庆;秦杰;乔爽
【期刊名称】《黑龙江科技信息》
【年(卷),期】2010(000)033
【摘要】DC-DC变换器具有效率高、体积小、控制精度好、可靠性高等优点,越来越广泛应用于各个领域.建模与仿真对DC-DC变换器系统的分析与设计很重要,能够更有效地设计功率变换器.讨论了利用状态空间平均法对Boost变换器建立数学模型,并利用Matlab进行了仿真.
【总页数】1页(P28)
【作者】胡维庆;秦杰;乔爽
【作者单位】黑龙江工程学院,电子工程系,黑龙江,哈尔滨,150050;黑龙江工程学院,电子工程系,黑龙江,哈尔滨,150050;黑龙江工程学院,电子工程系,黑龙江,哈尔滨,150050
【正文语种】中文
【相关文献】
1.多重化双向DC-DC变换器在DCM状态下电感电流纹波研究 [J], 张骁;宋义超
2.不连续电感电流状态下Buck变换器的建模 [J], 张剑刚;谢运祥;王浩
3.电感电流伪连续导电模式下Buck变换器的动力学建模与分析 [J], 李振华;周国华;刘啸天;冷敏瑞
4.一种无辅助开关的DC-DC变换器软开关建模与仿真 [J], 杨儒龙;刘述喜;李科娜
5.基于Simulink的Buck型DC-DC变换器的建模与仿真 [J], 邹耀; 鲍嘉明; 陈亮; 宋奇伟
因版权原因,仅展示原文概要,查看原文内容请购买。
基于VISSIM的DC-DC变换器建模与仿真研究
基于VISSIM的DC-DC变换器建模与仿真研究
杨国超;纪志成
【期刊名称】《系统仿真学报》
【年(卷),期】2007(19)13
【摘要】根据DC-DC变换的基本原理,在连续导通模式下,基于VISSIM对BUCK、BOOST、BUCK/BOOST三种变换电路分别构建了仿真模型,仿真结果与理论分析
的一致性表明了建模方法的正确性。
提出的模型适合于验证不同DC-DC变换电路的运行特性、控制算法,为分析设计DC-DC变换电路及其控制系统提供了有效的
方法,同时也为实际电路的设计调试提供了新思路。
【总页数】5页(P2903-2907)
【关键词】DC-DC变换器模型;连续导通模式;VISSIM;电力电子
【作者】杨国超;纪志成
【作者单位】江南大学电气自动化研究所
【正文语种】中文
【中图分类】TP391.9
【相关文献】
1.基于PEMFC发电机的DC-DC变换器的建模与仿真 [J], 付尚琛;徐晔;陈向锋;王巍
2.基于PSIM断续导通模式的DC-DC变换器的建模与仿真研究 [J], 华建军;沈艳霞;纪志成
3.基于VISSIM断续导通模式的DC/DC变换器建模与仿真 [J], 沈艳霞;纪志成;杨国超
4.基于VISSIM的双Boost变换器建模和仿真研究 [J], 朱学斌
5.基于Simulink的Buck型DC-DC变换器的建模与仿真 [J], 邹耀; 鲍嘉明; 陈亮; 宋奇伟
因版权原因,仅展示原文概要,查看原文内容请购买。
DCDC开关变换器的建模分析与研究
建模分析
1、DCDC开关变换器的基本原理 和电路结构
DCDC开关变换器主要由开关管、储能元件和控制器等组成。开关管在控制信号 的作用下实现通断,从而控制能量的传输。根据电路形式的不同,DCDC开关变 换器可分为Boost、Buck、Boost-Buck等多种类型。
2、DCDC开关变换器的传递函数 和稳定性分析
结论
Байду номын сангаас
本次演示对DCDC开关变换器的建模分析与研究进行了全面的探讨。通过分析开 关变换器的基本原理和电路结构,评估其稳定性,并利用电路仿真软件探究了 参数变化对变换器性能的影响。在此基础上,讨论了DCDC开关变换器的研究现 状和市场需求,分析了其应用特点和技术参数,并针对其优缺点提出了一系列 优化措施。
结论与展望
本次演示介绍了DCDC开关变换器的建模方法及其仿真分析,包括电路分析法、 符号建立法和仿真分析法。通过实验验证,所提出的建模方法能够准确描述 DCDC开关变换器的动态过程,优化性能。然而,仍存在一些不足之处,如未能 考虑非线性效应、模型精度有待提高等。
展望未来,DCDC开关变换器建模和仿真分析研究方向可包括以下几个方面:1) 考虑非线性效应的建模方法研究,以提高模型精度;2)多目标优化算法的研 究与应用,以实现DCDC开关变换器性能的多目标优化;3)智能控制策略的研 究,以提高DCDC开关变换器的稳定性和鲁棒性;4)先进的仿真技术的研究与 应用,以提高仿真效率和精度。
文献综述
DCDC开关变换器的建模方法主要包括电路分析法、符号建立法、仿真分析法等。 电路分析法通过分析开关变换器的电路结构和原理,建立相应的数学模型,进 而进行性能分析和优化。符号建立法采用抽象符号表示开关变换器的各个组成 部分,从而构建整个系统的模型。仿真分析法则利用仿真软件对开关变换器进 行模拟实验,观察其性能表现,为优化设计提供依据。
DC―DC开关变换器的建模与非线性行为控制-2019年精选文档
DC―DC开关变换器的建模与非线性行为控制一、Buck-Boost变换器工作原理Buck-Boost变换器电路如图1(a)所示。
Buck-Boost变换器功率级工作原理:当功率开关管S导通时,二极管D受反向电压关断,电感电流>上升。
当上升达到参考电流I时,S断开,>通过D进行续流,此时D导通。
如果在下一个时钟脉冲到来时大于0,则电路工作于连续导电模式(CCM),电路波形图1(b)所示;如果在下一个时钟脉冲到来前已降到0,则电路工作于不连续导电模式(DCM),此时开关S和D都关断,电路波形图1(c)所示。
控制级工作原理:将电感电流的采样值与参考电流I输入比较放大器A(其放大系数为K),得到误差信号e=(I-),该误差信号与锯齿波信号相比较,控制输出信号调节占空比D,进而控制开关S的导通时。
二、Buck-Boost变换器非线性行为在进行Buck-Boost变换器非线性行为分析前,做如下假设:(1)负载上的电压V恒定不变,可看作是一个电压源。
在实际电路中只要滤波电容足够大,这一假设是成立的;(2)变换器中所有器件均为理想器件,忽略其寄生参数。
1、连续导电模式在t=t(n=0,1,2,…)时刻,S闭合。
此时系统的微分方程为:(1)在t=t+DT(n=0,1,2,…)(D为系统的占空比)时刻,S 断开,此时系统的微分方程为:(2)当电感电流达到参考电流值时,电路开关S由导通转换为关断。
电感电流在时刻的采样值与基准电流I输入比较器A,A的反馈倍数为K,系统的采样控制方程为:(3)en输入PWM控制器,与锯齿波相比较,形成的占空比规律如下:(4)采用A开关映射的数据采样方法,即在开关S闭合的时刻采样数据。
设在t=tn(n=0,1,2…)和t=tn+T (n=0,1,2…)时刻电感电流采样值分别为in,in+1,则系统的离散方程为:(5)将式(3)和式(4)代入式(5),得:(6)其中:式(6)即为系统CCM的离散迭代方程。