
X6132型万能铣床主传动系统及主轴组件设计(机械CAD图纸)知识分享
X6132型万能铣床主传动系统及主轴组件设计(机械C A D图纸)优秀设计毕业设计(论文)说明书题目 X6132型万能升降台铣床主传动系统及主轴组件设计学生系别专业班级机械设计制造及自动化学号指导教师毕业设计(论文)任务书设计(论文)题目: X6132型万能升降台铣床主传动系统及主轴组件设计系:专业:班级:学号:学生:指导教师:接受任务时间教研室主任(签名)系主任(签名)1.毕业设计(论文)的主要内容及基本要求1)主运动驱动电动机功率的确定,主传动设计,齿轮设计,主轴组件的计算;2)绘制X6132-28主传动装配图及床身、齿轮、主轴等零件图;3)编写设计说明书。
2.指定查阅的主要参考文献及说明1)《金属切削机床》,顾熙棠、迟建山、胡宝珍主编(下册),上海科学技术出版社2)《机床设计手册》第二册(上),《机床设计手册》编写组编,机械工出版社,1979年。
3)《专用机床设计与制造》,哈尔滨工业大学、哈尔滨市教育局《专用机床设计与制造》编写组编著,黑龙江人民出版社,1979年,哈尔滨。
3.设计的原始参数1)主轴转速n=30~1500r/min,转速级数Z=18,电动机转速n0=1400r/min。
2)工件材料是钢和铁:3)铣刀直径100毫米,齿数4,4)铣切宽度50毫米,铣切深度2.5毫米,转速750转/分,进给量750毫米/分。
4.进度安排摘要主传动系统设计及主轴组件设计是金属切削机床设计中的重要内容,本次毕业设计的题目是X6132-28主传动设计及主轴组件设计。
设计中根据已知条件,确定了主电动机功率、传动系统公比、变速组和传动副数目、计算了齿轮齿数,绘制了转速图,并进行了主传动的结构设计。
在此基础上进行了齿轮设计,主轴轴承的配置和主轴结构参数的确定及主轴组件的刚度验算。
关键词:铣床,主传动系统,主轴组件ABSTRCTThe master drive system design and the main axle module design is in the metal-cutting machine tool design important content, this graduation project's topic is the X6132-28 master drive design and the main axle module design. In the design acts according to the datum, had determined the main motor power, the transmission system common ratio, the speed change group and the transmission vice-number, have calculated the gear number of teeth, has drawn up the rotational speed chart, and has carried on the master drive structural design. Based on this has carried on the gear design, main shaft bearing's disposition and the main axle design parameter determination and the main axle module's rigidity checking calculation.Keywords: Milling machine, master drive system, main axle module目录中文摘要 (Ⅰ)英文摘要 (Ⅱ)第1章绪论1.1 机床的用途及性能 (1)1.2 机床的主要规格参数 (3)第2章主运动驱动电动机功率的确定 (4)第3章 X6132—28主传动设计3.1 转速图的拟定 (9)3.1.1 确定公比 (5)3.1.2 确定变速组和传动副数目 (5)3.1.3 确定传动顺序顺序方案 (5)3.1.4 确定扩大顺序方案 (6)3.1.5拟定转速图 (9)3.2 齿轮齿数的确定 (17)3.2.1 确定齿轮齿数时应注意下面这些问题 (10)3.2.2 本设计中的基本变速组和第一扩大组齿轮齿数的确定 (12)3.2.3 设计中第二扩大组齿轮齿数的确定 (13)3.2.4 检查相邻齿轮的齿数差 (13)3.2.5 校核 (16)3.2.6齿轮的布置与排列 (17)3.3 主传动的结构设计 (21)3.3.1 传动的布局及变速方式 (17)3.3.2 主传动的开停装置 (18)3.3.3 主传动的制动装置 (18)3.3.4 主传动的换向装置 (18)3.3.5 计算转速的确定 (21)第4章齿轮设计4.1 齿轮Z17、Z18的设计 (25)4.1.1 计算 (23)4.1.2 验算齿根弯曲强度 (24)4.1.3 齿轮Z17与齿轮Z18的几何尺寸计算: (25)4.2 其它齿轮参数的确定 (26)第5章主轴组件的计算5.1 主轴组件结构参数的确定 (30)5.1.1 搜集和分析资料 (27)5.1.2 主轴组件结构参数的确定 (30)5.2 主轴的结构和组件的布置 (31)5.2.1 主轴的材料与、热处理和技术要求 (31)5.2.2 主轴轴承 (31)5.3 主轴组件的刚度验算 (38)5.3.1 主轴的受力分析 (35)5.3.2 主轴组件的刚度验算 (38)5.4 主传动系统中各轴承的参数确定 (40)第6章结论 (41)参考文献 (42)致谢 (43)附录 (44)第1章绪论1.1机床的用途及性能X6132、X6132A型万能升降台铣床属于通用机床。
主要适用于机械工厂中加工车间、工具车间和维修车间的成批生产、单件、小批生产。
这种铣床可用圆柱铣刀、圆盘铣刀、角度铣刀、成型铣刀和端面铣刀加工各种平面、斜面、沟槽等。
如果配以万能铣头、圆工作台、分度头等铣床附件,还可以扩大机床的加工范围。
X6132、X6132A型铣床的工作台可向左、右各回转450,当工作台转动一定角度,采用分度头时,可以加工各种螺旋面。
X6132型机床三向进给丝杠为梯形丝杠,X6132A型机床三向进给丝杠为滚珠丝杠。
X6132/1、X6132A/1型数显万能升降台铣床是在X6132、X6132A型万能升降台铣床的基础上,在纵向、横向增加两个坐标的数字显示装置的一种变型铣床,该铣床具有普通万能升降台铣床的全部性能外,借助于数字显示装置还能作到加工和测量同时进行,实现动态位移数字显示,既保证了工件加工质量,又减轻了工人劳动强度和提高劳动生产率,配上万能铣头还可以进行镗孔加工。
1.2机床的主要技术参数工作台:工作台工作面积(宽×长)(毫米)……………………………………...320×1320 工作台最大纵向行程:手动(毫米) (700)机动(毫米) (680)工作台最大横向行程:手动(毫米) (255)机动(毫米) (240)工作台最大垂直行程:手动(毫米) (320)机动(毫米) (300)工作台最大回转角度(度):………………………………………..±45 ºT 型槽数 (3)T型槽宽度(毫米) (18)T型槽间距离(毫米) (70)主要联系尺寸:主轴中心线到工作台面距离最小(毫米) (30)最大(毫米) (350)床身垂直导轨至工作台中心距离最小(毫米) (215)最大(毫米) (470)主轴中心线至悬梁的距离(毫米) (155)主传动、进给传动:主轴转速级数 (18)主轴转速范围(转/分).........................................................30~1500 工作台进给量级数. (18)工作台进给范围(毫米/分)纵向………………………………………………………………….23.5~1180横向………………………………………………………………...23.5~1180垂直向…………………………………………………………………...8~394工作台横向及纵向快速移动量(毫米/分) (2300)工作台垂直快速移动量(毫米/分) (770)动力参数,外形尺寸、重量:进给电机功率(千瓦)………………………………………………………….1.5冷却泵电机功率(千瓦)………………………………………………………….0.125冷却泵输出流量(升/分) (22)机床外形尺寸(长×宽×高)(毫米)……………………………..2294×1770×1665机床重量(公斤) (2650)承载能力:被加工工件最大重量(公斤) (500)数显装置分辨率(毫米)(X6132/1、X6132A/1)………………………….0.005数显有效坐标测量范围(毫米)(X6132/1、X6132A/1):纵向×横向…………………………………………………700×255第2章 主运动驱动电动机功率的确定电动机功率是计算机床零件和决定结构尺寸的主要依据。
电动机应取恰当的功率,功率大了,则机床零、部件的尺寸也随之不必要的增大,不仅浪费材料,而且使电动机经常处于低负荷情况下工作,致使功率因数小,浪费电力。
如果电动机功率取小了,则机床的技术性能达不到设计要求,且出现电动机超负荷工作情况,容易烧坏电机和电器元件。
机床主运动驱动电动机功率,常用计算和统计分析相结合的方法来确定。
有条件时,还辅以实测法。
在我们开始设计机床时,主传动链的结构方案尚未确定,可用下面的经验公式进行粗略估算:m c pp η= (2-1) 式中:ηm—机床总机械效率,对于主运动为回转运动的机床,ηm =0.70~0.85,在本设计中由于传动件转速较高,所以我们取为0.75。
铣削钢:钢的含碳量0.45%,抗拉强度极限600兆帕,铣刀直径100毫米,齿数4,铣切宽度50毫米,铣削深度2.5毫米,转速750转/分,进给量750毫米/分。
铣削功率的计算公式为60/103-⨯=v F P c c c (2-2) 式中Pc—铣削功率(KW);Fc—切削力(N);v c—铣削速度(m/min )。
高速钢铣刀铣削力的计算(采用端铣刀),根据《机械制造工艺设计手册》表3—25为F c =9.81·C Fc ·a e 1.1·a f82.0·d 01.1-·a p 1.1·Z (2-3)将已知条件C Fz =90(查表得)、a e =50、a f =0.25、d 0=100、a p =2.5、Z=4代入上式即:Fc=9.81·C Fc ·a e 1.1·a f82.0·d 01.1-·a p 1.1·ZF c = 9.81×90×501.1×25.082.0×1001.1-×5.21.1×4Fc≈1448.38(N)式中 a e —铣切宽度(mm); a f —每齿进给量(mm ); d 0—铣刀直径(mm ); Z —铣刀齿数在这里算出的F c 须乘以一个修正系数422.06)537.010600()637.0(3.03.0≈-==⨯σb FK C,式中σb的单位是GPa 。
X6132A万能升降台铣床
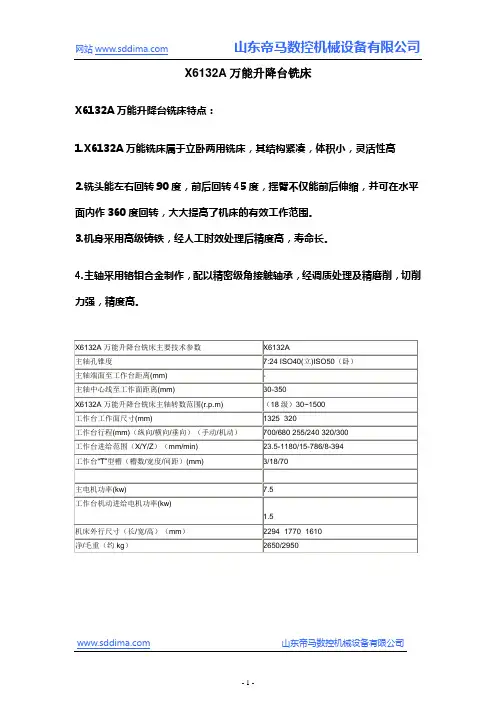
7.5
工作台机动进给电机功率(kw)
1.5
机床外行尺寸(长/宽/高)(mm)
2294×1770×1610
净/毛重(约kg)
2650/பைடு நூலகம்950
(18级)30~1500
工作台工作面尺寸(mm)
1325×320
工作台行程(mm)(纵向/横向/垂向)(手动/机动)
700/680 255/240 320/300
工作台进给范围(X/Y/Z)(mm/min)
23.5-1180/15-786/8-394
工作台“T”型槽(槽数/宽度/间距)(mm)
3/18/70
4.主轴采用铬钼合金制作,配以精密级角接触轴承,经调质处理及精磨削,切削力强,精度高。
X6132A万能升降台铣床主要技术参数
X6132A
主轴孔锥度
7:24 ISO40(立)ISO50(卧)
主轴端面至工作台距离(mm)
-
主轴中心线至工作面距离(mm)
30-350
X6132A万能升降台铣床主轴转数范围(r.p.m)
X6132A万能升降台铣床
X6132A万能升降台铣床特点:
1.X6132A万能铣床属于立卧两用铣床,其结构紧凑,体积小,灵活性高
2.铣头能左右回转90度,前后回转45度,摇臂不仅能前后伸缩,并可在水平面内作360度回转,大大提高了机床的有效工作范围。
3.机身采用高级铸铁,经人工时效处理后精度高,寿命长。
铣床电气原理图正式版100

8-工作台 9-转动部分
10-溜板 11-进给变速手柄及变速盘
12-升降台 13-进给电动机 14-底盘
箱形的床身 4 固定在底座 14 上,在床身内装有主轴传动机构及主轴变速操纵机构。在 床身的顶部有水平导轨, 其上装有带着一个或两个刀杆支架的悬梁。 刀杆支架用来支承安装 铣刀心轴的一端,而心轴的另一端则固定在主轴上。在床身的前方有垂直导轨,一端悬持的 升降台可沿之作上下移动。 在升降台上面的水平导轨上, 装有可平行于主轴轴线方向移动 (横 向移动)的溜板 10。工作台 8 可沿溜板上部转动部分 9 的导轨在垂直与主轴轴线的方向移 动(纵向移动) 。这样,安装在工作台上的工件可以在三个方向调整位置或完成进给运动。 此外,由于转动部分对溜板 10 可绕垂直轴线转动一个角度(通常为±450) ,这样,工作台 于水平面上除能平行或垂直于主轴轴线方向进给外, 还能在倾斜方向进给, 从而完成铣螺旋 槽的加工。
位置 接通 47-49 55-51 41-55 + -
圆形工作台 断开 + +
接触器 KM3、KM4 控制主轴电动机 M3 正、反转。 其他,还有短路、过载保护器件。 2、主轴电动机 M2 的控制 加工前,由选择开关 SA4 选择主轴电动机 M2 的转动方向,即确定是进行顺 铣或逆铣加工。 1)主轴的起动 由停止按钮 SB1、SB2,起动停止按钮 SB3、SB4 和接触器 KM1 或 KM2 实现主 轴电动机 M2 的两地起停控制,两套起停控制按钮分别装在铣床正面和侧面操作 板上。 起动前,QF 闭合将电源引入,再把换向器开关 SA4 扳倒主轴所需的旋转方 向 , 然 后 按 下 起 动 按 钮 SB3 ( 或 SB4 ) , 中 间 继 电 器 KA1 线 圈 经 过 (7-9-11-13-15-19-21-2)得电并自锁,触头 KA1(25-17)闭合,使接触器 KM1 或 KM2 线圈得电吸合,其主触头接通主轴电动机,电动机 M2 实现直接起动。而 KM1 或 KM2 的一对辅助常闭触头 KM1(101-103)或 KM2(103-105)断开,主轴 电动机制动电磁摩擦离合器线圈 YB 电路切断。 中间继电器的另一触头 KA1 (39-25) 闭合,为工作台的进给与快速移动电路的工作做好准备。 此机床主轴的正反转控制除有选择开关 SA4 外, 还有触头KM1和KM2作电气 互锁。 2)主轴的制动 由主轴停止按钮 SB1 或 SB2、正转接触器 KM1 或反转接触器 KM2 与主轴制动 电磁离合器 YB 构成主轴制动停车控制环节。 电磁离合器 YB 安装在主轴传动链与 主轴电动机相关的第一根传动轴上。 主轴停车时,按下 SB1(或 SB2) ,KM1(或 KM2)线圈断电释放,主轴电动 机 M2 断开三相电源;同时 YB 线圈通电,产生磁场,在电磁吸力作用下将摩擦片 压紧产生制动,使主轴迅速制动。当松开 SB1(或 SB2)时,YB 线圈断电,摩擦 片松开, 制动结束。 这种控制方式迅速、 平稳, 制动时间短。 当按下 SB1 (或 SB2) 时,电磁线圈 YC2 也通电,接通工作台快速进给传送链,工作台快速停止。 3)主轴变速冲动 主轴变速操纵箱装在床身左侧窗口上, 变换主轴转速由一个手柄和一个刻度
第9讲x6132万能铣床的电气控制ppt
Page: 7
3、主轴上刀制动
• 主轴上刀换刀时,先将转换开关SA2扳倒断开位置确保 主轴不能旋转,然后再上刀换刀。
4、冷却照明控制
Date: 2019/1/21
Page: 8
电磁制动器
使机器在很短时间内停止运转并闸住不动的装置; 制动器也可在短期内用来减低或调整机器的运转速度。 利用电磁效应实现制动的制动器,分为电磁粉末 制动器和电磁涡流制动器,电磁摩擦式制动器等多种 形式
• •
Date: 2019/1/21
Page: 4
2、进给运动电气控制
• 1)工作台向右运动 主轴电动机M1启动后,将操纵 手柄向右板,其联动机构压动位置开关SQ1,SQ1-1闭 合,SQ1-2断开,接触器KM3通电吸合,电动机M2正转 启动,带动工作台向右进给。 • 2)工作台向左进给 控制过程与向右进给相似,只 是将纵向操作手柄拨向左,这时位置开关SQ2被压着, SQ2-1闭合,SQ2-2断开,接触器KM4通电吸合,电动机 反转,工作台向左进给。
Date: 2019/1/21
Page: 9
桥式整流电路
整流:利用具有单向导电特性的器件,可以把方向和大 小交变的电流变换为直流电。
桥式整流电路的工作原理如下:e2为正半周时,对D1、 D3加正向电压,Dl,D3导通;对D2、D4加反向电压,D2、D4 截止。电路中构成e2、Dl、Rfz 、D3通电回路,在Rfz 上形 成上正下负的半波整流电压,e2为负半周时,对D2、D4加正 向电压,D2、D4导通;对D1、D3加反向电压,D1、D3截止。 电路中构成e2、D2Rfz 、D4通电回路,同样在Rfz 上形成 上正下负的另外半波的整流电压。 Date: 2019/1/21 Page: 10
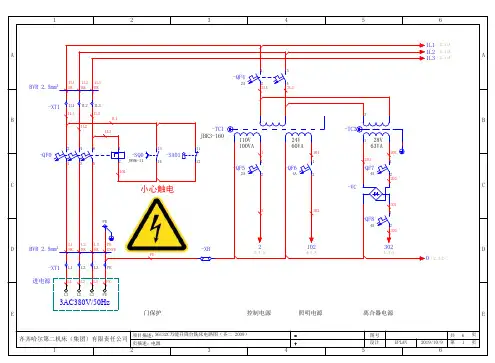
X6132C万能升降台铣床电路图(齐二 2009)
1
冷却泵电机,380V/120w/0.42A/2860r/min,流量50L,扬程4m;
1
塑壳式断路器,分励脱扣器电压 AC380V,额定电流 100A。 电动机保护器,1NO+1NC,14~20A
1
北京机床电器 1
C
电动机保护器,1NO+1NC,3.2~5A
北京机床电器 1
电动机保护器,1NO+1NC,0.4~0.63A
-KA1
/3.4:D
15
9 12
13
21
14
22
13
15
-KM1
-KA2
/3.4:D 14 /3.2:D
9
10 10
9
23
14(+)
A1
-KA2
-KM4
13(-)
A2
-SB6
/4.1:A 主轴停止
21
57
57
-KM2
-KM3
22 /4.1:D
58 /4.2:D
58
24
-KM1
-SB5
/3.4:B 主轴点动
6
6
1
2
3
4
5
6
13
3.6:A / 13
A
13
-SB6
/3.4:C
14
主轴停止
25
1.4:D / 102
102
1.5:D / 302
302
-KM1
/3.4:D
43 44
303
21
-SQ4
/4.1:C 22
B
14
21
-SQ2
/4.2:C 22
X6132型万能升降台铣床床身设计说明书

X6132型万能升降台铣床床身设计ee(ee)指导教师:ee[摘要]:本次设计是针对X6132型万能升降台铣床床身进行三维参数化设计。
首先了解床身的结构特点,其次进行床身零件的初步计算、结构设计、零件的验算最终建立了pro/e三维参数化模型并生成二维工程图。
希望本次设计时所遇到的及所解决的问题对自己以后的工作和学习都有所帮助。
[关键字]:万能铣床,床身X6132 Milling Machine Designe e(ee)Tutor: eeAbstract:This design is 3D parametric design for the X6132-type universal milling machine bed, first to understand the structural characteristics of the bed, followed by a preliminary calculation of the bed parts, structural design, parts checking. Final the pro/e dimensional parametric model and generate 2D drawings. Hope this design and solve problems on their own future work and learning have to help.Keywords:Universal Milling Machine,Bed目录1.概述 (1)1.1国内外机床的发展现状 (1)1.2目的 (1)1.3铣床的种类 (2)1.4 X62W万能铣床 (4)1.5床身的结构特点 (6)1.6机床床身的制造方法的选择 (6)2. 床身结构的设计 ........................................................................ 错误!未定义书签。
第9讲x6132万能铣床的电气控制
• •
2、进给运动电气控制
• 1)工作台向右运动 主轴电动机M1启动后,将操纵 手柄向右板,其联动机构压动位置开关SQ1,SQ1-1闭 合,SQ1-2断开,接触器KM3通电吸合,电动机M2正转 启动,带动工作台向右进给。 • 2)工作台向左进给 控制过程与向右进给相似,只 是将纵向操作手柄拨向左,这时位置开关SQ2被压着, SQ2-1闭合,SQ2-2断开,接触器KM4通电吸合,电动机 反转,工作台向左进给。
第8讲 X6132万能铣床的电气控制
学习目标: 1、掌握X6132万能铣床电气控制原理图
一、电气控制线路分析
电气控制原理图 (一)主电路分析
(二)控制电路分析
主轴运动控制过程 进给运动控制过程 快速行程控制过程 主轴上刀制动
冷却照明控制
1、主轴运动的控制
• 主轴电动机的启动 启动前先合上电源开关QS, 再把主轴转换开关SA3扳到所需要的旋转方向, 然后按启动按钮SB3(或SB4),接触器KM1获 电动作,其主触头闭合,主轴电动机M1启动。 主轴电动机的停车制动 主轴的冲动控制 当需要主轴冲动时,按下冲 动开关SQ7,SQ7-2先断开,而后SQ7-1闭合, 使接触器KM1瞬时接通,电动机M1瞬时转动。
2、进给运动电气控制
• 3)工作台向上(下)运动 在主轴电机启动后,将 纵向操作手柄扳到中间位置,把横向和升降操作手柄 扳到向上(下)位置,并联动机构一方面接通垂直传 动丝杆的离合器;另一方面它使位置开关SQ4(SQ3) 动作,KM4(KM3)获电,电动机M2反(正)转,工作 台向上(下)运动。将手柄扳回中间位置,工作台停 止运动。 • 4)工作台向前(后)运动 手柄扳到向前(后)位 置,机械装置将横向传动丝杆的离合器接通,同时压 动位置开关SQ3(SQ4),KM3(KM4)获电,电动机M2 正(反)转,工作台向前(后)运动。
[整理]X6132铣床的电气控制线路分析.
X6132铣床的电气控制线路分析一,工作任务:工作原理二,相关实践性知识(一)铣床认识1.铣床的结构认识X6132万能卧式铣床主要构造由床身,悬梁及刀杆支架,工作台,溜板和升降台等几部分组成,其外形图如图3-6所示.(说明:箱形的床身13固定在底座1上,在床身内装有主轴传动机构及主轴变速操纵机构.在床身的顶部有水平导轨,其上装有带着一个或两个刀杆支架的悬梁.刀杆支架用来支承安装铣刀心轴的一端,而心轴的另一端则固定在主轴上.在床身的前方有垂直导轨,一端悬持的升降台可沿之作上下移动.在升降台上面的水平导轨上,装有可平行于主轴轴线方向移动(横向移动)的溜板5.工作台7可沿溜板上部转动部分6的导轨在垂直与主轴轴线的方向移动(纵向移动).这样,安装在工作台上的工件可以在三个方向调整位置或完成进给运动.此外,由于转动部分对溜板5可绕垂直轴线转动一个角度(通常为±450),这样,工作台于水平面上除能平行或垂直于主轴轴线方向进给外,还能在倾斜方向进给,从而完成铣螺旋槽的加工.2.铣床的运动情况认识主运动:铣刀的旋转运动.进给运动:工件相对于铣刀的移动.工作台的左右,上下和前后进给移动.旋转进给移动:装上附件圆工作台.工作台是用来安装夹具和工件.在横向溜板上的水平导轨上,工作台沿导轨作左,右移动.在升降台的水平导轨上,使工作台沿导轨前,后移动.升降台依靠下面的丝杠,沿床身前面的导轨同工作台一起上,下移动.变速冲动:为了使主轴变速,进给变速时变换后的齿轮能顺利地啮合,主轴变速时主轴电动机应能转动一下,进给变速时进给电动机也应能转动一下.这种变速时电动机稍微转动一下,称为变速冲动.其它运动有:进给几个方向的快移动运动;工作台上下,前后,左右的手摇移动;回转盘使工作台向左,右转动±450;悬梁及刀杆支架的水平移动.除进给几个方向的快移运动由电动机拖动外,其余均为手动.进给速度与快移速度的区别,只不过是进给速度低,快移速度高,在机械方面由改变传动链来实现.3.铣床加工对控制线路要求分析—从运动情况看电气控制要求(1)主运动——铣刀的旋转运动机械调速:铣刀直径,工件材料和加工精度的不同,要求主轴的转速也不同.正反转控制:顺铣和逆铣两种铣削方式的需要.制动:为了缩短停车时间,主轴停车时采用电磁离合器机械制动.变速冲动:为使主轴变速时变速器内齿轮易于啮合,减小齿轮端面的冲击,要求主轴电动机在变速时具有变速冲动.(2)进给运动——工件相对于铣刀的移动为什么进给运动需要纵向,横向和垂直三个方向运动运动方向:纵向,横向和垂直六个方向.实现方法:通过操作选择运动方向的手柄与开关,配合进给电动机的正反转来实现的.联锁要求:主轴电动机和进给电动机的联锁:在铣削加工中,为了不使工件和铣刀碰撞发生事故,要求进给拖动一定要在铣刀旋转时才能进行,因此要求主轴电动机和进给电动机之间要有可靠的联锁.纵向,横向,垂直方向与圆工作台的联锁:为了保证机床,刀具的安全,在铣削加工时,只允许工作台作一个方向的进给运动.在使用圆工作台加工时,不允许工件作纵向,横向和垂直方向的进给运动.为此,各方向进给运动之间应具有联锁环节.两地控制:便于操作.冷却润滑要求:铣削加工中,根据不同的工件材料,也为了延长刀具的寿命和提高加工质量,需要切削液对工件和刀具进行冷却润滑,而有时又不采用,因此采用转换开关控制冷却泵电动机单向旋转.此外还应配有安全照明电路.(二)元器件认识1.电磁离合器(1)结构认识(摩擦片式电磁离合器):电磁离合器的结构图如图3-7所示.主要由激磁线圈,铁芯,衔铁,摩擦片及联接件等组成.一般采用直流24V作为供电电源.(2)动作原理分析:主动轴1的花键轴端,装有主动摩擦片2,它可以沿轴向自由移动,因系花键联接,将随主动轴一起转动.从动摩擦片3与主动摩擦片交替装叠,其外缘凸起部分卡在与从动齿轮4固定在一起的套筒5内,因而从动摩擦片可以随同从动齿轮,在主动轴转动时它可以不转.当线圈6通电后,将摩擦片吸向铁芯7,衔铁8也被吸住,紧紧压住各摩擦片.依靠主,从动摩擦片之间的摩擦力,使从动齿轮随主动轴转动.线圈断电时,装在内外摩擦片之间的圈状弹簧使衔铁和摩擦片复原,离合器即失去传递力矩的作用.线圈一端通过电刷和滑环9输入直流电,另一端可接地.作用:电磁离合器是一种自动化执行元件,它利用电磁力的作用来传递或中止机械传动中的扭矩.类型认识:根据结构不同,分为摩擦片式电磁离合器,牙嵌式电磁器,磁粉式电磁器和涡流式电磁离合器等(三)电气线路分析X6132铣床的主要电器设备表1.主轴电动机控制线路分析①主轴的起动过程分析换向开关SA3旋转到所需要的旋转方向→起动按钮SB3或SB4→接触器KM1线圈通电→常开辅助触点KM1(6-7)闭合进行自锁,同时常开主触点闭合→主轴电动机M1旋转.在主轴起动的控制电路中串联有热继电器FR1和FR2的常闭触点(22-23)和(23-24).这样,当电动机M1和M2中有任一台电动机过载,热继电器常闭触点的动作将使两台电动机都停止.主轴起动的控制回路为:1→SA2-1→SQ6-2→SB1-1→SB2-1→SB3(或SB4)→KM1线圈→KT→22→FR2→23→FR1→24②主轴的停车制动过程分析按下停止按钮SB1或SB2→其常闭触点(3-4)或(4-6)断开→接触器KM1因断电而释放,但主轴电动机等因惯性仍然在旋转.按停止按钮时应按到底→其常开触点(109-110)闭合→主轴制动离合器YC1因线圈通电而吸合→使主轴制动,迅速停止旋转.③主轴的变速冲动过程分析主轴变速时,首先将变速操纵盘上的变速操作手柄拉出,然后转动变速盘,选好速度后再将变速操作手柄推回.当把变速手柄推回原来位置的过程中,通过机械装置使冲动开关SQ6-1闭合一次,SQ6-2断开.SQ6-2(2-3)断开→KM1接触器断电;SQ6-1瞬时闭合→时间继电器KT通电→其常开触点(5-7)瞬时闭合→接触器KM1瞬时通电→主轴电动机作瞬时转动,以利于变速齿轮进入啮合位置;同时,延时继电器KT线圈通电→其常闭触点(25-22)延时断开→KM1接触器断电,以防止由于操作者延长推回手柄的时间而导致电动机冲动时间过长,变速齿轮转速高而发生打坏轮齿的现象.主轴正在旋转,主轴变速时不必先按停止按钮再变速.这是因为当变速手柄推回原来位置的过程中,通过机械装置使SQ6-2(2-3)触点断开,使接触器KM1因线圈断电而释放,电动机M1停止转动.④主轴换刀时的制动过程分析为了使主轴在换刀时不随意转动,换刀前应将主轴制动.将转换开关SA2扳到换刀位置(接通)→其触点(1-2)断开了控制电路的电源,以保证人身安全;另一个触点2-1(109-110)接通了主轴制动电磁离合器YC1,使主轴不能转动.换刀后再将转换开关SA2扳回工作位置(断开)→触点SA2-1(1-2)闭合,触点SA2-2(109-110)断开→主轴制动离合器YC1断电,接通控制电路电源.2.进给电动机控制线路分析(1)1台进给电机拖动工作台六个方向运动示意图(2)工作原理分析条件: 将电源开关Q1合上,起动主轴电机M1,接触器KM1吸合自锁,进给控制电路有电压,就可以起动进给电动机M3.①工作台纵向(左,右)进给运动的控制分析先将圆工作台的转换开关SA1扳在"断开"位置,这时,转换开关SA1上的各触点的通断情况见表3-1.由于SA1-1(13-16)闭合,SA1-2(10-14)断开,SA1-3(9-10)闭合,所以这时工作台的纵向,横向和垂直进给的控制为:向右运动步骤:工作台纵向运动手柄扳到右边位置,一方面进给电动机的传动链和工作台纵向移动机构相联结,另一方面压下向右进给的微动开关SQ1→常闭触点SQ1-2(13-15)断开,同时常开触点SQ1-1(14-16)闭合→接触器KM2因线圈通电→进给电动机M3就正向旋转,拖动工作台向右移动.向右进给的控制回路是:9→SQ5-2→SQ4-2→SQ3-2→SA1-1→SQ1-1→KM2线圈→KM3→21.向左运动步骤:将纵向进给手柄向左,一方面进给电动机的传动链和工作台纵向移动机构相联结,另一方面压下向左进给的微动开关SQ2→常闭触点SQ2-2(10-15)断开,同时常开触点SQ2-1(16-19)闭合→接触器KM3因线圈通电→进给电动机M3就反向转动→拖动工作台向左移动.向左进给的控制回路是:9→SQ5-2→11→SQ4-2→12→SQ3-2→13→SA1-1→16→SQ2-1→19→KM3线圈→20→KM2→21.当将纵向进给手柄扳回到中间位置(或称零位)时,一方面纵向运动的机械机构脱开,另一方面微动开关SQ1和SQ2都复位,其常开触点断开,接触器KM2和KM3释放,进给电动机M3停止,工作台也停止.终端限位保护的实现:在工作台的两端各有一块挡铁,当工作台移动到挡铁碰动纵向进给手柄位置时,会使纵向进给手柄回到中间位置,实现自动停车.这就是终端限位保护.调整挡铁在工作台上的位置,可以改变停车的终端位置.②工作台横向(前,后)和垂直(上,下)进给运动的控制分析条件:圆工作台转换开关SA1扳到"断开"位置,这时的控制线路为:操作手柄:操纵工作台横向联合向进给运动和垂直进给运动的手柄为十字手柄.它有两个,分别装在工作台左侧的前,后方.它们之间有机构联接,只需操纵其中的任意一个即可.手柄有上,下,前,后和零位共五个位置.进给也是由进给电动机M3拖动.向下或向前控制步骤:条件:KM1得电,即主轴电动机起动,同时SA1在"断开"位置.向下控制:手柄在"下"位置,SQ8被压,SQ8-1闭合→YC5得电→电动机得传动机构和垂直方向的传动机构相连,同时SQ3被压→KM2得电→M3正转→工作台下移.向上控制:手柄在"上"位置,SQ8被压,SQ8-1闭合→YC5得电→电动机得传动机构和垂直方向的传动机构相连,同时SQ4被压→KM3得电→M3反转→工作台上移.向前控制:手柄在"前"位置,SQ7被压,SQ7-1闭合→YC4得电→电动机得传动机构和横向传动机构相连,同时SQ3被压→KM2得电→M3正转→工作台前移.向后控制:手柄在"后"位置,SQ7被压,SQ7-1闭合→YC4得电→电动机得传动机构和横向传动机构相连,同时SQ4被压→KM3得电→M3反转→工作台后移.向下,向前控制回路是:6→KM1→9→SA1-3→10→SQ2-2→15→SQ1-2→13→SA1-1→16→SQ3-1→KM2线圈→18→KM3→21.向上,向后控制回路是:6→KM1→9→SA1-3→10→SQ2-2→15→SQ1-2→13→SA1-1→16→SQ4-1→19→KM3线圈→20→KM2→21.当手柄回到中间位置时,机械机构都已脱开,各开关也都已复位,接触器KM2和KM3都已释放,所以进给电动机M3停止,工作台也停止.总结:向上,下进给时,SQ8闭合→YC5得电,电动机的传动机构与垂直方向传动机构相连.向前,后进给时,SQ7闭合→YC4得电,电动机的传动机构与横向传动机构相连.向下,前进给时,SQ3闭合→KM2得电→M3得电正转.向上,后进给时,SQ4闭合→KM3得电→M3得电反转.③工作台的快速移动为什么要快速移动为了缩短对刀时间主轴起动以后,将操纵工作台进给的手柄扳到所需的运动方向,工作台就按操纵手柄指定的方向作进给运动(进给电机的传动链M与A或B或C相连,见图3-12).这时如按下快速移动按钮SB5或SB6→接触器KM4线圈通电→KM4常闭触点(102-108)断开→进给电磁离合器YC2失电.同时KM4常开触点(102-107)闭合→电磁离合器YC3通电,接通快速移动传动链(进给电机的传动链M与a或b或c相连,见图3-12).工作台按原操作手柄指定的方向快速移动.当松开快速移动按钮SB5或SB6→接触器KM4因线圈断电→快速移动电磁离合器YC3断电,进给电磁离合器YC2得电,工作台就以原进给的速度和方向继续移动.④进给变速冲动为什么变速冲动为了使进给变速时齿轮容易啮合.变速过程分析:条件:先起动主轴电动机M1,使接触器KM1吸合,它在进给变速冲动控制电路中的常开触点(6-9)闭合. 过程分析:变速时将变速盘往外拉到极限位置,再把它转到所需的速度,最后将变速盘往里推.在推的过程中挡块压一下微动开关SQ5,其常闭触点SQ5-2(9-11)断开一下,同时,其常开触点SQ5-1(11-14)闭合一下,接触器KM2短时吸合,进给电动机M3就转动一下.当变速盘推到原位时,变速后的齿轮已顺利啮合.变速冲动的控制回路是:6→KM1→9→SA1-3→10→SQ2-2→15→SQ1-2→13→SQ3-2→12→SQ4-2→11→SQ5-1→14→KM2线圈→18→KM3→21.⑤圆形工作台时的控制圆工作台有什么作用铣削圆弧和凸轮等曲线.圆工作台由进给电动机M3经纵向传动机构拖动.圆工作台的控制电路如图3-16所示.条件1:圆工作台转换开关SA1转到"接通"位置,SA1的触点SA1-2(13-16)断开,SA1-2(10-14)闭合,SA1-3(9-10)断开.条件2:工作台的进给操作手柄都扳到中间位置.按下主轴起动按钮SB3或SB4→接触器KM1吸合并自锁→KM1的常开辅助触点(6-9)也同时闭合→接触器KM2也紧接着吸合→进给电动机M3正向转动,拖动圆工作台转动.因为只能接触器KM2吸合,KM3不能吸合,所以圆工作台只能沿一个方向转动.圆工作台的控制回路是:6→KM1→9→SQ5-2→11→SQ4-2→12→SQ3-2→13→SQ1-2→15→SQ2-2→10→SA1-2→14→KM2线圈→18→KM3→21.⑥进给的联锁a.主轴电动机与进给电动机之间的联锁为什么设置这样的联锁防止在主轴不转时,工件与铣刀相撞而损坏机床.联锁的实现方法:在接触器KM2或KM3线圈回路中串连KM1常开辅助触点(6-9).b.工作台不能几个方向同时移动为什么设置这样的联锁工作台两个以上方向同进给容易造成事故.联锁的实现方法:由于工作台的左右移动是由一个纵向进给手柄控制,同一时间内不会又向左又向右.工作台的上,下,前,后是由同一个十字手柄控制,同一时间内这四个方向也只能一个方向进给.所以只要保证两个操纵手柄都不在零位时,工作台不会沿两个方向同时进给即可.将纵向进给手柄可能压下的微动开关SQ1和SQ2的常闭触点SQ1-2(13-15)和SQ2-2(10-15)串联在一起,再将垂直进给和横向进给的十字手柄可能压下的微动开关SQ3和SQ4的常闭触点SQ3-2(12-13)和SQ14-2(11-12)串联在一起,并将这两个串联电路再并联起来,以控制接触器KM2和KM3的线圈通路.如果两个操作手柄都不在零位,则有不同的支路的两个微动开关被压下,其常闭触点的断开使两条并联的支路都断开,进给电动机M3因接触器KM2 和KM3的线圈都不能通电而不能转动.c.进给变速时两个进给操纵手柄都必须在零位为什么设置这样的联锁为了安全起见,进给变速冲动时不能有进给移动.联锁的实现方法:SQ1或SQ2,SQ3或SQ4的四个常闭触点SQ1-2,SQ2-2,SQ3-2和SQ4-2串联在KM2线圈回路.当进给变速冲动时,短时间压下微动开关SQ5,其常闭触点SQ5-2(9-11)断开,其常开触点SQ5-1(11-14)闭合,如果有一个进给操纵手柄不在零位,则因微动开关常闭触点的断开而接触器KM2不能吸合,进给电动机M3也就不能转动,防止了进给变速冲动时工作台的移动.d.圆工作台的转动与工作台的进给运动不能同时进行联锁的实现方法:SQ1或SQ2,SQ3或SQ4的四个常闭触点SQ1-2,SQ2-2,SQ3-2或SQ4-2是串联在KM2线圈的回路中,当圆工作台的转换开关SA1转到"接通"位置时,两个进给手柄可能压下微动开关SQ1或SQ2,SQ3或SQ4的四个常闭触点SQ1-2,SQ2-2,SQ3-2或SQ4-2.如果有一个进给操纵手柄不在零位,则因开关常闭触点的断开而接触器KM2不能吸合,进给电动机M3不能转动,圆工作台也就不能转动.只有两个操纵手柄恢复到零位,进给电动机M3方可旋转,圆工作台方可转动.4.照明电路照明变压器T将380V的交流电压降到36V的安全电压,供照明用.照明电路由开关SA4,SA5分别控制灯泡EL1,EL2.熔断器FU3用作照明电路的短路保护.整流变压器TC2输出低压交流电,经桥式整流电路供给五个电磁离合器以36V直流电源.控制变压器TC1输出127V交流控制电压.(四)X6132铣床常见电气故障分析1.故障现象:主轴电动机M1不能起动,分析原因.原因分析:如果转换开关SA2在断开位置.则故障原因为:①SQ6,SB1,SB2,SB3,SB4,KT延时触点任一个接触不良或者回路断路.②热继电器FR1,FR2动作后没有复位导致它们的常闭触点不能导通.③接触器KM1线圈断路.2.故障现象:主轴电动机不能变速冲动或冲动时间过长,分析原因.原因分析:①SQ6-1触点或者时间继电器KT的触点接触不良.②冲动时间过长的原因是时间继电器KT的延时太长.3.故障现象:工作台各个方向都不能进给原因分析:①KM1的辅助触点KM1(6-9)接触不良.②热继电器FR3动作后没有复位.4.故障现象:进给不能变速冲动原因分析: 如果工作台能正常各个方向进给,那么故障可能的原因是SQ5-1常开触点坏.5.故障现象:工作台能够左,右和前,下运动而不能后,上运动原因分析:由于工作台能左右运动,所以SQ1,SQ2没有故障;由于工作台能够向前,向下运动,所以SQ7,SQ8,SQ3没有故障,所以故障的可能原因是SQ4行程开关的常开触点SQ4-1接触不良.6.故障现象:工作台能够左,右和前,后运动而不能上,下运动原因分析:由于工作台能左右运动,所以SQ1,SQ2没有故障;由于工作台能前后运动,所以SQ3,SQ4,SQ7,YC4没有故障,因此故障可能的原因是SQ8常开触点接触不良或YC5线圈坏.7.故障现象:工作台不能快速移动原因分析:如果工作台能够正常进给,那么故障可能的原因是SB5或SB6,KM4常开触点,YC3线圈坏.中级维修电工职业资格考试复习题及答案(铣床)一.单选题(共651题,共651分)1.X6132型万能铣床机床床身立柱上电气部件与升降台电气部件之间的连接导线用金属软管保护,其两端按有关规定用( )固定好。
X6132铣床——进给箱_课程设计说明书
专业课程设计说明书课程名称:机械设计方向课程设计题目:X6132铣床——进给箱机械工程学院(系)机械设计专业班级:学号:学生姓名:指导教师:2013年9月《现代机械CAD》课程设计任务书一.设计目的和要求《现代机械CAD》课程设计是机械设计专业方向课程中实践性较强、综合性突出的重要教学环节,使该专业方向的学生在校期间最后一次(除毕业设计外)进行的较长时间、较系统、较全面的工程设计能力训练,在实现学生总体培养目标中占有特别重要的地位。
对于树立学生的创新精神,培养学生设计的系统性、可靠性、完整性意识,激发学生用依据理论结合计算机技术解决工程实践问题的兴趣,加深同学对课程所学内容的综合理解和掌握具有举足轻重的作用和十分重要的意义。
本教学环节的实施目的是:1、通过课程设计实践,树立正确的现代的机械设计思想,培养综合运用《机械设计》、《现代设计方法学》、《自动机械设计》课程和《计算机辅助设计/辅助分析/辅助制造(CAD/CAE/CAM)》、《有限元分析》、《优化设计》、《可靠性设计》等其他先修课程的理论与生产实践知识来分析和解决用计算技术对现代机械的进行完整设计所涉问题的能力。
2、学习用计算机技术进行现代机械设计的一般方法,掌握计算机辅助现代机械设计的一般规律和所需技术和软件。
3、用计算机进行现代机械设计基本技能的训练:例如计算(Matlab)、分析(UG/Scinario、有限元分析、机构运动分析、结构分析和参数化设计模块)、修正、绘图(UG/Drafting/Assembly/FreeForm)、查阅资料和手册、运用标准和规范。
4、有条件的话,可熟悉现代设计中涉及的计算机技术(计算机辅助制造UG/Manufacturing)和其他流行CAD软件(ANSYS、ADAMS、Pro/E)的使用操作,全面掌握现代计算机辅助机械设计的全过程。
课程设计教学的基本要求是:1、能从机器功能要求出发,制定或分析设计方案,合理的选择电动机、传动机构和零件。
XA6132铣床控制系统
前言随着科学技术的不断发展,生产工艺的不断发展改进,特别是计算机技术的应用,新型控制策略的出现,不断改变着电气控制技术的面貌,给机械制造业的生产方式、产品机构和产业机构带来了深刻的变化铣床作为机械加工的通用设备在内燃机配件的生产中一直起着不可替代的作用。
铣床具有工作平稳可靠,操作维护方便,已成为现代生产中的主要设备。
传统的机床控制系统都是采用继电器、接触器等硬件逻辑控制电路,不但成本低廉,而且易于维护、保养。
与之相比,PLC虽然具有可靠性高、柔性好、编程灵活、开发周期短及故障自诊断等特点,但成本高昂、维护复杂。
本设计以XA6132型万能铣床为研究对象,保持原铣床的工艺和操作方法,让整个设备具有更好的协调性。
最终实现铣床通用性、实用性、可靠性及有效速率得到有效的应用。
第1章铣床简介及主要特点1.1铣床简介铣床主要是用于加工零件的平面、斜面、沟槽、成型面的加工机床。
可以配置分度头、圆工作台、镗刀架、传动箱、铣夹头、平口钳等附件。
其用途广泛,在机械行业的机床设备中占有相当大的比重。
严格来说,应该是X6132A,X代表铣床,6代表卧铣,1代表回转工作台,32代表工作台宽320mm,A代表滚珠丝杠。
1.2铣床主要特点1)工作台沿床鞍移动实现纵向运动、床鞍沿升降台移动实现横向运动、其垂向运动由升降台沿床身导轨移动实现。
2)机床具有基础铸件钢性好,能承受重负荷切削。
3)主轴传动和进给传动均采用18级齿轮变速,具有较宽的变速范围和很宽的加工范围。
4)机床电气控制贯彻了国家GB5226.1-2002标准,提高了安全性和可靠性。
5)机床通用性强、互换性好,可以配置分度头、圆工作台、镗刀架、铣夹头等附件,进一步扩大机床加工范围。
6)容易磨损的部分都有消除间隙的调整装置。
保证机床的精度和工作平稳。
第2章XA6132型万能铣床主要技术参数表2-1 XA6132型万能铣床主要技术参数第3章 XA6132型铣床机械式控制过程3.1铣床的作用及其结构运动1 作用:铣床是用于成形面加工的机床,如加工平面、键槽、斜面、球面等。
X62W万能铣床ppt课件
按下面板上停止按钮 SB1 (SB2)KM1线圈失电, KM2线圈获电且自锁(M1 反接制动),后自动断电
一.主轴电动机(铣刀) 3.未设故障检查步骤(主轴变速冲动控制)
送电
1)将面板转换开关旋至 X62W万能铣床
2)将面板主轴正反转换 开关旋至‘主轴正转’
和接触器KM电阻对其无影响)
220V
亦可测量‘201’、‘2’,在此要考虑FU4、 FR1的影响
25
101
K2
FR1 2 SQ 7 K5 3 SB 1 SB KM K1 K23 2
4 KS- KS-2 1n n
5 KM K14 6
KM
Ω +-
7 8
SB SB KM 3 4KM 19
2K6 10 KM
1 → 2 → 3 → 7→ 8→ 9 →10 → KM1线圈→0
知识点 两地控制?
知识点 自锁?
AC 220V (经变压器隔离获得)
16
知识点
线圈电压的确定
一.主轴电动机(铣刀) 对电气控制的要求及实现
2.控制实现
2)主轴电动机的控制电路: (2)主轴电动机正转(顺铣)停止 *按下SB1(3、7断)、SB2 (7、8断) →KM1线 圈失电电且自锁解除→主轴电动机正转(顺铣)停 (惯性作用电动机继续旋转) *按下SB1 、SB2 (3、4通)→KM2线圈获电
SB1接触不良或断线。
220V
26
101
K2
FR1 2 SQ 7 K5 3 SB 1 SB KM K1 K23 2
4 KS- KS-2 1n n
5 KM K14 6