
机械原理其它常用机构
外啮合式
20
铣刀 8
9
2
球拍 6
靠模凸轮
作者:潘存云教授
7
不完全齿轮1
不完全齿轮1 5
1
34
乒乓球拍专用靠模铣床
15.10.2020
21
退煤饼
压制
作者:潘存云教授
不完全齿轮 锁止弧
填料
填料
15.10.2020
锁止弧
蜂窝煤饼压制机
使运动平稳
瞬心线附加杆
22
§12-7 非圆齿轮机构
s / rφ =l /r2π s=lφ/2π
3
12
K
作者:潘存云教授
K向
15.10.2020
s
l
rφ
r2π
27
图示螺旋机构中,螺母A固 定,螺母2可沿轴向移动,
且: lA≠lB
当A、B段螺纹旋向相同时, 螺杆1相对于机架3的位移为:
s1=lAφ/2π
lA
A
作者:潘作存者云:教潘授存云教授
3 2B
B
工作原理:外套筒逆时针转 动时,滚子楔紧→内套筒 随之转动,当外套筒顺时针 转动 时,滚子松开 →内套筒不动。
特点:传递运动较平稳、无噪声,
从动件的转角可作无级调整。
易出现打滑现象,运动准确性较差,
不15.1适0.2020合用于精确传递运动的场合
9
摩擦自锁式 棘轮机构
15.10.2020
滚子楔紧式
15.10.2020
2'
2
1
2
3
3
6
特点及应用
结构简单、转角 可调、转向可变。 但只能有级调节动 程, 且棘爪在齿背 滑行会引起噪音、 冲击和磨损→高速 时不宜采用。
15.10.2020
7
15.10.2020
棘 轮 机 构
8
摩擦自锁式棘轮机构
构成: 外套筒1、内套筒2 滚子3、弹簧4、机架
作者:潘存云教授
15.10.2020
六角车床转塔
14
§12-3 擒纵轮机构
一、擒纵轮机构的组成及其工作原理
组成:擒纵轮、擒纵叉、游丝摆轮。
4
6
工作原理:擒纵轮受发条 力矩的驱动,游丝摆轮系 统往复摆动,带动擒纵叉 往复摆动,卡住或释放擒 纵轮,并使它间歇转动。
3’ 1
7 3 2
8 1‘
5
15.10.2020
机械原理
Theory of Machines and Mechanisms
15.10.2020
机械设计研究室
1
第 12 章 其 他 常 用 机 构
15.10.2020
§12-1 棘轮机构 §12-2 槽轮机构 §12-3 擒纵机构 §12-4 凸轮式间歇运动机构 §12-5 不完全齿轮机构 §12-6 星轮机构 §12-7 非圆齿轮机构 §12-8 螺旋机构 §12-9 万向铰链机构 §12-10 组合机构 §12-11 含有某些特殊元器件的广义机构
空间槽轮机构
内槽轮机构
12
特点及应用
特点: 结构简单、 工作可靠、能准 确控制转动、机
械效率高。转角 不可调。
应用: 常用于只要
求恒定旋转角的 分度机构中
(转速不高的自
动机械、轻工机 械、仪表机械)
15.10.2020
13
车螺纹4
3空闲 2车帽口
切尾
5 卸牙6膏筒
1装筒牙膏
六槽内槽轮 圆销 拨盘
应用:螺旋压力机、千斤顶、机床进给装置、微调 机构等。
15.10.2020
26
2.运动分析 导程l--螺旋转一圈(2π),螺母前进的距离。 螺距p--相邻螺纹牙齿同侧齿面之间的距离。 两者的关系为:l = z p,z为螺纹的头数。强调Z=1 将螺纹在中径圆柱处展开得一斜三角形,于是:
螺旋转过任意φ角时,螺母的位移s为:
2
§12-1 棘轮机构
基本结构和工作原理
主动摆杆
棘轮不动 棘 轮 运 动
驱动棘爪
棘轮
动画
止动棘爪
15.10.2020
3
棘轮转角的调节
用遮板调节棘轮的转 角
调节摇杆摆动角度的
15.10.2020
大小,控制棘轮的转 4 角
改变棘轮转向
2
2'
1 3
15.10.2020
1 2
5
不同类型的棘轮机构
非圆齿轮机构是一种用于变传动比传动的齿轮机构。其节线不是 圆,常用的有椭圆形、心形和螺旋线形曲线等。有专门书籍介绍
应用实例:滚筒式平板印刷机、压力机、机床转位机构、非 线性函数电位机构、流量计、书心脊背加工联动机构等。
ω1
ω2
1
2
椭圆齿轮
作者:潘存云教授
15.10.2020
23
滚筒式平板印刷机
15.10.2020
2
2
15.10.2020
3
3
16
§12-4 凸轮间歇运动机构
构成:带曲线槽的圆柱凸轮1(主动), 带滚子3的转
盘2(从动),机架。
工作原理:当凸轮转动时
,通过其曲线沟槽拨动
从动转盘上的滚子→转
盘作间歇运动,每次转
动角为2π/Z (Z为滚子
数)→传递交错轴间的分
度运动 。
特点: 运动可靠, 平稳,
运动规律任意, 用于
高速间歇运动 15.10.2020
17
凸轮间歇机构
15.10.2020
18
§12-5 不完全齿轮机构
构成: 主动轮1、从动轮2、机架
工作原理:由渐开线齿轮机构演变而来。但轮齿
不布满整个圆周→
锁止弧
从动轮作间歇运动。
特点:结构简单、 匀速传动。
(始末除外)
15.10.2020
19
不完全齿轮机构
内啮合式
15
二、擒纵轮轮机构的类型与应用
固有振动系统型擒纵轮轮机构 ----计时精度高,用于钟表。
无固有振动系统型擒纵轮轮机构---- 结 构 简 单 、 成 本 低 、 计 时 精
度不高,用于自动记录仪、时间
继电器、计数器、定时器、测速
4
6
器、照相机快门和自拍器等。
3’ 1
7 3 2
8 1‘
5
4 1
4
1
lB
K
lB lA-lB
螺母2相对于螺杆1的位移为:
lA
s2=-lBφቤተ መጻሕፍቲ ባይዱ2π
螺母2相对于机架3的位移为:
s =( lA-lB)φ/2π
K向
当差(lA-lB)很小时,s将很小。
这种螺旋机构称为微(差)动螺旋机构,用于测微计(千 分1尺5.10.202)0 、分度机构、调节机构(镗刀微调机构)中。28
偏心楔块式
10
§12-2 槽轮机构
基本结构和工作原理
从动槽轮
主动拨盘转动
圆柱销进入径向槽
从动槽轮转动
锁止弧松开
锁止弧
拨盘转过角21
槽轮转过22
径向槽
圆柱销脱出径向槽 圆柱销
锁止弧
槽轮另一锁止弧被拨盘锁止弧锁住
动画
15.10.2020 拨盘转动、槽轮静止
主动拨盘
11
不同类型 的槽轮机构
15.10.2020
压力机
自动机床转位机构
24
流量计
椭圆齿轮 椭圆齿轮
非圆齿轮
15.10.2020
非线性函数电位机构
25
书心脊背加工联动机构
§12-8 螺旋机构
1. 螺旋机构及其应用
组成:螺杆、螺母、机架。
运动特点:一般情况下是螺杆连续回转,螺母轴向移动。 在γ>φv 时,也可以螺母为作轴向移动,迫 使螺杆转动。
优点:获得很大的减速比和力的增益。 缺点:机械效率较低。
机械原理课程学习指南09

第一章 绪论1. 填空题1)零件是机器中的 单元体;构件是机构中的 单元体。
2)内燃机中的连杆属于 。
A .零件 B.机构 C.构件3)机器与机构的主要区别是: 。
A.机器较机构运动复杂;B.机器能完成有用的机械功或转换能量;C.机器能变换运动形式。
4)一种相同的机构 机器。
A . 只能组成相同的 B.可以组成不同的 C.只能组成一种2.简答题1) 什么是机械、机器、机构、构件、零件?各举一例说明。
2)《机械原理》课程研究的对象与内容是什么?第二章 平面机构的结构分析1. 填空题1)两构件通过点或线接触而构成的运动副为 ;它引入 个约束。
两构件通过面接触而构成的运动副为 ,它引入 个约束。
2)根据平面机构组成原理,任何机构都可看成是由 加 和 组成。
3)机构中相对静止的构件称为 ,机构中按给定运动规律运动的构件称为 。
4)杆组是自由度等于 的运动链。
A .1 B.0 C .原动件数5)某机构为Ⅲ级机构,那么该机构应满足的必要充分条件是 。
A .至少含有一个Ⅲ级杆组 B.至少含有三个基本杆组 C .含有基本机构和二个基本杆组6) 机构中只有一个 。
A .原动件 B.从动件 C .机架7)有两个平面机构的自由度都等于1,现用一个有两铰链的运动构件将它们串成一个平面机构,这时其自由度等于 。
A .1 B.0 C .22. 计算分析题1)画出下图所示各机构的运动简图。
(c) (a)A B C D2)计算下图所示各机构的自由度并判断机构是否具有确定的运动。
(在计算中,如有复合铰链、局部自由度和虚约束应说明)3)下面所示两图分别为一机构的初拟设计方案。
试:计算图示各机构的自由度,如有复合铰链,局部自由度和虚约束需说明。
分析其设计是否合理,如此初拟方案不合理,请用简图表示其修改方案,4)分析右图所示机构的杆组组成,画图表示拆杆组过程并指出各级杆组的级别和机构的级别。
① 若构件1为机架、构件5为原动件,分析机构组成;② 若构件2为机架、构件3为原动件,分析机构组成。
811机械原理
杭州电子科技大学全国硕士研究生入学考试业务课考试大纲考试科目名称:机械原理科目代码:811一、概论了解课程研究对象、内容、作用。
明确机械、机器、机构、构件定义;了解机构的分析与综合概念。
二、平面机构分析掌握平面机构自由度计算,明确运动副、运动链、机构具有确定运动的条件、局部自由度、复合铰链、虚约束等概念。
能绘制机构运动简图。
了解杆组、机构组成原理及其分类方法。
掌握高副低代、机构分析(拆组)知识。
三、平面机构运动分析掌握速度瞬心法及其在机构速度分析中的应用;掌握相对运动图解法及其在机构速度、加速度分析中的应用。
了解用解析法进行运动分析的概念,了解用复数向量法对平面机构进行速度、加速度分析。
四、平面连杆机构及其设计了解平面四杆机构的基本形式、演化和应用。
对曲柄存在的条件、传动角、死点、极位夹角和行程速比系数等有明确的概念。
能按已知连杆三位置、连架杆三对应位置、行程速比系数等三种不同条件来设计平面四杆机构。
五、凸轮机构及其设计了解凸轮机构的分类;对从动件的基本运动规律、从动件位移曲线、凸轮机构的压力角、基圆、偏距等有明确的概念。
理解凸轮基圆及其半径、凸轮转角及其分段、从动件位移(或转角)与凸轮转角的对应关系,能根据已给凸轮机构来确定上述两者对应大小,以及确定压力角大小。
掌握盘形凸轮轮廓曲线设计的图解法,并注意从动件端部为尖底、滚子、平底之间的区别。
六、齿轮机构及其设计了解齿轮机构的分类;理解和掌握平面齿轮机构的齿廓啮合基本定律、渐开线直齿圆柱轮传动的啮合特性(定传动比、可分性、连续啮合传动条件、无侧隙啮合等)、一对齿轮的啮合过程、齿廓工作段、重合度等知识;掌握渐开线标准直齿圆柱齿轮的基本参数和几何尺寸的计算;了解渐开线齿轮的展成原理和根切、最少齿数、变位、变位齿轮等概念。
了解平行轴斜齿圆柱齿轮齿廓曲面的形成、啮合特点,掌握标准斜齿圆柱齿轮传动几何尺寸的计算方法。
了解标准直齿圆锥齿轮的传动特点及其基本几何尺寸。
机械原理习题(参考)(1)

机械原理复习题绪论复习思考题1、试述构件和零件的区别与联系?2、何谓机架、原动件和从动件?第一章机械的结构分析复习思考题1、两构件构成运动副的特征是什么?2、如何区别平面及空间运动副?3、何谓自由度和约束?4、转动副与移动副的运动特点有何区别与联系?5、何谓复合铰链?计算机构自由度时应如何处理?6、机构具有确定运动的条件是什么?7、什么是虚约束?习题1、画出图示平面机构的运动简图,并计算其自由度。
(a)(b) (c)2、一简易冲床的初拟设计方案如图。
设计者的思路是:动力由齿轮1输入,使轴A连续回转;而固装在轴A上的凸轮2与杠杆3组成的凸轮机构将使冲头4上下运动以达到冲压的目的。
试绘出其机构运动简图,分析其运动是否确定,并提出修改措施。
3、计算图示平面机构的自由度;机构中的原动件用圆弧箭头表示。
(a) (b) (c)(d) (e) (f)第二章 平面机构的运动分析复习思考题1、已知作平面相对运动两构件上两个重合点的相对速度12A A V 及12B B V 的方向,它们的相对瞬心P 12在何处?2、当两构件组成滑动兼滚动的高副时,其速度瞬心在何处?3、如何考虑机构中不组成运动副的两构件的速度瞬心?4、利用速度瞬心,在机构运动分析中可以求哪些运动参数?5、在平面机构运动分析中,哥氏加速度大小及方向如何确定?习题1、试求出下列机构中的所有速度瞬心。
(a) (b)(c) (d)2、图示的凸轮机构中,凸轮的角速度ω1=10s-1,R=50mm,l A0=20mm,试求当φ=0°、45°及90°时,构件2的速度v。
题2图凸轮机构题3图组合机构3、图示机构,由曲柄1、连杆2、摇杆3及机架6组成铰链四杆机构,轮1′与曲柄1固接,其轴心为B,轮4分别与轮1′和轮5相切,轮5活套于轴D上。
各相切轮之间作纯滚动。
试用速度瞬心法确定曲柄1与轮5的角速比ω1/ω5。
4、在图示的颚式破碎机中,已知:x D=260mm,y D=480mm,x G=400mm,y G=200mm,l AB=l CE=100mm,l BC=l BE=500mm,l CD=300mm,l EF=400mm,l GF=685mm,ϕ1=45°,ω1=30rad/s 逆时针。
机械原理第9章 螺旋机构、万向联轴器、间歇运动机构

1.棘轮机构的类型及其应用
(1)齿式棘轮机构 齿式棘轮的轮齿一般采用三角形齿、梯形齿 或矩形齿,分为外齿棘轮和内齿棘轮。图9-6a为外齿棘轮机构, 图9-6b为棘条机构,图9-6c为内齿棘轮机构。根据驱动爪的数 目,棘轮机构还可分为单动式棘轮机构和双动式棘轮机构。
Fig.9-6 Tooth ratchet mechanisms(齿式棘轮机构)
Fig.9-12 Geneva wheel mechanisms 1(槽轮机构1)
1.槽轮机构的类型
空间槽轮机构用来传递相交轴的间歇运动。图9-13a为垂直 相交轴间的球面槽轮机构,槽轮呈半球形,主动销轮1、球面槽 轮3以及圆销2的轴线都通过球心,当主动销轮1连续转动时,球 面槽轮3作单向间歇转动。图9-13b为移动型槽轮机构,可实现 圆弧齿条的间歇移动。
Fig.9-4 Double universal joints(双万向联 轴器)
9.3 棘轮机构
图9-5所示的棘轮机构由主动摇杆1、 棘爪2、棘轮3、止回棘爪4和机架等部 分组成。弹簧5用来使止回棘爪4和棘 轮3保持接触。主动摇杆1空套在与棘 轮3固连的从动轴O上,并与棘爪2用 转动副相连。当主动摇杆作逆时针方 向摆动时,棘爪2便插入棘轮3的齿槽 内,推动棘轮转动一定的角度,此时 止回棘爪4在棘轮的齿背上滑过。当主 动摇杆顺时针摆动时,止回棘爪阻止 棘轮顺时针方向转动,棘爪2在棘轮的 齿背上滑过,棘轮3保持静止不动。这 Fig.9-5 Ratchet mechanism(棘轮机构) 1—driving rocker(主动摇杆) 样,当主动件作连续的往复摆动时, 2—driving pawl(棘爪)3—ratchet(棘轮) 棘轮作单向的间歇转动。 4—holding pawl(止回棘爪)5—spring(弹簧)
机械原理第二版课后答案
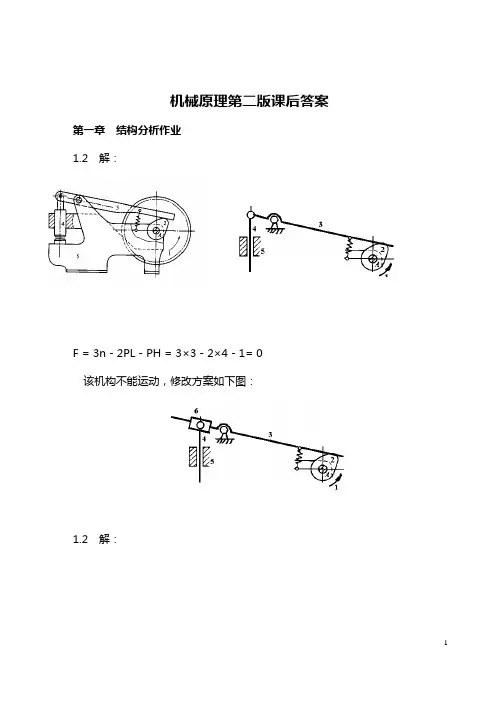
机械原理第二版课后答案第一章结构分析作业1.2 解:F = 3n-2PL-PH = 3×3-2×4-1= 0该机构不能运动,修改方案如下图:1.2 解:(a)F = 3n-2PL-PH = 3×4-2×5-1= 1 A点为复合铰链。
(b)F = 3n-2PL-PH = 3×5-2×6-2= 1B、E两点为局部自由度, F、C两点各有一处为虚约束。
(c)F = 3n-2PL-PH = 3×5-2×7-0= 1 FIJKLM为虚约束。
1.3 解:F = 3n-2PL-PH = 3×7-2×10-0= 11)以构件2为原动件,则结构由8-7、6-5、4-3三个Ⅱ级杆组组成,故机构为Ⅱ级机构(图a)。
2)以构件4为原动件,则结构由8-7、6-5、2-3三个Ⅱ级杆组组成,故机构为Ⅱ级机构(图b)。
3)以构件8为原动件,则结构由2-3-4-5一个Ⅲ级杆组和6-7一个Ⅱ级杆组组成,故机构为Ⅲ级机构(图c)。
(a) (b) (c)第二章 运动分析作业2.1 解:机构的瞬心如图所示。
2.2 解:取作机构位置mmmm l /5=μ图如下图所示。
1.求D 点的速度V D13P D V V =而 25241314==P P AE V V E D ,所以 s mm V V E D /14425241502524=⨯==2. 求ω1s rad l V AE E /25.11201501===ω3. 求ω2因 98382412141212==P P P P ωω ,所以s rad /46.0983825.1983812=⨯==ωω4. 求C 点的速度V Csmm C P V l C /2.10154446.0242=⨯⨯=⨯⨯=μω2.3 解:取作机构位置mmmm l /1=μ图如下图a 所示。
1. 求B2点的速度V B2V B2 =ω1×L AB =10×30= 300 mm/s 2.求B3点的速度V B3V B3 = V B2 + V B3B2 大小 ? ω1×L AB ? 方向 ⊥BC ⊥AB ∥BC取作速度多边mms mm v /10=μ形如下图b 所示,由图量得:mmpb 223= ,所以smm pb V v B /270102733=⨯=⨯=μ由图a 量得:BC=123 mm , 则mmBC l l BC 1231123=⨯=⨯=μ3. 求D 点和E 点的速度V D 、V E利用速度影像在速度多边形,过p 点作⊥CE ,过b 3点作⊥BE ,得到e 点;过e 点作⊥pb 3,得到d 点 , 由图量得:mmpd 15=,mmpe 17=,所以smm pd V v D /1501015=⨯=⨯=μ ,smm pe V v E /1701017=⨯=⨯=μ;smm b b V v B B /17010173223=⨯=⨯=μ4. 求ω3srad l V BC B /2.212327033===ω5. 求nB a 222212/30003010s mm l a ABn B =⨯=⨯=ω6. 求3B aa B3 = a B3n + a B3t = a B2 + aB3B2k + aB3B2τ大小 ω32LBC ? ω12LAB 2ω3VB3B2 ? 方向 B →C ⊥BC B →A ⊥BC ∥BC 22233/5951232.2s mm l a BCn B =⨯=⨯=ω223323/11882702.222s mm V a B B k B B =⨯⨯=⨯=ω取作速度多边mms mm a 2/50=μ形如上图c 所示,由图量得:mmb 23'3=π ,mmb n 20'33=,所以233/11505023's mm b a a B =⨯=⨯=μπ2333/10005020's mm b n a at B =⨯=⨯=μ7. 求3α233/13.81231000s rad l a BC tB ===α8. 求D 点和E 点的加速度aD 、a E利用加速度影像在加速度多边形,作e b 3'π∆∽CBE ∆, 即BE eb CEeCBb 33''==ππ,得到e 点;过e 点作⊥3'b π,得到d 点 , 由图量得:mm e 16=π,mmd 13=π,所以2/6505013s mm d a a D =⨯=⨯=μπ ,2/8005016s mm e a a E =⨯=⨯=μπ 。
机械原理 第4版 第一章 机构的结构设计

(2)运动副符号
运动副常用规定的简单符号来表达(GB4460-84)。 各种常用运动副模型 常用运动副的符号表
3.运动链
构件通过运动副的联接而构成的相对可动的系统。
闭式运动链(简称闭链) 开式运动链(简称开链)
2
3
1
4
平面闭式运动链
2 3
1 4
空间闭式运动链
23
1
4
平面开式运动链
4
3
5
2 1
空间开式运动链
右图所示为一铰链四杆机构,该机构 具有4个构件,活动构件数n为3,低副数 PL=4,高副数PH=0。根据机构自由度计算 公式,该机构的自由度为
F=3n-2PL-PH=3×3-2×4-0=1
此机构的自由度为1,即机构中各构件 相对于机架所能有的独立运动数目为1。
通常机构的原动件都是用转动副和移 动副与机架相联,因此每一个原动件只能 输入一个独立运动。
为了表明机器的组成状况和结构特征,不按严格
比例来绘制的简图通常称为机构示意图。
常用机构构件、运动副代表符号
双副构件 (一个构件和两个外副)
注:点划线表示与其联 接的其他构件
双副构件 (一个构件和两个外副)
三副构件 (一个构件和三个外副)
三副构件 (一个构件和三个外副)
原动机
二)、机构运动简图的绘制
空间闭式运动链
23
1
4
平面开式运动链
4
3
5
2 1
空间开式运动链
机构的组成(4/4)
机构 具有固定构件的运动链称为机构。
2 从动件
机 架 ——机构中的固定构件; 一般机架相对地面固定不动, 但当机 构安装在运动的机械上时则是运动的。
机械原理知识点归纳总结
第一章绪论基本概念:机器、机构、机械、零件、构件、机架、原动件和从动件;第二章平面机构的结构分析机构运动简图的绘制、运动链成为机构的条件和机构的组成原理是本章学习的重点;1. 机构运动简图的绘制机构运动简图的绘制是本章的重点,也是一个难点;为保证机构运动简图与实际机械有完全相同的结构和运动特性,对绘制好的简图需进一步检查与核对运动副的性质和数目来检查;2.运动链成为机构的条件判断所设计的运动链能否成为机构,是本章的重点;运动链成为机构的条件是:原动件数目等于运动链的自由度数目;机构自由度的计算错误会导致对机构运动的可能性和确定性的错误判断,从而影响机械设计工作的正常进行;机构自由度计算是本章学习的重点;准确识别复合铰链、局部自由度和虚约束,并做出正确处理;1 复合铰链复合铰链是指两个以上的构件在同一处以转动副相联接时组成的运动副;正确处理方法: k个在同一处形成复合铰链的构件,其转动副的数目应为k-1个;2 局部自由度局部自由度是机构中某些构件所具有的并不影响其他构件的运动的自由度;局部自由度常发生在为减小高副磨损而增加的滚子处;正确处理方法:从机构自由度计算公式中将局部自由度减去,也可以将滚子及与滚子相连的构件固结为一体,预先将滚子除去不计,然后再利用公式计算自由度;3 虚约束虚约束是机构中所存在的不产生实际约束效果的重复约束;正确处理方法:计算自由度时,首先将引入虚约束的构件及其运动副除去不计,然后用自由度公式进行计算;虚约束都是在一定的几何条件下出现的,这些几何条件有些是暗含的,有些则是明确给定的;对于暗含的几何条件,需通过直观判断来识别虚约束;对于明确给定的几何条件,则需通过严格的几何证明才能识别;3. 机构的组成原理与结构分析机构的组成过程和机构的结构分析过程正好相反,前者是研究如何将若干个自由度为零的基本杆组依次联接到原动件和机架上,以组成新的机构,它为设计者进行机构创新设计提供了一条途径;后者是研究如何将现有机构依次拆成基本杆组、原动件及机架,以便对机构进行结构分类;第三章平面机构的运动分析1.基本概念:速度瞬心、绝对速度瞬心和相对速度瞬心数目、位置的确定,以及“三心定理”;2.瞬心法在简单机构运动分析上的应用;3.同一构件上两点的速度之间及加速度之间矢量方程式、组成移动副两平面运动构件在瞬时重合点上速度之间和加速度的矢量方程式,在什么条件下,可用相对运动图解法求解4.“速度影像”和“加速度影像”的应用条件;5.构件的角速度和角加速度的大小和方向的确定以及构件上某点法向加速度的大小和方向的确定;6.哥氏加速度出现的条件、大小的计算和方向的确定;第四章平面机构的力分析1.基本概念:“静力分析”、“动力分析”及“动态静力分析” 、“平衡力”或“平衡力矩”、“摩擦角”、“摩擦锥”、“当量摩擦系数”和“当量摩擦角”引入的意义、“摩擦圆”;2.各种构件的惯性力的确定:①作平面移动的构件;②绕通过质心轴转动的构件;③绕不通过质心的轴转动的构件;④作平面复合运动的构件;3.机构的动态静力分析的方法和步骤;4.总反力方向的确定:根据两构件之间的相对运动或相对运动的趋势方向,正确地确定总反力的作用方向是本章的难点之一;移动副斜面摩擦、槽面摩擦:总反力Rxy 总是与相对速度vyx之间呈90°+φ的钝角;斜面摩擦问题的分析方法是本章的重点之一;槽面摩擦问题可通过引入当量摩擦系数及当量摩擦角的概念,将其简化为平面摩擦问题;运动副元素的几何形状不同,引入的当量摩擦系数也不同,由此使得运动副元素之间的摩擦力不同;转动副:总反力Rxy 总是与摩擦圆相切;它对铰链中心所形成的摩擦力矩Mfxy=Rxy·ρ;方向与相对角速度ωyx 的方向相反;Rxy的确切方向需从该构件的力平衡条件中得到;第五章机械的效率和自锁1.基本概念:“自锁”;2.“机构效率”和“损失系数”以及具体机构效率的计算方法;3.“自锁”与“不动”这两个概念有何区别“不动”的机构是否一定“自锁”机构发生自锁是否一定“不动”为什么4. 自锁现象及自锁条件的判定无论驱动力多大,机械都无法运动的现象称为机械的自锁;其原因是由于机械中存在摩擦力,且驱动力作用在某一范围内;一个自锁机构,只是对于满足自锁条件的驱动力在一定运动方向上的自锁;而对于其他外力,或在其他运动方向上则不一定自锁;因此,在谈到自锁时,一定要说明是对哪个力,在哪个方向上自锁;自锁条件可用以下3种方法求得:1对移动副,驱动力位于摩擦角之内;对转动副,驱动力位于摩擦圆之内;2 令工作阻力小于零来求解;采用图解解析法或解析法求出工作阻力与主动力的数学表达式,然后再令工作阻力小于零,即可求出机构的自锁条件;3 利用机械效率计算式求解,即令η<0;第六章机械的平衡本章的重点是刚性转子的平衡设计;1. 刚性转子的平衡设计根据直径D与轴向宽度b之比的不同,刚性转子可分为两类:1 当b / D≤时,可以将转子上各个偏心质量近似地看作分布在同一回转平面内,其惯性力的平衡问题实质上是一个平面汇交力系的平衡问题;2 当b /D >时,转子的轴向宽度较大,首先应在转子上选定两个可添加平衡质量的、且与离心惯性力平行的平面作为平衡平面,然后运用平行力系分解的原理将各偏心质量所产生的离心惯性力分解到这两个平衡平面上;这样就把一个空间力系的平衡问题转化为两平衡平面内的平面汇交力系的平衡问题;2. 刚性转子的平衡试验当b / D≤时,可在平衡架上进行静平衡试验;当b /D >时,则需要在动平衡机上进行动平衡试验;第七章机械的运转及其速度波动的调节本章主要研究两个问题:一是确定机械真实的运动规律;二是研究机械运转速度的波动调节;1. 机械的运转过程机械在外力作用下的运转过程分为启动、稳定运转和停车等3个阶段;注意理解3个阶段中功、能量和机械运转速度的变化特点;2. 机械的等效动力学模型1 对于单自由度的机械系统,研究机械的运转情况时,可以就某一选定的构件即等效构件来分析,将机械中所有构件的质量、转动惯量都等效地转化到这一构件上,把各构件上所作用的力、力矩也都等效地转化到等效构件上,然后列出等效构件的运动方程式来研究其运动规律;这就是建立所谓的等效动力学模型的过程;2 建立机械系统等效动力学模型时应遵循的原则是:使机械系统在等效前后的动力学效应不变,即① 动能等效:等效构件所具有的动能,等于整个机械系统的总动能;② 外力所做的功等效:作用在等效构件上的外力所做的功,等于作用在整个机械系统中的所有外力所做功的总和;3. 机械速度波动的调节方法1 周期性速度波动的机械系统,可以利用飞轮储存能量和释放能量的特性来调节机械速度波动的大小;飞轮的作用就是调节周期性速度的波动范围和调节机械系统能量;2 非周期性速度波动的机械系统,不能用飞轮进行调节;当系统不具有自调性时,则需要利用调速器来对非周期性速度波动进行调节;4. 飞轮设计1 飞轮设计的基本问题,是根据等效力矩、等效转动惯量、平均角速度,以及机械运转速度不均匀系数的许用值来计算飞轮的转动惯量;无论等效力矩是哪一种运动参数的函数关系,最大盈亏功必然出现在ωmax 和ωmin所在两位置之间;2 飞轮设计中应注意以下2个问题:① 为减小飞轮转动惯量即减小飞轮的质量和尺寸,应尽可能将飞轮安装在系统的高速轴上;② 安装飞轮只能减小周期性速度波动,但不能消除速度波动;第八章平面连杆机构及其设计1. 平面四杆机构的基本型式及其演化方法铰链四杆机构可以通过4种方式演化出其他形式的四杆机构:①取不同构件为机架;②改变构件的形状和尺寸;③运动副元素的逆换;④运动副的扩大;2. 平面连杆机构的工作特性1 急回特性有时某一机构本身并无急回特性,但当它与另一机构组合后,此组合后的机构并不一定亦无急回特性;机构有无急回特性,应从急回特性的定义入手进行分析;2 压力角和传动角压力角是衡量机构传力性能好坏的重要指标;对于传动机构,应使其α角尽可能小γ尽可能大;连杆机构的压力角或传动角在机构运动过程中是不断变化的,在从动件的一个运动循环中,α角存在一个最大值αmax ;在设计连杆机构时,应注意使αmax≤α;3 死点位置此处应注意:“死点”、“自锁”与机构的自由度F≤0的区别;自由度小于或等于零,表明该运动链不是机构而是一个各构件间根本无相对运动的桁架;死点是在不计摩擦的情况下机构所处的特殊位置,利用惯性或其他办法,机构可以通过死点位置,正常运动;自锁是指机构在考虑摩擦的情况下,当驱动力的作用方向满足一定的几何条件时,虽然机构自由度大于零,但机构却无法运动的现象;死点、自锁是从力的角度分析机构的运动情况,而自由度是从机构组成的角度分析机构的运动情况;3. 平面连杆机构的设计曲柄摇杆机构、曲柄滑块机构、导杆机构平面连杆机构运动设计常分为三大类设计命题:刚体导引机构的设计、函数生成机构的设计和轨迹生成机构的设计;在设计一个四杆机构使其两连架杆实现预定的对应角位置时,可以用“刚化反转法”求解此四杆机构;这个问题是本章的难点之一;第九章凸轮机构及其设计本章的重点是凸轮机构的运动设计;1. 凸轮机构的类型及其特点2. 从动件运动规律的选择或设计运动规律:a:名词术语:推回程运动角、远近休止角、推程、基圆等;b:常用的运动规律:方程式的推导仅要求等速、运动线图及其变化规律、运动特点刚柔性冲击及其发生的位置、时刻和应用的场合;c:运动规律的选择依据:满足工作对从动件特殊的运动要求;满足运动规律拼接的边界条件,即各段运动规律的位移、速度和加速度值在连接点处应分别相等;使最大速度和最大加速度的值尽可能小;3. 凸轮廓线的设计凸轮廓线设计的反转法原理是本章的重点内容之一;无论是用图解法还是解析法设计凸轮廓线,所依据的基本原理都是反转法原理;4. 凸轮基本尺寸的确定a:压力角:定义、不同位置时机构压力角的确定以及对压力角所提出限制的原因αmax 不超过许用压力角αb:基圆半径:确定原则:αmax ≤α或者ρmin≥ρ=3~5 mmc:滚子半径:取决于凸轮轮廓曲线的形状,对于内凹的曲线形状,保证最大压力角αmax 不超过许用压力角α;对于外凸的曲线形状,保证凸轮实际廓线的最小曲率半径ρa min = ρmin-rr≥ 3~5 mm,以避免运动失真和应力集中;运动失真:增大基圆半径、减小滚子半径以及改变机构的运动规律;d平底尺寸:图解法:l=2lmax+5~7mm解析法:l=2|ds/dδ|max+5~7mm5. 凸轮机构的分析在设计移动滚子从动件盘形凸轮机构时,若发现其压力角超过了许用值,可以采取以下措施:1 增大凸轮的基圆半径r;2 选择合适的从动件偏置方向;在设计凸轮机构时,若发现采用对心移动从动件凸轮机构推程压力角过大,而设计空间又不允许通过增大基圆半径的办法来减小压力角时,可以通过选取从动件适当的偏置方向,以获得较小的推程压力角;即在移动滚子从动件盘形凸轮机构的设计中,选择偏置从动件的主要目的,是为了减小推程压力角;当出现运动失真现象时,可采取以下措施:1 修改从动件的运动规律;2 当采用滚子从动件时,滚子半径必须小于凸轮理论廓线外凸部分的最小曲率半径ρmin ,通常取rr≤ρmin;若由于结构、强度等因素限制,rr不能取得太小,而从动件的运动规律又不允许修改时,则可通过加大凸轮的基圆半径rb,从而使凸轮廓线上各点的曲率半径均随之增大的办法来避免运动失真;对于移动平底从动件盘形凸轮机构来说,偏距e并不影响凸轮廓线的形状,选择适当的偏距,主要是为了减轻从动件在推程中过大的弯曲应力;第十章齿轮机构及其设计渐开线直齿圆柱齿轮机构的传动设计是本章的重点;1. 易混淆的概念本章的特点是名词、概念多,符号、公式多,理论系统性强,几何关系复杂;学习时要注意清晰掌握主要脉络,对基本概念和几何关系应有透彻理解;以下是一些易混淆的概念;1 法向齿距与基圆齿距2 分度圆与节圆3 压力角与啮合角4 标准齿轮与零变位齿轮5 变位齿轮与传动类型6 齿面接触线与啮合线7 理论啮合线与实际啮合线8 齿轮齿条啮合传动与标准齿条型刀具范成加工齿轮2. 什么是节点、节线、节圆以及齿廓啮合基本定律定传动比的齿廓曲线的基本要求3. 渐开线齿廓:形成、特性以及其在传动过程中的优点;4. 标准齿轮:概念、名称符号、基本参数以及几何尺寸;5. 渐开线直齿圆柱齿轮的正确啮合条件、安装条件和连续啮合传动条件;6. 标准齿轮的标准安装中心距,标准安装有什么特点;非标准安装中心距,非标准安装有什么特点;7. 齿轮的变位修正:渐开线齿轮的切制方法仿形法和范成法及其原理;加工标准齿轮的条件、轮齿齿廓的根切定义、条件以及不发生根切的最少齿数Zmin 变位修正法:为了切制齿数少于17且不发生根切的齿轮、在无齿侧间隙的条件下拼凑中心矩以及改善传动性能强度性能和啮合性能所采用的改变刀具与轮坯相对位置的加工方法;变位齿轮:正变位、负变位齿轮的概念以及与标准齿轮的尺寸差别;8. 斜齿轮:渐开线螺旋曲面齿廓的形成、基本参数端面与法面参数的关系以及几何尺寸的计算;9. 斜齿轮传动:正确啮合条件、中心矩条件和连续传动条件;10. 斜齿轮的当量齿轮和当量齿数:概念、意义和作用;11. 直齿圆锥齿轮:基本参数和尺寸特点;圆锥齿轮传动的背锥、当量齿轮、当量齿数;第十一章齿轮系及其设计本章的重点是轮系的传动比计算和轮系的设计;1 定轴轮系虽然定轴轮系的传动比计算最为简单,但它却是本章的重点内容之一;定轴轮系传动比的大小,等于组成轮系的各对啮合齿轮中从动轮齿数的连乘积与主动轮齿数的连乘积之比,关于定轴轮系中主、从动轮转向关系的确定有3种情况;1 轮系中各轮几何轴线均互相平行:在这种情况下,可用-1m来确定轮系传动比的正负号,m为轮系中外啮合的对数;2 轮系中齿轮的几何轴线不都平行,但首末两轮的轴线互相平行:仍可用正、负号来表示两轮之间的转向关系:二者转向相同时,在传动比计算结果中标以正号;二者转向相反时,在传动比计算结果中标以负号;需要特别注意的是,这里所说的正负号是用在图上画箭头的方法来确定的,而与-1m无关;3 轮系中首末两轮几何轴线不平行:首末两轮的转向关系不能用正、负号来表示,而只能用在图上画箭头的方法来表示;2 周转轮系周转轮系的传动比计算是本章的重点内容之一;,使系杆周转轮系传动比计算的基本思路:假想给整个轮系加上一个公共的角速度-ωH固定不动,将周转轮系转化成一个假想的定轴轮系再进行传动比或者运动参量的求解;3 混合轮系混合轮系传动比计算既是本章的重点,也是本章的难点;混合轮系传动比计算的基本思路:首先,将各个基本轮系正确地划分开来,分别列出计算各基本轮系传动比的关系式,然后找出各基本轮系之间的联系,最后将各个基本轮系传动比关系式联立求解;第十二章其它常用机构及其设计本章的重点是掌握各种常用间歇运动机构棘轮机构、槽轮机构、螺旋机构和万向铰链机构的工作原理、结构组成、运动特点和功能,并了解其适用的场合,以便在进行机械系统方案设计时,能够根据工作要求正确地选择执行机构的型式;。
机械原理知识的应用实例
机械原理知识的应用实例简介机械原理是一门关于机械系统中力和运动之间相互作用关系的科学。
它研究机械系统中各种机械装置的设计、分析和运动特性等问题。
本文将通过展示几个具体的机械原理知识应用实例,来帮助读者更好地理解这门学科的实际应用。
实例一:杠杆的应用杠杆是机械原理中最基本的装置之一,它主要用于调节力的大小和方向。
以下是几个杠杆的应用实例:•制动器:在车辆的制动系统中,杠杆通常被用于增大踏板的力量,从而增强制动效果。
杠杆的原理使得小力量可以产生较大的制动力,提高了制动器的性能。
•钳子:钳子是一种常见的手工工具,它使用杠杆原理来将力集中在一个小的区域上,从而增加夹持物品的力度。
通过改变杠杆的长度,可以实现力的调节。
•蒸汽锤:蒸汽锤是一种利用杠杆原理工作的机械设备。
通过使用杠杆,可以将蒸汽的压力转换为锤头的冲击力,用于打击金属等材料。
这些实例展示了杠杆在不同领域的应用,通过合理利用杠杆原理,可以实现力量的放大和方向的改变。
实例二:齿轮传动的应用齿轮传动是一种常见且重要的机械传动方式,它通过齿轮之间的啮合来传递力和使运动传递。
以下是几个齿轮传动的应用实例:•变速器:在汽车中,变速器是一个使用齿轮传动的装置,它可以根据车速和负载的不同,调整发动机产生的转速,从而使车辆以最佳状态行驶。
•机械钟表:机械钟表中的齿轮传动用于控制指针的运动。
通过不同大小的齿轮组合,可以实现小时、分钟和秒的准确显示。
•工业机械:在工业生产中,齿轮传动被广泛应用于各种设备,如机床、工作台、输送装置等。
齿轮传动的可靠性和高效性使其成为许多机械设备的首选传动方式。
上述实例表明,齿轮传动在各行各业中均具有广泛的应用,能够实现稳定的力传递和运动控制。
实例三:连杆机构的应用连杆机构是一组连杆和铰链连接的零件,常用于构建运动和力的传递机构。
以下是几个连杆机构的应用实例:•发动机:内燃发动机中的连杆机构将活塞运动转换为曲轴的旋转运动。
通过连杆机构,发动机可以将活塞的上下直线运动转化为曲轴的旋转运动,从而产生动力。
机械原理包含课后答案
第一章绪论一、教学要求(1)明确本课程研究的对象和内容,及其在培养机械类高级工程技术人才全局中的地位、任务和作用。
(2)对机械原理学科的发展现状有所了解。
二、主要内容1.机械原理课程的研究对象机械原理(Theory of Machines and Mechanisms)是以机器和机构为研究对象,是一门研究机构和机器的运动设计和动力设计,以及机械运动方案设计的技术基础课。
机器的种类繁多,如内燃机、汽车、机床、缝纫机、机器人、包装机等,它们的组成、功用、性能和运动特点各不相同。
机械原理是研究机器的共性理论,必须对机器进行概括和抽象内燃机与机械手的构造、用途和性能虽不相同,但是从它们的组成、运动确定性及功能关系看,都具有一些共同特征:1)人为的实物(机件)的组合体。
2)组成它们的各部分之间都具有确定的相对运动。
3)能完成有用机械功或转换机械能。
机构是传递运动和动力的实物组合体。
最常见的机构有连杆机构、凸轮机构、齿轮机构、间歇运动机构、螺旋机构、开式链机构等。
它们的共同特征是:(1)人为的实物(机件)的组合体。
(2)组成它们的各部分之间都具有确定的相对运动。
2.机械原理课程的研究内容1、机构的分析1)机构的结构分析(机构的组成、机构简图、机构确定运动条件等);2)机构的运动分析(机构的各构件的位移、速度和加速度分析等);3)机构的动力学分析(机构的受力、效率、及在外力作用下机构的真实运动规律等);2、机构的综合(设计):创新的过程1)常用机构的设计与分析(连杆机构、凸轮机构、齿轮机构、常用间歇机构等);2)传动系统设计(选用、组装、协调机构)通过对机械原理课程的学习,应掌握对已有的机械进行结构、运动和动力分析的方法,以及根据运动和动力性能方面的设计要求设计新机械的途径和方法。
3 机械原理课程的地位和作用机械原理是以高等数学、物理学及理论力学等基础课程为基础的,研究各种机械所具有的共性问题;它又为以后学习机械设计和有关机械工程专业课程以及掌握新的科学技术成就打好工程技术的理论基础。
机械原理 第1章-平面机构
F 3 7 2 10 1
F 3 10 2 14 2
教本P25题1-27 a,b,c----求自度
F 3 7 2 10 1
29
F=3*6-2*8-1=1
注意有局部自由度, 大小凸轮是同一体 F=3*9-2*12-2=1
F=3*4-2*4-2=2
F 3 4 2 5 2
上图中,机构的自 由度为:F 33 2 4 源自1上图中,机构的自由 度为:
而主动件数2,F小 于 2 ,当主动件 1 和 3 都如图转动时,杆 件 2 可能损坏,其运 动也不能确定。
F 3 4 2 6 0
自由度为0,机构变 成了桁架,它的构件 之间不可能产生相对 运动。
从上图中可看出,高副低代构件都是包含一个构件两个低副,总的自由试 19 是-1,即限制了一个自由度,相当于一个高副。
高副低代例
图1-17 高副低代
图1-18高副低代 应注意,这些替代 中,只是在此瞬时 位置是正确的,如 果变化位置,则替 代也要发生变化。 另外替代后,活动 构件数和运动副数 与原构件也可能变 化了。
(b)去除局部自由度和虚 约束后的运动简图
F 3 8 2 1111 1
16
椭圆仪的虚约束分 析:不管什虚约束,首 先要把不起约束作 用的构件找出来,这 个构件就是虚约束, 然后去掉这个构件 来计算自度. 右图中,由于 AB=DB=BC,所以当 AB杆绕A点转动 时,C点始终会沿X线 移动,所以滑块3对C 图1-13 椭圆仪 点不起约束作用,滑 块3是虚约束去掉.这活动构件有:滑块4,杆2,杆1,即n=3;转动副 有A 、B、D,移动副有4(滑块),即PL=4,这样椭圆仪的 17 自由度:F=3n-2PL-PH=3*3-2*4=1