
SANO爬楼机爬梯轮椅
轮椅使用方法
轮椅使用方法
以下是轮椅的使用方法:
1.展开:将轮椅推展开,注意不要用力过猛,以免损坏部件。
2.固定脚踏板:将脚踏板调整到合适的位置,并用脚踩住踏板,确
保稳固。
3.调整把手:根据个人身高和习惯,调整把手的高度和角度,以保
证舒适性和操控性。
4.开车锁:轻轻拉动轮椅两侧的车闸,打开车轮刹车。
5.推行:稳定轮椅后,用双手握住把手,双臂自然弯曲,通过腰、
背、臂、腿的协同用力,平稳推行轮椅。
6.转向:在转向时,应先转动头部,观察前方情况,同时用双手握
住把手,自然转向。
7.停车与上锁:需要停止推行时,重新拉动车闸,将车轮刹住。
如
果需要长时间停车,应使用驻立刹车将轮椅固定住。
8.收起:需要收起轮椅时,应先检查轮椅及配件是否完好无损。
然
后按照厂商提供的说明书步骤进行折叠和收纳。
9.定期检查:定期检查轮椅的轮胎、轴承、链条等易损件是否完好
无损,及时更换损坏的部件。
10.维护与保养:保持轮椅的清洁和干燥,避免阳光直射和潮湿环境。
定期给轴承和链条上油,保持轮椅的良好运转。
以上是轮椅的基本使用方法,具体操作可能因品牌和型号而有所不同。
初次使用轮椅时,建议仔细阅读使用说明书,并在熟练人士的指导下进行操作。
轮椅(医学PPT课件)

凝胶垫(Gel cushions)
均压作用好;但透气、吸湿性差,最好配 合羊皮垫使用。
纤维垫(fibre-filled cushions)
柔软易滑移,有一定的透气性、散热性、 散湿性,与泡沫塑料座垫配合使用效果更 好。
充气垫(air filled cushions)
具有很好的均压性、透气性及散热性;有 助于稳定坐姿,长时间使用还可改善或修 正不正确的坐姿;能修补,可擦洗。
(GB/T 16432-2004/ISO 9999:2002 )
轮椅的类型
由护理者手动的轮 外部动力由护理者
椅
操纵的轮椅
双手后轮驱动轮椅 手动转向的电动轮
双手前轮驱动轮椅 椅
双手摆杆驱动轮椅 动力转向的电动轮
单侧驱动无动力轮 椅
椅 脚驱动轮椅
机动轮椅 轮椅系统
波状轮廓座位(Custom Contoured Seating)
各种垫的作用
增加承重面积,降低局部压强,均匀分配 压力,预防皮肤擦伤和压疮。
提供足够的承托,使乘坐舒适,坐姿稳定。
各种垫应具备的条件
软硬适中,易于保持坐姿稳定; 具有良好的均压性、透气性、散热性和吸
湿性; 便于清洁。
充水垫(water filled cushions)
均压性好,可降低皮肤组织温度,预防压 疮形成;但扎破后易漏,移动时有水声。
羊皮垫(sheepskins cushion)
有良好的透气性、吸湿性、散热性及舒适 性,适于制作各种衬垫。
各种类型的座垫、靠背垫、扶手垫
轮椅桌
嵌插在轮椅上从事各种日常活动。
轮胎(tyre)
种类 实心轮胎
充气轮胎
轮椅升降机
5. 平台召唤操作装置
楼梯升降机一般都采用微机控制方 式,对升降平台的动作实现各种自动控制, 包括平台的自动收放、护栏的自动收放、 平台的召唤和返回。按照操作方式,平 台召唤操作有自助式操作和他助式操作 两种方式。
7.安全装置 轮椅升降机的安全装置主要包 括限速器开关、侧板开关、底板开 关、护栏开关、限位开关、极限开 关、抱闸装置、旁通开关等。
3. 导轨 导轨固定在楼梯表面。导轨和支撑件采用钢铁制作,表面应具 有很好的防锈蚀性能。
轮椅升降机
1.1 轮椅升降机ຫໍສະໝຸດ 构造4. 轮椅平台控制盒轮椅平台控制盒放置在轮椅升降机 的内部,包括电机、蓄电池 (直流驱动)、 主电源开关、上行继电器、下行继电器、 中间继电器、时间继电器等。
6. 充电装置
对于直流驱动的轮椅升降机,应设置 充电装置。充电装置将交流电整流成直 流电后给蓄电池充电。当蓄电池电压过 低时,升降机运行时会发出蜂鸣信号。此 时应立即使升降机驶向充电点,并尽可能 向下方行驶,以方便升降机充电。
轮椅升降机
1.2 轮椅升降机的操作
2.运行前检查 (1)检查平台所在端站附近的电源盒,有一个绿色指示灯
和一个黄色指示灯。绿灯亮表示供电正常,黄灯显示充电情况。 黄灯快速闪烁表示正在充电,慢速闪烁或常亮表示电已充满。
(2)确认导轨及楼梯上无障碍物。
谢谢观看!
轮椅升降机
轮椅升降机
1.1 轮椅升降机的构造
图2-15轮椅升降机
轮椅升降机安装在城市轨道交通车站出入口或站台至 站厅处,属于车站无障碍设备设施的一部分,为乘坐轮椅 的残疾人提供进出站服务。露天出入口应采用室外型轮椅 升降机。
轮椅升降机是楼梯升降机的一种。从服务功能上,楼 梯升降机可分为座椅式和轮椅平台式两种类型。座椅式楼 梯升降机主要为行动不便者提供上下楼梯的服务。轮椅平 台式楼梯升降机主要为使用轮椅者提供上下楼梯的服务, 其一般结构形式如图2-15所示。公共场所一般选用轮椅 平台式楼梯升降机,即轮椅升降机。
轮椅的基本结构(图示1).
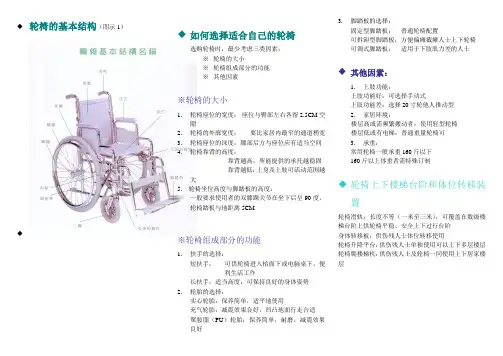
◆轮椅的基本结构(图示1)◆◆如何选择适合自己的轮椅选购轮椅时,最少考虑三类因素:※轮椅的大小※轮椅组成部分的功能※其他因素※轮椅的大小1.轮椅座位的宽度:座位与臀部左右各留2.5CM空隙2.轮椅的外廓宽度:要比家居内最窄的通道稍宽3.轮椅座位的深度:膝部后方与座位应有适当空间4.轮椅靠背的高度:靠背越高:所能提供的承托越稳固靠背越低:上身及上肢可活动范围越大5. 轮椅坐位高度与脚踏板的高度:一般要求使用者的双膝踝关节在坐下后呈90度,轮椅踏板与地距离5CM※轮椅组成部分的功能1.扶手的选择:短扶手:可供轮椅进入枱面下或电脑桌下,便利生活工作长扶手:适当高度,可保持良好的身体姿势2.轮胎的选择:实心轮胎:保养简单,适平地使用充气轮胎:减震效果良好,凹凸地面行走合适聚胺脂(PU)轮胎:保养简单,耐磨,减震效果良好3.脚踏板的选择:固定型脚踏板:普通轮椅配置可拆卸型脚踏板:方便偏瘫截瘫人士上下轮椅可调式脚踏板:适用于下肢肌力差的人士◆其他因素:1.上肢功能:上肢功能好:可选择手动式上肢功能差:选择20寸轮他人推动型2.家居环境:楼层高或需频繁搬动者:使用轻型轮椅楼层低或有电梯:普通重量轮椅可3.承重:常用轮椅一般承重160斤以下160斤以上体重者需特殊订制◆轮椅上下楼梯台阶和体位转移装置轮椅滑轨:长度不等(一米至三米),可覆盖在数级楼梯台阶上供轮椅平稳、安全上下过行台阶身体转移板:供伤残人士体位转移使用轮椅升降平台:供伤残人士单独使用可以上下多层楼层轮椅爬楼梯机:供伤残人士及轮椅一同使用上下居家楼层。
一种轮椅爬楼梯辅助装置的设计

陕西理工大学学报!自然科学版)Journal of Shaanxi University of TechnoloZy ( Natural Sciencc Edition)2021年4月第37卷第2期Apo.2021VoL37 No. 2引用格式:王燕燕,徐西凡,王长乾,等•一种轮椅爬楼梯辅助装置的设计[J ] •陕西理工大学学报(自然科学版),2021,37(2) & 18-22.一种轮椅爬楼梯辅助装置的设计王燕燕",徐西凡,王长乾,吴 啥,张港港(陕西理工大学机械工程学院,陕西汉中723000)摘要:针对居住在复式及无电梯楼层中行动不便的住户或老年人上下楼的需要,设计了一 种轮椅爬楼梯的辅助装置。
介绍了装置的总体方案与结构设计,采用可程控的伺服电机驱动, 两个推动气缸连接两个工业吸盘,实现轮椅的连续交替爬楼梯。
基于ADAMS 构建出虚拟样 机模型并进行运动仿真,在爬楼过程对其重心运动轨迹和重心合速度曲线分析,装置运行平 稳,爬楼过程呈周期性变化。
仿真结果表明,整套装置运作正常,能够达到预期功能。
关键词:爬楼;结构设计;气动;仿真;ADAMS中图分类号:TH138.9 文献标识码:A 文章编号:2096N998(2021 )02-0018-05当前我国人口的老龄化趋势不断上升,同时也存在部分因疾病和受伤造成的下肢损伤的人群,对于 这些人的出行,轮椅是重要的辅助行动工具id 。
电动轮椅的出现代替了传统的手动轮椅成为行动不便 人群的主要辅助行动工具,这虽然很大程度上解决了轮椅动力的问题,但是传统的轮椅只能实现平地行 驶,遇到较差路况或有台阶时很难使用,同时国内的住宅还存在许多没有电梯的老式、复式楼房,因此这 些人群上下楼成为了一个较为棘手的问题。
国外相对于国内的房屋建筑个性化更为突出,轮椅上下楼梯技术的研究应用更加广泛。
目前国内 市场上已有多种适用于各种楼梯的爬楼轮椅,常见的有3种辅助爬楼轮椅:履带式、星轮式和腿式⑶,但 都存在一定的缺点)履带式爬楼轮椅由于重量大、体积大,在平地上行走对能量消耗较大,所以续航能 力弱;星轮式爬楼轮椅体积小巧、动作灵活,但没有防滑制动装置,存在一定的安全隐患,且工作时振动 较大,无法用于平地行驶;腿式爬楼轮椅上下楼梯和平地运动相对于前两种轮椅都有较大的优势,但难 点在于控制开发难度较高,技术较难掌握,因此价格昂贵,不适用于我国大面积市场[4-c ]。
爬楼自行轮椅设计论文

毕业设计(论文)题目:爬楼自行轮椅设计学院:专业名称:机械设计制造及其自动化班级学号:学生姓名:指导教师:二 0 二四年五月目录目录 (2)1 前言 (3)1.1 课题研究原因和意义 (3)1.1.1 课题研究的原因 (3)1.1.2 课题研究的意义 (3)1.2 目前国内外研究状况.................................................................................... 错误!未定义书签。
1.2.1 履带式................................................................................................ 错误!未定义书签。
1.2.2轮组式................................................................................................ 错误!未定义书签。
1.2.3 腿式.................................................................................................... 错误!未定义书签。
1.2.4 复合式................................................................................................ 错误!未定义书签。
1.3 目前研究中所存在问题................................................................................ 错误!未定义书签。
2 总体方案设计.............................................................................................................. 错误!未定义书签。
轮椅使用的操作流程
轮椅使用的操作流程
使用轮椅的操作流程如下:
1. 打开轮椅的刹车:轮椅一般配有手动刹车。
将刹车手柄拉起使轮椅固定。
2. 坐入轮椅:背对轮椅,将臀部缓慢放在座位上,然后一边转身,一边将腿伸直放在脚踏上。
3. 调整座位:根据个人需要,可以使用侧拉杆或手柄来调整座位的高度和角度,并确保舒适。
4. 使用手推轮:手推轮是轮椅后方的两个大轮,用于推动轮椅。
将手放在手推轮的轮胎上,用手臂的力量来推动轮椅。
5. 转弯:要转弯,可以在手推轮上施加不同的力量。
6. 过门槛和障碍物:在遇到门槛、地毯或其他障碍物时,可以使用手推轮前方的小轮来克服。
7. 上下楼梯:对于上下楼梯,需要使用辅助设备或他人帮助,因为大多数轮椅设计用于平地移动。
8. 注意安全:使用轮椅时,要特别注意道路状况,避免不平坦的表面、弯曲、坡道等。
确保刹车可靠,并避免坡道上的高速行驶。
9. 停下和锁定刹车:当需要停下来或离开轮椅时,确保刹车锁定。
一种新型的可爬楼梯轮椅结构设计及运动分析
一种新型的可爬楼梯轮椅结构设计及运动分析李育文;位建康;王红卫;张金;杨改云【摘要】在研究现有爬楼轮椅重心起伏较大、乘坐不舒服的基础上,提出了一种集平地行走与爬楼梯功能于一体的多功能助行轮椅设计方案。
该轮椅的倾斜支架与地面的夹角为30°,依靠辅助者可以把座椅翻转到倾斜支架上,保持使用者上下楼梯时始终处于水平位置;设计了一种切换机构,通过切换机构放下和收起履带底盘,依靠履带底盘实现爬楼功能;运用ADAMS软件对切换机构进行仿真分析,结果验证了机构设计的合理性。
为样机的制作提供理论依据。
【期刊名称】《制造业自动化》【年(卷),期】2014(000)007【总页数】3页(P135-137)【关键词】爬楼梯轮椅;切换机构;履带底盘;ADAMS仿真分析【作者】李育文;位建康;王红卫;张金;杨改云【作者单位】郑州轻工业学院机电工程学院,郑州450002;郑州轻工业学院机电工程学院,郑州450002;郑州轻工业学院机电工程学院,郑州450002;郑州轻工业学院机电工程学院,郑州450002;郑州轻工业学院机电工程学院,郑州450002【正文语种】中文【中图分类】TH1120 引言中国老龄事业发展报告(2013)中指出:2013年老年人口数量突破2亿,老龄化水平达到14.8%[1]。
第二次全国残疾人抽样调查主要数据显示:全国共有残疾人口8000多万,占全国人口总数的6.34%[2]。
有些老年人和残疾人下肢活动不便,他们不能像正常人一样靠双腿支撑站立或者蹲下。
这时他们就需要其他辅助工具——轮椅。
轮椅发展到现在已有几百年的历史,普通轮椅功能多种多样,现在轮椅趋向于电动。
智能化方向发展,但是它们一般仅适合在平地上使用,很少具备爬楼和翻越路障的能力。
现在轮椅市场上,能爬楼梯的轮椅很少且价格昂贵。
由于履带结构能够适应各种复杂路况,而且爬楼梯重心起伏小、稳定性好,很适合爬楼梯使用。
国外也有很多公司开发了履带式轮椅,但是由于履带本身的局限性导致轮椅平地行走时转弯不便、行走速度缓慢[3~7]。
电动智能爬楼梯轮椅的创新设计
《装备制造技术>2020年第12期新广品j…电动智能爬楼梯轮椅的创新设计阮超明,何玉林*,唐国豪(桂林电子科技大学电工程学院,广西桂林541004)摘要:目前,市面上能够实现爬楼梯功能的智能轮椅价格昂贵,由于车轮与楼梯的接触面积小,爬楼梯时容易打滑,运动不平稳K针对以上问题,设计了一种新型电动智能爬梯轮椅,利用U型杠连接车轮,通过前轮带动后轮上升,实现爬楼梯功能,同时通过杠杆原理与转矩(力矩)的计算,采用电动推杆,设计座椅倾角补偿装置和防侧翻装置,使座椅在爬楼梯的过程中始终保持和地面平行,保证轮椅能够平稳上升,不易发生后倾。
这种轮椅的设计制作成本较低,不易打滑,运行平稳K关键词:医疗器械;电动轮椅;爬楼梯;调节扭矩;u型杠中图分类号:TH#22文献标志码g A 0前言电动轮椅(EPW)是老年人和残疾人的主要移动辅助设备。
随着控制技术、操纵技术和安全技术的发展,许多人将电动轮椅作为日常活动的主要手段叫如今,电动轮椅可以到达许多必要的日常活动区域。
然而,对于电动轮椅用户来说,克服现有的建筑障碍,例如,建筑物内的楼梯,仍然是一个现实的问题。
在过去的二十年中,有楼梯的电动轮椅的发展人的叫有楼梯的轮椅主要分为步进式、履带式、轮腿式、连式和式式,在域有实用讥现有的楼梯轮椅然在功对,仍有一的,常的履带式楼梯轮椅、和活轮腿式楼梯轮椅在动过中,、而的步进式楼梯轮椅在动作、爬梯问题I。
,对以楼梯轮椅问题,设一楼梯轮椅。
轮椅用电动、u 以轮电,的楼梯轮椅有着,动,有的用和安全。
文章编号:1672-545X(2020)12-0199-031爬楼梯轮椅的工作原理简述设的楼梯轮椅的工作主要是过轮电动轮,轮一个的,而实现楼梯,楼梯和下楼梯个过,中上楼梯的工作如1。
的工作为:轮椅在行走时,自身的G作为正压力F”,时轮与地面接触的$1,使轮椅移动。
当轮椅上楼梯时,轮椅的轮与第一个楼梯竖直面接触,处于水面的轮的摩f i作为轮的正压"1进而一个竖直向的$2而轮椅抬升,如(a),。
多功能轮椅能上楼梯的轮椅设计影像资料PPT课件
2、双连杆机构的结构功能
双连杆机构的设计目的是为了增加轮
椅在上下楼梯时的稳定性。
当上楼时,双连杆机构中的
节点3跨过楼梯的最高一节
台阶时,节点2开始弯曲,
轮椅能很平稳的摆动。在下
楼时,节点1最先接触下一节
台阶(如图),这样起到支
撑作用,也可以防止轮椅向
前剧烈地摆动。此设计很好
地解决了轮椅在运行中由楼
2、在改进方面,轮椅可以增加多项其它功能, 如改为电动,改进轮椅坐板的设计可以使残疾 人能在轮椅上方便,以及增加可以卧式的功能。
12
总结
• 本产品的设计原理为同类产品首创, 操作简单。产品通过后轮与履带巧妙 的配合,提高了由地面与楼梯过渡阶 段轮椅的稳定性;产品的另一主要特 点是使残疾人能独立上下楼梯,并且 安全系数高,灵活性强。产品独特设 计的多功能写字板,更加方便了残疾 人的操作和生活。
此多功能轮椅在平路上运行时,
与普通轮椅原理相同。当上下
坡及楼梯时,通过人操纵
蜗杆蜗轮机构调整后轮的
位置,使轮椅处于爬坡姿
态,通过轮椅后轮与
轮椅履带尾段的连贯
性配合达到上楼的目的。
本品特别设的双连杆
机构能使轮椅在上下
楼梯时平稳运行,
多功能写字板 的
设计方便了残
疾人的生活
及操作。
2
一 、正常状态图
3
二、切换姿态图
轮的工作由履带代替。下
楼时则相反。
7
履带的结构
履带分为上段和
下段两部分,下段主
要起到辅助支撑的作
用,上段起主导作用。
履带的外缘为齿状,
增强摩擦力。此外在
履带之间有多个小轮
减小履带在楼梯上的