
51单片机舵机程序
关于51单片机控制舵机(减速电机类似)的详解

sfr CCAPM0=0xDA;//PCA 模块 0 的工作模式寄存器
//--------------------------------------//7 1 0 //- ECMn CAPPn CAPNn MATn T0Gn PWMn ECCFn 6 5 4 3 2
//--------------------------------------//ECOMn:使能比较器, 1 时使能比较器 功能 //CAPPn:正捕获,1 时使能上升沿捕 获 //CAPNn:负捕获,1 时使能下降沿捕 获 //MATn:匹配:1 时,PCA 计数器的值与
//---------------------------------------------//ECF:PCA 计数溢出中断使能:1 时, 使能 寄存器 CCON CF 位的中断。0 时禁止该功能。
sfr CL=0xE9;//CL 和 CH 为正在自由递增计数的 16 位 PCA 定时器的值。
sfr CH=0xF9; /***PWM0 相关特殊功能寄存器***/ sfr CCAP0L=0xEA;//PCA 模块 0 的捕捉/比较寄存器低 8 位 sfr CCAP0H=0xFA;//PCA 模块 0 的捕捉/比较寄存器高 8 位
//-------------------------------//CIDL:计数阵列空闲控制,0 时,空闲 模式下 PCA 计数器继续工作;1 时空闲模式 PCA 停止工作。
//--------------------------------------------//CPS2 CPS1 CPS0: PCA 计数脉冲选择 //000:系统时钟,FOSC/12 //001:系统时钟,FOSC/2 //010:定时器 0 的溢出,可实现可调频 率 PWM 输出
c51控制6路舵机51单片机超高精度6路舵机程序

#include “reg52.h”#define uchar unsigned char#define uint unsigned intP0M1=0X00;P0M0=0XFF;设置P0 为强推挽输出sbit servo0=P0^0;sbit servo1=P0^1;sbit servo2=P0^2;sbit servo3=P0^3;sbit servo4=P0^4;sbit servo5=P0^5;sbit servo6=P0^6;sbit servo7=P0^7;uchar serVal[2];uint pwm[]={1382,1382,1382,1382,1382,1382,1382,1382}; 初始90度,(实际是1382.4,取整得1382)uchar pwm_flag=0;uint code ms0_5Con=461; 0.5ms计数(实际是460.8,取整得461)uint code ms2_5Con=2304; 2.5ms计数功能串口初始化,晶振11.0592,波特率9600,使能了串口中断void Com_Init(){TMOD = 0x20; 用定时器设置串口波特率TH1=0xFD; (32129600)=253 (FD)TL1=0xFD;同上TR1=1;定时器1开关打开REN=1; 开启允许串行接收位SM0=0;串口方式,8位数据SM1=1;同上EA=1; 开启总中断ES=1; 串行口中断允许位}功能舵机PWM中断初始化void Timer0Init(){0度=0.5ms, 45度=1ms, 90度=1.5ms, 135度=2ms, 180度=2.5ms2.5 ms初始值F700, (12n11059200=2.51000, n=2304, X=65536-2304=63232 F700)TMOD = 0x01; 使用模式1,16位定时器,使用符号可以在使用多个定时器时不受影响TH0=-ms2_5Con8; 给定初值,17ms中断TL0=-ms2_5Con;EA=1; 总中断打开ET0=1; 定时器0中断打开TR0=1; 定时器0开关打开}功能舵机PWM中断, 舵机控制函数周期为20ms 一个循环20MS = 82.5msvoid SteeringGear() interrupt 1{switch(pwm_flag){case 1 servo0=1; TH0=-pwm[0]8; TL0=-pwm[0]; break;case 2 servo0=0; TH0=-(ms2_5Con-pwm[0])8; TL0=-(ms2_5Con-pwm[0]); break; case 3 servo1=1; TH0=-pwm[1]8; TL0=-pwm[1]; break;case 4 servo1=0; TH0=-(ms2_5Con-pwm[1])8; TL0=-(ms2_5Con-pwm[1]); break; case 5 servo2=1; TH0=-pwm[2]8; TL0=-pwm[2]; break;case 6 servo2=0; TH0=-(ms2_5Con-pwm[2])8; TL0=-(ms2_5Con-pwm[2]); break; case 7 servo3=1; TH0=-pwm[3]8; TL0=-pwm[3]; break;case 8 servo3=0; TH0=-(ms2_5Con-pwm[3])8; TL0=-(ms2_5Con-pwm[3]); break; case 9 servo4=1; TH0=-pwm[4]8; TL0=-pwm[4]; break;case 10 servo4=0; TH0=-(ms2_5Con-pwm[4])8; TL0=-(ms2_5Con-pwm[4]); break;case 11 servo5=1; TH0=-pwm[5]8; TL0=-pwm[5]; break;case 12 servo5=0; TH0=-(ms2_5Con-pwm[5])8; TL0=-(ms2_5Con-pwm[5]); break; case 13 servo6=1;TH0=-pwm[6]8; TL0=-pwm[6]; break;case 14 servo6=0;TH0=-(ms2_5Con-pwm[6])8; TL0=-(ms2_5Con-pwm[6]); break;case 15 servo7=1;TH0=-pwm[7]8; TL0=-pwm[7]; break;case 16 servo7=0;TH0=-(ms2_5Con-pwm[7])8; TL0=-(ms2_5Con-pwm[7]); break; default TH0=0xff; TL0=0x80; pwm_flag=0;}pwm_flag++;}void SetSteeringGear(uchar i, uchar val){uint a = (val+46)10;if(ams0_5Con)a=ms0_5Con;if(ams2_5Con)a=ms2_5Con;pwm[i]=a;serVal[0]=255; 清除缓存}void SteeringGearUp(uchar i){if(pwm[i]ms0_5Con)pwm[i]=pwm[i]-10;}void SteeringGearDown(uchar i){if(pwm[i]ms2_5Con)pwm[i]=pwm[i]+10;}功能串口中断接收数据void ser() interrupt 4{serVal[0]=serVal[1];serVal[1]=SBUF;RI=0;串口中断清0}函数功能:主函数void main(){bit started=0; 路由是否已经启动完毕Com_Init();串口初始化Timer0Init();舵机初始化while(1){if(serVal[0]=='w' && serVal[1]=='d'){started=1; 路由启动最后会出现:ar71xx-wdt,由此判断路由已经启动}if(started){if(serVal[0]==0){switch(serVal[1]){case 'A' SteeringGearUp(0); break; case 'B' SteeringGearDown(0); break; case 'C' SteeringGearUp(1); break; case 'D' SteeringGearDown(1); break; case 'E' SteeringGearUp(2); break; case 'F' SteeringGearDown(2); break; case 'G' SteeringGearUp(3); break; case 'H' SteeringGearDown(3); break; case 'I' SteeringGearUp(4); break; case 'J' SteeringGearDown(4); break; case 'K' SteeringGearUp(5); break; case 'L' SteeringGearDown(5); break; defaultbreak;}serVal[0]=255; 清除缓存}else if(serVal[0]==1){ SetSteeringGear(0,serVal[1]);}else if(serVal[0]==2){ SetSteeringGear(1,serVal[1]);}else if(serVal[0]==3){ SetSteeringGear(2,serVal[1]);}else if(serVal[0]==4){ SetSteeringGear(3,serVal[1]);}else if(serVal[0]==5){ SetSteeringGear(4,serVal[1]);}else if(serVal[0]==6){ SetSteeringGear(5,serVal[1]);}}}}。
单片机控制 舵机 参考程序

单片机控制舵机参考程序
51 单片机的资源都差不多,这里采用STC89C52 作为控制芯片,上位机的输出控制信号,利用串口接收控制舵机。
理论上,只用一个定时器就可以产生无限多路PWM波输出,但事实上,PWM输出越多,定时器中断里面操作的语句就越多,很繁杂,单片机的运行速度会变得很慢,以致于输出PWM波周期大于一般舵机的控制周期20ms,或者频率产生误差,导致舵机的颤抖。
所以,只利用一个定时器输出PWM有一定限制,路数不能太多,如果需要控制的舵机数量太多,建议更换带有PWM输出的单片机。
下面是单片机控制三路舵机的程序。
#include
sbit duoji1=P3 ;//PWM 输出口1
sbit duoji2=P2;//PWM输出口2
sbit duoji3=P2 ;//PWM 输出口3
intt,xinhao[3],flag;//xinhao[3]是上位机传来的三个控制信号
void main()
{
EA=1;
flag=0;
for(t=0;t xinhao[t]=15;//初始化控制信号
t=0;
TMOD=0x21;//设置定时器1 的工作方式为3,用于产生波特率,//接收串口的数据,设置定时器0 的工作方式为1,//用于控制舵机的PWM 波输出TH1=0xfd;//设置串口波特率为9600
TL1=0xfd;。
舵机控制程序 (1)
在机器人机电控制系统中,舵机控制效果是性能的重要影响因素。
舵机可以在微机电系统和航模中作为基本的输出执行机构,其简单的控制和输出使得单片机系统非常容易与之接口。
舵机是一种位置伺服的驱动器,适用于那些需要角度不断变化并可以保持的控制系统。
其工作原理是:控制信号由接收机的通道进入信号调制芯片,获得直流偏置电压。
它内部有一个基准电路,产生周期为20ms,宽度为1.5ms的基准信号,将获得的直流偏置电压与电位器的电压比较,获得电压差输出。
最后,电压差的正负输出到电机驱动芯片决定电机的正反转。
当电机转速一定时,通过级联减速齿轮带动电位器旋转,使得电压差为0,电机停止转动。
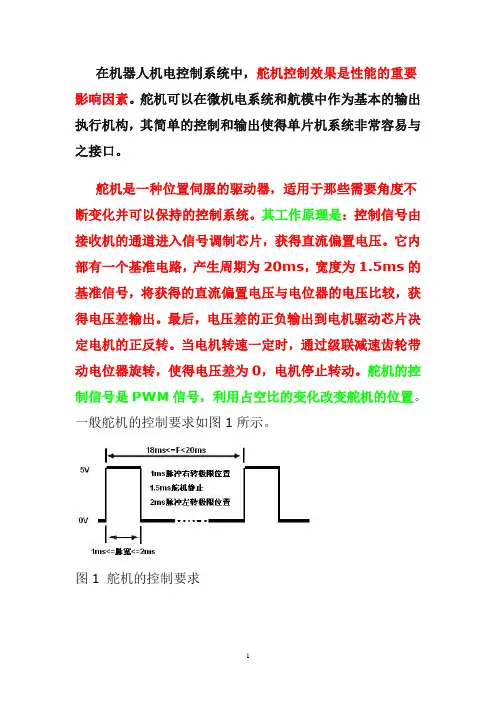
舵机的控制信号是PWM信号,利用占空比的变化改变舵机的位置。
一般舵机的控制要求如图1所示。
图1 舵机的控制要求单片机实现舵机转角控制可以使用FPGA、模拟电路、单片机来产生舵机的控制信号,但FPGA成本高且电路复杂。
对于脉宽调制信号的脉宽变换,常用的一种方法是采用调制信号获取有源滤波后的直流电压,但是需要50Hz(周期是20ms)的信号,这对运放器件的选择有较高要求,从电路体积和功耗考虑也不易采用。
5mV以上的控制电压的变化就会引起舵机的抖动,对于机载的测控系统而言,电源和其他器件的信号噪声都远大于5mV,所以滤波电路的精度难以达到舵机的控制精度要求。
也可以用单片机作为舵机的控制单元,使PWM信号的脉冲宽度实现微秒级的变化,从而提高舵机的转角精度。
单片机完成控制算法,再将计算结果转化为PWM信号输出到舵机,由于单片机系统是一个数字系统,其控制信号的变化完全依靠硬件计数,所以受外界干扰较小,整个系统工作可靠。
单片机系统实现对舵机输出转角的控制,必须首先完成两个任务:首先是产生基本的PWM周期信号,本设计是产生20ms的周期信号;其次是脉宽的调整,即单片机模拟PWM信号的输出,并且调整占空比。
当系统中只需要实现一个舵机的控制,采用的控制方式是改变单片机的一个定时器中断的初值,将20ms分为两次中断执行,一次短定时中断和一次长定时中断。
51单片机 PWM电位器控制舵机

/*-----------------------------------------------名称:IIC协议 PCF8591ADDA转换内容:此程序通过IIC协议对DAAD芯片操作,读取电位器的电压,并输出模拟量,用LED亮度渐变指示,晶体选用12MHz------------------------------------------------*/#include"reg52.h"#include <intrins.h> //包含NOP空指令函数_nop_();#define AddWr 0x90 //写数据地址#define AddRd 0x91 //读数据地址sbit Sda=P1^2; //定义总线连接端口sbit Scl=P1^1;sbit control_signal=P1^5;data unsigned int Display[8];//定义临时存放数码管数值unsigned char code Datatab[]={0x3f,0x06,0x5b,0x4f,0x66,0x6d,0x7d,0x07,0x7f,0x6f};//7段数共阴码管段码表unsigned int ADtemp; //定义全局变量unsigned int high,low;static unsigned int count1;/*------------------------------------------------延时程序------------------------------------------------*/void mDelay(unsigned char j){unsigned int i;for(;j>0;j--){for(i=0;i<125;i++){;}}}/*------------------------------------------------初始化定时器0------------------------------------------------*/void Init_Timer0(void){TMOD |=0x01; //定时器设置 0.1ms in 11.0592M crystal TH0=(65536-78)/256;TL0=(65536-78)%256; //定时0.1mSET0=1;//定时器中断打开EA=1;//总中断TR0=1; //启动定时器0}/*------------------------------------------------启动IIC总线------------------------------------------------*/void Start(void)Sda=1;_nop_();Scl=1;_nop_();Sda=0;_nop_();Scl=0;}/*------------------------------------------------停止IIC总线------------------------------------------------*/ void Stop(void){Sda=0;_nop_();Scl=1;_nop_();Sda=1;_nop_();Scl=0;}/*------------------------------------------------应答IIC总线------------------------------------------------*/ void Ack(void){Sda=0;_nop_();Scl=1;_nop_();Scl=0;_nop_();}/*------------------------------------------------非应答IIC总线------------------------------------------------*/ void NoAck(void){Sda=1;_nop_();Scl=1;_nop_();Scl=0;_nop_();}/*------------------------------------------------发送一个字节------------------------------------------------*/ void Send(unsigned char Data){unsigned char BitCounter=8;unsigned char temp;do{temp=Data;Scl=0;_nop_();if((temp&0x80)==0x80)Sda=1;elseSda=0;Scl=1;temp=Data<<1;Data=temp;BitCounter--;}while(BitCounter);Scl=0;}/*------------------------------------------------读入一个字节并返回------------------------------------------------*/ unsigned char Read(void){unsigned char temp=0;unsigned char temp1=0;unsigned char BitCounter=8;Sda=1;do{Scl=0;_nop_();Scl=1;_nop_();if(Sda)temp=temp|0x01;elsetemp=temp&0xfe;if(BitCounter-1){temp1=temp<<1;temp=temp1;}BitCounter--;}while(BitCounter);return(temp);}/*------------------------------------------------读取AD模数转换的值,有返回值------------------------------------------------*/unsigned int ReadADC(unsigned char Chl){unsigned int Data;Start(); //启始信号Send(AddWr);//0x90Ack();Send(0x40|Chl);//写入选择的通道,本程序只用单端输入,差分部分需要自行添加 //Chl的值分别为0、1、2、3,分别代表1-4通道Ack();Start();Send(AddRd); //读入地址Ack();Data=Read(); //读数据Scl=0;NoAck();Stop();return Data; //返回值}/******************************************************************//* 主程序 *//******************************************************************/void main(){Init_Timer0();while(1){unsigned int angle;ADtemp=ReadADC(0); //ADtemp的取值范围是0-255,定时的时间范围是0.5-2.5ms high=65075-7.2*ADtemp; //( high=65035-7.8*ADtemp;12MHz)(65535-(460+7.2*ADtemp 11.0592MHz) low=47563+7.2*ADtemp; // ( low=46035+7.8*ADtemp; )( 65535-(17972-7.2*ADtemp 11.0592MHz )angle=ADtemp*0.7;Display[0]=Datatab[angle/100];//处理0通道电压显示Display[1]=Datatab[(angle%100)/10];Display[2]=Datatab[angle%10];while(1){P0=Display[count1];//用于动态扫描数码管P2=count1;mDelay(1);count1++;if(count1==3) //表示扫描8个数码管{count1=0;break;}}}}/******************************************************************//* 定时器中断函数,需要更改/******************************************************************/void tim(void) interrupt 1 using 1{static unsigned char count;if (!count){control_signal = 1; //给高电平TH0=high/256;TL0=high%256; //定时0.05mS,经过示波器的测量}else{control_signal=0 ;TH0=low/256;TL0=low%256; //定时0.05mS,经过示波器的测量}count=~count;}。
基于C51的多路舵机PWM控制原理(有程序)
一、 基本原理介绍二、演示机构采用的是舵机,每个需要一路PWM 波和两路电源输入。
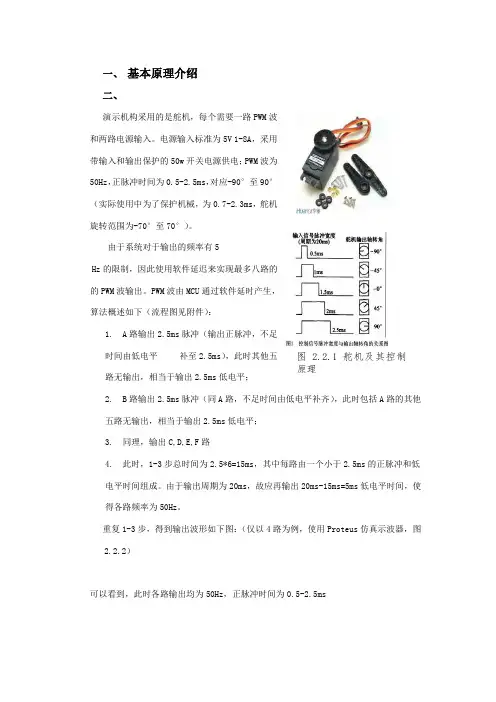
电源输入标准为5V 1-8A ,采用带输入和输出保护的50w 开关电源供电;PWM 波为50Hz ,正脉冲时间为0.5-2.5ms ,对应-90°至90°(实际使用中为了保护机械,为0.7-2.3ms ,舵机旋转范围为-70°至70°)。
由于系统对于输出的频率有5Hz 的限制,因此使用软件延迟来实现最多八路的的PWM 波输出。
PWM 波由MCU 通过软件延时产生,算法概述如下(流程图见附件):1. A 路输出2.5ms 脉冲(输出正脉冲,不足时间由低电平 补至2.5ms ),此时其他五路无输出,相当于输出2.5ms 低电平; 2. B 路输出2.5ms 脉冲(同A 路,不足时间由低电平补齐),此时包括A 路的其他五路无输出,相当于输出2.5ms 低电平;3. 同理,输出C,D,E,F 路4. 此时,1-3步总时间为2.5*6=15ms ,其中每路由一个小于2.5ms 的正脉冲和低电平时间组成。
由于输出周期为20ms ,故应再输出20ms-15ms=5ms 低电平时间,使得各路频率为50Hz 。
重复1-3步,得到输出波形如下图:(仅以4路为例,使用Proteus 仿真示波器,图2.2.2)可以看到,此时各路输出均为50Hz ,正脉冲时间为0.5-2.5ms图 2.2.1 舵机及其控制原理图2.2.2 Proteus仿真此算法在50Hz(20ms)频率的限制下,最多可输出8路PWM波形(8*2.5ms=20ms)三、实际程序程序如下:#include <stdio.h>#include <REG52.h>#define uchar unsigned char#define uint unsigned intsbit Out1=P2^0;sbit Out2=P2^1;sbit Out3=P2^2;sbit Out4=P2^3;sbit Out5=P2^4;void PWM(uint a, uint b,uint c, uint d,uint e) {uchar A,B,C,D,E;uint M=984;A=250-a;B=250-b;C=250-c;D=250-d;E=250-e;do { Out1 = 1; } while(a--);do { Out1 = 0; } while(A--);do { Out2 = 1; } while(b--);do { Out2 = 0; } while(B--);do { Out3 = 1; } while(c--);do { Out3 = 0; } while(C--);do { Out4 = 1; } while(d--);do { Out4 = 0; } while(D--);do { Out5 = 1; } while(e--);do { Out5 = 0; } while(E--);do{ }while(M--);}main()uchar a,b,c,d,e;uint m;a=170;b=149;c=d=e=149;SCON = 0x50; //REN=1允许串行接受状态,串口工作模式1 TMOD = 0x20; //定时器工作方式2PCON = 0x80;//TH1 = 0xFD; //baud*2 /* reload value 19200、数据位8、停止位1。
51单片机 舵机控制程序
51单片机舵机控制程序题目:基于51单片机的舵机控制程序设计与实现第一章:引言1.1 研究背景51单片机是一种广泛应用于嵌入式系统中的微控制器,具有成本低、功耗低、可靠性高等优点。
而舵机是一种能够控制角度的电机装置,广泛应用于机器人、航模和自动化设备等领域。
本章旨在探讨基于51单片机的舵机控制程序设计与实现的意义和必要性。
1.2 研究目的本研究的主要目的在于设计并实现一套稳定、高效的舵机控制程序,为使用51单片机的嵌入式系统提供角度控制功能。
通过本研究,可以提高舵机控制的精度和稳定性,拓展舵机的应用领域。
第二章:51单片机舵机控制程序的设计2.1 硬件设计根据舵机的控制特点,我们需要通过PWM信号控制舵机转动的角度。
在硬件设计上,我们需要使用51单片机的定时器功能产生PWM信号,并通过IO口输出给舵机。
具体的设计方案包括选择合适的定时器、设置定时器的工作模式和频率等。
2.2 软件设计在软件设计上,我们需要通过编写51单片机的控制程序实现舵机的控制。
具体的设计流程包括:(1)初始化:设置定时器的工作模式和频率,配置IO口的输出模式。
(2)角度控制:根据舵机的角度范围和控制精度,将目标角度转换为占空比,并通过PWM信号控制舵机转动到目标角度。
(3)稳定性优化:通过对定时器周期和占空比的调整,优化舵机的稳定性,减小舵机的误差。
第三章:51单片机舵机控制程序的实现3.1 硬件搭建在实现阶段,我们需要根据硬件设计方案选购相应的硬件元件,并将其搭建成一个完整的舵机控制系统。
具体的搭建过程包括:(1)选购舵机和51单片机等硬件元件,并连接相关的信号线。
(2)按照硬件设计方案,搭建并调试舵机控制系统。
3.2 软件编写在软件实现阶段,我们需要使用51单片机的编程语言(如C语言或汇编语言)编写舵机控制程序,并通过编译和烧录等步骤将程序下载到51单片机中。
具体的编写过程包括:(1)按照软件设计方案,编写舵机控制程序的相关函数和逻辑。
51单片机控制多路舵机
51单片机控制多路舵机第一章:引言(200-250字)51单片机是一种常用的微型控制器,广泛应用于各种电子控制系统中。
而舵机作为一种常见的执行器,被广泛应用于机器人、航模等领域。
本论文旨在探讨如何使用51单片机实现多路舵机控制,并介绍其应用。
第二章:多路舵机控制的原理与方法(300-350字)2.1 舵机的工作原理舵机是一种能够实现角度精确控制的电机。
其核心部件是一个内置了电机、减速装置和角度反馈装置的封装,通过输入PWM信号来控制舵机的转动角度。
2.2 51单片机实现PWM信号输出51单片机通过定时器和PWM相关寄存器可以产生需要的PWM信号。
通过改变占空比来控制舵机的角度,实现舵机的转动。
2.3 多路舵机的控制通过引出多个PWM输出引脚,可以实现多路舵机的控制。
通过对每个舵机的PWM信号进行编码和解码,可以实现对多路舵机的独立控制。
第三章:实验与结果(300-350字)3.1 实验原理在实验中,我们使用了一款51单片机开发板和多路舵机,通过编写相应的程序,控制51单片机输出多路PWM信号,从而实现对多路舵机的控制。
3.2 实验步骤首先,将多路舵机连接到51单片机的相应IO口,并连接电源。
然后,编写相应的51单片机程序,配置定时器和PWM输出引脚。
接着,通过改变相应PWM引脚的占空比,控制舵机的转动角度。
3.3 实验结果我们成功地控制了多路舵机的转动。
通过改变不同舵机对应的PWM引脚的占空比,实现了舵机的不同角度转动。
实验结果表明,我们所设计的多路舵机控制系统是可行的。
第四章:结论与展望(150-200字)在本论文中,我们研究了51单片机控制多路舵机的原理和方法,并进行了相应的实验验证。
实验结果表明,我们所设计的方案可以有效地控制多路舵机的转动。
通过本论文的研究,我们可以发现,使用51单片机控制多路舵机具有一定的优势,比如成本低、可编程性强等。
然而,本研究还有一些局限性。
例如,目前我们只控制了少量的舵机,没有涉及到大规模的控制。
51 舵机控制程序
51 舵机控制程序章节一:绪论舵机是一种常见的电机装置,广泛应用于机械设备、船舶、航空器等领域。
其主要功能是使机械部件可以按照一定的角度进行旋转或转动。
舵机的控制十分重要,可以通过控制舵机的角度实现对装置的角度或位置的精细调节。
随着现代技术的进步,电子舵机逐渐取代了传统的机械舵机,成为控制系统中的重要组成部分。
本论文旨在探讨51单片机在舵机控制中的应用。
章节二:舵机的工作原理和性能特点舵机是一种闭环控制系统,其工作原理是通过对电机的驱动电压进行调整,控制电机的转向和转动角度。
一个舵机主要由电机、减速器、位置反馈装置和控制电路组成。
位置反馈装置可以感知电机当前的位置,并向控制电路发送反馈信号。
电机转动一定角度后,位置反馈装置会将实际位置信息反馈给控制电路,控制电路根据反馈信号进行调整,将舵机转动到目标位置。
舵机的性能特点主要包括转动角度、分辨率、响应速度和扭矩。
转动角度指的是舵机可以实现的最大转动角度,通常在0-180度之间。
分辨率指的是舵机可以实现的最小调整角度,通常可以达到1度以下。
响应速度指的是舵机从接受到控制信号后开始转动的时间,一般可以在几毫秒内完成。
扭矩指的是舵机能够承受的最大力矩,通常以kg∙cm为单位。
章节三:51单片机在舵机控制中的应用51单片机是一种小型微控制器,具有丰富的外设资源和强大的数据处理能力,广泛应用于嵌入式系统和自动控制领域。
在舵机控制中,51单片机可以通过产生PWM(脉宽调制)信号来实现对舵机的角度控制。
通过改变PWM信号的高电平时间,可以控制舵机转动到不同的角度。
在51单片机的程序设计中,首先需要进行舵机控制电路的硬件设计。
控制电路包括将单片机输出引脚与舵机相连的电路以及电源电路。
接下来,在软件设计中,需要编写相应的代码实现舵机控制功能。
代码主要包括PWM信号的产生、舵机角度控制算法的实现和与外设的交互等部分。
章节四:舵机控制程序的优化与应用拓展在舵机控制程序的优化方面,可以通过改进PWM信号的生成方法来提高程序的效率和精确度。
51单片机 控制舵机
51单片机控制舵机章节一:引言(约200字)舵机是一种常见的控制装置,广泛应用于机器人、航模和自动化系统等领域。
51单片机作为一种集成度高、性能稳定的微控制器,具有广泛的应用前景。
本论文旨在探究51单片机如何控制舵机,并通过实验验证其控制效果。
章节二:51单片机控制舵机的原理(约300字)2.1 舵机的原理舵机是一种能够精确控制位置的电机,通过控制信号脉冲的宽度来确定其位置。
一般来说,舵机通过接收一个50HZ频率的PWM信号,控制脉冲宽度在0.5ms到2.5ms之间,其中0.5ms 对应最左转,1.5ms对应中立,2.5ms对应最右转。
2.2 51单片机控制舵机的原理通过将舵机的控制信号连接到51单片机的IO口,在程序中通过改变IO口输出的高低电平以及脉冲宽度,进而控制舵机的转动,实现对舵机位置的精确控制。
章节三:51单片机控制舵机的实验(约300字)本实验使用的硬件器材为51单片机、舵机、脉冲宽度测量模块等。
首先,搭建出相应的电路连接,将舵机的信号线连接至51单片机的IO口,并连接脉冲宽度测量模块来验证输出脉冲信号的宽度。
然后,编写相应的控制程序,在程序中通过改变IO口输出电平和脉冲宽度来调节舵机的位置。
在实验过程中通过脉冲宽度测量模块实时监测舵机输入脉冲信号的宽度,验证51单片机对舵机的控制效果。
最后,根据实验结果进行数据分析和总结,评估51单片机对舵机的控制精度和稳定性。
章节四:实验结果与分析(约200字)实验结果表明,51单片机通过控制IO口的电平和脉冲宽度能够实现对舵机的精确控制。
根据脉冲宽度测量模块的数据显示,51单片机输出的脉冲信号宽度与预期相符,舵机位置能够按照预期进行调节。
这表明51单片机对舵机的控制效果良好。
然而,在实验过程中也发现了部分问题,如输入脉冲宽度信号测量的误差等。
为了提高控制精度和稳定性,还需要进一步研究和改进。
例如,可以在硬件电路中添加滤波电路,减小干扰对控制信号的影响;或者通过对程序进行优化,提高脉冲信号的输出精度等。