
【doc】人控制模型研究综述
人控制模型研究综述 第11卷第4期 1999年8月 系统仿真 J0URA【OFSYSTEMSIMU【ATION \7oI1No.t August1999 文章编号:IC0473l|x(1999J041,228% ~, ;i人控制模型研究综述 刘兴堂. t空军导捧学院 李润玲 磋酉7;5Suc 王毕7一l 摘要:简进了人控制模型研究的重要作用和普遁意义:给出1凡响应特性范围及常用的凡控制数学模型丹j 式.并着重介绍了人最优控制模型厦其标准型凡最忧操纵模型.此外,还给出了凡拉制模型的典型应用实仔i. 茎T竖P273《莉rf挺中圈分类号:l文献标识码:A,',一l£. ASurveyOnStudyoftheHumanOperationModel LIUXing—tang,IIRunling Abstra~l:Inthispaper,theimportantfunctionandwidesignificanceofthestudyofthehumanoperatormodels arebrieflydiscussed.Thehumanresponselimitationsandthegeneralformsofthehumanmathematica]model ®iven.Thispaperismainlydemostratedtheoptimalhumanoperato~modelandstan dardhumanoptimalpi— lotmode1.Alsoargiventhetypicalappliedexamp]eofhumanoperationmode1. Keywords:humanoperatormodel;humanvehiclesystem;optimaleontro] l引言 对被控对象(如汽车,火车,飞机,舰艇,机器,设备等) 的搀纵,驾驶或控制是人类实际物理活动的重要内容之 . 为了获得优良的操纵品质,人们很早就致力于^本身 响和^一机系统的特性研究.因此.多年来.控制1=程尤 其姓航空,航天和机器^领域一直}.分重视^控制模型的 研及应用;随着控制理论的发展和计算机仿真领域的扩 大,吏人控制模型的研究不仅成为可能而且越来越十分必 要.这是因为这种模型研究除具有上述普遍意义外,对某 些门更具有特殊作用.如在航空发展中,可利用飞行员 数学模型:(1)揭示飞行中的^机作用,洙^^一机系统 特十l研究{(2)台理提出行动力学指标要求,进行E行自 动啼j系统(部件)结构及参数的最优化辅助设计;(3j顶 测和f飞机的E行操纵品质;(4)给程E行模拟器和训练 模器提供技术数据;(5)辅助拟定和修改试E大荆 等. 2人响应特性及其范围(门限) 正确r.1陴^响应特性及韩啊应1限是建人控制数 学杉型的重要基础.实验和统计规律表明,^作为^一机 闭,系统的动志环节之一(参见罔1,有如下主要峒应特 性青.7限: 崆稿日期:l998O9o8 (1)对外输八信号具有固有的响应延迟r.≈0.1 0.3秒 (0)辱在对输入信号的通频带,通常,频率低于2.5 3.0秒时可满足跟踪输入信号,并具有较好的滤波特 性. (3)具自自适应能力.即在完成明确控制任务时,町根 据环境变化自适应地改变车身传递函数待c如,调整增 益,引入超前时常敬了和变化退后时常数_f)以袭得 最优"行为模态一匹配大多数稳定的被控对象动力学.使 凡机系统的开,传递函数幅频特性在低频段或接近系 统截止频率(j的频段f保持斜率为20dB/dec. (4)神经肌肉延迟反映了人体传输动作延时,通常被 近似为阶动力学惯性特性.其时间常数'≈008 0.16秒. (5)操作者残余足由观测非线性或时变品质决定 的人喇麻部分,埘f几机位置系境.它仪为总峋庖输出 的5左右. 3常见的人控制数学模型形式 常见的几控制模主要何娄形式:传递函数横型, 时间序列模型和最扰控制模型. 1传递甬数模 传递函数模型是日fI¨,最..泛的^挖制填,町
第11卷4期刘兴堂:人控制模型研究综述.229. 有许多种.其典型形式为"穿越模型" 冈一一Ⅱll动巷.负I'J荷J【.............._-J^响应特性 运动参数 .一铬 图1l凡饥闭环系统中的动态环节』, 通常.K一0.1l00T一0—5秒iTl—O20秒' 一0.卜一0.3秒(在剧烈扰动或复杂操作时.一0.510 秒) 进步考虑神经肌肉传输延时和某些非线性固素时 可采用模型: 一 [][南]+ 式中.7一0.08—0.16秒.R一非线性因素影响下的残余 项,般为总输出的5 在航空训练模拟器中.常采用: Gacs一 式中.了'..了.,飞行员神经纤维传输信号的It,tl'<常数 Tl一2.525秒,7'z—Oo20.67秒 与飞行员生理状态及飞行任务类型有关的训练 极限值.d一0.0O.08. 2)时间序列模型 基于时间序列理论.^的控制行为町描述成离散序 模型.其差分形式为: 一一"一Yl一…d…Y+blx一…一b.a.. 一 (r) 亦可写成z传递函数形式: .一一车z, 通常n一3—4 r——有效反应时滞.02--0.5 (z)——残余白噪声 3)最优控制模型(OCM) 根据现代控制理论,^被视为人一机闭环回路中的最 优控制器,结合上述人响应特性和门限并考虑观测噪占和 运动噪声等影响可建立起图2所示的人最优控制摸型 图2^景优控制摸型的柑战
? 230?系统仿真1999年8月 图中.重构信号同最优反馈增益,在控制器中相 乘^再与运动噪声t一综合这里.反馈信号由二次型价值 函数.,确定.J=£.一口一Iv _ 式中,_---第i个观测变量的卸觉方差; ,控制输入变化速率方差; .Ⅳ价值函数加权.其中值取决于 控制任务-N的选取应使了1圭O.1秒= 4标准型人最优操纵(驾驶)模型 通用的凡操纵模型将构成一个动态校正器以模拟操 纵等效式.台理地描述^响应延时,非线性残余和神经肌 肉体输延迟等. 为了推导标准型^最优操纵模型.假设被控对象和外 扰可描述成状态空间表达武 X=AX+B"+EW(I) 式d-."—一施加于被控动力学系统的被延时输^信号. —— 白噪声干扰.若E[佴1w]=.刚应满足 一E群 ^被现谢向量的响应力 Y=X+D"+FV(2) 式中.操纵残余,其密度为 Vdiag[~. 这里,——观测向量的第1个信号方差 F一dig] F满E[vv]一 (3) (4) ".]] l:j _00O]m' l:F00jjL0JJ 或利用和"定义 "一KXF+KX+K"'11) 式中,K一[KK] 于是,可得到对于单输^情况的迭代算法 十J—(7')(12) 其中,一对角线元素,其值等于神经肌肉时常数7' 观测噪声统计(特性)可借助求解稳定李雅普诺夫方 程得到 A虽十三一:+B0(13) (14) 凡响应纯延时特性可利用二阶加'近似式且输出反馈控制器(如?H)可表示成 ~一1--rs/2--(rs)2/8㈤[[≥][]… 式中,0~加权矩阵.可按霉z.一''米选择.调节变 模型阶频率特性(一20riB/dec)向上偏移的控制输^速 筝0懈:0J = ] Y(cc—CtT)Y-一百i西1一.且z一(i— YX),L=一(,D+Y),百,;B(,一 1=匮善荸]1+]0:J 雠且c}为 ¨一 1J 象 对 控 醢 当
第l1卷4期李革:分布式交互仿真中的白方体系结构?239? 的.所以场景显示有时韵:为(stea[th). 5记录与重演(DataLogger/Playback) 记录DIS演练产生的PDU数据,语音数据和环境数 据记录的数据一方面可以驱动重演.另一方面为演练分 析提供素材. 在具体实现白方系统时.可根据实际情况对以上五 部分进行重新组合. 5结束语 根据本文建立的自方体系结构和提出的分层递珩管 理模式.我们构造出了白方系统.并导弹攻防为背景宴 现国内第一个符合DIS标准的DIS系统.我1『】现在正 将演练管理,场所管理和节点管理商品化. 参考文献: :lIEEEStd1278.11995.IEEEStandard』.rD…tibmedIll_ TeractiveSimu[a~[on--App[icationProtocols2S~. :2]李革一黄打捧.DCT在DIS中的应用研究_J:.系统『击真学 报.1997() :3]李革.黄坷橡,刘建斌.分市式交互仿真中的日7YEA],国防 科[委仿真技术专业组I997年度学术交流台.北市.1997 年11.目 :4]李革丹布式交互仿真中的仿真管理问韪研究:D-.博士论 文-长沙:国防科拄大学,1998 一;jStrawmanD1SArchitecmreDescriptionDocumen17M LoralSystemsCompany.1992. …………………………………………………………………………………'
遗传算法与模型预测控制的结合研究综述
遗传算法与模型预测控制的结合研究综述引言在现代科学和工程领域中,模型预测控制(Model Predictive Control, MPC)作为一种强大的控制方法,已经得到了广泛的应用。
然而,MPC的设计和优化过程往往是复杂且耗时的。
为了解决这一问题,研究人员开始探索将遗传算法(Genetic Algorithm, GA)与MPC相结合的方法,以提高控制系统的性能。
本文将对遗传算法与模型预测控制的结合研究进行综述。
遗传算法的基本原理遗传算法是一种模拟自然遗传和进化过程的优化算法。
它通过模拟自然选择、交叉和变异等过程,来搜索问题的最优解。
遗传算法的基本原理包括个体编码、适应度评价、选择、交叉和变异等步骤。
个体编码是将问题的解表示为一个染色体,适应度评价是根据问题的目标函数来评估染色体的优劣,选择是根据适应度值选择优秀的个体,交叉是将两个个体的染色体进行交换,变异是对染色体进行随机改变。
遗传算法在模型预测控制中的应用遗传算法在模型预测控制中的应用主要包括参数优化和约束处理两个方面。
参数优化是指通过遗传算法来寻找最优的控制参数,以使系统的性能指标达到最佳。
约束处理是指通过遗传算法来处理系统约束条件,以确保控制系统的稳定性和安全性。
在参数优化方面,研究人员通常将MPC的控制参数作为染色体的编码,以目标函数的最小化为优化目标,通过遗传算法来搜索最优的控制参数。
例如,某些研究将MPC的预测模型参数和控制权重作为染色体的编码,通过遗传算法来优化这些参数,以使系统的性能指标如稳定性、响应速度等达到最佳。
在约束处理方面,遗传算法可以用于处理MPC中的约束条件,例如状态变量的上下限、输入变量的变化率限制等。
通过将约束条件转化为适应度函数,遗传算法可以搜索满足约束条件的最优解。
一些研究还将遗传算法与其他优化方法相结合,以提高约束处理的效果。
结合研究的案例分析为了更好地理解遗传算法与模型预测控制的结合,我们将对一些相关的案例进行分析。
行为控制理论研究综述

2006年第5期 科技管理研究Science and Technol ogyM anage ment Research 2006No 15收稿日期:2005-06-02基金项目:国家自然科学基金项目(70271005、70471066);上海市基础研究重点项目(03JC14054)文章编号:1000-7695(2006)05-0206-02行为控制理论研究综述刘继云,孙绍荣(上海理工大学管理学院,上海 200093)摘要:作为行为理论体系的一个分支,行为控制理论研究近年来逐步成为一个热点。
它基本遵循心理学和管理学行为控制研究两条基本路径,尤以管理学对行为控制研究为主。
行为控制领域涉及企业行为、政府行为以及教育领域等。
在以人为本的21世纪,行为控制理论拥有较大的发展空间,呈现学科交叉化、理论体系化和方法模型化的趋势。
关键词:行为控制理论;研究综述;发展趋势中图分类号:F06919 文献标识码:A 行为研究是经济学和管理学领域研究的一个经典问题,其中,行为控制理论是其理论体系的一个重要内容和方面。
归根结底,行为研究在于发现人类的行为规律,以求对行为进行预测和控制。
作为行为理论体系的一个分支,行为控制理论即是为解决各领域行为控制问题而产生的。
它综合运用了心理学、社会学、经济学和管理学等相关学科的成果,随着实践的发展而不断地发展和完善。
1 行为控制的基本理论研究行为控制理论的发展可概括为基本遵循心理学和管理学行为控制研究两条基本路径。
前者如,郭晓飞(2002)认为,自我控制行为是个体有意识、有目的监控或调整的行为活动过程,个体确认作出行为改变的潜在价值和达到行为改变的潜在能力后,作出新行为方式更为有利和有效的决定。
通常可采取矫正型自控行为、改良型自控行为和成长型自控行为等形式。
鞠红霞(2002)提出,自我监控性是一种相对稳定的人格特质,它反映个体在社会交往中表现出来的对环境线索及自我行为关注的心理倾向和对自我表现的调控能力。
我国传染病预警监测模型研究进展综述
0引言传染病的暴发流行多为突发性,无规律可循[1],对人民生命健康及社会稳定造成巨大危害。
传染病预警是传染病预防和控制的基础,是研判疫情趋势、遏制疫情蔓延的关键。
2003年传染性非典型肺炎危机事件爆发后,我国建立了传染病与突发公共卫生事件网络直报系统,但缺乏利用数据模型对传染病进行预警[2]。
随着信息技术的发展和公众健康需求的增长,卫生资源不断优化,传染病预警体系发生转变,基于数据模型的传染病预警研究受到公共卫生领域的青睐。
近年来,国内外学者在传染病预警模型的研究方面做了大量探索:单一预警模型(时间模型[3]、空间模型[4])、组合预警模型(时空模型[5]、关联模型(如症状-疾病关联模型[6]))、信息可视化展示[7]、区块链技术应用[8]、人工智能技术赋能[9]、物联网增效[10]等,传染病预警模型的研究正在为公共卫生事业的发展注入“新活力”。
本研究收集2020-2022年间国内外传染病预警研究文献150余篇,从不同技术、不同监测资料在传染病预警中的应用两大方面,对传染病预警模型的研究进展进行综述,以期为传染病预警模型的未来发展提供参考。
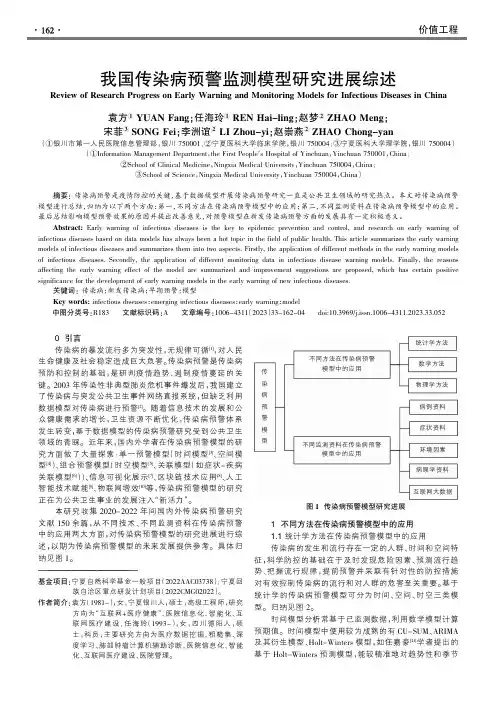
具体归纳见图1。
1不同方法在传染病预警模型中的应用1.1统计学方法在传染病预警模型中的应用传染病的发生和流行存在一定的人群、时间和空间特征,科学防控的基础在于及时发现危险因素、预测流行趋势、把握流行规律,提前预警并采取有针对性的防控措施对有效控制传染病的流行和对人群的危害至关重要。
基于统计学的传染病预警模型可分为时间、空间、时空三类模型。
归纳见图2。
时间模型分析常基于已监测数据,利用数学模型计算预期值。
时间模型中使用较为成熟的有CU-SUM 、ARIMA 及其衍生模型、Holt-Winters 模型,如任嘉豪[11]学者提出的基于Holt-Winters 预测模型,能较精准地对趋势性和季节———————————————————————基金项目:宁夏自然科学基金一般项目(2022AAC03738);宁夏回族自治区重点研发计划项目(2022CMG02022)。
2 控制理论综述
控制论之父—韦纳
1948年,美国科学家伊万斯(W. R. Evans)创立了根轨迹分
析法,为分析系统性能随系统参数变化的规律提供了有力 工具。 这段时间有多本关于经典控制的经典名著出版,包括 H. Bode的Network Analysis and Feedback Amplifier(1945),钱 学森的《工程控制论》(Engineering Cybernetics) (1954)。
他们的研究成果解决了空间技术中出现的复杂控制问 题,并开拓了控制理论中最优控制理论这一新的领域。
现代控制理论发展的主要标志性内容:
五十年代后期,贝尔曼(Bellman)等人提出了状态分 析法;并于1957年提出了寻求最优控制的动态规划方法。 1959年卡尔曼(Kalman)和布西创建了卡尔曼滤波 理论;1960年在控制系统的研究中成功地应用了状 态空间法,并提出了可控性和可观测性的新概念。 1961年庞特里亚金(俄国人)提出了极大值原理。
• ④极大验后估计——是使条件概率分布密度 达到极大的那个 x 值作为估值。需要知道条件概率分布密度。 • ⑤线性最小方差估计——为了进行最小方差估计和极大验后估计,需 要知道 p(x|z);为了进行极大似然估计,需要知道p(z|x) 。如果知道观 测值和被估值的一、二阶矩,在这种情况下,为了得到有用的结果, 必须对估计量的函数形式加以限制。通常限定所求的估计量是观测值 的线性函数,以估计误差阵达到最小作为最优估计的准则,按照这种 方式求得的最优估计值称为线性最小方差估计。 • ⑥维纳滤波——是线性最小方差估计的一种,适用于对有用信号和干 扰信号都是零均值的平稳随机过程的处理。设计维纳滤波器时必须知 道有用信号和干扰信号的自功率谱和互功率谱。 • ⑦卡尔曼滤波——也是一种线性最小方差估计,其算法是递推的。它 不仅适用于平稳随机过程,同样适用于非平稳随机过程。
《工程项目工程造价控制探究国内外文献综述2500字》

工程项目工程造价控制研究国内外文献综述1国外研究现状目前的招标起源于17世纪末的英国,当时,英国政府在其公共部门进行了公开招标,但这只是一个开始。
19世纪初,英法战争刚刚结束,大英帝国不得不迅速而广泛地修建营房。
减少施工时间和建筑成本,英国陆军决定,计划参与该项目的承包商应是最低的。
投标以竞争的形式确定,投资不同时进行。
只有同一个承包商才能建造一个特定的军营项目,负责所有施工工作。
因此,英国政府的营房建设项目大大减少了建设时间和成本。
第二次世界大战结束后,一些西方发达国家和地区开始采用大规模招标采购货物和承包工程。
这种招标方式在国际上已经使用了200多年,商业模式正在逐步完善和相对成熟。
当今世界已经建立了规范的国际招标规则。
招标的类型和内容由国际咨询工程师联合会(FTDIC)、美国建筑师协会(AIA)、国际建筑工程联合会(FIEC)、英国土木工程师协会(ICE)等授予。
相应的合同规则已在几个国家得到很好的接受,并在国际上得到广泛应用。
许多招标开始研究和评估项目成本。
外国科学家在这方面做了很多工作。
Akintoye 对影响设计项目成本的因素进行了适当的研究:项目的成本并不取决于企业的规模。
Nassar K .预测了项目完成期间不可预见的成本,并针对这一问题提交了相应的对策。
芒恩斯公司利用招标信息审查了项目成本预测。
Williams tp对项目成本预测模型进行了相关研究。
Trefor P Williams研究了报价和建设项目成本之间的关系,并规划了回归模型。
芒恩斯公司利用招标信息审查了项目成本预测。
Williams tp对项目成本预测模型进行了相关研究。
Trefor P Williams研究了报价和建设项目成本之间的关系,并规划了回归模型。
Arditi和David,Lee(2012)本文试图对近15年来建筑边际成本的变化进行估计。
通过建立简单的宏观经济回归模型,估算项目建设的边际成本。
得出以下结论:各国工程建设边际生产率均呈下降趋势,以日本的边际生产率最为明显。
技术接受模型研究综述
技术接受模型研究综述本文旨在全面梳理技术接受模型(Technology Acceptance Model,TAM)的研究现状、研究方法、研究成果和不足,为相关领域的研究和实践提供参考。
在过去的几十年中,技术接受模型成为信息系统领域的重要理论模型之一,用于解释和预测用户对技术的接受程度。
TAM模型认为,用户对技术的接受受到感知有用性和感知易用性的影响,而这两个因素又受到外部变量如系统特性、用户特征等的影响。
技术接受模型的研究涵盖了多个方面,包括模型本身的完善和扩展、模型要素的分析和验证以及模型在实际应用中的效果评估等。
在研究方法上,技术接受模型多采用量表、问卷等实证研究方法,通过数据分析和模型拟合来检验和验证模型的适用性。
通过对前人研究的梳理,我们发现技术接受模型在多个领域得到了广泛应用,如信息系统采纳、电子商务、医疗保健、教育培训等。
研究结果表明,技术接受模型在解释和预测用户行为方面具有较高的有效性和可靠性。
然而,TAM模型仍存在一定的局限性,如无法完全解释复杂的用户行为、对外部变量的解释能力有限等。
因此,未来研究需要在模型的完善和扩展、考虑更多维度的变量以及跨文化、跨情境的普适性等方面加以深入。
本文通过对技术接受模型的研究现状、研究方法、研究成果和不足的梳理,为相关领域的研究和实践提供了有益参考。
然而,技术接受模型仍需在多个方面进行深入探讨,如模型的跨界适用性、对用户行为复杂性的解释能力等。
未来研究可以进一步拓展技术接受模型的应用领域,同时与其他理论模型的融合,以更好地解释和预测用户行为。
随着技术的快速发展,人们对技术接受的心理和行为越来越。
技术接受模型(Technology Acceptance Model,TAM)作为解释和预测用户对信息技术接受度的理论模型,已经在众多实证研究中得到应用和验证。
本文将系统地回顾技术接受模型的实证研究发展历程、现状和争论焦点,旨在为相关研究提供参考和启示。
技术接受模型概述技术接受模型是一种解释用户对信息技术接受度的理论模型,由美国学者Davis于1989年提出。
国内外关于胜任力模型的研究综述
248《商场现代化》2008年11月(上旬刊)总第556期胜任力概念由麦克利兰(1973)提出后,胜任力的理论研究和实际应用随即风靡美国、英国等欧美发达国家。
许多著名的公司,如AT &T、IBM等都建立了自己的胜任力体系。
胜任力系统的合理使用,可以降低员工离职率,从而节约经营成本,由于它具有动态性,还可应付组织突如其来的变化,最重要的是,它可以激发员工的潜能、提高绩效、给组织带来最大的价值。
因此,胜任力模型是21 世纪一个非常重要的工作发展体系,胜任力模型正迅速地成为本世纪工作发展的标准和业绩管理标准。
一、胜任力及胜任力模型的基本内涵1.胜任力的含义1973年,McClelland在美国《心理学家》杂志上发表了题为《Testing for Competence Rather than for Intelligence》(《测试胜任力而非智力》)的文章,提出用胜任力取代传统的智力测量,强调从第一手材料入手,直接发掘那些能真正影响工作业绩的个人条件和行为特征,为提高组织绩效和促进个人事业成功做出实质性的贡献。
同时。
他还提出进行基于胜任能力的有效测验的六个原则。
这篇文章的发表,提出了胜任能力的概念,标志着胜任能力运动的开端,也为胜任力理论的诞生奠定了基础,随后掀起了人们对胜任力研究的热潮。
Zemke(1982)认为:胜任力是个难以下定义的术语,因为这个问题不是来自其他方面,而是来自一些基本程序和哲学的不同。
从McClelland最早提出胜任力定义开始,学者们又提出了许多不同的定义,但是至今学术界都没有一个统一的定义。
以下表是对各学者提出的胜任力定义的汇总。
表 胜任力定义汇总汇总上述众多学者对胜任力的定义,可以发现有的偏重特质,有的偏重行为,但这些不同定义都有一定的共同点:与特定工作相关,具有动态性;以绩效标准为参照;包含一些个人的特征,是个人潜在特性或行为,如:知识、技能、自我概念、特质和动机等。
2.胜任力模型的含义胜任力模型指的是担任某一特定任务角色所需要具备的胜任力的总和,它是胜任力的结构形式。
控制工程文献综述
控制工程文献综述控制工程文献综述在阅读了十篇关于控制工程的文献后,对其进行以下总结,我阅读的文献大多都是自适应控制。
一,自适应控制的定义自适应控制指的是能修正自己特点以适应对象和扰动的动态特性的变化自适应控制的对象是具有一定程度不确定性的系统,这里的不确定性是指描述被控制对象及其环境的数学模型不是完全确定的,其中包含一些未知因素和随机因素。
二,自适应系统的应用我取了综述的其中有代表性的三篇来讲解1,刹车的系统自适应控制为了试验制动系统的性能,对汽车制动器试验台电惯量性能进行研究。
针对波形振荡严重等缺点,为改善控制效果,提出了参考自适应控制的电惯量模拟系统。
首先计算出应达到的电磁力矩,产生电流控制环节的速度指令,然后在速度环中加入自适应控制评价此控制系统优劣的两个重要指标是能量误差和制动规律。
本文中的能量误差采用的是制动器试验台和路试相比应补偿的电能量与试验台制动过程中实际施加电能量的相对误差; 而制动规律是指飞轮的角加速度和末速度。
好的制动控制系统应使得相对能量误差尽可能小,且试验台的制动规律和路试尽可能一致。
由于传统刹车系统电惯量模拟时采用的闭环结构具有很多非线性特性,抗干扰能力和实时性较差,因此在原闭环结构中引入参考自适应控制,该控制器具有较强的自学习能力和良好的跟踪性能本文利用HPID 系统对制动器试验台制动过程进行了仿真并且针对两种系统对制动器试验台制动过程进行了仿真对比得出结论: HPID 控制系统在相对能量误差和制动规律上都优于一般的闭环系统,且曲线波动小,验证了HPID控制系统的精确性和稳定性。
同时给出了仿真后的试验曲线和数据表。
实验结果表明该系统的相对能量误差与传统方法相比减小了近60%,并且从末速度和整体制动规律上也比传统控制系统要优越很多。
因此该方法可在制动器试验台上实现惯量的无极调整,较真实地逼近路试性能,提高了设备的自动化程度,同时使系统具有较好的实时性、稳定性和跟踪性,控制效果比较理想2,燃料电池发电机自适应控制模型集的确定多模型自适应控制是解决燃料电池发动机电压-电流间的非线性特性导致控制器设计困难的较好方案。
时间序列分析模型研究【文献综述】
毕业论文文献综述信息与计算科学时间序列分析模型研究人们的一切活动,其根本目的无不在于认识和改造客观世界。
时间序列分析不仅可以从数量上揭示某一现象的发展变化规律或从动态的角度刻画某一现象与其他现象之间的内在数量关系及其变化规律性,达到认识客观世界之目的。
而且运用时间序列模型还可以预测和控制现象的未来行为,修正或重新设计系统以达到利用和改造客观之目的。
从统计学的内容来看,统计所研究和处理的是一批又“实际背景”的数据,尽管数据的背景和类型各不相同,但从数据的形成来看,无非是横剖面数据和纵剖面数据两类(或者叫做静态数据和动态数据)。
横剖面数据是由若干相关现象在某一时点上所处的状态组成的,它反应一定时间、地点等客观条件下诸相关现象之间存在的内在数值联系。
研究这种数据结构的统计方法是多元统计分析。
纵剖面数据是由某一现象或若干现象在不同时刻上的状态所形成的数据,它反映的是现象以及现象之间关系的发展变化规律性。
研究这种数据的统计方法就是时间序列分析。
由此足以看出时间序列分析的重要性和其应用的广泛性。
早期的时间序列分析通常都是通过直接观察的数据进行比较或绘图观测,寻找序列中所蕴含的发展规律,这种分析方法就称为描述性时间序列分析。
古埃及人发现尼罗河河水间歇性泛滥的规律就是依靠这种分析方法所得出的。
而在天文、物理、海洋学等自然科学领域中,这种简单的描述性时间序列分析分析方法也常常能使人们发现意想不到的规律。
比如,19世纪中后叶,德国药剂师、业余的天文学家施瓦尔就是运用这种方法,经过几十年不断的观察、记录,发现了太阳黑子的活动具有11年左右的周期。
描述性时间序列分析方法具有操作简单、直观有效的特点,它通常是人们进行统计时间序列分析的第一步。
统计时间序列分析随着研究领域的不断扩展,人们发现单纯的描述性时间序列分析有很大的局限性。
在金融、法律、人口、心理学等社会科学研究领域,随机变量的发展通常会呈现出非常强的随机性,如果通过对序列简单的观察和描述,总结出随机变量发展变化的规律,并准确预测处它们将来的走势通常是非常困难的。
基于脉冲神经网络的机器人智能控制研究进展
基于脉冲神经网络的机器人智能控制研究进展目录一、内容综述 (2)1.1 背景与意义 (3)1.2 国内外研究现状 (4)1.3 研究内容与方法 (5)二、脉冲神经网络概述 (6)2.1 脉冲神经网络基本原理 (7)2.2 脉冲神经网络与传统神经网络的区别 (8)2.3 脉冲神经网络的优点与挑战 (9)三、基于脉冲神经网络的机器人控制方法 (10)3.1 基于脉冲神经网络的轨迹规划方法 (12)3.2 基于脉冲神经网络的路径跟踪方法 (13)3.3 基于脉冲神经网络的自主导航方法 (14)四、脉冲神经网络优化算法研究 (15)4.1 神经网络权重优化方法 (17)4.2 神经网络结构优化方法 (18)4.3 脉冲神经网络的参数优化策略 (20)五、脉冲神经网络在机器人智能控制中的应用案例 (21)5.1 在机器人路径跟踪中的应用 (23)5.2 在机器人自主导航中的应用 (24)5.3 在机器人情感识别中的应用 (25)六、结论与展望 (27)6.1 研究成果总结 (28)6.2 存在的问题与不足 (29)6.3 未来发展方向与展望 (29)一、内容综述随着科技的飞速发展,机器人智能控制技术在众多领域的应用逐渐深入。
在这一背景下,基于脉冲神经网络的机器人智能控制研究成为当前的研究热点。
脉冲神经网络,以其模拟生物神经系统脉冲传递信息的独特方式,在信息处理与计算领域展现出强大的潜力。
特别是在机器人控制领域,脉冲神经网络为机器人提供了更加灵活、高效的智能控制手段。
基于脉冲神经网络的机器人智能控制研究取得了显著的进展,脉冲神经网络以其独特的动态特性和时空编码机制,在机器人控制任务中展现出优异的性能。
研究者在机器人路径规划、动态决策、自适应控制等方面进行了深入研究,并取得了一系列重要突破。
随着深度学习技术的发展,深度脉冲神经网络在机器人控制中的应用也逐渐增多,为复杂环境下的机器人智能控制提供了新的解决方案。