
改进的蚁群算法及其应用
蚁群算法的研究进展及应用

提 出的一种 新型 仿生类 算法 。最早 是 由意大 利学 者M.o g等 Dfo i 人首 先 提 出 , 且 成 功地 用 于求 解T P问题 , 起 了人 们 的关 并 S 引
注。
因此 , 由大 量 蚂 蚁组 成 的群 体 的集 体 行 为 , 际 上构 成 一 实
种 学 习 信息 的正反 馈 现 象 : 一条 路 径走 过 的 蚂蚁 越 多 , 面 某 后 的蚂蚁 选择 该路 径 的可 能性就 越 大 。 蚂蚁 的个 体 间通过 这种信 息 的交 流 . 寻求 通 向食物 的最 短路 径 。蚁群 算法 就是 根据 这一
作者 简介 : 刘彩  ̄( 7 一, , 北荆 州人 , 士 , 江大 学信 息与数 学 学院讲 师 , 究 方向 为数值 计 算 ; r1 5)女 湖 9 硕 长 研 陈 ̄( 6 -, , 1 5 )男 湖北荆 州人 , 士 , 江 大 9 博 长
学信 息与 数 学学 院教 授 、 硕士 生导 师, 究方 向 为最优 化理 论和 算 法。 研
0 引 言
人 工 蚁群 算 法是 人 们对 自然界 中蚁群 行 为 的研 究 结果 而
AD 上 的信息 素 的2 。再经 过一 段 时间 , 会 有6 B 倍 就 只蚂 蚁经 过 AC 如 图2 b 。随着 时间 发展 , 蚁会 以越 来越 大的 概率选 择 B, () 蚂 路径 A B, 终会 完 全 选 择 路径 A B, 而 找 到巢 穴 到食 物 源 C 最 C 从 的最短 路 径 。
的研 究状 况提 出了 自己的观 点。
关键 词 : 群 算法 ; 合优化 ; 究 ; 点 蚁 组 研 观 中图分 类号 :' 1 1 32 P 文献 标识 码 : A 文 章编 号 :6 2 7 0 (0 8 0 — 0 9 0 1 7 — 8 0 2 0 )9 0 4 — 2
基于改进蚁群算法在最短路径搜索中的应用

避免 了算法过早 陷入 局部最优 ,并能较快地收敛 到全局最优解 。应 用结果表 明,该方法能有效解 决最短路 径搜 索
问题 。
关键 词 :蚁群 算法 ;最短路径搜 索 ;GS I 中图分类号 :0 2 24 文献标识 码 :A 文章编号 :10 0 7 0 9— 4 9一(0 7 0 0 5 0 20 )5— 0 9— 4
0 引 言
GS领 域 中所 涉及 的很 多有关 最 优化 问题 的算 法具 备 了蚁 群算 法 的结 构 特 征 ,这 些 问题 包 括最 佳 路 I 径分 析 、资 源分 配 、连 通分 析 、流 分 析 以及 决 策 支 持 系 统 中 的决 策 理 论 等 J 。地理 信 息 系统 中 的最 佳
Ap l a in o e r h n h h r e tP t s d o p i to fS a c i g t e S o ts a h Ba e n c
I pr v m e ti l Co o g rt m m o e n n AI l ny Al o ih t
算法 求解 最 短路 径 问题 的可 行性 及 其应 用 。
1基本 蚁群算法原 理及其数 学模型
1 1 基 本 蚁群 算法 原理 . 蚂 蚁算 法是 一种 启 发式 仿 生搜 索算 法 ,是 意 大 利 学 者 D r o ( 里戈 ) 于 19 年 在 其 博 士论 文 中 oi g 多 91
它特 征 ) ,在 该 网络 上求 某 点 到其 它任 一点 的最短 路 径 的方 法 ,被 称 为最 短 路 径 算 法 。 目前 国内外 一 致
公认 的较好算法是迪杰斯特拉 ( i sa D kt )算法 ,它可以寻找出从起点到所有节点 的最短路径。这种算 jr 法的执行效率较高 ,然而当网络节点数较 多时 ,执行该算法却需要很长 的时 间_ 。本文着重探讨蚁群 2 J
改进蚁群算法在输配气管网优化中的应用

动 态 设 计 ,对 于推 动 最 优 化 技 术 在 输 配 气 工 程 建 设 中 的应 用 ,提 高 燃 气 管 网建 设 的 经 济 效 益 具 有 重 要
的意 义 。
关联 矩阵 A和管段与环路关联的环路矩阵 B表示 。 本 次 输 配 气 管 网水 力 平 差 计 算 采 用 了便 于 计 算 机 编 程 的有 限元 节 点 法 ,该 方 法 以 节 点 连 续 性 方 程 为基 础 ,把 方 程 中 的管 段 流量 通 过 管 段 压 降 计 算 公 式 转 化 为 用 管 段 两 端 的节 点 压 力 表 示 ,这 样 连 续 性 方 程 转 化 为 满 足 能 量 方 程 、 以节 点 压 力 为 变 量 的 方 程 组 ,通 过 求 解 方 程 组 便 可 求 得 各 节 点 压 力 。 由于 有 限元 节 点 法 需 要 初 始 管 段 流 量 数 据 ,此 次 采 用 最 小 平 方 和 法 编 制 程 序 来 确 定 管 段 的 初 始 流 量 ,与 手
随 着 城 市 的 发 展 ,对 燃 气 量 的要 求 不 断增 大 , 供 需 矛 盾 将 日益 突 出 ,所 以燃 气 管 网 的 扩 建 已成 为 当务 之 急 。而 城 市 燃 气 管 网 的水 力 计 算 和 优化 设 计 都 是非 常 复 杂 繁 琐 的过 程 ,尤 其 是 大 型 和 特 大 型燃 气 管 网 的 计 算 ,一 般 是 借 助 于 计 算 机 来 完 成 的 。 随 着 优 化 技术 的 不 断 发 展 ,特 别 是 智 能 算 法 的兴 起 , 科 学 工 作 者对 这些 算 法 的模 型 、理 论 和应 用 技 术 等
蚁群算法
蚁群算法综述摘要:群集智能作为一种新兴的演化计算技术已成为越来越多研究者的关注焦点, 其理论和应用得到了很大的发展。
作为群集智能的代表方法之一,蚁群算法ACO (Ant Colony Optimization, 简称ACO) 以其实现简单、正反馈、分布式的优点得到广泛的应用。
蚁群算法是由意大利学者M. Dorigo 提出的一种仿生学算法。
本文主要讨论了蚁群算法的改进及其应用。
在第一章里介绍了蚁群算法的思想起源及研究现状。
第二章详细的介绍了基本蚁群算法的原理及模型建立,并简要介绍了几种改进的蚁群优化算法。
第三章讨论了蚁群算法的最新进展和发展趋势展望。
关键词:群集智能,蚁群算法,优化问题1 引言1.1 概述人类的知识都来自于对自然界的理解和感悟,如天上的闪电,流淌的河流,挺拔的高山,汪洋的大海,人们从中学会了生存,学会了征服自然和利用自然。
自然界中也存在着很多奇特的现象,水中的鱼儿在发现食物时总能成群结队,天上的鸟儿在迁徙时也是组成很多复杂的阵型,蚂蚁在发现食物时总能找到一条最短的路径。
无论鱼儿,飞鸟或是蜜蜂,蚂蚁他们都有一个共同的特点好像有一种无形的力量将群体中的每个个体组织起来,形成一个统一的整体。
看似庞杂的种群却又有着莫大的智慧,让他们能够完成一个个体所无法完成的使命。
整个群体好像一个社会,形成一个有机整体,这个整体对单个个体要求不高,诸多个体组合起来数量庞大,却极具协调性和统一性,这就是群智能。
群智能算法是利用其个体数量上的优势来弥补单个个体的功能缺陷,使整个群体看起来拥有了个体所无法企及的能力和智慧。
单个个体在探索过程的开始都是处于一种盲目的杂乱的工作状态,因此这些个体所能找到的最优解,对于群体而言却并非是最优的而且这些解也都是无规则的,随着越来越多的个体不断探索,单个个体受到其他成员的影响,大量的个体却逐渐趋向于一个或一条最优的路线,原本杂乱的群体渐渐呈现一种一致性,这样整个群体就具有了寻找最优解的能力。
基于RBF的蚁群算法在求解TSP中的应用
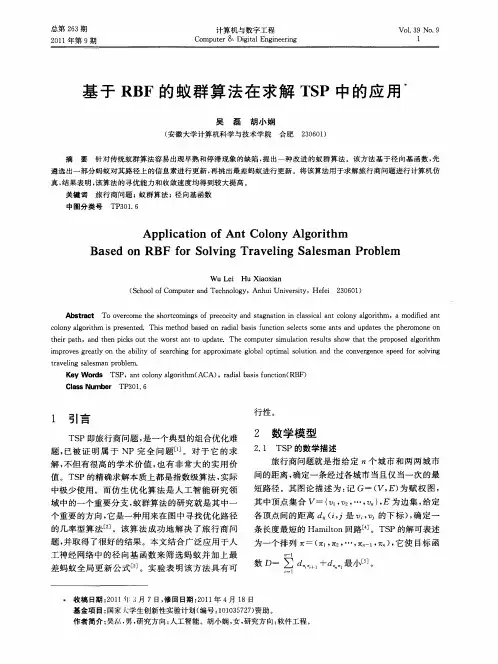
数 D ∑ d …+ 最小 一 嘲。
收 稿 日期 :0 14 :月 7日 , 回 日期 :0 1 4月 1 2 1 13 - 修 21年 8日
基金项 目: 国家 人学生创新性实验计划 ( 编号 :0 0 5 2 ) 1 13 77 资助 。 作者简介 : {. 研究方 向: 吴j 男, 人工 智能 。胡小娴 , , 女 研究方 向: 软件工程 。
总 第 23期 6 2 1 年第 9 01 期
计 算 机 与 数 字 工 程
C mp tr& Diia gn e ig o ue gtl En ie rn
Vo . 9 No 9 13 .
1
基 于 R F的蚁 群 算 法 在 求解 T P中 的应 用 B S
吴 磊 胡小娴
合肥 200) 3 6 1 ( 安徽大学计算机科学 与技 术学院
刑
1 )根据 路径 长度 挑 选 出最 差 蚂 蚁 , 按下 式 1 并
,
J
对其 进行 更新 :
r I 一 ( -p v £ 一y (- ) - 1 ) ()
1 6 9 4
9 5 O
} 表示 蚂蚁 忌下一 步允 许
选择 的城市 。a为信 息启发 因子 , 为期 望启 发式 因 子 。 ( 为启发 函数 , £ ) 其表达式 为 : () / =ld 。
蚂蚁 k搜 索 到 的路 径 长度 ; c表示 数 据 中心 ; 表 L
以 1 个 城 市 的 TS O P为 例 。它 们 之 间 的距 离
如表 1 所示 :
表1 l O个城 市 之 间 的 距 离
O 9 8
示所 有蚂 蚁搜 索 到 的最 长 路 径 ; e的值 可按 照下 式
改进的蚁群算法在智能导游系统路径优化中的应用

的蚁 群算 法应 用 于最短路 径 分析 中, 过 获取 不 同景 点 的 I 以及 地理 位 置找到 一条 通过每 个景 通 D号 点且 只通过 一 次的 最短旅 行路 线 , 真 结果表 明达到 了预 期的 目标 . 仿 关键词 :最 短路径 ; 发 式算 法 ;蚁群 算 法 启
1 问题 分析
1 1 路径 分析 的数 学模型 .
较 好 的稳 定 性 , 现 简单 , 是基 本 蚁 群 算 法 容 易 实 但
收 稿 日期 :0 8一O 2o 1一l ; 修 订 日期 :0 8—0 一l . 0 2o 3 2
设游 客一 次需要 游览 Ⅳ个 景 点 , 些景 点 的集 这
第 7卷 第 5期 2o 0 8年 1 0月
江 南 大 学 学 报 ( 然 科 学 版) 自
J u n l f in n n UnV ri ( t r l ce c dt n o r a a g a ie s y Nau a i eE io ) oJ t S n i
Vo . No 5 I7 . 0c. 2 0 t 08
Abs r t I 0 d r o o v t e t ac : n r e t s l e h pr bl m t a pe p e e e t h re t o t wa we nto uc p t o e ht o l s l c s o ts r u e y, i r d e a h
e c c n c s o r m p. a h s e i p tfo ma Th i l to lr s ti n a r e n t ure pe t t0 e smu a i na e ul s i g e me twih o x c ai n. Ke r y wO ds:s o t s a h; e itc a g rt m ; nta g rt m h re tp t h ursi l 0 ih a l o ih
蚁群优化算法及其理论进展
蚁群优化算法及其理论进展摘要:蚁群优化算法作为一种新的智能计算模式,近年来在理论研究上取得了丰硕成果。
本文主要阐述蚁群优化算法的研究成果,论述了算法在离散域、连续域问题上的理论进展,然后对收敛性研究做了介绍。
最后,阐述了蚁群优化算法的发展趋势。
关键词:蚁群算法离散域连续域收敛性中图分类号:tp301.6 文献标识码:a 文章编号:1674-098x(2012)04(a)-0032-021 引言意大利学者dorigo[1]等人根据真实蚂蚁觅食行为,提出了蚁群优化算法的(aco)最早形式—蚂蚁系统(as),并应用在tsp旅行商问题中。
该算法采用分布式并行计算机制,易与其他方法结合,具有较强的鲁棒性。
as算法提出之后,其应用范围逐渐广泛,已经由单一的tsp领域渗透到了多个应用领域[2],算法本身也不断完善和改进,形成了一系列改进aco算法。
2 蚁群算法理论研究2.1 基本蚂蚁算法与真实蚂蚁觅食行为类似,基本蚁群算法主要包括路径选择和信息素更新两个步骤。
以蚁群算法求解tsp问题为例[1]:tsp问题可表述成,旅行商走完n个城市有多种走法,每周游完所有城市可得长度为i的路径,它们构成解的集合。
而每个解是依次走过n个城市的路径距离构成的集合,可表示设是在第g次周游中城市i上的蚂蚁数。
在算法周游过程中,每只蚂蚁根据概率转换规则生成一个有n步过程的行动路线,整个算法的周游过程以g为刻度,。
其中是预先设定的算法最大周游次数,当所有蚂蚁移动一次后,周游次数计数器加1。
经过次周游,基本可找到一条最短路径。
设,np为算法中总蚂蚁数。
基本步骤为:算法开始时,每条路径上初始信息素设置为常数,并对每只蚂蚁设置随机起始城市。
蚂蚁移动过程中,从城市i选择移动到城市j主要是根据概率启发公式(1)来完成,每次选择的城市都是从可选城市列表中取出。
(1)其中为启发优先系数且。
可以改变信息素与启发优先系数的相对重要性。
如果则最近的城市容易被选择,这类似经典的随机贪婪算法。
毕业论文:蚁群算法的研究应用(定稿)-精品【范本模板】
第一章绪论1。
1选题的背景和意义受社会性昆虫行为的启发,计算机工作者通过对社会性昆虫的模拟产生了一系列对于传统问题的新的解决方法,这些研究就是群体智能的研究。
群体智能作为一个新兴领域自从20世纪80年代出现以来引起了多个学科领域研究人员的关注,已经成为人工智能以及经济社会生物等交叉学科的热点和前沿领域。
群体智能(Swarm Intelligence)中的群体(Swarm)指的是“一组相互之间可以进行直接通信或者间接通信(通过改变局部环境)的主体,这组主体能够合作进行分布问题求解,群体智能指的是无智能或者仅具有相对简单智能的主体通过合作表现出更高智能行为的特性;其中的个体并非绝对的无智能或只具有简单智能,而是与群体表现出来的智能相对而言的。
当一群个体相互合作或竞争时,一些以前不存在于任何单独个体的智慧和行为会很快出现。
群体智能的提出由来已久,人们很早以前就发现,在自然界中,有的生物依靠其个体的智慧得以生存,有的生物却能依靠群体的力量获得优势。
在这些群体生物中,单个个体没有很高的智能,但个体之间可以分工合作、相互协调,完成复杂的任务,表现出比较高的智能。
它们具有高度的自组织、自适应性,并表现出非线性、涌现的系统特征。
群体中相互合作的个体是分布式的,这样更能够适应当前网络环境下的工作状态;没有中心的控制与数据,这样的系统更具有鲁棒性,不会由于某一个或者某几个个体的故障而影响整个问题的求解。
可以不通过个体之间直接通信而是通过非直接通信进行合作,这样的系统具有更好的可扩充性。
由于系统中个体的增加而增加的系统的通信开销在这里十分小.系统中每个个体的能力十分简单,这样每个个体的执行时间比较短,并且实现也比较简单,具有简单性。
因为具有这些优点,虽说群集智能的研究还处于初级阶段,并且存在许多困难,但是可以预言群集智能的研究代表了以后计算机研究发展的一个重要方向。
随着计算机技术的飞速发展,智能计算方法的应用领域也越来越广泛,当前存在的一些群体智能算法有人工神经网络,遗传算法,模拟退火算法,群集智能,蚁群算法,粒子群算等等。
蚁群算法详细讲解
11
1.1.4蚁群优化算法研究现状 3/7
为了进一步克服AS中暴露出的问题,提出了蚁群系统(Ant Colony System, ACS)。该系统的提出是以Ant-Q算法为基础的。 Ant-Q将蚂蚁算法和一种增强型学习算法Q-learning有机的结合 了起来。ACS与AS之间存在三方面的主要差异:首先,ACS采 用了更为大胆的行为选择规则;其次,只增强属于全局最优解 的路径上的信息素。其中,0<ρ<1是信息素挥发参数, 是 从寻路开始到当前为止全局最优的路径长度。
12
1.1.4蚁群优化算法研究现状 4/7
再次,还引入了负反馈机制,每当一只蚂蚁由一 个节点移动到另一个节点时,该路径上的信息素 都按照如下公式被相应的消除一部分,从而实现 一种信息素的局部调整,以减小已选择过的路径 再次被选择的概率。
4
1.1.1 蚁群优化算法起源
20世纪50年代中期创立了仿生学,人们从生物进化的机理中 受到启发。提出了许多用以解决复杂优化问题的新方法,如进 化规划、进化策略、遗传算法等,这些算法成功地解决了一些 实际问题。
20世纪90年代意大利学者M.Dorigo,V.Maniezzo, A.Colorni等从生物进化的机制中受到启发,通过模拟自然界 蚂蚁搜索路径的行为,提出来一种新型的模拟进化算法—— 蚁 群算法,是群智能理论研究领域的一种主要算法。用该方法求 解TSP问题、分配问题、job-shop调度问题,取得了较好的试验 结果.虽然研究时间不长,但是现在的研究显示出,蚁群算法 在求解复杂优化问题(特别是离散优化问题)方面有一定优势, 表明它是一种有发展前景的算法.
蚁群算法及其应用
1. 蚂蚁觅食行为 与觅食策略
一种改进的蚁群算法在机器人路径规划中的应用
第 12 期
杨建勋.一种改进的蚁群算法在机器人路径规划中的应用
209
图1 蚁群避障碍物路径过程 Fig. 1 Ant colony optimization to avoid obstacles path process
到紧急突发情况的时候,能够迅速地反应,譬如移动机 器人在运动中遇到突发状况,会立即停止运动,但是这 种行为不具备智能性。
Abstract:With the modernization of the rapid development of science and technology, high technology has been more and more widely applied. Path planning of robot technology as research and artificial intelligence research is a very im- portant research field, to improve the robot function and the technical level and have a great role. Path planning of mo- bile robot can effectively help to realize the navigation technology used successfully, but also can better judge the degree of intelligent mobile robot. This paper mainly describes the technology of mobile robot path planning in the basic ant colony algorithm in the application, at the same time, improve and optimize the ant colony algorithm, through the three step way, helpα,β and Q to achieve the best combination of identified patterns, in order to improve the stability of the robot and the capability of optimization. Key words:ant colony optimization algorithms; robot;path planning; optimization and improvement