
四元数——精选推荐
四元数
复数:
我们把形如a+bi(a,b均为实数)的数称为复数,其中a称为实部,b称为虚部,i称为虚数单位, i*i= -1;
复变函数:
四元数:
正如复数是有⼀个实部和⼀个虚部组成的,那我们将⼀个虚部换成三个虚部,即两两相交{i, j, k}。
其中n为三维的单位向量,i²=j²=k²=i·j·k=-1。这便是四元数的常规表达形式,不过单位四元数是有⼀⼤堆的约束的,并不是所有四维向量都
是四元数。如何去理解四元数:
四元数(以后不特指四元数=单位四元数)是四维空间中⼀个超球上⾯的点,满⾜w²+x²+y²+z²=1;⽽纯四元数是四维空间在w=0时的
⼀个⼦空间的点,形式为{0, q},特别注意的是纯四元数与四元数是不同的概念。
四元数是复数虚部扩展的结果,复数的虚部为1个,⽽四元数虚部有3个,且两两互相正交,其中实部是cosθ/2,⽽虚部为⼀个単位轴
乘以sinθ/2。
四元数⾃由度并没有四个维度,由于存在w²+x²+y²+z²=1这个约束,它的⾃由度其实只有3,且每个四元数可以对应⼀个特征向量,即n。但请记住四元数并不是与特征向量⼀⼀对应的,后⽂会有说。
如何利⽤低维信息去理解⾼维信息?
例⼦:
三维的球⽤代数表⽰为x²+y²+z²=1,虽然球上⾯的点是由x,y,z三个参数来确定,但实际上我们只需要两个。假设取x和z表⽰,其中y可以
通过x和z进⾏求解。
那么,我们将y轴信息给隐去,只看投影平⾯,如下图所⽰。这张图的意思是,整个球在XOZ平⾯上投影是⼀个圆,当球⾯⼀点投影在圆上
时,y=0;投影的位置位于圆内时,则分别两种情况,y>0处于北半球,y<0处于南半球。
所以我们仅通过投影后的圆即可还原出整个球体。
推⼴到四维,w²+x²+y²+z²=1中取x、y和z来表⽰超球。如下图所⽰,四维空间投影到三维超平⾯(w=0)可能是⼀个two-sphere。当投影点
在整个two-sphere的边缘时,w⼀定为0,值得⼀提的是在这个空间内的四元数是⼀个纯四元数。当投影点落在two-sphere的内部时,也分为
两种情况,w>0和w<0。但是我们可以发现这两种情况下对应的特征向量是⼀样的,所以我们将旋转矩阵向四元数转换时,是有两个对应值
的,四元数的范围是2倍覆盖于3D旋转(2:1 mapping)。
四元数的“乘法”运算:
由于四元数有i,j,k三个虚部,所以得满⾜i²=j²=k²=i·j·k=-1这个条件。这⾥令★为“乘法”操作符,则p★q的公式如下,具体的推导步骤我就不
写了。
封闭性:易证明,p和p的共轭相乘即可,|p★q|=1。
结合律:这条也很好证明,只要证明(p★q)★r=p★(q★r)。
单位元素:e=(1,0,0,0),这也是四元数的⼀个初始值(相当于单位矩阵)。带⼊上⾯的公式可知,p★(1,0,0,0)还是等于p。
逆元素:p存在⼀单位四元数,★操作的结果为e,具体参考下⾯公式,可以看出逆元素就是其共轭除以模的平⽅。
复数和⼆维旋转:复数相乘可以旋转的性质想必⼤家都很清楚,乘以i可以逆时针(朝+i⽅向)旋转90°,乘以-i可以顺时针旋转90°。列出⼀个公式。
其中推导公式中暗含了⼀个欧拉公式,包含sinθ和cosθ的矩阵就是我们常见的⼆维旋转矩阵。可以发现⼆维旋转矩阵其实也对应着⼀个类似
四元数的⼀个向量表达形式,就是复数。我们对矩阵进⾏求逆(主交换,次变号),发现其实对应的就是复数的共轭形式。也就是说cosθ+i·sinθ可以旋转θ,⽽cosθ-i·sinθ可以旋转-
θ。这个特性上的优势在四元数和三维旋转矩阵中就更明显了。
为什么⼆维旋转可以交换?在三维旋转中先绕x旋转,在绕y旋转和先绕y旋转,在绕x旋转肯定是不⼀样的,具体看图。那我们在⼆维旋转中
先转90°再转45°肯定和先转45°再转90°是⼀样的。究其根本,是⼆维旋转它⾸先就隐藏了⼀个⾮常重要的因素,就是旋转轴永远是垂直于
⼆维平⾯的,也是固定的,在⼆维中⽆论怎么旋转,都是共⾯的。放到三维空间,旋转之所以存在次序性,之所以不能交换,是旋转轴可以
跟向量成任意⾓度。如果你放到⼀个⼆维⼦空间⾥⾯去旋转,你依然可以满⾜交换性。⾄于这个旋转轴垂直为啥可以解释第⼀个问题,我后
⾯会慢慢说的。
四元数微分方程的推导
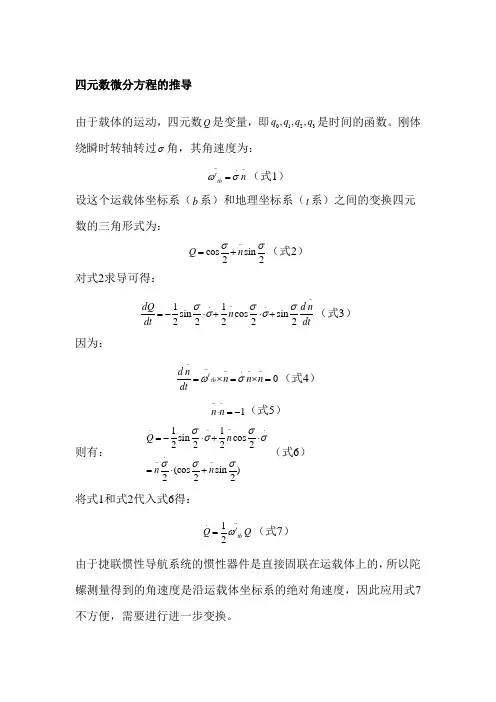
四元数微分方程的推导
由于载体的运动,四元数Q是变量,即0123,,,qqqq是时间的函数。刚体绕瞬时转轴转过角,其角速度为:
.ttbn(式1)
设这个运载体坐标系(b系)和地理坐标系(t系)之间的变换四元数的三角形式为:
cossin22Qn(式2)
对式2求导可得:
..11sincossin22222dQdnndtdt(式3)
因为:
.0ttbdnnnndt(式4)
1nn(式5)
则有: ....11sincos2222(cossin)222Qnnn(式6)
将式1和式2代入式6得:
.12ttbQQ(式7)
由于捷联惯性导航系统的惯性器件是直接固联在运载体上的,所以陀螺测量得到的角速度是沿运载体坐标系的绝对角速度,因此应用式7不方便,需要进行进一步变换。 因为:
*tbtbtbQQ(式8)
**1QQQQ(式9)
式中btb是沿运载体的角速度.
将式8、9代入式7得:
.12btbQQ(式10)
将式10写成矩阵形式为:
001231103222301332100bxbybzqqqqqqqqqqqqqqqqqqqq(式11)
00112233001020bbbxyzbbbxzybbbyzxbbbzyxqqqqqqqq(式12)
式中,,,bbbxyz分别表示载体坐标系相对于地理坐标系沿各个轴向的角速度分量。
近世代数——精选推荐
近世代数
⽬录
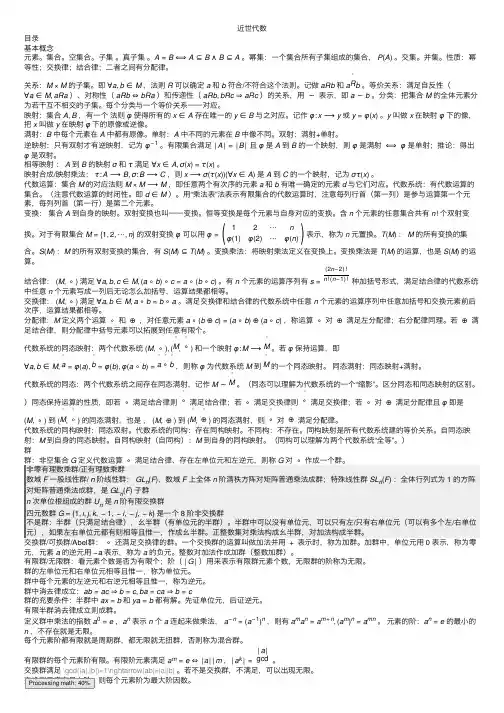
基本概念
元素。集合。空集合。⼦集 。真⼦集 。A=B⟺A⊆B∧B⊆A 。幂集:⼀个集合所有⼦集组成的集合, P(A) 。交集。并集。性质:幂
等性;交换律;结合律;⼆者之间有分配律。
关系:M×M 的⼦集。即 ∀a,b∈M ,法则 R 可以确定 a 和 b 符合/不符合这个法则。记做 aRb 和 a¯Rb 。等价关系:满⾜⾃反性(
∀a∈M,aRa )、对称性( aRb⇔bRa )和传递性( aRb,bRc⇒aRc )的关系,⽤ ∼ 表⽰,即 a∼b 。分类:把集合 M 的全体元素分
为若⼲互不相交的⼦集。每个分类与⼀个等价关系⼀⼀对应。
映射:集合 A,B ,有⼀个 法则 φ 使得所有的 x∈A 存在唯⼀的 y∈B 与之对应。记作 φ:x⟶y 或 y=φ(x) 。y 叫做 x 在映射 φ 下的像,
把 x 叫做 y 在映射 φ 下的原像或逆像。
满射:B 中每个元素在 A 中都有原像。单射:A 中不同的元素在 B 中像不同。双射:满射+单射。
逆映射:只有双射才有逆映射,记为 φ−1 。有限集合满⾜ |A|=|B| 且 φ 是 A 到 B 的⼀个映射,则 φ 是满射 ⟺ φ 是单射;推论:得出
φ 是双射。
相等映射 : A 到 B 的映射 σ 和 τ 满⾜ ∀x∈A,σ(x)=τ(x) 。
映射合成/映射乘法: τ:A⟶B,σ:B⟶C ,则 x⟶σ(τ(x))(∀x∈A) 是 A 到 C 的⼀个映射,记为 στ(x) 。
代数运算:集合 M 的对应法则 M×M⟶M ,即任意两个有次序的元素 a 和 b 有唯⼀确定的元素 d 与它们对应。代数系统:有代数运算的
集合。(注意代数运算的封闭性。即 d∈M )。⽤“乘法表”法表⽰有限集合的代数运算时,注意每列⾏⾸(第⼀列)是参与运算第⼀个元
素,每列列⾸(第⼀⾏)是第⼆个元素。
变换: 集合 A 到⾃⾝的映射。双射变换也叫⼀⼀变换。恒等变换是每个元素与⾃⾝对应的变换。含 n 个元素的任意集合共有 n! 个双射变
3D图形:矩阵、欧拉角、四元数与方位的故事
3D图形:矩阵、欧拉角、四元数与方位的故事
概述
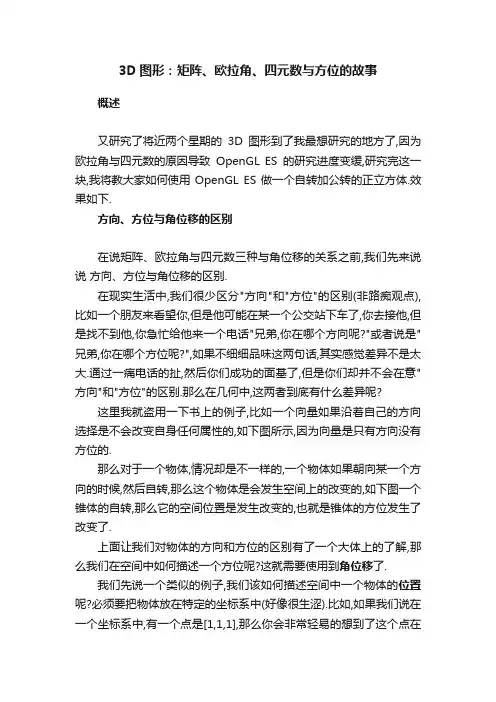
又研究了将近两个星期的3D图形到了我最想研究的地方了,因为欧拉角与四元数的原因导致OpenGL ES的研究进度变缓,研究完这一块,我将教大家如何使用OpenGL ES做一个自转加公转的正立方体.效果如下.
方向、方位与角位移的区别
在说矩阵、欧拉角与四元数三种与角位移的关系之前,我们先来说说 方向、方位与角位移的区别.
在现实生活中,我们很少区分"方向"和"方位"的区别(非路痴观点),比如一个朋友来看望你,但是他可能在某一个公交站下车了,你去接他,但是找不到他,你急忙给他来一个电话"兄弟,你在哪个方向呢?"或者说是"兄弟,你在哪个方位呢?",如果不细细品味这两句话,其实感觉差异不是太大.通过一痛电话的扯,然后你们成功的面基了,但是你们却并不会在意"方向"和"方位"的区别.那么在几何中,这两者到底有什么差异呢?
这里我就盗用一下书上的例子,比如一个向量如果沿着自己的方向选择是不会改变自身任何属性的,如下图所示,因为向量是只有方向没有方位的.
那么对于一个物体,情况却是不一样的,一个物体如果朝向某一个方向的时候,然后自转,那么这个物体是会发生空间上的改变的,如下图一个锥体的自转,那么它的空间位置是发生改变的,也就是锥体的方位发生了改变了.
上面让我们对物体的方向和方位的区别有了一个大体上的了解,那么我们在空间中如何描述一个方位呢?这就需要使用到角位移了.
我们先说一个类似的例子,我们该如何描述空间中一个物体的位置呢?必须要把物体放在特定的坐标系中(好像很生涩).比如,如果我们说在一个坐标系中,有一个点是[1,1,1],那么你会非常轻易的想到了这个点在空间中的位置.描述空间位置其实就是描述相对于给定参考点(坐标原点)的位移.
其实,描述一个物体的方位是一样的,我们是不可能凭空描述一个物体的方位,我盟需要一个已知方位的参考量,通过这个参考量的旋转得到当前方位,那么旋转的量就叫做角位移.通过概念我们知道,角位移就是用来描述方位的,类似于速度就是用来描述物体运动快慢的一样.当然了,这里我要声明的一点就是虽然角位移是用来描述方位的,但是两者是不同的.例如,我们可以这么说,一个物体的方位是如何如何的;一个物体是通过某个已知方位经过角位移XXX旋转得到.所以说,方位是用来描述一个单一的"状态".但是角位移是用来描述两个状态之间的差异.
第四章四元数在3D物体姿态变化中的应用_2
第四章 四元数在3D物体姿态变化中的应用
4.1引言
对于三维仿真系统中鱼雷运动的可视化研究,一般的仿真系统采用了按照鱼雷的六
自由度参数来直接驱动模型的视景仿真。为了保证计算速度,往往需要在计算运动方程
时选取较大的计算步长,这样有时会无法实现仿真运动的光滑和连续,甚至出现鱼雷运
动跳跃的现象,如果选取较小的计算步长,那么计算速度的降低同样会影响到鱼雷的可
视化效果。
目前,国内的仿真系统里用来解决此问题的专用软件模块十分少见。本课题着重研
究了四元数在三维仿真系统中的应用,包括利用四元数对物体进行自由旋转和利用四元
数来解决鱼雷运动可视化中的问题,本文利用四元数对模型姿态角变化进行插值,很好
地解决了上述的鱼雷运动可视化仿真中存在的矛盾。
4.2四元数简介
四元数是1843年由英国数学家William Rowan Hamilton发明的数学概念。它的出现
很好地把二维空间中的复数扩展到了三维空间。由于四元数的乘法不满足交换律,对它
的研究较实数和复数都要困难,以至在它出现后一个多世纪都得不到很好的应用。直到
1985年Ken Shoemake[20]将它引入计算机图形学之后,四元数在计算机动画和三维图形绘
制方面才得到实际的应用。随着计算机技术和图形学的发展,四元数所表现出来的优势
也日渐得到人们的重视。
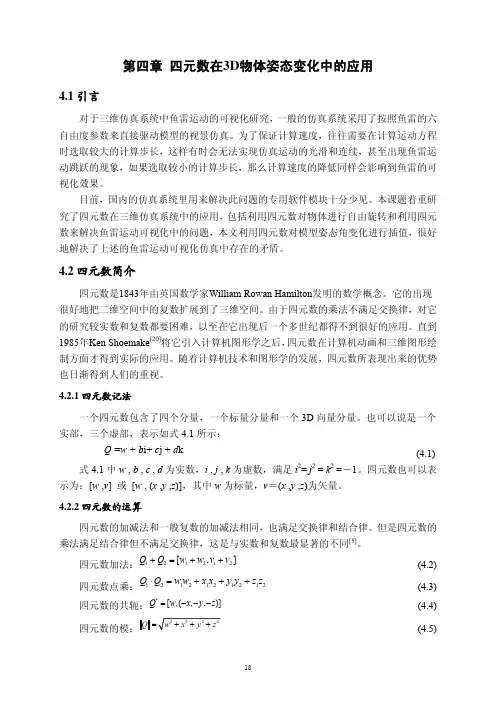
4.2.1四元数记法
一个四元数包含了四个分量,一个标量分量和一个3D向量分量。也可以说是一个
实部,三个虚部,表示如式4.1所示: i = + +j +k Qwbcd (4.1) 式4.1中w , b , c , d为实数,i , j , k为虚数,满足i2= j2 = k2 =-1。四元数也可以表
示为:[w ,v] 或 [w , (x ,y ,z)],其中w为标量,v=(x ,y ,z)为矢量。
4.2.2四元数的运算
四元数的加减法和一般复数的加减法相同,也满足交换律和结合律。但是四元数的
乘法满足结合律但不满足交换律,这是与实数和复数最显著的不同[5]。
G2o使用——精选推荐
G2o使⽤
G2o(General Graph Optimization):
上:SparseOptimizer 是需要维护的类。
它是⼀个Optimizable Graph,从⽽也是⼀个Hyper Graph。含有很多个顶点和很多个边。
Base Vertex 和 Base Edge 都是抽象的基类,⽽实际⽤的顶点和边,都是它们的派⽣类。
⽤ SparseOptimizer.addVertex 和 SparseOptimizer.addEdge 向⼀个图中添加顶点和边,最后调⽤ SparseOptimizer.optimize 完成优化。
下:在优化之前,需要指定求解器和迭代算法。
⼀个 SparseOptimizer 拥有⼀个 Optimization Algorithm,继承⾃Gauss-Newton, Levernberg-Marquardt, Powell's dogleg 三者之⼀。
同时,这个 Optimization Algorithm 拥有⼀个Solver,它含有两个部分。⼀个是 SparseBlockMatrix ,⽤于计算稀疏的雅可⽐和海塞; ⼀个是⽤于计算迭代过程中最关键的
⼀步 HΔx=−b,需要⼀个线性⽅程的求解器。⽽这个求解器,可以从 PCG, CSparse, Choldmod 三者选⼀。
#include
#include
#include
#include
#include
#include
#include
#include
#include
#include
#include
#include
using namespace std;
// 曲线模型的顶点,模板参数:优化变量维度和数据类型
class CurveFittingVertex: public g2o::BaseVertex<3, Eigen::Vector3d>
{
public:
EIGEN_MAKE_ALIGNED_OPERATOR_NEW
数学符号表——精选推荐
数学符号表
维基百科,自由的百科全书
跳转到:跳转到: 导航, , 搜索搜索
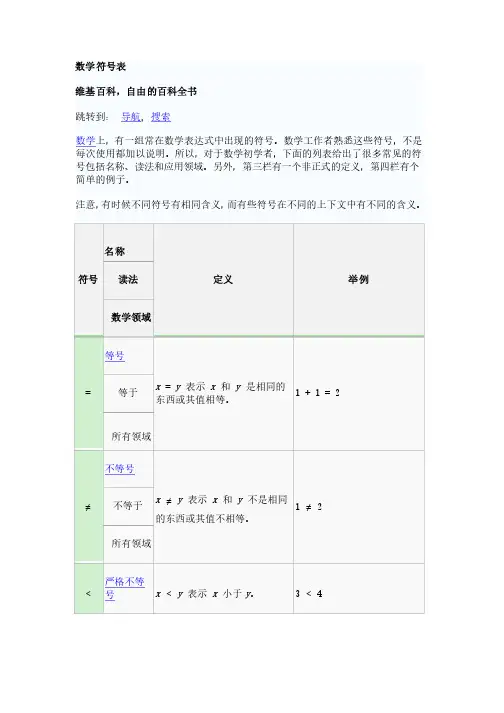
数学上,上,有一组常在数学表达式中出现的符号。有一组常在数学表达式中出现的符号。有一组常在数学表达式中出现的符号。数学工作者熟悉这些符号,数学工作者熟悉这些符号,数学工作者熟悉这些符号,不是不是
每次使用都加以说明。每次使用都加以说明。所以,所以,所以,对于数学初学者,对于数学初学者,对于数学初学者,下面的列表给出了很多常见的符下面的列表给出了很多常见的符
号包括名称、读法和应用领域。另外,第三栏有一个非正式的定义,第四栏有个
简单的例子。简单的例子。
注意,有时候不同符号有相同含义,而有些符号在不同的上下文中有不同的含义。
符号 名称
定义 举例 读法
数学领域
= 等号
x
= y
表示表示 x
和 y
是相同的
东西或其值相等。东西或其值相等。 1 + 1 = 2 等于等于
所有领域所有领域
≠ 不等号
x
≠ y
表示表示 x
和 y
不是相同
的东西或其值不相等。的东西或其值不相等。 1
≠ 2 不等于不等于
所有领域所有领域
< 严格不等
号x
< y
表示表示 x
小于y
。 3
< 4
> 小于,大于大于
x
> y
表示表示 x
大于y
。 5
> 4
序理论
≤
≥ 不等号
x
≤ y
表示表示 x
小于等于y
。
x
≥ y
表示表示 x
大于等于y
。 3
≤ 4 4;;5
≤ 5
5
≥ 4 4;;5
≥ 5 小于等于,
大于等于大于等于
序理论
+ 加号
4 + 6 4 + 6 表示表示表示 4 4 4 加加 6 6。。 2 + 7 = 9 加
算术
− 减号
9
− 4 4 表示表示表示 9 9 9 减减 4 4。。 8
− 3 = 5 减
算术
负号
−3 3 表示表示表示 3 3 3 的负数。的负数。的负数。
−(
−5) = 5 负
算术
补集
A
− B
表示包含所有属于表示包含所有属于 A
{1,2,4}
− {1,3,4} = {2}
惯导(1)——精选推荐
1. 基本公式:
转动惯量:dmrI2;动量定理:IwH,动量矩的方向与角速度w方向相同; (在转子陀螺的讨论中,常将转子具有的动量矩成为叫角动量,角动量的单位:1克力·厘米·秒=980达因·厘米·秒=980克·厘米2/秒) 动量矩定理:idtdHM(M与H的方向不一定相同);陀螺力矩:wHMG; 哥式定理:rwdtdrdtdrmnnm;(mnw是坐标系n相对坐标系m的旋转角速度)
2、动量矩定理dHMdt的具体应用(陀螺进动问题)。H与M方向不一定相同。
3、机械转子陀螺仪的两个基本特性(进动性与定轴性)。对表观运动的解释。
(1)定轴性:根据动量矩定理:idtdHM,当M=0时,H相对惯性空间保持恒定不变,即转子自
转轴指向相对惯性空间恒定不变,这就是陀螺的定轴性。(2)表观运动:当自由陀螺的角运动与地球自
转角速度间的夹角0时,地球上的观察者所看到的陀螺自转轴以-iew为角速度作旋转,旋转所形
成的曲面为一圆锥,对称平行于地轴,半锥角为,陀螺的这种运动称为表观运动。(3)进动性:当
双自由度陀螺在某一环架轴上有作用力矩M时,陀螺绕另一环架轴以w作进动运动:角动量H以最短
路径倒向外力矩M,由此确定进动角速度的方向;进动角速度的大小由HMw确定。同时,一但存
在外力矩,就马上出现进动角速度,所以陀螺进动是一种无惯性运动。
4、陀螺进动的定量表示:HM(进动方程)。陀螺力矩gMH:(产生的原因:M是外部
施力者(内环)加到陀螺转子上去的,根据牛顿第三定律描述的作用和反作用关系,转子一定会对施力
者作用有反作用力矩Mg 、作用对象:内环)。
5、单自由度积分陀螺仪的传递函数(0D,0C)()()()(1)gIogksHssIsDss
6、挠性陀螺仪动力调谐的物理意义:动力调谐的实质上是平衡环的惯性力矩和陀螺力矩与弹性恢复力
近世代数杨子胥最新版题解-答(精选.)
近世代数
第一章 基本概念
§1. 1 1.
4.
5.
近世代数题解 §1. 2 2.
3. word.
近世代数题解 §1. 3
1. 解 1)与3)是代数运算,2)不是代数运算.
2. 解 这实际上就是M中n个元素可重复的全排列数nn.
3. 解 例如AB=E与AB=AB—A—B. 4.
5.
近世代数题解 §1. 4 1.
2.
3.解 1)略 2)例如规定
4.
5.略
近世代数题解 §1. 5
1. 解 1)是自同态映射,但非满射和单射;2)是双射,但不是自同构映射3)是自同态映射,但非满射和单射.4)是双射,但非自同构映射.
2.略 3.
4.
5.
§1. 6 1.
2. 解 1)不是.因为不满足对称性;2)不是.因为不满足传递性;
3)是等价关系;4)是等价关系.
3. 解 3)每个元素是一个类,4)整个实数集作成一个类. 4.
则易知此关系不满足反身性,但是却满足对称性和传递性(若把Q换成实数域的任一子域均可;实际上这个例子只有数0和0符合关系,此外任何二有理数都不符合关系). 5.
6.证 1)略2)
word. 7.
8.
9. word.
10.
word.
11.
word.
12.
第二章 群
§2. 1 群的定义和初步性质
一、主要内容
1.群和半群的定义和例子特别是一船线性群、n次单位根群和四元数群等例子.
2.群的初步性质
1)群中左单位元也是右单位元且惟一;
2)群中每个元素的左逆元也是右逆元且惟一:
3)半群G是群方程a x=b与y a=b在G中有解(a ,b∈G).
4)有限半群作成群两个消去律成立.
二、释疑解难
有资料指出,群有50多种不同的定义方法.但最常用的有以下四种:
近世代数——精选推荐 2
近世代数
。个代数运算以定义个元素的集合上总共可、含有 n n 12n ( )
)
(群。能作成
对运算集合、由全体正整数作成的 a b a G 2b = 3、循环群的⼦群仍是循环群。 ( )4.正规⼦群的左陪集也⼀定是⼀个右陪集。( )
5.任何群G 都与其商群G/N 同态。 ( )
13123321 61)(、=???? ??- ( )
也是循环群是循环群,则,若是两个群且与、设G G G ~G G G 78.整数环Z 的每个理想不⼀定是主理想。 ( )
9.设环R 有单位元且每个⾮零元素都有逆元,若 | R |>1,
则R ⼀定是体。( )10.⽆零因⼦的交换环不⼀定是整环。 ( )
11.环R 中所含元素的个数叫环R 的特征。( )
2、什么是理想?3什么是体?
的⾏列式。是矩阵其中同态映射,且是满射,
的⼀个
到是:普通乘法,证明:,代数运算是数的;再令运算是⽅阵的普通乘法
数阶⽅阵作成的集合,代
上全体是数域分)令三、(A |A | M M |A |A F M n F M 15?→??=四、(15分)设G 是⼀个群,且H ≤G ,K ≤G ,
证明:H 与K 的交集是G 的⼀个⼦群。
五、(15分)设N 是群G 的任⼀正规⼦群,证明:G ~ G/N6、(15分)写出三次对称群S 3={(1),(12),(13),(23),(123),(132)}关于⼦群
H={(1),(23)}的所有左陪集和所有右陪集。
⼀、判断题。!个双射变换个元素的任意集合共有
、含有 n n 1 2.在模8剩余类环Z 8中{}6,4,2,0 2>=
4.整数环Z 的每个理想都是主理想。 ( )
⼆、单项选择题(每⼩题2分,共10分)1、关于半群的说法不正确的是: ( )
(A )半群是带有⼀个代数运算的代数系统;(B) 半群的乘法⼀定适合结合律;
(C) 半群的乘法不⼀定适合交换律;
(D) 半群中⼀定有单位元。2、设G 是⼀个群,H 是G 的⼀个⾮空⼦集,则H ≤G 的充要条件是 ( )
姿态解析——精选推荐
姿态解析
什么是姿态解算
姿态解算也叫做姿态分析、姿态估计、姿态融合。姿态解算是根据IMU(惯性测量单元)数据(陀螺仪、加速度计、地磁计等)求解出飞⾏器
的空中姿态,所以也叫做IMU数据融合。
姿态解算的⽬的
姿态解算⽬的是获取飞⾏器机体坐标系在地球坐标系中的姿态⾓(也就是欧拉⾓)。但欧拉⾓不是直接测量的,⽽是通过IMU(惯性测量单元)
数据(陀螺仪、加速度计、地磁计等)通过Mahony互补滤波算法或其它算法解算出姿态⾓的。
什么是姿态
姿态通俗的说就是指站在地⾯上观察飞⾏器的俯仰(pitch)/横滚(roll)/航向(yaw)状态。飞⾏器需要实时知道当前⾃⼰的姿态,才能够根据需要
操控其接下来的动作,例如保持平稳,翻滚。
姿态表⽰⽅法
姿态有多种数学表⽰⽅式,常见的是四元数,欧拉⾓,⽅向余弦矩阵。他们各⾃有其⾃⾝的优点,在不同的领域使⽤不同的表⽰⽅式。在四
轴飞⾏器中通常使⽤的是四元数、欧拉⾓和⽅向余弦矩阵。
飞机姿态⾓是按欧拉概念定义的,故亦称欧拉⾓。飞机姿态⾓是由机体坐标系与地理坐标系之间的关系确定的,⽤航向⾓、俯仰⾓和横滚⾓
三个欧拉⾓表⽰。
第⼀张是绕x轴旋转pitch,第⼆张绕y轴旋转yaw,第三张是绕z轴旋转rol
欧拉⾓表⽰:
莱昂哈德·欧拉⽤欧拉⾓来描述刚体在三维欧⼏⾥得空间的取向。对于在三维空间⾥的⼀个参考系,任何坐标系的取向,都可以⽤三个欧拉⾓
来表现。参考系⼜称为实验室参考系,是静⽌不动的。⽽坐标系则固联于刚体,随着刚体的旋转⽽旋转。如下图的左数第⼀个图a 、β、y就
是欧拉⾓。后⾯紧跟的三个图演⽰了欧拉⾓是如何产⽣的,分别对应哪个⾓度。
四元数表⽰:
四元数是由爱尔兰数学家威廉·卢云·哈密顿在1843年发现的数学概念。从明确的⾓度⽽⾔,四元数是复数的不可交换延伸。如把四元数的集
合考虑成多维实数空间的话,四元数就代表着⼀个四维空间,相对于复数为⼆维空间。