
冯巧玲版自控原理习题6-7解答
自动控制原理第二版6-7-8章习题及详解
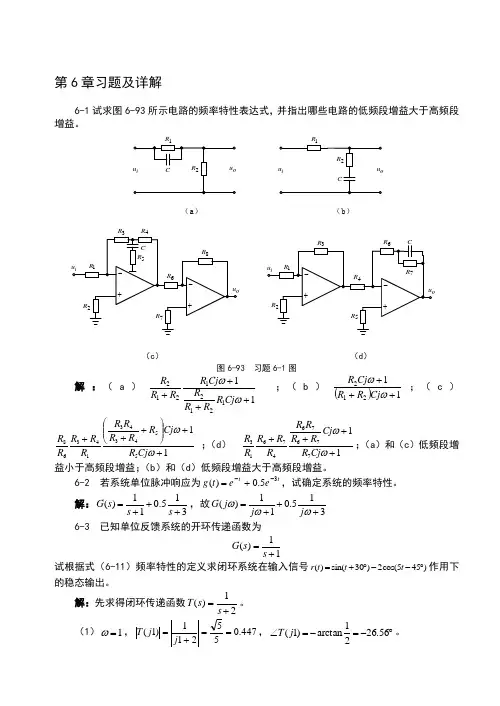
第6章习题及详解6-1 试求图6-93所示电路的频率特性表达式,并指出哪些电路的低频段增益大于高频段增益。
(a ) (b )R R(c ) (d )图6-93 习题6-1图解:(a )1112121212++++ωωCj R R R R Cj R R R R ;(b )()11212+++ωωCj R R Cj R ;(c )1155434314368++⎪⎪⎭⎫ ⎝⎛+++ωωCj R Cj R R R R R R R R R R ;(d ) 117767647613++++ωωCj R Cj R R R R R R R R R ;(a )和(c )低频段增益小于高频段增益;(b )和(d )低频段增益大于高频段增益。
6-2 若系统单位脉冲响应为t t e e t g 35.0)(--+=,试确定系统的频率特性。
解:315.011)(+++=s s s G ,故315.011)(+++=ωωωj j j G 6-3 已知单位反馈系统的开环传递函数为11)(+=s s G 试根据式(6-11)频率特性的定义求闭环系统在输入信号()sin(30)2cos(545)r t t t =+︒--︒作用下的稳态输出。
解:先求得闭环传递函数21)(+=s s T 。
(1)1=ω,447.055211)1(==+=j j T ,︒-=-=∠56.2621arctan )1(j T 。
(2)5=ω,186.02929251)5(==+=j j T ,︒-=-=∠20.6825arctan )5(j T 。
故)2.1135cos(372.0)44.3sin(447.0)(︒--︒+=∞→t t t y t 。
6-4 某对象传递函数为s e Ts s G τ-+=11)( 试求:(1)?该对象在输入()sin()u t t ω=作用下输出的表达式,并指出哪部分是瞬态分量; (2)?分析T 和τ增大对瞬态分量和稳态分量的影响;(3)?很多化工过程对象的T 和τ都很大,通过实验方法测定对象的频率特性需要很长时间,试解释其原因。
40096-自动控制原理-参考答案

自动控制原理 习题参考答案---王燕平1-4:1-5:2-1(a ): 011012()()(1)()()i i du t du t RR Cu t R C u t dt R dt++=+ 210121212(1)()()1i R R Cs U s R R R R U s Cs R R ++=++2-1(b ): 01202()()()()()i i du t du t R C R C u t R C u t dt dt++=+0212()1()()1i U s R Cs U s R R Cs +=++ 2-1(c ): 011100()()()i du t RR C u t u t dt R +=-10011()()1i R U s R U s R C s =-+ 2-1(d ): 22001001011112()()()2()d u t du t du t R C C R C R C u t dt dt dt+=-- 01100101()1()2(1)2U s R C s R C U s R C s s +=-+2()u t 同1()u t2-2(a ):22211212()()i U s R U s R CLs Ls R R Cs R R =++++1211212()()i U s Ls U s R CLs Ls R R Cs R R =++++2-2(b ):221122112212()1()1i U s U s R C R C s R C s R C s R C s =++++ 12221122112212()()1i U s R C sU s R C R C s R C s R C s R C s =++++2-3:1232151234()()m r m m m K K K K L s U s T s s K K K s K K K K K =+++2-4(a ):123421232121()()()()()()1()()()()()()()()G s G s G s C s G s R s G s H s G s G s H s G s G s H s =++++2-4(b ):1223()()()()1()()G s G s C s R s G s G s -=- 2-4(c :)123412134223121342()()()()()()1()()()()()()()()()()()()()()G s G s G s G s C s R s G s G s H s G s G s H s G s G s G s G s H s G s G s H s =++++2-4(d ):21212112()2()()()()()1()()3()()G s G s G s G s C s R s G s G s G s G s +-=+-+2-5同2-2 2-6同2-3 2-7同2-4 2-8:112123112312()()()()()1()()()()()()()()G s G s G s C s R s G s G s G s G s G s G s G s G s -=+++- 223123223112312()()()()()()()()1()()()()()()()()G s G s G s G s G s G s C s R s G s G s G s G s G s G s G s G s ++=+++-2-9:24341242434()()()()()()()()()1()()()()()()G s G s G s G s G s G s G s C s R s G s G s H s G s G s H s ++=++42434()()()1()()()()()()G s C s N s G s G s H s G s G s H s =++12424341()()()()()()1()()()()()()G s G s G s H s E s R s G s G s H s G s G s H s -=++42434()()()()1()()()()()()G s H s C s N s G s G s H s G s G s H s =-++2-10(a ):123421421234()()()()()()1()()()()()()()()G s G s G s G s C s R s G s H s G s H s G s G s G s G s =+++2-10(b ):1212()()()()1()()G s G s C s R s G s G s =+ 312412()()()()()()1()()G s G s G s G s C s N s G s G s +=+ 3-5:(1)系统稳定 (2)系统不稳定 (3)系统不稳定3-6:(1)系统不稳定,有2个不稳定根 (2)系统稳定 (3)系统稳定 3-7 : 015K << 3-8 : 1100D K +>3-9:若0.1f K =,则时间常数为0.1,调节时间为0.3;若使调节时间为0.1,则0.3f K = 3-10: (1) 2100()10100s s s Φ=++ (2) 10n ω=,0.5ξ= (3)50()1 1.15sin(8.6760)t c t e t -=-+(4)%16.3%σ=,0.6s t =3-11: 33.67n ω=,0.36ξ=3-12: (1) 0.216D K =,%22.4%σ=, 2.4s t = (2)0D K =,%60.5%σ=,7.31s t = (3)影响:改善了系统性能 3-13:(1) 2()1()0.5()()=2ss ss ss P r t t e r t t e r t t e K ====∞==∞时,;时,;时,; (2) 2()1()0()0.4()=2.5ss ss ss V r t t e r t t e r t t e K ======∞时,;时,;时,; (3)系统不稳定 3-14: 单位阶跃信号作为输入信号时,系统稳态误差为0的条件是:00a b =单位斜坡信号作为输入信号时,系统稳态误差为0的条件是:0011,a b a b ==3-15:(1)系统稳态的条件是:01K << (2)0.5K =,%81.7%σ=,15.4s t = 3-16:(1)11,()1()0.1ss K r t t e ===时,(2)当1n ()1()0.099ss n t t K e ==-时,找不到使 4-1:图略(1)系统开环极点为:0、-0.25、-3,系统开环零点为:-0.5 系统根轨迹增益为:*/2K 系统开环增益为:*/3K(2)系统开环极点为:0、-0.25、-1+j1.4、-1-j1.4,系统开环零点为:-1、-1 系统根轨迹增益为:*/4K 系统开环增益为:*/3K(3)系统开环极点为:0、-0.25、-0.5,系统无开环零点 系统根轨迹增益为:*/8K 系统开环增益为:*K (4)系统开环极点为: -0.25、-3、-2.2、-0.1+j0.67、-0.1 -j0.67,系统开环零点为:-0.5, 系统根轨迹增益为:*/2K 系统开环增益为:*/3K4-2:(1)分离点为-0.88 (2)分离点为-0.89 (3)分离点为-0.29和-1.71 4-3:(1)根轨迹与虚轴的交点为:j2.4和-j2.4,对应的K*为2844-3:(2)根轨迹与虚轴的交点为:j6.6和-j6.6,对应的K*为7304-4略 4-5:4-6:4-7:(1)系统为结构不稳定系统,无论K*如何取值,系统都无法稳定。
自动控制原理习题及答案(冯巧玲)

第二章习题及答案2-1 试建立题2-1图所示各系统的微分方程 [其中外力)(t F ,位移)(t x 和电压)(t u r 为输入量;位移)(t y 和电压)(t u c 为输出量;k (弹性系数),f (阻尼系数),R (电阻),C (电容)和m (质量)均为常数]。
解(a )以平衡状态为基点,对质块m 进行受力分析(不再考虑重力影响),如图解2-1(a)所示。
根据牛顿定理可写出22)()(dtyd m dt dy f t ky t F =-- 整理得)(1)()()(22t F m t y m k dt t dy m f dtt y d =++(b )如图解2-1(b)所示,取A,B 两点分别进行受力分析。
对A 点有 )()(111dtdydt dx f x x k -=- (1) 对B 点有 y k dtdydt dx f 21)(=- (2) 联立式(1)、(2)可得:dtdx k k k y k k f k k dt dy2112121)(+=++ (c) 应用复数阻抗概念可写出)()(11)(11s U s I csR cs R s U c r ++= (3) 2)()(R s Uc s I =(4) 联立式(3)、(4),可解得:CsR R R R Cs R R s U s U r c 212112)1()()(+++=微分方程为:r r c c u CR dt du u R CR R R dt du 121211+=++ (d) 由图解2-1(d )可写出[]Css I s I s I R s U c R R r 1)()()()(++= (5) )()(1)(s RI s RI Css I c R c -= (6) []Css I s I R s I s U c R c c 1)()()()(++= (7)联立式(5)、(6)、(7),消去中间变量)(s I C 和)(s I R ,可得:1312)()(222222++++=RCs s C R RCs s C R s U s U r c 微分方程为 r r r c c c u RC dt du CR dt du u R C dt du CR dt du 222222221213++=++ 2-2 试证明题2-2图中所示的力学系统(a)和电路系统(b)是相似系统(即有相同形式的数学模型)。
自控原理习题解答(第六章)

答6 43
1 1 G s Hs e s , G j H j e j90 s M 1, 1 1, 1 2 1 2.57(rad) -147.32 2 - 147.32 180
G j H j tg tg 0.1 - tg 0.2 tg 2 0 : M 5, 0
: M 0, 90 90 90 90 180
答6 41 3.MAT LAB 画法
5s 1 G s Hs 3 2 0.04s 0.62s 2.3s 1 num 0 0 5 1; den 0.04 0.62 2.3 1; nyquistnum, den
5 [答6 ( 31 ) ]已知:x t sin t 30;G 0 s s 1 5 jtg-1 5 5 5 6 G s s 1 ; G j e 2 5 s6 j 6 36 1 s 1 5 5 M G j 1 0.822 1 36 37 -1 1 G j 1 tg 9.46 6 2 1 ; 2 1 9.46 30 20.54 yt 0.822sint 20.54
0型系统 终点:
5s 1 G s Hs 0.1s 10.2s 12s 1
k,0 5,0 起点:
切于n m 90 3 1 90 180, 终止于原点 Z P N 0 0 0, 稳定 因有零点,故奈氏曲线 有凹凸。
41Leabharlann k 12 2 T 2 1 24
6-2 已知一蒸汽过热器的传递函数为
夏超英自动控制原理678章答案

自动控制原理习题详解(下册 夏超英主编 科学出版社)第六章 习题解答6-1证明RC 无源超前校正环节111,111s Ts s z T Ts s p s Tαααα+++==>+++ 最大超前相角为1arcsin 1m αϕα-=+采用半对数坐标时最大超前相角所对应的频率位于两个转折频率的中间或等于零、极点乘积的平方根,即m ω==解:RC 无源超前校正环节的频率特性为1,11j j z T j p j Tωωααωω++=>++ 相频特性为()arctan arctan T Tωωϕωα=-根据三角函数的基本公式有2222()arctanarctan 1T T T T T T ωωωαωαϕωωαωα--==++ 从0d d ϕω=推出220T T d T dtωαωαω-⎛⎫ ⎪+⎝⎭=即()()220T T T ααω--=得极值的必要条件m ω==证毕。
6-2某单位反馈控制系统的设计指标为调节时间0.1s t ≤秒,超调量%16%σ≤,斜坡输入下的稳态误差0.05ssv e ≤。
(a )试问系统开环频率特性的低频段需要满足什么要求?中频段需要满足什么要求?(b )在s 平面内绘制出能满足设计要求的系统主导极点所在的区域。
解:(a )从静态特性考虑,斜坡输入下的稳态误差0.05ssv e ≤,要求开环传递函数至少有1个积分环节,速度误差系数20v k >,即开环频率特性的低频段的斜率为20dB dec -,在低频段特性或它的延长线上()26L dB ω≥,或者开环传递函数至少有2个积分环节,开环频率特性的低频段的斜率为40dB dec -。
从动态特性考虑,系统中频段特性斜率为20dB dec -且占据一定的中频宽度,调节时间0.1s t ≤秒,超调量%16%σ≤,要求0.5ξ≥, 3.50.135n ξω≥=,取0.5ξ=,则70n ω≥,转换成对中频段特性对幅值穿越频率和相角裕度的要求为5552c arctgarctg ωωγ≥==≥==(b )在s 平面内绘制出满足设计要求的系统主导极点的区域如下图所示。
自动控制原理第二版 冯巧玲 北航第一章习题及答案

《自动控制原理》习题解答郑州轻工业学院电气信息工程学院第一章习题及答案1-1 根据题1-1图所示的电动机速度控制系统工作原理图(1) 将a ,b 与c ,d 用线连接成负反馈状态;(2) 画出系统方框图。
解 (1)负反馈连接方式为:d a ↔,c b ↔;(2)系统方框图如图解1-1 所示。
1-2 题1-2图是仓库大门自动控制系统原理示意图。
试说明系统自动控制大门开闭的工作原理,并画出系统方框图。
题1-2图 仓库大门自动开闭控制系统解 当合上开门开关时,电桥会测量出开门位置与大门实际位置间对应的偏差电压,偏差电压经放大器放大后,驱动伺服电动机带动绞盘转动,将大门向上提起。
与此同时,和大门连在一起的电刷也向上移动,直到桥式测量电路达到平衡,电动机停止转动,大门达到开启位置。
反之,当合上关门开关时,电动机带动绞盘使大门关闭,从而可以实现大门远距离开闭自动控制。
系统方框图如图解1-2所示。
1-3 题1-3图为工业炉温自动控制系统的工作原理图。
分析系统的工作原理,指出被控对象、被控量和给定量,画出系统方框图。
题1-3图 炉温自动控制系统原理图解 加热炉采用电加热方式运行,加热器所产生的热量与调压器电压c u 的平方成正比,c u 增高,炉温就上升,c u 的高低由调压器滑动触点的位置所控制,该触点由可逆转的直流电动机驱动。
炉子的实际温度用热电偶测量,输出电压f u 。
f u 作为系统的反馈电压与给定电压r u 进行比较,得出偏差电压e u ,经电压放大器、功率放大器放大成a u 后,作为控制电动机的电枢电压。
在正常情况下,炉温等于某个期望值T °C ,热电偶的输出电压f u 正好等于给定电压r u 。
此时,0=-=f r e u u u ,故01==a u u ,可逆电动机不转动,调压器的滑动触点停留在某个合适的位置上,使c u 保持一定的数值。
这时,炉子散失的热量正好等于从加热器吸取的热量,形成稳定的热平衡状态,温度保持恒定。
自控原理习题答案(陈铁牛版)
《自动控制原理》习题答案普通高等教育“十一五”国家级规划教材全国高等专科教育自动化类专业规划教材《自动控制原理》习题答案主编:陈铁牛机械工业出版社第一章习题答案1-11-21-3闭环控制系统主要由被控对象,给定装置,比较、放大装置,执行装置,测量和变送装置,校正装置等组成。
被控对象:指要进行控制的设备和过程。
给定装置:设定与被控量相对应给定量的装置。
比较、放大装置:对给定量与测量值进行运算,并将偏差量进行放大的装置。
执行装置:直接作用于控制对象的传动装置和调节机构。
测量和变送装置:检测被控量并进行转换用以和给定量比较的装置。
校正装置:用以改善原系统控制性能的装置。
题1-4 答:(图略)题1-5 答:该系统是随动系统。
(图略) 题1-6 答:(图略)第二章习题答案题2-1 解:(1)F(s)=12s 1+-Ts T(2)F(s)=0.5)421(2+-s s(3)F(s)=428+⋅s e s sπ(4)F(s)=25)1(12+++s s(5)F(s)=32412ss s ++ 题2-2 解:(1) f(t)=1+cost+5sint (2) f(t)=e -4t(cost-4sint)(3) f(t)=t t t te e e 101091811811----- (4) f(t)= -tt t te e e ----+-3118195214(5) f(t)= -tt e e t 4181312123--+++题2-3 解:a)dtdu u C R dt du R R c c r 22111=++)( b)r c c u CR dt du R R u C R dt du R R 1r 12112111+=++)( c) r r r c c c u dtdu C R C R dtu d C C R R u dtdu C R C R C R dtu d C C R R +++=++++)()(1211222121122111222121 题2-4 解:a) G(s)=1)(212++s T T sT (T 1=R 1C, T 2=R 2C )b) G(s)=1)(1212+++s T T s T (T 1=R 1C, T 2=R 2C )c) G(s)= 1)(1)(32122131221+++++++s T T T s T T s T T s T T (T 1=R 1C 1, T 2=R 1C 2, T 3=R 2C 1, T 4=R 2C 2 ) 题2-5 解:(图略) 题2-6 解:33)(+=Φs s 题2-7 解:a) ksf ms s +-=Φ21)(b) )()()(1))(1)(()(21221s G s G s G s G s G s +++=Φc) )()(1)())()(()(31321s G s G s G s G s G s ++=Φd) )()()()(1))()()(323121s G s G s G s G s G s G s -+-=Φe) G(s)=[G 1(s)- G 2(s)]G 3(s)f) )()()()()()()()()()(1)()()()()(43213243214321s G s G s G s G s G s G s G s G s G s G s G s G s G s G s +-++=Φg) )()()()()()()()(1)()()()(43213212321s G s G s G s G s G s G s G s G s G s G s G s -+-=Φ题2-8 解:102310)1()()(k k s s T Ts k k s R s C ⋅++++⋅=1023101)1()()(k k s s T Ts k k s N s C ⋅++++⋅=1023102)1()()(k k s s T Ts s T k k s N s C ⋅++++⋅⋅⋅= 题2-9 解:)()()()(1)()()(4321111s G s G s G s G s G s R s C +=)()()()(1)()()(4321222s G s G s G s G s G s R s C +=)()()()(1)()()()()(432142121s G s G s G s G s G s G s G s R s C +=)()()()(1)()()(4321412s G s G s G s G s G s R s C += 题2-10 解:(1)3212321)()(k k k s k k k s R s C +=3212032143)()()(k k k s s G k k k s k k s N s C +⋅+= (2) 2140)(k k sk s G ⋅-= 题2-11 解:122212211111)()1()()(z z s T s T T C s T T s T k k s s m m d e L ⋅++⋅+++⋅=ΘΘ(T 1=R 1C, T 2=R 2C, T d =L a /R a , T m =GD 2R a /375C e C m )第三章 习题答案3-1. s T 15=(取5%误差带) 3-2. 1.0=H K K=2 3-3.当系统参数为:2.0=ξ,15-=s n ω时,指标计算为:%7.52%222.0114.32.01===-⨯---e eξξπσs t ns 352.033=⨯==ξωs t n p 641.02.01514.3122=-⨯=-=ξωπ当系统参数为:0.1=ξ,15-=s n ω时,系统为临界阻尼状态,系统无超调,此时有:st ns 95.057.10.145.67.145.6=-⨯=-=ωξ3-4.当110-=s K 时,代入上式得:110-=s n ω,5.0=ξ,此时的性能指标为:%3.16%225.0114.35.01===-⨯---e eξξπσs t ns 6.0105.033=⨯==ξωs t n p 36.05.011014.3122=-⨯=-=ξωπ当120-=s K 时,代入上式得:11.14-=s n ω,35.0=ξ,此时的性能指标为:%5.30%2235.0114.335.01===-⨯---e eξξπσs t ns 6.01.1435.033=⨯==ξω由本题计算的结果可知:当系统的开环放大倍数增大时,其阻尼比减小,系统相对稳定性变差,系统峰值时间变短,超调量增大,响应变快,但由于振荡加剧,调节时间不一定短,本题中的调节时间一样大。
自控原理习题解答(第六章)(课堂PPT)
2
900 2 1 2025 2 1
yt Gj 0.8sin0.1t Gj
3.2 0.8
sin 0.1t 2tg130 0.1 tg1 45 0.1
900 0.12 1 2025 0.12 1
2.56 sin0.1t 143.13 77.47
10 21.25
0.056sin0.1t 220.6
1
GjHj
5 12
1 0.12 1 0.22 1 22
GjHj tg1 tg1 0.1- tg1 0.2 tg1 2
0 : M 5, 0
: M 0, 90 90 90 90 180
13
答6 41 3.MATLAB画法
GsHs
0.04s3
5s 1 0.62s2
kT1s 1
T2s 1
k
T1s
1
T2
1 s
1
R1 R2
k
R2 R1 R2
, T1
R1C, T2
R1R 2C R1 R2
T1 T2 , k 1
1
1 T1
2
1 T2
22
L dB
1
2
90 45
0
1
2
- 45
- 90
23
答6 5b
E0 s Ei s
R2
1 Cs
1 R 2 R1 Cs
R1
R
R1C1s 1R 2C2s 1 2C2s 1R 2C1s 1 R1C2s
R1C1s 1R 2C2s 1 R1C1R 2C2s 2 R1C1 R 2C2 R1C2
s
1
Tas 1Tbs 1 Ta Tbs 2 Ta Tb Ta Tb
自动控制原理课后答案第6章
图 6-1 串联校正
为了减少校正装置的输出功率,降低系统功率损耗和成本,串联校正装置一般装设在前 向通道综合放大器之前,误差测量点之后的位置。串联校正的特点是结构简单,易于实现, 但需附加放大器,且对于系统参数变化比较敏感。 串联校正按照校正装置的特点分为超前校正、滞后校正和滞后-超前校正。校正后系统开 环传递函数为
6.1.2
常用的校正方法
在线性控制系统中,常用的校正设计方法有分析法和综合法两类。分析法又称试探法。 用分析法设计校正装置比较直观,在物理上易于实现,但设计过程带有试探性,要求设计者 有一定的工程经验。综合法又称为期望频率特性法。这种设计方法物理意义明确,但校正装 置传递函数可能较为复杂,在物理上不易于实现。 按照校正装置在系统中的位置,以及它和系统固有部分的联结方式不同,通常可分为串 联校正、反馈校正和复合校正等。 1.串联校正 串联校正是指校正装置 Gc(s)接在系统的前向通道中,与固有部分 Go(s)成串联连接的方 式,如图 6-1 所示。
5
a) 增加低频增益
b) 改善中频段斜率 图 6-4 校正前后对数幅频特性
c) 兼有两种补偿
以上三种情况需要不同的校正装置来实现。总之,校正后的控制系统应具有足够的稳定 裕量,满意的动态响应和稳态精度。但是。当难以使系统所有指标均达到较高的要求时,则 只能根据不同类型系统的要求,有侧重地解决。
6.2
1. 校正装置 控制系统的校正装置可以是电气的、机械的或其它性质的物理元部件。常用的电气校正 装置分为有源和无源两种。 常见的无源校正装置有 RC 双端口电路网络、微分变压器等。这种校正网络原理、线路 简单,容易理解,且无需外加直流电源;但其缺点是本身没有增益,负载效应明显,因此, 在接入系统时为消除负载效应,一般需增设隔离放大器。有源校正装置是以运算放大器为核 心元件的有源电路网络。由于运算放大器本身具有高输入阻抗和低输出阻抗的特点及较强的 带负载能力,接入系统时不需外加隔离放大器,而且这种校正网络调节使用方便,因此被广 泛应用于工程实际中。 2. 校正目标 频域法校正主要是改善系统的开环对数幅频特性曲线形状,其目标就是通过增设适当的 校正环节,使校正后系统开环对数幅频特性曲线的三个频段都能满足要求。即: (1) 低频段要有一定的高度和斜率,以满足稳态精度的要求,因此校正后的系统应该是 Ⅰ型或Ⅱ型系统。 (2) 中频段的截止频率 ωc 要足够大,以满足动态快速性的要求;中频段的斜率要求为 -20dB/edc,并有足够的宽度,即 H = 4~20,以满足相对稳定性的要求。 (3) 高频段要有较大的负斜率,一般应≤-40dB/edc,以满足抑制高频噪声的要求。 这样,从系统开环对数幅频特性曲线来看,需要进行校正的情况通常可分为如下三种基 本类型。 (1) 如果一个系统是稳定的,而且有满意的动态性能,但稳态误差过大时,必须增加低 频段增益以减小稳态误差,如图 6-4 a 中虚线所示,同时尽可能保持中频段和高频段不变。 (2) 如果一个系统是稳定的,且具有满意的稳态精度,但其动态响应较差时,则应改变 特性的中频段和高频段,如图 6-4 b 中虚线所示,以改变截止频率和相位裕量。 (3) 如果一个系统无论其稳态还是动态响应都不满意,就是说整个特性都需要加以改 善,则必须通过增加低频增益并改变中频段和高频段的特性,如图 6-4 c 中虚线所示,这样系 统就可以满足稳态和动态性能指标的要求。
自动控制原理第六版答案
自动控制原理第六版答案自动控制原理是现代控制理论的基础,对于工程技术人员来说,掌握自动控制原理是非常重要的。
本文将针对自动控制原理第六版的相关问题进行解答,希望能够帮助大家更好地理解和应用这一理论。
1. 什么是自动控制原理?自动控制原理是研究如何通过控制系统使被控对象按照既定的要求或规律进行运动或变化的科学。
它是一门综合性的学科,涉及到控制系统的建模、分析与设计等方面。
自动控制原理的研究对象包括连续系统和离散系统,广泛应用于工业生产、航天航空、交通运输等领域。
2. 自动控制原理的基本原理是什么?自动控制原理的基本原理包括反馈原理、稳定性原理、校正原理和优化原理。
其中,反馈原理是自动控制原理的核心,它通过对被控对象的输出信号进行检测并与输入信号进行比较,从而实现对被控对象的控制。
稳定性原理是指控制系统在一定条件下能够保持稳定运行的特性,校正原理是指控制系统能够对外部干扰进行自动校正,优化原理是指控制系统能够在一定条件下实现最优控制。
3. 自动控制原理的应用领域有哪些?自动控制原理广泛应用于工业自动化、航天航空、交通运输、电力系统、生物医药等领域。
在工业自动化中,自动控制原理被应用于生产线的控制、机器人的控制、传感器和执行器的控制等方面;在航天航空领域,自动控制原理被应用于飞行器的姿态控制、发动机控制等方面;在交通运输领域,自动控制原理被应用于交通信号控制、车辆自动驾驶等方面;在电力系统领域,自动控制原理被应用于电网的稳定控制、发电机的调速控制等方面;在生物医药领域,自动控制原理被应用于医疗设备的控制、生物反应过程的控制等方面。
4. 自动控制原理的未来发展趋势是什么?随着科学技术的不断发展,自动控制原理将会朝着智能化、网络化、集成化、模块化的方向发展。
智能化是指控制系统将会具备更强的智能化和自学习能力,能够适应复杂多变的环境;网络化是指控制系统将会更加注重信息的共享和交互,实现远程监控和控制;集成化是指控制系统将会更加注重各个子系统之间的集成和协同工作;模块化是指控制系统将会更加注重系统的模块化设计和组合。