
马勒里式举升机构优化设计
基于ADAMS的自卸车举升机构的仿真优化
自卸车是装有由本车发动机驱动的液压举升机构,能将车厢卸下,或将车厢倾斜一定角度卸货,并靠自重使车厢自行回位的专用汽车。
随着生产力的发展,货物运输合理化和装卸机构机械化的要求,自卸车得到了很快的发展,并且日趋完善。
举升机构是自卸车的核心机构,它直接关系到自卸车的整车及举升性能。
根据用户的特殊要求,举升机构有不同的结构形式和性能指标。
对于举升机构的设计,最早的方法是类比作图试凑法,但这种方法盲目性大,需多次作图试凑,工作量大,而且设计精度较差。
随着计算机技术的飞速发展,解析法和矩阵变换算法相继产生,但是它们都得进行繁琐的计算和编程。
近些年发展起来的虚拟样机技术,融合了现代信息技术、先进仿真技术和先进制造技术,利用虚拟样机代替物理样机对产品进行创新设计测试和评估,能大大缩短产品开发周期,降低产品开发成本,改进产品设计质量,全面提高面向客户与市场需求的能力。
以虚拟设计思想、复杂运动学和动力学基本理论方法以及拓扑技术为
基础,计算机数字虚拟环境下进行的多体系统运动学和动力学的仿真分
析,已经得到许多虚拟样机分析软件的强力支持。
目前在这一领域,使
用最多的产品是美国MSC公司在多体系统领域的标志产品
MSC.ADAMS。
本文利用ADAMS对马勒里举升臂式(油缸前推连杆组合
式)机构进行了优化设计。
首先利用ADAMS/View模块建立了举升机构
简化物理模型,然后对该物理模型进行了仿真,最后使用ADAMS/Insight
模块以液压油缸最大推力最小为优化目标,对机构中部分铰接点位置进
行了优化计算。
优化后液压缸的最大推力比优化前有了很大幅度的降低,
这对提高举升机构的性能有着重要作用。
举升机构的建模与仿真
1.物理模型的简化
建立自卸车举升机构物理模型前,必须先对举升机构进行合理的简化。
从汽车动力学的角度出发,对所建模型做如下简化和假设:举升机构为
一多刚体系统,每个刚体在各个方向的惯性力均为零;由于某些铰链在
一些方向的力的约束真值比较小,对整车动力学的影响可以忽略不计,
假设其为零;外形几何尺寸只需满足可视化效果,对仿真没有实质影响,
因此建模时只需给定一固定值即可。
简化后的举升机构物理模型如图1
所示。
2.举升机构的建模
仿真模型的建立,首先需要确定设计点的坐标。
设计点是各零件之间
连接处的关键几何定位点,确定设计点就是在系统坐标系中给出零件之间连接点的几何位置。
模型设计点的空间位置坐标和相互关系是建立仿真模型的关键,该举升机构设计点的坐标值如表1所示,举升质量为20000kg。
基于前面举升机构物理模型的简化,根据表1提供的设计点的坐标参数值,在ADAMS/View模块中建立
了自卸车举升机构的虚拟仿真模型,如图2所示。
在建模过程中,视车架为大地,举升机构在O、O2、O3与车架相连。
模型中包括:油缸缸体、油缸推杆、三角臂、拉杆、车厢等5个部件,油缸缸体与车架之间、连杆与车架之间、车厢后支座与车架之间以及油缸推杆与三角臂、连杆与三角臂、车厢与三角臂之间等6个旋转副,油缸推杆与油缸缸体之间的1个圆柱副。
3.举升机构的仿真
借助ADAMS进行运动仿真分析主要包括:
①干涉分析,研究举升机构各个构件在举升过程中有无运动干涉,受力是否合理;②运动分析,是否完成预期的运动(即能否完成自卸),在运动仿真过程中有无参数值的突变、仿真的骤停;③设置仿真输出,使用ADAMS/Post Processor对样机各点的受力情况进行分析,输出样机的主要设计指标——举升力和举升角之间的关系曲线,并与经验数据曲线进行比较,看是否符合设计要求。
在油缸推杆与油缸缸体之间的圆柱副上面添加一个直线驱动,直线驱
动的函数为F=10.0Xtime。
为了表示油缸推力与车厢举升角之间的关系,需要建立一个测量车厢
举升角的函数,即
θ=Measure_Function=MEA_ANGLE_1
设置仿真时间为61s,仿真步数为50步,对举升机构进行仿真。
经过仿真分析可知:样机模型从开始运动到运动结束的举升过程中无运动干涉,举升力曲线没有突变。
在ADAMS/Post Processor中输出油缸推力曲线,如图3所示,油缸推力呈现先增大,后减小的趋势。
油缸推力的低范围增大是由于油缸开始工作时需要克服举升机构各部件之间的摩擦力。
之后由于车厢举升角的不断增大,举升质量的质心到车厢后支座的水平距离不断减小,举升阻力矩随之减小,使得油缸推力也逐渐减小。
油缸推力的初始值为387.09kN;当车厢举升角上升为为3.7°时,油缸推力出现最大值,为415.33kN,与以往经验相比,该油缸最大推力值较大。
自卸车举升机构优化设计
ADAMS优化设计必须给定目标函数、优化变量和约束条件。
1.目标函数
液压油缸是整个自卸车举升机构的核心元件之一,主要作用是通过举升车厢实现卸货功能。
设计时,举升液压缸的选择依据是最大举升力Fmax和液压系统预先给出的最高压力。
最大举升力由公式(1)确定。
(1)式中,η—液压系统的效率,通常取η=0.8;d—举升液压缸活塞直径( m)。
由(1)式可得(2)
由(2)式可知,当液压油缸的最高压力选定之后,设计时需要选择的油缸活塞直径随着最大举升力的减小
而减小,这对自卸车自重轻型化有着重要的影响。
针对本例中液压油缸最大推力值较大的问题,本文选取油缸最大推力值最小为优化设计的目标函数,即
Objective_Function=MinFmax
ADAMS在给定优化目标时无需直接推导设计目标与设计变量之间的具体关系,也不必编写程序,而是由ADAMS提供的测量工具直接获取。
2 .优化变量
理论上,ADAMS/Insight模块可以对模型中的所有设计点进行优化设计。
当各点的坐标变化时,结构和杆件的尺寸也发生相应的改变,系统会自动修改模型,不需要人工干预,提高了优化效率。
本文模型中的设计点有左右侧O点、A点、B点、C点、O2点、O3 点共7个点。
左右侧O点表示的是车厢在自卸车车架上的安装位置,这两个点关于车厢纵向轴线对称,若位置有所改变,会对车厢的举升稳定性造成影响,有可能发生侧翻现象,所以本文将不对这两点进行优化设计;A点、B点、C点为三角臂和其它构件的连接点,同时改变这三个点,三角臂的形状和结构也会改变,会增加生产成本,本文中只改变三角臂中的一个铰接点即A点的位置,对该铰接点的位置进行优化,同时不会改变三角臂的形状和结构;O2点、O3点分别为连杆与车架之间、油缸缸体与车架之间的连接铰点,合理安排这两个铰接点的位置会对举升力产生重要的影响,因此本文把这两点也列为优化变量。
3.约束条件
自卸汽车举升角定义为车厢相对于车架的转动角。
根据这一定义,最大举升角即为前面定义的测量车厢举升角的函数θ的最大值。
为了使自卸车能将货物卸干净,最大举升角应大于货物的安息角。
常见货物安息角如表2所示。
本文优化设计时取最大举升角为50°。
另外,若优化过程中出现液压油缸最大推力大于初次仿真时的最大推力415.33kN,则没有继续仿真下去的必要。
为防止这一情况出现,需对液压油缸的最大推力加以限定。
综上,建立约束条件为:
其中,θmax为最大举升角,Fmax为优化过程中液压油缸最大推力,F0max为初次仿真时液压油缸最大推力。
举升机构优化计算与结果分析
利用ADAMS/Insight模块,可以设计复杂的试验方案,用来测定机械系统的性能,可以进行单目标或多目标优化。
在该模块,本文对自卸车举升机构模型的A点、O2点、O3点等三个坐标点的6个坐标值进行优化,根据约束条件设定的范围,选取液压油缸最大推力最小为优化目标,进行32次迭代计算,通过试验筛选,找出一个最优的试验结果。
优化前后举升机构优化点坐标值如表3所示,油缸推力曲线如图4所示。
最大推力由415.33kN减小至
292.15kN,下降了29.65 %;起始处举升力由387.09kN减小至229.65kN,下降了40.67%。
优化前举升力随举升角的变化波动较大;优化后,举升力曲线走势平缓,较为理想。
注塑机双曲肘合模机构的优化设计研究
针 对 每个 参 数 化 的设 计 变 量运 行 设 计 研究 分
性 能等 为设计参 数 的选 择 原则 , 排 除相 互 干 涉 的 并 参数 , 确定 以下 的合模 机构 的肘 杆 几何 尺 寸 和位 置
尺寸 为设计 参数 : 、2 、5h O 0 y 。 、 L 、、 、. 、 / 2 2 机构 自锁及 正常运 动的条件 . 合 模机 构要想 实现高 速 、 高效 、 稳定 的启闭模运 动, 必须 满足 如下 的尺寸 约束 及性 质约束 。 () 1 自锁条 件
D D
8 46 6 .2 174 9 .7
连杆与 十字头的铰点 E 连杆 与十字头的铰点 E
前肘 杆 与 前 支 座 的铰 点 C
趴 3
D l 8 _
5 16 3 .6 1Oo 2 .0
5 25 2 .5
4 合模 机构 的设计研 究与优化 分析
4 1 设 计 研 究 .
D 3D 、 8的灵敏度 较 高 , 中 D 2 D 、 D 其 、
呈 负相关性 。对 于行程 比 , 计变量 D 设 、 D 8为优 化变量 。 的
灵 敏度较 高 。因此 综合 选取 D 2 D 3 D 5 DV 、 、 、
一
4. 优 化 分 析 2
A A S中模 型是 依附 于设计点 建立 的 , D M 因此对
的肘 杆机 构 的几何 尺寸 和位置 尺 寸无法 达 到最佳 组
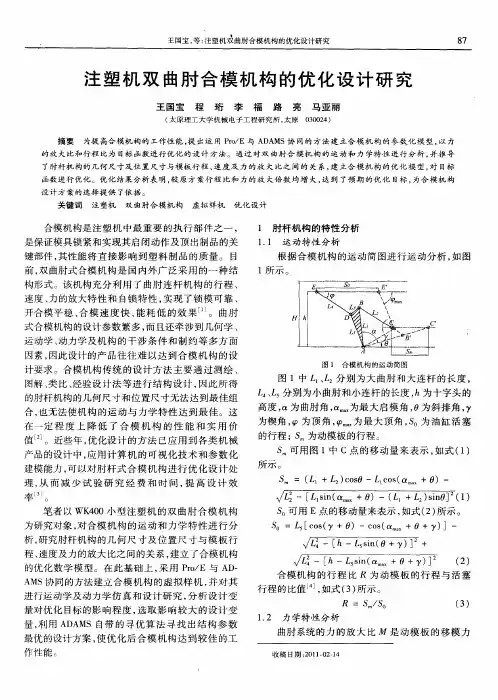
图 1 合 模 机 构 的运 动 简 图
图 1中 、 别 为 大 曲肘 和 大 连 杆 的长 度 , 三分
, 、 J £ 分别 为 小 曲肘 和 小连 杆 的长度 , h为十字 头 的 高 度 , 为 曲肘角 , 为最 大 启模 角 , 斜排 角 , 0为 为 楔角 , 为 顶 角 , 为最 大顶 角 , 。为油 缸 活 塞 S
K型圈结构优化设计及验证

(2) 通过产品的疲劳试验ꎬ验证了 K 型圈的使
用寿命ꎮ
(3) 通过结构优化ꎬ增加导通沟槽设计避免了停
放缸气压建立瞬间的漏气问题ꎮ
(4) K 型圈满足产品的性能要求ꎮ
万次停放缸动作疲劳试验ꎬ试验完成后各项性能指标
优化后的 K 型圈可以满足产品性能要求ꎬ该优
满足设计要求ꎬ拆解停放缸ꎬ缸体内部磨损状态如图
60
室温 20
1 min 泄漏量不大于 1 kPa
0.3
1 min 泄漏量不大于 1 kPa
满足材料低温稳定性、产品高低温气密性及疲劳试验
优化前泄
/℃
-40
50
5 结 论
针对 K 型圈现车故障现象进行分析ꎬ从橡胶材
表 1 气密性测试结果
试验温度
2021 年第 2 期 ( 第 34 卷ꎬ总第 172 期) 机械研究与应用
进给等高参数切削加工ꎬ有效的提高了车削效率ꎮ
[2] 李寒荣ꎬ刘建伟ꎬ万方前. 大长径比全螺纹丝杠轴分段车削技术
工件刚性的提高ꎬ可以采用 5 mm 左右的大切深、高
5 结 语
基于莫氏锥度的特性ꎬ根据产品特点设计制作了
一套车削工装ꎬ巧妙的解决了工件刚性差、车削发颤
等难题ꎮ 该车削工装制造和使用方便ꎬ投入使用后有
151
经验交流
验ꎬ产品停放缸功能无异常ꎬ不同温度下的密封测试
结果及对比如表 1 所列ꎮ
试验要求
料、过盈量及结构形式三方面进行优化ꎬ优化后样件
优化后泄
漏量 / kPa
1
0.3
1 min 泄漏量不大于 10 kPa
漏量 / kPa
0.3
0.2
(3) 疲劳性能测试 根据 « TCAMET 04004. 8 -
新能源汽车高速电机定子换位绕组优化设计
蔡 蔚(1959—) ,男,博士,教授,博士生导师,研究方向为驱动电机、功率电子控制器及汽车电动化等;
赵慧超(1975—) ,男,硕士,高级工程师,研究方向为新能源动力系统及总成、电动化底盘开发;
王斯博(1986—) ,男,博士研究生,高级工程师,研究方向为新能源汽车与电驱动系统优化;
郭守仑2 , 厉锐3
(1. 哈尔滨理工大学 电气与电子工程学院,黑龙江 哈尔滨 150080; 2. 中国第一汽车股份有限公司
研发总院,吉林 长春 130013; 3. 哈尔滨电气集团佳木斯电机股份有限公司,黑龙江 佳木斯 154002)
摘 要:针对新能源汽车发卡绕组永磁电机在高速运行时绕组交流损耗过高的问题,以 6 极 54 槽
the high-speed electrical machine of electric vehicles.
Keywords:new energy vehicle; permanent magnet synchronous machine; high-speed drive motor; AC
winding loss reduction; transported winding; design and optimization
收稿日期: 2023 - 05 - 16
posed approach reduced the AC loss without significantly increasing the direct-current resistance. Then,
有关。 涡流损耗是发卡绕组电机交流损耗的主要部
0 引 言
分,是降低电机绕组交流损耗的关键。
摆线马达的结构设计和优化

摆线马达的结构设计和优化摆线马达是一种常见的电动机,其结构设计和优化直接影响着其性能和效率。
本文将探讨摆线马达的结构设计原理以及优化策略,以帮助读者更好地理解和应用这一技术。
一、摆线马达的结构设计原理摆线马达是一种基于摆线齿轮的电动机,其工作原理是通过齿轮传动来转化电能为机械能。
其结构包括摆线齿轮、摆线齿轮架、转子和定子等部分。
1. 摆线齿轮:摆线马达的关键部件之一,其齿形为摆线曲线,具有一定的等距特性,能够保证马达的稳定性和高效性。
2. 摆线齿轮架:用于支撑和固定摆线齿轮,保证齿轮的运动平稳,并减小噪音和振动。
3. 转子:摆线马达的旋转部分,通过齿轮传动转化电能为机械能。
4. 定子:摆线马达的静止部分,通过电流传输,产生磁场以使转子旋转。
二、摆线马达的结构优化策略为了提高摆线马达的效率和性能,可以采取以下优化策略:1. 材料选择:选择合适的材料可以提高摆线马达的承载能力和耐磨性。
常见的材料包括高温合金、不锈钢等,具有良好的机械性能和耐腐蚀性。
2. 齿轮设计:优化齿轮的齿形和齿数,可以提高摆线马达的传动效率和运动稳定性。
同时,合理选择齿轮的加工工艺,如热处理、齿面磨削等,能够进一步提高齿轮的质量和使用寿命。
3. 磁场优化:优化摆线马达的磁场分布,可以提高转子与定子之间的耦合效应,减小功耗和能量损失。
通过运用有限元分析等工具,可以对磁场进行模拟和优化,得到最佳的磁场分布。
4. 散热设计:由于摆线马达频繁工作时会产生热量,因此需要设计有效的散热系统。
通过增加散热片、风扇等散热部件,并合理布置散热孔,能够有效降低温升,提高摆线马达的功率密度和使用寿命。
5. 噪音控制:优化结构和减小摩擦可以帮助减小摆线马达的噪音。
通过减少齿轮间的间隙和使用低摩擦材料可以降低噪音产生。
三、摆线马达的应用领域摆线马达由于其高效率、高扭矩和紧凑结构,广泛应用于诸多领域,包括工业自动化、机床、家电、汽车等。
1. 工业自动化:摆线马达作为一种精密的执行器,被广泛应用于工业自动化领域,如机器人、数控机床、纺织机械等。
曲柄摇杆式脉动无级变速器优化设计

优秀设计曲柄摇杆式脉动无级变速器优化设计1 绪论1.1无级变速器优化设计的目的和意义随着现代工业的发展,对汽车、拖拉机等机械的经济性、动力型提出了更高的要求。
其中播种机的播种要求更是精密,播种距离是等间距的,提高播种机的播种质量对于提高作物的产量有着重要作用,而变速器又是其中的的关键部件,它输出的转速的稳定性直接影响的机器的播种精度和播种效率。
所以研究输出转速的稳定性就显得尤为的重要,基于MATLAB数学建模找到一种优化机构参数的方法和一组最优的参数是解决此问题的关键,因此优化设计无级变速器的机构参数就非常的有必要和实际意义。
1.2 无级变速器优化设计国内外研究现状1.2.1无级变速器国内外的研究成果国际上,在机械式脉动无级变速器领域,目前以德国、美国和日本的技术水平较高。
其成熟技术以德国的GUSA型及美国的ZERO—MAX型系列产品为代表。
GUSA型,国内称为三相并列连杆脉动无级变速器,分为GUSA I型(三相偏置摇块)和改进的GUSA II 型(三相对心摇块)两种。
GUSA I型最早由德国Heinrich Gensheimer和Sohne机器制造公司在50年代推出之后,该公司在80年代又对其加以改进推出了GUSA II型变速器,GUSA II型是目前性能最为优良的脉动式无级变速器,其变速范围宽,转速可以为零,调速方便,工作时输出转速的脉动度较小,此外,其结构紧凑,加工方便,传动可靠,因而应用广泛。
ZERO—MAX型,最早由美国ZERO—MAX公司于1962年推出,国内称为四相并列连杆式脉动无级变速器。
该类无级变速器具有较大的变速范围,转速可以为零,且调速响应快;其结构紧凑、轻巧,常用于小功率场合。
另外,日本生产的ZERO—MAX 型无级变速器不仅性能优良且独具特色。
有些规格的变速器带有变向手柄,可实现双向传动(变换输出轴的转向应在停机后进行),有些变速器内部还装有防止过载的转矩限制器。
就国内而言,目前的产品大多是在以上两种机型的基础上加以仿制和改进而来的。
南京工业大学汽车设计复习题
第一章汽车的总体设计1. 总体设计的任务?1.从技术先进性、生产合理性和使用要求出发,正确选择性能指标、质量参数和尺寸参数,提出整车总体设计方案,为各部件设计提供整车参数和设计要求。
2.对各部件进行合理布置和运动校核,使汽车不仅具有足够的装载容量,而且要做到尺寸紧凑、乘坐舒适、质量小、重心低、安全可靠、操纵轻便、造型美观、视野良好、维修方便、运动协调。
3.对汽车性能进行精确计算和控制,保证汽车主要性能参数的实现。
4.正确处理整体与部件、部件与部件之间,以及设计、使用与制造之间的矛盾,使产品符合好用、好修、好造和好看的原则,在综合指标方面处于国际先进水平。
汽车总体设计应满足的基本要求。
1、汽车的各项性能、成本等,要求达到设计任务书所规定的指标。
2、严格遵守和贯彻相关法规、标准的规定,例如,汽车外廓尺寸应符合GBl589—2004的外廓尺寸限界规定;使用环境复杂,应满足安全性要求-强制性安全法规。
3、知识产权保护。
4、尽可能贯彻“三化”要求:系列化,通用化,标准化。
5、进行有关运动学方面的校核,保证汽车有正确的运动和避免运动干涉。
6、拆装与维修方便。
2. 简述汽车开发程序。
1、概念设计2、成本控制(目标成本)3.试制设计(技术设计)4.试制、试验、改进、定型阶段5.生产准备阶段6.生产销售阶段3. 设计任务书包括哪些内容?1)可行性分析。
2)产品型号及其主要使用功能,技术规格和性能参数;3)整车布置方案的描述及各主要总成的结构、特性参数。
标准化、通用化、系列化水平; 4)国内、外同类汽车技术性能分析和对比;5)本车拟用的新技术、新材料和新工艺。
4. 不同形式汽车的区别主要体现在哪些方面?汽车有很多分类方法,可以按照发动机排量、乘客座位数、汽车总质量、汽车总长、车身或驾驶室的特点不同等来分类,也可以取上述特征量中的两个指标作为分类的依据。
5. 按发动机的位置分,汽车有哪几种布置型式,各自有什么优缺点?发动机前置前驱动(FF)优点a、有明显的不足转向性能;b、越过障碍的能力高;c、动力总成结构紧凑;d、有利于提高乘坐舒适性(车内地板凸包高度可以降低) ;e、有利于提高汽车的机动性(轴距可以缩短) ;f、有利于发动机散热,操纵机构简单;g、行李箱空间大;h、变形改装容易。
履带式拖拉机的液压系统分析与优化
履带式拖拉机的液压系统分析与优化液压系统是履带式拖拉机中不可或缺的关键部件,它通过液体在管路中的流动来实现力的传递和控制。
液压系统的分析和优化是提高履带式拖拉机工作效率和降低能耗的重要手段。
本文将就履带式拖拉机的液压系统进行分析,并提出一些优化方法,以期改进系统性能。
首先,我们来分析液压系统的组成。
履带式拖拉机的液压系统主要包括液压泵、液压缸、控制阀、液压油箱、液压油滤器等多个部件。
液压泵是将机械能转换为液压能的装置,液压缸可以将液压能转换为机械能。
控制阀则是用于调节液压的流量和压力,控制拖拉机各个执行机构的工作状态。
而液压油箱则是贮存液压油,液压油滤器则可以保持液压系统的油质清洁,延长系统使用寿命。
在分析的基础上,我们可以进行液压系统的优化。
首先,我们可以考虑优化液压泵的选择。
液压泵的类型和参数对系统的性能影响较大,例如排量、工作压力、效率等。
通过选择合适的液压泵,可以提高系统的效率并降低功耗。
其次,优化液压缸的设计和选择。
液压缸的结构和参数直接影响着力的传递和执行机构的运动速度。
通过优化液压缸的设计和选择,可以提高系统的工作效率。
另外,控制阀的优化也是非常重要的。
通过优化控制阀的结构和控制方式,可以提高系统的控制性能和稳定性,以及响应速度。
最后,优化液压油的选择和维护。
选择合适的液压油,并定期更换和维护液压油滤器,可以保持液压系统的正常运行,减少故障发生的概率。
除了以上的优化方法,我们还可以通过改变液压系统的工作方式来提高系统性能。
例如,可以采用变量容积泵来调节液压系统的流量,实现对执行机构的精确控制;或者采用比例阀来调节系统的压力和流量,以应对不同工况下的需求。
此外,还可以采用集成式液压系统来减少管路的长度和连接点,降低系统的能耗和故障率。
综上所述,履带式拖拉机的液压系统分析与优化是提高工作效率和降低能耗的关键步骤。
通过合理选择和优化液压系统的组成部件,改变工作方式和维护液压系统,可以实现系统性能的提升。
契贝谢夫四连杆机构的优化设计与应用
契贝谢夫四连杆机构的优化设计与应用肖晓萍;李自胜【摘要】优化了契贝谢夫平面四杆机构.首先,利用解析法,建立了契贝谢夫平面四杆机构的数学模型,通过对机构理想的运动曲线的分析,确定了约束方程和目标函数.其次,使用Adams软件中参数化设计与分析方法优化了杆件的长度,得到了较好的运动轨迹.最后,将此机构应用到一自由度轮腿式行走机器人的设计,其仿真实验表明,此机器人在行走的过程具有较好的稳定性.该机构能够为研究低功耗、低成本、易控制的腿式行走机器人提供设计依据,方法实用可行.%Chebyshev four-bar linkage has been optimizedFirstly,based on analytical method,a mathematical model of Chebyshev four-bar linkage has been established and through analyzing the ideal mo-tion curve of themechanism,constraint functions and objective function have been determinedSecondly, better motion trajectory is obtained by applying the parametric design and analyzing method in A dmas soft-ware to optimize the length of the linkages. Finally, this mechanism is utilized to design one-degree wheel-leg walking robot.The simulation results show that the robot designed with the approach proposed in it obtains better stability and accuracy in the course of walking,which provides reference for studying and designing leg robot with low-power,low-cost and easy-control.The method is proven to be feasible and practical.【期刊名称】《机械设计与制造》【年(卷),期】2011(000)009【总页数】3页(P63-65)【关键词】契贝谢夫四杆机构;优化设计;腿式机器人;Adams【作者】肖晓萍;李自胜【作者单位】西南科技大学工程技术中心,绵阳621010;西南科技大学制造科学与工程学院,绵阳621010【正文语种】中文【中图分类】TH122;TH112.11 引言Chebyshev(契贝谢夫)机构是一类特殊的四杆机构。
汽车升高解决方案设计(3篇)
第1篇一、引言随着我国经济的快速发展,汽车已经成为人们日常生活中不可或缺的交通工具。
然而,在驾驶过程中,部分路段的坡度较大,对车辆的通过性提出了更高的要求。
为了满足这类路段的驾驶需求,汽车升高解决方案应运而生。
本文将对汽车升高解决方案进行设计,以提高车辆的通过性能。
二、汽车升高解决方案设计目标1. 提高车辆的通过性能,使车辆能够顺利通过坡度较大的路段。
2. 保持车辆的稳定性和操控性,确保驾驶安全。
3. 降低改装成本,提高改装后的车辆性能。
4. 确保改装后的车辆符合国家相关法规。
三、汽车升高解决方案设计原则1. 安全性原则:改装后的车辆应满足国家相关安全标准,确保驾驶安全。
2. 经济性原则:在保证性能的前提下,尽量降低改装成本。
3. 适应性原则:改装方案应适用于不同车型和不同路况。
4. 美观性原则:改装后的车辆应保持整体美观。
四、汽车升高解决方案设计步骤1. 车辆评估首先,对车辆进行全面的评估,包括车辆型号、发动机性能、底盘结构等。
评估内容包括:(1)车辆型号:了解车辆的底盘结构、悬挂系统等,为后续改装提供依据。
(2)发动机性能:了解发动机的最大扭矩、功率等参数,为改装后的动力输出提供参考。
(3)底盘结构:了解底盘的结构、悬挂系统等,为改装后的底盘升高提供依据。
2. 设计方案根据车辆评估结果,制定以下设计方案:(1)底盘升高:通过更换弹簧、减震器等部件,提高底盘离地间隙。
(2)动力系统升级:根据需要,对发动机进行升级,提高动力输出。
(3)悬挂系统升级:更换高性能悬挂系统,提高车辆的操控性和稳定性。
(4)轮胎升级:更换大尺寸轮胎,提高车辆的抓地力和通过性能。
3. 选材与采购根据设计方案,选择合适的材料进行采购。
主要包括:(1)弹簧:选择具有较高弹性模量和疲劳寿命的弹簧。
(2)减震器:选择具有较高阻尼系数和稳定性的减震器。
(3)轮胎:选择具有较大接地面积和良好抓地力的轮胎。
4. 改装施工按照设计方案,进行以下改装施工:(1)底盘升高:更换弹簧、减震器等部件,提高底盘离地间隙。
谈重型自卸车及其液压倾卸机构的实例
输 。其 后板装有 自动开合机构 ,保证货 全部运输机械化 。自卸汽 车的质量利用 余年 ,基本未作改进 。一汽在9 年代也 0 物 顺利卸 出。普通矩形车 瞩板厚为 :前 系数 较 低 ,适 用 于短 途 运 输 , 以充 分 发 引 用这 一 技 术 ,开 发 出了 一 汽 的 大 吨位
装罟 ) 的载重汽 车,它是利用本车发动机 斗车厢则适用于大石块等粒度较大 货物 发 展 。 举 升 机 构 已从 简单 的 单级 缸 巾置 直 动 力 驰 动 液 J 丁机 构 ,将 其 车 厢 倾 斜 的 运 输 。 考 虑 到 货 物 的冲 击 和碰 幢 ,矿 玉举 t
一
定 角 度 卸 货 ;并 依 靠 车 厢 自晕 使 其 复 用铲 斗车厢的 设计形状较 复杂,用料较 顶式 、多级缸巾置直顶式发展到单级缸 位 的专 用汽 车 。又称 为翻 斗车 、工 程 厚 。 比 如 :青 专 牌 自卸 车 矿 用 铲 斗车厢 连 杆 组 合 式 、 多级 缸 前 置 具 有批 量 生 产 的大 中置直顶式举升机构 ,是最早出现的举 系,布置 在车 架的外侧 ,油缸的 只能悬
吨 位 自卸 汽 车 ,基 本 上 都 采 用 这 一 技 升 机 构 , 它 结 构 简 单 、 紧 凑 , 受 力 直 臂安装 ,受力不理 想 ;多级 缸是套简式
术。东风公司9 年代应用这一技 术推 出 观 ,而且成本低廉 ;在载重量为5或5以 的结构 , 自己不能 卸载 ,使得在控制 系 0 t t 了E 3 6 F 由于技术的普遍性 ,这款 Q 12 。 6 K头新车型并没有给东 风公 司带 来 ×4 F 自卸车中普遍采用。 的
统 上 必 须 采 用 溢 流 装 置 来 保 护 液 压 系
—
卜一