
新型三轴式双旋翼直升机姿态控制
得到相应的控制量。
斗部,直接参与电子干扰和攻击行动;用于短时间
为了简化结构和算法,采用单点 GPS 定位,但 其误差较大,所以利用惯性测量单元(IMU)给出 的位置对其进行校正。同时,GPS 系统对 IMU 中的 陀螺漂移进行修正。系统中 SINS 和 GPS 采用松耦 合进行组合,原理框图如图 4 所示。
机体坐标系坐标轴的单位矢量为 , , ;导航坐
标系坐标轴单位矢量为 , , 。三组支撑臂水平相
互夹角 120°,质量在三组支撑臂上分布均匀,直升
机质心位于其几何中心。将上层三只旋翼按照逆时
针方向定义为 , , 号旋翼,对应下层为 , ,
号旋翼。
机体系中速度
通过转换矩阵可得导航
坐标系下直升机的速度:
式中 为机体系转换至导航系的转换矩阵。 根据牛顿第二定律,在导航系中有:
本项目采用三轴式双旋翼模型。机械结构包括 主机体、电机座和支撑臂。主机体选用铝制结构, 用于安装电路板和电池,每个支撑臂用两个内部中 空的碳纤维杆件拼接而成,内部分别置放电源线和 信号线,杆件一端与主机体连接,另一端安装铝制 电机座;电机座上下对称安装无刷电机,上下电机 安装正反旋翼,利用旋转产生的扭矩,控制直升机 自旋。机械结构简单,质量轻且具有良好的刚性、 灵活性和平稳性,便于控制。
行垂直或俯冲降落。飞行阶段,加入了人为的阵风 载荷扰动,直升机通过姿态调整,实现了很好的自 适应。测试结果表明各项性能均达到设计要求。
6. 应用及展望
三个欧拉角,通过积分、坐标变换求得直升机在北
新型三轴式双旋翼直升机可应用于战场低空
天东坐标系中三个轴向的位置。与期望位置比较, 军事侦察、监视、损伤评估等;携带电子设施或战
本项目采用新型三轴式双旋翼设计,简化了直 升机模型,各旋翼独立控制,通过对电机实时分组, 减少控制量,使控制量具有较为直接的物理意义, 分组后的电机转速与飞行器姿态具有直观关系,实 现了各姿态角独立控制,进而控制直升机的姿态和 航向,具有结构简单、容易控制、稳定性强等特点
1. 直升机硬件结构
1) 机械结构
1) 和 的控制
2) 的控制
控制 时,可将六个旋翼按照转向分为两组: 正转的三个旋翼转速相等,反转的三个旋翼转速也
相等。两组旋翼的转速为 、 ,调整两组旋翼
的转速差,使其正转与反转的角动量不相等,产生 扭矩使直升机自旋,达到控制航向角 的目的。
自旋角速度:
式中: ——单个旋翼对直升机中心的转动惯 量,通过实验测得; ——整个机身绕 Y 轴自转的转动惯量。
升机通过姿态调整,实现机动转弯(转弯半径 10m 左右)和原地自旋。经过再次对俯仰角的控制,进
系统采用捷联惯导(SINS)与卫星导航(GPS) 组合导航。一方面 GPS 来消除 SINS 的累积误差, 另一方面 SINS 修正 GPS 的误差,提高了导航精度。
SINS 中采用经典算法,四阶龙格—库塔法,可 实时求解三个欧拉角,利用加速度计,结合求得的
控制电路采用 AVR 单片机,其处理速度以及外 围电路设计均满足项目要求,根据上位机命令和当 前飞行姿态,通过控制算法发出控制命令,改变电 机转速,实现对飞行姿态控制。
数据采集电路由三轴加速度计和三轴陀螺仪构 成,采集载体坐标系下三个轴向加速度及角速度, 使用高速 AD 转换芯片将六路模拟量转换成数字量 传送给控制电路,解算得到飞行器飞行姿态。
式(8)为直升机载体坐标系相对导航坐标系的角 速度矢量列矩阵:
控制 、 时,将六个旋翼分为三组,上下
旋翼为一组,转速相等,转向相反。所有旋翼的正
转角动量与反转角动量相等,根据角动量守恒定理,
不产生自旋力矩,即
,在此条件下调整三对
旋翼的转速 、 、 即可达到调整俯仰角 和滚
转角 的目的。
直升机需要对扭矩 和 进行控制,此外,要 保证直升机总升力重力方向上的分量等于其自身重 力。通过对直升机进行建模可得:
[1] 秦永元. 惯性导航[M].北京:科学出版社,2006. [2] 曹义华. 直升机飞行力学[M].北京:北京航空航天
大学出版社,2005. [3] 奚海蛟. 基于 Elman 网络的共轴式直升机动力学系
统辨识[J]. 北京航空航天大学学报,2008,34(7). 861-864. [4] 王 赓. 基于动力学模型的小型无人直升机自主飞 行控制算法[J].上海交通大学学报,2007,41 (11) . 1758-1763. [5] 宋 浩. 微型无人直升机三轴飞行仿真转台[J]. Mechanical & Electrical Engineering Magazine, 2006,Vol.23 No.2. 22-25. [6] 王小青. 无人直升机悬停姿态控制系统设计[J]. 南 京航空航天大学学报, 2008,40(5).583-588
新型三轴式双旋翼直升机姿态控制*
王新宇 宋明明 郝仁剑 周永明 李月标 孙冠 马志赛
(北京理工大学自动化学院,北京市 100081,中国)
指导教师:张婷 付梦印
摘 要 :无人直升机在军事、民用领域扮演重要角色。新型三轴式双旋翼直升机结构简单、容易控制、稳定性强。 论文通过对新型直升机进行数学建模,提出电机实时分组控制新算法,实现了各姿态角独立控制,进而控制直升 机的姿态和航向。测试证明,新型直升机具有良好的操控性和稳定性,应用前景广泛。
*基金项目:教育部“国家大学生创新性实验计划”资助
电路部分主要包括控制电路、数据采集电路、
驱动电路和电源管理电路。整个电路基于 总线进
行通讯。控制电路示意图如图 1 所示。
控制 电路
无线传输 电路
上位机 和遥控器
I2C总线
无刷
电机
...
驱动
无刷 电机 驱动
M
M
ADC
三轴 陀螺仪
三轴 加速度计
图 1 直升机控制电路示意图 Fig.1 Diagram of the helicopter’s control circuit
图 4 SINS/GPS 组合导航的松耦合形式
Fig.4 Integrated navigation of SINS/GPS in loosely coupled form
5. 测试结果与结论
对直升机起飞、平飞、转弯及降落过程进行了 测试。测试过程如下:直升机上电复位后,经过 30 秒初始对准及参数初始化,进入待飞行状态。给定 起飞信号后,直升机经过 10 秒起飞加速阶段进入悬 停状态(悬停高度 3m),通过调节俯仰角,进入平 飞阶段,平飞速度为 1m/s 左右。给定转弯信号,直
Abstract: Autonomous helicopter plays an important role in the field of military and civil activity. New three-axis dual rotor helicopter is said to be simple, easy to control and of strong stability. By building the mathematic model of the helicopter, this paper puts forward a new motor control algorithm of real-time grouping and realizes the independent control of the attitude angle, and then control the posture and course of the helicopter. It’s shown that three-axis dual rotor helicopter has good playability and stability, and has a wide application prospect.
The attitude control of new three-axis dual rotor helicopter
Xinyu Wang, Mingming Song, Renjian Hao, Yongming Zhou, Yuebiao Li, Guan Sun, Zhisai Ma
(School of Automation, Beijing Institute of Technology, Beijing, China)
通信中继;地质、生化探测;交通监控、航空摄影、 环境监测、气象监测、森林防火监测等场合。
与同类模型直升飞机相比,该项目工艺要求简 单、技术成熟具有明显的价格优势,作为新一代无 人直升机平台,具有广阔的应用前景。
给出位置和速度参数
参考文献
惯导系统
对惯导系统的修正
卡尔曼 滤波器
位置
GPS
伪距和伪距率
速度
综上各式,可得三轴式双旋翼直升机的动力学 方程:
2
3. 控制算法
直升机的各种姿态均可通过控制姿态角实现, 故控制系统的输入量为期望姿态角为 、 、 和 油门量 Gp。根据三轴式双旋翼的结构特点,将电机 分组,减少控制变量,独立控制直升机俯仰角、滚 转角的力矩与控制直升机航向角的力矩,直升机可 以在不自转的情况下调节俯仰角和滚转角,也可以 在俯仰角和滚转角为零的时候自旋调节航向角,该 算法实现了直接、灵活控制直升机的各姿态角,达 到较简便地控制整机姿态的目的。
2) 电路设计
驱动电路采用六个无刷电机调速模块,其信号 线通过 总线与控制电路进行通讯。
无线传输电路使用两套无线传输模块,增加了 数据传输的可靠性。自动控制时上位机通过无线传 输模块向控制电路发送飞行器期望飞行姿态命令; 手动控制时采用 2.4GHZ、6CH 模型用遥控器控制 (可靠地远距离传输),且遥控器可实现手控和自动 控制切换。
对结构进行刚化假设,将刚体的一般运动分解
双旋翼直升机动力学方程

双旋翼直升机动力学方程引言双旋翼直升机是一种特殊类型的飞行器,它具有两个对称的旋翼。
与传统的直升机相比,双旋翼直升机具有更高的稳定性和操纵能力。
在本文中,我们将探讨双旋翼直升机的动力学方程,以了解其运动原理和控制方法。
动力学方程概述动力学方程是描述物体运动的数学模型。
对于双旋翼直升机来说,动力学方程可以分为两个部分:平衡方程和运动方程。
平衡方程描述了飞行器处于静止状态时所受到的各种力和力矩之间的平衡关系。
运动方程描述了飞行器在运动状态下所受到的各种外界作用力和内部控制作用下产生的加速度。
平衡方程在静止状态下,双旋翼直升机所受到的各种力和力矩必须平衡。
这些平衡关系可以通过以下平衡方程表示:1.垂直平衡:T1+T2−W=0其中,T1和T2分别表示两个旋翼的升力,W表示飞行器的重力。
2.横向平衡:Y−T1sin(θ)−T2sin(θ)=0其中,Y表示飞行器在横向方向上所受到的外界作用力,θ表示旋翼倾斜角。
3.纵向平衡:X−T1cos(θ)−T2cos(θ)=0其中,X表示飞行器在纵向方向上所受到的外界作用力。
4.旋转平衡:τ1+τ2=0其中,τ1和τ2分别表示两个旋翼产生的扭矩。
运动方程在运动状态下,双旋翼直升机所受到的各种外界作用力和内部控制作用会导致加速度的变化。
这些变化可以通过以下运动方程描述:1.垂直运动方程:w=T−D−gm其中,w表示垂直速度的变化率,T表示总升力,D表示总阻力,m表示飞行器的质量,g表示重力加速度。
2.横向运动方程:u=Ym其中,u表示横向速度的变化率。
3.纵向运动方程:v̇=Xm其中,v̇表示纵向速度的变化率。
4.旋转运动方程:ṗ=τI x其中,ṗ表示横滚角速度的变化率,τ表示总扭矩,I x表示飞行器绕x轴的转动惯量。
5.俯仰运动方程:q̇=μI y其中,q̇表示俯仰角速度的变化率,μ表示总弯矩,I y表示飞行器绕y轴的转动惯量。
6.偏航运动方程:ṙ=γI z其中,ṙ表示偏航角速度的变化率,γ表示总偏航力矩,I z表示飞行器绕z轴的转动惯量。
第五章典型飞行控制系统工作原理-纵向姿态控制

e 虽已到零,但由于飞机的惯 接近零时,
t
图
L 过大时,修正 的过渡过程
要想减弱这一振荡过程,应在控制律中引入
俯仰角速率q,对飞机运动起阻尼作用,也就是 引入微分信号。
(4)一阶微分信号在比例式控制中的作用
t1 t 2
t
e
e1 L
积分式控制律成立的条件:
亚音速飞机铰链力矩的作用远小于舵机本 身的软反馈作用。
飞机上采用助力器,飞机超音速飞行时, 舵机控制不受铰链力矩的影响。
现代飞机上均有自动配平系统,可基本抵 消基准配平舵偏角 e 0 所产生的铰链力矩, e 此后 引起的铰链力矩较小。
积分式控制律的改进:
比例式控制律的优缺点:
优点:结构简单。
缺点:
误差( g) 与干扰力矩 M f 成正比,与传递系 数 L 成反比。增大 L 可减小误差,但飞机在修 正 角时 e 较大,产生较大的力矩 Me , 0 使飞机有较大的角速度。在稳定工作状态 g
性,且角速率 q 0 飞机会向反方向俯仰以致产 生振荡。
(2)工作原理: (飞机水平平飞状态)
假定飞机处于等速平飞状态 0 0 ,Ug 0 飞机受到干扰后,出现俯仰角偏差 0 0 陀螺测到这个偏差并输出电信号 U K 0 1 L 0 产生气动力 e 经舵回路输出 矩M ( 0 使飞机 逐渐减小,只要 e) e 0 0 ,同时 选的 L 合适,就可保证 修正 过程如下图所示:
典型飞行控制系 统工作原理
纵向姿态控制
§5.4 飞机的姿态控制系统
FY30A简介
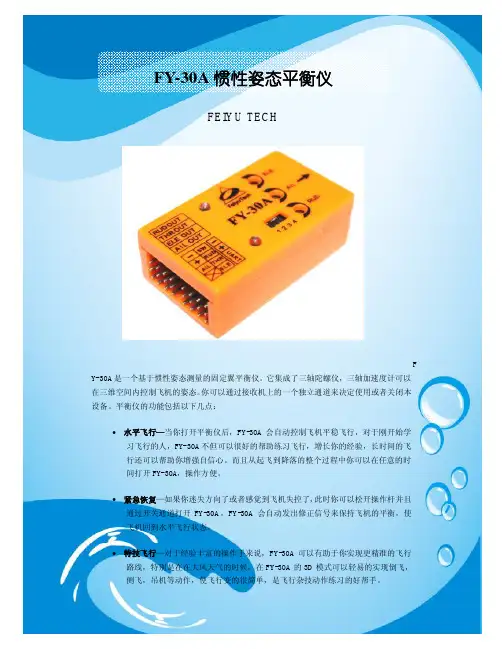
FY-30A 惯性姿态平衡仪FEIYU TECHF Y-30A 是一个基于惯性姿态测量的固定翼平衡仪。
它集成了三轴陀螺仪,三轴加速度计可以 在三维空间内控制飞机的姿态。
你可以通过接收机上的一个独立通道来决定使用或者关闭本 设备。
平衡仪的功能包括以下几点: • 水平飞行—当你打开平衡仪后,FY-30A 会自动控制飞机平稳飞行,对于刚开始学 习飞行的人,FY-30A 不但可以很好的帮助练习飞行,增长你的经验,长时间的飞 行还可以帮助你增强自信心。
而且从起飞到降落的整个过程中你可以在任意的时 间打开 FY-30A,操作方便。
• 紧急恢复—如果你迷失方向了或者感觉到飞机失控了, 此时你可以松开操作杆并且 通过开关通道打开 FY-30A,FY-30A 会自动发出修正信号来保持飞机的平衡,使 飞机回到水平飞行状态。
• 特技飞行—对于经验丰富的操作手来说,FY-30A 可以有助于你实现更精准的飞行 路线,特别是在在大风天气的时候。
在 FY-30A 的 3D 模式可以轻易的实现倒飞, 侧飞,吊机等动作,使飞行变的很简单,是飞行杂技动作练习的好帮手。
• FPV—对于长距离遥控或者 FPV,你只需要控制飞机的航向便可以尽情的享受其中 的乐趣,FY-30A 可以帮你保持飞机的平衡。
• 固件升级—用户可以自行升级发布的新版本的固件程序,实现产品的不断升级。
工作原理:FY-30A 平衡仪集成了三轴陀螺仪,三轴加速度计,组成基本的惯性导航平台,通过惯 性捷联姿态算法解算得到飞机的飞行姿态。
当 FY-30A 工作在自动平衡模式时,一旦探测到飞机的姿态与水平线之间的角度产生变 化时,它会发出修正信号控制飞机的副翼舵、升降舵和方向舵来保持飞机的平衡。
通过 FY-30A 持续的修正会使得飞机自动回到平衡的飞行姿态。
升降舵控制飞机的俯仰 姿态(向上或者向下) ,副翼舵控制飞机的横滚,方向舵修正飞机的飞行方向是向左或者向 右。
直升机三轴姿态稳定回路建模与仿真
link中国直升机设计研究所本文介绍了直升机飞控系统三轴姿态稳定回路的数学模型,基于姿态稳定回路仿真软件包。
详细介绍了三轴姿态稳定回路仿真软件包中包含的直升机状态方程、串联舵机、并联舵机、三通道控制律结构等子系统模型。
运用该仿真软件包,选择三种典型的直升机状态对某型直升机飞控系统三轴姿态稳定回路进行了动态仿真,仿真结果为飞控系统内回路的控制律设计及验证发挥了较好作用,减少了飞控系统硬件在回路半物理仿真试验的次数和周期。
为俯仰舵机控制信号;为俯仰比例系数,为俯仰保持接通时记忆的基准俯仰角;俯仰微分系数,横滚通道和偏航通道与俯仰通道的控制规律相似。
(2),,输出量顺序:Φ,θ,ψ,Vx,Vy,Vz,P,Q,R。
、、和并联舵机,进而改变直升机的桨叶变距以阻止干扰力矩,操纵拉杆运动,改变桨叶的桨距以改变气动力的方向和大小。
在稳定飞行时,电动操纵舵机输出轴工作在中立位置附近。
串联舵机接收飞控计算机发出的无刷电机驱动信号,无刷电机带动舵机输出轴运动,同时将通过LVDT 检测到的舵机输出轴实际位置信号传回给飞控计算机。
它是飞控系统执行机构之一,特点是速度快。
本文采用了简单的串联舵机等效线性模型,如图2所示。
并联舵机模型并联舵机输出轴通过摇臂与操纵杆系呈并联形式连接,舵机输出轴呈旋转运动方式。
与串联舵机相比较,并联舵机权限大,速度慢,其作用主要包括:1)与串联舵机共同作用实现自动飞行控制系统三轴姿态保持及高度保持、空速保持等高级自驾模态功能;2)为驾驶杆提供锚定点。
本文采用了简单的并联舵机等效线性模型,如图3所示。
所示。
其中三通道控制器的结构类似,以俯仰通道控制律结构为例,如图5所示。
图1 状态方程模块图3 并联舵机等效模型图4 仿真模型框图图5 俯仰通道控制律结构图8 状态3时域仿真曲线图6 状态1仿真时域曲线图7 状态2时域仿真曲线。
三自由度直升机模型跟踪控制

文 献 [ ] 此 系 统 分 为 两个 子 系 统 , 过 静 态 反 馈 线 性 化 的 2将 通
1 引 言
直升机本 身的静不稳定性 以及轴 间的高度耦合 , 使得即 使是最简单的任务也需 要复杂的控制输入 , 因此 飞行控制技
术 已成 为 现 代 直 升 机 发 展 中 最 为关 键 的技 术 之 一 。但 是 直
第2卷 第6 7 期
文章 编 号 :0 6—94 ( 00 0 0 9 10 38 2
真
21年6 00 月
三 自 由度 直 升 机 模 型 跟 踪 控 制
王修岩 , 昌丽 , 宗 帅 赵 李
( 国 民航 大 学 机器 人 研 究 所 , 津 3 0 0 中 天 0 30)
摘要 : 针对三 自由度直升机模型中存在 的轴间强耦合和非线性的特性 , 采用系统分解与输入一状态反馈的线性化方法 , 对非 线性耦合模型进行精确线性化处理 , 实现了系统解耦与线性化 , 并简化了控制器设计结构 。首先应用拉格 朗 日方法对系统 进行力学仿真分析 。通过建立直升机的精确模型 , 将模 型分解为两个子系统 , 利用状态线性化 , 得到简单的线性 系统。分别 采用无静差跟踪方法 与伺服控制方法设计子系统控制器 , 改善 了系统性能 , 实现 了对参考输入 的无静差跟踪 。仿真表明 , 方 法提高 了系统稳定性 , 轨迹跟踪效果好 。
me h d ds es c u l g n rd g sst e sr cu e o sc n rle n ssmp e t p r t. F rt t o i l o pi s a d p e ie t h tu t r f t o tolra d i i l o o e ae i l h a rn e p n i s y,te L g a g me h d i s d t n lz h d l n x c t e t a d l ft e s se i e p h e ti d c mp s d t o su e o a ay e te mo e ,a d e a tmah mai lmo e y tm s s t .T n i s e o o e c o h u
三自由度直升机系统自适应模糊H_∞混合灵敏度鲁棒控制
转速 ,从 而使 直升机本 体围绕高度轴 、俯仰 轴和旋转轴进行 转动 。集 电环和数据采 集卡安 装在底 座部位 ,保证 直 升机
本文提 出了一种 将 自适 应模糊 混合灵 敏度鲁 棒控制 方法 ,并在三 自由度直升机系统上进行 了在线实验 。
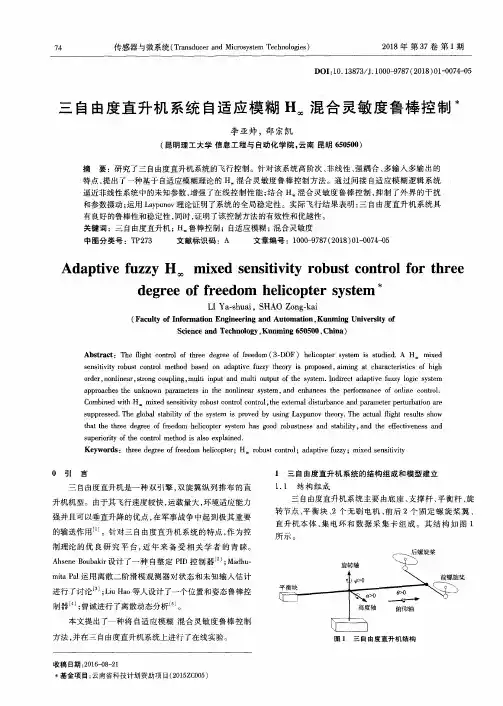
1 三 自 由度 直 升 机 系统 的 结 构 组 成 和模 型 建 立 1.1 结构 组成
三 自由度直升机系统主要 由底座 、支撑 杆 、平 衡杆 、旋 转节点 、平 衡块 、2个 无刷 电机 、前 后 2个 固定 螺旋 桨 翼 、 直升 机本 体 、集 电环 和数 据 采 集 卡组 成 。其结 构如 图 1 所 示 。
74
传感器 与微 系统 (Transducer and Microsystem Technologies)
2018年 第 37卷 第 1期
DOI:10.13873/J.1000-9787(2018)01--0074-05
三 自由度 直 升机 系统 自适 应 模糊 ຫໍສະໝຸດ ∞混 合 灵敏 度 鲁棒 控 制
Science and Technology,Kunming 650500,China)
Abstract:The flight control of three degree of freedom (3-DOF)helicopter system is studied.A H mixed
sensitivity robust control method based on adaptive fuzzy theory is proposed,aiming at characteristics of high order,nonlinear,strong coupling,multi input and multi output of the system.Indirect adaptive fuzzy logic system approaches the unknown parameters in the nonlinear system,and enhances the performance of online contro1. Combined with H mixed sensitivity robust control control,the external disturbance and parameter perturbation are suppressed.The global stability of the system is proved by using Laypunov theory.The actual f light resuhs show that the three degree of ̄eedom helicopter system has good robustness and stability,and the effectiveness and superiority of the control method is also explained. Keywords: three degree of ̄eedom helicopter;H robust control;adaptive fuzzy;mixed sensitivity
对于有三个转子的小规模直升机的实时控制
对于有三个转子的小规模直升机的实时控制摘要:本文提出了小飞行器的一种原始配置,它基于带有固定角螺旋桨的三个转子。
并描述了控制向量的生成过程,展现了飞机动力学的详细数学模型。
考虑到实际情况中一些针对小型无人机的限制,提出了一个使三轴式旋翼飞机完全稳定的控制策略,合成的控制器比较简单,而且在实时实验和仿真演示时都表现出了良好的性能。
还有一种基于Simulink的平台被开发了来实现实时控制的目的。
关键词:直升机实施控制三个转子无人机或者遥控飞机这些自行推进式的飞行器都是远程控制或者能够自主操作的,过去的几年中,有机载智能功能的自主飞行器有了飞速的发展。
目前,几种无人机已经服务于军队、监控任务、信息采集等领域。
本文将展示最近关于有三个转子和非循环式螺旋桨的小型飞机的设计工作。
这种低成本的配置(70 cm×70 cm×15 cm)可以进行垂直起飞和着陆、悬停和水平飞行任务。
它满足小型化需求,并且在机械实现上也更为简单。
目前很少有关于基于三转子配置的研究。
之前有的研究中制造了装有传感器和电子电路的有三个转子的飞行器中的控制律是从三旋翼飞机简化模型中推导出的,它基于嵌套饱和度技术。
本文的贡献在于描述并提出了一个详尽的三旋翼飞机动力学数学模型。
事实上,饱和非线性是非常普遍的,执行器的饱和度对于飞机的整体稳定性有显著的影响。
几种新的非线性工具是用来分析和控制输入有界的线性和非线性系统的。
所设计的控制器考虑到了控制输入的有界性,并得出更利于执行的简明表达式。
此外,所构造的控制器具有良好的性能,并且比其他方法提高了闭环系统的收敛速度。
1 三旋翼飞机的描述与建模所需的控制向量(推力和三个扭矩)是通过简单的机械原理得到的,这种机制包括两个体固定转子和一个有固定角叶片的尾倾转旋翼。
前面的两个转子是朝相反的方向旋转的,并且固定在飞机的框架上。
尾旋翼可以相对于E1轴倾斜,使用伺服电机以产生偏航力矩。
由于前面两个主转子是由两个独立的电机驱动,其角速度可以被控制来产生主要推力以及轧制力矩。
旋翼机怎么上升下降的原理
旋翼机怎么上升下降的原理
旋翼机的上升和下降是通过控制主旋翼的旋转速度来实现的。
当主旋翼的旋转速度增加时,主旋翼产生的升力也增加,从而使飞机上升。
此时,控制杆向上推动,增加发动机的推力和控制主旋翼叶片的螺距,使其产生更多升力。
相反,当主旋翼的旋转速度减小时,主旋翼产生的升力也减小,从而使飞机下降。
此时,控制杆向下拉动,减小发动机的推力和控制主旋翼叶片的螺距,使其产生较少的升力。
除了旋转速度的调节,旋翼机的上升和下降还可以通过调节机身的姿态来实现。
在上升时,将机身向前倾斜,以增加飞机的气动升力。
在下降时,将机身向后倾斜,以减小飞机的气动升力。
需要注意的是,旋翼机的上升和下降通常是与其他飞行动作(如前进、转弯等)相结合进行的,需要配合好各种控制操作,才能使飞机实现准确、平稳的上升和下降。
新型三轴式双旋翼直升机姿态控制
新型三轴式双旋翼直升机姿态控制
王新宇;宋明明;郝仁剑;周永明;李月标;孙冠;马志赛
【期刊名称】《大连理工大学学报》
【年(卷),期】2011(051)0z1
【摘要】无人直升机在军事、民用领域扮演着重要角色.新型三轴式双旋翼直升机结构简单、容易控制、稳定性强.通过对新型直升机进行数学建模,提出电机实时分组控制新算法,实现了各姿态角独立控制,进而实现了直升机的姿态和航向控制.测试证明,新型直升机具有良好的操控性和稳定性,应用前景广泛.
【总页数】4页(P73-76)
【作者】王新宇;宋明明;郝仁剑;周永明;李月标;孙冠;马志赛
【作者单位】北京理工大学,自动化学院,北京,100081;北京理工大学,自动化学院,北京,100081;北京理工大学,自动化学院,北京,100081;北京理工大学,自动化学院,北京,100081;北京理工大学,自动化学院,北京,100081;北京理工大学,自动化学院,北京,100081;北京理工大学,自动化学院,北京,100081
【正文语种】中文
【中图分类】TP273.2
【相关文献】
1.双旋翼尾坐式飞行器建模及悬停姿态控制 [J], 张迪洲;陈自力;胡永江;邸彦佳
2.双旋翼直升机旋翼的微多普勒特性分析 [J], 陈鹏;郝士琦;胡以华;李政
3.双旋翼直升机姿态控制系统设计及仿真 [J], 田玲玲
4.串级自抗扰控制器在纵列式双旋翼直升机飞行姿态控制中的应用 [J], 陈增强;李毅;袁著祉;孙明玮;刘忠信;孙青林
5.某共轴双旋翼无人直升机旋翼桨距操纵分配研究 [J], 董鹰;戴梦漪;翟剑豪
因版权原因,仅展示原文概要,查看原文内容请购买。
三倾转旋翼无人机直升机模式建模与控制研究
三倾转旋翼无人机直升机模式建模与控制研究王海洋;江涛;路平【摘要】针对一种新型三旋翼构型的倾转旋翼无人机的直升机模式控制问题进行研究,采用牛顿欧拉法对这种新型三旋翼构型的倾转旋翼无人机直升机模式进行了详细的动力学建模分析,建立了该无人机悬停模式6自由度非线性模型;在对该模型进行线性化的基础上,设计了这种三倾转旋翼无人机直升机模式下的高度、俯仰通道、滚转通道以及偏航通道的PID控制器,并在Matlab/Simlink环境下建立其仿真模型,对所设计的控制算法进行验证;实验结果表明,所设计的控制器能够满足系统的控制性能要求.【期刊名称】《计算机测量与控制》【年(卷),期】2015(023)008【总页数】4页(P2742-2744,2794)【关键词】三倾转旋翼无人机;直升机模式;建模;PID控制【作者】王海洋;江涛;路平【作者单位】军械工程学院无人机工程系,石家庄050003;军械工程学院无人机工程系,石家庄050003;军械工程学院无人机工程系,石家庄050003【正文语种】中文【中图分类】V212为了适应越来越复杂的任务需求,集多种性能于一身的无人机逐渐地被应用于军事和民用领域。
倾转旋翼机是在固定翼飞机的两侧机翼上安装可倾转的旋翼,用于提供飞机起降时的升力和前飞时的拉力。
倾转旋翼机同时具有垂直起降、悬停和高速飞行的特性,能实现固定翼模式、过渡模式和直升机模式[1]的自由转换。
集固定翼飞机和直升机的优良特性于一身,在军事和民用等方面具有广阔的应用前景。
目前,代表的倾转旋翼无人机有美国的鹰眼无人机[2],该倾转旋翼无人机采用双旋翼构型能够实现各个飞行模式间的自由转换,文献[1-3]采用CFD方法,对这种倾转旋翼无人机的旋翼机翼流场进行了详细的分析,研究结果表明在悬停状态下机翼影响旋翼的效率。
文献[4]在此基础上采用对旋翼/机翼流场进行了模拟和分析,研究了旋翼相对机翼的高度和旋翼桨叶安装角对旋翼/机翼干扰的影响。