
1 现代控制理论的主要内容1
➢ 随机系统理论和最优估计 ➢ 系统辨识 ➢ 自适应控制 ➢ 非线性系统理论 ➢ 鲁棒性分析与鲁棒控制 ➢ 分布参数控制 ➢ 离散事件控制 ➢ 智能控制
现代控制理论的主要内容(2/2)
线性系统理论(1/2)
1.2.1 线性系统理论
1 现代控制理论的主要 内容1
2020年4月21日星期二
目录
1.1 控制理论发展概述 1.2 现代控制理论的主要内容 1.3 Matlab软件概述 1.4 本书的主要内容 参考教材 参考期刊
目录(1/1)
现代控制理论的主要内容(1/2)
1.2 现代控制理论的主要内容
在工业生产过程应用中,常常遇到 被控对象精确状态空间模型不易建立、 合适的最优性能指标难以构造、 以及所得到最优的、稳定的控制器往往过于复杂 等问题。 ➢ 为了解决这些问题,科学家们从20世纪50年代末现代控制理 论的诞生至今,不断提出新的控制方法和理论,其内容相当 丰富、广泛,极大地扩展了控制理论的研究范围。
➢ 该问题的困难性在于系统本身受到多种内外随机因素扰 动,并且各种输入、输出信号的测量值含有未知的、不 可测的误差。
最优估完整的工作是卡尔曼在1960年代初提出的卡尔曼滤波 器理论。
➢ 该分支的基础理论为概率统计理论、线性系统理论和最 优控制理论。
自适应控制(1/5)
1.2.5 自适应控制
自适应控制研究当被控系统的数学模型未知或者被控系统的 结构和参数随时间和环境的变化而变化时,通过实时在线修 正控制系统的结构或参数使其能主动适应变化的理论和方法 。
➢ 自适应控制系统通过不断地测量系统的输入、状态、输 出或性能参数,逐渐了解和掌握对象,然后根据所得的 信息按一定的设计方法,做出决策去更新控制器的结构 和参数以适应环境的变化,达到所要求的控制性能指标 。
系统辨识(1/2)
1.2.4 系统辨识
简而言之,系统辨识就是 ➢ 利用系统在试验或实际运行中所测得的输入输出数据, ➢ 运用数学方法归纳和构造出描述系统动态特性的数学模 型, ➢ 并估计出其模型参数的理论和方法。
该分支是由数理统计学发展而来的。 ➢ 无论是采用经典控制理论或现代控制理论,在进行系统 分析、综合和控制系统设计时,都需要事先知道系统的 数学模型。
系统辨识(2/2)
系统辨识包括两个方面:结构辨识和参数估计。 ➢ 在实际的辨识过程中,随着使用的方法不同,结构辨识 和参数估计这两个方面并不是截然分开的,而是可以交 织在一起进行的。
系统辨识是重要的建模方法,因此亦是控制理论实现和应用 的基础。 ➢ 系统辨识是控制理论中发展最为迅速的领域,它的发展 还直接推动了自适应控制领域及其他控制领域的发展。
线性系统是一类最为常见系统,也是控制理论中讨论得最为 深刻的系统。 ➢ 该分支着重于研究线性系统状态的运动规律和改变这种 运动规律的可能性和方法,以建立和揭示系统结构、参 数、行为和性能间的确定的和定量的关系。 ➢ 通常,研究系统运动规律的问题称为分析问题,研究改 变运动规律的可能性和方法的问题则为综合问题。 ➢ 线性系统理论的主要内容有
线性系统理论(2/2)
✓ 系统结构性问题,如能控性、能观性、稳定性、系 统实现和结构性分解等;
✓ 线性状态反馈及极点配置; ✓ 镇定; ✓ 解耦; ✓ 状态观测器等。
近30年来,线性系统理论一直是控制领域研究的重点,其主 要研究方法有: ➢ 以状态空间分析为基础的代数方法; ➢ 以多项式理论为基础的多项式描述法; ➢ 以空间分解为基础的几何方法。
最优控制(1/1)
1.2.2 最优控制
最优控制理论是研究和解决从一切可能的控制方案中寻找最 优解的一门学科。 ➢ 具体地说就是研究被控系统在给定的约束条件和性能指 标下,寻求使性能指标达到最佳值的控制规律问题。 ➢ 例如,要求航天器达到预定轨道的时间最短、所消耗的 燃料最少等。
该分支的基本内容和常用方法为 ➢ 变分法; ➢ 庞特里亚金的极大值原理; ➢ 贝尔曼的动态规划方法。
自适应控制(3/5)
自适应控制系统的类型主要有: ➢ 自校正控制系统, ➢ 模型参考自适应控制系统, ➢ 自寻最优控制系统, ➢ 学习控制系统等。(无模型控制也是一种特殊的学习控 制方法)
最近,非线性系统的自适应控制,基于神经网络的自适 应控制(NNC)得到重视,提出了一些新的方法。
自适应控制领域是少数几个中国人取得较大成就的领域。中 国科学院陈翰馥院士与郭雷院士在1990年代初圆满解决自适 应控制的收敛性问题。
➢ 该分支诞生于1950年代末,是控制理论中近60年发展最 为迅速、最为活跃的分支。
自适应控制(2/5)
自适应控制系统应具有3个基本功能: ➢ 辨识对象的结构和参数,以便精确地建立被控对象的数 学模型; ➢ 给出一种控制律以使被控系统达到期望的性能指标; ➢ 自动修正控制器的参数。
因此,自适应控制系统主要用于过程模型未知或过程模型结构 已知但参数未知且随机的系统。
随机系统理论和最优估计(1/2)
1.2.3 随机系统理论和最优估计
实际工业、农业、社会及经济系统的内部本身含有未知或不 能建模的因素,外部环境上亦存在各种扰动因素,以及信号 或信息的检测与传输上往往不可避免地带有误差和噪音。
➢ 随机系统理论将这些未知的或未建模的内、外扰动和误 差,用不能直接测量的随机变量及过程以概率统计的方 式来描述,并利用随机微分方程和随机差分方程作为系 统动态模型来刻划系统的特性与本质。
➢ 随机系统理论就是研究这类随机动态系统的系统分析、 优化与控制。
随机系统理论和最优估计(2/2)
最优估计讨论根据系统的输入输出信息估计出或构造出随机 动态系统中不能直接测量的系统内部状态变量的值。 注意:与软测量区别
➢ 由于现代控制理论主要以状态空间模型为基础,构成反 馈闭环多采用状态变量,因此估计不可直接测量的状态 变量是实现闭环控制系统重要的一环。
现代控制理论介绍综述
现代控最优控制 3、估计理论 4、自适应理论 5、系统辨识
目前发展的方向:大系统理论、复杂系
统、人工智能、模糊控制等分支。
对现代控制理论做出杰出贡献的有: 贝尔曼Bellman——动态规划法 庞特里亚金Ponteryagin——极值原理(苏) 卡尔曼Kalman——能控性、能观测性、 Kalman滤波(美)
采用方法:是以频域中传递函数为基础的 外部描述方法。包括频域响应法、根轨迹 法、相平面法、描述函数法等。 主要研究:单输入(single-input)——单输 出(single-output)系统的分析与设计问题 (SIS0 system) 采用工具:奈氏曲线(Nyquist analysis)、 伯德图(Bode diagram)、尼氏图、根轨 迹(root locus)等
《现代控制工程》
值得注意的是:学习本课的目的不
仅在于学习一门新课,而要学习有关 分析方法,以达到用控制理论思想分 析及处理问题的目的。
●现代控制理论 (modern control theory)
采用方法:是以时域中(状态变量)描述 系统内部特征的状态空间方法为基础的内 部描述方法 。the concept of state and of state variable state-space form 主要研究:多输入——多输出系统 (multiple inputs and multiple outputs MIMO system)的分析与设计问题。 复杂 系统(complex system) 采用工具:更多地采用计算机软硬件。目 前世界上流行的MATLAB软件就是对系统 进行计算机辅助设计的有力工具。
本课介绍:现代控制理论基础 主要内容:多变量系统的分析方法与 设计(线性系统理论) 具体内容: 1、状态空间的表达式 2、能控性、能观测性 3、李亚谱诺夫稳定性方法 4、线性系统的综合(状态反馈、观 测器)
现代控制理论的主要内容

自适应控制(3/5)
自适应控制系统的类型主要有 自校正控制系统,
模型参考自适应控制系统,
自寻最优控制系统, 学习控制系统等。 最近,非线性系统的自适应控制,基于神经网络的自适应控制得到 重视,提出了一些新的方法。
自适应控制领域是少数几个中国人取得较大成就的领域。中 国科学院陈翰馥院士与郭雷院士在1990年代初圆满解决自适 应控制的收敛性问题。
随机系统理论就是研究这类随机动态系统的系统分析、 优化与控制。
随机系统理论和最优估计(2/2)
最优估计讨论根据系统的输入输出信息估计出或构造出随机 动态系统中不能直接测量的系统内部状态变量的值。 由于现代控制理论主要以状态空间模型为基础,构成反馈 闭环多采用状态变量,因此估计不可直接测量的状态变量 是实现闭环控制系统重要的一环。 该问题的困难性在于系统本身受到多种内外随机因素扰 动,并且各种输入输出信号的测量值含有未知的、不可测 的误差。 最优估计的早期工作是维纳在1940年代提出的维纳滤波器, 较系统完整的工作是卡尔曼在1960年代初提出的滤波器理论。 该分支的基础理论为概率统计理论、线性系统理论和最 优控制理论。
该分支的基本内容和常用方法为 变分法; 庞特里亚金的极大值原理; 贝尔曼的动态规划方法。
随机系统理论和最优估计(1/2)
1.2.3 随机系统理论和最优估计
实际工业、农业、社会及经济系统的内部本身含有未知或不 能建模的因素,外部环境上亦存在各种扰动因素,以及信号或 信息的检测与传输上往往不可避免地带有误差和噪音。 随机系统理论将这些未知的或未建模的内外扰动和误差, 用不能直接测量的随机变量及过程以概率统计的方式来 描述,并利用随机微分方程和随机差分方程作为系统动态 模型来刻划系统的特性与本质。
1.2-现代控制理论的主要内容PPT优秀课件
最优控制(1/1)
1.2.2 最优控制
最优控制理论是研究和解决从一切可能的控制方案中寻找最 优解的一门学科。 ➢ 具体地说就是研究被控系统在给定的约束条件和性能指 标下,寻求使性能指标达到最佳值的控制规律问题。 ➢ 例如要求航天器达到预定轨道的时间最短、所消耗的燃 料最少等。
该分支的基本内容和常用方法为 ➢ 变分法; ➢ 庞特里亚金的极大值原理; ➢ 贝尔曼的动态规划方法。
8
随机系统理论和最优估计(2/2)
最优估计讨论根据系统的输入输出信息估计出或构造出随机 动态系统中不能直接测量的系统内部状态变量的值。 ➢ 由于现代控制理论主要以状态空间模型为基础,构成反馈 闭环多采用状态变量,因此估计不可直接测量的状态变量 是实现闭环控制系统重要的一环。 ➢ 该问题的困难性在于系统本身受到多种内外随机因素扰 动,并且各种输入输出信号的测量值含有未知的、不可测 的误差。
系统辨识是重要的建模方法,因此亦是控制理论实现和应用 的基础。 ➢ 系统辨识是控制理论中发展最为迅速的领域,它的发展还 直接推动了自适应控制领域及其他控制领域的发展。
11
自适应控制(1/5)
1.2.5 自适应控制
自适应控制研究当被控系统的数学模型未知或者被控系统的 结构和参数随时间和环境的变化而变化时,通过实时在线修正 控制系统的结构或参数使其能主动适应变化的理论和方法。 ➢ 自适应控制系统通过不断地测量系统的输入、状态、输 出或性能参数,逐渐了解和掌握对象,然后根据所得的信息 按一定的设计方法,做出决策去更新控制器的结构和参数 以适应环境的变化,达到所要求的控制性能指标。 ➢ 该分支诞生于1950年代末,是控制理论中近60年发展最为 迅速、最为活跃的分支。
12
自适应控制(2/5)
现代控制理论实验
现代控制理论实验引言现代控制理论是在工程控制领域中发展起来的一种理论体系,其应用范围非常广泛。
为了帮助学生更好地理解和掌握现代控制理论,学校开设了现代控制理论实验课程。
该实验课程旨在通过具体的实验操作,帮助学生巩固理论知识,培养实际操作能力,并能应用现代控制理论解决实际问题。
本文将介绍现代控制理论实验的内容、目的、实验装置和实验步骤。
实验内容现代控制理论实验主要包括以下内容: 1. PID控制器的设计与实现:通过调节比例、积分和微分参数,设计一个PID 控制器,并将其实现在实验装置上,观察控制效果。
2. 状态反馈控制器的设计与实现:利用状态观测器和状态反馈器,设计一个状态反馈控制器,并将其实现在实验装置上,观察控制效果。
3. 频域方法的应用:通过频域分析方法,设计一个控制器,使得实验装置的频率响应满足特定要求。
4. 鲁棒控制方法的应用:利用鲁棒控制方法设计一个控制器,能够在系统参数变化时保持系统的稳定性和性能。
实验目的现代控制理论实验的主要目的是培养学生的实践能力和问题解决能力。
具体目标包括: 1. 理解现代控制理论的基本原理与方法; 2. 掌握现代控制理论的实验操作技巧; 3. 理解研究现代控制理论的方法和途径; 4. 能够设计、实现和调试现代控制器,并分析控制效果; 5. 学会通过实验结果验证和改进控制算法。
实验装置现代控制理论实验装置主要包括:电机系统、传感器、数据采集卡、计算机控制软件和控制器实现装置。
电机系统是实验装置的核心部件,它模拟了真实的控制对象。
传感器用于感知电机系统的转速、位置或其他关键参数。
数据采集卡负责将传感器采集到的数据传输给计算机进行处理。
计算机控制软件包括了实验的开发工具和界面,可以实时控制电机系统并显示实验结果。
控制器实现装置是通过软件或硬件方式实现控制器,在实验中使用。
实验步骤本节将介绍现代控制理论实验的基本步骤。
具体步骤如下:步骤一:系统建模与参数辨识首先需要对实验装置进行数学建模,并通过实验数据对模型参数进行辨识。
现代控制理论

第一章 绪 论
(2) 以MIMO线性、非线性、时变与非时变系 统为主要研究对象。 (3) 以线性代数和微分方程为工具,以状态
空间法为基础。
1.1.3 上世纪80年代以来出现了新的控制思想
和控制理论
(1) 多变量频率域控制理论。
(2) 模糊控制理论。
第一章 绪 论
1.2 现代控制理论的主要内容
⑶ 以拉氏变换为工具,以传递函数为基础在
频率域中分析与设计。
⑷ 经典控制理论的局限性
① 难以有效地应用于时变系统、多变量系统
② 难以有效地应用于非线性系统。
1.1.2 现代控制理论
⑴ 现代控制理论的形成和发展
第一章 绪 论 ① 在20世纪50年代形成
动态规划法
极大值原理
卡尔曼滤波 ② 上世纪60年代末至80年代迅速发展。 非线性系统 大系统 智能系统
第一章 绪 论
钱学森
钱学森,男,汉族,浙江省杭州市 人。中国共产党优秀党员、忠诚的共 产主义战士、享誉海内外的杰出科学 家和中国航天事业的奠基人,中国两 弹一星功勋奖章获得者之一。曾任美 国麻省理工学院教授、加州理工学院 教授,曾担任中国人民政治协商会议 第六、七、八届全国委员会副主席、 中国科学技术协会名誉主席、全国政 协副主席等重要职务。
第一章 绪 论
贝尔曼
美国数学家,美国全国科学院院士, 动态规划的创始人。1920年8月26 日生于美国纽约。1984年3月19日 逝世。1941年在布鲁克林学院毕业, 获理学士学位,1943年在威斯康星 大学获理学硕士学位,1946年在普 林斯顿大学获博士学位。1946~ 1948年在普林斯顿大学任助理教 授,1948~1952年在斯坦福大学任 副教授,1953~1956年在美国兰德 公司任研究员,1956年后在南加利 福尼亚大学任数学教授、电气工程 教授和医学教授。
现代控制工程简答题
现代控制工程简答题1、控制系统的基本构成及特点。
2、现代控制理论的主要内容。
3、控制系统的状态空间描述及意义。
4、线性定常非齐次连续系统状态(方程解)的动态特性。
参考答案:1、控制系统主要由具有动态特性的被控对象系统、实现控制作用的控制机构、完成数据收集的检测机构,以及实现性能指标评价和信息处理的计算机构等部分构成。
控制系统的主要特点为:以动态系统为控制对象,通过施加必要的操作,实现对象系统状态按照指定的规律进行变化,达到某一特定功能;强调动态过程和动态行为的目的性、稳定性、能观测性、可控性、最优性以及时实性等;控制系统的数学模型主要用微分方程描述,设计方法为动态优化方法。
,2、主要包括五个方面:①线性系统理论(状态空间描述、能控性、能观测性和稳定性分析,状态反馈、状态观测器及补偿理论和设计方法),②建摸和系统辩识(模型结构及参数辩识方法论、参数估计理论),③最优滤波理论(卡尔曼滤波理论),④最优控制理论(经典变分法、最大值原理法、动态规划法),⑤自适应控制理论(模型参考自适应控制方法论、自校正控制方法论、鲁棒稳定自适应理论等)。
3、控制系统的状态空间描述:由状态方程和输出方程组成的状态空间表达式。
状态方程是一个一阶微分方程组,描述系统输入与系统状态的变化关系,即系统的内部描述;输出方程是一个代数方程,主要描述系统状态与系统输出的关系,即系统的外部描述。
意义:状态空间描述反映了控制系统的全部信息,是对系统特性的全部描述,是实现现代控制系统分析、设计的重要手段。
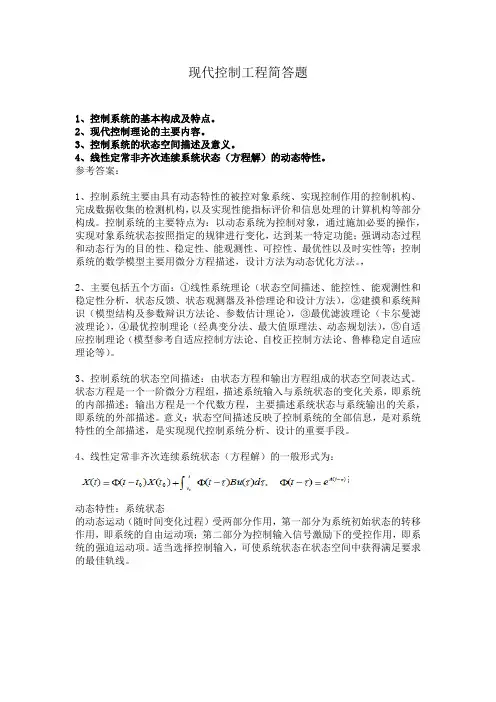
4、线性定常非齐次连续系统状态(方程解)的一般形式为:动态特性:系统状态的动态运动(随时间变化过程)受两部分作用,第一部分为系统初始状态的转移作用,即系统的自由运动项;第二部分为控制输入信号激励下的受控作用,即系统的强迫运动项。
适当选择控制输入,可使系统状态在状态空间中获得满足要求的最佳轨线。
1、控制工程理论(控制科学)的基本任务及广义定义。
现代控制理论课程说明
现代控制理论课程说明一、课程基本情况二、课程描述《现代控制理论》是自动化专业的一门重要的专业基础课,同时也是专业的主干课程,其任务让学生掌握分析与综合自动控制系统的另一种基础理论与方法。
本课程为自动控制理论中的现代控制理论部分,其主要内容有:系统状态空间表达式的建立;状态方程的求解;系统的能控性和能观性;李雅普诺夫判别稳定性方法的原理及用其分析线性系统的稳定性;控制系统的综合,包括极点配置及状态观测器等。
主要内容:1.状态空间描述的概念2. 线性控制系统的运动分析3. 控制系统的能控性与能观测性4. 控制系统的稳定性5. 线性定常系统的综合三、使用教材及主要参考书或资料使用教材:《现代控制理论基础》(第二版)王孝武主编,机械工业出版社,2007年2月出版,普通高等教育“十一五”国家规划教材,普通高等教育电气工程与自动化类“十一五”规划教材。
可作为自动化、电气工程及其自动化、计算机应用、电子信息工程、测控技术与仪器等专业的本科教材,也可供这些领域的工程技术人员参考。
内容包括:线性控制系统的状态空间描述,能够对线性系统的几种模型进行互相转化;掌握线性控制系统的运动规律及连续系统的离散化;熟悉线性控制系统的能控性与能观测性概念及其判定准则;了解控制系统的李亚普诺夫稳定性理论;掌握线性控制系统的状态反馈与状态观测器的设计方法。
主要参考书或资料1.《现代控制理论》刘豹主编,机械工业出版社2.《现代控制理论》王宏华主编,电子工业出版社3.《线性系统理论》郑大钟主编,清华大学出版社四、考核方式考勤、作业、实验.................... 30%期末考试........................... 70%注意事项:1. 学生听课课时必须超过本门计划课时三分之二以上同时完成该课程的作业和实验才能取得期末考试资格。
2. 最终成绩以60分为最低及格线。
现代控制理论基本内容
(4)系统辨识 建立系统动态模型的方法: 根据系统的输入输出的试验数据,从一类给定的模型 中确定一个被研究系统本质特征等价的模型,并确定 其模型的结构和参数。
(5)最佳滤波理论(最佳估计器) 当系统中存在随机干扰和环境噪声时,其综合必须应 用概率和统计方法进行。即:已知系统数学模型,通 过输入输出数据的测量,利用统计方法对系统状态估 计。
1945年,美国Bode在《网络分析和反馈放大 器设计》中提出频率响应分析法-Bode图。
1948年,美国Wiener在《控制论-关于在动 物和机器中控制和通信的科学》中系统地论 述了控制理论的一般原理和方法。 ---标志控制学科的诞生
控制论:研究动物(包括人类)和机器内部 控制和通信的一般规律的学科。
(2)如何克服系统结构的不确定性及干扰带来 的影响?
(3)如何实现满足要求的控制策略?
(1)线性系统理论 研究线性系统在输入作用下状态运动过程 规律,揭示系统的结构性质、动态行为之 间的关系。
主要内容: 状态空间描述、能控性、能观性和稳定性、 状态反馈、状态观测器设计等。
(2)最优控制 在给定约束条件和性能指标下,寻找使系统性 能指标最佳的控制规律。
Kalman滤波器
1954年,钱学森的《工程控制论》在美国出 版。 ---奠定了工程控制论的基础
(1)经典控制理论 a.特点
研究对象:单输入、单输出线性定常系统。 解决方法:频率法、根轨迹法、传递函数。 非线性系统:相平面法和描述函数分析。 数学工具:拉氏变换、常微分方程。
b.局限性 难以应用于时变系统、多变量系统。 难以揭示系统更为深刻的特性。
第八章 现代控制理论初步
现代控制原理
现代控制原理
现代控制原理是研究和设计控制系统的理论和方法,它广泛应用于工业、自动化、航空航天、机械、电子等各个领域。
现代控制原理主要包括系统建模、传递函数、状态空间、反馈控制、校正控制等内容。
在现代控制原理中,系统建模是一个重要的环节。
通过对被控对象进行建模,可以将其描述为数学方程或传递函数,从而方便进行后续的分析和设计。
传递函数是描述系统输入与输出之间关系的数学表达式,通过对传递函数的分析可以了解系统的动态特性和稳定性。
状态空间是现代控制原理中另一个重要的概念。
通过对系统的状态进行描述,可以更准确地表示系统的动态行为。
状态空间模型可以用来进行系统分析、控制器设计和状态估计等。
同时,利用状态反馈和状态估计可以提高系统的控制性能和鲁棒性。
在现代控制原理中,反馈控制是一种常用的控制策略。
通过将系统输出的信息反馈到控制器中进行调节,可以实现对系统性能和稳定性的控制。
反馈控制可以有效地抑制系统的扰动和误差,提高系统的稳定性和响应速度。
此外,校正控制是现代控制原理中的另一个重要内容。
校正控制可以根据实际系统的运行情况对控制器进行参数的校正和调整,以提高控制系统的性能和稳定性。
校正控制可以根据系统的动态响应和误差进行自适应调整,从而更好地适应实际应用需求。
总的来说,现代控制原理是一门应用广泛的学科,它通过对系统建模、状态空间、反馈控制和校正控制等内容的研究,为实际应用中的控制系统设计和优化提供了理论和方法。
通过不断深入研究和应用,现代控制原理在提高控制系统性能和稳定性方面发挥着重要的作用。
《现代控制理论》课程教学大纲
1-3课程教学大纲《现代控制理论》教学大纲一、课程中文名称现代控制理论二、课程英文名称morden control theory三、课程类别专业基础课四、学时与学分学时:48 学分:3五、授课对象自动化、电气自动化专业大三学生六、先修课程高等数学、线性代数、复变函数、自动控制原理等七、后续课程计算机控制八、教学目的《现代控制原理》是自动化专业最基本的专业理论课程,此大纲是根据本专业的教学计划,考虑到本专业的教学特点以及学生进一步学习过程控制系统、计算机控制等课程的需要而编写的,其主要目的是通过本课程的学习,使学生较好的掌握分析和设计控制系统的基本思想和基本方法,提高学生分析问题和解决问题的能力,为以后的课程的学习奠定一定的理论基础。
九、课程讲授内容第一章:绪论,了解控制理论的发展概况,以及现代控制理论的主要特点,内容和研究方法,复习、补充有关《线性代数》的内容。
重点内容:逆矩阵、线性无关与线性相关定义、非齐次方程求解、哈密顿定理、定号性理论等。
第二章 , 控制系统的状态空间表达式: 正确理解线性系统的数学描述,状态空间的基本概念,熟练掌握状态空间的表达式,线性变换。
重点内容:状态空间表达式的建立,状态转移矩阵和状态方程的求解,线性变换的基本性质,传递函数矩阵的定义。
要求熟练掌握通过传递函数、微分方程和结构图建立电路、机电系统的状态空间表达式,并画出状态变量图,以及能控、能观、对角和约当标准型。
难点:状态变量选取的非唯一性,多输入多输出状态空间表达式的建立。
第三章 , 控制系统状态空间表达式的解:本章重点讨论状态转移矩阵的定义、性质和计算方法,从而导出状态方程的求解公式。
正确理解线性定常系统状态方程的求解方法,了解线性离散系统状态方程的求解方法。
第四章 , 线性系统的能控性和能观性: 正确理解定常和离散系统能控性与能观性的基本概念与判据,熟练掌握能控标准型与能观标准型,对偶原理,规范分解,理解传递函数的实现问题。