
增强现实中的视频对象跟踪算法
V . o1 36
・
计
算
机
工
程
21 0 0年 6月
J n 0 0 u e2 1
No J .2
Co pu e m t rEng ne rng i ei
多媒体 技 术及 应用 ・
文章编号: 0o- 2( 1)—02—0 文献标识码: 10_3 8 0o2 29 3 4 2 l A
1 概 述 增强现实( g e td R a t Au m ne e ly i ,AR 是一种对真实世界 信 )
息和虚拟世界信息进行无缝集成 的新技 术。基于视频 的 A R 应用成本较低且便于 在不同环境中使用 ,因此,近年 来发展 较快。在基于视频 的 A 应用 中,如何精确跟踪视频对象是 R
V d oOb t r c ig g r h fr g ne e ly ie jc a kn o i m me tdR ai e T Al t o Au t
CHEN i g CHEN - i , M n, Yi n HUANG h - u , AO e g we m S ih a Y Zh n - i
中图 分类号: N 17 T 913 .
增 强现实 中的视频对 象跟踪 算 法
陈 明 ,陈一民 ,黄诗华 ,姚 争为
( 上海大学计算机工程与科学学院 ,上海 2 0 7 ) 0 0 2
摘பைடு நூலகம்
要: 据增强现实在 视频对 象跟踪 中的应用需求 , 根 提出一种综合利用尺度不变特征变换(i ) sF 算子、 聚类 算法和 轮廓检 测的视频对 T
t c ig ag rh b s do c l— v r n F au eT a som( I T) p rt r K me n l s r g ag r h a d c n o r e cin T erd c d r kn lo i m ae n S aeI ai t e tr r n f r S F o eao, - a sc t n lo t m n o t u t t . h u e a t n a u e i i de o e
( c o l f o ue n ie r ga d S i c , h n h i ie s y S a g a 0 0 2 S h o o mp tr gn e n n ce e S a g a v ri , h n h i 0 7 ) C E i n Un t 2
[ src ]A crigt h p l ainrq i me t f g ne elyA i ie betrc ig ti pp rpo oe ie bet Abta t c odn Otea pi t eur n me tdR a t( R)n vdoo jc akn ,hs ae rp ssavdoo jc c o e o Au i t
象跟踪 算法 。 该算法 利用简易 SF IT获得输入 图像的特征点 , 通过 聚类 算法获得可能 的对象 聚类 ,并采 用改进 的轮廓 处理方法得到对象 边界 ,移除孤立点 ,确定对象特征点 ,在对象 特征 点中获取增强现实应 用中需要 的注册点。在关键帧匹配 中,只要使 用对象特征点进行 对象 匹配。实验结果表 明,该算法 具有运行速 度快 、匹配正确率 高的特点 ,能满 足增强现实视 频应用的注册需求。 关键词 :增 强现实 ;视频对象跟踪 ;尺 度不变特征变换 算子 ;Kmen 算法 ;轮廓检测 - as
sF sa pidt e efauep it fo h n u g . h — a scutr ga oi m sapidt cut eojc etr ons I 丁i p l Og th etr ons rm teip tma e T eK men ls i l rh i p l O ls rt bet auep it e t i en g t e e h f apo i t e . h rv dcnorpoesi apidt e ul e rm h ls rdo jc fauep it,e vsioainp it a d p rxma vl T ei o e o tu rcs s p l gto tn sf i y mp e o i o tecut e bet etr onsrmo e slt ons n e o d t mie eojc auep it 1 ergs rdp its o rm eojc faue onsstI ek yf me io l ed s eojc ee nst betetr ons T eit e on t o t bet etr it e.nt e a .t nyn e sou et bet r h f h e ig f h p h l t h faue onsOmac e  ̄e tE pr na rsl h w ta ea o tm ifsadac rt.ta e te edo gs r g etr it t t t c. x ei tleutso t l rh t n cua Icnmeth e f p hho me s h t gi h sa e n ARr iei . e t n [ ywod ]ag ne ai ; ie betrcig Saelv r n etr rnfr SF ) prtrK— a s loi m;o tu e cin Ke r s u me tdr ly vdoojc t kn ; cl— a at aue a som(I o eao; men g rh c no r t t e t a n i F T T a t de o
视频目标跟踪算法综述
视频目标跟踪算法综述目标跟踪算法可以分为两类:基于模型的跟踪和基于特征的跟踪。
基于模型的跟踪算法通常通过建立目标的动态模型来预测目标的位置,而基于特征的跟踪算法则通过提取目标的特征信息来跟踪目标。
基于模型的跟踪算法中,最常见且经典的算法是卡尔曼滤波器算法。
该算法通过对目标位置进行状态预测,并融合传感器测量数据来更新目标的状态估计。
卡尔曼滤波器算法在目标运动较稳定且传感器测量误差较小的情况下表现良好,但在目标运动不规律或传感器测量误差较大的情况下容易出现跟踪丢失的问题。
基于特征的跟踪算法则通过提取目标的外观特征信息来跟踪目标。
常见的特征包括颜色、纹理、形状等。
其中,颜色特征是最常用的特征之一,因为它对光照变化具有一定的鲁棒性。
常见的颜色特征提取算法有颜色直方图、颜色模型等。
此外,还有一些基于纹理的特征提取算法,如Gabor滤波器、局部二值模式(LBP)等。
除了上述传统的目标跟踪算法,近年来深度学习技术的发展为目标跟踪带来了新的突破。
通过使用深度神经网络进行特征提取和目标分类,深度学习方法在目标跟踪任务上取得了很好的效果。
其中,基于卷积神经网络(CNN)的跟踪算法在目标检测和特征提取方面表现出色。
基于深度学习的目标跟踪算法通常采用两种方式进行训练:有监督学习和无监督学习。
有监督学习通过标注好的训练数据进行模型训练,而无监督学习则通过对未标注的视频序列进行训练。
近年来,基于深度学习的目标跟踪算法取得了显著的进展,并在各种跟踪性能评估指标上取得了优秀的结果。
然而,由于深度学习方法通常需要大量的数据和计算资源进行训练,因此在一些实际应用中仍然存在一定的局限性。
综上所述,视频目标跟踪是计算机视觉中的一个重要研究方向。
传统的基于模型和基于特征的跟踪算法以及近年来兴起的基于深度学习的跟踪算法为视频目标跟踪提供了不同的解决方案。
未来随着技术的不断进步,视频目标跟踪算法将不断发展,并在各种实际场景中得到更广泛的应用。
视频目标追踪技术的使用方法与实践经验分享
视频目标追踪技术的使用方法与实践经验分享视频目标追踪技术是一种通过视频分析算法和人工智能技术来实现对视频中特定目标的实时跟踪的方法。
该技术在监控系统、自动驾驶、智能家居等领域具有重要应用价值。
本文将分享视频目标追踪技术的使用方法和实践经验。
首先,我们需要了解视频目标追踪技术的基本原理。
视频目标追踪技术主要通过两个步骤来实现。
首先,需要在视频中检测出目标物体,可以使用深度学习算法、传统的特征提取算法或结合两者的方法来实现。
其次,需要通过目标物体的外观和运动信息进行跟踪,包括目标物体的位置、尺度和方向等。
常用的跟踪算法有卡尔曼滤波器、粒子滤波器、相关滤波器等。
在实际应用视频目标追踪技术时,有几个关键的环节需要注意。
首先,需要选择适合的目标检测算法。
根据应用场景的不同,可以选择使用卷积神经网络(CNN)进行目标检测,如YOLO、SSD等。
其次,应根据目标的特性选择合适的跟踪算法。
如果目标物体具有较大的运动范围和变形,可以选择使用粒子滤波器等跟踪算法。
最后,需要对追踪结果进行验证和纠正,以提高追踪的准确性和稳定性。
在进行视频目标追踪技术的实践时,以下几点经验值得分享。
首先,预处理是很关键的一步。
通过对原始视频进行降噪、固定帧率和调整亮度等操作,可以提高目标检测和跟踪的效果。
其次,对于较大的视频数据,可以使用分布式计算和并行处理的方法,以提高计算效率和实时性。
最后,不同场景下的目标追踪可能需要不同的算法和参数设置,需要根据实际情况进行调整,以获得最佳的追踪效果。
除了基本的视频目标追踪技术外,还有一些高级方法可以进一步提升追踪的效果。
其中之一是多目标跟踪技术,能够同时追踪多个目标,并识别它们之间的关系。
另一个是在视觉上下文中使用深度学习技术,通过利用前一帧和后一帧之间的关系来提高追踪的鲁棒性和准确性。
此外,结合传感器数据和其他信息源,如激光雷达、红外传感器等,也可以提高追踪的效果。
然而,视频目标追踪技术仍然存在一些挑战和限制。
视频目标追踪算法及应用场景解析
视频目标追踪算法及应用场景解析在当今数字时代,无人机、监控系统、自动驾驶等技术的迅猛发展,使得视频目标追踪成为一个备受关注的话题。
视频目标追踪算法具有广泛的应用场景,可以用于运动分析、智能监控、人机交互等方面。
本文将对视频目标追踪算法及其应用场景进行深入解析。
视频目标追踪是指从连续的视频序列中,准确地跟踪特定目标并提取其运动信息的一项技术。
其主要目标是在视频中对感兴趣的目标进行连续、准确、鲁棒的跟踪。
视频目标追踪具有许多不同的算法,下面将介绍其中几种主要的算法。
首先是基于颜色特征的视频目标追踪算法。
这种算法通过分析目标的颜色信息,将目标与周围背景进行区分,从而实现目标的追踪。
该算法比较简单,但对于光照变化、目标形状变化等情况不太鲁棒。
其次是基于特征点的视频目标追踪算法。
这种算法通过提取目标图像中的特征点,并跟踪这些特征点的位置变化来实现目标追踪。
该算法对于目标形状变化、旋转、尺度变化等情况有较好的适应性,但对于光照变化和目标遮挡等情况仍然比较敏感。
另一种常见的算法是基于深度学习的视频目标追踪算法。
深度学习通过构建深度神经网络模型,能够自动学习图像和视频中的特征表示。
通过将大量标注的视频数据输入深度神经网络,网络可以学习目标的外观、形状、运动等特征,从而实现目标的准确追踪。
相比传统算法,基于深度学习的视频目标追踪算法具有更高的准确性和鲁棒性。
视频目标追踪算法具有广泛的应用场景。
其中之一是运动分析。
通过对目标的运动轨迹进行分析,可以了解目标的活动范围、速度、加速度等信息。
这对于交通监控、行为认知与预测等领域具有重要意义。
视频目标追踪还可应用于智能监控系统中。
借助视频目标追踪技术,可以实时监测特定区域的目标,如行人、车辆等。
该技术可以用于安防监控、物流管理、智能交通等领域,提高监控系统的效能和准确性。
此外,视频目标追踪还在虚拟现实(VR)和增强现实(AR)领域有广泛应用。
通过追踪用户的手势、表情、头部运动等目标,可实现更自然、沉浸式的人机交互体验。
像素偏移追踪算法
像素偏移追踪算法1.引言1.1 概述像素偏移追踪算法是一种用于视频处理和计算机视觉的高级技术。
它通过在视频序列中检测像素的移动和变化,以定位目标对象并跟踪其运动轨迹。
该算法结合了图像处理和机器学习的方法,能够在各种环境条件下实现准确的目标追踪。
在传统的目标追踪算法中,常常面临光照变化、背景干扰等挑战,导致追踪失效或错误。
而像素偏移追踪算法通过分析像素之间的关系,可以更加准确地确定目标的位置和运动路径。
该算法采用了基于对象特征的自适应滤波器,能够自动适应目标的变化,并及时更新追踪模型,从而提高追踪的鲁棒性和准确性。
像素偏移追踪算法的应用非常广泛。
在监控系统中,该算法可以用于目标的实时追踪和监测,帮助警方及时发现异常行为并采取相应措施。
在无人驾驶领域,该算法可以用于车辆识别和跟踪,实现智能驾驶的功能。
此外,像素偏移追踪算法还可以应用于视频编辑、虚拟现实等领域,为多媒体技术提供基础支持。
本篇文章将详细介绍像素偏移追踪算法的基本原理和应用领域。
首先,我们将介绍算法的核心思想和关键步骤,包括特征提取、背景建模和目标跟踪等。
然后,我们将讨论该算法在不同领域的应用案例,以及相关技术的发展趋势。
最后,我们将对该算法的优势和不足进行总结,并展望未来的研究方向和应用前景。
通过本文的阅读,读者将能够深入了解像素偏移追踪算法的工作原理和实际应用,以及该算法在计算机视觉和图像处理领域的重要性和潜力。
希望本文能为读者提供有益的信息和启发,促进该领域的研究和应用进一步发展。
在1.2文章结构部分,我们将对整篇文章的组织结构进行说明。
本文将分为四个主要部分进行阐述。
第一部分是引言部分,我们将在这一部分中介绍文章的背景和目的。
我们将简要概述像素偏移追踪算法的基本原理和应用领域,并阐明为什么这个主题值得研究和讨论。
第二部分是正文部分,我们将详细介绍像素偏移追踪算法的基本原理。
我们将深入解释算法的实现细节,包括像素间的偏移量计算方法、像素变化的追踪和预测方法等。
mosse目标跟踪算法原理
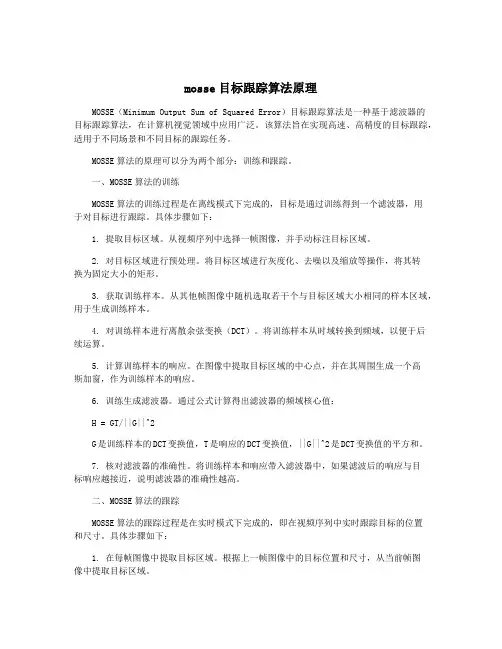
mosse目标跟踪算法原理MOSSE(Minimum Output Sum of Squared Error)目标跟踪算法是一种基于滤波器的目标跟踪算法,在计算机视觉领域中应用广泛。
该算法旨在实现高速、高精度的目标跟踪,适用于不同场景和不同目标的跟踪任务。
MOSSE算法的原理可以分为两个部分:训练和跟踪。
一、MOSSE算法的训练MOSSE算法的训练过程是在离线模式下完成的,目标是通过训练得到一个滤波器,用于对目标进行跟踪。
具体步骤如下:1. 提取目标区域。
从视频序列中选择一帧图像,并手动标注目标区域。
2. 对目标区域进行预处理。
将目标区域进行灰度化、去噪以及缩放等操作,将其转换为固定大小的矩形。
3. 获取训练样本。
从其他帧图像中随机选取若干个与目标区域大小相同的样本区域,用于生成训练样本。
4. 对训练样本进行离散余弦变换(DCT)。
将训练样本从时域转换到频域,以便于后续运算。
5. 计算训练样本的响应。
在图像中提取目标区域的中心点,并在其周围生成一个高斯加窗,作为训练样本的响应。
6. 训练生成滤波器。
通过公式计算得出滤波器的频域核心值:H = GT/||G||^2G是训练样本的DCT变换值,T是响应的DCT变换值,||G||^2是DCT变换值的平方和。
7. 核对滤波器的准确性。
将训练样本和响应带入滤波器中,如果滤波后的响应与目标响应越接近,说明滤波器的准确性越高。
二、MOSSE算法的跟踪MOSSE算法的跟踪过程是在实时模式下完成的,即在视频序列中实时跟踪目标的位置和尺寸。
具体步骤如下:1. 在每帧图像中提取目标区域。
根据上一帧图像中的目标位置和尺寸,从当前帧图像中提取目标区域。
2. 对目标区域进行预处理。
进行与训练时相同的预处理操作,包括灰度化、去噪以及缩放等。
3. 对目标区域进行离散余弦变换(DCT)。
将时域的目标区域转换为频域的信号。
4. 使用滤波器进行响应预测。
将滤波器与DCT变换后的目标区域相乘,得到频域的响应预测值。
适用于户外增强现实系统的混合跟踪定位算法

提 出一 种 基 于 惯性 跟 踪 器 与视 觉 测 量 相 结 合 的 混 合 跟 踪 定位 算 法 . 算 法 在 扩 展 卡 尔 曼 滤 波 框 架 下 , 过 融 合 来 自 该 通 视 觉 与 惯 性 传 感 器 的信 息进 行 摄 像 机 运 动 轨 迹 估 计 , 利 用 视 觉 测 量 信 息 对 惯 性 传 感 器 的 零 点 偏 差 进 行 实 时 校 正 ; 并 同时 采 用 S A C AT方 法 解 决 惯 性 传 感 器 与 视 觉 测 量 间 的 时 间采 样 不 同 步 问 题 . 验 结 果 表 明 , 算 法 能 够 有 效 地 提 实 该 高 运 动 估 计 பைடு நூலகம் 精度 和稳 定 性 . 关键词 : 外增强现实 ; 踪定位 ; 户 跟 多传 感 器 融 合 ;C T S AA
ie t l n iin d t o e t t h rj co y o h a r. Me n i ,t e ih r n ro rf n ri d vso aa t si et e ta t r ft e c me a aa ma e a wh l h n ee te r r d i e t
a g e e e lt y t m . To i p o e t e ob t s nd c ur c f r a — i e iu t a k ng, we u m nt d r a iy s s e m r v h r us ne s a a c a y o e ltm v s al r c i
p e e t as ns uso l rt m o r s n e orf i n ago ih by c mbi n ne ta e o sa ni g i ri ls ns r nd a CM OS c m e a,ma n ts t b e a r ki g i uia l f r un own e io o kn nv r nme t The f so l ort n. u i n a g ihm a s s f a x e de l n it rng o f s m ke u e o n e t n d Ka ma fle i t u e
视频目标跟踪算法研究
视频目标跟踪算法研究视频目标跟踪算法研究一、引言随着计算机视觉技术的快速发展,视频目标跟踪算法为机器学习和人工智能领域提供了重要的基础。
视频目标跟踪算法可用于实时监控、自动驾驶、智能安防等诸多应用领域,大大提升了智能系统的性能和功能。
本文旨在探讨视频目标跟踪算法的研究现状、方法和挑战。
二、视频目标跟踪算法概述视频目标跟踪是指在给定视频序列中,根据第一帧或者人为指定的初始目标位置,通过计算机视觉和机器学习技术,实现对目标在整个视频序列中的位置和状态的准确定位和追踪。
视频目标跟踪算法主要分为基于特征的方法和基于深度学习的方法两大类。
1. 基于特征的方法基于特征的方法利用目标在图像中的某些显著特征,如颜色、形状、纹理等进行目标跟踪。
这类方法的优点是计算简单,速度快,但对于目标外观的变化和光照条件的变化较为敏感。
常见的基于特征的方法有均值漂移算法、卡尔曼滤波算法等。
2. 基于深度学习的方法基于深度学习的方法利用深度神经网络对目标进行特征提取和表示,并通过监督或无监督学习的方式实现目标跟踪。
这类方法在处理目标外观变化和光照条件变化方面更具鲁棒性,但也需要大量的训练数据和计算资源支持。
常见的基于深度学习的方法有卷积神经网络(CNN)、循环神经网络(RNN)等。
三、视频目标跟踪算法研究现状目前,视频目标跟踪算法研究主要集中在以下几个方面:1. 多目标跟踪多目标跟踪是指同时追踪视频中多个目标。
由于多目标之间存在相互遮挡、相似外观等问题,多目标跟踪是一个比较复杂的问题。
研究者们通过引入关联滤波器、目标分割等技术,提出了一系列针对多目标跟踪的算法,取得了一定的进展。
2. 长时目标跟踪长时目标跟踪是指目标在视频中间断出现和消失的情况下的跟踪。
由于目标的外观和姿态在间断期间可能发生很大变化,长时目标跟踪是一个更加困难的问题。
目前,研究者们通过引入复杂的神经网络结构和目标模型更新机制,成功研发了一些针对长时目标跟踪的算法。
使用计算机视觉技术进行对象追踪的技巧与步骤
使用计算机视觉技术进行对象追踪的技巧与步骤计算机视觉技术正在变得越来越普遍和重要,其在许多领域的应用不断增加。
其中之一就是对象追踪,这是一种通过计算机视觉技术来跟踪并识别视频中的特定对象的方法。
对象追踪可以在许多领域中发挥作用,例如视频监控、自动驾驶和增强现实等。
本文将介绍使用计算机视觉技术进行对象追踪时的一些技巧和步骤。
首先,对象追踪需要使用适当的算法和技术来实现。
以下是一些常见的计算机视觉技术用于对象追踪的算法:1. 卡尔曼滤波算法:卡尔曼滤波是一种用于估计状态的算法,它通过融合传感器数据和物体运动模型,能够有效地跟踪对象的位置和速度。
2. 基于深度学习的方法:深度学习技术在计算机视觉中取得了巨大的成功,其中包括对象追踪。
一种常见的方法是使用卷积神经网络(CNN)来提取图像特征,并使用循环神经网络(RNN)或长短期记忆(LSTM)来跟踪对象。
3. 目标检测与跟踪融合:目标检测是识别图像中的特定对象的算法,而目标跟踪是在视频序列中跟踪该对象。
将这两个任务结合起来,可以实现更准确和稳定的对象追踪。
除了选择合适的算法和技术之外,还需要遵循一些步骤来实现对象追踪:1. 数据收集:首先,需要收集包含所需对象的视频数据。
这些数据应尽可能覆盖对象在不同场景下的不同运动情况,以便训练和测试算法的准确性和稳定性。
2. 数据预处理:在训练和测试之前,需要对收集到的数据进行预处理。
这包括去除噪声、调整图像大小和分辨率等操作,以提高算法的性能。
3. 特征提取:在对象追踪中,选择适当的特征对算法的性能至关重要。
一种常见的方法是使用卷积神经网络(CNN)来提取图像特征,或者使用手动选择的特征(例如颜色、纹理等)。
4. 训练模型:一旦收集到足够的数据并提取了适当的特征,就可以使用这些数据来训练对象追踪模型。
训练的目标是使模型能够准确地预测对象的位置和运动。
5. 测试和评估:完成模型的训练后,需要对其进行测试和评估。
将模型应用于实际视频数据,并与真实对象位置进行比较,以评估其准确性和稳定性。
增强现实知识:AR技术如何使用技术和算法来定位和跟踪位置
增强现实知识:AR技术如何使用技术和算法来定位和跟踪位置增强现实技术是在真实世界中叠加虚拟信息的一种技术。
它通过识别和跟踪现实世界中的物体,来在这些物体上叠加虚拟的图像或者三维模型,实现真实和虚拟的混合。
AR技术的其中一个核心问题就是如何精确的定位和跟踪用户的位置信息。
本文将从技术和算法两方面来探讨AR技术如何实现定位和跟踪位置的。
一、AR技术的定位和跟踪技术AR技术的定位和跟踪技术主要有两种:基于传感器的方法和基于计算机视觉的方法。
基于传感器的方法是指利用设备内置或外挂的各种传感器,如GPS、陀螺仪、加速度计、磁力计等,来获取设备的运动姿态和位置信息,再将这些信息传递给AR引擎,从而实现将虚拟信息叠加到现实世界中的精准位置。
而基于计算机视觉的方法则是利用计算机视觉技术来对现实世界中的场景进行分析和理解,从而得到场景中物体的位置和姿态信息,再将这些信息传递给AR引擎,在相应位置上叠加虚拟信息。
二、AR技术的位置定位AR技术的位置定位是指如何精准地获取用户所在的位置信息,以此为基础来叠加虚拟信息。
AR技术的位置定位主要有两种方法:基于GPS定位和基于视觉定位。
1.基于GPS定位GPS定位是一种基于卫星的定位技术,能实现全球范围内的高精度定位。
在AR技术中,通过获取GPS设备所在的位置信息,可以将用户的位置和虚拟信息结合起来,实现精准的增强现实体验。
2.基于视觉定位基于视觉定位是指利用计算机视觉技术,通过对摄像头所拍摄的画面进行分析和识别,来获取用户所在的位置信息。
这种方法需要对场景中的物体进行识别和跟踪,从而得到用户的位置信息,并将虚拟信息在合适的位置上叠放。
三、AR技术的位置跟踪AR技术的位置跟踪是指如何在用户移动的过程中,动态地更新虚拟信息的位置,从而保证虚拟信息和真实世界的对齐。
AR技术的位置跟踪也有两种方法:基于惯性测量单元(IMU)的方法和基于视觉位置跟踪的方法。
1.基于IMU的方法IMU是一种用于测量设备的加速度和旋转率的传感器,它能够测量设备在三个轴向上的加速度、角速度和磁场强度等信息,从而计算出设备的位置和姿态信息。
面向增强现实的在线视频阴影跟踪检测算法
面向增强现实的在线视频阴影跟踪检测算法孔维斌【期刊名称】《现代计算机(专业版)》【年(卷),期】2016(000)002【摘要】在增强现实领域,光影一致性的保持十分重要,之前的研究者们主要集中在光照估计然后模拟生成阴影。
大多需要知道物体的投射物体的具体形状,很少考虑真实场景阴影和虚拟物体之间的光影相互影响。
提出一种原创的面向增强现实的阴影检测算法。
首先利用Meanshift算法进行图像预分割,检测阴影边缘。
然后有效结合2D和3D信息,基于局部一致性进行误检测去除,最后得到理想的阴影边缘,从而可以逆向生成阴影区域,更好地模拟阴影交互。
实验结果证明算法的有效性。
%In Augmented Reality (AR), keeping the illumination consistency is very important. Most previous AR techniques about shadow process-ing mainly focus on illumination estimation and then generate the shadow of the virtual objects. Mostly, the shadow interaction between the virtual objects and the real scene has been ignored. Proposes a novel shadow detection algorithm for AR. Firstly, every frame will be segmented with mean-shift method, and then the shadow edges will be detected. The method based on local consistency refines the shad-ow edges combining the 2D information and 3D information effectively. Then, the virtual shadow can be generated from the shadow edges reverse. Experiments demonstrate the stability and effectiveness of our method.【总页数】6页(P62-67)【作者】孔维斌【作者单位】四川大学视觉合成图形图像技术国防重点学科实验室,成都 610065【正文语种】中文【相关文献】1.阴影检测方法研究——基于背景缩减的阴影检测算法 [J], 王雨隽2.基于DSM阴影仿真和高度场光线跟踪的影像阴影检测 [J], 李艳;宫鹏3.面向增强现实的移动视点下室外视频的阴影检测 [J], 魏后胜;黄雯嘉;董琦;刘艳丽4.面向增强现实的在线视频阴影跟踪检测算法 [J], 孔维斌5.面向自然特征的增强现实中高精度目标跟踪注册研究 [J], 张华;郑国勋;付浩海因版权原因,仅展示原文概要,查看原文内容请购买。