
异步电动机矢量控制
5
二、旋转磁场的分析 异步电动机定子绕组中,通入三相正弦交流电,就能形成合成旋转 磁势,并由它建立相应的旋转磁场,其旋转角速度等于定子电流的 角频率。 产生旋转磁场不一定非要三相绕组不可。除单相外的任意多相对称 绕组、通入多相对称正弦电流,都能产生旋转磁场。 如果相数不同的两套绕组,所产生的旋转磁场的大小、转速和转向 完全相同,则认为两套交流绕组等效。
Te
TL
J
dn dt
对于恒转矩负载的启动、制动和调速过程,如果能控制电动机的电 磁转矩恒定,就能获得恒定的加速(减速)运动;
对于突加负载,如果能把电动机的电磁转矩迅速提高到允许的最大 值,就能获得最小的转速降和最短的动态恢复时间。
果。
结论:电动机的动态特性的好坏取决于对电动机电磁转矩的控制效
4
从电机学理论讲,任何电动机产生电磁转矩的原理,在本质上都是电动机 内部两个磁场相互作用的结果。
2
矢量控制的研究得出一个结论:可以像控制直流电机一样控制交流电机。 实践证明:交流电机动态性能差并非交流电机自身造成的,而取决于供 电电源以及电源的控制方式。
直流电机的电枢磁通势和励磁磁通势在空间上的正交关系,使得直流电 机的磁通和转矩能够通过调节励磁电流和电枢电流分别得到控制。与直 流电机不同,交流电机只有定子一侧有电源输入,要分开产生磁通的电 流和产生转矩的电流并不容易。
•
•
I A1 I ABC
•
•
I ABC A11 I
两相交流绕组与M-T两相直流绕组之间的变换关系:
•
•
I MT A2 I
•
•
I
A
1 2
I
MT
三种绕组之间的变换关系:
•
•
•
IMT A2IA2A1IABC
其中,A1、A2为变换矩阵。
11
通过控制iM、iT就可以实现对交流iA、iB、iC的瞬时控制,这正是我们所要 达到的目标,即用直流电动机的控制规律实现对交流电动机控制,从而 使交流电动机的调速性能达到或超过直流电动机调速性能的目标。
F
T M
旋转的直流绕组
磁势相对坐标静止 坐标磁势一同旋转
恰好是:当你站在交流电动机的转子上,顺着转子磁通势看去的情况。或 者说,当你站在转子上看交流电动机时,它就是一台直流电动机。
9
如果磁通势由M绕组产生、转矩由T绕组产生,那么我们就可以控 制M绕组的电流来控制磁通、控制T绕组的电流来控制转矩。此 时,M绕组相当于直流电机的励磁绕组,T绕组相当于直流电机 的电枢绕组。
速沿A—B—C相序旋转。
2、两相交流电产生旋转磁场
这样的旋转磁通势也可以由两相空间上相差900的静止绕组 、 ,通
以时间上互差900的交流电来产生。
7
i
iα
iβ
0
wt
90 180
270
A y
· B x
wt=0
A y
B x·
wt=90
以上两种情况的物理模型为:
A y ·
B x
wt=180
·A y
B x
6
1、三相交流电产生旋转磁场iຫໍສະໝຸດ iAiB0
60 0 900
iC
yA
· z C
ωt
· xB
wt=0
yA z
C ·
x· B
w t = 60
yA
C
z
·
·
x· B
w t = 90
由此可见,交流电动机三相对称的静止绕组ABC,通以三相平衡的正
弦电流iA、iB、iC时,能够产生合成磁通势,这个合成磁通势以同步转
显而易见,让固定的M-T绕组旋转起来,只不过是一种物理概念 上的假设,但提供了一种控制思路。
研究表明,在上述三种坐标系下,不仅能够产生旋转磁场,而且如 果控制得当,可以产生完全等效的磁场。因此,上述三种模型一 定存在内在的必然联系。即存在着确定的变换关系。
10
A—B—C三相交流绕组与 两相绕组之间的变换关系:
第八章 异步电动机矢量控制
主要内容:
矢量控制的基本思想 坐标变换 异步电动机在不同坐标系下的数学模型 异步电动机矢量控制系统举例
1
到目前为止,我们所讨论的调速系统属于标量控制范畴内的,主要依据电 动机的稳态数学模型,只考虑控制量的幅值,而未涉及控制量的相位, 也未能照顾到参量的瞬时变化。
异步电动机的动态数学模型是一个高阶、非线性和强耦合的多变量系统。 在低速、动态运行状态下,标量控制方式将表现出明显的缺陷,电磁转 矩不能得到精确的、实时的控制。能否使交流电动机某些变量的幅值和 相角都得到控制,来改善其动态性能呢?
为此,许多专家学者进行了潜心研究,终于在1971年,出现了两个里程 碑式的研究成果:其一,德国西门子公司提出的“感应电机磁场定向的控 制原理”;其二,美国专利“感应电机定子电压的坐标变换控制”。经 过实践中的不断改进,形成了现在普遍使用的矢量控制变频调速系统。
——矢量控制技术成为一种重要的电力传动控制技术。
直流电动机,主极磁场在空间固定不变,与电枢的磁势方向总是互 相垂直(正交)、各自独立、互不影响(标量)。
例如他励电动机,励磁和电枢是两个独立的回路,可以对励磁电流 和电枢电流分别控制和调节,就能达到控制转矩的目的,实现转速 的调节。——控制灵活,容易实现。
异步电动机,也是两个磁场相互作用产生电磁转矩。不同的是,定 子磁势、转子磁势以及二者合成的气隙磁势都是以同步角速度在空 间旋转的矢量,且存在强耦合关系。——关系复杂,难以控制。
wt=270
B
ω1
F
A
C
三相交流绕组
β
ω1
F
坐标静止
α
磁势旋转
两相交流绕组 8
3、两相直流电产生磁场 这样的磁通势能否由两相直流电产生呢?
由两相互相垂直的绕组M和T,分别通以直流电流iM、iT,合成磁通势F;
让包括铁芯在内的绕组以 的w 速1 度旋转,也可以产生旋转磁通势。此
时,磁通势F相对于M—T坐标是静止的。其物理模型如下:
矢量控制的基本原理就是用电磁解耦的方法区分开产生转矩的电流和产 生磁通的电流,然后像直流他励电机一样分别进行控制,从而获得理想 的静态特性和动态特性(甚至超过直流调速系统的性能)。
3
8.1 矢量控制的基本思想
一、电动机控制的实质和关键
调速系统的任务是控制和调节电动机的转速,而转速的改变是通过 转矩的改变实现的。作为一种动力设备,无论直流电动机还是异步电动机, 其主要特性是它的转矩——转速特性,在加速、减速、调速等过程中都服 从于基本运动学方程
运动控制系统课程设计异步电机矢量控制Matlab仿真实验

目录1 异步电动机矢量控制原理 (2)2 坐标变换 (3)2.1 坐标变换基本思路 (3)2.2 三相——两相坐标系变换(3/2变换) (4)2.3 旋转变换 (5)3 转子磁链计算 (6)4 矢量控制系统设计 (7)4.1 矢量控制系统的电流闭环控制方式思想 (7)4.2 MATLAB系统仿真系统设计 (8)4.3 PI调节器设计 (9)5 仿真结果 (10)5.1 电机定子侧的电流仿真结果 (10)5.2 电机输出转矩仿真结果 (11)心得体会 (13)参考文献 (14)异步电机矢量控制Matlab 仿真实验1 异步电动机矢量控制原理矢量控制系统的基本思路是以产生相同的旋转磁动势为准则,将异步电动机在静止三相坐标系上的定子交流电流通过坐标变换等效成同步旋转坐标系上的直流电流,并分别加以控制,从而实现磁通和转矩的解耦控制,以达到直流电机的控制效果。
所谓矢量控制,就是通过矢量变换和按转子磁链定向,得到等效直流电动机模型,在按转子磁链定向坐标系中,用直流电动机的方法控制电磁转矩与磁链,然后将转子磁链定向坐标系中的控制量经变换得到三相坐标系的对应量,以实施控制。
其中等效的直流电动机模型如图1-1所示,在三相坐标系上的定子交流电流i A 、i B 、i C ,通过3/2变换可以等效成两相静止正交坐标系上的交流i sα和i sβ,再通过与转子磁链同步的旋转变换,可以等效成同步旋转正交坐标系上的直流电流i sm 和i st 。
图1-1 异步电动机矢量变换及等效直流电动机模型在三相坐标系上的定子交流电流,,A B C i i i ,通过3/2变换可以等效成两相静止正交坐标系上的交流s i α和s i β再通过与转子磁链同步的旋转变换,可以等效成同步旋转正交坐标系上的直流电流sm i 和st i 。
m 绕组相当于直流电动机的励磁绕组,sm i 相当于励磁电流,t 绕组相当于电枢绕组,st i 相当于与转矩成正比的电枢电流。
异步电机矢量控制.
下步工作
学习在矢量控制中加入电流闭环控制的相 关原理 制作IRMCF341电源供电部分,保证电源部 分输出正确的电压。 在IRMCF341微控制器8051中增加故障处理 程序,保证故障类型的完整。
将电压方程
改写为
笼型转子 内部短路
σ=1-L2M/LS/LR σ电机漏磁系数
整理可得状态方程
其中Tr—转子电磁时间常数,Tr=Lr/Rr。
二、异步电机的矢量控制
αβ坐标系下转子磁链旋转矢量 ψr空间角度φ, d轴改成m轴,q轴改成t轴 m轴与转子磁链旋转矢量重合
代入上式
状态方程
可得mt坐标系的旋转角速度
转子绕组2r/2s变换
2r/2s
电压方程
பைடு நூலகம்
磁链方程
转矩方程 4、旋转正交坐标系下的动态数学模型
定子旋转变换阵为
转子旋转变换阵为
旋转坐标系下的电压方程
转矩方程
(3)正交坐标系下的状态方程 异步电机有四阶电压方程和一阶运动方程,需选取 五个状态变量1.转速ω;2.定子电流isd和isq;3.转子电流 ird和irq;4.定子磁链ψsd和ψsq;5.转子磁链ψrd和ψrq 以ω-is-ψr为状态变量 dq下的磁链方程
异步电机的矢量控制
2014年10月9日
一、异步电动机的数学模型 二、异步电动机的矢量控制 三、总结
一、异步电动机的数学模型
(1)三相动态模型
1、磁链方程
Lms - 定子交链的最大互感值; Lls - 漏磁通
定子三相各绕组之间与转子三相各绕组之间位置是固定的,互感 为常值
定、转子之间位置是变化的,与θ有关
电磁转矩表达式
按转子磁链定向,将定子电流分解为励磁分量ism和转矩 分量ist,转子磁链ψr仅由励磁分量ism产生,而电磁转矩 Te正比于转子磁链和定子电流转矩分量的乘积istψr ,实现 了定子电流两个分量的解耦。
异步电动机矢量控制(二)
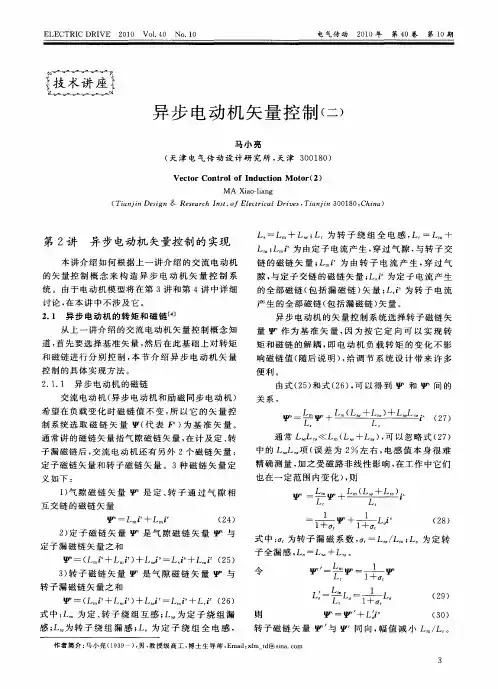
则
转 子磁 链 矢 量
—
: : 4Li : -  ̄
与
(0 3)
同 向, 幅值 减 小 L / L。
作者简介: 马小 亮 ( 9 ) 男 , 授 级 高 工 , 士 生 导 师 , malxm t sn . OT 13 一 , 教 9 博 E i l d@ ia C I : I 3
子 漏 磁 链 后 , 流 电 动 机 还 有 另 外 2个 磁 链 矢 量 : 交 定 子 磁 链 矢 量 和 转 子 磁 链 矢 量 。 3种 磁 链 矢 量 定
义如下 :
+
L
i ( ) s 27
通 常 L L 《 L ( 4L , 以 忽 略 式 ( 7 L - ) 可 2)
统 。 由于 电动 机模 型将 在第 3讲 和第 4讲 中详 细
讨论 , 本 讲 中不涉 及 它 。 在 21 异步 电动机 的转矩 和磁 链[ . 4
从 上 一讲介 绍 的交 流电 动机矢 量 控制概 念 知 道 , 先要 选择基 准 矢量 , 首 然后 在此 基础 上对 转矩 和磁链 进行 分别 控 制 , 节 介 绍 异 步 电 动机 矢 量 本 控 制 的具体 实现方 法 。
一 一
折算 到定 子侧 的定转 子全 漏感 。
l
d
很 难 区分 出其 中定 、 子漏 感 L 和 L 各 是 多少 。 转
通常 ≈O 0 < , . 5<1有时作进 一步近似 , 略 , 忽 则 一 +Lf ( 1 3)
中的 L L 项 ( 差 为 2 误 %左 右 , 电感 值 本 身 很 难 精确 测量 , 之受磁 路 非线 性影 响 , 加 在工 作 中它们
也 在 一 定 范 围 内变 化 ) 则 ,
异步电动机的矢量控制系统
isT 轴模型
cosφ sinφ
cosφ sinφ
注意:如果忽略变频器可能产生的滞后,并认为控制器中反 旋转变换器与电机内部的旋转变换环节相抵消,2/3变换器 与电机内部的3/2变换环节相抵消,则虚框内的部分可以删 去,剩下的就是直流调速系统。
第28页/共68页
28
控制Βιβλιοθήκη i*sM M Ti*sT
(7 21)
小结:矢量控制基本方程☆
r
Lm 1 Tr
p
isM
或 : isM
1
Tr Lm
p
r
(7 12)
Te
np
Lm Lr
isT r
(7 15)
sl
Lm
Tr r
isT
(7 -17)
24
第25页/共68页
25
二、矢量控制方法
既然异步电动机经过坐标变换可以等效成直流电动机,那 么,模仿直流电动机的控制方法,给出直流电动机的控制量, 再经过相应的反变换就能控制异步电动机。
第29页/共68页
cosφ sinφ
根据单位矢量获取方法的不同,矢量控制方法可分为两种: ✓直接矢量控制(由Blaschke发明) ✓间接矢量控制(由Hasse发明) 。
当矢量控制所用单位矢量和磁链是直接检测到的或由检 测到的电机的端子量及转速计算得到时,被称为直接矢量 控制,也可称为磁通反馈矢量控制(Feedback Vector Control)。
MT坐标系: 规定d轴沿转子磁链Ψr方向,并称之为M (Magnetization)轴, q轴则逆时针转90º,即垂直于转子磁链Ψr,称之为T (Torque)轴。这样的两相同步旋转坐标系就规定为MT坐标系, 或称按转子磁场定向(Field Orientation)的坐标系。
异步电机矢量控制原理
异步电机矢量控制原理一、引言异步电机是一种广泛应用的电动机,其控制方式主要有直接转矩控制和矢量控制两种。
其中,矢量控制是一种更加精确、灵活的控制方式,可以实现高效率、高性能的运行。
本文将详细介绍异步电机矢量控制原理。
二、异步电机基础知识1. 异步电机结构和工作原理异步电机由定子和转子两部分组成,定子上有三个相位交流绕组,转子上则有导体条。
当三相电源施加在定子上时,会产生旋转磁场,进而感应出转子中的感应电动势,并使得导体条在旋转磁场中感受到一个旋转力矩,从而带动转子运动。
2. 异步电机参数异步电机的参数包括定子电阻、定子漏抗、定子互感、转子漏抗等等。
这些参数对于确定异步电机的特性非常重要。
3. 感应电动势和反电动势当三相交流电源施加在定子上时,会产生一个旋转磁场,并且这个旋转磁场的频率与供电频率相同。
这个旋转磁场会感应出转子中的感应电动势,从而产生一个旋转力矩。
同时,由于异步电机的运动,转子中也会产生一个反电动势,其大小与运动速度成正比。
三、矢量控制基础知识1. 矢量控制简介矢量控制是一种通过模拟直流电机的方式来控制交流电机的方法。
它可以实现非常精确的控制,并且可以根据需要调整转速和转矩。
2. 矢量控制原理在矢量控制中,将交流电机看作一个带有两个分量(即直流分量和交流分量)的向量。
通过对这两个分量进行分别控制,就可以实现对交流电机的精确控制。
四、异步电机矢量控制原理1. 矢量控制与异步电机结合在异步电机中使用矢量控制时,需要将交流电源输入到变频器中,并将其输出到异步电机上。
变频器会将交流信号转换为直流信号,并将其分解为两个分量:一个用于产生旋转磁场(即定子磁通),另一个用于产生反向转矩(即转子电流)。
2. 矢量控制中的定子电流和磁通在矢量控制中,定子电流和磁通是非常重要的参数。
定子电流决定了旋转磁场的大小,而磁通则决定了旋转磁场的方向。
因此,在进行异步电机矢量控制时,需要对定子电流和磁通进行精确控制。
第六章 异步电动机矢量控制与直接转矩控制

图6-3 矢量控制系统原理
6.2 按转子磁链定向异步电动机矢量控制系统 6.2.1 按转子磁链定向的矢量控制方程 1.异步电动机在M-T坐标系上的数学模型 为了与一般的同步旋转d-q坐标系区别, 取d轴沿转子磁链Ψr的方向,称之为M轴;q轴逆 时针旋转90º,称之为T轴。这样就得到了按转 子磁链定向的两相同步旋转M、T坐标系。 在M-T坐标系上,磁链方程为 Ψms=Lsims+Lmimr Ψts=Lsits+Lmitr Ψmr=Lmims+Lrimr=Ψr (6-3) Ψtr=Lmits+Lritr=0 (6-4)
(2) 转矩方程 由磁链方程式(6-4),得 重写电磁转矩方程
Te =
itr = −
Lm its Lr
(6-10)
(6-6) 这个转矩表达式和直流电动机的很相似,当转 子磁链Ψr不变时,定子电流转矩分量的变化会 引起电磁转矩成正比的变化,没有任何推迟,这 正是我们所期望的关系。 但是考虑到Ψr也是被控对象,式(6-6)实际 上仍然是非线性的。他励直流电动机的磁通不 用控制就是常量,交流异步电动机的Ψr被控制 为常量,这仍然是两个完全不同的概念。
3 Lm np ψ r its Lr 2
(3)转差角频率方程
由电压矩阵方程式(6-5)的第四行展开得
0 = ω s ( Lm ims + Lr i mr ) + Rdqr itr
将磁链方程式(6-3)代入上式,得 整理后得
ωs = −
Rdqr
0 = ω sψ r + Rdqr itr
itr
ψr
(6-11)
6.1 矢量控制(VC:vector control)的基本思路 6.1.1 模仿直流电动机 粗略地讲,矢量控制是模仿他励直流电动 机的控制。忽略磁饱和及电枢反应的影响,直 流电动机的转矩方程为 Te=CT´IaIf
异步电动机矢量控制
19
3、定子绕组轴系的变换 (A B C )
下图表示三相异步电动机定子三相绕组A、C、C和与之等效的二相
异步电动机定子绕组 、 中各相磁势矢量的空间位置。三相的A轴
与二相的 轴重合。
B
假设当二者的磁势波形按正弦分 布,当二者的旋三相绕组和二相绕
12
矢量变换控制的基本思想和控制过程可用框图来表示:
旋转坐标系
静止坐标系
控制通道
ω* ψ*
控制器
iT* iM*
旋转变换 A-21
iα*
iβ*
2/3相变换
iA*
i
*
B
iC*
A
-1 1
变频器
iT iM 旋转变换
iα iβ 3/2相变换 iA iB i C
M
A2
A1
反馈通道
以下任务是,从交流电机三相绕组中分离产生磁通势的直流分量和产生 电磁转矩的直流分量,以实现电磁解耦。解耦的有效方法是坐标变换。
组的瞬时磁势沿 、 轴的投影
β
N3iB
N2iα N2iβ
α N3iA A
应该相等。(N2、N3为匝数)
C N3iC
3/2变换
N 2ia
N3iA
N3iB
cos
2
3
N 3iC
cos
4
3
2
4
N 2i 0 N3iB sin 3 N3iC sin 3
20
经计算整理,得:
i
N3 N2
i
A
1 2
iB
1 2
第八章 异步电动机矢量控制
主要内容:
矢量控制的基本思想 坐标变换 异步电动机在不同坐标系下的数学模型 异步电动机矢量控制系统举例
异步电动机矢量控制_FOC_和直接转矩控制_DTC_方案的比较
异步电动机矢量控制_FOC_和直接转矩控制_DTC_方案的比较首先,我们来看看FOC方案。
FOC方案是基于电机矢量控制理论而发展起来的一种控制方法,在控制异步电动机时,可以通过精确测量和控制转子磁链矢量的方向和大小,来实现精确控制电机的转矩和转速。
其核心思想是将电动机的三相定子电流进行矢量拆分,分为一个磁场矢量和一个转矩矢量,从而实现转子磁链方向和大小的控制。
FOC方案的优点是控制精度高,响应速度快。
由于可以实时测量和控制电机的磁链矢量,FOC方案可以精确控制电机的转矩和转速。
此外,由于转子磁链矢量可以根据需要即时调整,FOC方案可以快速响应转矩和速度的变化,从而适用于需要快速响应和精确控制的应用。
然而,FOC方案也存在一些缺点。
首先,FOC方案的实现较为复杂,需要进行电流和电压的矢量控制,以及相应的转子定位和速度估算算法。
这些复杂的控制算法在实践中需要较高的计算能力和较多的计算资源,因此实现起来较为困难。
其次,FOC方案对于电机参数和系统模型的准确性要求较高。
由于FOC方案需要测量和控制转子磁链矢量,因此对电机参数和系统模型的准确性要求较高,如果参数不准确,将导致控制性能下降。
接下来,我们来看看DTC方案。
DTC方案是一种基于直接转矩控制原理的控制方法,其核心思想是通过采用转矩和磁链两个控制变量直接控制电机的转矩和速度。
DTC方案通过测量和计算磁链和转矩的误差,根据预定的控制规则直接调节电机的电压和频率,以实现对电机转矩和速度的控制。
DTC方案的优点是实现简单,控制快速。
DTC方案不需要进行电流和电压的矢量控制,只需要测量和控制磁链和转矩的误差,因此实现起来相对简单。
此外,DTC方案由于直接控制电机的电压和频率,可以快速响应转矩和速度的变化,适用于需要快速相应和简单控制的应用。
然而,DTC方案也存在一些缺点。
首先,DTC方案的动态性能较差。
由于DTC方案是基于磁链和转矩误差进行控制的,其控制性能受到不可避免的误差和延迟的影响,因此其动态性能较差,不能达到FOC方案的精确度和响应速度。
异步电动机矢量控制系统
采用自适应控制算法,自动调整系统的参数,提高系统的适应性 和鲁棒性。
故障诊断与容错控制
引入故障诊断与容错控制技术,提高系统的可靠性和安全性。
THANKS FOR WATCHING
感谢您的观看
控制算法实现
将控制算法程序化,实现 在微控制器或DSP上的运 行。
实时控制输出
根据控制算法计算结果, 实时输出控制信号,实现 对异步电动机的精确控制。
04
异步电动机矢量控制系 统的实验验证
实验平台的搭建
实验平台
为了验证异步电动机矢量控制系 统的性能,需要搭建一个实验平 台,包括异步电动机、变频器、 控制器、传感器等关键部件。
系统硬件的改进
电力电子器件
01
采用更先进的电力电子器件,如绝缘栅双极晶体管(IGBT)和
宽禁带半导体材料,提高系统效率。
电机本体
02
优化电机本体设计,降低电动机的损耗和温升,提高其运行效
率。
传感器
03
采用高精度、高可靠性的传感器,提高系统的测量精度和稳定
性。
系统软件的升级
实时操作系统
采用实时操作系统,提高系统的实时性和稳定性。
信号调理模块还需要具备抗干扰能力,以减小外部干扰对系统性能的影 响。
数字信号处理模块
数字信号处理模块是异步电动机矢量控制系统 的关键组成部分,负责对采集的信号进行数字 化处理和分析,以实现矢量控制算法。
数字信号处理模块通常采用高性能的微处理器 或数字信号处理器,具有高速、高精度、高稳 定性和可靠性等特点。
硬件配置
根据实验需求,选择合适的异步 电动机、变频器和传感器等硬件 设备,并确保它们能够满足矢量 控制的要求。
异步电动机矢量控制的基本思路
异步电动机矢量控制的基本思路1. 什么是异步电动机?大家好,今天我们来聊聊异步电动机,听上去是不是有点生涩?其实,这个词儿就像一杯淡淡的咖啡,虽然乍一看不怎么样,但细品之下却充满了风味。
异步电动机,顾名思义,它的转速并不是和电源频率完全一致的。
简单点说,就是电机的转速和电网的频率有点“拉锯”,就像朋友之间的小争执,谁也不愿意让步。
它是我们生活中常见的电动机之一,广泛应用于各种机械设备,比如空调、洗衣机,还有咱们家里常用的电风扇。
1.1 异步电动机的工作原理说到工作原理,这个就像是每个电动机的小秘密。
它是利用电流通过线圈产生磁场,与转子之间的相互作用来实现转动的。
可以想象一下,当你在滑冰场上,滑冰者的动作和滑冰场的冰面就像电机和电源之间的关系。
电流通过定子线圈,形成旋转磁场,而转子则在这个磁场的“引导”下开始转动。
虽然这个过程听起来复杂,但其实它的运行就像在舞池里跳舞一样,只要节奏对了,所有的一切就会顺畅无比。
1.2 为何要用矢量控制?那么,矢量控制又是什么呢?听起来像是高大上的术语,其实就是让电动机更聪明、表现更好的一种方法。
咱们都知道,电动机的性能好不好,转速和扭矩是关键。
这就像是赛车比赛,车速和加速度决定了谁能先冲过终点线。
而矢量控制的核心就在于将电机的电流分解成两个部分:一个是产生转矩的部分,另一个是控制磁场的部分。
通过这样的方式,我们就能精准地控制电机的运行状态,确保它能在各种条件下都表现得游刃有余,简直就像是专业赛车手在赛道上飞驰,毫无压力。
2. 矢量控制的基本原理接下来,我们聊聊矢量控制的基本原理。
想象一下,你在玩一款射击游戏,敌人四处移动,而你需要精准瞄准才能一枪命中。
矢量控制的思路就是这样,通过实时监测电机的状态,动态调整控制策略,确保电机能够适应不同的负载和运行环境。
它主要依靠两个重要的参数:电流和电压。
通过控制这两个参数,我们就能精确调节电机的运行状态。
2.1 参考框架矢量控制可以看作是建立在一个参考框架上的。