
SSD1963驱动板原理图
固态硬盘工作原理

固态硬盘工作原理固态硬盘(Solid State Drives)简称 SSD,是用固态电子存储芯片阵列而制成的硬盘,由控制单元和存储单元组成。
分类固态硬盘的存储介质分为两种:一种是闪存(FLASH 芯片),另外一种是DRAM。
基于闪存的固态硬盘是固态硬盘的主要类别,主要由控制芯片,缓存芯片和闪存芯片构成。
其中控制芯片主要承担数据调配、数据中转以及连接闪存芯片和外部 SATA 接口。
缓存芯片主要用于辅助控制芯片进行数据处理。
而闪存芯片则是用于数据读写。
此外,基于闪存的固态硬盘中存储单元又分:SLC(Single Level Cell)单层存储单元、MLC(Multi Leveled Cell)多层存储单元以及 TLC( Triple-cell- per-bit)三层存储单元等。
在 SLC 架构中,每 Cell 可存储 1bit 数据, MLC 架构中每 Cell 可以存储2bit 数据,而 TLC 架构每 Cell 可以存储 3 bit 数据。
存储原理Flash 的最小存储单元是晶浮栅晶体管,对应于磁盘中的一个 bit 的存储单元。
SSD 中,在存储单元晶体管的栅(Gate)中,注入不同数量的电子,通过改变栅的导电性能,来改变晶体管的导通效果,从而实现对不同状态的记录和识别。
在 SLC 架构中,栅中的电子数目多与少,带来的只有两种导通状态,对应读出的数据就只有 0/1;MLC 架构中,栅中电子数目不同时,可以读出多种状态,能够对应出 00/01/10/11 等不同数据。
因此,SSD 数据处理都要进行加电处理,加电的过程等同于 HDD 硬盘的数据写入操作,断电的过程电位恢复,相当于 HDD 硬盘的擦除。
数据完整的一次 P/E 循环就是 NAND 的写入循环。
因为 P/E 循环次数是有限的,这也就直接影响到 SSD 的寿命。
但是根据存储架构的不同,SDD 的寿命也是有差别的。
由于 SLC 结构简单,在写入数据时电压变化的区间小,所以寿命较长,传统的 SLC NAND 闪存可以经受 10 万次的读写。
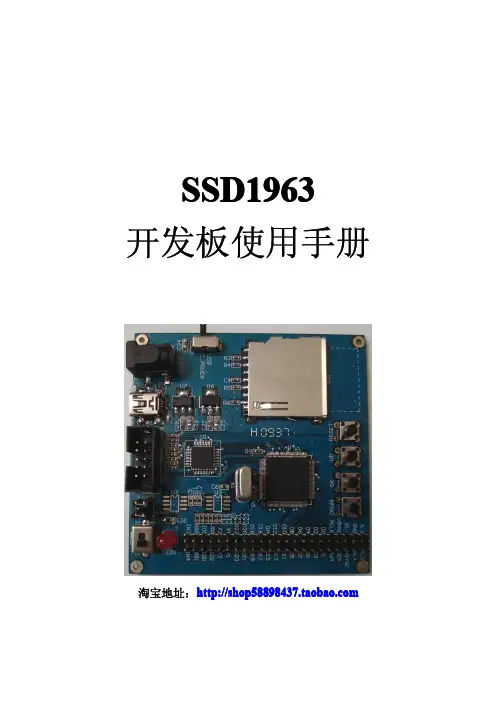
SSD1963开发板使用手册
电源选择开关(USB:选择 USB 供电,E_POWER:选择 DC 电源输入)
2.LCD 背光电压(CON3)
PIN NO. 1 2 3 4 描述 背光负级输入 背光正级输入 GND 电源地 5.0V
如果被测产品背光电压为 5V 直接将 1 和 3,2 和 4 短接即可;否则,分别有 1 和 2 单独给 背光供电。
VSS VDDLCD LDATA17 BPIO0 GPIO1 GPIO2 GPIO3 VDDD VSS VDDLCD LFRAME LLINE LSHIFT VDDD VSS VDDLCD LDEN TE PWM GAMAS0 GAMAS1 VDDLCD VSS VDDD VSS VDDLCD LDATA16 LDATA15 LDATA14 LDATA13 LDATA12 VDDD
1 3 5 7 9
2 4 6 8 10
VDDD VSS VSS VDDIO VSS VDDD D0 D1 D2 D3 D4 VDDIO VSS VDDD CLK VDDIO VSS VDDPLL VSSPLL VSS VDDD XTAL_IN VSS STAL_OUT VDDD VSS VDDLCD LDATA23 LDATA22 LDATA21 LDATA20 VDDD
此开发板支持 SD 卡读写,读写方式采用 C8051 自带的 SPI,速度可高达 (25M) ;支持 USB 驱动,通过 PC 端软件,可直接将需要现实的图片数据下载 到 SD 卡中;陪送底层软件(C8051)源代码,不同的 TFT LCD 只需要修改部分 初始化参数即刻。 三.产品应用介绍 1.电源参数:输入电压 5V。如果工作电流小于 500mA,可 3.3V RSTC2CK 13 C2D 14 D7 15 D6 16 D5 17 D4 18 D3 19 D2 20 D1 21 22 D0 KEY3 23 KEY2 24
驱动桥原理图

驱动桥原理图驱动桥是一种用于控制电机或其他电动设备的电路,它可以实现电机的正转、反转以及制动等功能。
在电动车、工业机械等领域广泛应用,是现代电气控制领域的重要组成部分。
本文将介绍驱动桥的原理图及其工作原理。
驱动桥原理图主要由功率电路和控制电路两部分组成。
功率电路包括电源模块、MOS管和电机,控制电路包括驱动芯片、电流传感器、电压传感器等。
下面我们将对这两部分进行详细介绍。
首先是功率电路部分。
电源模块为整个电路提供电源,MOS管是功率开关管,可以控制电机的正转和反转。
电机是驱动桥的输出部分,根据MOS管的导通与截止状态,实现电机的正转、反转和制动。
功率电路的设计需要考虑电机的功率、电压、电流等参数,以确保电路能够正常工作。
其次是控制电路部分。
驱动芯片是控制电路的核心部分,它接收外部控制信号,并通过内部逻辑电路控制MOS管的导通与截止。
电流传感器和电压传感器用于监测电机的电流和电压,以实现对电机的闭环控制。
控制电路的设计需要考虑信号的精确度、抗干扰能力以及系统的稳定性。
驱动桥的工作原理是通过控制MOS管的导通与截止状态,实现对电机的控制。
在正转状态下,控制芯片输出相应的信号,使得MOS管导通,电机正转;在反转状态下,控制芯片输出相应的信号,使得MOS管导通,电机反转;在制动状态下,通过控制MOS管的导通与截止,实现对电机的制动。
同时,通过电流传感器和电压传感器监测电机的电流和电压,实现对电机的闭环控制,提高系统的稳定性和精度。
总之,驱动桥是一种重要的电机控制电路,它通过功率电路和控制电路实现对电机的控制。
在实际应用中,需要根据具体的要求设计合适的驱动桥原理图,并考虑功率、电压、电流、稳定性等因素,以确保电路能够正常、稳定地工作。
希望本文对驱动桥的原理图及工作原理有所帮助,谢谢阅读!。
SSD1963_1.2 彩屏TFT液晶驱动芯片 最新原版
6 7
PIN DESCRIPTIONS ................................................................................................................ 13 FUNCTIONAL BLOCK DESCRIPTIONS ............................................................................ 16
7.1 MCU INTERFACE .................................................................................................................................................16 7.1.1 6800 Mode ..................................................................................................................................................16 7.1.2 8080 Mode ..................................................................................................................................................16 7.1.3 Register Pin Mapping .................................................................................................................................16 7.1.4 Pixel Data Format ......................................................................................................................................16 7.1.5 Tearing Effect Signal (TE) ..........................................................................................................................17 7.2 SYSTEM CLOCK GENERATION .............................................................................................................................18 7.3 FRAME BUFFER....................................................................................................................................................19 7.4 SYSTEM CLOCK AND RESET MANAGER ...............................................................................................................19 7.5 LCD CONTROLLER ..............................................................................................................................................20 7.5.1 Display Format ...........................................................................................................................................20 7.5.2 General Purpose Input/Output (GPIO) ......................................................................................................20
SSD简介及其基本工作原理

SSD基本工作原理SSD(Solid State Disk),即固态存储,它用固态电子存储芯片阵列而制成的硬盘,由控制单元和存储单元组成,其一般可以分为两种方式:基于闪存的SSD (采用FLASH芯片作为存储介质)和基于DRAM的SSD(采用DRAM作为存储介质)。
传统硬盘的机械特性严重限制了数据读取、写入的速度及性能;SSD采用FLASH存储介质,它内部没有机械结构,因此没有数据查找时间、延迟时间和寻道时间。
对SSD而言,其读取数据的过程就是一个解析地址的过程,因此,其数据读取的速度非常快。
SSD的写操作比较特殊,其最小写入单元为4KB,称为页(page),当写入空白位置时可以按照4KB的单位写入,但是如果需要改写某个单元时,则需要一个额外的擦除动作,擦除的单位(块block)一般是128个page,如果向一个空白的page写入信息时,可以直接写入而无需擦除,但是如果需要改写某个存储单元的数据,必须首先将整个block读入缓存,然后修改数据,并擦除整个block的数据,最后将整个block写入,很显然,SSD改写数据的代价很高,SSD的这个特性,称之为erase-before-write。
HOST是通过逻辑地址块(LBA)访问SSD的,每个LBA代表着一个Sector (一般为512B大小),操作系统一般以4K为单位访问SSD,把HOST访问SSD 的基本单元称作用户页(Host Page)。
而在SSD内部,SSD主控与FLASH之间是以FLASH Page为基本单元访问FLASH的,称FLASH Page为物理页(Physical Page)。
HOST每写入一个Host Page,SSD主控会找Physical Page把Host数据写入,SSD内部同时记录了这样一条映射(Map)。
有了这样一个映射关系后,下次HOST需要读某个Host Page 时,SSD就知道从FLASH的哪个位置把数据读取上来。
基于SSD1963控制器的液晶显示模块设计
基于SSD1963控制器的液晶显示模块设计赵彩虹;刘凯;尹涓【摘要】为了满足嵌入式工业控制系统终端显示的需要,提出了一种基于微处理器R1610和LCD控制器SSD1963的液晶显示模块的设计方法;详细阐述了硬件接口电路的设计和控制软件的编程,重点介绍了R1610、SSD1963以及TFT液晶屏AT070TN83之间的硬件连接方法,分析了SSD1963液晶控制的使用方法以及针对液晶屏显示时序的系统设置;进行了显示控制测试,通过该显示模块实现了图像在液晶屏上的显示;测试结果表明,硬件设计和控制软件设计能够满足显示要求,显示效果良好;文章提出的显示模块设计方法同样适用于其他液晶屏的显示控制,具有一定的应用前景和参考价值.【期刊名称】《计算机测量与控制》【年(卷),期】2015(023)011【总页数】3页(P3797-3799)【关键词】SSD1963;液晶显示模块;R1610;AT070TN83【作者】赵彩虹;刘凯;尹涓【作者单位】南京航空航天大学金城学院机电工程系,南京211156;南京航空航天大学机电学院,南京210016;南京航空航天大学金城学院机电工程系,南京211156【正文语种】中文【中图分类】TN141.9液晶显示模块应用于人机交互过程中的文本及图形信息的显示[1]。
嵌入式工业控制系统中要求实时显示运行状态、系统参数以及相关图表图形等信息,采用液晶屏显示模块作为终端显示设备,显示内容丰富,直观性强[2]。
本文基于金丽科技公司(RDC)的X86系列的微处理器R1610和晶门科技公司(SolomonSystech)的SSD1963液晶显示控制器,采用群创公司(Innolux)的AT070TN83液晶屏,进行相关硬件电路和控制软件的设计,实现液晶屏的图形显示功能。
液晶显示模块结构框图如图1所示。
系统控制器采用微处理器控制,把系统信息以文本、图表的形式发送至LCD控制器;LCD控制器根据接收到的显示指令,通过LCD驱动器,以一定的扫描时序将需要显示的内容传输给液晶屏实时地进行显示。
SSD1963驱动
首页阅览室馆友我的图书馆来自:mcu_mouse > 嵌入式C语言配色:字号SSD1963的样例程序2010-12-01 | 阅:1803 转:28 | 分享//===============================typedef union {unsigned char UByte[2];unsigned int UInt;} UWORD;void SSD1963Data_16(uchar sdataH,uchar sdataL);void SSD1963Data1_16(uint dat);void SSD1963Command_16(uint cmd);void SetPixel(uint Col,uint Page,uint color); //显示一个相素点uint GetPixel(uint Col,uint Page);//得到一个像素点/******************************************************SSD1963的Conf脚,用来控制读写的方式,如果为0 则为6800总线MODE如果位1 ,则为8080总线。
下面的定义是8080 MODE(默认情况下为8080),可以通过修改Conf 跳点来修改读写式。
******************************************************/void SSD1963Command_8(uchar cmd);void SSD1963Data_8(uchar sdata);uchar GetSSD1963Data_8();uint GetSSD1963Data_16();void ReadSSD1963Set();#define SetSSD1963RD() SetBit(P4,4) #define SetSSD1963WR() SetBit(P4,5)#define SetSSD1963CS() SetBit(P4,2)#define SetSSD1963DC() SetBit(P4,3) #define SetSSD1963Reset() SetBit(P4,1) #define SetSSD1963Wait() SetBit(p4,0) #define ClrSSD1963RD() ClrBit(P4,4)#define ClrSSD1963CS() ClrBit(P4,2)#define ClrSSD1963DC() ClrBit(P4,3)#define ClrSSD1963Reset() ClrBit(P4,1)#define ClrSSD1963Wait() ClrBit(p4,0)#define DataPortL P1#define DataPortH P2//UWORD 是一个结构体//注意在给1963写命令时,只能用数据线的低8位来传输数据。
SSD固态硬盘的结构和基本工作原理概述
SSD固态硬盘的结构和基本工作原理概述我们都知道,早期的电脑CPU是可以直接从硬盘上面读取数据进行处理的,随着科技的进步,时代的发展,计算机硬件的发展速度也是极其迅猛。
CPU主频的不断提升,从单核到双核,再到多核;CPU 的处理速度越来越快,而硬盘的的读写速度已经远远跟不上CPU的读写速度,后来增加了内存这个读写速度相对较快的缓存,而内存也是蓬勃到发展,从SDRAM到DDR,从DDR到DDR2再到DDR3,但是无论怎样,内存缓存速度还是跟不上CPU的运算处理速度,后来便在CPU中增加了快速缓存机制!而硬盘这个持久化存储器呢?之前的文章,聊到了机械硬盘的结构和工作原理,今天就来聊一聊SSD固态硬盘的结构和基本工作原理,如理解有所变差,或文章有所不足,皆因水平所限!硬盘的发展在不断的科技进步中快速提升,从容量以及速度再到接口方面。
从早期的PATA变成SATA,SCSI变到SAS,以及垂直记录技术在容量上的突破,但这些进步亦未能改变磁盘的记录方式。
随着人们对数据需求增多,存储系统的瓶颈越来越明显。
而在嵌入式领域移动设备和工业自动化控制等恶劣环境下,传统硬盘机械结构已经无法满足要求,而所有这一切随着固态存储(SSD)的到来而发生了改变。
传统的机械硬盘(HDD)运行主要是靠机械驱动头,包括马达、盘片、磁头摇臂等必需的机械部件,它必须在快速旋转的磁盘上移动至访问位置,至少95%的时间都消耗在机械部件的动作上。
SSD却不同机械构造,无需移动的部件,主要由主控与闪存芯片组成的SSD可以以更快速度和准确性访问驱动器到任何位置。
传统机械硬盘必须得依靠主轴主机、磁头和磁头臂来找到位置,而SSD用集成的电路代替了物理旋转磁盘,访问数据的时间及延迟远远超过了机械硬盘。
SSD有如此的“神速”,完全得益于内部的组成部件:主控--闪存--固件算法。
主控、闪存及固件算法三者的关系:SSD最重要的三个组件就是NAND闪存,控制器及固件。
SSD工作原理傻瓜教程
NAND工作原理由于本人之前的C300测试贴中的部分原理解释不是最“傻瓜”式,造成很多朋友的困惑,在群里在论坛里讨论时,发现很多朋友的理解都还是有问题,故此特地开一个帖子解释的更“傻瓜”点。
首先我们来看下,作为L63B颗粒,Intel/Micron的34nm 4KB page的颗粒,内部结构是这样的。
1个page为4KB,1个Block为256个page组成,1个Plane由2048个Block组成,2个Plane组成1个Die,也就是最小的芯片(4GB),X25-M 80G Gen2 SSD上面我们看到10个颗粒,每个颗粒是8GB的,就是由2个Die封装起来的。
Page为最小的读写单位,Block为最小的擦除/编程单位。
(我知道这些很多人都知道,重复重复再重复我也很烦)。
接下来,我来假设一个主控和颗粒环境:1个8通道8位的主控连接到8个Die上,为了解释方便,我这里就画了每个Die里的第一个Block。
(实际当然要复杂很多)好了,接下来我们要进行读写了,看清楚,这下面的东西才是你们最想知道的。
1. 现在我先对主机发送一条命令,要求写入4KB。
主控接到主机发来的指令后,往颗粒1的Block1里写入了1个4KB(占1Page)。
2.继续写入8KB。
主控接到主机发来的指令后,往颗粒2的Block1里和颗粒3的Block1里各写入4KB。
好了,我们来举一反三,如果写入的是32KB,那么主控就会一下子往每个颗粒的Block1里写入4KB,这样就能发挥出这个SSD主控理论最大的写入带宽,相对4KB来说最好情况下我们可以得到8倍的速度(取决于主控对通道的优化,颗粒当前的文件状况等等)。
这样你们就会知道为啥4KB的写入慢,而持续写入SSD并不慢的道理了吧,实际情况下当然不会都写Block1,我这里只是想解释的简单点。
这个类似RAID 0的操作模式就是大部分的SSD内部操作情况。
上面是写入的情况,对于读取自然也是如此,4KB的读取就从一个Block里读,而32KB的话就从8个Block里拿,速度是不是8倍提升取决于要读取的数据是不是平均分布在每个颗粒的Block里,如果32KB数据是存储在图中颗粒1~4的Block1里的(每个Block假设8KB),那么读取就最多只有4倍的提升了,这也是为啥文件越小传输率越低的道理。
SSD1963初始化
SSD1963初始化/**************************************************************** mili开发板** LCD驱动代码** 版本:V1.0** 论坛:/doc/9fa31eb11a37f111f1855bd2.html** 淘宝:/doc/9fa31eb11a37f111f1855bd2.html /** 技术⽀持群:105339839***************************************************************//* Includes ------------------------------------------------------------------*/#include "stm32f10x.h"#include "hardware.h"#include "ili932x.h"#include "font.h"#includeunsigned int HDP=479;unsigned int HT=531;unsigned int HPS=43;unsigned int LPS=8;unsigned char HPW=10;unsigned int VDP=271;unsigned int VT=288;unsigned int VPS=12;unsigned int FPS=4;unsigned char VPW=10;u32 POINT_COLOR = BLUE,BACK_COLOR = WHITE; /* 分别设置点的颜⾊和底⾊ *//******************************************** 函数名:LCD_GPIO_Config* 描述:根据FSMC配置LCD的I/O*********************************************/void LCD_GPIO_Config(void){GPIO_InitTypeDef GPIO_InitStructure;/* 使能FSMC时钟*/RCC_AHBPeriphClockCmd(RCC_AHBPeriph_FSMC, ENABLE);/* 使能FSMC对应相应管脚时钟 D E */RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOC|RCC_APB2Periph_GPIOD|RCC_APB2Periph_GPIOE,ENABLE); GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP;GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;/* 配置LCD背光控制管脚*/GPIO_InitStructure.GPIO_Pin = GPIO_Pin_8;GPIO_Init(GPIOC, &GPIO_InitStructure);/* 配置FSMC相对应的数据线,FSMC-D0~D15: PD 14 15 0 1,PE 7 8 9 10 11 12 13 14 15,PD 8 9 10*/GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP;GPIO_InitStructure.GPIO_Pin = GPIO_Pin_0 | GPIO_Pin_1 | GPIO_Pin_8 | GPIO_Pin_9 |GPIO_Pin_10 | GPIO_Pin_14 | GPIO_Pin_15;GPIO_Init(GPIOD, &GPIO_InitStructure);GPIO_InitStructure.GPIO_Pin = GPIO_Pin_7 | GPIO_Pin_8 | GPIO_Pin_9 | GPIO_Pin_10 |GPIO_Pin_11 | GPIO_Pin_12 | GPIO_Pin_13 | GPIO_Pin_14 |GPIO_Pin_15;GPIO_Init(GPIOE, &GPIO_InitStructure);/* 配置FSMC相对应的控制线* PD4-FSMC_NOE :LCD-RD* PD5-FSMC_NWE :LCD-WR* PD7-FSMC_NE1 :LCD-CS* PD11-FSMC_A16 :LCD-DC*/GPIO_InitStructure.GPIO_Pin = GPIO_Pin_4;GPIO_Init(GPIOD, &GPIO_InitStructure);GPIO_InitStructure.GPIO_Pin = GPIO_Pin_5;GPIO_Init(GPIOD, &GPIO_InitStructure);GPIO_InitStructure.GPIO_Pin = GPIO_Pin_7;GPIO_Init(GPIOD, &GPIO_InitStructure);GPIO_InitStructure.GPIO_Pin = GPIO_Pin_11 ;GPIO_Init(GPIOD, &GPIO_InitStructure);/* TFT control gpio init *///GPIO_SetBits(GPIOC, GPIO_Pin_10); // 背光打开GPIO_SetBits(GPIOD, GPIO_Pin_4); // RD = 1GPIO_SetBits(GPIOD, GPIO_Pin_5); // WR = 1GPIO_SetBits(GPIOD, GPIO_Pin_7); // CS = 1}/******************************************** 函数名:LCD_FSMC_Config* 描述:LCD FSMC 模式配置*********************************************/void LCD_FSMC_Config(void){FSMC_NORSRAMInitTypeDef FSMC_NORSRAMInitStructure;FSMC_NORSRAMTimingInitTypeDef p;p.FSMC_AddressSetupTime = 0x02; //地址建⽴时间p.FSMC_AddressHoldTime = 0x00; //地址保持时间p.FSMC_DataSetupTime = 0x05; //数据建⽴时间p.FSMC_BusTurnAroundDuration = 0x00;p.FSMC_CLKDivision = 0x00;p.FSMC_DataLatency = 0x00;p.FSMC_AccessMode = FSMC_AccessMode_B;// ⼀般使⽤模式B来控制LCDFSMC_NORSRAMInitStructure.FSMC_Bank = FSMC_Bank1_NORSRAM1;FSMC_NORSRAMInitStructure.FSMC_DataAddressMux = FSMC_DataAddressMux_Disable; FSMC_NORSRAMInitStructure.FSMC_MemoryType = FSMC_MemoryType_NOR;FSMC_NORSRAMInitStructure.FSMC_MemoryDataWidth = FSMC_MemoryDataWidth_16b;FSMC_NORSRAMInitStructure.FSMC_BurstAccessMode = FSMC_BurstAccessMode_Disable; FSMC_NORSRAMInitStructure.FSMC_WaitSignalPolarity = FSMC_WaitSignalPolarity_Low;FSMC_NORSRAMInitStructure.FSMC_WrapMode = FSMC_WrapMode_Disable;FSMC_NORSRAMInitStructure.FSMC_WaitSignalActive = FSMC_WaitSignalActive_BeforeWaitState; FSMC_NORSRAMInitStructure.FSMC_WriteOperation = FSMC_WriteOperation_Enable;FSMC_NORSRAMInitStructure.FSMC_WaitSignal = FSMC_WaitSignal_Disable;FSMC_NORSRAMInitStructure.FSMC_ExtendedMode = FSMC_ExtendedMode_Disable;FSMC_NORSRAMInitStructure.FSMC_WriteBurst = FSMC_WriteBurst_Disable;FSMC_NORSRAMInitStructure.FSMC_ReadWriteTimingStruct = &p;FSMC_NORSRAMInitStructure.FSMC_WriteTimingStruct = &p;FSMC_NORSRAMInit(&FSMC_NORSRAMInitStructure);/* 使能 FSMC Bank1_SRAM Bank */FSMC_NORSRAMCmd(FSMC_Bank1_NORSRAM1, ENABLE);}/******************************************************************************* 函数名称: LCD_Write_Reg** 功能描述: 写指令及数据** 作者: Dream** ⽇期: 2010年12⽉06⽇*****************************************************************************/void LCD_WriteReg(uint16_t LCD_Reg,uint16_t LCD_Dat){Write_Cmd(LCD_Reg);Write_Dat(LCD_Dat);}/******************************************************************************* 函数名称: Write_Cmd** 功能描述: 写指令** 作者: Dream** ⽇期: 2010年12⽉06⽇*****************************************************************************/void Write_Cmd(uint16_t LCD_Reg){// LCD_CS = 0;// LCD_RS = 0;// GPIOC->ODR = (GPIOC->ODR&0xff00)|(LCD_Reg&0x00ff);// GPIOB->ODR = (GPIOB->ODR&0x00ff)|(LCD_Reg&0xff00);// LCD_WR = 0;// LCD_WR = 1;// LCD_CS = 1;((*(__IO u16 *) (Bank1_LCD_C)) = ((u16) LCD_Reg));}/******************************************************************************* 函数名称: Write_Dat**功能描述: 写数据** 作者: Dream** ⽇期: 2010年12⽉06⽇*****************************************************************************/void Write_Dat(uint16_t LCD_Dat){// LCD_CS = 0;// LCD_RS = 1;// GPIOC->ODR = (GPIOC->ODR&0xff00)|(LCD_Dat&0x00ff);// GPIOB->ODR = (GPIOB->ODR&0x00ff)|(LCD_Dat&0xff00);// LCD_WR = 0;// LCD_WR = 1;// LCD_CS = 1;((*(__IO u16 *) (Bank1_LCD_D)) = ((u16)(LCD_Dat)));}/******************************************************************************* 函数名称: LCD_ReadReg** 功能描述: 读指令** 作者: Dream** ⽇期: 2010年12⽉06⽇*****************************************************************************/uint16_t LCD_ReadReg(uint16_t LCD_Reg){// uint16_t temp;// Write_Cmd(LCD_Reg); //写⼊要读的寄存器号//// GPIOB->CRH = (GPIOB->CRH & 0x00000000) | 0x44444444; //将端⼝⾼8位配置成输⼊// GPIOC->CRL = (GPIOC->CRL & 0x00000000) | 0x44444444; //将端⼝低8位配置成输⼊// LCD_CS = 0;// LCD_RS = 1;// LCD_RD = 0;// temp = ((GPIOB->IDR&0xff00)|(GPIOC->IDR&0x00ff)); //读取数据(读寄存器时,并不需要读2次) // LCD_RD = 1;// LCD_CS = 1;// GPIOB->CRH = (GPIOB->CRH & 0x00000000) | 0x33333333; //释放端⼝⾼8位为输出// GPIOC->CRL = (GPIOC->CRL & 0x00000000) | 0x33333333; //释放端⼝低8位为输出// return temp;/* Write 16-bit Index (then Read Reg) */LCD->LCD_REG = LCD_Reg;/* Read 16-bit Reg */return (LCD->LCD_RAM);}/******************************************************************************* 函数名称: LCD_ReadDat** 功能描述: 读数据** 作者: Dream** ⽇期: 2010年12⽉06⽇*****************************************************************************/uint16_t LCD_ReadDat(){// uint16_t temp;//// GPIOE->CRH = (GPIOE->CRH & 0x00000000) | 0x44444444; //将端⼝⾼8位配置成输⼊// GPIOE->CRL = (GPIOE->CRL & 0x00000000) | 0x44444444; //将端⼝低8位配置成输⼊// LCD_CS = 0;// LCD_RS = 1;// LCD_RD = 0;// temp = ((GPIOB->IDR&0xff00)|(GPIOC->IDR&0x00ff)); //读取数据(读寄存器时,并不需要读2次) // LCD_RD = 1;// LCD_CS = 1;// GPIOE->CRH = (GPIOE->CRH & 0x00000000) | 0x33333333; //释放端⼝⾼8位为输出// GPIOE->CRL = (GPIOE->CRL & 0x00000000) | 0x33333333; //释放端⼝低8位为输出//// return temp;u16 tmp_color = 0;u8 Green = 0,Red=0,Black=0;Green = *((__IO u8 *)(Bank1_LCD_D)); /*第⼀个数据⽆效*/Green = *((__IO u8 *)(Bank1_LCD_D));Red = *((__IO u8 *)(Bank1_LCD_D));Black = *((__IO u8 *)(Bank1_LCD_D));tmp_color = (u16)((((u16)Red>>3)<<11)|(((u16)Green>>2)<<5)|((u16)Black>>3));return(tmp_color);}/******************************************************************************* 函数名称: LCD_Configuration** 功能描述: LCD_IO⼝配置** 作者: Dream** ⽇期: 2010年12⽉06⽇*****************************************************************************/void LCD_Configuration(){GPIO_InitTypeDef GPIO_InitStructure;RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB | RCC_APB2Periph_GPIOC,ENABLE); /* 配置数据IO 连接到GPIOB *********************/GPIO_InitStructure.GPIO_Pin = GPIO_Pin_8 | GPIO_Pin_9 | GPIO_Pin_10 | GPIO_Pin_11| GPIO_Pin_12 | GPIO_Pin_13 | GPIO_Pin_14 | GPIO_Pin_15;GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP; // 推挽输出⽅式GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; // 输出IO⼝最⼤最速为50MHZ GPIO_Init(GPIOB, &GPIO_InitStructure);/* 配置控制IO 连接到PD12.PD13.PD14.PD15 *********************/GPIO_InitStructure.GPIO_Pin = GPIO_Pin_0 | GPIO_Pin_1 | GPIO_Pin_2 | GPIO_Pin_3 | GPIO_Pin_4 | GPIO_Pin_5 | GPIO_Pin_6 | GPIO_Pin_7| GPIO_Pin_8 | GPIO_Pin_9 | GPIO_Pin_10 | GPIO_Pin_11;GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP; // 推挽输出⽅式GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; // 输出IO⼝最⼤最速为50MHZ GPIO_Init(GPIOC, &GPIO_InitStructure);}/******************************************************************************* 函数名称: LCD_Init** 功能描述: LCD初始化** 作者: Dream** ⽇期: 2010年12⽉06⽇*****************************************************************************/void LCD_Init(void){static uint16_t DeviceCode;//LCD_Configuration();LCD_GPIO_Config();LCD_FSMC_Config();LCD_WriteReg(0x0000,0x0001);LCD_Delay(5); // LCD_Delay 50 msDeviceCode = LCD_ReadReg(0x0000);printf(" ID=0x%x\n",DeviceCode);///////////////////////////////////LCD_Delay(5); // delay 50 msWrite_Dat(0x0023); //N=0x36 for 6.5M, 0x23 for 10M crystalWrite_Dat(0x0002);Write_Dat(0x0004);Write_Cmd(0x00E0); // PLL enableWrite_Dat(0x0001);LCD_Delay(1);Write_Cmd(0x00E0);Write_Dat(0x0003);LCD_Delay(5);Write_Cmd(0x0001); // software resetLCD_Delay(5);Write_Cmd(0x00E6); //PLL setting for PCLK, depends on resolutionWrite_Dat(0x0001);Write_Dat(0x0033);Write_Dat(0x0032);Write_Cmd(0x00B0); //LCD SPECIFICATIONWrite_Dat(0x0020);Write_Dat(0x0000);Write_Dat((HDP>>8)&0X00FF); //Set HDPWrite_Dat(HDP&0X00FF);Write_Dat((VDP>>8)&0X00FF); //Set VDPWrite_Dat(VDP&0X00FF);Write_Dat(0x0000);Write_Cmd(0x00B4); //HSYNCWrite_Dat((HT>>8)&0X00FF); //Set HTWrite_Dat(HT&0X00FF);Write_Dat((HPS>>8)&0X00FF); //Set HPSWrite_Dat(HPS&0X00FF);Write_Dat(HPW); //Set HPWWrite_Dat((LPS>>8)&0X00FF); //Set HPSWrite_Dat(LPS&0X00FF);Write_Dat(0x0000);Write_Cmd(0x00B6); //VSYNCWrite_Dat((VT>>8)&0X00FF); //Set VTWrite_Dat(VT&0X00FF);Write_Dat((VPS>>8)&0X00FF); //Set VPSWrite_Dat(VPS&0X00FF);Write_Dat(VPW); //Set VPWWrite_Dat((FPS>>8)&0X00FF); //Set FPSWrite_Dat(FPS&0X00FF);// Write_Cmd(0x00BA);// Write_Dat(0x000F); //GPIO[3:0] out 1// Write_Cmd(0x00B8);// Write_Dat(0x0007); //GPIO3=input, GPIO[2:0]=output// Write_Dat(0x0001); //GPIO0 normalWrite_Cmd(0x0036); //rotationWrite_Dat(0x0000);Write_Dat(0x0010);//============================================ //============================================ // LCD_WR_REG(0x003A); //rotation// Write_Dat(0x0050);// Write_Cmd(0x0026); //rotation// Write_Dat(0x0003);// Write_Cmd(0x0030); //rotation// Write_Dat(0x0000);//============================================= //============================================= Write_Cmd(0x00F0);//pixel data interfaceWrite_Dat(0x0003);//16位模式//Write_Cmd(0x0021);//进⼊图形颜⾊翻转模式Write_Cmd(0x00BC);//重要Write_Dat(0x0040);//对⽐度Write_Dat(0x0070);//亮度Write_Dat(0x0040);//饱和度值 //// Write_Dat(0x0080);//对⽐度// Write_Dat(0x0080);//亮度// Write_Dat(0x0080);//饱和度值 //Write_Dat(0x0001);//处理机允许Write_Cmd(0x0029); //display on//---------------------------------------------// Write_Cmd(0x0037);//重要// Write_Dat(0x000);// Write_Dat(0);LCD_Clear(WHITE);}//void WR_DATA_Prepare(void)//{// Write_Cmd(0x002c);//}/***************************************************************************** ** 函数名称: LCD_DrawPoint** 功能描述: 写⼀个点** 作者: Dream** ⽇期: 2010年12⽉06⽇*****************************************************************************/ void LCD_DrawPoint(uint16_t x, uint16_t y, uint16_t color){// LCD_SetCursor(x,y); //设置光标位置// LCD_WriteRAM_Prepare(); //开始写⼊GRAM// Write_Dat(color);u32 point = color;unsigned char rcode,gcode,bcode;rcode = (unsigned char)(point >> 16);gcode = (unsigned char)(point >> 8);bcode = (unsigned char)point;Write_Cmd(0x002A);Write_Dat(x>>8);Write_Dat(x&0x00ff);Write_Dat(479>>8);Write_Dat(479&0x00ff);Write_Cmd(0x002b);Write_Dat(y>>8);Write_Dat(y&0x00ff);Write_Dat(271>>8);Write_Dat(271&0x00ff);Write_Cmd(0x002c);Write_Dat(color);// Write_Dat((rcode << 8) | (gcode));// Write_Dat((bcode << 8) | (rcode));// Write_Dat((gcode << 8) | (bcode));}/***************************************************************************** ** 函数名称: LCD_WriteRAM_Prepare** 功能描述: 些准备** 作者: Dream** ⽇期: 2010年12⽉06⽇*****************************************************************************/ void LCD_WriteRAM_Prepare(){Write_Cmd(0x002c);}/***************************************************************************** ** 函数名称: LCD_SetCursor** 功能描述: 设置光标函数** 作者: Dream** ⽇期: 2010年12⽉06⽇*****************************************************************************/ void LCD_SetCursor(uint8_t Xpos,uint16_t Ypos){// Write_Cmd(0x002A);// Write_Dat(Xpos>>8);// Write_Dat(Xpos&0x00ff);// Write_Dat(479>>8);// Write_Dat(479&0x00ff);// Write_Cmd(0x002b);// Write_Dat(Ypos>>8);// Write_Dat(Ypos&0x00ff);// Write_Dat(271>>8);// Write_Dat(271&0x00ff);Write_Cmd(0x002A);Write_Dat(Xpos>>8);Write_Dat(Xpos&0x00ff);Write_Dat(479>>8);Write_Dat(479&0x00ff);Write_Cmd(0x002b);Write_Dat(Ypos>>8);Write_Dat(Ypos&0x00ff);Write_Dat(271>>8);Write_Dat(271&0x00ff);}/***************************************************************************** ** 函数名称: LCD_Clear** 功能描述: 清屏幕函数** 作者: Dream** ⽇期: 2010年12⽉06⽇*****************************************************************************/ //清屏函数//Color:要清屏的填充⾊void LCD_Clear(u32 color){unsigned int l=480,w;Write_Cmd(0x002a);Write_Dat(0);Write_Dat(0);Write_Dat(HDP>>8);Write_Dat(HDP&0x00ff);Write_Cmd(0x002b);Write_Dat(0);Write_Dat(0);Write_Dat(VDP>>8);Write_Dat(VDP&0x00ff);Write_Cmd(0x002c);while(l--){for(w=0;w<272;w++){Write_Dat(color);}}}/***************************************************************************** ** 函数名称: LCD_Delay** 功能描述: ⽤于LCD驱动延时** 作者: Dream** ⽇期: 2010年12⽉06⽇*****************************************************************************/ void LCD_Delay (uint32_t nCount){__IO uint16_t i;for (i=0;i}/***名称:void LCD_WindowMax()*参数:*返回:⽆*功能:设置窗⼝**/void LCD_WindowMax (unsigned int xsta,unsigned int ysta,unsigned int xend,unsigned int yend) {Write_Cmd(0X002A);Write_Dat(xsta>>8);Write_Dat(xsta&0X00FF);Write_Dat(xend>>8);Write_Dat(xend&0X00FF);Write_Cmd(0X002B);Write_Dat(ysta>>8);Write_Dat(ysta&0X00FF);Write_Dat(yend>>8);Write_Dat(yend&0X00FF);}/***名称:void LCD_Fill(uint8_t xsta, uint16_t ysta, uint8_t xend, uint16_t yend, uint16_t colour)*参数:xsta 起始X坐标ysta 起始Y坐标xend 结束X坐标yend 结束Y坐标color 待填充颜⾊*返回:⽆*功能:在指定矩形区域填充指定颜⾊,区域⼤⼩(xend-xsta)*(yend-ysta)*备注:部分区域少⼀⾏像素点**/void LCD_Fill(uint8_t xsta, uint16_t ysta, uint8_t xend, uint16_t yend, uint16_t colour){u32 n;/*设置窗⼝ */LCD_WindowMax (xsta, ysta, xend, yend);LCD_WriteRAM_Prepare(); /*开始写⼊GRAM*/n=(u32)(yend-ysta+1)*(xend-xsta+1);while(n--){Write_Dat(colour);} /*显⽰所填充的颜⾊*/}/***名称:void LCD_DrawLine(uint16_t xsta, uint16_t ysta, uint16_t xend, uint16_t yend)*参数:xsta X起始坐标ysta Y起始坐标xend X终点坐标yend Y终点坐标*返回:⽆*功能:指定坐表(两点),画线*备注:需要添加颜⾊参数**/void LCD_DrawLine(uint16_t xsta, uint16_t ysta, uint16_t xend, uint16_t yend, uint16_t color){u16 x, y, t;if((xsta==xend)&&(ysta==yend))LCD_DrawPoint(xsta, ysta, color);elseif(abs(yend-ysta)>abs(xend-xsta))/*斜率⼤于1 */{if(ysta>yend){t=ysta;yend=t;t=xsta;xsta=xend;xend=t;}for(y=ysta;y{x=(u32)(y-ysta)*(xend-xsta)/(yend-ysta)+xsta;LCD_DrawPoint(x, y, color);}}else /*斜率⼩于等于1 */{if(xsta>xend){t=ysta;ysta=yend;yend=t;t=xsta;xsta=xend;xend=t;}for(x=xsta;x<=xend;x++) /*以x轴为基准*/{y =(u32)(x-xsta)*(yend-ysta)/(xend-xsta)+ysta;LCD_DrawPoint(x, y, color);}}}/***名称:void Draw_Circle(uint16_t x0, uint16_t y0, uint8_t r)*参数:x0 中⼼点横坐标y0 中⼼点纵坐标r 半径*返回:⽆*功能:在指定位置画⼀个指定⼤⼩的圆*备注:加⼊颜⾊参数,是否填充等**/void Draw_Circle(uint16_t x0, uint16_t y0, uint8_t r, uint16_t color) {int a,b;int di;a=0;b=r;di=3-(r<<1); /*判断下个点位置的标志*/while(a<=b){LCD_DrawPoint(x0-b, y0-a, color); //3LCD_DrawPoint(x0+b, y0-a, color); //0LCD_DrawPoint(x0-a, y0+b, color); //1LCD_DrawPoint(x0-b, y0-a, color); //7LCD_DrawPoint(x0-a, y0-b, color); //2LCD_DrawPoint(x0+b, y0+a, color); //4LCD_DrawPoint(x0+a, y0-b, color); //5LCD_DrawPoint(x0+a, y0+b, color); //6LCD_DrawPoint(x0-b, y0+a, color);a++;/*使⽤Bresenham算法画圆*/if(di<0)di +=4*a+6;else{di+=10+4*(a-b);b--;}LCD_DrawPoint(x0+a, y0+b, color);}}/***名称:void LCD_DrawRectangle(uint16_t xsta, uint16_t ysta, uint16_t xend, uint16_t yend)*参数:xsta X起始坐标ysta Y起始坐标xend X结束坐标yend Y结束坐标*返回:⽆*功能:在指定区域画矩形*备注:**/void LCD_DrawRectangle(uint16_t xsta, uint16_t ysta, uint16_t xend, uint16_t yend, uint16_t color) {LCD_DrawLine(xsta, ysta, xend, ysta, color);LCD_DrawLine(xsta, ysta, xsta, yend, color);LCD_DrawLine(xsta, yend, xend, yend, color);LCD_DrawLine(xend, ysta, xend, yend, color);}/***名称:void LCD_ShowChar(u8 x, u16 y, u8 num, u8 size, u16 PenColor, u16 BackColor)*参数:x,y 起始坐标(x:0~234 y:0~308)num 字符ASCII码值size字符⼤⼩,使⽤默认8*16PenColor 字体颜⾊BackColor 字体背景颜⾊*功能:*备注:注意屏幕⼤⼩**/void LCD_ShowChar(u8 x, u16 y, u8 num, u8 size, u16 PenColor, u16 BackColor){#define MAX_CHAR_POSX 232#define MAX_CHAR_POSY 304u8 temp;u8 pos,t;if(x>MAX_CHAR_POSX||y>MAX_CHAR_POSY)return;num=num-' '; /*得到偏移后的值 */for(pos=0;pos{temp=asc2_1608[num][pos]; /*调⽤1608字体 */for(t=0;t{if(temp&0x01) /*从低位开始*/{LCD_DrawPoint(x+t, y+pos, PenColor); /*画字体颜⾊⼀个点*/}elseLCD_DrawPoint(x+t, y+pos, BackColor); /*画背景颜⾊⼀个点*/temp>>=1;}}}//m^n函数u32 mypow(u8 m,u8 n){u32 result=1;while(n--)result*=m;return result;}//显⽰2个数字//x,y :起点坐标//len :数字的位数//size:字体⼤⼩//color:颜⾊//num:数值(0~4294967295);void LCD_ShowNum(u8 x,u8 y,u32 num,u8 len, u16 PenColor, u16 BackColor){u8 size = 16; /* 这⾥使⽤默认的16*8 */u8 t,temp;u8 enshow=0;for(t=0;t{temp=(num/mypow(10,len-t-1))%10;if(enshow==0&&t<(len-1)){if(temp==0){LCD_ShowChar(x+(size/2)*t,y,' ',size, PenColor, BackColor);continue;}else enshow=1;}LCD_ShowChar(x+(size/2)*t,y,temp+'0',size, PenColor, BackColor);}}/**名称:void LCD_ShowCharString(uint16_t x, uint16_t y, const uint8_t *p, uint16_t PenColor, uint16_t BackColor)参数:x,y 起始坐标p 指向字符串起始地址PenColor 字符颜⾊BackColor 背景颜⾊功能:备注:⽤16字体,可以调节此函数不能单独调⽤**/void LCD_ShowCharString(uint16_t x, uint16_t y, const uint8_t *p, uint16_t PenColor, uint16_t BackColor){uint8_t size = 16; /*---字符⼤⼩默认16*8---*/if(x>MAX_CHAR_POSX){x=0;y+=size;} /*超出X轴字体最⼩单位,换⾏*/if(y>MAX_CHAR_POSY){y=x=0;LCD_Clear(WHITE);} /*超出Y轴字体最⼩单位,回到原点,并且清屏*/LCD_ShowChar(x, y, *p, size, PenColor, BackColor); /*0表⽰⾮叠加⽅式*/}/***名称: u16 findHzIndex(u8 *hz)*参数:hz*功能:索引汉字存储的内存地址*备注:**/u16 findHzIndex(u8 *hz) /* 在⾃定义汉字库在查找所要显⽰ *//* 的汉字的位置 */{u16 i=0;FNT_GB16 *ptGb16 = (FNT_GB16 *)GBHZ_16; /*ptGb16指向GBHZ_16*/while(ptGb16[i].Index[0] > 0x80){if ((*hz == ptGb16[i].Index[0]) && (*(hz+1) == ptGb16[i].Index[1])) /*汉字⽤两位来表⽰地址码*/{return i;}i++;if(i > (sizeof((FNT_GB16 *)GBHZ_16) / sizeof(FNT_GB16) - 1)) /* 搜索下标约束 */{break;}}return 0;}/***名称:void WriteOneHz(uint16_t x0, uint16_t y0, uint8_t *pucMsk, uint16_t PenColor, uint16_t BackColor) *参数:x0,y0 起始坐标*pucMsk 指向PenColor 字符颜⾊BackColor 背景颜⾊*功能:*备注:此函数不能单独作为汉字字符显⽰**/void WriteOneHz(u16 x0, u16 y0, u8 *pucMsk, u16 PenColor, u16 BackColor){u16 i,j;u16 mod[16]; /* 当前字模 16*16 */u16 *pusMsk; /* 当前字库地址 */u16 y;pusMsk = (u16 *)pucMsk;for(i=0; i<16; i++) /* 保存当前汉字点阵式字模 */{mod[i] = *pusMsk; /* 取得当前字模,半字对齐访问 */mod[i] = ((mod[i] & 0xff00) >> 8) | ((mod[i] & 0x00ff) << 8);/* 字模交换⾼低字节*/pusMsk = pusMsk+1;}y = y0;for(i=0; i<16; i++) /* 16⾏ */{for(j=0; j<16; j++) /* 16列 */{if((mod[i] << j) & 0x8000) /* 显⽰第i⾏共16个点 */{LCD_DrawPoint(x0+j, y0+i, PenColor);}else{LCD_DrawPoint(x0+j, y0+i, BackColor);}}y++;}}/***名称:void LCD_ShowHzString(u16 x0, u16 y0, u8 *pcStr, u16 PenColor, u16 BackColor)*参数:x0,y0 起始坐标pcStr 指向PenColor 字体颜⾊BackColor 字体背景*功能:显⽰汉字字符串*备注:这个函数不能单独调⽤**/void LCD_ShowHzString(u16 x0, u16 y0, u8 *pcStr, u16 PenColor, u16 BackColor){#define MAX_HZ_POSX 224#define MAX_HZ_POSY 304u16 usIndex;u8 size = 16;FNT_GB16 *ptGb16 = 0;ptGb16 = (FNT_GB16 *)GBHZ_16;if(x0>MAX_HZ_POSX){x0=0;y0+=size;} /*超出X轴字体最⼩单位,换⾏*/if(y0>MAX_HZ_POSY){y0=x0=0;LCD_Clear(WHITE);} /*超出Y轴字体最⼩单位,回到原点,并且清屏*/ usIndex = findHzIndex(pcStr);WriteOneHz(x0, y0, (u8 *)&(ptGb16[usIndex].Msk[0]), PenColor, BackColor); /* 显⽰字符 */}/***名称:void LCD_ShowString(u16 x0, u16 y0, u8 *pcstr, u16 PenColor, u16 BackColor)*参数:x0 y0 起始坐标pcstr 字符串指针PenColor 字体颜⾊BackColor 字体背景⾊*功能:调⽤字符和汉字显⽰函数,实现字符串显⽰*备注:**/void LCD_ShowString(u16 x0, u16 y0, u8 *pcStr, u16 PenColor, u16 BackColor){while(*pcStr!='\0'){if(*pcStr>0x80) /*显⽰汉字*/{LCD_ShowHzString(x0, y0, pcStr, PenColor, BackColor);pcStr += 2;x0 += 16;}else /*显⽰字符*/{LCD_ShowCharString(x0, y0, pcStr, PenColor, BackColor);pcStr +=1;x0+= 8;}}}/***************************************************************************** 名称:u16 ili9320_BGRtoRGB(u16 Color)* 功能:RRRRRGGGGGGBBBBB 改为 BBBBBGGGGGGRRRRR 格式* ⼊⼝参数:Color BRG 颜⾊值* 出⼝参数:RGB 颜⾊值* 说明:内部函数调⽤* 调⽤⽅法:****************************************************************************/u16 LCD_RGBtoBGR(u16 Color){u16 r, g, b, bgr;b = (Color>>0) & 0x1f; /* 提取B */g = (Color>>5) & 0x3f; /* 中间六位 */r = (Color>>11) & 0x1f; /* 提取R */bgr = (b<<11) + (g<<5) + (r<<0);return( bgr );}/***************************************************************************** 名称:void LCD_DrawPicture(u16 StartX,u16 StartY,u16 EndX,u16 EndY,u16 *pic) * 功能:在指定座标范围显⽰⼀副图⽚* ⼊⼝参数:StartX ⾏起始座标* StartY 列起始座标* EndX ⾏结束座标* EndY 列结束座标pic 图⽚头指针* 出⼝参数:⽆* 说明:图⽚取模格式为⽔平扫描,16位颜⾊模式* 调⽤⽅法:LCD_DrawPicture(0,0,100,100,(u16*)demo);****************************************************************************/void LCD_DrawPicture(u16 StartX,u16 StartY,u16 Xend,u16 Yend,u8 *pic){static u16 i=0,j=0;u16 *bitmap = (u16 *)pic;for(j=0; j{for(i=0; iLCD_DrawPoint(StartX+i, StartY+j, *bitmap++);}}//快速ALPHA BLENDING算法.//src:源颜⾊//dst:⽬标颜⾊//alpha:透明程度(0~32)//返回值:混合后的颜⾊.u16 gui_alpha_blend565(u16 src,u16 dst,u8 alpha){u32 src2;u32 dst2;//Convert to 32bit |-----GGGGGG-----RRRRR------BBBBB|src2=((src<<16)|src)&0x07E0F81F;dst2=((dst<<16)|dst)&0x07E0F81F;//Perform blending R:G:B with alpha in range 0..32//Note that the reason that alpha may not exceed 32 is that there are only//5bits of space between each R:G:B value, any higher value will overflow//into the next component and deliver ugly result.dst2=((((dst2-src2)*alpha)>>5)+src2)&0x07E0F81F;return (dst2>>16)|dst2;}。