
matlab控制系统仿真课件
6.1 SIMULINK概述
如果控制系统的结构很复杂,若不借助专用的 控制系统建模软件,在过去很难准确地把一个控制 系统的复杂模型输入给计算机,然后对之进行进一 步的分析与仿真。1990年MathWorks软件公司为 MATLAB提供了新的控制系统模型图形输入与仿 真工具,并定名为SIMULAB,该工具很快在控制 界就有了广泛的应用,但因其名字与著名的 SIMULA软件类似,所以1992年以来正式改名为 SIMULINK。
包括Description属性、 Priority优先级属性、 Tag属性、Open function属性、 Attributes format string 属性。
其中Open function 属性是一个很有用的属 性,通过它指定一个函 数名,则当该模块被双 击之后,Simulink就会 调用该函数执行,这种 函数在MATLAB中称为 回调函数。
该名字的含义是相当直观的,因为它较明显地 表明此软件的两个显著功能:SIMU(仿真)与 LINK(连接)。即可以利用鼠标在模型窗口上“画”
出所需的控制系统模型,然后利用SIMULINK提供 的功能来对系统进行仿真。
特点:
1. SIMULINK为用户提供了很方便的图形化功能 模块,以便连接成一个模拟系统,简化设计的流程, 减轻设计负担。
示例二:
程序名:mex3_5_f1.mdl
示例三:
程序名:mex3_5_f2.mdl
6.3 功能模块的处理
1.移动
将光标置于待移动的模块图标上,然后按住鼠标 左键将模块拖到合适的地方即可。模块移动时,它与 其它模块的连线也随之移动。
2.选定
选定一个环节, 单击待选模块, 模块四个角便 出现小黑块, 表示模块被选定。
(1)在Simulink窗口下的File菜单中选择New命 令创建一个Untitled空白窗。
(2)双击信号源Source子库打开信号源模块库, 将信号发生器Signal Generator模块从子库窗口拷 贝到Untitled窗口中。具体方法:先把鼠标的光标 移到信号发生器的方框图中,按住鼠标的左键,将 它拖到新的窗口中,然后松开,完成复制;并选择 Sine函数作为信号源。
在菜单Edit中选择 Block Parameters , 可打开该模块的Block Parameters对话框。
参数设定窗口包含 了该模块的基本功能帮 助,为获得更详尽的帮 助,可以点击其上的 help按钮。通过对模块 的参数设定,就可以获 得需要的功能模块。
9. 属性设定 (Block Properties)
属性设定(Block Properties)
➢ Description(描述):简要描述模块的作用; ➢ Priority(优先次序):在模型中相对其它模块的执行优先 次序;
➢ Tag(标记):一个随模块一起保存的普通文本字段; ➢ Open function(打开函数):当用户打开该模块要调用的 MATLAB(m-)函数。 ➢ Attributes format string(属性格式串):该参数指定哪些 属性显示在模块图标下。
拷贝:选择Edit菜单中的Copy命令, 然后将光 标移到要粘贴的地方, 再运行Edit菜单中的Paste命 令,就会在选定的位置上复制出相应的模块。
Simulink本身带有一种更简单的复制操作:● 用鼠标右键把待拷贝的模块拖希望位置后松 开,便完成拷贝工作。
● 或者按住Ctrl键和鼠标左键把待拷贝的模块拖到 希望位置后松开,便完成拷贝工作。
第六章 基于Simulink的建模与仿真
6.1 SIMULINK概述 6.2 SIMULINK快速入门 6.3 功能模块的处理 6.4 线的处理 6.5 仿真参数的设定 6.6 仿真结果分析 6.7 创建子系统(Subsystem) 6.8 Simulink模块库介绍 6.9 s-function的设计
如果要选择一组模块, 首先按住鼠标左键拉出 一个矩形虚线框, 将所有待选模块包在其中, 然后 松开, 则矩形框里的所有模块同时被选中。
3.模块的删除、剪切和拷贝
选定一个模块, 可以作如下操作。
删除:按Delete键,可以将选定的模块删除。
剪切:选择Edit菜单中的Cut命令, 可以将被选 定模块移到Windows的剪切板上。可供Paste命令重 新粘贴。
2. 扩充性很强。SIMULINK能够用MATLAB自身 的语言或C、FORTRAN语言,根据S函数的标准格 式,写成用户自定义的功能模块。如果学会了S函 数,就能充分发挥SIMULINK的功能。否则只能用 模块库中的模块去拼出系统。
6.2 SIMULINK快速入门 一、启动SIMULINK 二、窗口介绍
1. 库浏览窗口(Simulink Library Browser) 2. 模型窗口 3. 图形输出窗口 三、SIMULINK模型设计示例
步骤:
1. 将功能模块放入空白设计区域内组合完成系统。 2. 执行Simulation菜单中的Start命令。
示例一:
以 建 立 一 个 简 单 的 PID 控 制 器 为 例 , 说 明 Simulink从建模到仿真的步骤:
4. 模块的翻转 为了能够顺序连接模块的输出与输入端,有时需
要将模块转向。在菜单Format中选择Flip Block命 令则旋转180°;选择Rotate Block命令则顺时旋转 90°。
5.改变大小
6.模块的命名
先单击需要更改的名称,然后直接更改即可。可 以采用Format下的Flip Name命令使名称在功能模 块 上 的 位 置 翻 转 180° 。 若 要 隐 藏 模 块 名 称 则 用 Format下的Hide Name命令。
7.颜色设定
用Format→Foreground Color命令改变前景颜 色;用Format→Background 命令改变背景颜色; 空白区域的颜色可以用Format→Screen Color命令 设定。
8. 参数设定(Block Parameters)
设置每一个模块的特定参数。例如:
双击一个模块,可 直接打开该模块的Block Parameters对话框。
合集下载
控制系统仿真课件:MATLAB基础及其使用初步
MATLAB基础及其使用初步
(5)方阵的相关计算: 求逆:inv(A) 求行列式:det(A) 求特征值和特征向量:[V,D]=eig(A)
MATLAB基础及其使用初步 2.程序流程控制 MATLAB 1)for for
end 2)while
5
(1)直接输入:矩阵生成不但可以使用纯数字(含复数),
也可以使用变量(或者说采用一个表达式)。矩阵的元素直
接排列在方括号内,行与行之间用分号隔开,每行内的元素
使用空格或逗号隔开。大的矩阵可以分行输入,回车键代表
分号。
1 2 3 A 4 5 6
7 8 9
A = [1 2 3 ;4 5 6 ;7 8 9]
MATLAB基础及其使用初步
2.1.2 MATLAB的主要特点 MATLAB的主要功能是用于矩阵运算,它具有丰富的
矩阵运算函数,能够在求解诸如各种复杂的计算问题时更简 捷、高效、方便。同时,MATLAB作为编程语言和可视化 工具,由于功能强大,界面直观,语言自然,使用方便,可 解决工程、科学计算和数学学科中的许多问题,是目前高等 院校与科研院所广泛使用的优秀应用软件,目前已经在信号 处理、系统识别、自动控制、非线性系统、模糊控制、优化 技术、神经网络、小波分析等领域得到了广泛的应用。 MATLAB之所以能得到广泛的应用,是因为它具有如下的 特点:
MATLAB基础及其使用初步
(3)判断矩阵的大小: [m,n]=size(A):返回矩阵的行列数m与n length(A)=max(size(A)):返回行数或列数的最大值。 (4) +(加),-(减),*(乘),\(矩阵左除),/(矩 阵右除),.*(矩阵点乘),.\(矩阵点左除),./(矩 阵点右除),.∧ 只有维数相同的矩阵才能进行加减运算,只有方阵才可 以求幂,点运算是两个维数相同矩阵对应元素之间的运算, 只有当两个矩阵中前一个矩阵的列数和后一个矩阵的行数相
控制系统matlab仿真讲义
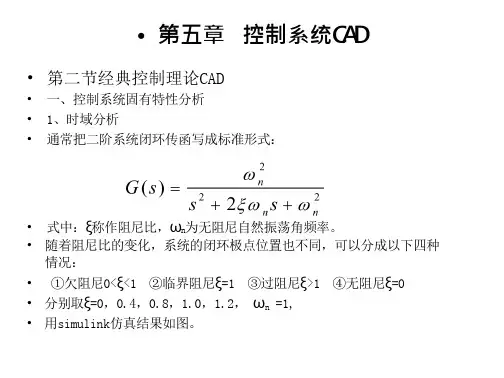
本讲义详细介绍了控制系统的matlab仿真与设计,重点围绕控制系统CAD和经典控制理论CAD展开。在控制系统固有特性分析方面,讲义首先探讨了时域分析,通过二阶系统闭环传函的标准形式,分析了阻尼比变化对系统闭环极点位置的影响,并展示了simulink的仿真结果。此讲义深入探讨了频域分析,介绍了频率特性法的基本概念和实用价值,详细阐述了伯德图、奈奎斯特图和尼克尔斯图等频率特性图的应用。特别是,通过伯德图命令的详细示例,展示了如何生成幅频特性和相频特性图,并提供了相应的matlab代码。这些分析方法和示例代码,有助于读者深入理解和掌握控制系统的matlab仿真与设计技术。
《MATLAB Simulink与控制系统仿真(第3版)》的课件 第2章 MATLAB计算基础
1.基本的绘图命令 2.图形窗口处理命令 3.坐标轴相关的命令 4.文字标示命令 5.在图形上添加或删除栅格命令 6.图形保持或覆盖命令 7.应用型绘图命令
2.9 MATLAB程序设计
MATLAB程序类型包括三种:一种是在命令窗口下执行的脚本 M文件;另外一种是可以存取的M文件,即程序文件;最后一 种是函数(function)文件。脚本M文件和程序文件中的变量都 将保存在工作区中,这一点与函数文件是截然不同的。
laplace变换函数的格式为:
L=laplace(F) ilaplace拉氏反变换函数的常用格式为:
F=ilaplace(L) MATLAB提供了符号运算工具箱(Symbolic Math Toolbox),
可方便地进行Z变换和Z反变换,进行Z变换的函数是ztrans,进 行Z反变换的函数是iztrans。
2.3.3 MATLAB命令窗口
2.3.4 MATLAB工作空间
2.3.5 MATLAB文件管理
2.3.6 MATLAB帮助使用
2.4 MATLAB数值计算
控制系统仿真是系统仿真的一个重要分支,它是一门涉及自 动控制理论、计算数学、计算机技术、系统辨识、控制工程 以及系统科学的综合性新型学科。它为控制系统的分析、计 算、研究、综合设计以及控制系统的计算机辅助教学等提供 了快速、经济、科学及有效的手段。
控制系统仿真就是以控制系统模型为基础,采用数学模型替 代实际控制系统,以计算机为工具,对控制系统进行实验、 分析、评估及预测研究的一种技术与方法。
控制系统仿真通过控制系统的数学模型和计算方法,编写程 序运算语句,使之能自动求解各环节变量的动态变化情况, 从而得到关于系统输出和所需要的中间各变量的有关数据、 曲线等,以实现对控制系统性能指标的分析与设计。
控制系统Simulink仿真PPT课件(MATLAB学习资料)
其频率特性为:
积分环节的幅值与 成反比,相角恒为-
时,幅相特性从虚轴
处出发,
沿负虚轴逐渐趋于坐标原点,程序如下:
g=tf([0,1],[1,0]); nichols(g); grid on
运行程序输出如图6-14曲线②所示。
。当
在Simulink中积分环节的使用如如图6-15所示。 运行仿真输出图形如图6-10所示。
• 频域法是基于频率特性或频率响应对系统进行分析和设计的一种图解 方法,故又称为频率响应法,频率法的优点较多,具体如下:
• 首先,只要求出系统的开环频率特性,就可以判断闭环系统是否稳定。 • 其次,由系统的频率特性所确定的频域指标与系统的时域指标之间存
在着一定的对应关系,而系统的频率特性又很容易和它的结构、参数 联系起来。因而可以根据频率特性曲线的形状去选择系统的结构和参 数,使之满足时域指标的要求。 • 此外,频率特性不但可由微分方程或传递函数求得,而且还可以用实 验方法求得。这对于某些难以用机理分析方法建立微分方程或传递函 数的元件(或系统)来说,具有重要的意义。因此,频率法得到了广泛 的应用,它也是经典控制理论中的重点内容。
• 2)由于对数可将乘除运算变成加减运算。当绘制由多个环节串联而成的系统的对数坐标图 时,只要将各环节对数坐标图的纵坐标相加、减即可,从而简化了画图的过程。
• 3)在对数坐标图上,所有典型环节的对数幅频特性乃至系统的对数幅频特性均可用分段直 线近似表示。这种近似具有相当的精确度。若对分段直线进行修正,即可得到精确的特性曲 线。
其频率特性为:
一阶复合微分环节幅相特性的实部为常数1,虚部与 成正比,如图5-26曲线①所示。 不稳定一阶复合微分环节的传递函数为:
其频率特性为:
一阶复合微分环节的奈奎斯特曲线图编 程如下: clc,clear,close all g=tf([1,1],[0 1]);
自动化专业课程设计——MATLAB控制系统仿真 ppt课件

锅炉过热蒸汽温度控制的基本任务 就是维持过热器出口温度在允许范围内,
高参数电厂540150o C 保护设备安全,
并使生产过程经济、高效的持续运行。
影响蒸汽温度的因素:
➢ 减温水量 QW (控制量) ➢ 蒸汽流量 D ➢ 烟气热量 QH
PPT课件
29
(二)蒸汽温度系统开环模型建立
减温水量对蒸汽温度的影响
对于倒立摆系统,由于其本身是自不稳定的系统,实验建模 存在一定的困难。但是经过假设忽略掉一些次要的因素后,倒立摆 系统就是一个典型的运动的刚体系统,可以在惯性坐标系内应用 经典力学理论建立系统的动力学方程关系。
PPT课件
11
(一)一级倒立摆系统的数学模型
系统的组成系统由小 车、小球和轻质杆组成。 倒摆通过转动关节安装在 驱动小车上,杆子的一端 固定在小车上,另一端可 以自由地左右倒下。通过 对小车施加一定的外部驱 动力,使倒摆保持一定的 姿势。
27设计过程设计过程11建立倒立摆的数学模型建立倒立摆的数学模型劢力学数学模型劢力学数学模型非线性微分方程形式非线性微分方程形式状态空间表达式非线性状态空间表达式非线性状态空间表达式线性状态空间表达式线性状态空间表达式线性状态空间表达式线性22倒立摆的状态空间分析法设计倒立摆的状态空间分析法设计采用状态反馈进行极点配置采用状态反馈进行极点配置基亍全维观测器用状态反馈进行极点配置基亍全维观测器用状态反馈进行极点配置33基亍基亍matlabmatlab的倒立摆系统仿真设计的倒立摆系统仿真设计matlabmatlab语言程序设计和语言程序设计和simulinksimulink模型建立模型建立建立倒立摆的开环仿真模型观察输出曲线建立倒立摆的开环仿真模型观察输出曲线设计状态反馈进行极点配置分析曲线设计状态反馈进行极点配置分析曲线设计观测器和状态反馈进行极点配置分析曲线设计观测器和状态反馈进行极点配置分析曲线根据根据非线性数学模型非线性数学模型建立开环仿真模型观察输出曲线建立开环仿真模型观察输出曲线采用以上设计的观测器和状态反馈进行控制分析曲线采用以上设计的观测器和状态反馈进行控制分析曲线28及控制系统仿真课程设计二锅炉过热汽温控制系统设计及仿真分数占比2029锅炉出口过热蒸汽温度是蒸汽的重要质量指标是整个锅炉汽水通道中温度最高的直接关系到设备的安全和系统的生产效率
第5讲 控制系统Matlab仿真讲解

带有纯滞后环节的传递函数表示
G(s)
s2 s3
3s 4s
4
e5s
num=[1 3 0]; den=[1 0 4 4]; sys=tf(num,den,'iodelay',5)
4.1.2 状态空间描述
经典控制理论用传递函数描述输入-输出关系 现代控制理论则用状态空间描述法(状态方程
3s
8)
试在Matlab中将上述传递函数模型表示出来。
s=tf('s'); G=7*(2*s+3)/(s^2*(3*s+1)*(s+2)^2*(5*s^3+3*s+8))
4.1.1 传递函数模型
*离散系统的脉冲传递函数模型
G(z)
Y (z) U (z)
cm zm an zn
cm1zm1 ... c1z c0 an1zn1 ... a1z a0
2s 9
s4 3s3 2s2 4s 6
试在Matlab中将上述传递函数模型表示出来。
num=[2, 9]; den=[1 3 2 4 6]; G=tf(num,den)
4.1.1 传递函数模型
一、连续系统的传递函数模型举例:
已知系统传递函数为:
G(s)
s2 (3s
7(2s 3) 1)(s 2)2 (5s3
举例:
G(s)
(s 5)(s 6)
(s 1)(s 2)(s 3 4i)(s 3 4i)
Z=[-5,-6]; P=[-1 -2 -3-4i, -3+4i]; K=1; sys=zpk(Z,P,K)
控制系统的MATLAB仿真课件(99页)
b= u1
x1 1 x2 0 x3 0 x4 0 c=
x1 x2 x3 x4 y1 6 12 6 10 d=
u1 y1 0 Continuous-time model.
19
第7章
控制系统的MATLAB仿真
由以上数据可写出系统的状态空间模型为:
?
?? 2 ? 3 ? 1 ? 1?
?1?
? ??X?(t)?
series()函数命令还可以将多个环节按两两串联的形式多 次递归调用加以连接,进行等效化简。
sys= series(sysl,sys2命) 令可以用命令 sys=sys1*sys2* …*sysn取代,不仅省掉“series(”)字符,且 可以实现多个环节的串联等效传递函数的求取。
23
第7章
控制系统的MATLAB仿真
形式之一。控制系统的环节串联及其化简就是模块方框图模 型的串联及其化简。可以用MATLAB 的函数命令series(将) 串 联模块进行等效变换。
使用series(函) 数命令不必做多项式的乘除运算即可实现 两个环节传递函数的串联连接。如果令sys1= tf(num1,den1) , sys2= tf(num2,den2) ,其命令格式为: sys= series(sysl,sys2)
zp2tf
将系统零极点增益模型转换为传递函数模型
15
第7章
控制系统的MATLAB仿真
【例7.2】 已知某系统的传递函数为: G (s)? 12s3 ? 24s2 ? 12s ? 20 2s4 ? 4s3 ? 6s2 ? 2s ? 2
试用MATLAB 语言求出该系统的传递函数模型、状态空 间模型和零极点增益模型。
22
第7章
控制系统的MATLAB仿真
第 MATLAB的控制系统数学建模PPT课件
注:演示例17
在Simulink中建立系统
G1(s)
(s
6(s 2)(s 5)(s 8)(s
3) 11)
, G 2(s)
s2
5s 1 3s
2
进行串联、并联和反馈连接后,各自的系统模 型。
第62页/共65页
本章小结
• 控制系统数学模型的建立是系统分析和设计的基础。为了有效地在MATLAB下对系统进行分析和设计,需要 熟练掌握用MATLAB描述数学模型的方法。
X3 X2
G2(s)
(b)相加点前移等效变换
第52页/共65页
方框图的其它变换化简
X1
X3
G1(s)
X1
X1
X3
G1(s)
X1 1 / G1 (s)
(c)分支点后移等效变换
第53页/共65页
方框图的其它变换化简
X1
X3
X1
G1(s)
X3 G1(s)
X3
X3 G1(s)
(d)分支点前移等效变换
第54页/共65页
C = CONV(A, B)
多项式A, B以系数行向量表示,进行相乘。 结果C仍以系数行向量表示
第14页/共65页
10.1.2 传递函数的MATLAB相关函数
• 此外,系统传递函数也可以由其它形式的传递函数转换而来。这在系统模型 之间的转换一节中将详细介绍。
• 注:前述函数的帮助文档导读
第15页/共65页
u(t)
y 1 0 x(t) 0 0u(t)
第43页/共65页
10.5 方框图模型 的连接化简
第45页/共65页
1• 在0.实5际.1应用方中,框整图个模控型制系的统连由接受控化对简象简和述控制装置组成的,
《MATLAB与系统仿真》PPT课件
是系统某种特定性能的一种抽象形式。
模型的表达形式有物理模型和数学模型两类。
数学模型是系统的某种特征本质的数学表达式, 是用数学公式来描述所研究的客观对象或系统中 的某一方面的问题。
数
静态模型
学
连续系统模型
模
动态模型 离散系统模型
型
编辑版ppt
15
三、系统仿真
一个较流行于工程技术界的定义是:仿真是 通过对系统模型的实验去研究一个存在的或设计 中的系统。这种定义适用于概括了所有工程的 (技术的)或非工程的(非技术的)系统。
30
工程实际对仿真技术提出的新需求:
1、减少模型的开发时间; 2、提高模型建立的精度和实验的精度; 3、改进人与人、人与计算机的通信。
编辑版ppt
31
本课程主要讲授内容 1、系统建模的基本方法与模型处理技术 2、连续系统的数字仿真程序通用算法
-数值积分仿真方法学 3、连续系统模型的离散化处理技术 4、计算机仿真软件-MATLAB
动而发生变化的系统进行仿真称为离散事件系统 仿真。其数学模型多用流程图或网络图来描述。
(3)混合系统仿真:
当系统的数学模型是由上述两类模型混合 构成时,称为混合系统仿真。其仿真方法是将 上述两类方法综合于一体。
(4)系统动力学仿真: 当对象的数学模型是用系统动力学方程式来
描述时,该系统的仿真称为系统动力学仿真。
法。模拟计算机由一些基本的模拟运算部件组成, 这些运算部件有:积分器、加法器、系数器、函 数发生器、乘法器等。
模拟计算机是并行运算的,运算速度快,但 精度不高,由于它可以实现传递函数为1/s的积 分运算,可以方便地求解微分方程。
编辑版ppt
24
(2)数字计算机仿真: