
第二章 铰链四杆机构
450
双曲柄机构
例题3:
如图铰链四杆机构中AB=45mm,BC=100mm,CD=70mm, AD=120mm。
1)若以AD为机架,该机构为 曲柄摇杆机构 ————————机构;
C
100
B
45
70 120
A
D
2)若以AB为机架,该机构为 双曲柄机构 ————————机构; 3)若以BC为机架,该机构为 曲柄摇杆机构 ————————机构; 4)若以CD为机架,该机构为 双摇杆机构 ————————机构;
25 10 15 15 15
25
25
15
10 25 15 15
不满足杆长之和条件
15 25 15 25
满足杆长之和条件
双摇杆机构
双曲柄机构
例题:如下图所示,判断铰链四杆机构属于哪种基本 形式?
ADmax=230mm, ABmin=130mm,
C
200
由已知可得: 230mm+130mm<200mm+180mm 即AD+ AB< BC+ CD 满足Lmax +Lmin≤L 1+L2
飞机起落架
飞机起落架
汽车自卸翻斗装置
判断下图铰链四杆机构类型
小结
1、铰链四杆机构的组成
机架 连杆 连架杆 曲柄 摇杆
2、铰链四杆机构的分类
(按连架杆运动形式不同分)
曲柄摇杆机构
仰俯式雷达搜索机构 搅拌机 不等长双曲柄机构 惯性筛 火车轮 汽车车门启闭系统
双曲柄机构
平行双曲柄机构 反向双曲柄机构
曲柄滑块机构
曲柄滑块机构中,若曲柄为主动件,并作连续整周旋转时,通过连 杆可以带动滑块作往复直线运动;反之,若滑块为主动件,则当滑块 往复直线运动时,也可以通过连杆带动曲柄作整周连续旋转。但若 滑块为主动件,当滑块运动到使连杆与曲柄共线的“死点”位置时, 则需要考虑通过“死点”的相应措施
总结 1、铰链四杆机构的基本形式
曲柄摇杆机构
双曲柄机构
双摇杆机构 2、曲柄存在的条件及铰链四杆机构三 种基本形式 的判别方法
Lmin Lmax L1 L2
是 是
Lmin+ Lmax> L1+ L2
选择题:
1、以下关于曲柄摇杆机构的叙述正确的是( C )。 A、只能以曲柄为主动件 B、摇杆不可以作主动件
二、铰链四杆机构的基本类型
根据两个连架杆能否成为曲柄,铰链四杆机构可分为三种 基本形式:曲柄摇杆机构、双曲柄机构和双摇杆机构。
1.曲柄摇杆机构
特点:
一为曲柄 连架杆 一为摇杆
将曲柄的整周回转转变为摇杆的往复摆动。
取不同的构件为机架时,可得三种不同性质的铰 链四杆机构
取最短杆的邻杆为机架 ---曲柄摇杆机构 取最短杆的对杆为机架 ---双摇杆机构 取最短杆为机架 ---双曲柄机构
180 而且以最短杆相邻的杆为机架,
B
130 230
因此,该机构属于曲柄摇杆机构
D
A
练 习 1 : 判 断 各 铰 链 四 杆 机 构 的 基 本 形 式
A 70
90 110 45
B
100 120 70
A:双曲柄机构
40
C 50 100 60 D 90 50 100
B:曲柄摇杆机构
C:双摇杆机构 D:双摇杆机构
全部用转动副相 连的平面四杆机构。 它是平面四杆机构的 基本型式之一,其它 型式的四杆机构可看 作是在它的基础上通 过演化而成的。
2
B
3
A
1
O1
4
O2
机架 连杆
机构的固定构件
不直接与机架连接的构件 与机架用转动副相连接的构件
连架杆
2 3 1 4
连架杆可分为
曲柄:能绕机 架作整周转动 的连架杆
摇杆:只能绕机 架作小180°的 某一角度摆动的 连架杆
双摇杆机构
起重机
飞机起落架
课堂练习
曲柄摇杆机构 双曲柄机构 1、铰链四杆机构分为 ———————— 、————————— 双摇杆机构 的运动形式不同 两连架杆 三种基本类型,是根据 ———————— ————————
来划分的。
——————————
2、家用缝纫机踏板机构是
曲柄摇杆
———————
机构,它是以
急回运动特性可用行程速比系数K 表示,即
V2 C1C2 / t2 t1 1 180 K V1 C1C2 / t1 t2 2 180
式中,为摇杆处于两极限位置时,对应的曲柄 所夹的锐角,
称为极位夹角。
将上式整理后,可得极位夹角的计算公式:
K 1 180 K 1
挖掘机
汽车门启闭机构
四杆机构成反 向双曲柄机构。 双曲柄的转向 相反,角速度 也不相同。牵 动主动曲柄AB 的延伸端E, 能使两扇车门 同时开启或关 闭。
双曲柄插床
双摇杆机构
特点: 两个连架杆均为摇杆 。
车轮转向机构:
四杆件构成等 腰梯形,按箭 头方向牵动摇 杆AB的延伸 端E,可使两 摇杆AB,CD 同向摆动并带 动两轮同时转 向。
助机构来克服。如家用缝纫机的脚踏
机构,就是利用皮带轮的惯性作用使 机构能通过死点位置。
双曲柄机构运动不确定性
如何去克服机构的止点位置?
通常利用从动件本身或飞轮的运动惯性来 通过止点位置。(如缝纫机踏板机构)
但在工程实践中,有时也常常利用机构的死点位置来实现一定的工作要
求,如图所示的工件夹紧装置,当工件5需要被夹紧时,就是利用连杆BC与 摇杆CD形成的死点位置,这时工件经杆1、杆2传给杆3的力,通过杆3的传动 中心D。此力不能驱使杆3转动。故当撤去主动外力P后,在工作反力N的作用 下,机构不会反转,工件依然被可靠地夹紧。
本 节 重 点 之 二
A
1.当a+d≤c+b时: a为最短杆;d为最长杆
B
b d
b
C
c
D
a
与最短杆相邻的杆AD为机架,此时为: 曲柄摇杆机构
C
最短杆AB为机架,此时为 : 双曲柄机构
B
a
A
c d
D
B
b d
C
a
A
c
D
与最短杆相对的杆CD为机架,此时为: 双摇杆机构
2.当a+d>c+b时:a为最短杆;d为最长杆
C
曲柄摇杆机构
§2-1 曲柄摇杆机构的基本性质
急回特性
如图所示为一曲柄
摇杆机构其曲柄AB在转动
一周的过程中,有两次与 连杆BC共线。在这两个位
置,铰链中心A与C之间的
距离AC1和AC2分别为最短 和最长,因而摇杆CD的位 置C1D和C2D分别为两个极 限位置。摇杆在两极限位 置间的夹角称为摇杆的 摆角。
惯性筛、挖掘机(平行四边形机构)、车门启闭机构 (反平行四边形机构)等。
火车驱动轮连动机构
平行双曲柄机构
连杆与机架的长度相等且两 曲柄长度相等,曲柄转向相 同的双曲柄机构
机车车轮联动装置
传动特点:主动曲柄和从动曲柄均以相同角速度转动。
天平
利用平行双曲柄机构双曲柄的旋转方向和角度均相同的特性, 保证两天平盘始终保持水平状态。
70
70
练习2
已知:AB=450mm,BC=400mm,CD=300mm,AD =200mm。问以哪个杆作为机架,可以得到曲柄摇杆机构? 如果以杆BC作为机架,会得到什么机构?如果以杆AD作为 机架,会得到什么机构?
300
D
C
400
B
200
A
得到曲柄摇杆机构,作 为机架的杆是: AB或CD 以BC为机架,得到 双摇杆机构 以AD为机架,得到
第二章 铰链四杆机构
§2-1 铰链四杆机构的组成和分类
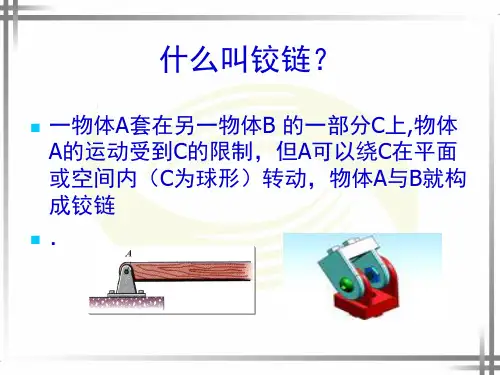
什么叫铰链?
一物体A套在另一物体B 的一部分C上,物体 A的运动受到C的限制,但A可以绕C在平面 或空间内(C为球形)转动,物体A与B就构 成铰链 .
生活中的铰链
铰链四杆机构在生活、生产中广泛用于动力 的传递或改变运动的形式,例如公共汽车门 的开启,汽车前窗刮雨器等都是利用铰链四 杆机构来完成工作任务的。
本 节 重 点 之 二
B
b d
C
a
A
c
D
无论哪根杆为机架都为: 双摇杆机构
归纳
最短杆邻杆为机架, 曲柄摇杆机构
最短杆为机架,
Lmin Lmax L1 L2
判 别 方 法
双曲柄机构 最短杆对杆为机架,
双摇杆机构 只形成双摇杆机构
Lmin+Lmax>L1+L2
铰链四杆机构类型的判别
满足杆长之和条件: ①最短杆为机架-----双曲柄机构; ②最短杆的相邻杆为机架----曲柄摇杆机构; ③最短杆的相对杆为机架-----双摇杆机构. 不满足杆长之和条件: 无论以哪个杆作机架,均为双摇杆机构
刮雨器
公共汽车车门启闭机构
公共汽车车门启闭机构
铲土机为了 保证铲斗平行移 动,防止泥土流 出,采用了平面 连杆机构。
认识一 下吧
认识一下吧
本章要解决的问题
铰链四杆机构是如何改变或传递运动的? 杆与杆之间是怎么连接的? 它的工作特性是什么?
一、铰链四杆机构的组成
铰链四杆机构:
由以上分析可知:极位夹角 越大,K 值越大,急回
运动的性质越显著,但机构运动的平稳性也越差。因此应根据 工作要求,恰当地选择K 值,在一般机械中 1<K<2。
死点位置
曲柄摇杆机构中,如以摇杆为 原动件,曲柄为从动件,则当摇杆摆 到极限位置C1D和C2D时,连杆与曲柄共 线,则这时连杆加给曲柄的力将通过 铰链中心A,,此时驱动力的有效力为 0。此力对A点不产生力矩,因此不能 使曲柄转动。机构的这种位置称为死 点位置。死点位置会使机构的从动件 出现卡死或运动不确定的现象。这种 缺陷可利用回转机构的惯性或添加辅
铰链四杆机构的常用机构
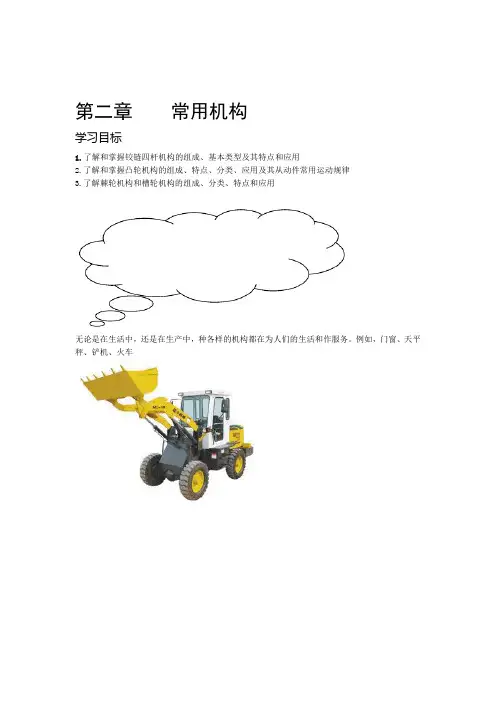
第二章常用机构学习目标1.了解和掌握铰链四杆机构的组成、基本类型及其特点和应用2.了解和掌握凸轮机构的组成、特点、分类、应用及其从动件常用运动规律3.了解棘轮机构和槽轮机构的组成、分类、特点和应用无论是在生活中,还是在生产中,种各样的机构都在为人们的生活和作服务。
例如,门窗、天平秤、铲机、火车一、运动副使两构件直接接触而又能产生一定相对运动的连接,称为运动副。
在工程上,人们把运动副按其运动范围分为空间运动副和平面运动副两大类。
在一般机器中,经常遇到的是平面运动副。
平面运动副根据组成运动副的两构件的接触形式不同,可分为低副和高副。
1.低副低副是指两构件之间作面接触的运动副(图2—1),包括转动副、移动副和螺旋副。
图 2—1高副 2.高副是指两构件之间作点或线接触的运动副(图 2—2)二、平面连杆机构平面连杆机构的各构件是用销轴、滑道(低副)等方式连接起来的,各构件间的相对运动均在同一平面或互相平行的平面内。
最简单的平面连杆机构是由4个杆件组成的,简称平面四杆机构,其结构简单,易于制造,工作可靠,因此应用非常广泛。
图2—3所示2 图 2—口港重物连摇构中的双为机铲土了保证铲斗平行移动,防止泥土流出,采用了平面连杆机构3—图 2—§21 铰链四杆机构所示;在日常生—63铰链(即转动副)的形式很多,机械设备中铰链的一般形式如图 2活中,门和家具上用的合叶(图—)也是铰链联接的具体应用。
44图 2—铰链四杆机构在生活、生产和工作中广泛用于动力的传递或者改变运动的形式,例如)的运动等都是利用铰链四杆—62公共汽车车门的开闭(图2—5)、汽车前窗刮雨器(图机构来完成工作任务的。
公共汽车车门上安装了铰链四杆机构,通过杆件的联动,使两侧车门实现同时开启、同时关闭的运动。
5 图2—当有雨水或雾气聚集在汽车前挡玻璃上挡住驾驶员的视线时,开启汽车前窗刮雨器,雨刮在电动机的带动下就会左右摆动刮去雨水或雾气。
雨刮为什么能将电动机的旋转运动转变为来回的摆动?这也是铰链四杆机构的作用。
铰链四杆机构

铰链四杆机构1. 简介铰链四杆机构是一种常见的机械结构,由几个相互连接的四杆构成。
每个四杆通过铰链连接,形成一个闭合的链条。
铰链四杆机构具有多种应用领域,例如机械手臂、汽车悬挂系统和门窗等。
2. 构成元素铰链四杆机构由以下四个元素组成:2.1 铰链(Hinge)铰链是两个连接件通过一个固定的铰销相连的装置,可以实现两个连接件的旋转运动。
在铰链四杆机构中,多个铰链被用于连接四个杆件。
2.2 杆件(Link)杆件是构成铰链四杆机构的基本元素,通常是刚性材料制成的长条形物体。
每个杆件通过铰链连接到其他杆件,使整个机构能够进行运动。
2.3 驱动机构(Drive Mechanism)驱动机构是铰链四杆机构的动力来源,对机构进行驱动和控制。
常见的驱动机构包括电机、液压缸和气动马达等。
2.4 限位机构(Limiting Device)限位机构用于限制铰链四杆机构的运动范围,防止杆件超出可接受的运动范围。
常见的限位机构包括限位销和限位块等。
3. 工作原理铰链四杆机构的工作原理基于约束和运动连杆理论。
每个杆件都通过铰链与其他杆件连接,其中一个杆件作为固定支架,其他三个杆件可以进行旋转运动。
当驱动机构施加力或扭矩到其中一个杆件时,整个机构就会发生运动。
铰链四杆机构的运动可分为三个基本类型:3.1 平动平动是指铰链四杆机构中,连接杆件的铰链在运动时,机构表现为整体沿着一条直线移动。
这种运动适用于平移和夹紧操作。
3.2 翻转翻转是指铰链四杆机构中,连接杆件的铰链在运动时,机构表现为从一种位置翻转到另一种位置。
这种运动适用于平衡杆和力传递等操作。
3.3 旋转旋转是指铰链四杆机构中,连接杆件的铰链在运动时,机构表现为整体绕固定点旋转。
这种运动适用于电机驱动机构和夹具操作等。
4. 应用领域铰链四杆机构具有广泛的应用领域,包括但不限于以下几个方面:4.1 机械手臂铰链四杆机构可以用于构建机械手臂,实现复杂的运动和操作。
机械手臂广泛应用于工业生产线上,能够完成精密和重复的任务。
第二章_铰链四杆机构
刮雨器
公共汽车车门启闭机构
公共汽车车门启闭机构
铲土机为了 保证铲斗平行移 动,防止泥土流 出,采用了平面 连杆机构。
认识一 下吧
认识一下吧
本章要解决的问题
铰链四杆机构是如何改变或传递运动的? 杆与杆之间是怎么连接的? 它的工作特性是什么?
一、铰链四杆机构的组成
A1
O1
2
B
3
4
O2
铰链四杆机构:
全部用转动副相 连的平面四杆机构。 它是平面四杆机构的 基本型式之一,其它 型式的四杆机构可看 作是在它的基础上通 过演化而成的。
机架 连杆 连架杆
机构的固定构件 不直接与机架连接的构件 与机架用转动副相连接的构件
2 3
1 4
连架杆可分为
曲柄:能绕机 架作整周转动 的连架杆
双曲柄插床
双摇杆机构 特点:
两个连架杆均为摇杆 。
车轮转向机构:
四杆件构成等 腰梯形,按箭 头方向牵动摇 杆AB的延伸 端E,可使两 摇杆AB,CD 同向摆动并带 动两轮同时转 向。
飞机起落架
飞机起落架
汽车自卸翻斗装置
判断下图铰链四杆机构类型
小结
1、铰链四杆机构的组成
机架 连杆 连架杆
什么叫铰链?
一物体A套在另一物体B 的一部分C上,物体 A的运动受到C的限制,但A可以绕C在平面 或空间内(C为球形)转动,物体A与B就构 成铰链
.
生活中的铰链
铰链四杆机构在生活、生产中广泛用于动力 的传递或改变运动的形式,例如公共汽车门 的开启,汽车前窗刮雨器等都是利用铰链四 杆机构来完成工作任务的。
曲柄 摇杆
2、铰链四杆机构的分类
(按连架杆运动形式不同分)
机械设计基础第四版第2章

例题:
例题 1)如果该机构能成为曲柄摇杆机构,且AB是曲柄,求AB的取值 范围;
2)如果该机构能成为双曲柄机构,求AB的最小值;
3)如果该机构能成为双摇杆机构,求AB的取值范围。
50
C
(1) AB为最短
B
35
l AB
l AB 50
30 35 30
l AB
15
(2) AAD为30最短 D
(lAB )max 15mm
503030lABl
AB
50 35
45
l AB
50
或
lAB
l AB 30
50 50
35
50
l AB
55
lAB 50 30 35 115mm
(lAB )min 45mm
(3)只能考虑不满足杆长和条件下的机构
AB为最短
lAB
l AB 50
30 35
50
C
35
A 30
D
§2-2 铰链四杆机构的演化
一、曲柄滑块机构 广泛用与内燃机、冲床等,将回转 运动转变为直线运动或反之。
e=0 时,对心;e≠0时,偏置。
对心没急回特性, 滑块为原动件时有死点,
铰链四杆机构的演化
二、曲柄滑块机构的演化(取不同构件为机架或改变杆长)
1.导杆机构
小型刨床应用实例
t1 / t2
180 180
2)压力角与传动角 压力角——从动件受力方向与受力 点绝对速度方向的夹角
铰链四杆机构
Psin----有害分力
P
Pcos-----有效分力
希望小好,不便度量,用其余角来度量, 称为传动角, 所以大,传力性能好. 是变化的, min≧ 40°
机械第二章连接机构

任取一A点位置
连接AC1和AC2
量取AC1和AC2长度
计算出L1和L2
以A为园心,L1为半径作园
交于B1和B2点
曲柄摇杆机构
1)检查各杆长度是否满足曲柄摇杆机构的尺寸关系? 2)检查传动角是否满足要求?
一、按给定从动件的位置设计平面四杆机构 3、已知连杆长度及其两个位置,设计铰链四杆机构
C1 C2
φ1
ω1
D
当摇杆为主动件 忽略质量和转动惯性
在摇杆处于极限位置 该力对A点不产生力矩
连杆2与从动曲柄1共线 死点位置
死点出现条件:1:共线;2:主动件为摇杆
(一):曲柄摇杆机构的基本特征 4、死点位置 消除死点 采用飞轮——利用惯性
解决方法:
辅助机构——施加外力
联动机构——错开死点
B F C A D
5)由共线关系作出l1 、l2、 l3 。
三、给定两连架杆的对应位置设计四杆机构
1、 解析法
设:l1=1 利用各杆投影关系
a、给定两组对应位置:无穷解 b、给定三组对应位置:精确解 c、多余三组对应位置:近似解
2 、几何实验法
四、按给定点的轨迹设计四杆机构
四杆机构运转时,连杆上任一点都将在平面内 描绘出一条曲线——连杆曲线 点的位置 各杆相对尺寸 →曲线形状不同 →满足各种工作要求
以最短杆作机架——双曲 柄机构
以最短杆相对的杆作机架(最 短杆作连杆)——双摇杆机构
课堂练习
§3
铰链四杆机构的尺寸关系及演化形式
二、铰链四杆机构形式之演化
回转副转化成移动副 改变固定件 扩大回转副 两个移动副
演化铰链四杆机构
1、回转副转化成移动副
C m B L1 1 A 4 D 2 3 m
铰链四杆机构
1. 一机构四杆的长度分别为40,60,90, 55,且长度为40的杆为机架,则该机构为 (双摇杆)机构。 2. 在铰链四杆机构中,能作整周圆周运动的 连架杆称为(曲柄)。
图 1-31 自卸卡车翻斗机构及其运动简图
4.定块机构
• 在图 1-28 ( a ) 所示曲柄滑块机构中,若 取杆 3 为固定件,即可得图 1-28 ( d )所 示的固定滑块机构或称定块机构 。 这种机 构常用于如图 1-32 所示抽水唧筒等机构中 。
图 1-32 所示为抽水唧筒机构
填空
• 综合归纳以上两种情况,可得出如下结论: 综合归纳以上两种情况,可得出如下结论: 在铰链四杆机构中, 在铰链四杆机构中,如果某个转动副能成为 整转副,则它所连接的两个构件中, 整转副,则它所连接的两个构件中,必有一 个为最短杆, 个为最短杆,并且四个构件的长度满足杆长 之和条件。 之和条件。
• 设四个构件中最长杆的长度为L1 , 最短杆的长度 为L2 , 其余两杆长度分别为L3和L4 ,则整转副存 在的条件可表示为: 若 L1+L2≤L3+L4, 则机构中 存在整转副 。 • ① 取最短杆的相邻杆为机架时, 得到曲柄摇杆机 构, 如图 1-26 ( a ) 和图 1-26 ( b )所示 。 • ② 取最短杆为机架时, 得到双曲柄机构, 如图 1-26 ( c ) 所示 。 • ③ 取最短杆的相对杆为机架时, 得到双摇杆机构, 如图 1-26 ( d ) 所示 。
(整理)铰链四杆机构及其转换机构
第二章 平面连杆机构案例导入:通过雷达天线、汽车雨刮器、搅拌机等实际应用的机构分析引入四杆机构的概念,介绍四杆机构的组成、基本形式和工作特性。
第一节 铰链四杆机构一、铰链四杆机构的组成和基本形式1.铰链四杆机构的组成如图1-14所示,铰链四杆机构是由转动副将各构件的头尾联接起的封闭四杆系统,并使其中一个构件固定而组成。
被固定件4称为机架,与机架直接铰接的两个构件1和3称为连架杆,不直接与机架铰接的构件2称为连杆。
连架杆如果能作整圈运动就称为曲柄,否则就称为摇杆。
2.铰链四杆机构的类型铰链四杆机构根据其两个连架杆的运动形式的不同,可以分为曲柄摇杆机构、双曲柄机构和双摇杆机构三种基本形式。
(1)曲柄摇杆机构。
在铰链四杆机构中,如果有一个连架杆做循环的整周运动而另一连架杆作摇动,则该机构称为曲柄摇杆机构。
如图2-1所示曲柄摇杆机构,是雷达天线调整机构的原理图,机构由构件AB 、BC 、固连有天线的CD 及机架DA 组成,构件AB 可作整圈的转动,成曲柄;天线3作为机构的另一连架杆可作一定范围的摆动,成摇杆;随着曲柄的缓缓转动,天线仰角得到改变。
如图2-2所示汽车刮雨器,随着电动机带着曲柄AB 转动,刮雨胶与摇杆CD 一起摆动,完成刮雨功能。
如图2-3所示搅拌器,随电动机带曲柄AB 转动,搅拌爪与连杆一起作往复的摆动,爪端点E 作轨迹为椭圆的运动,实现搅拌功能。
(2)双曲柄机构。
在铰链四杆机构中,两个连架杆均能做整周的运动,则该机构称为双曲柄机构。
如图2-4所示惯性筛的 图2-1 雷达天线调整机构 图2-2 汽车雨刮器图2-3 搅拌机工作机构原理,是双曲柄机构的应用实例。
由于从动曲柄3与主动曲柄1的长度不同,故当主动曲柄1匀速回转一周时,从动曲柄3作变速回转一周,机构利用这一特点使筛子6作加速往复运动,提高了工作性能。
当两曲柄的长度相等且平行布置时,成了平行双曲柄机构,如图2-5a )所示为正平行双曲柄机构,其特点是两曲柄转向相同和转速相等及连杆作平动,因而应用广泛。
第二章 铰链四杆机构
2.平面四杆机构的极限位置
曲柄摇杆机构、摆动导杆机构和曲柄滑块机构中,当曲柄为原 动件时,从动件作往复摆动或往复移动,存在左、右两个极限位置, 如图6-17所示。内燃机活塞连杆机构中活塞的上止点和下止点即曲 柄滑块机构的两极限位置。
3.压力角和传动角
在不计摩擦力,惯性力和重力时,从动件上受力点的速度方向与所 受作用力方向之间所夹的锐角,称为机构的压力角,用a表示。
图6-6所示的机车驱动轮 联动机构是正平行双曲柄机构 的应用实例。图6-7所示为车 门启闭机构,是反平行双曲柄 机构的一个应用,它使两扇车 门朝相反的方向转动,从而保 证两扇门能同时开启或关闭。
在正平行双曲柄机构中, 当各构件共线时,可能出现从 动曲柄与主动曲柄转向相反的 现象,即运动不梯形;当汽车 转弯时,两摇杆摆过不同的角 度,使两前轮转动轴线汇交于 后轮轴线上的O点,以确保车 辆转弯的每一瞬时,四个轮子 与地面之间均绕O点作纯滚动。
A、曲柄 B、连杆 C、摇杆 D、机架
3、能够实现回转运动与直线往复运动转换的平面四杆机构是—— —— 。
A、曲柄摇杆机构 B、曲柄滑块机构 C、导杆机构 D、摇 块机构
4、曲柄滑块机构当以————为主动件时,会出现“死点”现象。
A、曲柄 B、滑块 C、连杆
5、将曲柄摇杆机构的————长度取无穷大时,曲柄摇杆机构 中的————将转化为沿直线运动的滑块,成为曲柄滑块机构。
曲柄滑块机构的演化过程:
曲柄滑块机构的性质:
曲柄滑块机构的应用:
2.导杆机构
若将图6-9所示的曲柄滑块机构的构件作为机架,则曲柄滑块机构就 演化为导杆机构,连架杆对滑块的运动起导向作用,称为导杆,它包括 转动导杆机构和摆动导杆机构两种形式。如图6-10所示,导杆均能绕机 架作整周转动,称为转动导杆机构。如图 6-11所示,导杆4只能在某一角度内 摆动,称为摆动导杆机构。导杆机构 具有很好的传力性能,常用于插床、 牛头刨床和送料装置等机器中。
铰链四杆机构
3. 机构类型: 低副机构
运动副
构件之间直接接触且 产生一定旳相对运动旳联接。
两个构件构成旳运动
副一般有三种形式联接起来, 即点接触、线接触和面接触。
转动副
低副
运
移动副
动
副
齿轮副
高副
凸轮副
常见运动副
转动副
移动副
凸轮副
齿轮副
螺旋副
4. 铰链四杆机构旳功能
(1)能实现复杂旳平面运动 (2)动力传递、变化运动旳形式
111 11
CC 3334
22 B
自卸卡车举升机构
(3)选不同旳构件为机架
B
1
2 3
B
1
2 3
A
4C
曲柄滑块机构
A
4C
摇块机构
B
1
2 3
A
4C
导杆机构
A1 B
42
C3
A
44A
1 B
2
3C
直动滑杆机构 手摇唧筒 这种经过选择不同构件作为机架以取得不同机构旳措施称为: ----机构旳倒置
例:选择双滑块机构中旳不同构件
B
飞机起落架
F
工件 A
B B2 C 2C γ=0
11
33
A
4 T
钻孔夹具
P P DD
2.平面四杆机构旳演化型式 (1) 变化构件旳形状和运动尺寸
曲柄摇杆机构 对心曲柄滑块机构
曲柄滑块机构
偏心曲柄滑块机构
s
φ
s=l sin φ
双滑块机构
正弦机构
(2)变化运动副旳尺寸
(3)选不同旳构件为机架
第二章 常见典型机构
5)适用的圆周速度和功率范围广。
你或许拥有一块手表,或是拥 有一个闹钟,当打开机械式的 手表或闹钟的后盖时,就能看 到齿轮是怎样进行啮合传动的。
二、齿轮机构
下午3时3分
(1)按轴的相对位置分类
按轮齿方向
直齿圆柱齿轮传动 斜齿圆柱齿轮传动 人字齿齿轮传动
齿 轮
两轴平行
按啮合情况
外啮合齿轮传动 齿轮齿条传动
第二章 常见典型机构
教 师:徐丽君 办公室:学9301-3
• 1.平面连杆机构 • 2.齿轮机构 • 3.凸轮机构 • 4.棘轮机构 • 5.轮槽机构 • 6.典型机构动画演示
一、平面连杆机构
平面连杆机构定义:
所有构件均作平行于某一平面的运动,且构件之间只有低副连接。
1、铰链四杆机构的组成
机 架——固定不动构件 连架杆——与机架以运动副相连的杆 曲 柄——能做整周转动 摇 杆——摆动一定角度 连 杆——不直接与机架相连的杆
皮革抛光机
(1)曲柄摇杆机构(crank-rocker)
双面刀刃灌木修剪机构
(2)双曲柄机构(double-crank)
• 何为双曲柄机构? • 两个连架杆都是曲柄的机构。如下动画
(2)双曲柄机构(double-crank)
惯性筛机构
C
23
B 1
4D A
6E
(2)双曲柄机构(double-crank)
2
1
3
4
2
1
3
4
2
1
3
4
(b)不满足格拉肖夫判别式,以任何杆为机架,为双摇杆机构
4.平面机构的自由度
一个作平面运动的自由构件具有三个自由度,即沿X轴、Y轴的移动以及在 XOY平面内的转动。